

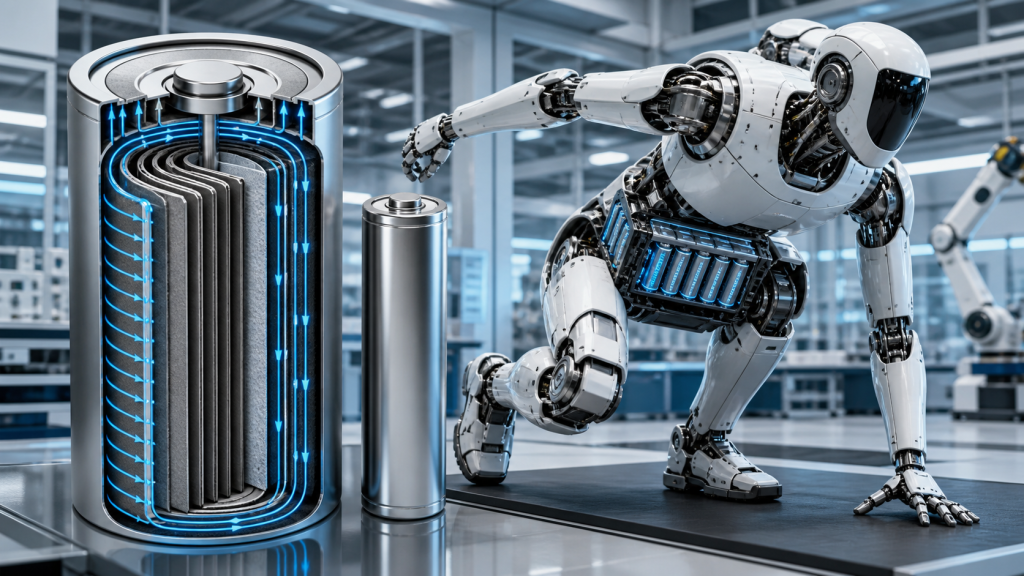
تفرض الروبوتات الشبيهة بالبشر متطلبات غير اعتيادية على أنظمة الطاقة الخاصة بها. فقد تتطلب محركات المفاصل نبضات تيار حادة أثناء الرفع أو التسارع أو القرفصاء أو استعادة التوازن، بينما تُولّد الحوسبة والاستشعار المدمجة حملاً مستمراً. في هذه التطبيقات، لا يقتصر اختيار البطارية على كثافة الطاقة فحسب، بل تؤثر كثافة الطاقة واستقرار الجهد والمقاومة الداخلية والسلوك الحراري وتجانس البطارية بشكل مباشر على أداء الروبوت.
جواب سريع
تعمل الخلايا الأسطوانية عديمة الأقطاب على تقصير مسار التيار وتوزيعه عبر حافة القطب بدلاً من تركيزه عبر قطب واحد أو عدة أقطاب تقليدية. يساهم هذا التصميم في تقليل المقاومة الداخلية، وتحسين توزيع التيار، والحد من التسخين الموضعي أثناء التشغيل عالي الطاقة. بالنسبة للروبوتات الشبيهة بالبشر، قد تدعم هذه المزايا استجابة أقوى لذروة الطاقة ودرجات حرارة أكثر قابلية للتحكم في البطارية. مع ذلك، لا يضمن التصميم عديم الأقطاب تلقائيًا الشحن السريع، أو عمرًا طويلًا للبطارية، أو موثوقية عالية لها. فجودة الخلايا، ووصلات البطارية، والإدارة الحرارية، ومعايرة نظام إدارة البطارية، وتنسيق الشاحن، كلها عوامل حاسمة.
الوجبات السريعة الرئيسية
- يجب تقييم بطاريات الروبوتات الشبيهة بالبشر من حيث الطاقة المستدامة واستجابة الجهد العابر، وليس كثافة الطاقة فقط.
- تعمل الخلايا عديمة الأقطاب على توزيع تجميع التيار عبر حافة قطب كهربائي أوسع، مما يساعد على تقليل المقاومة والحرارة الموضعية.
- يمكن أن يؤدي انخفاض مقاومة الخلايا إلى تحسين الأداء عند التيار العالي، ولكن قد تصبح قضبان التوصيل الخاصة بالحزمة واللحامات والموصلات والأسلاك هي الاختناقات التالية.
- لا يشير معدل التفريغ العالي تلقائيًا إلى إمكانية الشحن السريع الآمن.
- تحدد اتساق الخلايا والتبريد ومنطق الحماية والاتصال بالشاحن موثوقية مستوى الحزمة.
- ينبغي على مصنعي الروبوتات التحقق من الأداء باستخدام ملفات تعريف الحركة الواقعية بدلاً من الاعتماد فقط على مواصفات تيار النبض القصير.
الجزء الأول: لماذا تعاني الروبوتات الشبيهة بالبشر من مشكلة كثافة الطاقة
1.1 الحركة الديناميكية تُولّد أحمالاً قصيرة وعالية التيار
نادراً ما يستهلك الروبوت الطاقة بمعدل ثابت. فالمشي والوقوف والرفع والتسارع المفاجئ وقفل المفاصل والتعافي من الاضطرابات الخارجية قد تُنتج أحمالاً كهربائية مختلفة تماماً. قد تُزوّد البطارية بتيار معتدل أثناء الحركة العادية، ثم تواجه نبضة أعلى بكثير عندما تعمل عدة محركات مفاصل في الوقت نفسه.
هذا يعني أن الخلية التي تبدو مناسبة من حيث سعة الأمبير-ساعة قد تُنتج مع ذلك انخفاضًا مفرطًا في الجهد أو حرارة زائدة أثناء التشغيل الديناميكي. ينبغي على المهندسين تقييم ما يلي:
- تيار التفريغ المستمر
- شدة التيار القصوى ومدته
- انخفاض الجهد أثناء النبضات المتكررة
- ارتفاع درجة الحرارة خلال دورة تشغيل كاملة
- قدرة الطاقة عند انخفاض مستوى الشحن
- الأداء بعد مئات الدورات
1.2 كثافة الطاقة مهمة، لكنها ليست الأولوية الوحيدة
يمكن لزيادة كثافة الطاقة أن تطيل مدة التشغيل أو تقلل وزن البطارية، ولكن الروبوت يحتاج أيضًا إلى كثافة طاقة كافية لتحويل الطاقة المخزنة إلى ناتج ميكانيكي مفيد. قد لا تكون الخلية خفيفة الوزن وعالية الطاقة مناسبة إذا تسببت مقاومتها الداخلية في انخفاض مفرط في الجهد أثناء ذروة الأحمال.
وبالتالي فإن الهدف الهندسي هو تحقيق التوازن بين وقت التشغيل والكتلة والحجم وطاقة الإخراج ومتطلبات التبريد وعمر الخدمة. Large Power يطور حلول بطاريات الروبوتات المخصصة حول الحمل الفعلي للمحرك، وبنية التحكم، ومساحة التركيب، وبيئة التشغيل.
الجزء الثاني: ما هي خلية البطارية عديمة الأقطاب؟
2.1 مصطلحات الأقراص المسطحة مقابل الأقراص ذات الأقراص الكاملة
يستخدم هذا المصطلح بشكل شائع في الصناعة خلية الجدولعلى الرغم من أن القطب الكهربائي لا يزال يتطلب توصيلًا كهربائيًا بالطرف. ويصف هذا المصطلح عمومًا تصميمًا يعمل فيه جزء كبير من حافة القطب الكهربائي كواجهة تجميع تيار مستمرة أو موزعة. ويمكن وصفه أيضًا بأنه تصميم ذو لسان كامل، أو لسان متصل، أو لسان متداخل، وذلك حسب الشركة المصنعة وطريقة الإنتاج.
تجمع الخلية الأسطوانية التقليدية التيار عبر طرف توصيل واحد أو عدة أطراف منفصلة. يجب أن ينتقل التيار جانبيًا عبر الرقاقة المعدنية قبل الوصول إلى نقاط التوصيل هذه. أما في التصميم بدون أطراف، فيكون مسار التيار الفعال أقصر ويتوزع على مساحة أوسع.
2.2 لماذا يُعد المسار الحالي مهمًا؟
تقوم المقاومة الكهربائية بتحويل جزء من طاقة البطارية إلى حرارة وفقًا لـ P = I²R. نظرًا لأن التسخين يرتفع مع مربع التيار، فإن حتى انخفاض المقاومة المتواضع يمكن أن يصبح ذا قيمة أثناء حركات الروبوت ذات التيار العالي.
| نظر تصميم | بنية علامات التبويب التقليدية | هيكل الجداول |
|---|---|---|
| المجموعة الحالية | مركزة في أقراص منفصلة | موزعة على طول حافة قطب كهربائي أوسع |
| المسار الحالي الفعال | أطول عبر أجزاء من الرقاقة | بشكل عام أقصر وأكثر اتساقًا |
| التدفئة الموضعية | من المرجح أن يكون ذلك بالقرب من مناطق علامات التبويب | يمكن تقليلها من خلال التجميع الموزع |
| استجابة التيار العالي | يعتمد ذلك بشكل كبير على عدد علامات التبويب وموضعها | يدعم مقاومة أقل وتوصيل طاقة محسّن |
| تصنيع | ناضجة وموحدة على نطاق واسع | تشكيل الحواف، والمحاذاة، واللحام الأكثر تطلبًا |
الجزء الثالث: مزايا حزم بطاريات الروبوتات الشبيهة بالبشر
3.1 انخفاض المقاومة الداخلية وانخفاض انخفاض الجهد
عندما تتطلب عدة مشغلات الطاقة في وقت واحد، يمكن أن تساعد مقاومة الخلايا المنخفضة في الحفاظ على جهد أكثر استقرارًا. وهذا يدعم وحدات التحكم في المحركات، وأجهزة الحوسبة، والإلكترونيات الخاصة بالسلامة التي قد تتأثر سلبًا بانخفاض حاد في الجهد.
ينبغي التحقق من الفائدة على مستوى كل وحدة. تُضيف شرائح النيكل، وقضبان التوصيل النحاسية، واللحامات، والصمامات، والموصلات، والكابلات، والموصلات الكهربائية مقاومةً. وبمجرد تقليل مقاومة الخلية، قد تُشكّل هذه المكونات نسبةً أكبر من إجمالي الفاقد.
3.2 توزيع أكثر تجانسًا للحرارة
يمكن لتجميع التيار الموزع أن يقلل من التسخين المركز حول كل طرف من أطراف البطارية. كما أن توحيد درجة حرارة الخلايا قد يُسهّل تبريد البطارية ويقلل من فروق درجات الحرارة بينها. وهذا أمر بالغ الأهمية لأن عدم تجانس درجة الحرارة يُسرّع من التلف غير المتجانس، مما قد يزيد من عدم التوازن ويقلل من سعة البطارية القابلة للاستخدام.
لا يُزيل التصميم بدون أسلاك الحرارة. فالتشغيل بتيار عالٍ لا يزال يُنتج خسائر كهروكيميائية ومقاومة. لذا، يجب على المهندسين توفير مسارات حرارية مناسبة، وتحديد مواقع المستشعرات، والمسافات بينها، وتهوية مناسبة للحاوية، وحدود التشغيل.
3.3 دعم أفضل للأحداث المتكررة عالية الطاقة
قد يُكرر الروبوت الشبيه بالإنسان نفس الحركة الشاقة عدة مرات خلال نوبة عمله. لذا، يجب أن تتحمل خلية الطاقة عالية الكفاءة النبضات المتكررة دون تراكم حرارة مفرطة. ينبغي أن تُحاكي الاختبارات دورة حركة الروبوت الحقيقية بدلاً من تطبيق نبضة قصيرة واحدة فقط في المختبر.
تشمل القياسات الموصى بها الحد الأدنى لجهد البطارية، والحد الأقصى لدرجة حرارة الخلية، وانتشار درجة الحرارة، ودرجة حرارة مسار التيار عند اللحامات والموصلات، ووقت التعافي بين أحداث الطاقة.
الجزء الرابع: المفاضلات الهندسية وحدود التصنيع
4.1 خلايا الجداول أكثر صعوبة في التصنيع
يجب تشكيل حافة القطب الكهربائي الموزعة ومحاذاتها وتوصيلها بشكل متسق. قد تؤدي الاختلافات في هندسة الحافة أو جودة اللحام إلى توزيع غير متساوٍ للتيار، أو زيادة المقاومة، أو ضعف ميكانيكي. لذلك، قد تكون متطلبات إنتاجية وضبط الجودة أكثر صرامة من تلك الخاصة بالخلايا التقليدية ذات الأقطاب.
4.2 لا يضمن أداء الخلية أداء الحزمة
حتى الخلية ذات المقاومة المنخفضة قد لا تعمل بكفاءة في حزمة بطاريات ذات وصلات مصممة بشكل سيئ أو تبريد غير منتظم. ينبغي على مهندسي الحزم تقييم ما يلي:
- توزيع مقاومة التيار المستمر من خلية إلى أخرى
- مقاومة اللحام والقوة الميكانيكية
- مادة قضيب التوصيل ومساحة المقطع العرضي
- مقاومة المصهر والموصل
- درجة حرارة الموصل تحت تيار مستمر
- موقع المستشعر ووقت الاستجابة الحرارية
- مشاركة التيار في المجموعة المتوازية
4.3 يجب تحقيق التوازن بين السعة والطاقة وعمر الدورة
يمكن أن يؤثر تحسين قطب كهربائي لإنتاج طاقة عالية على كثافة الطاقة، وعمر الدورة، أو التكلفة. ليست الخلية الأفضل بالضرورة هي تلك التي تتمتع بأعلى معدل تفريغ مُعلن عنه. ينبغي على مصنعي الروبوتات مقارنة الأداء المستدام، والارتفاع الحراري، وسلوك التقادم، واستقرار مصدر الطاقة، ومتطلبات تكامل حزمة البطاريات.
الجزء 5: الخلايا المسطحة ليست سوى جزء واحد من نظام طاقة الروبوت
يمكن للخلايا عديمة الأقطاب أن تقلل مقاومة مسار التيار وتحسن توزيع الحرارة أثناء التفريغ عالي الطاقة، لكن بنية الخلية وحدها لا تحدد وقت تشغيل الروبوت. يجب أن ينسق نظام طاقة الروبوت العملي بين الخلايا وحزمة البطارية. نظام إدارة البطارية (BMS) ، الشاحن، وجهاز التحكم بالروبوت.
بعد حركات تتطلب جهدًا كبيرًا، مثل الرفع أو القفز أو التسارع السريع، قد تدخل البطارية محطة الشحن بدرجة حرارة مرتفعة، أو بمستوى شحن منخفض، أو مع تزايد عدم التوازن بين خلاياها. إن تطبيق تيار شحن ثابت نفسه في جميع الظروف قد يُسرّع من تدهور البطارية أو يدفع الخلايا الفردية إلى الاقتراب من حدود جهدها ودرجة حرارتها القصوى.
ينبغي أن تتبع عملية الشحن الذكي هذا التسلسل:
تحديد حالة البطارية ← اكتساب الحالة ← فحص السلامة ← اختيار استراتيجية الشحن ← التحكم الديناميكي ← المراقبة المستمرة ← اكتمال الشحن
من خلال الاتصال عبر بروتوكول CAN أو RS-485، يستطيع الشاحن استقبال معلومات من نظام إدارة البطارية (BMS) حول جهد البطارية، وجهد كل خلية، ودرجة الحرارة، وحالة الشحن، والأعطال. ويمكن بعد ذلك تقليل تيار الشحن أو إيقافه عندما تقترب البطارية من حدودها الحرارية أو حدود جهدها.
5.1 لماذا لا يعني عدم وجود اتصال بالإنترنت بالضرورة الشحن السريع
يمكن أن تساعد المقاومة الداخلية المنخفضة الخلية عديمة البطارية على التعامل مع تيار أعلى مع تسخين أقل. ومع ذلك، لا يؤهل هذا الخلية أو حزمة البطارية تلقائيًا للشحن السريع. يعتمد أداء الشحن أيضًا على:
- كيمياء الخلية وتصميم الأقطاب الكهربائية
- حدود طلاء الليثيوم على الأنود
- درجة حرارة الخلية والتجانس الحراري
- مقاومة التوصيل البيني على مستوى الحزمة
- دقة مطابقة الخلايا وموازنتها
- عتبات حماية نظام إدارة المباني
- منطق الاتصال والتحكم في الشاحن
بالنسبة للروبوتات الشبيهة بالبشر، يجب تحديد سرعة الشحن من خلال حدود التيار والجهد ودرجة الحرارة وعمر الدورة المعتمدة بدلاً من تحديدها من خلال تصنيف ذروة التفريغ للخلية.
5.2 من الشحن اليدوي إلى إعادة الشحن التلقائي
مع دخول الروبوتات إلى المصانع والمستودعات ومواقع الفحص وبيئات الخدمات، ستصبح عملية إعادة الشحن الذاتي جزءًا من نظام التشغيل بدلًا من كونها ملحقًا منفصلًا. قد تتضمن آلية العمل المتطورة ما يلي:
كشف انخفاض الطاقة ← العودة إلى محطة الشحن ← تحديد البطارية ← التحقق من السلامة ← شحن مُتحكم به ← تأكيد اكتمال الشحن ← العودة إلى التشغيل
وهذا ما يجعل تكامل نظام الطاقة ذا أهمية بالغة. ينبغي أن تراعي بطارية الروبوت المصممة خصيصًا الخلية غير المزودة ببطارية، وبنية الحزمة، والإدارة الحرارية، واتصال نظام إدارة البطارية، وواجهة الشحن، ودورة التشغيل. بالنسبة لمشغلي الأساطيل، لا يقتصر الهدف النهائي على تقليل وقت الشحن فحسب، بل يشمل أيضًا زيادة جاهزية الروبوت مع التحكم في درجة الحرارة، وعمر بطارية يمكن التنبؤ به، وتقليل التدخل اليدوي.
الجزء السادس: كيفية تقييم خلايا الجداول لمشروع روبوت
6.1 اختبار التيار المستمر، وليس فقط تيار الذروة
قد لا يعكس معدل النبضات القصيرة تشغيل الروبوت المتكرر تحت أحمال عالية. اطلب منحنيات الجهد ودرجة الحرارة لفترة تيار مستمر واقعية ولدورات نبضات متكررة. تأكد من حالة الشحن الابتدائية ودرجة الحرارة المحيطة لكل مقارنة.
6.2 مقارنة المقاومة والاتساق ضمن نفس الدفعة
لا يكفي متوسط المقاومة. يؤثر التباين بين الخلايا على توزيع التيار المتوازي وعلى عمر البطارية. حدد حدود الفحص الواردة للسعة، وجهد الدائرة المفتوحة، ومقاومة التيار المستمر، والأبعاد، والوزن، وإمكانية التتبع.
6.3 قياس الأداء بعد التقادم
قد توفر خلية جديدة طاقة ممتازة، لكن منصات الروبوتات تتطلب أداءً يمكن التنبؤ به على المدى الطويل. قيّم الاحتفاظ بالسعة، وزيادة المقاومة، وانخفاض الجهد، وارتفاع درجة الحرارة بعد دورات تشغيل نموذجية. يجب أن تشمل معايير نهاية العمر الافتراضي قدرة الطاقة بالإضافة إلى السعة المتبقية.
6.4 التحقق من الأداء في درجات الحرارة المنخفضة
قد تتعرض الروبوتات التي تتحرك بين البيئات الداخلية والخارجية لتغيرات كبيرة في درجات الحرارة. تزيد الظروف الباردة من مقاومة الخلايا وتقلل من الطاقة المتاحة. كما أن الشحن في درجات حرارة أقل من المسموح بها قد يُشكل خطر ترسب الليثيوم. حلول البطاريات ذات درجات الحرارة المنخفضةقد يلزم وجود سخان للحزمة أو قفل للشحن.
6.5 مراجعة السلامة والشهادات وإمكانية التتبع
ينبغي تقييم حزمة البطارية النهائية وفقًا للمعايير ومتطلبات النقل المطبقة على سوقها واستخدامها. تشمل الاعتبارات المهمة معايير الأمم المتحدة 38.3، وIEC 62133-2، وIEC 62619، ومتطلبات السلامة الوظيفية، وحماية الغلاف، وتوثيق إجراءات التحكم في التغييرات. يعتمد المعيار المطبق على الروبوت النهائي، وبنية البطارية، والسوق المستهدف.
الجزء السابع: الاختيار بين الخلايا الأسطوانية، والأكياس، والمنشورية
| تنسيق الخلية | القوة النموذجية | الاعتبارات الهندسية | تطبيقات محتملة للروبوت |
|---|---|---|---|
| خلايا أسطوانية | سلسلة توريد ناضجة، اتساق ميكانيكي، تصميم عبوات موزعة | انخفاض كفاءة التعبئة الحجمية وكثرة الوصلات البينية | روبوتات بشرية متحركة عالية الديناميكية |
| خلايا الحقيبة | خفيف الوزن، رقيق، أبعاد مرنة | يتطلب التحكم في الضغط ومراعاة التورم | منصات ذات مساحة محدودة أو خفيفة الوزن |
| الخلايا المنشورية | استغلال أمثل للمساحة على مستوى الحزمة وتقليل عدد الوصلات البينية | تتطلب التدرجات الحرارية والقيود الميكانيكية اهتمامًا | الروبوتات المتنقلة الأكبر حجماً وأنظمة الروبوتات الثابتة |
يظهر بناء الألواح بشكل أوضح في تطوير الخلايا الأسطوانية، ولكن يجب أن يتبع اختيار الشكل الغلاف الميكانيكي للروبوت، وملف الطاقة، وطريقة التبريد، واستراتيجية الصيانة، وحجم الإنتاج المتوقع.
خاتمة
تُقدّم خلايا البطاريات غير المُغطّاة حلاً هيكلياً فعالاً لتحديات الطاقة والحرارة التي تواجهها الروبوتات الشبيهة بالبشر. فمن خلال توزيع عملية تجميع التيار على حافة القطب، يُمكنها تقليل المقاومة، والحدّ من التسخين الموضعي، وتحسين الاستجابة للتيارات العالية. وتبرز أهميتها بشكلٍ خاص في التطبيقات التي تتعرض لأحمال ديناميكية متكررة وقيود حرارية صارمة.
ليست هذه الحلول حلاً شاملاً. فجودة التصنيع، وعمر الخلايا، ووصلات البطاريات، ومنطق نظام إدارة البطارية، والتبريد، واستراتيجية الشحن، كلها عوامل تحدد ما إذا كانت مزايا الخلايا ستؤدي إلى أداء موثوق للروبوت. تبدأ عملية التطوير الصحيحة بدورة تشغيل الروبوت، وتتحقق من صحة نظام الطاقة بالكامل في ظروف واقعية.
للحصول على دعم في مجالات الجهد، والسعة، وتيار التفريغ، والاتصالات، والإدارة الحرارية، وتكامل الحاويات، ناقش متطلباتك مع Large Power خلالنا استشارة بطارية مخصصة.
الأسئلة الشائعة
ما هي خلية البطارية عديمة الخلايا؟
تستخدم الخلية عديمة القطب وصلة تجميع تيار موزعة على طول جزء أكبر من حافة القطب بدلاً من الاعتماد على وصلة واحدة أو عدة وصلات تقليدية. يمكن لمسار التيار الأقصر والأوسع أن يقلل المقاومة ويحسن توزيع الحرارة.
لماذا تعتبر الخلايا غير المجهزة مناسبة للروبوتات الشبيهة بالبشر؟
تُولّد الروبوتات الشبيهة بالبشر أحمالاً متكررة عالية التيار أثناء الحركة الديناميكية. ويمكن للمقاومة المنخفضة وتجميع التيار بشكل أكثر انتظاماً أن يقلل من انخفاض الجهد والتسخين الموضعي، مما يدعم توصيل طاقة أكثر استقراراً.
هل تدعم الخلايا غير المزودة ببطارية الشحن السريع؟
ليس تلقائيًا. تعتمد قدرة الشحن السريع على التركيب الكيميائي، وتصميم الأقطاب الكهربائية، وسلوك المصعد، ودرجة الحرارة، وحالة الشحن، وحدود نظام إدارة البطارية، والتحكم في الشاحن. لا ينبغي اعتبار معدل التفريغ العالي دليلاً على معدل شحن عالٍ مماثل.
هل الخلايا ذات الجداول والخلايا ذات علامات التبويب الكاملة متماثلة؟
تُستخدم هذه المصطلحات غالبًا لوصف هياكل تجميع التيار الموزعة ذات الصلة الوثيقة. يُعدّ مصطلح "Tabless" الأكثر شيوعًا في السوق، بينما قد تصف مصطلحات مثل "full-tab" و"continuous-tab" و"shingled-tab" تطبيقات محددة. ينبغي على المهندسين مراجعة بيانات البناء والاختبار الفعلية للشركة المصنعة.
ما الذي يجب على مصنعي الروبوتات اختباره قبل اختيار خلية بدون أسطح؟
اختبر تيار النبض المستمر والمتكرر، وانخفاض الجهد، وارتفاع درجة الحرارة، وتوزيع المقاومة، وسلوك الجهاز عند درجات الحرارة المنخفضة، وأداءه مع مرور الوقت، وتجانس الخلايا، وفقدان التوصيلات على مستوى الحزمة. يجب أن تحاكي عملية التحقق دورة التشغيل الفعلية للروبوت.


