

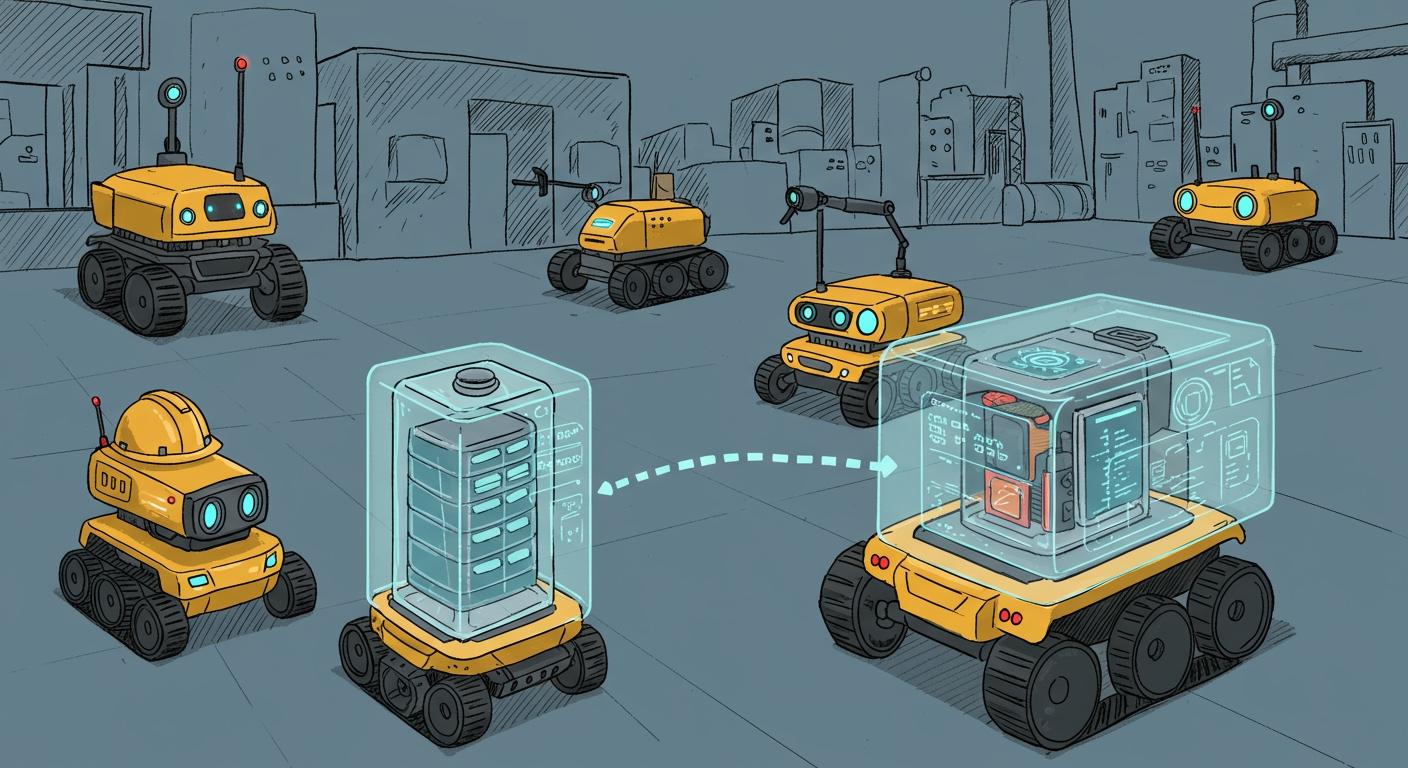
Du ser digitale tvillingbatterier, især avancerede lithium-ion-typer som LiFePO4 og NMC, som driver fremtiden for Robotik i inspektions- og patruljerobotterDisse systemer bruger simulering, information i realtid og prædiktiv vedligeholdelse for at levere bedre oppetid og lavere omkostninger.
IoT-sensorer indsamler data for at opdage potentielle fejl, før de opstår.
Prædiktiv vedligeholdelse øger oppetiden med op til 20 % og reducerer omkostningerne med 10 %.
AI og VR hjælper dig med at visualisere batteriets tilstand, hvilket gør dine robotter mere pålidelige og effektive.
Nøgleforsøg
Vælg avanceret litium-ion-batteri kemiske stoffer som LiFePO4 og NMC for at forbedre robottens pålidelighed og reducere nedetid.
Implementer overvågningssystemer i realtid for at spore batteriets tilstand og forhindre overophedning, hvilket sikrer sikker robotdrift.
Brug prædiktive vedligeholdelsesstrategier til at øge robottens oppetid med op til 20 % og sænke vedligeholdelsesomkostningerne med 10 %.
Udnyt digital tvillingteknologi til at få realtidsindsigt i batteriets ydeevne, optimere vedligeholdelsesplaner og forlænge batteriets levetid.
Integrer IoT-forbindelse for at automatisere overvågning og forbedre effektiviteten af robotoperationer på tværs af forskellige miljøer.
Del 1: Indvirkning på robottens ydeevne
1.1 Pålidelighed
Du er afhængig af inspektions- og patruljerobotter for at levere ensartede resultater i krævende miljøer. Disse robotters pålidelighed afhænger af ydeevnen af deres lithium-ion-batteripakker. Når du vælger avancerede kemiske stoffer som LiFePO4, NMC, LCO, LMO, LTO, solid-state eller lithiummetal, opnår du fordele i platformspænding, energitæthed og levetid. Disse faktorer påvirker direkte, hvor længe din robot kan fungere, og hvor ofte du skal udskifte batteripakker.
Kemi | Platformspænding (V) | Energitæthed (Wh/kg) | Cyklusliv (cyklusser) |
|---|---|---|---|
LIFEPO4. | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Fast tilstand | 3.7 | 250-500 | 1000-5000 |
Lithium metal | 3.7 | 350-500 | 500-1000 |
Du ser robotter bruge ROS til navigation og kortlægning i fabrikker, varehuse og udendørs områder. Disse robotter er afhængige af pålidelige batteripakker til at drive lidar, sensorarrays og indbygget databehandling. Når du implementerer robotter med robuste lithium-ion-batterier, reducerer du nedetid og forbedrer driftseffektiviteten. Du minimerer også risikoen for uventede fejl under kritiske patrulje- eller inspektionsmissioner.
Tip: Vælg batterikemi med højere cykluslevetid til robotter, der kræver hyppig opladning og afladning. Denne strategi hjælper dig med at forlænge levetiden på din flåde og sænke vedligeholdelsesomkostningerne.
1.2 Realtidsovervågning
Du overvåger dine robotflåder i realtid ved hjælp af avancerede sensornetværk og ROS-baserede platforme. Overvågning i realtid giver dig mulighed for at spore vigtige batteriparametre såsom ladetilstand (SOC) og temperatur. Du forhindrer overophedning og overopladning ved løbende at analysere sensordata. Denne tilgang holder dine robotter sikre under opladnings- og afladningscyklusser.
Du bruger lidar og sensorfusion til at forbedre robotnavigation og kortlægningsnøjagtighed.
Du behandler sensordata for at optimere batteriets ydeevne og forlænge robottens oppetid.
Du bruger digital twinning af robotter til at visualisere batteriets tilstand og forudsige fejl, før de opstår.
Når du integrerer realtids sundhedsovervågningssystemer, sikrer du, at dine robotter fungerer sikkert i barske miljøer. Du kan hurtigt reagere på unormale temperaturaflæsninger eller spændingsfald. Denne proaktive tilgang beskytter din investering i litiumbatteripakker og holder dine robotter kørende problemfrit.
1.3 Forudsigende vedligeholdelse
Du bruger prædiktiv vedligeholdelse til at maksimere dine robotters ydeevne og levetid. Ved at analysere data fra ROS, lidar og sensorarrays identificerer du mønstre, der signalerer potentielle batteriproblemer. Du planlægger vedligeholdelse, før der opstår fejl, hvilket reducerer uplanlagt nedetid og reparationsomkostninger.
Du bruger AI-algoritmer til at forudsige batterinedbrydning og optimere udskiftningsplaner.
Du bruger kortdata til at korrelere batteriets tilstand med robottens navigationsruter og driftsbelastning.
Du implementerer robotter med digitale tvillingemodeller for at simulere batteriældning og forudsige vedligeholdelsesbehov.
Prædiktiv vedligeholdelse hjælper dig med at opretholde høj pålidelighed på tværs af din robotflåde. Du undgår dyre afbrydelser i inspektions- og patruljeoperationer. Du forbedrer også sikkerheden ved at håndtere batteririsici, før de påvirker robottens ydeevne.
Bemærk: Prædiktiv vedligeholdelse kan øge robottens oppetid med op til 20 % og reducere vedligeholdelsesomkostningerne med 10 %. Du opnår en konkurrencefordel ved at holde dine robotter tilgængelige for kritiske opgaver.
Del 2: Oversigt over digital tvillingteknologi
2.1 Definition
Du bruger digital tvillingteknologi til at oprette en virtuel kopi af din robot og dens lithium-ion-batterisystem. Denne teknologi giver dig en digital repræsentation af din robots fysiske tilstand i realtid. Du kombinerer AI, maskinlæring og IoT for at bygge disse digitale tvillinger. Med denne tilgang kan du se, hvordan din robot, lidar og sensorsystemer præsterer under inspektion, patruljering og 3D-kortlægningsopgaver. Du bruger digitale tvillinger til at overvåge batteriets tilstand, forudsige fejl og optimere robottens ydeevne. I batteristyring bruger du avancerede flerlagsmodeller og AI til at spejle det faktiske batterisystem. Denne metode forbedrer sikkerhed, ydeevne og omkostningseffektivitet for din robotflåde.
2.2 Lithium-ion-batteriers rolle
Du modellerer lithium-ion-batterier i din digitale tvillingplatform ved hjælp af både fysikbaserede og maskinlæringsmetoder. Dette giver dig mulighed for at spore, hvordan din robots batteri opfører sig under virkelige operationer. Du simulerer batteridrift for at hjælpe med materialevalg, cellestørrelse og livscyklusstyring. Du bruger AI-algoritmer til at forudsige batteriets pålidelighed og aldring. Din digitale tvilling kombinerer data fra lidar, sensorarrays og ROS for at give dig et komplet overblik over batteriets tilstand. Denne tilgang understøtter smartere kontrolstrategier og reducerer risici i robotdesign og -implementering.
Aspect | Beskrivelse |
|---|---|
Modelleringstilgang | Integration af fysikbaserede modeller og maskinlæringsalgoritmer til overvågning og kontrol i realtid. |
Fordele | gør det muligt for smartere kontrolstrategier, reducerer risici og omkostninger i forbindelse med design og udvikling. |
Udfordringer | Høj nøjagtighed af fysikbaserede modeller øger beregningsomkostningerne og begrænser anvendelsen i realtid. |
Hybrid modeller | Kombination af fysikbaserede og maskinlæringsmodeller for forbedret nøjagtighed og beregningseffektivitet. |
Applikationer | Relevant for batteridesign, udvikling og realtidsovervågning i robotteknologi og elbiler. |
Tip: Brug hybridmodeller til at afbalancere nøjagtighed og hastighed, når du overvåger lithium-ion-batterier i dine robotter.
2.3 Nøglefunktioner
Du opnår flere fordele, når du bruger digital tvillingteknologi til batteristyring i robotter. Dataintegration i realtid giver dig løbende opdateringer om batteriets ydeevne. Prædiktiv vedligeholdelse hjælper dig med at planlægge service, før der opstår fejl, hvilket reducerer nedetid. Du optimerer batteriets ydeevne baseret på aktuelle forhold, navigationsruter og kortdata. Forbedrede sikkerhedsfunktioner giver dig mulighed for at opdage problemer tidligt og beskytte din robot og dens litiumbatteripakke. Adaptiv temperaturkontrol holder dit batteri i topform, selv under krævende lidar- og ROS-operationer. Nøjagtige forudsigelser af opladningstilstand og helbred hjælper dig med at forlænge batteriets levetid og forbedre pålideligheden.
Key Feature | Fordel |
|---|---|
Dataintegration i realtid | Leverer kontinuerlige præstationsdata til bedre beslutningstagning. |
Forebyggende vedligeholdelse | Muliggør prognoser for vedligeholdelsesbehov, reducerer nedetid og forlænger batteriets levetid. |
Forbedret ydeevneoptimering | Optimerer batteriets ydeevne baseret på aktuelle forhold og brugsmønstre. |
Forbedrede sikkerhedsforanstaltninger | Identificerer potentielle problemer og forbedrer dermed batteriets samlede sikkerhed og pålidelighed. |
Adaptiv styring af batteritemperatur | Opretholder optimal ydeevne og forhindrer overophedning. |
Præcis forudsigelse af ladetilstand/sundhedstilstand | Afgørende for batterilevetid og sikkerhed, forbedrer den samlede styring. |
Bemærk: Du kan bruge digitale tvillinger til at forbedre alle aspekter af din robots batteristyring, fra lidar-baseret inspektion til ROS-drevet patruljering og kortlægning.
Del 3: Integration i inspektions- og patruljerobotter
3.1 Softwaresystemer
Du bruger avancerede softwareplatforme til at integrere digitale tvillingbatterier i dine robotflåder. Disse platforme forbinder sig med ROS-, lidar- og sensorarrays for at levere overvågning og prædiktiv vedligeholdelse i realtid. Du bruger digital tvillingteknologi til at oprette virtuelle modeller af dine litiumbatteripakker. Denne tilgang hjælper dig med at spore Opladningstilstand (SoC) og sundhedstilstand (SoH) for hver robot. Du optimerer batteriets ydeevne og forlænger levetiden ved at analysere data fra navigation, kortlægning og overvågningsmissioner.
Du drager fordel af AI-forbedringer i softwaresystemer. AI-algoritmer behandler data fra lidar- og sensornetværk for at forbedre robotlokalisering og objektdetektion. Du bruger disse indsigter til at forfine stiplanlægning og kortlægningsnøjagtighed. VR-værktøjer giver dig mulighed for at visualisere batteritilstand og robotstatus i fordybende miljøer. Du ser virkningen af batterinedbrydning på robottens ydeevne, før der opstår fejl.
Du styrer geofencede robotter med software, der understøtter fjernovervågning og -styring. Du sætter grænser for patrulje- og inspektionsopgaver. Du overvåger batteristatus og robottens placering i realtid. Du bruger softwareplatforme til at automatisere vedligeholdelsesplaner og reducere nedetid.
Aspect | Beskrivelse |
|---|---|
Digital Twin -teknologi | Skaber digitale kopier af fysiske systemer for at forbedre livscyklusstyring. |
Anvendelse i elbiler | Forbedrer design, konstruktion og drift af elbiler og robotter. |
Vigtigheden af dataanalyse | Accelererer implementeringen af digitale tvillinger for effektivt systemdesign og -drift. |
Batteristyring | Muliggør omfattende digital livscyklusanalyse for optimale SoC- og SoH-vurderinger. |
Tip: Du kan bruge softwareplatforme til at integrere AI- og VR-værktøjer til avanceret visualisering og kontrol af dine robotflåder.
3.2 Hardwareaspekter
Du vælger hardware, der understøtter digital tvillingintegration til inspektions- og patruljerobotter. Du vælger lithium-batteripakker med kemiske sammensætninger som LiFePO4, NMC, LCO, LMO, LTO, solid-state og lithiummetal. Du matcher batterispecifikationer med robottens krav til platformspænding, energitæthed og levetid. Du installerer sensorarrays for at indsamle data om batteritemperatur, spænding og strøm. Du forbinder disse sensorer til ROS-baserede controllere til overvågning i realtid.
Du udstyrer robotter med lidar-systemer for at forbedre navigation og kortlægning. Du bruger hardwaremoduler til ruteplanlægning og robotlokalisering. Du implementerer geofencede robotter med hardware, der understøtter overvågning og patruljering i begrænsede områder. Du integrerer. batteristyringssystemer (BMS) for at beskytte litiumbatteripakker og optimere opladningscyklusser.
Du designer hardware til at understøtte fjernovervågning og prædiktiv vedligeholdelse. Du bruger modulære batteripakker til hurtig udskiftning under patrulje- og inspektionsmissioner. Du vælger robuste stik og ledninger for at sikre pålidelig dataoverførsel mellem sensorer, lidar og controllere.
Batterikemi | Platformspænding (V) | Energitæthed (Wh/kg) | Cyklusliv (cyklusser) |
|---|---|---|---|
LIFEPO4. | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Fast tilstand | 3.7 | 250-500 | 1000-5000 |
Lithium metal | 3.7 | 350-500 | 500-1000 |
Bemærk: Du bør matche batteriets kemi med robottens missionsprofiler for optimal ydeevne og pålidelighed.
3.3 IoT-forbindelse
Du forbinder inspektions- og patruljerobotter til IoT-netværk for problemfri dataudveksling. Du bruger IoT-sensorer til at overvåge batteritilstand, robottens placering og miljøforhold. Du overfører data fra lidar-, ROS- og sensorarrays til cloudplatforme til analyse. Du muliggør fjernovervågning af geofencede robotter under overvågnings- og patruljeoperationer.
Du bruger IoT-forbindelse til at automatisere ruteplanlægning og kortlægningsopdateringer. Du modtager advarsler, når batteriniveauet falder, eller når vedligeholdelse er påkrævet. Du sporer robotlokalisering og objektdetektion i realtid. Du integrerer IoT-moduler med digitale tvillingplatforme for at understøtte prædiktiv vedligeholdelse og reducere nedetid.
Du implementerer robotter i industrielle miljøer med sikre IoT-forbindelser. Du beskytter data mod uautoriseret adgang og sikrer pålidelig kommunikation mellem robotter og kontrolcentre. Du bruger IoT-netværk til at koordinere flåder af geofenced robotter til overvågnings- og inspektionsopgaver i stor skala.
Du overvåger batteristatus og robottens ydeevne fra ethvert sted.
Du automatiserer vedligeholdelse og optimerer patruljeruter ved hjælp af realtidsdata.
Du forbedrer sikkerhed og effektivitet ved at integrere IoT med digital tvillingteknologi.
Tip: Du kan bruge IoT-forbindelse til at skalere dine robotoperationer og forbedre batteristyringen på tværs af flere lokationer.
Del 4: Anvendelser og fordele
4.1 Industriinspektion
Du anvender robotflåder til industriel inspektion på fabrikker, kraftværker og infrastrukturanlæg. Disse robotter bruger lithium-batteripakker såsom LiFePO4, NMC og LTO til at understøtte lange missioner. Du er afhængig af lidar og ros til at guide hver robot gennem komplekse miljøer. Sensorarraysene på hver robot indsamler data om udstyrets status og miljøforhold. Du bruger digital tvillingteknologi til at overvåge batteriets tilstand og planlægge vedligeholdelse. Denne tilgang reducerer nedetid og forbedrer sikkerheden for dine operationer.
4.2 Sikkerhedspatrulje
Du bruger robotpatruljeenheder til at sikre lagre, lufthavne og kritisk infrastruktur. Hver robot bruger lidar og ros til navigation og kortlægning. Lithiumbatteripakkerne, inklusive solid-state- og lithiummetalkemi, giver høj energitæthed og lang levetid. Du overvåger hver robots batteristatus i realtid ved hjælp af sensordata. Du kan planlægge patruljer baseret på batteriets opladningstilstand og helbred. Denne metode sikrer, at din robotflåde forbliver aktiv og pålidelig under sikkerhedsoperationer.
Batterikemi | Platformspænding (V) | Energitæthed (Wh/kg) | Cyklusliv (cyklusser) |
|---|---|---|---|
LIFEPO4. | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LTO | 2.4 | 70-80 | 7000-20000 |
Fast tilstand | 3.7 | 250-500 | 1000-5000 |
Lithium metal | 3.7 | 350-500 | 500-1000 |
Tip: Vælg litiumbatterier med en længere levetid til robotter, der kræver hyppig opladning under kontinuerlige patruljer.
4.3 Batteristyring
Du styrer robotflåder ved hjælp af avancerede batteristyringssystemer. Du bruger ros- og sensordata til at spore batteriets temperatur, spænding og strøm. Digital tvillingteknologi giver dig mulighed for at forudsige batteriets aldring og optimere udskiftningsplaner. Du kan sammenligne batteriets ydeevne på tværs af forskellige kemiske forbindelser og vælge den bedste løsning til hver robotmission. Denne proces hjælper dig med at reducere omkostninger og forlænge levetiden for dine lithium-batteripakker.
4.4 Effektivitetsgevinster
Du opnår effektivitetsgevinster ved at integrere digitale tvillingbatterier med robotflåder. Du bruger lidar og ros til at optimere navigation og reducere energiforbruget. Sensordata i realtid hjælper dig med at justere robotruter og undgå unødvendige stop. Du kan automatisere vedligeholdelse og batteriudskiftning, hvilket øger oppetiden. Du ser disse fordele i medicinske robotter, sikkerhedssystemer, industriel inspektion og infrastrukturovervågning. Din organisation opnår en konkurrencefordel ved at bruge avanceret batteriteknologi og digitale tvillingløsninger.
Bemærk: Effektiv batteristyring understøtter bæredygtighedsmål og reducerer driftsomkostninger. Lær mere om bæredygtighed her.
Del 5: Udfordringer
5.1 Datasikkerhed
I står over for nye datasikkerhedsrisici, når I implementerer digitale tvillingbatterier i jeres robotflåder. Robotteknologiens fremtid afhænger af sikker dataudveksling mellem fysiske robotter og deres digitale tvillinger. I ser flere indgangspunkter for cyberangreb, fordi robotter konstant deler information om lithiumbatteripakker, lidar-aflæsninger og autonome operationer. Følsomme data, såsom batteritilstand og patruljeruter, kan tiltrække identitetstyveri eller spionage. Tredjepartsadgang til jeres digitale tvillingplatforme kan muliggøre uautoriseret manipulation af batteridata.
Flere indgangspunkter for cyberangreb på grund af konstant dataudveksling mellem fysiske og digitale tvillinger
Eksponering af følsomme data, hvilket gør digitale tvillinger attraktive mål for identitetstyveri og spionage
Sårbarheder relateret til tredjepartsadgang, som kan føre til uautoriseret manipulation af data
Du skal beskytte dine robotflåder med stærk kryptering og adgangskontrol. Du bør træne dit team til at genkende trusler og reagere hurtigt. Du forbedrer robotteknologiens fremtid ved at bygge sikre systemer til autonom inspektion og patruljering.
5.2 Integrationskompleksitet
Du støder på integrationsudfordringer, når du forbinder digitale tvillingplatforme til din robothardware og -software. Hver robot bruger forskellige litiumbatterikemier, såsom LiFePO4, NMC, LCO, LMO, LTO, solid-state eller lithiummetal. Du skal matche batterispecifikationerne for platformspænding, energitæthed og levetid med hver robots missionsprofil. Du integrerer lidarsensorer, autonome navigationsmoduler og automatiseringssoftware. Du skal sikre, at alle systemer kommunikerer problemfrit.
Tip: Brug standardiserede protokoller til batteristyring og lidardata for at reducere integrationsfejl.
Du skal muligvis tilpasse automatiseringsarbejdsgange for hver robottype. Du bør teste alle forbindelser, før du implementerer robotter i industrielle miljøer. Du forbedrer pålidelighed og effektivitet ved at løse integrationskompleksitet.
5.3 Skalerbarhed
Du skalerer dine robotflåder ved hjælp af digitale tvillingbatteriløsninger. Fremtiden for robotteknologi kræver centraliseret styring og automatisering af et stort antal autonome robotter. Du overvåger lithiumbatteripakker, lidarsensorer og robotstatus fra et enkelt dashboard. Du opretter autonome inspektioner og prædiktive vedligeholdelsesprogrammer. Du skaber digitale tvillinger til faciliteter for at forbedre driftseffektiviteten.
Feature | Beskrivelse |
|---|---|
Fleet Management | Software muliggør fjernstyring af både enkelte og flere Spot-robotter. |
Datatilgængelighed | Centraliseret dataadgang til overvågning og inspektioner af flåden. |
Autonome inspektioner | Mulighed for at opsætte robotter til autonome inspektioner, hvilket forbedrer prædiktive vedligeholdelsesprogrammer. |
Digital tvillingintegration | Understøtter oprettelsen af digitale tvillinger til faciliteter, hvilket forbedrer den operationelle effektivitet. |
Du skal planlægge for fremtidig vækst, efterhånden som du tilføjer flere robotter og batterityper. Du bør vælge skalerbar software og hardware, der understøtter automatisering og autonom patruljering. Du styrker din virksomhed ved at forberede dig på robotteknologiens fremtid.
Del 6: Robotteknologiens fremtid
6.1 AI-innovationer
Du ser AI transformere den måde, du administrerer robotflåder på. AI-drevet optimering giver dig mulighed for at forudsige batteriets tilstand og planlægge vedligeholdelse, før der opstår fejl. Du bruger maskinlæring til at analysere data fra lidar- og robotoperativsystemplatforme. Dette hjælper dig med at forbedre navigations- og kortlægningsnøjagtigheden. Du visualiserer batteristatus med VR-værktøjer, hvilket gør det lettere at få øje på problemer i realtid. Du samarbejder med industripartnere for at udvikle smartere algoritmer til lithium-batteripakker. Disse partnerskaber hjælper dig med at skabe robotter, der tilpasser sig skiftende miljøer og missionsprofiler.
Program/Samarbejde | Beskrivelse |
|---|---|
IMEC-VUB-Brubotics | Udvikler intelligente løsninger til at overvåge og forudsige robotbatteriers adfærd ved hjælp af digitale tvillinger. |
Dynamisk tids-Petri-netstudie | Modellerer strukturerede demonteringsprocedurer for batteriprocesser på slutbrugerniveau, der tager højde for usikkerheder og dynamik. |
Tip: Du kan bruge AI til at optimere batteriets ydeevne og forlænge levetiden for din robotflåde.
6.2 Autonome robotter
Du anvender autonome robotter til inspektion og patruljering i komplekse miljøer. Disse robotter bruger lidar og robotoperativsystemsoftware til at navigere i fabrikker, lagre og udendørs steder. Du bruger lithium-batteripakker med kemiske sammensætninger som LiFePO4, NMC, LCO, LMO, LTO, solid-state og lithiummetal. Du vælger batterier baseret på platformspænding, energitæthed og levetid, der matcher hver robots mission. Du overvåger batteriets tilstand og robottens placering ved hjælp af realtidsdata fra sensorer og lidar. Du automatiserer patruljeruter og inspektionsopgaver, hvilket reducerer manuel indgriben.
Du bruger robotter inden for logistik, herunder automatisk guidede køretøjer (AGV'er) og autonome mobile robotter (AMR'er).
Du implementerer robotter i detailhandlen til levering og lagerstyring.
Du sender robotter udendørs for at inspicere infrastruktur og forsyningsvirksomheder.
Bemærk: Autonome robotter forbedrer sikkerhed og effektivitet ved at reducere menneskers eksponering for farlige miljøer.
6.3 Næste generations batterier
Du investerer i næste generations lithium-ion-batterier til at drive dine robotflåder. Du vælger kemiske systemer, der tilbyder højere energitæthed og længere levetid. Du bruger solid-state- og lithium-metalbatterier til avancerede robotter, der har brug for forlænget oppetid. Du sporer batteriets ydeevne med digitale tvillingmodeller og data om robotoperativsystemer. Du sammenligner batterimuligheder ved hjælp af standardiserede målinger:
Kemi | Platformspænding (V) | Energitæthed (Wh/kg) | Cyklusliv (cyklusser) |
|---|---|---|---|
LIFEPO4. | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Fast tilstand | 3.7 | 250-500 | 1000-5000 |
Lithium metal | 3.7 | 350-500 | 500-1000 |
Du ser disse batterier brugt i robotter til logistik, detailhandel og udendørs inspektion. Du drager fordel af længere missioner, reduceret nedetid og lavere vedligeholdelsesomkostninger. Du forbereder din organisation til fremtidig vækst ved at implementere avancerede batteriteknologier og digitale tvillingløsninger.
Digitale tvillingbatterier ændrer den måde, du styrer inspektions- og patruljerobotter på. Du får indsigt i realtid, prædiktiv vedligeholdelse og bedre sikkerhed. Mange organisationer bruger denne teknologi til at forbedre batteristyringen på tværs af brancher:
Anvendelsesområde | Fordele |
|---|---|
Elektriske køretøjer (EV'er) | Optimerer batteriets ydeevne, forlænger levetiden, forbedrer sikkerheden og forbedrer pålideligheden |
Industrielt udstyr | Forbedrer effektiviteten og pålideligheden af batteribrug i industrielle applikationer |
Energilagringssystemer | Styrer storskalainstallationer, optimerer driften af elnettet og forudsiger batterinedbrydning |
Elektronik | Forbedrer batteristyringen for enheder, hvilket sikrer levetid og ydeevne |
Du kan føre an i din branche ved at implementere digitale tvillingbatterier og fremme innovation inden for håndtering af litiumbatterier.
Ofte stillede spørgsmål
Hvad er de vigtigste fordele ved digitale tvillingbatterier til inspektions- og patruljerobotter?
Du får batteriovervågning i realtid, prædiktiv vedligeholdelse og forbedret sikkerhed. Digitale tvillinger hjælper dig med at reducere nedetid og forlænge levetiden for litiumbatteripakker.
Tip: Brug digitale tvillinger til at optimere batteriets ydeevne til hver mission.
Hvordan klarer forskellige litiumbatteri-kemier sig i forhold til robotflåder?
Du kan sammenligne vigtige kemiske forbindelser ved hjælp af denne tabel:
Kemi | Platformspænding (V) | Energitæthed (Wh/kg) | Cyklusliv (cyklusser) |
|---|---|---|---|
3.2 | 90-160 | 2000-7000 | |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Fast tilstand | 3.7 | 250-500 | 1000-5000 |
Lithium metal | 3.7 | 350-500 | 500-1000 |
Hvordan forbedrer prædiktiv vedligeholdelse robotdrift?
Du bruger prædiktiv vedligeholdelse til at planlægge service, før der opstår fejl. Denne tilgang øger oppetiden og sænker omkostningerne.
Prædiktiv vedligeholdelse kan øge robottens tilgængelighed med op til 20 %.
Hvilken rolle spiller IoT i batteristyring med digitale tvillinger?
Du bruger IoT-sensorer til at indsamle og overføre batteridata. Dette muliggør fjernovervågning, automatiserede advarsler og realtidsopdateringer til din robotflåde.
IoT hjælper dig med at skalere driften og forbedre batterisikkerheden.
Hvordan sikrer I datasikkerheden for digitale tvillingbatterier?
Du beskytter dine data med stærk kryptering og strenge adgangskontroller. Du træner dit team i at genkende trusler og reagere hurtigt.
Bemærk: Sikker dataudveksling er afgørende for sikker og pålidelig robotdrift.


