

Pålidelig AMR-opladning kræver, at batteripakken, opladeren, robotcontrolleren og dockingmekanismen fungerer som ét system. En robot kan nå docken uden problemer, men oplade, fordi kontakterne kun er delvist aktiveret, batterigrænserne misfortolkes, eller opladeren og controlleren er uenige om parathed.
For OEM'er starter integrationen med en grænsefladespecifikation og en valideret driftssekvens. Det er ikke nok at vælge en pakke efter nominel spænding eller at vælge en oplader, fordi den har CAN. Definer elektriske grænser, kommunikationsadfærd, kontaktgeometri og fejlreaktioner før implementering af flåden.
Hurtigt svar: Juster batteriets fulde spændingsområde og tilladte ladestrøm med opladeren, definer BMS-applikationsprotokollen og timeout-adfærden, og valider dockingtolerancer og kontaktopvarmning. Opladeren regulerer opladning; BMS'en leverer grænser og beskyttelse i henhold til dens design; robotstyringen koordinerer docking og bevægelse. Bekræft sikker start, stop og frakobling under normale og fejlforhold.
Nøgleforsøg
Skeln mellem en dock, der leverer strøm til en indbygget oplader, og en ekstern oplader, der er tilsluttet direkte til pakken.
Angiv meddelelser, enheder, timing og fejladfærd, ikke kun CAN- eller RS485-hardware.
Test ladekontakterne ved realistisk forskydning, slid, kontaminering og strøm.
Bestem varigheden af mulighedsopladning ud fra brugbar energi og tilgængelige opladningsvinduer.
Brug telemetri til diagnose og planlægning uden at antage garanteret fejlforudsigelse.
Del 1: Grundlæggende om integration af AMR-batteri og opladningsdock
1.1 Start med energibudgettet og opladningsarkitekturen
Mål robottens driftsprofil, herunder kørsel, løft, tomgangselektronik og hjælpebelastninger. Fastlæg brugbar batterienergi, reservekrav og opladningsvinduer. Mulighedsopladning betyder at bruge tilgængelige tomgangsperioder til genopfyldning; det betyder ikke universelt en session på 10-20 minutter.
Som en illustrativ beregning leverer 500 W målt nettoeffekt, der føres ind i batteriet i 12 minutter, cirka 100 Wh. Den faktiske genopfyldning kan være lavere, når opladningskonusser, temperaturgrænser gælder, eller robotbelastninger forbliver aktive. Brug målinger på pakningssiden, og undgå at tælle konverteringstab to gange.
arkitektur | Kontrolimplikation |
|---|---|
Docken driver en indbygget oplader | Dockens strømforsyning skal passe til opladerens inputgrænser; indbygget elektronik regulerer batteriopladning |
Ekstern oplader tilsluttes via dock-kontakter | Den eksterne oplader skal matche pakkegrænser og den definerede aktiverings- eller kommunikationsgrænseflade |
Kommunikationsaktiveret dock | Tilstedeværelse, beredskab eller telemetri kan udveksles, men sikkerheden afhænger af de implementerede kontroller |
En dock uden en databus er ikke nødvendigvis ukontrolleret. Hardwaredetektion, interlocks og en dedikeret indbygget oplader kan danne en gyldig arkitektur. Omvendt etablerer et kommunikationslink ikke elektrisk kompatibilitet eller en sikkerhedsklassificeret funktion i sig selv.
1.2 Match navigationsnøjagtighed med kontaktgeometri
Definer laterale, longitudinelle, vertikale og vinkelformede dockingtolerancer. Inkluder variation i gulvet, nyttelastrelateret afbøjning og navigationsrepeterbarhed. Kontaktoverholdelse, indgrebsdybde og kraft skal opretholde en kvalificeret forbindelse på tværs af det tilladte område uden at beskadige robotten eller docken.
Aftørring af kontakter kan hjælpe med at håndtere noget overfladekontaminering, men udelukker ikke rengøring eller inspektion. Angiv kontaktmateriale, belægning, strømnedtrapning, fastholdelse og udskiftningskriterier ud fra den faktiske leverandørs data. Hold justeringskræfter væk fra ikke-understøttede elektriske terminaler.
Del 2: DC-opladning og BMS-kommunikation
2.1 Koordineret opladerregulering og batteribeskyttelse
Opladeren styrer normal strøm og spænding. BMS kan kommunikere tilladte opladningsgrænser og forhindre opladning, når forholdene er uegnede. Beskyttelsesfrakobling er normalt en fejlreaktion og ikke den rutinemæssige metode til at afslutte enhver opladning.
Mange lithium-ion-systemer bruger en cellespecifik profil med konstant strøm/konstant spænding, med reduceret strømgendannelse kun når det er tilladt og passende termineringskriterier er gældende. Anvend ikke ubestemt vedligeholdelsesopladning eller vilkårlig gendannelse på en overafladet pakke. Normale indstillinger skal følge cellernes og pakkespecifikationen nøjagtigt.
Forveksl ikke lavstrømscellekonditionering med foropladningssystemkapacitans, før en strømforsyningsbane lukkes. Sidstnævnte omhandler indkoblingsstrøm og kan kræve en modstand, styret omskiftning eller en anden konstrueret løsning. Et software-handshake alene begrænser ikke indkoblingsstrøm eller registrerer alle elektriske fejl.
2.2 Definer applikationsprotokollen og tilstandsmaskinen
CAN og RS485 specificerer forskellige grænsefladelag og gør ikke to produkter interoperable. Aftal meddelelsesidentifikatorer, skalering, enheder, byterækkefølge, opdateringsintervaller, kontroller og firmwarekompatibilitet. Aktivering af dokumentopladning, strøm- og spændingsgrænser, temperaturstatus, fejl og parathedssignaler, hvor det anvendes.
Tilstand | Nødvendig designbeslutning |
|---|---|
Tilnærming og detektion | Hvordan robottens tilstedeværelse og tilladt justering fastlægges |
Forbindelseskvalifikation | Hvilke kontakt-, polaritets- og elektriske kontroller understøtter hardwaren rent faktisk? |
Klar til opladning | Hvilken controller giver tilladelse, og hvordan opnås gyldige grænser |
Opladning | Strømrampe, spændingsregulering, termisk overvågning og grænseopdateringer |
Stop og afdokke | Hvordan strømmen reduceres, strømmen isoleres hvor det er nødvendigt, og udløsning bekræftes |
Fejl | Sikker respons, alarm, grænser for gentagne forsøg og autoriseret gendannelse |
Angiv sikker adfærd for manglende, forældede, usandsynlige eller modstridende data. En oplader må ikke fortsætte på ubestemt tid med at bruge en gammel højstrømsanmodning efter kommunikationsfejl. Vælg responstidspunkt og fallback-betingelser gennem systemets risikoanalyse i stedet for en generisk timeout.
Undgå bevægelse, der ville adskille strømførende kontakter, medmindre grænsefladen er specifikt designet og valideret til det. Koordiner stopanmodningen og den elektriske reaktion før frakobling. Hold nødvendige beskyttelsesfunktioner uafhængige af flådens netværks tilgængelighed.
Del 3: Mekaniske grænseflader til gentagne driftscyklusser
3.1 Kontaktmodstand, opvarmning og slid
Evaluer den komplette ladesti: kontakter, kabel, terminaler, afbrydere og forbindelser. Den resistive opvarmning stiger med strømmen i anden potens. Til illustration afgiver en samlet forbindelsesmodstand på 5 mΩ 2 W ved 20 A. Dette eksempel er ikke en acceptabel temperatur- eller modstandsgrænse.
Mål spændingsfald og lokal temperatur under repræsentative ladestrøms-, forskydnings- og ældede kontaktforhold. Inkluder gentagen docking, vibrationer og kontaminering, der er passende for stedet. Definer acceptgrænser og inspektionsintervaller ud fra test og leverandørvejledning.
En pakke-BMS måler ikke automatisk dockingkontaktmodstand. Detektion kan kræve spændingsmålinger på begge sider, kontakttemperatursensorer eller dedikeret diagnostik. Identificer sensordækning og blinde vinkler i stedet for at love, at celletemperaturovervågning beskytter alle forbindelser.
3.2 Miljøbeskyttelse og adgang til tjenester
Indendørs fabrikker, kølehuse og udendørs anlæg stiller forskellige krav. Vurder støv, ledende snavs, fugt, rengøringskemikalier og kondens, hvor det er relevant. Definer den nødvendige indtrængningsbeskyttelse for korrekt montering og tilslutningstilstand; en kapslingsklassificering dækker ikke automatisk blotlagte opladningskontakter.
Tætninger og udluftningsmembraner skal vælges og valideres til installationen. En udluftning kan hjælpe med trykudligning, men garanterer ikke frihed for kondens eller korrosion. Test kabinettemperaturen og kontaktopvarmningen med den faktiske luftstrøm og forventede omgivelsesforhold.
Sørg for adgang til sikker rengøring eller udskiftning af slidkomponenter. Inkluder isoleringsinstruktioner og kriterier for beskadigede kontakter, løse terminaler og nedbrudte tætninger. En flåde, der er i kontinuerlig drift, har stadig brug for planlagt service og en sikker måde at tage en dock ud af brug.
Del 4: Flådetelemetri, sikkerhed og OEM-validering
4.1 Brug telemetri til at adskille energiproblemer fra dockproblemer
Log ankomsttid, dockingforsøg, overgange mellem opladning og aktivering, batteriets ladetilstand, målt strøm og spænding, begrænsende årsager, temperatur og fejl. Skeln mellem køtid, justeringstid, aktiv opladningstid og fuldført energioverførsel. En robot, der befinder sig i en dock, modtager ikke nødvendigvis strøm.
Korrelér robot-, BMS- og opladerens tidsstempler for at diagnosticere gentagne genstarter eller lav ladeeffekt. Et højt estimat af ladetilstanden kan ikke erstatte bekræftelse af målt ladetilstand. Valider nøjagtigheden af ladetilstanden og reservelogik, efterhånden som batteriet ældes.
Telemetri kan understøtte vedligeholdelsesplanlægning, når den er knyttet til etablerede tærskler og validerede tendenser. Gør ikke krav på en universel 90-dages fejlprognose eller garanteret forudsigelse for levetidens udløb. Definer, hvad de tilgængelige målinger rent faktisk kan opdage, og vurder falske alarmer samt oversete fejl.
Vælg kemi ud fra masse, brugbar energi, ladningsacceptans, temperatur og levetidskrav. LiFePO4, NMC og LTO har begge afvejninger, men kemiske navne etablerer ikke en fast cykluslevetid eller garanteret opladningsvarighed. Kvalificer de valgte celler under den tilsigtede driftscyklus.
4.2 Valider batteri, oplader og robot sammen
For relevante industrielle lithiumbatterier, IEC 62619 omhandler sikkerhedskrav og test. ISO-3691 4 omhandler førerløse industritrucks og deres systemer, herunder gældende AMR'er. Bekræft relevante udgaver, regional implementering og produktomfang med det ansvarlige compliance-team. Ingen af referencerne alene godkender en hel ladeinstallation.
Fastlæg opladerens elektriske sikkerhed, EMC og installationskrav for målmarkedet. Transporttest og opsummeringer af batteritest er adskilt fra godkendelse af integration i brug. testdokumentation der identificerer den medfølgende konfiguration og dens begrænsninger.
Valider normal opladning, lav og høj tilladt batteritilstand, temperaturrelaterede grænser, mislykket docking, kontaktbounce, kommunikationstab, afbrudt netspænding og kontrolleret fradocking. Kontroller transienter i strømforsyningsbanen og systemkapacitansopladning, hvor det er relevant. Udfør test af farlige fejl med kvalificeret personale og passende faciliteter.
Bed leverandører om grænsefladetegninger, opladningsspecifikationer, dokumentation af applikationsprotokoller, firmwareversioner og aftalt ændringskontrol. Large Power kan understøtte integration af robotbatterier baseret på disse krav. Angiv opladermodel, dockinggrænseflade, robotbelastninger og duty cycle, når du anmoder om en brugerdefineret batteriløsning.
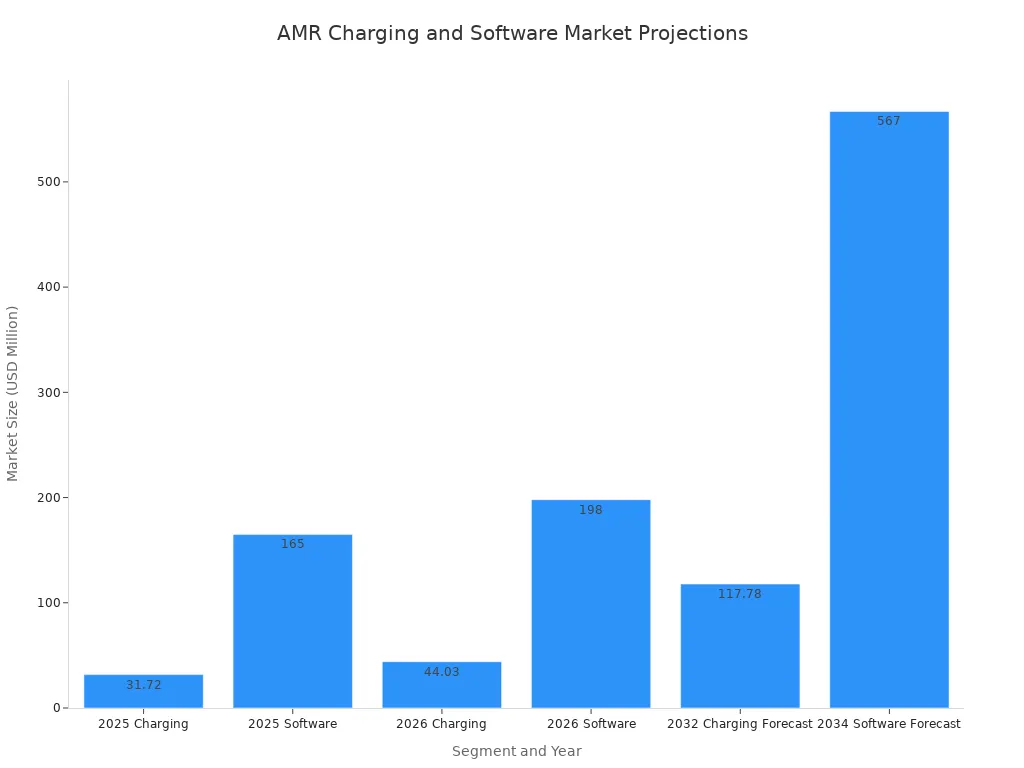
Markedsprognoserne i den ledsagende grafik giver kun baggrundskontekst. De fastlægger ikke tekniske krav eller forudsiger et specifikt opladningssystems ydeevne; verificér de oprindelige prognosekilder, før du bruger tallene i kommercielle beslutninger.
Pålidelig opladning kommer fra definerede ansvarsområder og verificerede grænseflader. Godkend pakken, opladeren og docken som et koordineret system, og styr derefter ændringer af kontakter, celler, firmware og opladningsindstillinger, så produktionen forbliver i overensstemmelse med det validerede design.
Ofte stillede spørgsmål
Har alle AMR-opladere brug for direkte BMS-kommunikation?
Nej. Nogle arkitekturer bruger en indbygget oplader med definerede hardwarekontroller. Hvor direkte kommunikation er påkrævet, skal applikationsprotokollen, grænserne og fejladfærden specificeres. Designet skal forblive sikkert, når forbindelsen ikke er tilgængelig.
Beviser et vellykket håndtryk, at kontaktlinserne er sikre?
Nej. Den bekræfter kun de forhold, som implementeringen rent faktisk kontrollerer. Kontaktindgreb, strømkapacitet og opvarmning kræver mekanisk og elektrisk validering. Detektering af modstand eller lokal overophedning kan kræve yderligere sensorer.
Hvor længe skal mulighedsopladning vare?
Beregn det ud fra den energi, der skal genopfyldes, den tilgængelige opladningseffekt på batterisiden og driftsvinduer. Inkluder nedtrapning, temperaturgrænser, robotbelastninger og opladerens tilgængelighed. Der er ingen fast varighed, der er egnet til alle AMR'er.
Kan CAN- eller RS485-produkter tilsluttes uden yderligere konfiguration?
Nej. Matchende elektriske grænseflader er kun udgangspunktet. Meddelelsesdefinitioner, timing, enheder, adressering og fejlresponser skal være kompatible og testet.
Hvad skal der ske, hvis kommunikationen svigter under opladning?
Systemet skal aktivere sin validerede fallback- eller stopadfærd inden for den angivne tid. Definer håndtering af forældede grænser, alarmer, genforsøg og gendannelse. Antag ikke, at det er sikkert at fortsætte med den sidste anmodning.
Hvilke test er vigtige før udrulning af flåden?
Verificér det samlede systems opladningsadfærd, kontakttemperatur, tilladt forskydning, slid, miljøpåvirkning og fejlreaktioner. Test en ordentlig strømafbrydelse før frakobling, og bekræft, at telemetri skelner mellem docking og faktisk energioverførsel.


