

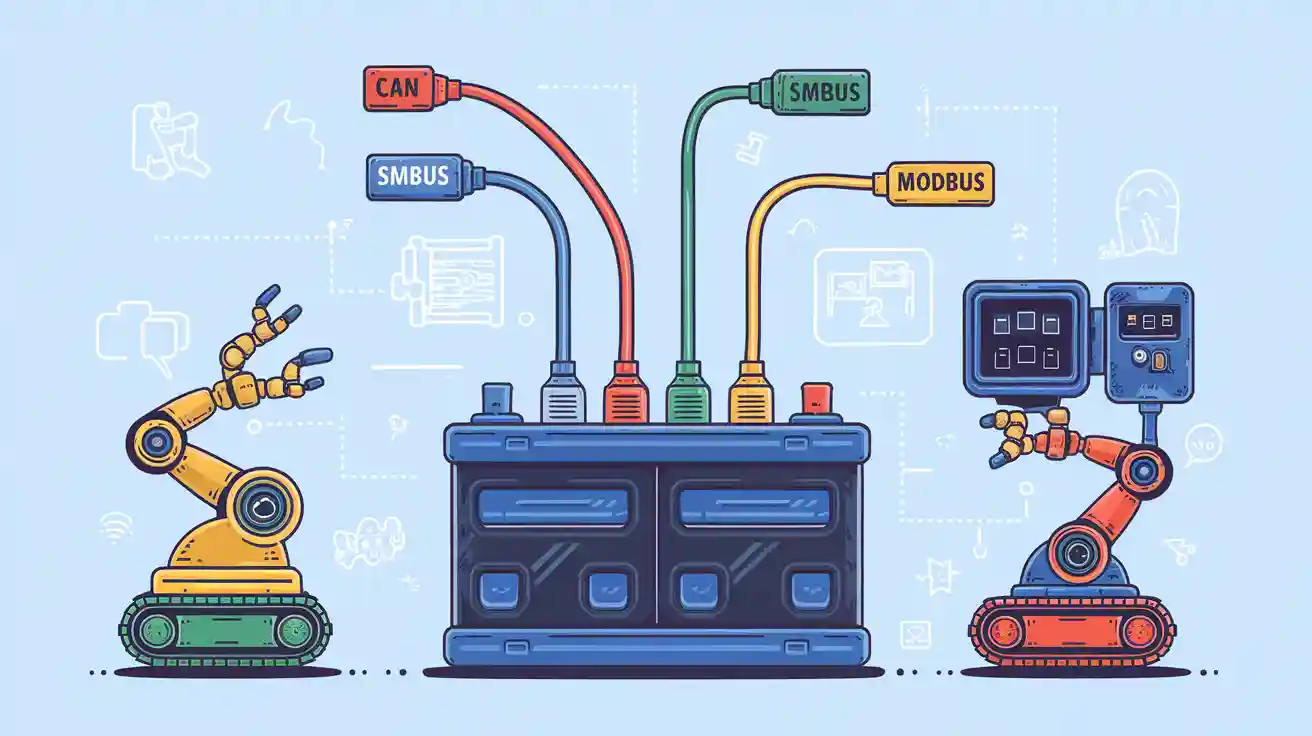
Du har brug for pålidelige batterikommunikationsprotokoller for at sikre din robottens litiumbatteripakke leverer sikker og effektiv strøm. CAN skiller sig ud som det foretrukne valg for de fleste robotteknologier på grund af sine robuste kommunikationsgrænseflader, realtidsdiagnostik og problemfri integration med avancerede batteristyringssystemer (BMS)Robust kommunikation understøtter overvågning af batteritilstand og adresserer udfordringer inden for robotbatteristyring.
Feature | Beskrivelse |
|---|---|
Charge State (SOC) | Sporer batteriets opladningsniveau for præcis batteriovervågning. |
Sundhedstilstand (SOH) | Rapporterer batteriets tilstand, understøtter overvågning af batteriets tilstand og fejldetektion. |
Termisk styring | Styrer batteritemperaturen for sikker drift. |
Cellebalancering | Opretholder balancerede celler for længere batterilevetid. |
Kommunikationsprotokoller | Standardprotokoller som CAN optimerer dataflow og realtidskontrol. |
Diagnostik i realtid | Muliggør hurtig fejldetektering, hvilket er afgørende for robotteknologi. |
Kontrol algoritmer | Juster batteriets drift øjeblikkeligt, hvilket forbedrer pålideligheden. |
Forvent en klar sammenligning, der kan hjælpe dig med at vælge de rigtige kommunikationsgrænseflader til din applikation.
Nøgleforsøg
Vælg CAN for højhastigheds, pålidelig kommunikation inden for robotteknologi. Den understøtter realtidsdiagnostik og kan effektivt forbinde flere enheder.
Overvej SMBus til kompakte systemer, der kræver enkel integration. Den tilbyder unik adressering og er ideel til bærbare enheder.
Brug Modbus for bred kompatibilitet med industrielle systemer. Det muliggør nem integration, men kan have langsommere dataoverførselshastigheder.
Del 1: Batteribehov
1.1 Kommunikation i robotteknologi
Du er afhængig af præcis dataudveksling for at sikre, at din robot fungerer sikkert og effektivt. Batterikommunikationsprotokoller danner rygraden i denne proces og forbinder batteristyringssystem (BMS) med sensorer, aktuatorer og styreenheder. Disse protokoller sikrer, at din robot modtager nøjagtige oplysninger om batteristatus, hvilket muliggør beslutninger i realtid og fejldetektion.
Tip: Valg af de rigtige kommunikationsprotokoller forbedrer pålideligheden og reducerer nedetid i robotapplikationer.
Her er de mest almindelige krav til batterikommunikationsprotokoller i robotsystemer:
Krav | Beskrivelse |
|---|---|
Dataformatering | Organisering af data i pakker eller rammer til fortolkning af enheder. |
Adressering | Angiver, hvordan enheder adresseres for at reducere netværkstrafik. |
Transmission tilstand | Mulighederne omfatter simplex-, halv-duplex- og fuld-duplex-kommunikation. |
Fejldetektering og -korrektion | Værktøjer til at detektere og rette transmissionsfejl. |
Sekvenskontrol | Styrer rækkefølgen af datapakkeoverførsel og gensamling. |
Flow Kontrol | Styrer dataflowet for at forhindre tab fra hurtige sendere, der overbelaster modtagere. |
Anerkendelse | Mekanisme for modtagere til at bekræfte vellykket datamodtagelse. |
Effektive kommunikationsprotokoller muliggør problemfri interaktion mellem alle komponenter. Du skal vælge protokoller, der matcher dit systems behov for pålidelighed og effektivitet.
1.2 Batteristyringssystemets rolle
Dit batteristyringssystem fungerer som den centrale intelligens for din robots strømforsyning. BMS'en overvåger batteriets tilstand, styrer opladning og afladning og afbalancerer celler for at forlænge batteriets levetid. Avancerede BMS-platforme bruger robuste kommunikationsprotokoller til at levere diagnosticering og kontrol i realtid.
Du drager fordel af et BMS, der understøtter:
Præcis rapportering af ladningstilstand og helbredstilstand
Termisk styring for sikker drift
Cellebalancering for at forhindre nedbrydning
Hurtig fejldetektion og -respons
Et velintegreret batteristyringssystem sikrer, at din robot fungerer sikkert i krævende miljøer. Du bør prioritere BMS-platforme, der understøtter pålidelige kommunikationsprotokoller for optimal ydeevne.
Del 2: CAN-protokol
2.1 Features
CAN-protokollen giver dig en pålidelig måde at forbinde dit batteristyringssystem med andre robotkomponenter. Du drager fordel af høj pålidelighed, robusthed og stærk støjmodstand. CAN understøtter multimaster-opsætninger, så flere enheder kan dele det samme netværk. Datagennemstrømningen når op til 1 Mbps, hvilket passer til de fleste robotapplikationer.
Feature | Beskrivelse |
|---|---|
Høj pålidelighed | CAN modstår elektrisk støj og beskytter dermed dine batteridata. |
Multi-Master-understøttelse | Flere enheder kan sende og modtage batterioplysninger. |
Real-time data | CAN sender batteriets tilstand, spænding, temperatur og opladningstilstand øjeblikkeligt. |
Fejlregistrering | Indbyggede mekanismer beskytter batteriets dataintegritet. |
Netværksstørrelse | CAN understøtter op til 30 noder og passer til de fleste robotbatterisystemer. |
Bemærk: CAN kræver terminatorer i begge ender af netværket, hvilket gør din opsætning mere kompleks.
2.2 Fordele
Du får flere fordele, når du vælger CAN til dine batterikommunikationsprotokoller:
Kommunikationseffektivitet: CAN forenkler ledningsføring og lader enheder dele batteridata på et enkelt netværk.
Sikkerhed: Du overvåger og styrer kritiske batteriegenskaber, hvilket reducerer risikoen i robotoperationer.
Systempålidelighed: CAN fremmer maksimal effektivitet og forbedrer sikkerhedsfunktioner, hvilket er afgørende for robotteknologi.
CAN tillader også automatisk fejlkorrektion eller besked, hvis der opstår transmissionsproblemer. Du kan stole på, at dine batteridata forbliver nøjagtige og sikre.
2.3 Begrænsninger
Selvom CAN tilbyder mange fordele, bør du overveje dens ulemper:
Begrænsning | Beskrivelse |
|---|---|
Kompleksitet | Du skal installere terminatorer i begge ender, hvilket gør netværket sværere at sætte op. |
Netværksstørrelse | CAN understøtter kun op til 30 noder, hvilket kan begrænse større batteristyringssystemer. |
Hvis dit robotsystem skal skaleres ud over 30 batterinoder, kan det være nødvendigt at undersøge andre kommunikationsprotokoller.
Del 3: SMBus-protokol
3.1 Features
Man støder ofte på SMBus-protokollen i bærbare og indlejrede systemer. Denne protokol bruger en to-trådsgrænseflade, hvilket gør det nemt at forbinde dit batteristyringssystem til andre enheder. Hver enhed på bussen modtager en unik 7-bit adresse, hvilket hjælper med at forhindre kommunikationsfejl. SMBus understøtter adskillige dataoverførselsfunktioner, såsom Quick Command og Block Read/Write, hvilket giver fleksibel kontrol over batteriparametre.
Feature | Beskrivelse |
|---|---|
Totrådskommunikation | SMBDAT- og SMBCLK-linjer håndterer tovejsdata og clocksignaler. |
Unik adressering | Enheder bruger en 7-bit adresse og understøtter Address Resolution Protocol (ARP). |
Dataoverførselsfunktioner | Quick Command, Read/Write Byte og Block Read/Write muliggør alsidig udveksling af batteridata. |
Kontrol af pakkefejl | Pakketfejlkontrol (PEC) sikrer pålidelig batterikommunikation. |
Strømforsyning | Enheder kan trække strøm fra bussen eller en ekstern kilde, i henhold til SMBus elektriske specifikationer. |
Brug af smarte batterisystemer | Almindelig i bærbare enheder til effektiv batteristyring og kommunikation. |
3.2 Styrker
Du opnår adskillige fordele, når du bruger SMBus til batterikommunikation i robotteknologi. Protokollen giver standardiseret kommunikation mellem dit batteri og værtssystem, hvilket forenkler BMS-designet. Du kan overføre kritiske oplysninger, herunder batterikapacitet, termisk styring og strømstyringsdata. Master-slave-strukturen giver din værtcontroller mulighed for at administrere adgang og dataoverførsel, hvilket forbedrer systemets pålidelighed.
Tip: SMBus understøtter måling af batterikapacitet og termisk styring, som er afgørende for robust BMS-design i robotteknologi.
Standardiseret kommunikation strømliner BMS-design.
Master-slave-strukturen giver dig kontrol over batteriets dataflow.
Pakfejlkontrol forbedrer pålideligheden i støjende miljøer.
3.3 Svagheder
Du bør overveje begrænsningerne ved SMBus, før du vælger den til dit BMS-design. Protokollen fungerer ved lavere hastigheder sammenlignet med CAN, hvilket kan begrænse batteriovervågning i realtid i højtydende robotteknologi. SMBus understøtter færre enheder på en enkelt bus, hvilket begrænser skalerbarheden for store batteripakker. Protokollen mangler også den avancerede fejlhåndtering, der findes i CAN, hvilket kan påvirke fejldetektion.
Svaghed | Beskrivelse |
|---|---|
Lavere hastighed | SMBus overfører batteridata langsommere end CAN, hvilket påvirker realtidsresponsen. |
Begrænset skalerbarhed | Færre enheder, der understøttes pr. bus, begrænser integrationen af store batteripakker. |
Grundlæggende fejlhåndtering | Mindre robust end CAN, hvilket kan påvirke detektering af batterifejl. |
Del 4: Modbus-protokol
4.1 Features
Du kan bruge Modbus som en seriel kommunikationsprotokol til at forbinde dit batteristyringssystem med andre enheder i robotteknologi. Modbus bruger en master-slave-struktur, hvor masterenheden sender kommandoer til en eller flere slaveenheder. Du kan vælge mellem RTU (binært format) og ASCII (menneskeligt læsbart format) for protokolformater. Hver enhed modtager en adresse til kommunikationsgenkendelse. Modbus sender data i pakker, der indeholder en header, funktionskode og CRC til fejlkontrol. Protokollen understøtter flere enheder på den samme datalinje, hvilket hjælper dig med at opbygge strukturer med flere enheder.
Feature | Beskrivelse |
|---|---|
Kommunikationsprotokol | Modbus er en seriel protokol til dataoverførsel mellem enheder. |
Master-slave-struktur | Masterenheden sender kommandoer til slaveenheder. |
Protokolformater | RTU (binære) og ASCII (menneskeligt læsbare) formater tilgængelige. |
Datapakkestruktur | Pakker indeholder header, funktionskode og CRC til fejlkontrol. |
Funktionskoder | Specifikke koder for operationer, såsom kode 03 for datalæsningsanmodninger. |
Adressering | Hver enhed har en unik adresse til kommunikation. |
Multiple Device Support | Understøtter flere enheder på den samme datalinje. |
Fejlhåndtering | CRC-mekanismer sikrer datanøjagtighed. |
4.2 Fordele
Du opnår adskillige fordele, når du bruger Modbus til batterikommunikation i robotteknologi. Modbus TCP giver dig mulighed for at integrere dit batteristyringssystem med forskellige enheder og platforme. Protokollen tilbyder stærk interoperabilitet, hvilket gør den kompatibel med en bred vifte af industrielt automationsudstyr. Du kan oprette forbindelse ved hjælp af standardgrænseflader som Ethernet, Wi-Fi eller fiberoptiske forbindelser, hvilket øger fleksibiliteten.
Advantage | Beskrivelse |
|---|---|
Nem integration | Modbus TCP muliggør nem integration med forskellige enheder og systemer. |
Interoperabilitet | Kompatibel med mange industrielle automationsplatforme, hvilket øger fleksibiliteten. |
Kompatibilitet med standarder | Understøtter Ethernet-, Wi-Fi- og fiberoptiske forbindelser for robust kommunikation. |
Tip: Modbus fungerer godt til batteriovervågning i industriel robotteknologi, hvor du har brug for pålidelig integration med eksisterende automationssystemer.
4.3 Ulemper
Du bør overveje flere ulemper, før du vælger Modbus til dit batteristyringssystem:
Dataoverførselshastigheden er begrænset, hvilket kan påvirke batteriovervågningen i realtid.
Konfiguration kan være kompleks, især i store netværk.
Protokollen er modtagelig for elektrisk støj, som kan forstyrre kommunikationen.
Skalerbarheden er begrænset for meget store batteripakker.
Master-slave-topologien passer muligvis ikke til alle robotapplikationer.
Sekventiel polling af hver slaveenhed introducerer latenstid.
Modbus mangler indbygget meddelelsesprioritering, hvilket er afgørende for hurtig fejlrapportering.
Del 5: Sammenligning af batterikommunikationsprotokoller
Batterikommunikationsprotokoller spiller en afgørende rolle i, hvordan du administrerer, overvåger og styrer litiumbatteripakker i robotteknologi. Valg af den rigtige protokol påvirker dit systems hastighed, pålidelighed, skalerbarhed og nem integration. Her finder du en klar side-om-side-sammenligning af CAN, SMBus og Modbus, der hjælper dig med at vælge den bedste løsning til din ... batteristyringssystemer.
5.1 Hastighed og data
Hastighed bestemmer, hvor hurtigt dine batteristyringssystemer kan udveksle information med andre enheder. Hurtig dataoverførsel er afgørende for overvågning og kontrol i realtid, især inden for robotteknologi, hvor hurtige reaktioner forhindrer fejl og nedetid.
protokol | Max datahastighed | Datahåndtering | Egnethed i realtid |
|---|---|---|---|
CAN | Op til 1 Mbps | Understøtter hyppige, prioriterede beskeder | Fremragende til kontrol i realtid |
SMBus | Op til 100 kbps | Håndterer små, periodiske datapakker | Tilstrækkelig til grundlæggende overvågning |
mod bus | Op til 115.2 kbps (RTU) / 10 Mbps (TCP/IP) | Overfører større datablokke, men med højere latenstid | Moderat, afhænger af implementeringen |
Du vil bemærke, at CAN tilbyder den højeste hastighed og bedste realtidsydelse. SMBus fungerer godt til simple batteriovervågningsopgaver, men dens lavere hastighed kan begrænse avancerede robotapplikationer. Modbus kan nå højere hastigheder over TCP/IP, men dens serielle versioner halter bagefter CAN.
Tip: Til robotapplikationer, der kræver øjeblikkelig feedback og kontrol, skiller CAN sig ud blandt batterikommunikationsprotokoller.
5.2 Pålidelighed
Pålidelighed sikrer, at dine batteristyringssystemer fungerer sikkert, selv i barske miljøer. Robust fejldetektion og fejltolerance er afgørende for at forhindre datatab eller systemfejl.
CANDu drager fordel af indbygget fejldetektion, automatisk retransmission og meddelelsesprioritering. CAN-netværk modstår elektrisk støj, hvilket gør dem ideelle til robotteknologi.
SMBusPakkefejlkontrol (PEC) hjælper med at registrere transmissionsfejl, men protokollen mangler avancerede fejlgendannelsesfunktioner. Den fungerer bedst i miljøer med lavt støjniveau.
mod busProtokollen bruger CRC til fejlkontrol, men Modbus-RTU inkluderer ikke indbyggede dataintegritetsmekanismer. Forskere har foreslået tilføjelse af fremadrettede fejlkorrektionskoder for at forbedre fejltolerance og fejlretning i batteristyringssystemer. Denne tilgang tilføjer paritetsinformation i inaktive perioder, hvilket muliggør gendannelse af beskadigede frames og forbedrer pålideligheden.
protokol | Fejlregistrering | Fejltolerance | Egnethed til robotteknologi |
|---|---|---|---|
CAN | Stærk (indbygget) | Høj (automatisk retransmission, støjimmunitet) | Fantastike |
SMBus | Moderat (PEC) | Grundlæggende (begrænset genopretning) | God til simple systemer |
mod bus | Grundlæggende (CRC) | Kan forbedres med ekstra kodning | Tilstrækkelig med forbedringer |
Bemærk: Du bør vælge CAN, hvis din robotapplikation kræver det højeste niveau af pålidelighed i batterikommunikationsprotokoller.
5.3 Skalerbarhed
Skalerbarhed måler, hvor godt dine batteristyringssystemer kan vokse i takt med at dit robotprojekt udvides. Du har brug for en protokol, der understøtter flere enheder og komplekse netværkstopologier.
protokol | Skalerbarhedsmuligheder | Kendetegn |
|---|---|---|
CAN | Understøtter komplekse netværkstopologier, hvilket muliggør distribueret kontrol og datadeling | Høj realtidsydelse, multimaster-styring, egnet til store applikationer |
SMBus | Begrænset til et lille antal enheder pr. bus | Enkel struktur, bedst til kompakte systemer |
mod bus | Begrænset skalerbarhed på grund af master-slave-struktur, mere egnet til mindre systemer | Enklere struktur, lavere realtidskapacitet, egnet til basale dataindsamlingsopgaver |
CAN giver dig mulighed for at forbinde mange enheder og understøtter distribueret styring, hvilket gør den til det bedste valg til store robotprojekter. SMBus og Modbus fungerer bedst i mindre, mindre komplekse systemer.
Hvis du planlægger at skalere din robotplatform, skal du prioritere CAN blandt batterikommunikationsprotokoller.
5.4 Integration
Integration bestemmer, hvor nemt du kan forbinde dine batteristyringssystemer til andre enheder og platforme. Du ønsker en protokol, der passer til dit hardware- og softwaremiljø.
CANDu finder CAN bredt understøttet i industriel og bilrobotik. Det integreres problemfrit med avancerede batteristyringssystemer og understøtter interoperabilitet mellem flere leverandører.
SMBusDenne protokol er designet til lavhastighedskommunikation og er almindelig i bærbare enheder og Smart Battery Systems. SMBus bruger en to-trådsgrænseflade, hvilket gør den nem at implementere i kompakte designs. PMBus, en udvidelse af SMBus, tilføjer flere funktioner til strømstyringsenheder, herunder tovejskommunikation og specifikke strømstyringskommandoer.
mod busModbus tilbyder stærk interoperabilitet med industrielt automationsudstyr. Du kan bruge Modbus TCP til Ethernet-baseret integration, hvilket øger fleksibiliteten. Konfiguration kan dog blive kompleks i store netværk.
protokol | Nem integration | Typiske anvendelsestilfælde | Hardwarekrav |
|---|---|---|---|
CAN | Høj (branchestandard, fra flere leverandører) | Robotteknologi, bilindustrien, industri | Kræver CAN-transceivere, terminering |
SMBus | Nem (simpel ledningsføring, bærbare enheder) | Smarte batterisystemer, forbrugerelektronik | To-tråds grænseflade |
mod bus | Moderat (industriel automatisering) | Industriel robotteknologi, infrastruktur | Seriel eller Ethernet-grænseflade |
Til de fleste robotapplikationer giver CAN den bedste balance mellem integration, hastighed og pålidelighed blandt batterikommunikationsprotokoller.
Del 6: Valg af protokoller til batteristyringssystemer
6.1 Applikationsscenarier
Du skal overveje din robots type og driftsmiljø, før du vælger en batterikommunikationsprotokol til din batteristyringssystemHvert applikationsscenarie præsenterer unikke krav til energitæthed, sikkerhed, termisk styring og integration.
Scenario | Vigtige krav | Anbefalet protokol |
|---|---|---|
Høj sikkerhed, pålidelige data, streng temperaturstyring, overholdelse af standarder | CAN, SMBus | |
Kontrol i realtid, robust fejldetektion, skalerbar integration, understøttelse af flere noder | CAN | |
Sikker dataoverførsel, fjernovervågning, hurtig fejlrespons | CAN, Modbus | |
Implementering i stor skala, fjerndiagnosticering, interoperabilitet med ældre systemer | Modbus, CAN | |
Kompakt design, lavt strømforbrug, enkel integration, omkostningseffektivitet | SMBus | |
Høj pålidelighed, skalerbarhed, integration med automatiseringsplatforme | CAN, Modbus |
Du bør analysere din robots driftsmiljø. For eksempel står en mobil lagerrobot over for hyppige starter og stop med varierende belastninger. En autonom inspektionsrobot kører kontinuerligt på lav strøm med lejlighedsvise høje strømudbrud. Kortlægning af strømforbrugskurven, inklusive driftscyklusser og peak-to-gennemsnit-forhold, hjælper dig med at dimensionere batteriet og vælge den rigtige protokol.
Når du designer dit BMS, skal du tage højde for disse kernefunktioner:
Funktion | Beskrivelse |
|---|---|
Celleovervågning | Sikrer ensartet spændingsfordeling på tværs af alle celler og forhindrer for tidlig nedbrydning. |
Termisk styring | Overvåger temperaturen og udløser justeringer af køle- eller belastning. |
Sikkerhedsbeskyttelse | Forhindrer overopladning, overafladning, kortslutninger og andre fejl. |
Dataanalyse | Sporer brugsmønstre, forudsiger vedligeholdelse og optimerer batteriets levetid. |
Kommunikation | Tilbyder integration med robotstyringer og cloudbaseret overvågning. |
Du bør også overveje batteriets kemi. Almindelige valg inkluderer lithium-ion, LIFEPO4., lithium-polymer, solid-state batteri, NMC, LCO, LMO og LTO. Hver kemi tilbyder forskellig platformspænding, energitæthed og cykluslevetid.
Kemi | Platformspænding | Energitæthed (Wh/kg) | Cyklusliv (cyklusser) |
|---|---|---|---|
LIFEPO4. | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Tip: Tilpas din batterikemi til din robots driftscyklus og miljø for optimal ydeevne.
6.2 Integrationstips
Du skal integrere din valgte protokol med dit batteristyringssystem for at opnå høj pålidelighed, interoperabilitet, sikkerhed, skalerbarhed og ydeevne i realtid.
Advantage | Beskrivelse |
|---|---|
Høj pålidelighed | Du sikrer dataintegritet med funktioner til fejldetektion og -korrektion. |
Interoperabilitet | Du muliggør problemfri integration med forskellige styresystemer ved at understøtte flere protokoller. |
Sikkerhed | Du beskytter kritiske data mod uautoriseret adgang og cybertrusler ved hjælp af kryptering og adgangskontrol. |
Skalerbarhed | Du faciliterer integration med cloudplatforme til fjernovervågning og OTA-firmwareopgraderinger. |
Præstation i realtid | Du understøtter hurtig og ensartet kommunikation, hvilket er afgørende for dynamiske systemer som elbiler. |
Du bør følge disse integrationstips:
Brug afskærmede kabler og korrekt terminering til CAN-netværk for at reducere elektrisk støj.
Tildel unikke adresser til hver enhed på SMBus- og Modbus-netværk for at forhindre konflikter.
Implementer pakkefejlkontrol og CRC for robust dataoverførsel.
Aktiver kryptering og adgangskontrol for følsomme applikationer, især i sikkerheds- og medicinske scenarier.
Design dit BMS til at understøtte firmwareopgraderinger og fjerndiagnosticering for fremtidig skalerbarhed.
Test dit system under virkelige forhold for at validere kommunikationens pålidelighed.
Du forbedrer systemets ydeevne og sikkerhed ved at følge bedste praksis for protokolintegration.
6.3 Fremtidige tendenser
Du vil se en hurtig udvikling inden for batteristyringssystemer til robotteknologi. Nye tendenser omfatter:
Integration af trådløse kommunikationsprotokoller i batteristyringssystemer.
Overvågningsfunktioner i realtid for forbedret batteriydelse.
Udvikling af avancerede algoritmer til optimering af batteriets tilstand og ydeevne.
Du vil drage fordel af trådløse protokoller, der reducerer ledningsføringens kompleksitet og muliggør fjerndiagnosticering. Overvågning i realtid giver dig mulighed for at registrere fejl med det samme og forlænge batteriets levetid. Avancerede algoritmer hjælper dig med at forudsige vedligeholdelsesbehov og optimere opladningscyklusser.
Du bør holde dig opdateret om nye teknologier og standarder inden for batterikommunikationsprotokoller. Ved at implementere innovative løsninger kan du fremtidssikre dine robotplatforme og maksimere batteriets ydeevne.
Man ser tydelige forskelle mellem CAN, SMBus og Modbus til robot-lithium-batteripakker. CAN leverer høj hastighed, pålidelighed og realtidsstyring. SMBus er egnet til kompakte systemer med lavt strømforbrug. Modbus tilbyder bred kompatibilitet.
Feature | CANbus | mod bus |
|---|---|---|
Topologi | Multi Master | Mester-slave |
Speed | Op til 1 Mbps | Op til 115.2 kbps |
Pålidelighed | Høj | Moderat |
Pris | Højere | Sænk |
Du bør vurdere disse faktorer, før du vælger en protokol:
Transmissionshastighed og realtidsbehov
Systemets kompleksitet
Pålidelighed og støjimmunitet
Strømforbrug
Pris
Sikkerhed
CAN er fortsat det bedste valg til de fleste robotbaserede batteristyringssystemer på grund af dens robuste ydeevne. For dybere teknisk indsigt, udforsk ressourcer om kommunikationsprotokoller i BMS. Anmod om en skræddersyet batterikonsultation for kyndig vejledning.
Ofte stillede spørgsmål
Hvad er den bedste batterikemi til robotapplikationer?
Kemi | Platformspænding | Energitæthed (Wh/kg) | Cyklusliv (cyklusser) |
|---|---|---|---|
LIFEPO4. | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Du skal vælge NMC forum robotteknikDen tilbyder høj cykluslevetid og stabil platformspænding.
Hvordan påvirker batterikommunikationsprotokoller BMS-pålidelighed?
Pålidelige batterikommunikationsprotokoller som CAN forbedrer BMS Fejldetektion og realtidsstyring. Du reducerer nedetid og øger sikkerheden inden for robotteknologi, medicinskog industrielle systemer.
Hvor kan man få en skræddersyet batteriløsning til robot- eller industriel brug?
Du kan anmod om en skræddersyet batteriløsning fra Large PowerDeres eksperter designer batterier til sikkerhed, infrastruktur, forbrugerelektronikog solid-state batteri applikationer.


