

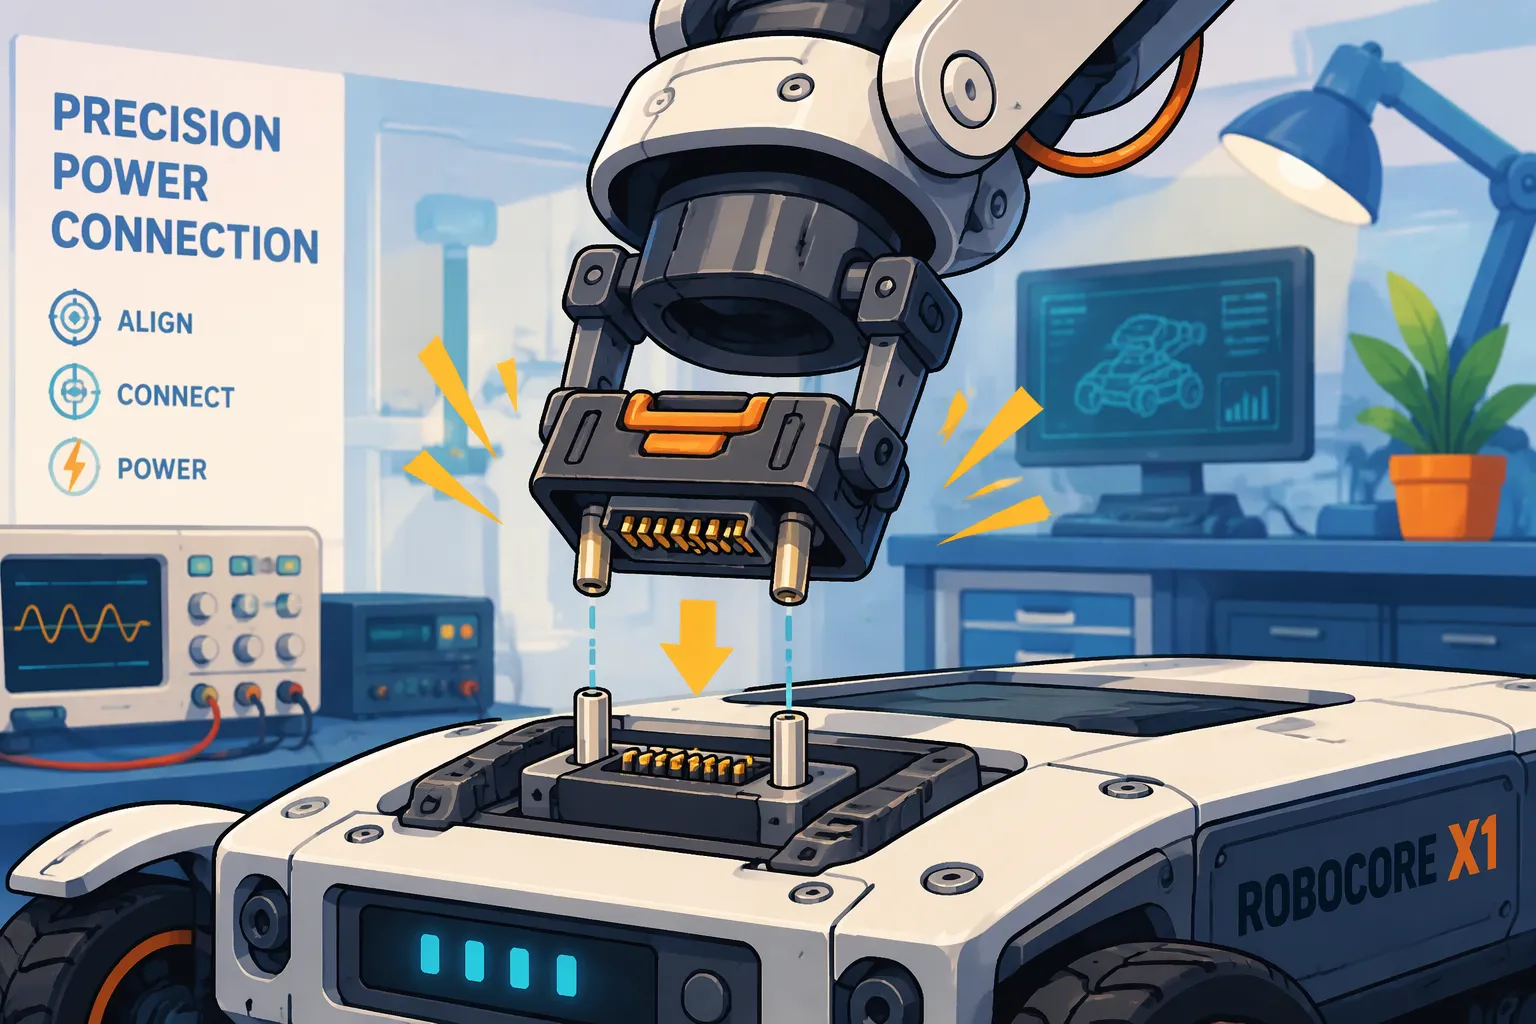
Hurtigt svar: Specificer en blind-mate-konnektor ved hjælp af robottens worst-case docking-offsets, nødvendige kontaktsekvens og forventede parringscyklusser. Valider disse krav i de faktiske skinner, låsen og kabinettet. Hvis pakken kan tilsluttes, mens den er strømførende, skal delvis indsættelse og værtens strømaktiveringsadfærd verificeres separat.
Et blind-mate-stik er en stik-og-stik-grænseflade, der er bygget til at forbinde, når parringsfladerne ikke kan ses eller justeres i hånden.
Denne artikel behandler justering, kontaktsekvens og parringslevetid som forbundne designvariabler for lithium-batteripakker, ikke separate specifikationer. Hvert hovedafsnit afsluttes med applikationstilpasning, overholdelse af regler og omkostninger. Fokus forbliver på robotspecifik dockingtolerance, delvis indsættelse og validering snarere end en generel grænseflade til aftagelige batteripakker.
Nøgleforsøg
Styrefunktioner og flydebeslag udbedrer små forskydninger, men du skal måle den reelle tolerancestak.
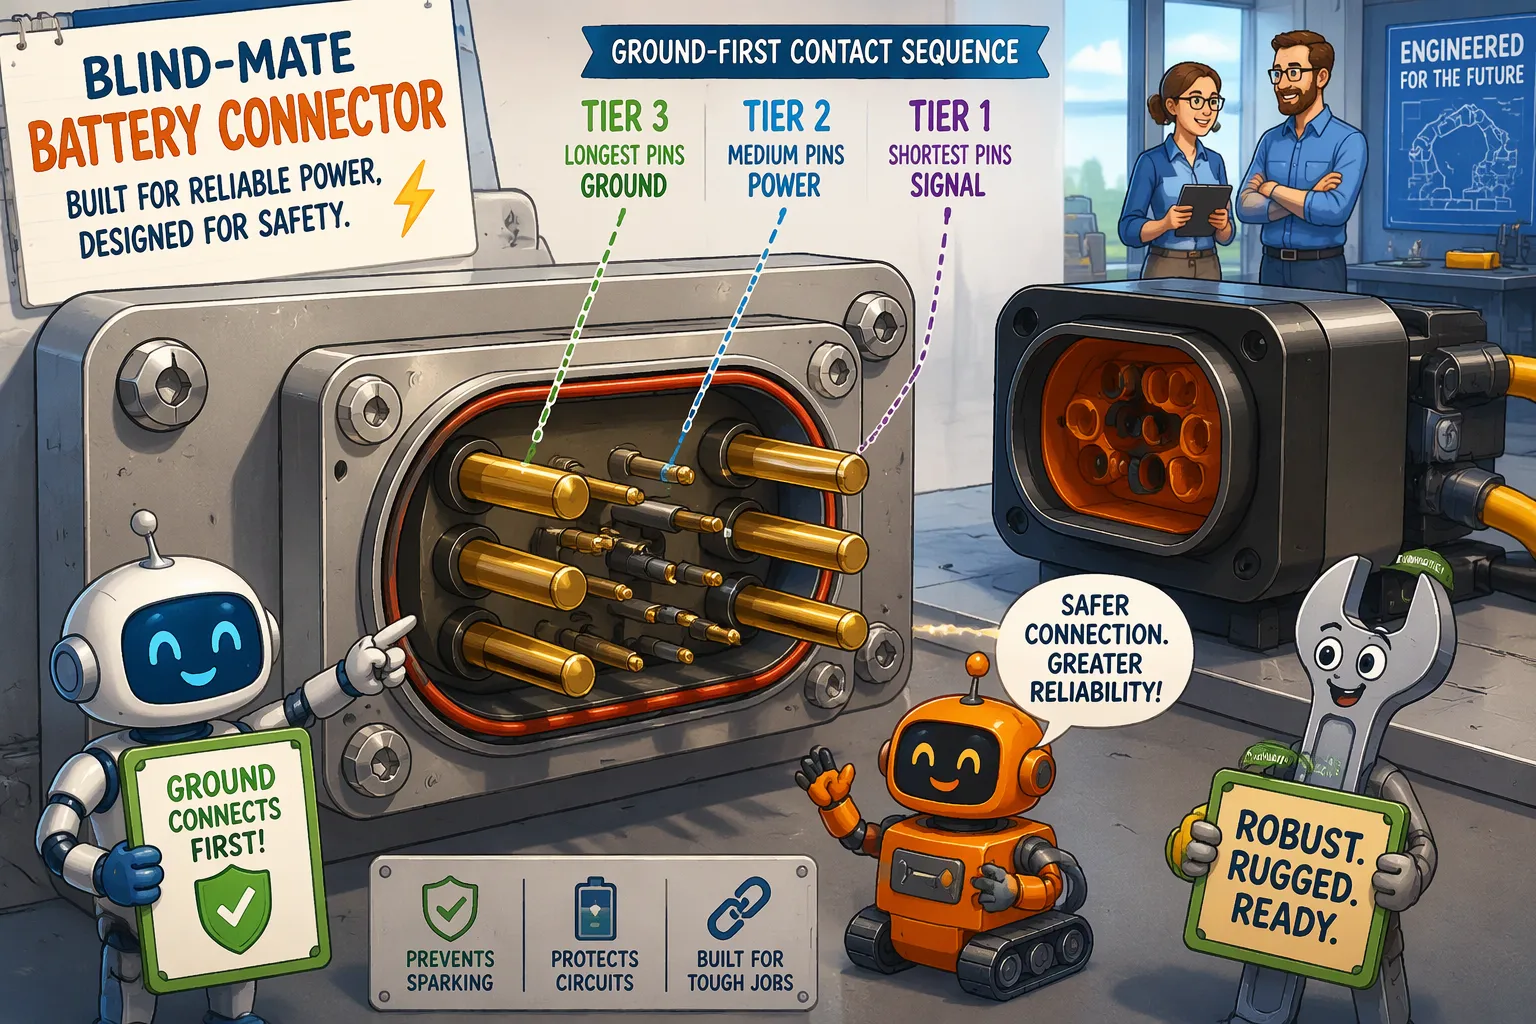
Stifter i forskellige længder bestemmer rækkefølgen, som kontakterne laves i: jord først, derefter strøm, derefter signal, så hot-plugging forbliver sikker.
Test en delvis indsættelse for at sikre, at der ikke flyder strøm, og at der ikke udløses BMS-fejllåse, når docking stopper halvvejs.
Tilpas stikkets levetid til batteriets kemi: LiFePO4-pakker kræver højere cyklusklassificeringer end NMC-pakker.
Test stikkene med din egen dockingstation og duty cycle-test, ikke kun databladsvurderinger.
Del 1: Justering i Blind-Mate batteristik til robotter
1.1 Styrefunktioner og flydebeslag
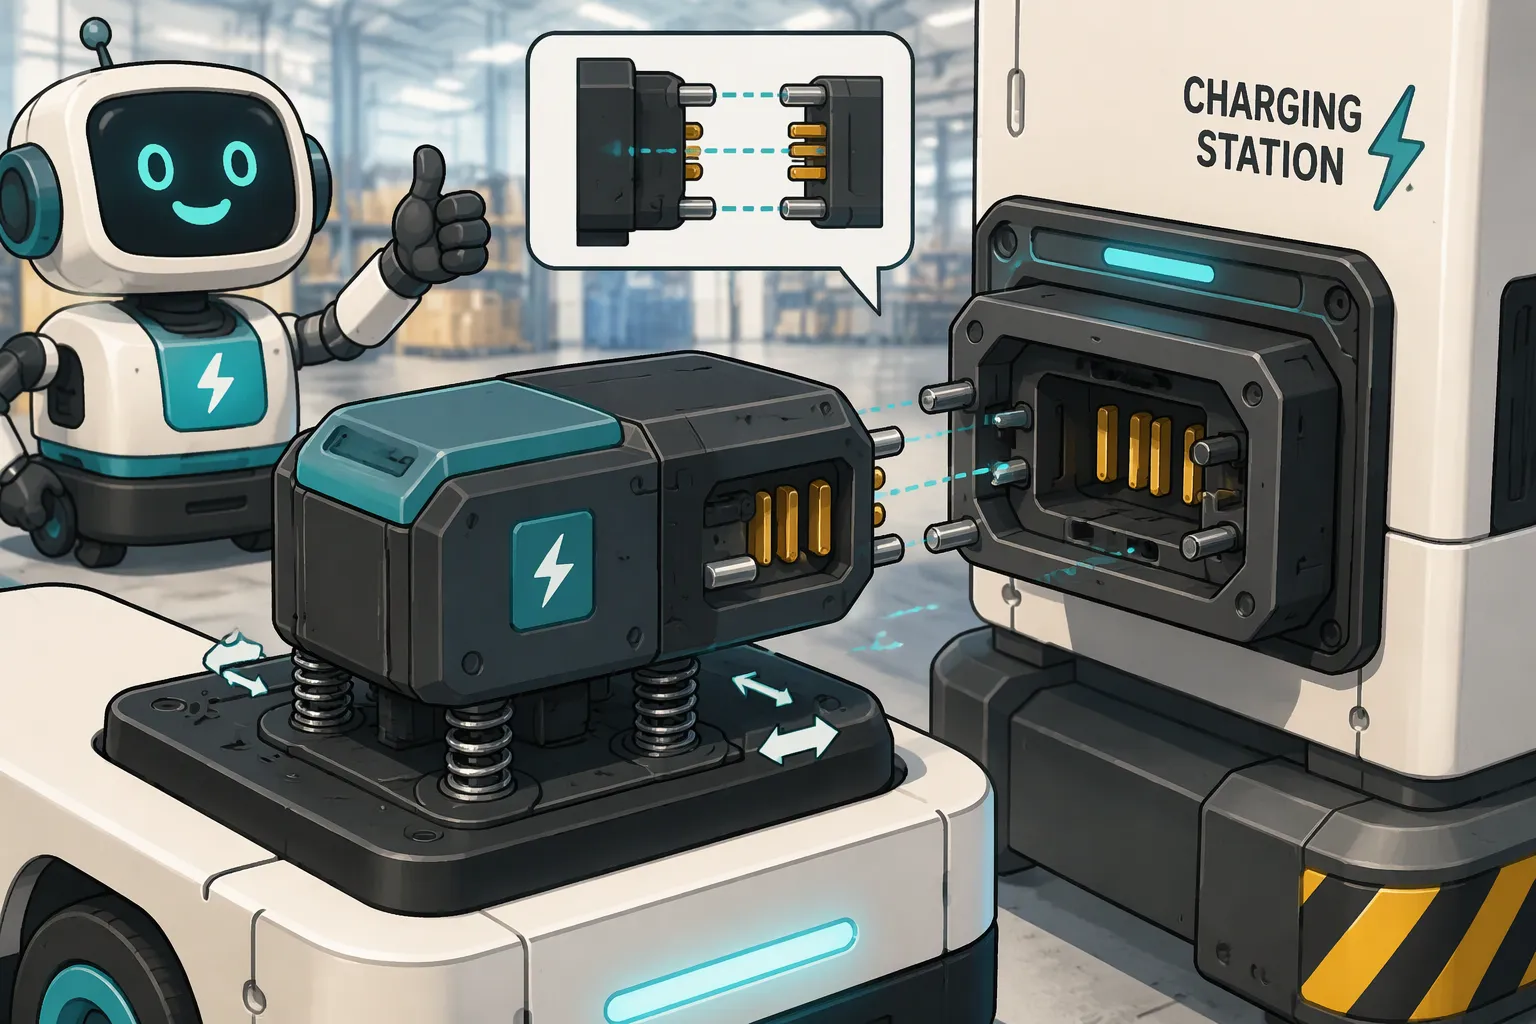
Justeringen begynder, før nogen kontakt berører hinanden. Affasninger og indføringsramper på stikket og fatningen styrer de to halvdele sammen, når de kommer tæt på. En bred indføring forvandler en stor side-til-side forskydning til en lille korrigerende bevægelse. Styrestifter og styreslidser overtager, når fladerne er tæt på. Disse funktioner absorberer først vinkelfejl, derefter side-til-side-fejl, og de centrerer grænsefladen, før stifterne griber ind.
Flydende stik tilføjer et ekstra lag af korrektion. Stikhuset monteres på en fjederbelastet eller glidende base. Denne base bevæger sig et par tiendedele af en millimeter i enhver retning og lader stikket finde sin partner. Flydende monteringer fungerer godt i trange rum, såsom en batteripakke gemt bag en robots bagpanel. Flydebevægelsen skal være større end den resterende forskydning fra dockingtilgangen. Hvis ikke, bunder stikket ud, og styrefunktionerne bærer den fulde belastning.
Ladestationer til AMR og AGV på lager er afhængige af denne kombination hver dag. Et flådekøretøj bakker ind i en dock med centimeterniveau, og styrefunktionerne lukker det resterende mellemrum. Medicinske servicerobotter har brug for en blidere indkobling, fordi et hårdt stop kan forstyrre en nyttelast. Sikkerhedspatruljeenheder lægger til kaj udendørs, hvor termisk udvidelse forskyder holderen i løbet af dagen. NASAs robotdrevne blind-mate-grænseflade viser det samme princip i større skala: en robotarm placerer halvdelene, og grænsefladen fuldfører den strukturelle og elektriske forbindelse uden menneskehænder.
1.2 Validering af toleranceopbygning og docking
Justeringsfejl opbygges på tværs af tre dele: robotchassiset, batteripakken og stikmonteringen. Hver del har sin egen dimensionstolerance, og hver samling tilføjer ekstra justering. De fleste blind-mate-stik kræver stadig relativt snævre justeringstolerancer, selv med flydemonteringer. En løs chassitolerance kan bruge hele flydebudgettet, før stikket ser nogen fejl.
Validering skal måle den faktiske stak, ikke den nominelle tegning. Ingeniører bør bygge dockingfiksturen, montere den faktiske pakke og registrere lateral og vinkelmæssig forskydning ved første kontakt på tværs af mange tilgangscyklusser. Denne test eksponerer det værst tænkelige hjørne, hvor chassisnedhæng, pakkenedhæng og monteringsfejl er på linje i samme retning.
Applikationstilpasning styrer valget mellem tætte og løse justeringsdesigns. LiFePO4-pakker er egnede til docking med høj cyklusflåde, hvor gentagelig justering beskytter kontaktlevetiden over tusindvis af par. NMC-pakker er egnede til energitætte platforme, hvor pakkemasse og stivhed ændrer stakken. Overholdelse er vigtig her: IEC 62133-2 dækker sikkerheden af lithium-sekundære celler og batterier i bærbare applikationer, UL 2054 dækker husholdnings- og kommercielle batteripakker, og ISO 3691-4 omhandler førerløse industritrucks og deres systemer. Strammere justering koster mere i forbindelse med bearbejdning og præcision i fiksturer. Løsere justering sparer omkostninger, men flytter belastningen over på kontakter og styringsfunktioner. Den rette balance afhænger af dockens repeterbarhed, flådens størrelse og adgang til service.
Del 2: Kontaktsekvens for sikker strømoverførsel
2.1 Forskudte ben og sikkerhed ved hot-plugs
Kontaktsekvens er en mekanisk plan indbygget i pinlængden. Et typisk layout bruger tre lag. Prækontaktpins er de længste og berører hinanden først; de bærer jord- og lavniveausignaler, så pakken og robotten deler en reference, før der flyder strøm. Hovedstrømspins sidder i det midterste lag og lukker højstrømsstien. Efterkontaktpins er de korteste og lukker sidst; de bærer status-, aktiverings- eller sammenkoblingslinjer, der fortæller systemet, at kontakten er komplet.
Ingeniører bør bekræfte denne rækkefølge på selve konnektoren, ikke antage den. Stikbens længder varierer efter serie, og nogle designs vender niveauerne om eller placerer signalbenene i et separat hus. Blind parring og strømførende indsættelse er også separate problemer. Et konnektor kan styre sig selv perfekt sammen og stadig skabe en lysbue, hvis strømbenene lukker før jord.
Hot-plug-sikkerhed afhænger af denne jord-først-orden. Når en robot docker med pakken aktiveret, udligner forkontaktens jordben potentialet, før strømbenene mødes. Dette trin begrænser lysbuedannelse ved strømkontakterne og styrer indkoblingsstrømmen, der flyder ind i pakkens indgangskapacitans. Uden det kan et hurtigt spændingstrin udløse batteristyringssystemet på grund af overstrøms- eller kortslutningsbeskyttelse, og docken fejler, selvom den mekaniske parring lykkedes. Den samme logik kører i omvendt rækkefølge under afparring: jord skal brydes sidst, så aktiveringslinjen falder først, og systemet lukker strømstien helt ned. En BMS, der låser en fejl ved en lysbuehændelse, vil holde pakken offline indtil en servicenulstilling, hvilket er dyrt i en flåde. Designere, der ønsker baggrundsinformation om beskyttelsestærskler, kan gennemgå Grundlæggende om BMS og PCM.
2.2 Delvis indsættelse og sekvensverifikation
En robot stopper nogle gange midt i dokken. Drevet går i stå, en forhindring blokerer tilkørslen, eller dokken mister justeringen ved den sidste centimeter. I den tilstand kan forkontaktbenene røre hinanden, mens strømbenene forbliver åbne. Pakken ser jord og signal, men ingen hovedsti, og robotten aflæser en ufuldstændig parring.
Godt sekvensdesign omdanner denne tilstand til et detekterbart signal. Efterkontakt-aktiveringslinjen forbliver åben indtil fuld indsættelse, så robottens styreenhed ser "ikke klar" og kan trække sig tilbage og forsøge igen. Nogle designs tilføjer en dedikeret mate-detection-pin på det korteste niveau til samme formål. Verifikation hører hjemme i docking fixture-testen: ingeniører bør kommandere en delvis tilgang, holde position og bekræfte, at der ikke flyder strøm og ingen BMS-fejllåse.
Applikationstilpasning former antallet af ben. LiFePO4-flådepakker i lager-AMR og AGV-drift drager fordel af en fuld sekvens med aktiverings- og termistorlinjer, fordi tusindvis af dockhændelser ganger risikoen for en enkelt dårlig forbindelse. NMC-pakker i energitætte medicinske eller sikkerhedsplatforme har ofte brug for de samme linjer til termisk overvågning. LCO- og LMO-pakker forekommer sjældnere i dockingrobotter, hvor levetid og termisk margen betyder mere. Overholdelse følger pakkestandarden: IEC 62133-2 og UL 2054 dækker batteriet, og ISO 3691-4 dækker det førerløse lastbilsystem. Tilføjede signalben øger stikomkostningerne og indsættelseskraften, så designs kun med strøm passer til lavspændings-, lavcyklusdokker, hvor BMS'en håndterer indkoblingsstrøm selv.
Del 3: Levetid for Blind-Mate-batteristik til robotter
3.1 Cyklustestning og nedbrydningsmekanismer
Databladets cyklustællinger stammer fra rene bænketests. Virkelige robotdriftscyklusser tilføjer støv, vibrationer og delvise parringer. Ingeniører bør teste parringens levetid ved hjælp af den faktiske dockbevægelse, ikke et ligelinjet laboratorieslag. Flere standarder styrer denne testning:
IEC 60512 beskriver testmetoder for kontaktmodstand og temperaturstigning.
IEC 61984 fastsætter sikkerhedskriterier og mekanisk holdbarhed for konnektorer.
UL 1977 dækker komponentstik til data, signal og strøm i Nordamerika.
CSA C22.2 nr. 182.3 dækker stiksikkerhed og -konstruktion.
Fire mekanismer forårsager nedbrydning. Kontaktslid fjerner materiale ved hver forbindelse. Frettingkorrosion bygger oxidfilm ved små vibrationsamplituder, og modstanden stiger. Gennemslidning af plettering blotlægger basislegeringen, som korroderer hurtigere. Indføringskraftdrift viser, at kontaktgeometrien har ændret sig. En skuffelignende blindforbindelse, der er klassificeret til 500-2,000 cyklusser, som Anern rapporterer, viser, hvor bred spredningen kan være.
3.2 Belægning, materialer og levetidsklassificeringer
Valget af plettering skal stemme overens med cyklustællingen, ikke strømstyrken. Tinbelægning kræver en 1.5 til 2.5 mm wiping med moderat kraft for at bryde oxid, ifølge Sybusbar. Denne wiping er egnet til serviceadgang, men er dårligt egnet til en højfrekvent swapperstation. Guld tolererer længere wiping og modstår slid, men guld på en højstrøms-effektkontakt koster for meget; designere reserverer det til signalben i samme hus.
Levetidsklassificeringer bør følge cellekemien. LiFePO4-pakker i flådedrift på 2,000-5,000 cyklusser berettiger et stik med en matchende holdbarhedsklassificering. NMC-pakker i platforme med 500-1,000 cyklusser kræver mindre. Disse er referenceområder på celleniveau, ikke pakkegarantier.
Applikationstilpasning, overholdelse af krav og omkostninger pr. pålidelig komponent er afgørende for beslutningen. IEC 60529 gælder, når kabinettet skal have en IP-klassificering, og denne klassificering skal matche det samlede system. IEC 60664-1 vejleder isoleringskoordinering. Valider kandidater med din egen docking-armatur og duty-cycle-test.
Justering, kontaktsekvens og sammenkoblingslevetid danner ét designsystem. Løsere flydermonteringer letter docking, men belaster kontakterne. Længere forkontaktben forbedrer hot-plug-sikkerheden, men øger indsættelseskraften. Amphenol LTW vurderer sine swapping-stik til plus eller minus 1.5 mm X/Y-flyder og IP67 i sammenkoblet og ikke-sammenkoblet tilstand, hvilket viser, hvordan offentliggjorte flyderfigurer kun understøtter én akse.
En tjekliste for udvælgelse bør dække dockingtolerance, kontinuerlig strøm og spænding, signalbehov, krav til hot-plug, forventet antal cyklusser, indtrængningsbeskyttelse, overholdelse af standarder og omkostninger pr. pålidelig stik. Alibabas købsguide foreslår at sigte mod mindst 5,000 nominelle cyklusser og planlægge udskiftning af stik hver 18. til 36. måned.
Valider kandidater til Blind-Mate-batteristik til robotter med din egen dockinganordning og duty-cycle-test. Datablad-cyklusvurderinger alene kan ikke forudsige flådens ydeevne.
Ofte stillede spørgsmål
Fjerner en blind-mate-forbindelse behovet for præcis dockjustering?
Nej. Styrefunktioner og flydemonteringer retter kun små forskydninger. De fleste blind-mate-stik kræver stadig forholdsvis snævre justeringstolerancer. Flydevandringen skal være større end den resterende forskydning fra dockingtilgangen. Ingeniører bør måle den reelle tolerancestak på tværs af chassis, pakke og montering, før de stoler på et offentliggjort flydetal.
Kan en robot hot-plug'e en lithium-pakke sikkert uden et sekventeret stik?
Hot-plug-sikkerhed afhænger af den faktiske kontaktrækkefølge, ikke af stikkets etiket. En jord-først-sekvens begrænser lysbuedannelse og indkoblingsstrøm. En effekt-først-sekvens kan udløse BMS-overstrømsbeskyttelse, selv når den mekaniske forbindelse ser ren ud. Ingeniører bør kontrollere pin-lagene på den faktiske del og teste en strømførende indsættelse.
Hvad sker der, når en robot stopper halvvejs gennem docking?
Forkontaktbenene kan røre hinanden, mens strømbenene forbliver åbne. En veldesignet grænseflade bruger den korteste aktiverings- eller mate-detection-ben til at rapportere en ufuldstændig mate. Controlleren ser derefter "ikke klar", trækker sig tilbage og forsøger igen. Dockingstationstesten bør beordre en delvis tilgang og bekræfte, at der ikke flyder strøm, og at der ikke er nogen BMS-fejllåse.
Hvor mange parringscyklusser skal et robotbatteristik være klassificeret til?
Klassificeringen skal matche pakkens belastning. LiFePO4-pakker i flådeservice med 2,000-5,000 cyklusser berettiger et stik med lignende holdbarhed. NMC-pakker i platforme med 500-1,000 cyklusser behøver mindre. Disse er referenceområder på celleniveau, ikke pakkegarantier. En tidligere citeret købsguide foreslår at sigte mod mindst 5,000 klassificerede cyklusser til havne med høj belastning.
Hvilke standarder gælder for blind-mate batteristik på robotter?
IEC 60512 dækker metoder til test af kontaktmodstand og temperaturstigning. IEC 61984 fastsætter kriterier for stiksikkerhed og mekanisk holdbarhed. UL 1977 og CSA C22.2 nr. 182.3 dækker komponentstik i Nordamerika. Pakningssikkerhed følger IEC 62133-2 og UL 2054. Førerløse lastbiler falder ind under ISO 3691-4, og indtrængningsbeskyttelse følger IEC 60529.


