
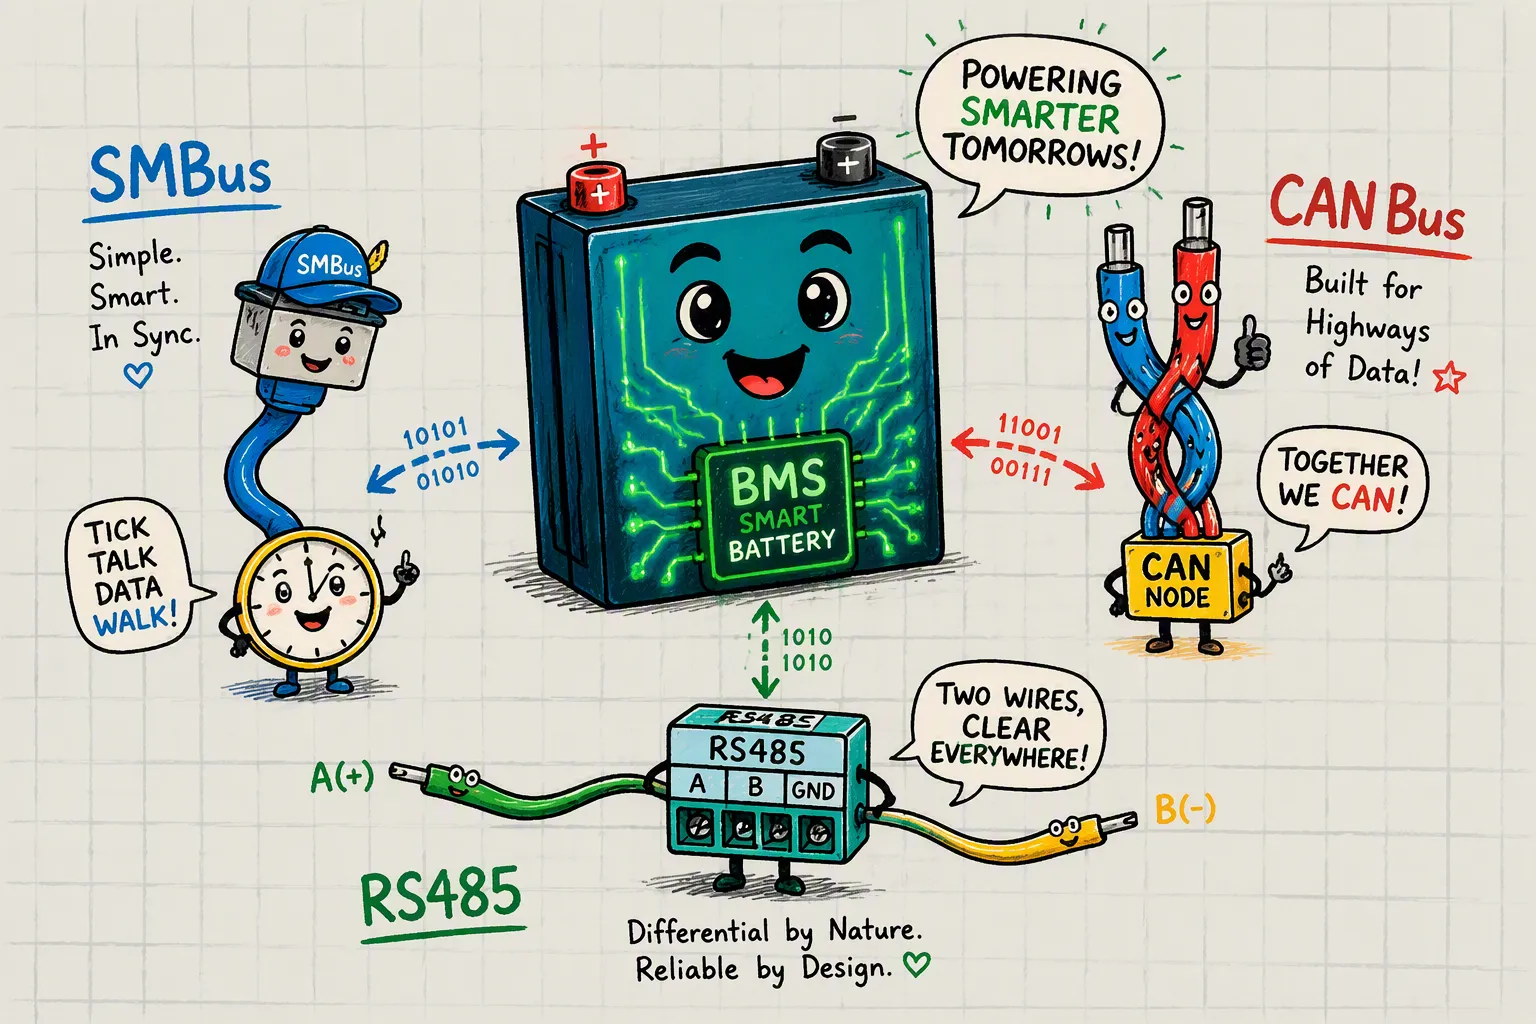
Kommunikationsgrænsefladen i et batteristyringssystem (BMS) bestemmer, hvor pålideligt en smart lithium-batteripakke udveksler spændings-, strøm-, temperatur-, ladetilstands-, alarm- og diagnostiske data med værtsenheden.
Valg af den forkerte grænseflade kan forårsage kommunikationsinstabilitet, integrationsforsinkelser eller ufuldstændig fejlrapportering. Kommunikationstab bør dog aldrig deaktivere batteripakkens væsentlige beskyttelsesfunktioner. Overspændings-, underspændings-, overstrøms-, kortslutnings- og overtemperaturbeskyttelse skal forblive tilgængelig lokalt i BMS'en.
SMBus, CAN-bus og RS485 opfylder forskellige tekniske krav:
SMBus er velegnet til bærbare medicinske apparater, bærbare computere, håndholdt udstyr og andre kompakte systemer, der kræver standardiseret dataudveksling via smart-batterier.
CAN-bus understøtter pålidelig realtidskommunikation i elektrisk støjende miljøer såsom robotteknologi, AGV'er, industrielt udstyr og højspændingsbatterisystemer.
RS485, typisk kombineret med Modbus RTU eller en proprietær protokol, er velegnet til langdistance- og multi-drop-kommunikation i energilagring, backup-strøm og fjernovervågningssystemer.
Det rigtige valg afhænger af kommunikationsafstand, datahastighed, elektromagnetisk interferens, netværksarkitektur, værtskompatibilitet, krav til funktionel sikkerhed og udviklingsomkostninger.
Nøgleforsøg
Type SMBus til kompakte smart-batterisystemer, der kræver standardiserede batteridata over korte kommunikationsafstande.
Type CAN-bus til robotteknologi, køretøjer og industrielt udstyr, der kræver deterministisk kommunikation og stærk fejldetektion.
Type RS485 for langdistance-netværk med flere drops, men definer applikationslagsprotokollen og fejlkontrolmekanismen tydeligt.
Stol ikke udelukkende på kommunikation for batteribeskyttelse. Kritiske afbrydelser skal fungere uafhængigt inde i BMS'en.
Overvej hybridarkitekturer, når batterisystemet kræver hurtig intern kommunikation og ekstern overvågning over lange afstande.
Bekræft meddelelsesdefinitioner, baudrate, stikbensudgang, terminering, isolation og værtskompatibilitet, før batteridesignet færdiggøres.
Del 1: Forståelse af protokolmuligheder for smarte batteripakker
1.1 Indvirkning på BMS-sikkerhed og -ydeevne
Dit batteristyringssystem (BMS) beskytter hver celle i dit litiumbatteri. Det sporer kontinuerligt spænding, strøm og temperatur. Kommunikationsprotokollen bestemmer, hvor hurtigt og præcist dit BMS modtager sensordata og sender kommandoer. En svag protokol medfører forsinkelser eller ødelagte aflæsninger. Disse fejl kan forhindre dit BMS i at afbryde en celle under overspænding eller overophedning. Denne forsinkelse skaber en reel sikkerhedsrisiko.
Protokollen former også din systemarkitektur og samlede omkostninger. Medicinsk udstyr kræver lavt strømforbrug og kompakte layouts. Robotteknologi og industrielt udstyr kræver højhastighedskommunikation med stærk støjafvisning. Sikkerhedssystemer og infrastrukturprojekter placerer ofte batteriskabe langt fra hinanden. Forbrugerelektronik prioriterer enkelhed og lave komponentomkostninger. Hvert scenarie skubber dig mod et forskelligt protokolvalg. Gennemgang Overvejelser om BMS- og PCM-design tidligt hjælper dig med at tilpasse din kommunikationsstrategi til dine sikkerhedskrav. Du undgår dyre redesigns, når du tilpasser protokollen til din fysiske indretning og dine miljøforhold fra starten.
1.2 Oversigt over SMBus, CAN-bus og RS485
Tre kablede protokoller dominerer kommunikationen mellem smarte litiumbatterier. Hver især tjener et specifikt anvendelsesområde.
SMBus bygger på I2C, en to-trådsprotokol til kortdistancekommunikation mellem integrerede kredsløb. Den forbinder en BMS-mikrocontroller til temperatursensorer eller brændstofmålere i en kompakt pakke. SMBus optræder næsten udelukkende i forbruger- og bærbar elektronik, herunder bærbare computere og medicinske instrumenter. Dens lave strømforbrug og minimale antal pins er egnet til små batterienheder.
CAN-bussen er egnet til elektriske køretøjer, automatisk guidede køretøjer og industrimaskiner. Den leverer højere kommunikationshastigheder med fremragende interferensafvisning. CAN understøtter robust netværksforbindelse med flere enheder, hvilket passer til systemer med flere batterimoduler, der kommunikerer med én mastercontroller. CANopen-applikationslaget standardiserer messaging yderligere i industrielle implementeringer.
RS485 bruger differentiel signalering til langdistancekommunikation over en seriel bus. Den forbinder op til 32 enheder i et multi-drop-arrangement. Dette gør RS485 til standardvalget til stationær energilagring, telekommunikationsinfrastruktur og store backup-systemer. Dens støjimmunitet viser sig at være afgørende i nærheden af motorer, invertere og andre elektriske interferenskilder. Modbus kører ofte oven på RS485 til struktureret dataudveksling.
Feature | CAN-bus | RS485 |
|---|---|---|
Kommunikationshastighed | Højere | Medium |
Anti-interferens | Fantastike | god |
Kompleksitet | Højere | Sænk |
Pris | Højere | Sænk |
Netværk med flere enheder | Fantastike | god |
EV-applikationer | Meget almindelig | Mindre almindelig |
ESS-applikationer | Fælles | Meget almindelig |
CAN findes på tværs af alle brancher på BMS-masterniveau. SMBus forbliver begrænset til forbrugerenheder. RS485 dominerer stationær lagring. Dit driftsmiljø og dine ydelsesmål vil pege dig i retning af den rigtige løsning.
Del 2: Sammenligning af CAN-bus, RS485 og SMBus
Tre protokoller konkurrerer om intelligent kommunikation med litiumbatterier. CAN-bussen dominerer elbiler og industrielle højhastighedssystemer. RS485 udmærker sig i langdistance-multi-drop-netværk til energilagring. SMBus passer til forbrugerenheder med lavt strømforbrug. Valg af protokol til intelligente litiumbatteripakker kræver, at dit driftsmiljø matches med den rigtige kommunikationsstandard. Din beslutning påvirker datahastighed, støjimmunitet og de samlede systemomkostninger.
2.1 SMBus: Bedst til overvågning med lavt strømforbrug
SMBus bygger på I2C-standarden. Den bruger kun to ledninger til kommunikation mellem integrerede kredsløb. Denne enkelhed holder strømforbruget ekstremt lavt. Du finder SMBus i forbrugerelektronik som bærbare computere og medicinsk udstyr, hvor batterilevetiden betyder mest. Protokollen forbinder en BMS-mikrocontroller til temperatursensorer eller brændstofmålere i en kompakt pakke. Implementeringsomkostningerne er lave sammenlignet med RS485. SMBus-chips koster ikke meget og kræver minimal plads på printkortet. Ulempen er afstand. SMBus fungerer kun over korte spor på et enkelt printkort. Den kan ikke håndtere lange kabelstrækninger eller høj elektrisk støj. For en lille lithium-batteripakke i en håndholdt enhed tilbyder SMBus den enkleste løsning. Du får lavt strømforbrug, lave omkostninger og ligetil integration. Du mister evnen til at kommunikere på tværs af et stort system eller i støjende miljøer. Hvis din pakke forbliver i et enkelt kabinet, og du prioriterer batterilevetid, giver SMBus mening. For mere komplekse systemer med flere moduler har du brug for en anden protokol.
2.2 CAN-bus: Dominerende for elbiler og højhastighedssystemer
CAN Bus sætter standarden for kommunikation med batterier til elektriske køretøjer. Den leverer høj hastighed med fremragende støjafvisning. CAN FD udvider den originale protokol for at opnå en datahastighed på 5 Mbps med 64 byte nyttelast. Denne hastighed er egnet til komplekse BMS-arkitekturer, der kræver hyppige parameteropdateringer. Du kan overvåge hver cellegruppe, temperatursensor og kontaktortilstand i realtid. CAN understøtter robust netværk med flere enheder. Du forbinder flere batterimoduler til en enkelt mastercontroller. Protokollen registrerer og korrigerer transmissionsfejl automatisk. Denne indbyggede sikkerhed reducerer risikoen for beskadigede data, der forårsager underopladning eller mistede fejladvarsler. Implementeringsomkostningerne er mellemstore. CAN-controllere som MCP2515 og transceivere koster mere end RS485- eller SMBus-komponenter. Korrekt terminering med 120 ohm modstande tilføjer mindre kompleksitet. Denne højere startinvestering reducerer den langsigtede risiko. Sammenlign dette med RS485. En RS485-chip som MAX485 koster en brøkdel af en CAN-controller. Ledningsføringen er enklere uden særlig terminering til korte afstande. RS485 bruger differentiel signalering over parsnoede kabler. Du kan tilslutte op til 32 enheder i et multi-drop-arrangement. Modbus kører ofte oven på RS485 for struktureret dataudveksling. Manglen på indbygget sikkerhed og fejlkorrektion skaber dog en højere langsigtet risiko. Et ødelagt RS485-signal kan få din inverter til at underoplade batteriet, hvilket reducerer levetiden. En overset fejlalarm kan føre til reparationsomkostninger for inverteren på mellem tusind og fem tusind dollars for industrielle modeller. CAN Bus forhindrer disse fejl gennem sin fejldetektionsramme. Når du vælger protokol til smarte lithium-batteripakker, skal du huske, at CAN Bus tilbyder den bedste balance mellem hastighed og sikkerhed for højtydende systemer. Til robotteknologi, industrimaskiner og elektriske køretøjer er CAN Bus fortsat det dominerende valg. Du får hastighed, pålidelighed og støjimmunitet, som RS485 og SMBus ikke kan matche ved høje datahastigheder. Til lange kabelstrækninger mellem batteriskabe i et industrielt ESS er RS485 fortsat et praktisk valg. Du afvejer lavere startomkostninger mod behovet for robust fejlkontrol.
Del 3: Valg af protokol til smarte litiumbatteripakker
3.1 Kortlægningskrav: Datahastighed, afstand og støj
Du har brug for en klar proces for at matche din batteripakke med den rigtige protokol. Start med at definere dine systemkrav. Følg disse fem trin:
Angiv den datamængde, som dit BMS skal transmittere. Inkluder spændingsaflæsninger, strømmålinger, temperaturdata og opdateringer af ladetilstanden. Højere datamængder kræver hurtigere protokoller som CAN-bus. En pakke med 16 celler i serie genererer flere data end en pakke med 4 celler.
Evaluer dit driftsmiljø. Mål det elektriske støjniveau i nærheden af motorer, invertere og strømforsyninger. Mål afstanden mellem din batteripakke og mastercontrolleren. En robotapplikation kan placere batteriet tæt på controlleren. Et infrastrukturprojekt kan sprede batterier over en stor bygning.
Kontrollér interoperabilitet med eksisterende udstyr. Din inverter eller PLC bruger muligvis allerede Modbus over RS-485. Match protokollen for at undgå at tilføje konverteringshardware. Industrielle ESS-systemer bruger almindeligvis Modbus til SCADA-integration.
Gennemgå sikkerhedsfunktioner og certificeringer. Industrielle systemer kræver ofte specifikke sikkerhedsstandarder. CAN-bussen inkluderer indbygget fejldetektion, der styrker systemsikkerheden. Dette reducerer risikoen for oversete fejlalarmer.
Beregn den samlede pris. Inkluder hardwarekomponenter, kabler, stik og udviklingstid. En lavere komponentpris kan føre til højere integrationsomkostninger.
Afstand og støj er de to mest kritiske faktorer. CAN-bussen er klassificeret med meget høj støjimmunitet. Den håndterer EMI-miljøer i biler godt. RS-485 tilbyder høj common-mode-afvisning, men er mindre robust i ekstremt støjende forhold. Hvis din batteripakke er placeret i nærheden af store invertere eller motordrev, giver CAN-bussen stærkere anti-interferensfunktioner. Til lange kabelstrækninger mellem batteriskabe i et energilagringssystem fungerer RS-485 godt, fordi du kan placere noder op til 1200 meter fra hinanden.
Tabellen nedenfor viser, hvordan applikationskontekst knyttes til protokolvalg:
Applikationskontekst | Anbefalet protokol | Grundlag |
|---|---|---|
Energilagringssystemer (ESS) og net | Modbus over RS-485 | Sikrer kompatibilitet med eksisterende invertere og PLC'er |
ESS med højere ydelseskrav | CAN | Understøtter hurtigere dataudveksling og mere robust realtidskontrol |
3.2 Evaluering af systemkompleksitet og udviklingsomkostninger
Valg af protokol til smarte litiumbatteripakker kræver, at du ser ud over komponentprisen. Du skal evaluere de samlede ejeromkostninger. Dette inkluderer kabler, stik og processorkrav.
CAN-bussen kræver en dedikeret controllerchip og en transceiver. MCP2515-controlleren og en CAN-transceiver øger din materialeregning. Du skal også bruge to 120 ohm termineringsmodstande i hver ende af bussen. Ledningsføringen skal følge strenge impedansretningslinjer. Denne kompleksitet øger din udviklingsindsats, men reducerer den langsigtede risiko. For et BMS til elektrisk køretøj betaler denne investering sig gennem pålidelig drift.
RS-485 bruger en enklere chip som MAX485. Du behøver ikke speciel terminering til korte afstande. Twisted pair-kabel fungerer godt. Dette sænker dine initiale hardwareomkostninger. Du skal dog implementere fejlkontrol i din software. Uden indbygget fejlkorrektion kan et ødelagt signal få din inverter til at underoplade batteriet. Disse skjulte omkostninger kan overstige hardwarebesparelserne. Industrielle ESS-systemer accepterer ofte denne afvejning til fordel for langdistancekommunikation.
SMBus tilbyder den laveste komponentpris. To ledninger forbinder din BMS-mikrocontroller til sensorer. Der kræves ingen termineringsmodstande. Udviklingstiden er minimal. Men denne enkelhed begrænser dig til korte afstande og miljøer med lavt støjniveau. Forbrugerelektronikpakker bruger SMBus, fordi batteriet forbliver inde i enhedens kabinet.
Overvej disse faktorer, når du evaluerer dit system:
Anvendelsestype: mobilitet, industri eller energilagring
Nødvendig kommunikationsafstand
Kompleksiteten af de data, der skal overføres
Behov for kontrol i realtid
Krav til cloud-forbindelse
Et medicinsk udstyrssæt med få celler kræver SMBus. Et robotsystem med flere batterimoduler kræver CAN-bus. Et sikkerhedssystem med batteriskabe spredt ud over en bygning kræver RS-485. Valg af protokol til smarte litiumbatteripakker betyder, at disse faktorer matches med din specifikke applikation.
Dit endelige valg afhænger af din prioritet. Vælg SMBus til simple batteripakker med lavt strømforbrug. Vælg CAN-bus til pålidelige realtidssystemer som elbiler og robotteknologi. Vælg RS-485 til langdistancenetværk med flere drops i ESS- og industrielle applikationer. Valg af protokol til smarte litiumbatteripakker starter med at definere din spænding, celleantal og miljøstøjniveau.
Del 4: Fremtidige tendenser inden for batterikommunikationsprotokoller
4.1 Hybride tilgange: Kombination af CAN-bus og RS485
Du behøver ikke længere at vælge én protokol til hele dit system. Mange smarte litiumbatteripakker bruger nu hybridarkitekturer. En BMS kan køre CAN-bus internt mellem batterimoduler. Dette giver dig højhastigheds dataudveksling og stærk støjreduktion. En gateway konverterer derefter disse CAN-data til RS485 til transmission til en central controller.
Denne tilgang er velegnet til store energilagringsinstallationer. Du placerer batteriskabe hundredvis af meter fra hinanden. RS485 håndterer den afstand pålideligt. Hvert kabinets interne moduler kommunikerer via CAN med høj hastighed. Du får det bedste fra begge standarder uden at gå på kompromis med sikkerheden.
Industrielle robotsystemer drager også fordel af hybriddesign. Robottens hovedcontroller taler CANopen. Din batteripakke taler CAN. Fabrikkens overvågningssystem bruger Modbus over RS485. En protokolkonverter forbinder disse verdener.
4.2 Kompatibilitet med protokoller på højere niveau (Modbus, CANopen)
Protokoller på højere niveau forenkler dit integrationsarbejde. Modbus over RS485 forbinder din batteripakke til eksisterende PLC'er og SCADA-systemer. CANopen over CAN Bus opnår det samme for industrimaskiner. Disse applikationslagsstandarder definerer meddelelsesformater og dataobjekter. Du undgår brugerdefineret software til at fortolke rå aflæsninger.
Kommunikationslandskabet er i konstant udvikling. Nye tendenser peger mod større konnektivitet og intelligens:
Cloud-tilsluttet batteriovervågning
IoT-batteristyring
Trådløse BMS-systemer
AI-baseret batteridiagnostik
Fjernopgraderinger af firmware
Smart energioptimering
Disse funktioner udvider din rækkevidde ud over fysisk ledningsføring. Du kan overvåge et sikkerhedssystems backupbatterier fra en central enhed. Du kan opdatere firmware på medicinske apparater uden at åbne kabinettet. AI-diagnostik kan forudsige cellefejl, før de sker.
Kablede protokoller er fortsat essentielle på trods af denne trådløse vækst. Realtidsstyring kræver deterministisk latenstid. CAN-bussen leverer beskeder inden for mikrosekunder. Bluetooth og Wi-Fi kan ikke garantere denne timing. Brug trådløs forbindelse til opsætning og overvågning. Bevar kablede forbindelser til sikkerhedskritiske funktioner.
Dit fremtidssikrede design bør tage højde for begge verdener. Vælg et BMS med CAN- eller RS485-grænseflader i dag. Sørg for, at det understøtter fjernovervågningsfunktioner. Dette forbereder din pakke til morgendagens intelligente energisystemer.
Ingen enkelt protokol passer til alle smarte litiumbatteripakker. Dit valg afbalancerer hastighed, afstand, støjimmunitet og omkostninger. CAN Bus leverer op til 1 Mbps over 10-40 meter med robust fejldetektion. RS485 når 1200 meter ved lavere hastigheder med minimale hardwareomkostninger. SMBus fungerer kun på printkortniveau, men bruger ubetydelig strøm.
Anvendelse | Anbefalet protokol |
|---|---|
Forbrugerelektronik, medicinsk udstyr | SMBus |
Elbiler, robotteknologi, industrimaskiner | CAN-bus |
ESS, sikkerhedssystemer, infrastruktur | RS485 |
Valg af protokol til smarte litiumbatteripakker starter med dit systems spænding, celleantal og miljøstøjniveau. Definer først disse parametre. Match derefter dine afstands- og datakrav med den protokol, der passer. Valg af protokol til smarte litiumbatteripakker bliver ligetil, når du prioriterer sikkerhed og pålidelighed frem for komponentbesparelser.
Ofte stillede spørgsmål
Hvad er den praktiske kommunikationsafstand for hver grænseflade?
Den brugbare afstand afhænger af datahastighed, kabeltype, topologi, terminering, elektromagnetisk interferens og transceiverdesign.
grænseflade | Typisk applikationsafstand | Vigtig begrænsning |
|---|---|---|
SMBus | Kortdistanceforbindelse mellem pakke og vært | Følsom over for kapacitans og elektrisk støj |
CAN-bus | Op til omkring 40 m ved 1 Mbps; længere ved lavere hastigheder | Kræver kontrolleret topologi og terminering |
RS485 | Op til cirka 1,200 m ved reducerede datahastigheder | Kræver en applikationslagsprotokol |
Kan flere kommunikationsgrænseflader bruges i ét batterisystem?
Ja. Et modulært batterisystem kan bruge CAN-bus mellem batterimoduler og master-BMS'en, mens en isoleret RS485-grænseflade forbinder master-BMS'en til en ekstern controller eller overvågningsplatform.
Nogle batteripakker har også SMBus til serviceværktøjer eller kommunikation mellem vært og enhed. En gateway skal definere, hvordan alarmer, ladetilstandsdata og diagnostiske meddelelser oversættes mellem grænseflader.
Hvilket interface giver den stærkeste støjimmunitet?
CAN-bussen er generelt den stærkeste løsning til realtidskommunikation i elektrisk støjende bil-, robot- og industrielle miljøer. Dens differentielle signalering, meddelelsesarbitrering, fejldetektion, automatiske retransmission og fejlbegrænsning forbedrer kommunikationens pålidelighed.
RS485 tilbyder også god støjmodstand og understøtter meget længere kabelstrækninger. Dens samlede pålidelighed afhænger dog i høj grad af protokollen på højere niveau, terminering, jording, isolation og håndtering af softwarefejl.
SMBus er normalt bedre egnet til kortere forbindelser i kompakt udstyr.
Hvordan påvirker kommunikationsgrænsefladen BMS-sikkerheden?
Grænsefladen påvirker den pålidelige levering af alarmer, målinger og kontrolkommandoer, men den bør ikke være det primære sikkerhedslag.
BMS'en skal uafhængigt beskytte batteripakken mod:
Overstrøm på opladning og afladning
Kortslutninger
Unormal celle- eller MOSFET-temperatur
Fejl på oplader eller kontaktor
CAN-bussen leverer stærk fejldetektion på kommunikationsniveau. RS485-systemer bør implementere CRC-kontrol, timeout-håndtering, meddelelsestællere og fejlsikker adfærd i applikationsprotokollen. SMBussen kan bruge pakkefejlkontrol (PEC) og kommunikationstimeouts.
Er RS485 en komplet batterikommunikationsprotokol?
Nej. RS485 definerer kommunikationsforbindelsens elektriske egenskaber. Den definerer ikke batteriregistre, beskedindhold, alarmer eller kommandoer.
Hvilken grænseflade koster mest?
SMBus har generelt den laveste hardwarepris i kompakte systemer. RS485-transceivere er også billige, selvom isolation og overspændingsbeskyttelse kan øge systemomkostningerne.
CAN-bussen kan kræve en CAN-controller, transceiver, termineringsnetværk, isolationskomponenter og mere omfattende validering. Dens højere startomkostninger kan retfærdiggøres i systemer, hvor kommunikationspålidelighed, realtidsydelse, diagnosticering og fejlhåndtering er afgørende.
Den endelige beslutning bør tage hensyn til integrationsindsats, testning, krav til feltservice og fejlrisiko snarere end alene transceiverprisen.


