

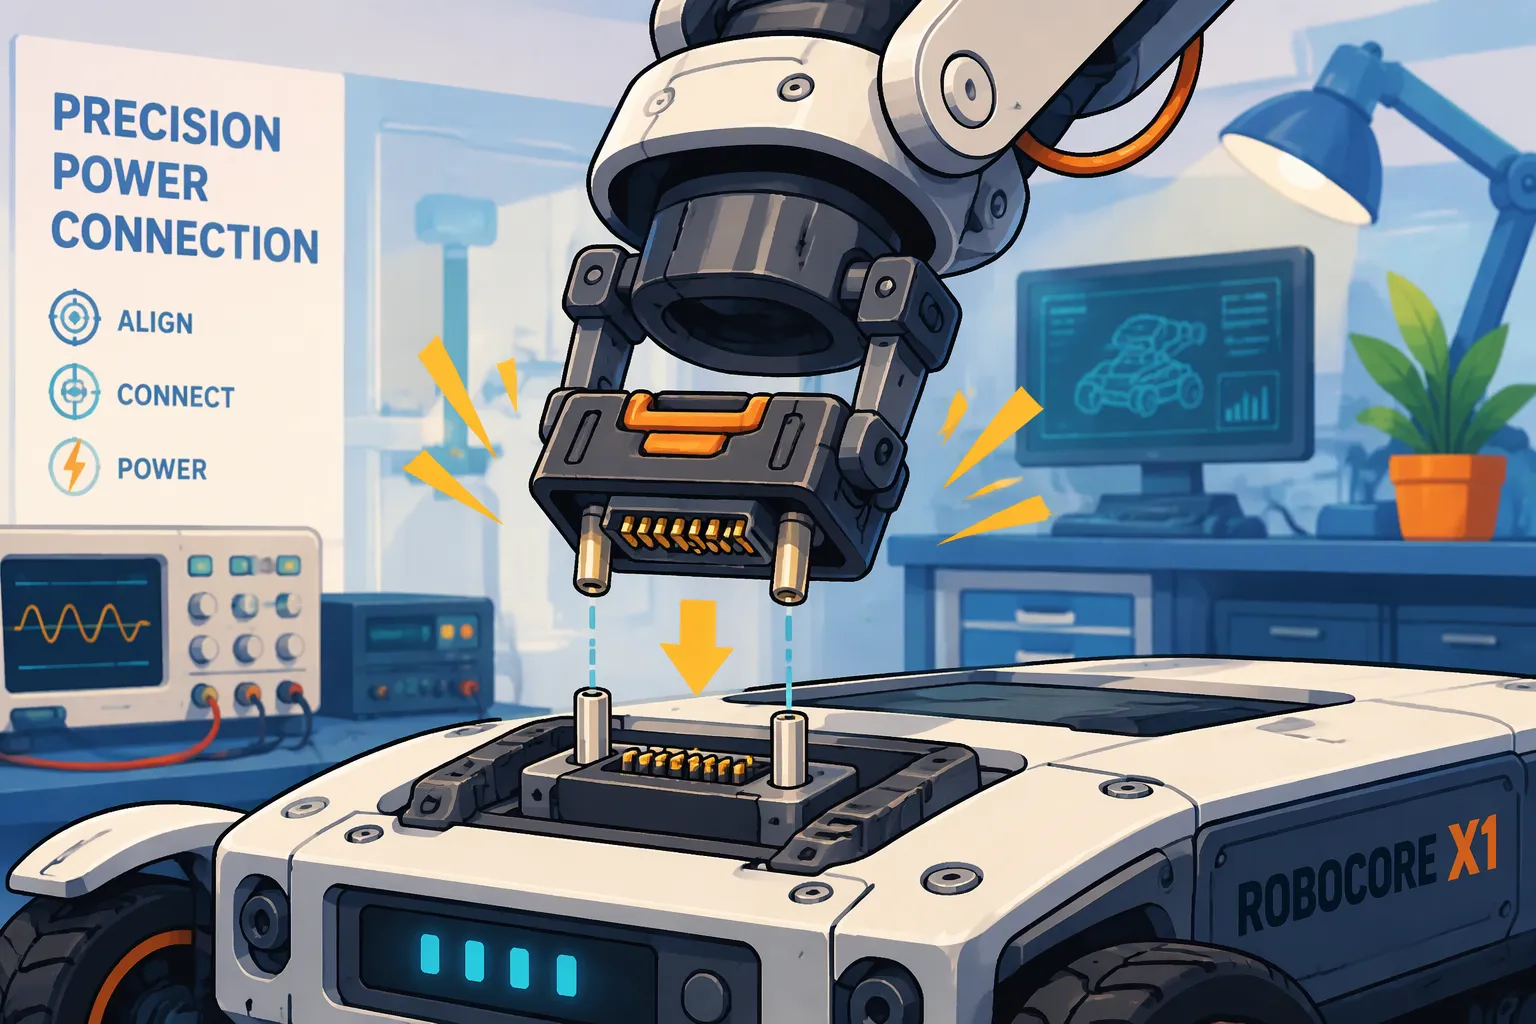
Kurzantwort: Spezifizieren Sie einen Blindsteckverbinder unter Berücksichtigung der maximalen Andockabweichungen des Roboters, der erforderlichen Kontaktsequenz und der erwarteten Steckzyklen. Überprüfen Sie diese Anforderungen an den tatsächlichen Schienen, der Verriegelung und dem Gehäuse. Falls das Gerät im eingeschalteten Zustand angeschlossen werden kann, überprüfen Sie das teilweise Einstecken und das Verhalten des Hosts beim Einschalten separat.
Ein Blindsteckverbinder ist eine Steckverbindung, die zum Verbinden von Steckverbindern dient, wenn die Kontaktflächen nicht sichtbar oder von Hand ausgerichtet werden können.
Dieser Artikel behandelt Ausrichtung, Kontaktfolge und Stecklebensdauer als miteinander verknüpfte Designvariablen für Lithium-Akkus, nicht als separate Spezifikationen. Jeder Hauptabschnitt schließt mit Anwendungsbetrachtung, Konformität und Kosten. Der Fokus liegt auf roboterspezifischer Andocktoleranz, Teileinführung und Validierung, nicht auf einer allgemeinen Schnittstelle für austauschbare Akkus.
Wichtige Erkenntnisse
Führungselemente und schwimmende Lagerungen gleichen kleine Fehlausrichtungen aus, aber Sie müssen die tatsächliche Toleranzkette messen.
Durch die unterschiedlich langen Pins wird die Reihenfolge der Kontaktierung festgelegt: zuerst Masse, dann Strom, dann Signal, sodass das Hot-Plugging sicher bleibt.
Testen Sie ein teilweises Einfahren, um sicherzustellen, dass kein Strom fließt und keine BMS-Fehlerverriegelungen auftreten, wenn der Andockvorgang auf halbem Weg gestoppt wird.
Die Lebensdauer des Steckers muss auf die Chemie Ihres Akkus abgestimmt sein: LiFePO4-Akkus benötigen höhere Zyklenzahlen als NMC-Akkus.
Testen Sie die Steckverbinder mit Ihrer eigenen Dockingvorrichtung und einem Tastverhältnistest, nicht nur anhand der Angaben im Datenblatt.
Teil 1: Ausrichtung bei Blindsteckverbindern für Roboter
1.1 Führungsmerkmale und Schwimmerhalterungen
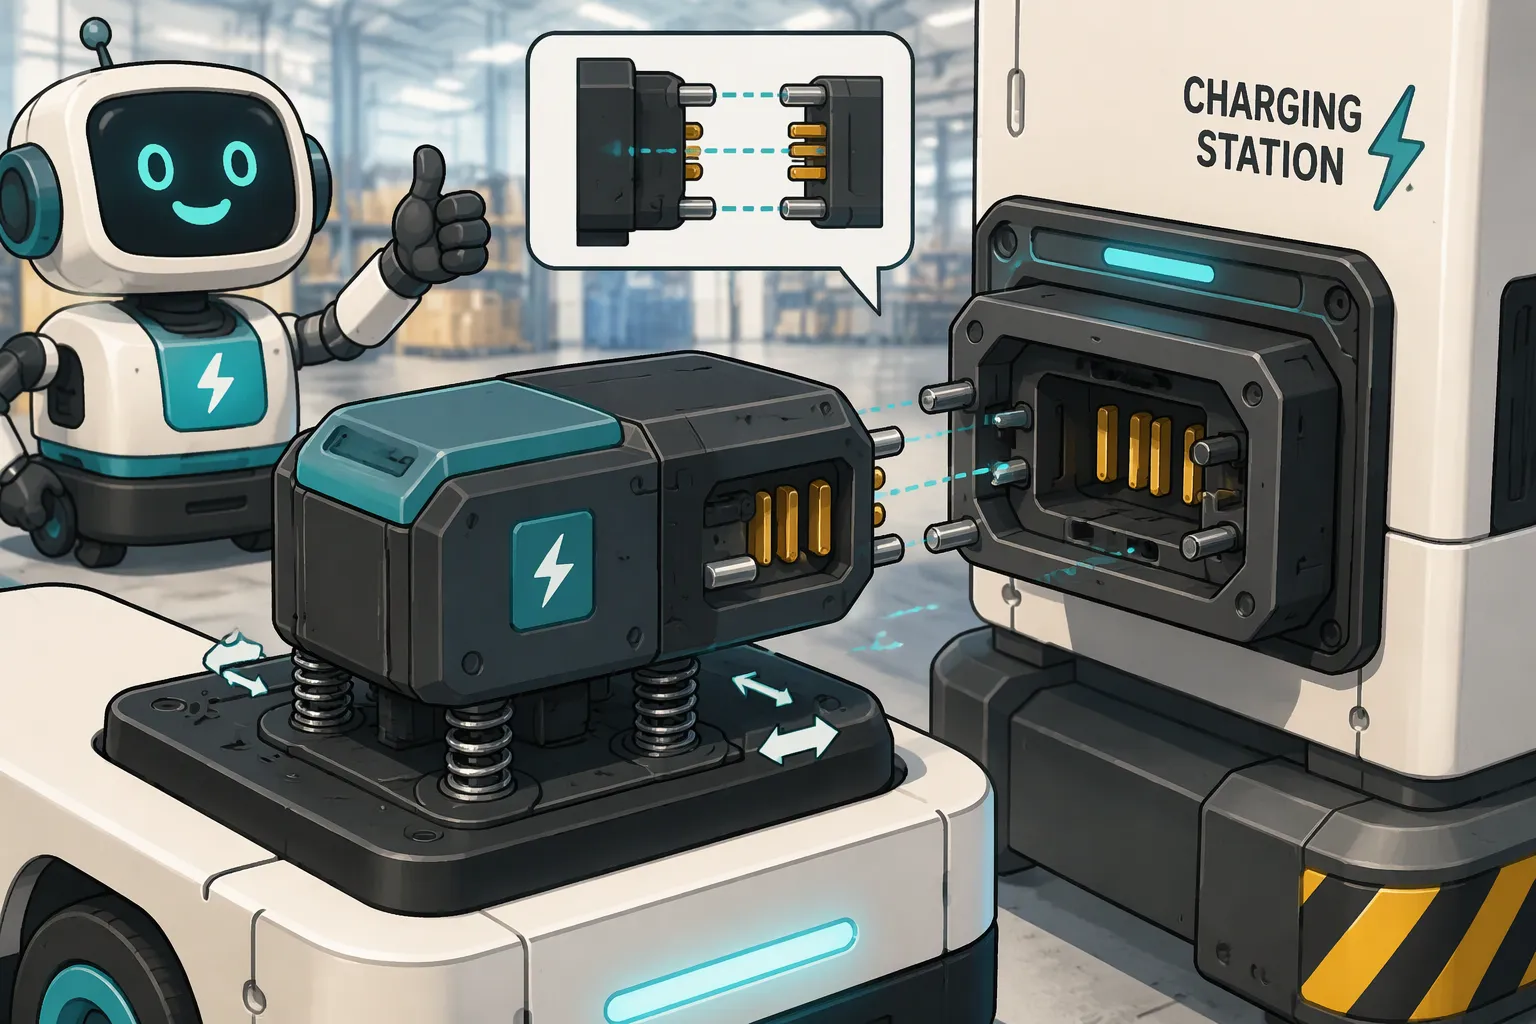
Die Ausrichtung beginnt, bevor überhaupt ein Kontakt hergestellt wird. Fasen und Einführungsrampen an Stecker und Buchse führen die beiden Hälften beim Annähern zusammen. Eine breite Einführungsrampe gleicht einen großen seitlichen Versatz durch eine kleine Korrekturbewegung aus. Führungsstifte und -nuten übernehmen die Ausrichtung, sobald die Flächen nahe beieinander liegen. Diese Merkmale gleichen zunächst Winkelabweichungen und anschließend seitliche Abweichungen aus und zentrieren die Kontaktfläche, bevor die Stifte einrasten.
Die Serie schwimmender Steckverbinder bietet eine zusätzliche Korrekturebene. Der Steckverbinderkörper ist auf einer federbelasteten oder verschiebbaren Basis montiert. Diese Basis bewegt sich um wenige Zehntelmillimeter in jede Richtung und ermöglicht so das Einrasten des Steckverbinders. Schwimmende Steckverbinder eignen sich besonders für beengte Platzverhältnisse, beispielsweise für einen Akku hinter der Rückwand eines Roboters. Der Bewegungsspielraum muss größer sein als die verbleibende Fehlausrichtung des Andockvorgangs. Andernfalls stößt der Steckverbinder an, und die Führungselemente tragen die gesamte Last.
Ladestationen für AMR und AGV in Lagerhallen sind täglich auf diese Kombination angewiesen. Ein Flottenfahrzeug fährt zentimetergenau an eine Ladestation heran, und die Führungselemente schließen die verbleibende Lücke. Medizinische Serviceroboter benötigen ein sanfteres Anfahren, da ein abrupter Stopp die Nutzlast beschädigen kann. Sicherheitspatrouillenfahrzeuge docken im Freien an, wo die Wärmeausdehnung die Halterung im Laufe des Tages verschiebt. Die robotergesteuerte Blind-Mate-Schnittstelle der NASA demonstriert dasselbe Prinzip in größerem Maßstab: Ein Roboterarm positioniert die beiden Hälften, und die Schnittstelle stellt die strukturelle und elektrische Verbindung vollautomatisch her.
1.2 Toleranzstapelung und Dockingvalidierung
Ausrichtungsfehler summieren sich an drei Bauteilen: dem Roboterchassis, dem Akku und der Steckerhalterung. Jedes Teil hat seine eigene Maßtoleranz, und jede Verbindung trägt zur Gesamtgenauigkeit bei. Die meisten Blindsteckverbinder erfordern selbst mit schwimmenden Halterungen noch relativ enge Ausrichtungstoleranzen. Eine zu große Chassis-Toleranz kann die gesamte Spielraumtoleranz aufbrauchen, bevor der Stecker überhaupt einen Fehler feststellt.
Die Validierung muss den realen Akkustapel messen, nicht die Nominalzeichnung. Ingenieure sollten die Dockingvorrichtung bauen, den Akku montieren und die seitliche und die Winkelabweichung beim ersten Kontakt über mehrere Anfahrzyklen hinweg erfassen. Dieser Test deckt den ungünstigsten Fall auf, in dem sich Chassis- und Akku-Durchbiegung sowie Montagefehler in dieselbe Richtung ausrichten.
Die Anwendungsanforderungen bestimmen die Wahl zwischen präziser und flexibler Ausrichtung. LiFePO4-Akkus eignen sich für Flotten mit hoher Andockfrequenz, da eine wiederholgenaue Ausrichtung die Lebensdauer der Kontakte über Tausende von Steckzyklen hinweg sichert. NMC-Akkus sind für energiedichte Plattformen geeignet, bei denen Masse und Steifigkeit des Akkus die Konfiguration beeinflussen. Die Einhaltung von Normen ist hierbei entscheidend: IEC 62133-2 regelt die Sicherheit von Lithium-Sekundärzellen und -Batterien in tragbaren Anwendungen, UL 2054 deckt Akkus für Haushalte und Gewerbe ab, und ISO 3691-4 befasst sich mit fahrerlosen Flurförderzeugen und deren Systemen. Eine präzisere Ausrichtung erfordert höhere Anforderungen an die Bearbeitungs- und Vorrichtungsgenauigkeit. Eine flexiblere Ausrichtung spart Kosten, verlagert aber die Belastung auf Kontakte und Führungselemente. Das optimale Verhältnis hängt von der Wiederholgenauigkeit der Andockvorgänge, der Flottengröße und der Servicezugänglichkeit ab.
Teil 2: Kontaktsequenz für sichere Energieübertragung
2.1 Versetzte Pins und Hot-Plug-Sicherheit
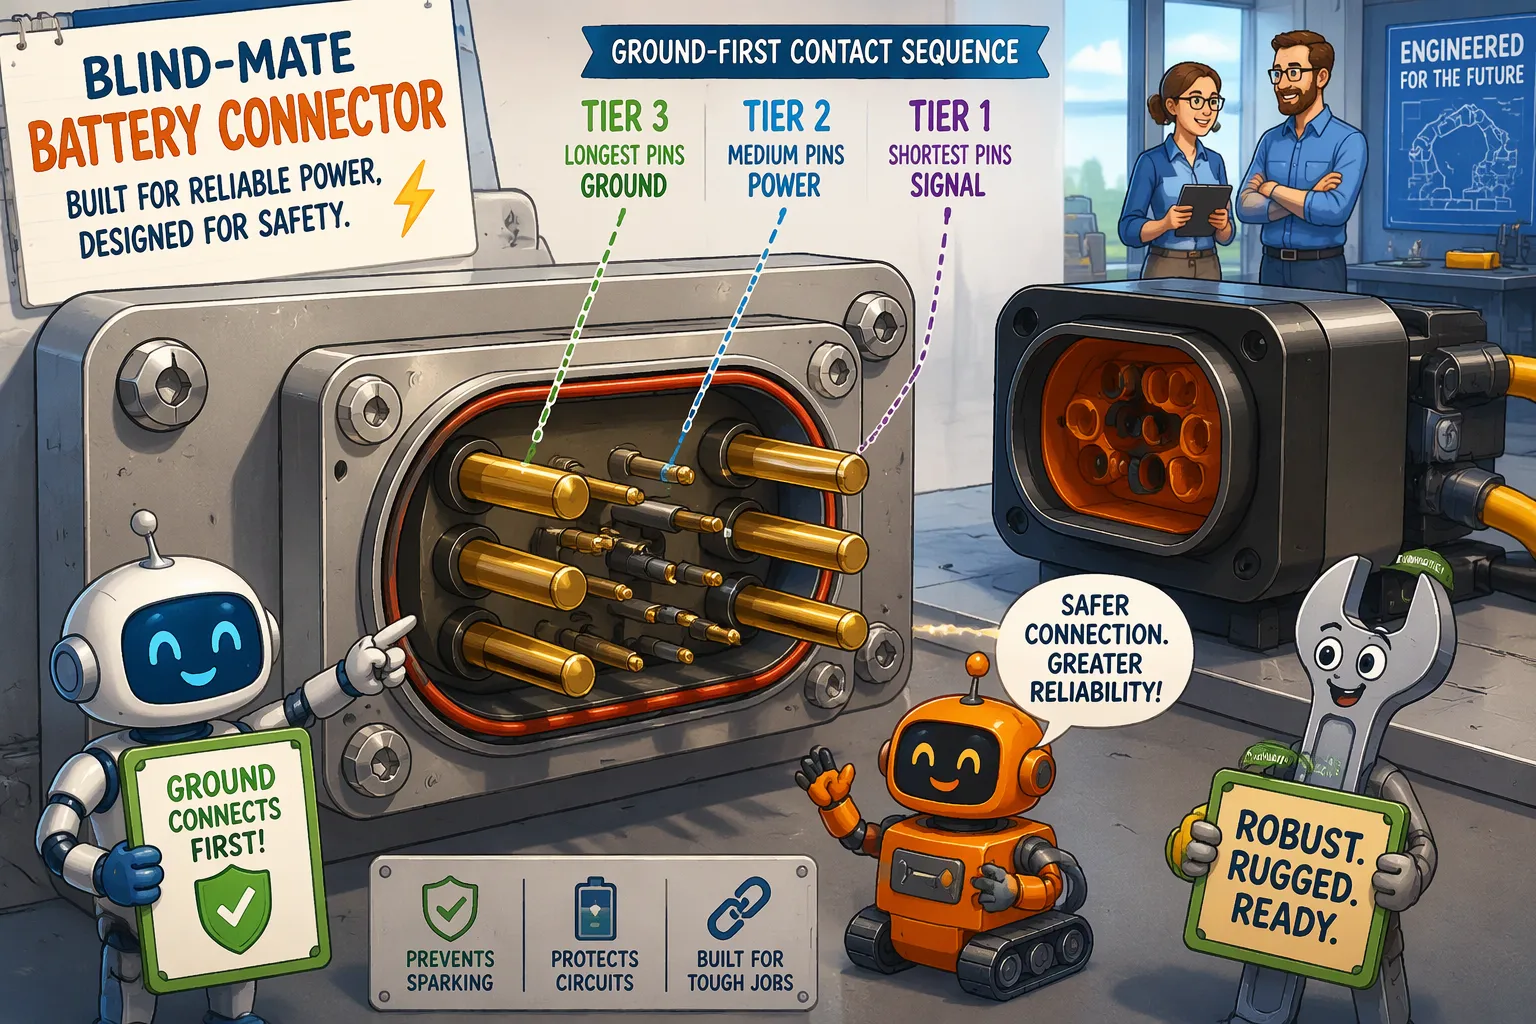
Die Kontaktreihenfolge ist ein mechanisches Prinzip, das in der Stiftlänge festgelegt ist. Ein typisches Layout verwendet drei Ebenen. Die Vorkontaktstifte sind die längsten und berühren sich zuerst; sie führen Masse und ein Low-Pegel-Signal, sodass Akku und Roboter eine gemeinsame Referenz haben, bevor Strom fließt. Die Hauptstromstifte befinden sich in der mittleren Ebene und schließen den Hochstrompfad. Die Nachkontaktstifte sind die kürzesten und schließen zuletzt; sie führen Status-, Freigabe- oder Verriegelungsleitungen, die dem System signalisieren, dass die Verbindung hergestellt ist.
Ingenieure sollten diese Reihenfolge am tatsächlichen Steckverbinder überprüfen und nicht annehmen. Die Stiftlängen variieren je nach Serie, und bei manchen Ausführungen sind die Ebenen umgekehrt oder die Signalstifte in einem separaten Gehäuse untergebracht. Blindstecken und Einstecken unter Spannung sind ebenfalls separate Probleme. Ein Steckverbinder kann sich selbst perfekt zusammenführen und dennoch einen Lichtbogen erzeugen, wenn die Stromstifte vor der Masse schließen.
Die Sicherheit beim Anschließen im laufenden Betrieb hängt von der Reihenfolge der Erdung ab. Beim Andocken eines Roboters an einen eingeschalteten Akku gleicht der Erdungsanschluss vor dem Kontakt der Leistungsanschlüsse das Potenzial aus. Dieser Schritt begrenzt die Lichtbogenbildung an den Leistungskontakten und kontrolliert den Einschaltstrom, der in die Eingangskapazität des Akkus fließt. Ohne diesen Schritt kann ein schneller Spannungssprung das Batteriemanagementsystem (BMS) aufgrund von Überstrom- oder Kurzschlussschutz auslösen, und das Andocken schlägt fehl, obwohl die mechanische Verbindung erfolgreich war. Beim Trennen der Verbindung läuft die gleiche Logik umgekehrt ab: Die Erdung muss zuletzt getrennt werden, sodass die Freigabeleitung zuerst abfällt und das System den Strompfad sauber abschaltet. Ein BMS, das bei einem Lichtbogenereignis einen Fehler speichert, hält den Akku bis zu einem Service-Reset offline, was bei einem Flottenverbund kostspielig ist. Entwickler, die mehr über Schutzschwellenwerte erfahren möchten, können dies in der entsprechenden Dokumentation nachlesen. Grundlagen von BMS und PCM.
2.2 Teilweises Einfügen und Sequenzverifizierung
Manchmal stoppt ein Roboter mitten im Andockvorgang. Der Antrieb blockiert, ein Hindernis versperrt den Weg oder die Dockingstation verliert auf dem letzten Zentimeter die Ausrichtung. In diesem Zustand können sich die Vorkontaktstifte berühren, während die Stromstifte offen bleiben. Das Modul empfängt Masse und Signal, aber keinen Hauptpfad, und der Roboter erkennt eine unvollständige Verbindung.
Eine gute Sequenzgestaltung wandelt diesen Zustand in ein erkennbares Signal um. Die Freigabeleitung nach dem Kontakt bleibt bis zum vollständigen Einrasten geöffnet, sodass die Robotersteuerung „nicht bereit“ erkennt und den Roboter zurückziehen und den Vorgang wiederholen kann. Einige Designs verwenden zu diesem Zweck einen dedizierten Pin zur Kontakterkennung auf der kürzesten Ebene. Die Verifizierung erfolgt im Rahmen des Docking-Tests: Ingenieure sollten eine Teilannäherung ansteuern, die Position halten und sicherstellen, dass kein Strom fließt und keine BMS-Fehler auftreten.
Die Anwendungsanforderungen bestimmen die Anzahl der Pins. LiFePO4-Akkus für Lagerfahrzeuge (AMR und AGV) profitieren von einer vollständigen Pinbelegung mit Freigabe- und Thermistorleitungen, da Tausende von Andockvorgängen das Risiko eines einzelnen fehlerhaften Steckers vervielfachen. NMC-Akkus in energieintensiven Medizin- oder Sicherheitsplattformen benötigen oft dieselben Leitungen zur Temperaturüberwachung. LCO- und LMO-Akkus kommen seltener in Andockrobotern zum Einsatz, wo Zyklenlebensdauer und thermische Reserve wichtiger sind. Die Konformität richtet sich nach dem Akkustandard: IEC 62133-2 und UL 2054 decken die Batterie ab, ISO 3691-4 das fahrerlose Lkw-System. Zusätzliche Signalpins erhöhen die Kosten und die Steckkraft der Steckverbinder. Daher eignen sich reine Stromversorgungsdesigns für Niederspannungs- und Niedrigzyklus-Andockstationen, bei denen das Batteriemanagementsystem (BMS) den Einschaltstrom selbstständig regelt.
Teil 3: Lebensdauer von Blind-Mate-Batteriesteckverbindern für Roboter
3.1 Zyklenprüfung und Degradationsmechanismen
Die in den Datenblättern angegebenen Zykluszahlen stammen aus Tests unter Reinraumbedingungen. Im realen Roboterbetrieb kommen Staub, Vibrationen und unvollständige Steckverbindungen hinzu. Ingenieure sollten die Stecklebensdauer daher mit der tatsächlichen Dockbewegung testen, nicht mit einem geradlinigen Hub im Labor. Mehrere Normen geben hierfür die Richtung vor:
IEC 60512 gibt Prüfverfahren für den Kontaktwiderstand und den Temperaturanstieg vor.
IEC 61984 legt die Sicherheits- und mechanischen Belastbarkeitskriterien für Steckverbinder fest.
UL 1977 regelt Komponentensteckverbinder für Daten, Signale und Strom in Nordamerika.
CSA C22.2 Nr. 182.3 behandelt die Sicherheit und Konstruktion von Steckverbindern.
Vier Mechanismen führen zu Verschleiß. Kontaktverschleiß trägt Material an jeder Kontaktstelle ab. Reibkorrosion bildet bei geringen Vibrationsamplituden Oxidschichten, wodurch der Widerstand steigt. Durch den Abrieb der Beschichtung wird die Grundlegierung freigelegt, die dadurch schneller korrodiert. Die Drift der Einsteckkraft zeigt, dass sich die Kontaktgeometrie verändert hat. Ein schubladenartiger Blindsteckverbinder mit einer Nennleistung von 500 bis 2,000 Zyklen, wie Anern berichtet, verdeutlicht die große Bandbreite der Schwankungen.
3.2 Beschichtung, Werkstoffe und Lebensdauerangaben
Die Wahl der Beschichtung muss der Schaltzyklenzahl und nicht der Strombelastbarkeit entsprechen. Laut Sybusbar ist für eine Zinnbeschichtung ein 1.5 bis 2.5 mm langer Wischvorgang mit mäßigem Druck erforderlich, um die Oxidschicht zu entfernen. Dieser Wischvorgang ist für Wartungsarbeiten geeignet, jedoch weniger für häufige Wechselstationen. Gold verträgt längere Wischvorgänge und ist widerstandsfähiger gegen Reibkorrosion, jedoch ist Gold auf einem Hochstromkontakt zu teuer; daher wird es in der Regel für Signalanschlüsse im selben Gehäuse verwendet.
Die Lebensdauerangaben sollten der Zellchemie entsprechen. LiFePO4-Akkus im Flottenbetrieb mit 2,000–5,000 Zyklen benötigen einen Stecker mit entsprechender Lebensdauerangabe. NMC-Akkus in Plattformen mit 500–1,000 Zyklen benötigen weniger. Dies sind Referenzbereiche auf Zellebene, keine Garantien für Akkus.
Anwendungseignung, Konformität und Kosten pro zuverlässigem Bauteil sind ausschlaggebend für die Entscheidung. IEC 60529 ist anzuwenden, wenn das Gehäuse eine IP-Schutzart benötigt, die mit der des zusammengebauten Systems übereinstimmen muss. IEC 60664-1 regelt die Isolationskoordination. Validieren Sie die Kandidaten mit Ihrer eigenen Dockingvorrichtung und einem Dauertest.
Ausrichtung, Kontaktfolge und Stecklebensdauer bilden ein einheitliches Designsystem. Lockerere Gleitlager erleichtern das Andocken, belasten aber die Kontakte. Längere Vorkontaktstifte verbessern die Hot-Plug-Sicherheit, erhöhen jedoch die Einsteckkraft. Amphenol LTW gibt für seinen Steckverbinder eine Gleitfähigkeit von ± 1.5 mm in X/Y-Richtung und die Schutzart IP67 im gesteckten und ungesteckten Zustand an. Dies zeigt, dass die veröffentlichten Gleitfähigkeitswerte nur eine Achse berücksichtigen.
Eine Auswahlcheckliste sollte die Dockingtoleranz, Dauerstrom und -spannung, Signalanforderungen, Hot-Plug-Anforderungen, die erwartete Zyklenzahl, den Schutz gegen Eindringen und Eindringen von Fremdkörpern, die Normenkonformität und die Kosten pro zuverlässigem Stecker berücksichtigen. Der Alibaba-Einkaufsleitfaden empfiehlt, mindestens 5,000 Nennzyklen anzustreben und den Stecker alle 18 bis 36 Monate auszutauschen.
Validieren Sie die Blind-Mate-Batteriesteckverbinder für Roboter mithilfe Ihrer eigenen Andockvorrichtung und eines Dauertestverfahrens. Die im Datenblatt angegebenen Zykluswerte allein reichen nicht aus, um die Flottenleistung vorherzusagen.
FAQ
Macht ein Blindsteckverbinder eine präzise Ausrichtung an der Dockingstation überflüssig?
Nein. Führungselemente und Gleitlager gleichen nur geringe Abweichungen aus. Die meisten Blindsteckverbinder erfordern weiterhin enge Ausrichtungstoleranzen. Der Gleitweg muss größer sein als die verbleibende Fehlausrichtung des Dockingverfahrens. Ingenieure sollten die tatsächlichen Toleranzen an Gehäuse, Gehäuse und Halterung messen, bevor sie sich auf einen veröffentlichten Gleitwegwert verlassen.
Kann ein Roboter einen Lithium-Akku sicher im laufenden Betrieb ohne sequenziellen Stecker anschließen?
Die Sicherheit beim Hot-Pluggen hängt von der tatsächlichen Kontaktbelegung ab, nicht von der Kennzeichnung des Steckverbinders. Eine Erdungsbelegung zuerst begrenzt Lichtbögen und Einschaltströme. Eine Spannungsbelegung zuerst kann den Überstromschutz des Gebäudeleitsystems auslösen, selbst wenn die mechanische Verbindung sauber aussieht. Techniker sollten die Pinbelegung des realen Bauteils überprüfen und das Einstecken unter Spannung testen.
Was passiert, wenn ein Roboter mitten im Andockvorgang stoppt?
Die Vorkontaktstifte können sich berühren, während die Stromversorgungsstifte offen bleiben. Eine gut konzipierte Schnittstelle nutzt den kürzesten Freigabe- oder Verbindungserkennungsstift, um eine unvollständige Verbindung zu melden. Der Controller erkennt daraufhin „nicht bereit“, fährt zurück und versucht es erneut. Der Test der Dockingvorrichtung sollte eine Teilannäherung auslösen und bestätigen, dass kein Strom fließt und keine BMS-Fehler auftreten.
Für wie viele Steckzyklen sollte ein Roboterbatteriestecker ausgelegt sein?
Die Nennleistung sollte der Belastung des Akkus entsprechen. LiFePO4-Akkus im Flottenbetrieb mit 2,000–5,000 Ladezyklen benötigen einen Stecker mit ähnlicher Lebensdauer. NMC-Akkus in Plattformen mit 500–1,000 Ladezyklen benötigen weniger. Dies sind Referenzwerte auf Zellenebene, keine Garantien für den gesamten Akku. Ein bereits erwähnter Einkaufsratgeber empfiehlt für stark frequentierte Dockingstationen mindestens 5,000 Ladezyklen.
Welche Normen gelten für Blindsteckverbinder von Batterien an Robotern?
IEC 60512 regelt die Prüfverfahren für Kontaktwiderstand und Temperaturanstieg. IEC 61984 legt die Sicherheits- und mechanischen Belastbarkeitskriterien für Steckverbinder fest. UL 1977 und CSA C22.2 Nr. 182.3 regeln Komponentensteckverbinder in Nordamerika. Die Verpackungssicherheit richtet sich nach IEC 62133-2 und UL 2054. Fahrerlose Fahrzeuge fallen unter ISO 3691-4, und der Schutz gegen Eindringen von Fremdkörpern richtet sich nach IEC 60529.


