

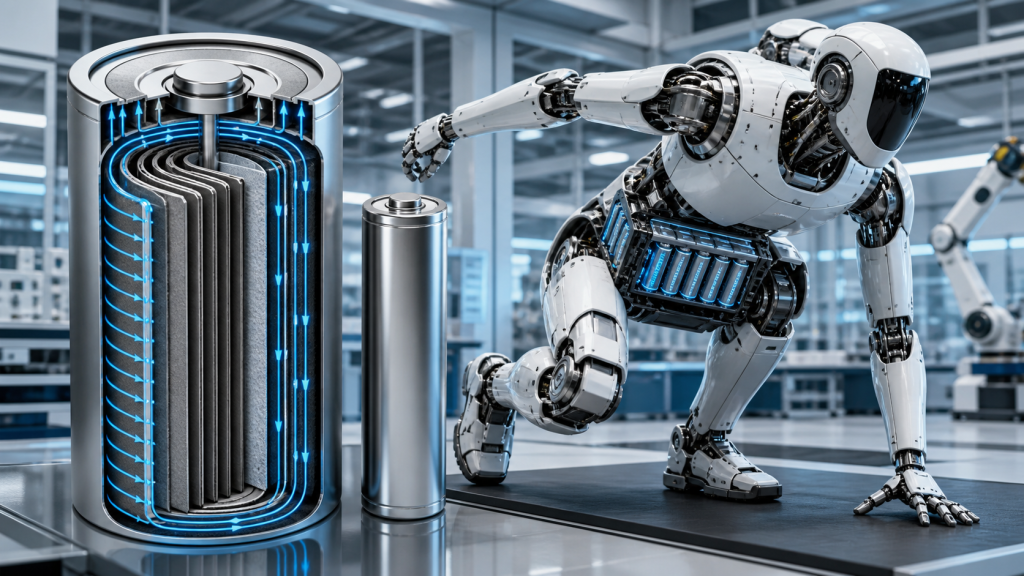
Humanoide Roboter stellen besondere Anforderungen an ihre Energiesysteme. Gelenkmotoren benötigen unter Umständen kurze Stromimpulse beim Heben, Beschleunigen, Hocken oder zur Wiederherstellung des Gleichgewichts, während die integrierte Datenverarbeitung und Sensorik eine kontinuierliche Grundlast erzeugen. Bei diesen Anwendungen ist die Batterieauswahl daher nicht nur eine Frage der Energiedichte. Leistungsdichte, Spannungsstabilität, Innenwiderstand, thermisches Verhalten und die Konsistenz des Akkupacks beeinflussen die Roboterleistung direkt.
Schnelle Antwort
Tabellenlose zylindrische Zellen verkürzen und verteilen den Strompfad entlang der Elektrodenkante, anstatt den Strom wie bei herkömmlichen Zellen über einen oder mehrere Kontakte zu konzentrieren. Diese Bauweise kann den Innenwiderstand reduzieren, die Stromverteilung verbessern und lokale Erwärmung bei Hochleistungsbetrieb begrenzen. Bei humanoiden Robotern können diese Vorteile eine stärkere Spitzenleistungsabgabe und besser kontrollierbare Akkutemperaturen ermöglichen. Allerdings garantiert die Tabellenbauweise nicht automatisch schnelles Laden, eine lange Lebensdauer oder einen zuverlässigen Roboterakku. Zellqualität, Akkuverschaltung, Wärmemanagement, BMS-Kalibrierung und Ladeabstimmung bleiben entscheidend.
Wichtige Erkenntnisse
- Bei der Bewertung von Batterien für humanoide Roboter muss die Dauerleistung und das Verhalten bei kurzzeitigen Spannungsänderungen im Vordergrund stehen, nicht nur die Energiedichte.
- Tabellenlose Zellen verteilen die Stromabnahme über eine breitere Elektrodenkante, wodurch der Widerstand und die lokale Wärmeentwicklung reduziert werden.
- Ein geringerer Zellwiderstand kann die Hochstromleistung verbessern, aber Sammelschienen, Schweißnähte, Steckverbinder und Verkabelung könnten die nächsten Engpässe darstellen.
- Eine hohe Entladestromstärke ist kein automatischer Indikator für sichere Schnellladefähigkeit.
- Zellkonsistenz, Kühlung, Schutzlogik und Kommunikation mit dem Ladegerät bestimmen die Zuverlässigkeit auf Akkupack-Ebene.
- Roboterhersteller sollten die Leistungsfähigkeit anhand realistischer Bewegungsprofile validieren und sich nicht nur auf Spezifikationen für kurze Impulsströme verlassen.
Teil 1: Warum humanoide Roboter ein Energiedichteproblem haben
1.1 Dynamische Bewegung erzeugt kurze, hochstromfähige Lasten
Ein Roboter verbraucht selten konstant Energie. Gehen, Stehen, Heben, plötzliches Beschleunigen, Gelenkblockieren und die Wiederherstellung nach äußeren Störungen können sehr unterschiedliche elektrische Lasten erzeugen. Eine Batterie liefert bei normalen Bewegungen möglicherweise einen moderaten Strom, muss aber einen deutlich höheren Stromstoß verkraften, wenn mehrere Gelenkmotoren gleichzeitig aktiv sind.
Das bedeutet, dass eine Zelle, die laut Amperestundenberechnung ausreichend erscheint, im dynamischen Betrieb dennoch einen übermäßigen Spannungsabfall oder eine übermäßige Wärmeentwicklung verursachen kann. Ingenieure sollten Folgendes prüfen:
- Kontinuierlicher Entladestrom
- Maximale Stromstärke und Dauer
- Spannungseinbruch bei wiederholten Impulsen
- Temperaturanstieg über einen vollständigen Arbeitszyklus
- Leistungsfähigkeit bei niedrigem Ladezustand
- Leistung nach Hunderten von Zyklen
1.2 Die Energiedichte ist wichtig, aber nicht die einzige Priorität.
Eine höhere Energiedichte kann die Laufzeit verlängern oder das Gewicht des Akkus reduzieren, aber ein Roboter benötigt auch eine ausreichende Leistungsdichte, um die gespeicherte Energie in nutzbare mechanische Leistung umzuwandeln. Eine leichte Hochenergiezelle ist möglicherweise ungeeignet, wenn ihr Innenwiderstand bei Spitzenlasten zu einem übermäßigen Spannungsabfall führt.
Das technische Ziel besteht daher darin, Laufzeit, Masse, Volumen, Ausgangsleistung, Kühlbedarf und Lebensdauer in Einklang zu bringen. Large Power entwickelt Kundenspezifische Roboterbatterielösungen rund um die tatsächliche Motorlast, die Steuerungsarchitektur, den Installationsraum und die Betriebsumgebung.
Teil 2: Was ist eine tablose Batteriezelle?
2.1 Tabellenlose vs. vollständige Tabellenterminologie
In der Branche wird üblicherweise der Begriff verwendet. TabellenzelleDie Elektrode benötigt zwar weiterhin eine elektrische Verbindung zum Anschluss. Der Begriff beschreibt im Allgemeinen eine Konstruktion, bei der ein großer Teil der Elektrodenkante als durchgehende oder verteilte Stromableitungsfläche dient. Je nach Hersteller und Fertigungsverfahren kann dies auch als Vollkontakt-, durchgehender Kontakt- oder Schiebekontaktarchitektur bezeichnet werden.
Eine herkömmliche zylindrische Zelle leitet den Strom über einen oder mehrere einzelne Anschlüsse. Der Strom muss seitlich durch die Folie fließen, bevor er diese Anschlusspunkte erreicht. Bei einer Tischanordnung ist der effektive Stromweg kürzer und verteilt sich über eine größere Fläche.
2.2 Warum der aktuelle Weg wichtig ist
Der elektrische Widerstand wandelt einen Teil der Batterieleistung in Wärme um. P = I²RDa die Erwärmung quadratisch mit dem Strom ansteigt, kann selbst eine geringfügige Widerstandsreduzierung bei Roboterbewegungen mit hohem Stromfluss von Vorteil sein.
| Designbetrachtung | Konventionelle Laschenstruktur | Tabellenlose Struktur |
|---|---|---|
| Aktuelle Kollektion | Konzentriert auf einzelne Registerkarten | Verteilt entlang einer breiteren Elektrodenkante |
| Effektiver Strompfad | Länger durch Abschnitte der Folie | Im Allgemeinen kürzer und einheitlicher. |
| Lokale Erwärmung | Wahrscheinlicher in der Nähe von Tab-Regionen | Potenziell reduziert durch verteilte Datenerfassung |
| Hochstromreaktion | Hängt stark von der Anzahl und Platzierung der Tabs ab. | Kann einen geringeren Widerstand und eine verbesserte Leistungsabgabe unterstützen |
| Industrie | Ausgereift und weitgehend standardisiert | Anspruchsvollere Kantenbearbeitung, Ausrichtung und Schweißen |
Teil 3: Vorteile von Akkus für humanoide Roboter
3.1 Geringerer Innenwiderstand und reduzierter Spannungsabfall
Wenn mehrere Aktoren gleichzeitig Strom benötigen, kann ein geringerer Zellwiderstand dazu beitragen, dass der Akku eine stabilere Spannung aufrechterhält. Dies kommt Motorsteuerungen, Rechenhardware und Sicherheitselektronik zugute, die auf einen plötzlichen Spannungsabfall empfindlich reagieren könnten.
Der Nutzen sollte auf Ebene der einzelnen Baugruppen überprüft werden. Nickelstreifen, Kupfersammelschienen, Schweißnähte, Sicherungen, Steckverbinder, Kabel und Schütze erhöhen den Widerstand. Sobald der Zellenwiderstand reduziert ist, können diese Komponenten einen größeren Anteil am Gesamtverlust ausmachen.
3.2 Gleichmäßigere Wärmeverteilung
Durch die dezentrale Stromabnahme lässt sich die konzentrierte Erwärmung einzelner Kontakte reduzieren. Eine gleichmäßigere Zelltemperatur vereinfacht die Kühlung des Akkupacks und verringert Temperaturunterschiede zwischen den Zellen. Dies ist wichtig, da ungleichmäßige Temperaturen die ungleichmäßige Alterung beschleunigen, was zu Ungleichgewichten führen und die nutzbare Kapazität des Akkupacks verringern kann.
Eine tabellenlose Architektur beseitigt die Wärmeentwicklung nicht vollständig. Auch der Betrieb mit hohen Strömen führt zu elektrochemischen und ohmschen Verlusten. Ingenieure müssen daher geeignete Wärmepfade, die Positionierung der Sensoren, den Abstand zwischen ihnen, die Gehäusebelüftung und die Betriebsgrenzen festlegen.
3.3 Bessere Unterstützung für wiederholte Hochleistungsereignisse
Ein humanoider Roboter kann während einer Schicht dieselbe anspruchsvolle Bewegung viele Male wiederholen. Eine leistungsstarke Zelle muss daher wiederholte Impulse ohne übermäßige Erwärmung bewältigen können. Die Tests sollten den realen Bewegungszyklus des Roboters nachbilden und nicht nur einen kurzen Laborimpuls anwenden.
Zu den empfohlenen Messgrößen gehören die minimale Packspannung, die maximale Zelltemperatur, die Temperaturverteilung, die Strompfadtemperatur an Schweißnähten und Steckverbindern sowie die Erholungszeit zwischen Leistungsereignissen.
Teil 4: Technische Kompromisse und Fertigungsgrenzen
4.1 Tabellenlose Zellen sind schwieriger herzustellen.
Die verteilte Elektrodenkante muss gleichmäßig geformt, ausgerichtet und verbunden sein. Abweichungen in der Kantengeometrie oder der Schweißnahtqualität können zu ungleichmäßiger Stromverteilung, erhöhtem Widerstand oder mechanischer Schwäche führen. Produktionsausbeute und Qualitätskontrollanforderungen können daher höher sein als bei etablierten konventionellen Elektrodenzellen.
4.2 Die Leistung auf Zellenebene garantiert keine Leistung auf Packungsebene
Eine Zelle mit niedrigem Widerstand kann in einem Akkupack mit schlecht ausgelegten Verbindungen oder ungleichmäßiger Kühlung dennoch unterdurchschnittliche Leistung erbringen. Akkupack-Ingenieure sollten Folgendes prüfen:
- Gleichstromwiderstandsverteilung zwischen den Zellen
- Schweißfestigkeit und mechanische Festigkeit
- Material und Querschnittsfläche der Stromschiene
- Sicherungs- und Schützwiderstand
- Anschlusstemperatur unter Dauerstrom
- Sensorposition und thermische Ansprechzeit
- Parallelgruppen-Stromverteilung
4.3 Kapazität, Leistung und Zyklenlebensdauer müssen im Gleichgewicht sein
Die Optimierung einer Elektrode für hohe Leistung kann Energiedichte, Zyklenlebensdauer oder Kosten beeinflussen. Die beste Zelle ist nicht unbedingt die mit der höchsten beworbenen Entladerate. Roboterhersteller sollten Dauerleistung, Wärmeanstieg, Alterungsverhalten, Versorgungssicherheit und Anforderungen an die Integration in das Akkupack vergleichen.
Teil 5: Tabellenlose Zellen sind nur ein Teil des Roboterenergiesystems
Tabless-Zellen können den Strompfadwiderstand verringern und die Wärmeverteilung bei Hochleistungsentladungen verbessern, aber die Zellstruktur allein bestimmt nicht die Betriebszeit des Roboters. Ein praktisches Roboterenergiesystem muss die Zellen, den Akku und die weiteren Komponenten koordinieren. Batteriemanagementsystem (BMS), Ladegerät und Robotersteuerung.
Nach Belastungen wie Heben, Springen oder starker Beschleunigung kann der Akku mit erhöhter Temperatur, niedrigem Ladezustand oder zunehmender Ungleichverteilung zwischen den Zellen in die Ladestation gelangen. Die Anwendung desselben festen Ladestroms unter allen Bedingungen kann die Alterung beschleunigen oder einzelne Zellen an ihre Spannungs- und Temperaturgrenzen bringen.
Ein intelligenter Ladevorgang sollte folgender Abfolge folgen:
Batterieidentifizierung → Statusabfrage → Sicherheitsprüfung → Auswahl der Ladestrategie → Dynamische Stromregelung → Kontinuierliche Überwachung → Ladeabschluss
Über CAN- oder RS-485-Kommunikation empfängt das Ladegerät vom Batteriemanagementsystem (BMS) Informationen zu Akkuspannung, Zellspannung, Temperatur, Ladezustand und Fehlern. Der Ladestrom kann dann reduziert oder unterbrochen werden, wenn sich die Batterie ihren thermischen oder Spannungsgrenzwerten nähert.
5.1 Warum „Tabless“ nicht automatisch Schnellladen bedeutet
Ein geringerer Innenwiderstand kann dazu beitragen, dass eine Akkuzelle höhere Ströme bei geringerer Erwärmung durch den Widerstand aufnehmen kann. Dies qualifiziert die Zelle oder den Akku jedoch nicht automatisch für Schnellladen. Die Ladeleistung hängt außerdem von folgenden Faktoren ab:
- Zellchemie und Elektrodendesign
- Grenzen der Lithiumplattierung an der Anode
- Zelltemperatur und thermische Gleichmäßigkeit
- Verbindungswiderstand auf Packungsebene
- Genauigkeit der Zellzuordnung und des Zellausgleichs
- BMS-Schutzschwellenwerte
- Ladekommunikations- und Steuerlogik
Bei humanoiden Robotern sollte die Ladegeschwindigkeit durch validierte Strom-, Spannungs-, Temperatur- und Zyklenlebensdauergrenzen definiert werden und nicht durch die maximale Entladeleistung der Zelle.
5.2 Vom manuellen Laden zum autonomen Aufladen
Mit dem Einzug von Robotern in Fabriken, Lagerhallen, Inspektionszentren und Serviceumgebungen wird das autonome Aufladen Teil des Betriebssystems und nicht mehr als separates Zubehörteil benötigt. Ein ausgereifter Arbeitsablauf könnte Folgendes umfassen:
Niedrigenergieerkennung → Rückkehr zur Ladestation → Akkuidentifizierung → Sicherheitsprüfung → kontrolliertes Laden → Bestätigung des Ladeabschlusses → Rückkehr zum Betrieb
Dies macht die Integration des Energiesystems besonders wichtig. Eine kundenspezifische Roboterbatterie sollte die Zellenstruktur, die Akkupackarchitektur, das Wärmemanagement, die BMS-Kommunikation, die Ladeschnittstelle und den Betriebszyklus gleichermaßen berücksichtigen. Für Flottenbetreiber ist das Endziel nicht allein die kürzeste Ladezeit. Vielmehr geht es um eine höhere Roboterverfügbarkeit durch kontrollierte Temperatur, eine vorhersehbare Batterielebensdauer und weniger manuelle Eingriffe.
Teil 6: Wie man tabelllose Zellen für ein Roboterprojekt auswertet
6.1 Dauerstrom prüfen, nicht nur Spitzenstrom
Eine kurzzeitige Impulsleistungsmessung bildet möglicherweise nicht den dauerhaften Betrieb eines Roboters unter hoher Last ab. Fordern Sie Spannungs- und Temperaturkurven für einen realistischen Dauerstromzeitraum sowie für wiederholte Impulszyklen an. Bestätigen Sie für jeden Vergleich den anfänglichen Ladezustand und die Umgebungstemperatur.
6.2 Vergleich von Widerstandsfähigkeit und Konsistenz innerhalb derselben Charge
Der durchschnittliche Widerstandswert allein reicht nicht aus. Die Streuung zwischen den Zellen beeinflusst die parallele Stromverteilung und die Alterung des Akkupacks. Definieren Sie Grenzwerte für die Wareneingangsprüfung hinsichtlich Kapazität, Leerlaufspannung, Gleichstromwiderstand, Abmessungen, Gewicht und Rückverfolgbarkeit.
6.3 Leistungsmessung nach der Alterung
Eine neue Zelle mag zwar eine hervorragende Leistung liefern, doch Roboterplattformen erfordern eine über die Zeit berechenbare Leistung. Bewerten Sie Kapazitätserhalt, Widerstandsanstieg, Spannungsabfall und Temperaturanstieg nach repräsentativen Ladezyklen. Die Kriterien für das Ende der Lebensdauer sollten neben der Restkapazität auch die Leistungsfähigkeit berücksichtigen.
6.4 Validierung der Tieftemperaturleistung
Roboter, die zwischen Innen- und Außenbereichen wechseln, können großen Temperaturschwankungen ausgesetzt sein. Kalte Bedingungen erhöhen den Zellwiderstand und reduzieren die verfügbare Leistung. Das Laden unterhalb der zulässigen Temperatur kann zudem das Risiko der Lithiumplattierung erhöhen. Niedertemperatur-Batterielösung, eine Packungsheizung oder eine Ladesperre kann erforderlich sein.
6.5 Überprüfung von Sicherheit, Zertifizierung und Rückverfolgbarkeit
Der finale Akku sollte hinsichtlich der für seinen Markt und seine Anwendung geltenden Normen und Transportbestimmungen geprüft werden. Wichtige Aspekte sind unter anderem UN 38.3, IEC 62133-2, IEC 62619, Anforderungen an die funktionale Sicherheit, Gehäuseschutz und dokumentierte Änderungskontrolle. Die anzuwendende Norm hängt vom finalen Roboter, der Akkuarchitektur und dem Zielmarkt ab.
Teil 7: Die Wahl zwischen zylindrischen, beutelförmigen und prismatischen Zellen
| Zellenformat | Typische Stärke | Technische Überlegungen | Mögliche Roboteranwendung |
|---|---|---|---|
| Zylindrische Zellen | Ausgereifte Lieferkette, mechanische Konsistenz, verteiltes Verpackungslayout | Geringere volumetrische Packungsdichte und viele Verbindungen | Hochdynamische humanoide und mobile Roboter |
| Pouch-Zellen | Leicht, dünn, flexible Abmessungen | Erfordert Kompressionskontrolle und Berücksichtigung von Schwellungen. | Platzsparende oder leichte Plattformen |
| Prismatische Zellen | Hohe Raumausnutzung auf Packungsebene und weniger Verbindungen | Thermische Gradienten und mechanische Einspannungen erfordern Aufmerksamkeit. | Größere mobile Roboter und stationäre Robotersysteme |
Die tablelose Konstruktion ist am deutlichsten bei der Entwicklung zylindrischer Zellen zu beobachten, die Formatwahl sollte sich jedoch nach den mechanischen Abmessungen des Roboters, seinem Leistungsprofil, der Kühlmethode, der Wartungsstrategie und dem erwarteten Produktionsvolumen richten.
Fazit
Tabellenlose Batteriezellen bieten einen vielversprechenden strukturellen Ansatz für die Leistungs- und Wärmeanforderungen humanoider Roboter. Durch die Verteilung der Stromabnahme über die Elektrodenkante können sie den Widerstand reduzieren, lokale Erwärmung begrenzen und das Ansprechverhalten bei hohen Strömen verbessern. Ihr größter Vorteil liegt in Anwendungen mit wiederholten dynamischen Belastungen und strengen thermischen Anforderungen.
Sie stellen keine Universallösung dar. Fertigungskonstanz, Zellalterung, Verbindungen zwischen den Akkupacks, BMS-Logik, Kühlung und Ladestrategie entscheiden darüber, ob sich die Vorteile auf Zellebene in einer zuverlässigen Roboterleistung niederschlagen. Der richtige Entwicklungsprozess beginnt mit dem Arbeitszyklus des Roboters und validiert das gesamte Energiesystem unter realistischen Bedingungen.
Bezüglich Spannung, Kapazität, Entladestrom, Kommunikation, Wärmemanagement und Gehäuseintegration besprechen Sie Ihre Anforderungen mit Large Power durch unser individuelle Batterieberatung.
FAQ
Was ist eine Tablet-Batteriezelle?
Eine Tabellenzelle nutzt eine verteilte Stromableitung entlang eines größeren Abschnitts der Elektrodenkante, anstatt sich nur auf einen oder wenige herkömmliche Anschlüsse zu verlassen. Der kürzere, breitere Strompfad kann den Widerstand verringern und die Wärmeverteilung verbessern.
Warum eignen sich Tabellenzellen für humanoide Roboter?
Humanoide Roboter erzeugen bei dynamischen Bewegungen wiederholt hohe Stromlasten. Ein geringerer Widerstand und eine gleichmäßigere Stromverteilung können Spannungseinbrüche und lokale Erwärmung reduzieren und so eine stabilere Stromversorgung ermöglichen.
Unterstützt der Akku eines Tablets Schnellladen?
Nicht automatisch. Die Schnellladefähigkeit hängt von der Chemie, dem Elektrodendesign, dem Anodenverhalten, der Temperatur, dem Ladezustand, den BMS-Grenzwerten und der Ladesteuerung ab. Eine hohe Entladerate ist kein Beweis für eine ebenso hohe Laderate.
Sind Tabellen und vollständige Tabellenzellen dasselbe?
Die Begriffe werden häufig für eng verwandte, verteilte Stromabnahmesysteme verwendet. „Tabless“ ist die gängigere Bezeichnung, während Full-Tab, Continuous-Tab und Shingled-Tab spezifische Ausführungen beschreiben können. Ingenieure sollten die tatsächlichen Konstruktions- und Testdaten des Herstellers prüfen.
Was sollten Roboterhersteller testen, bevor sie eine Tischzelle auswählen?
Geprüft werden Dauer- und Dauerimpulsstrom, Spannungseinbruch, Temperaturanstieg, Widerstandsverteilung, Tieftemperaturverhalten, Alterungsbeständigkeit, Zellkonsistenz und Verbindungsverluste auf Packebene. Die Validierung sollte den realen Betriebszyklus des Roboters nachbilden.


