

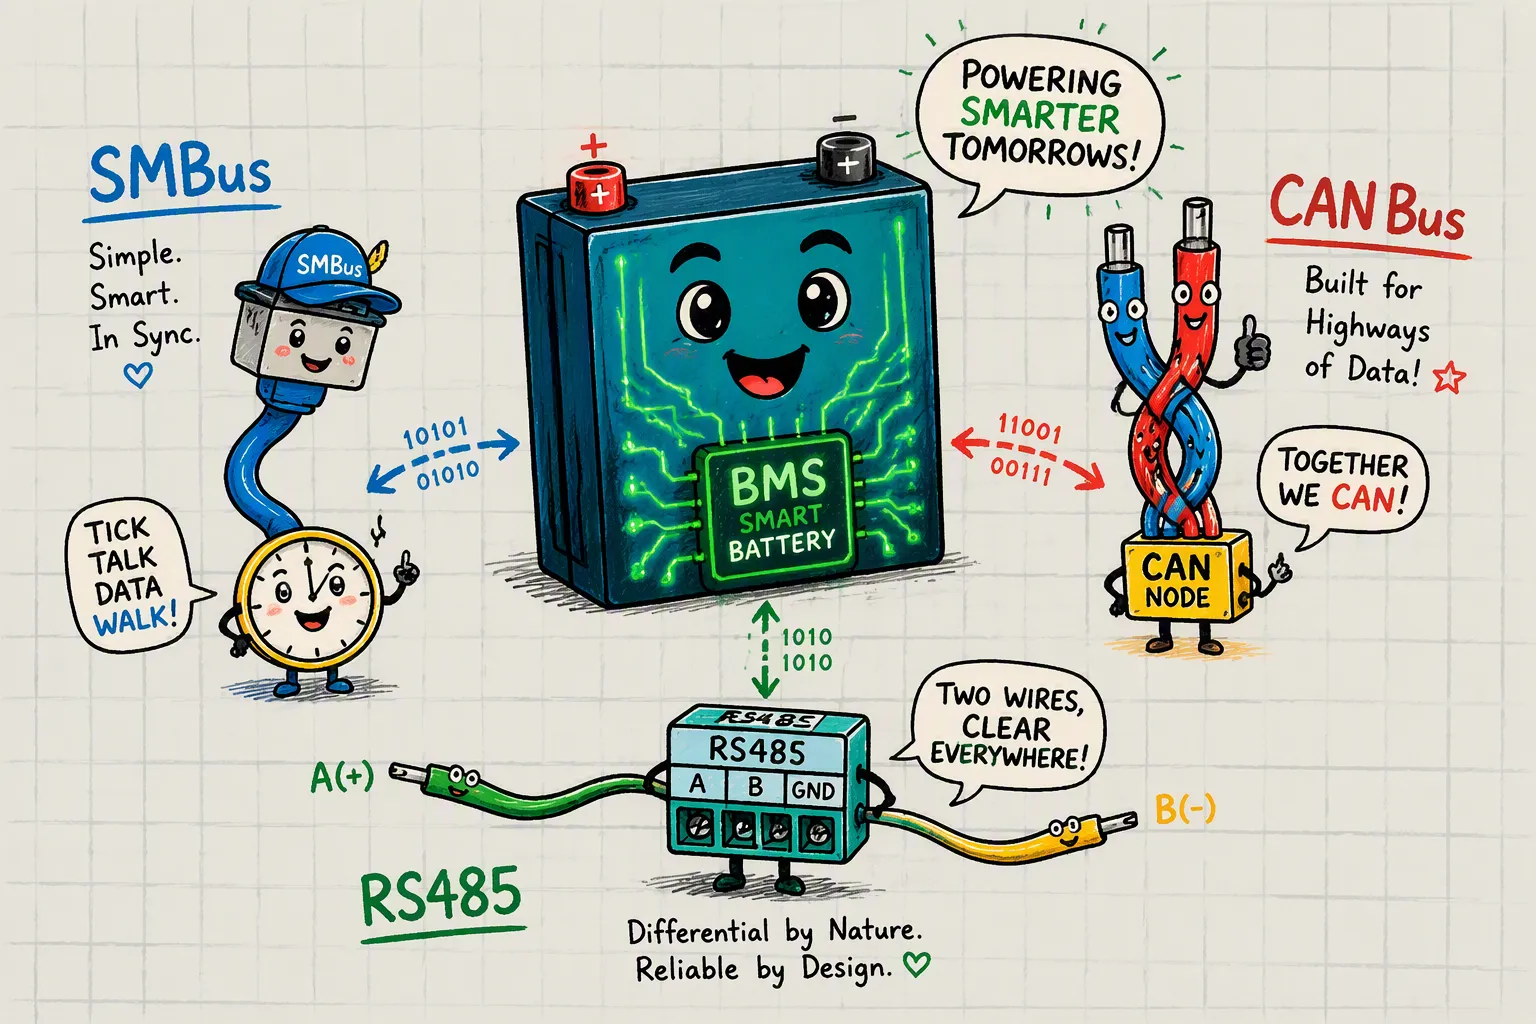
La interfaz de comunicación de un sistema de gestión de baterías (BMS) determina la fiabilidad con la que un paquete de baterías de litio inteligente intercambia datos de voltaje, corriente, temperatura, estado de carga, alarma y diagnóstico con el dispositivo anfitrión.
Seleccionar la interfaz incorrecta puede provocar inestabilidad en la comunicación, retrasos en la integración o informes de fallos incompletos. Sin embargo, la pérdida de comunicación nunca debe desactivar las funciones de protección esenciales de la batería. La protección contra sobretensión, subtensión, sobrecorriente, cortocircuito y sobretemperatura debe estar disponible localmente en el sistema de gestión de baterías (BMS).
SMBus, CAN Bus y RS485 satisfacen diferentes requisitos de ingeniería:
SMBus Es muy adecuado para dispositivos médicos portátiles, ordenadores portátiles, equipos de mano y otros sistemas compactos que requieren un intercambio de datos estandarizado de baterías inteligentes.
CAN bus Permite una comunicación fiable y en tiempo real en entornos con interferencias eléctricas, como en el caso de la robótica, los vehículos guiados automáticamente (AGV), los equipos industriales y los sistemas de baterías de alto voltaje.
RS485Normalmente, combinado con Modbus RTU o un protocolo propietario, resulta adecuado para la comunicación a larga distancia y multipunto en sistemas de almacenamiento de energía, alimentación de respaldo y monitorización remota.
La elección correcta depende de la distancia de comunicación, la velocidad de transmisión de datos, las interferencias electromagnéticas, la arquitectura de la red, la compatibilidad con el host, los requisitos de seguridad funcional y el coste de desarrollo.
Puntos Clave
Seleccionar SMBus Para sistemas compactos de baterías inteligentes que requieren datos de batería estandarizados a corta distancia de comunicación.
Seleccionar CAN bus Para robótica, vehículos y equipos industriales que requieren comunicación determinista y una sólida detección de fallos.
Seleccionar RS485 para redes de larga distancia y con múltiples puntos de conexión, pero defina claramente el protocolo de la capa de aplicación y el mecanismo de verificación de errores.
No confíe únicamente en la comunicación para la protección de la batería. Los sistemas de desconexión críticos deben funcionar de forma independiente dentro del BMS.
Considere las arquitecturas híbridas cuando el sistema de baterías requiera una comunicación interna rápida y una monitorización externa a larga distancia.
Antes de finalizar el diseño de la batería, confirme las definiciones de los mensajes, la velocidad de transmisión, la configuración de pines del conector, la terminación, el aislamiento y la compatibilidad con el host.
Parte 1: Comprensión de las opciones de protocolo para baterías inteligentes
1.1 Impacto en la seguridad y el rendimiento del BMS
El sistema de gestión de baterías (BMS) protege cada celda de su batería de litio. Monitorea continuamente el voltaje, la corriente y la temperatura. El protocolo de comunicación determina la velocidad y precisión con la que el BMS recibe los datos de los sensores y envía comandos. Un protocolo deficiente puede provocar retrasos o lecturas erróneas. Estos errores pueden impedir que el BMS desconecte una celda durante una sobretensión o un sobrecalentamiento. Dicho retraso representa un grave riesgo para la seguridad.
El protocolo también determina la arquitectura del sistema y el costo total. Los dispositivos médicos requieren bajo consumo de energía y diseños compactos. La robótica y los equipos industriales requieren comunicación de alta velocidad con una fuerte supresión de ruido. Los sistemas de seguridad y los proyectos de infraestructura a menudo ubican los gabinetes de baterías muy separados. La electrónica de consumo prioriza la simplicidad y el bajo costo de los componentes. Cada escenario lo lleva a elegir un protocolo diferente. Consideraciones de diseño para BMS y PCM Una planificación temprana te ayuda a alinear tu estrategia de comunicación con tus requisitos de seguridad. Evitas rediseños costosos al adaptar el protocolo a tu distribución física y condiciones ambientales desde el principio.
1.2 Descripción general de SMBus, CAN Bus y RS485
Tres protocolos cableados dominan la comunicación de las baterías de litio inteligentes. Cada uno sirve a un ámbito de aplicación distinto.
SMBus se basa en I2C, un protocolo de dos cables para la comunicación a corta distancia entre circuitos integrados. Conecta un microcontrolador BMS a sensores de temperatura o indicadores de combustible dentro de una batería compacta. SMBus se utiliza casi exclusivamente en dispositivos electrónicos de consumo y portátiles, como ordenadores portátiles e instrumentos médicos. Su bajo consumo y su reducido número de pines lo hacen ideal para conjuntos de baterías pequeños.
El bus CAN es fundamental para vehículos eléctricos, vehículos guiados automáticamente y maquinaria industrial. Ofrece velocidades de comunicación superiores con una excelente supresión de interferencias. CAN admite redes robustas para múltiples dispositivos, lo que resulta ideal para sistemas con varios módulos de batería conectados a un controlador maestro. La capa de aplicación CANopen estandariza aún más la mensajería en implementaciones industriales.
RS485 utiliza señalización diferencial para la comunicación a larga distancia a través de un bus serie. Permite conectar hasta 32 dispositivos en una configuración multipunto. Esto convierte a RS485 en la opción estándar para el almacenamiento de energía estacionario, la infraestructura de telecomunicaciones y los sistemas de respaldo a gran escala. Su inmunidad al ruido resulta esencial cerca de motores, inversores y otras fuentes de interferencia eléctrica. Modbus suele funcionar sobre RS485 para el intercambio de datos estructurados.
Elemento | CAN bus | RS485 |
|---|---|---|
Velocidad de comunicación | Más alto | Media |
Antiinterferencia | Excelente | Bueno |
Complejidad: | Más alto | Más Bajo |
Costo | Más alto | Más Bajo |
Redes multidispositivo | Excelente | Bueno |
Aplicaciones de vehículos eléctricos | Muy común | Menos común |
Aplicaciones ESS | Preguntas frecuentes sobre bancarrota | Muy común |
CAN está presente en todos los sectores a nivel maestro de BMS. SMBus se limita a dispositivos de consumo. RS485 predomina en el almacenamiento fijo. Su entorno operativo y sus objetivos de rendimiento le indicarán la opción más adecuada.
Parte 2: Comparación de CAN Bus, RS485 y SMBus
Tres protocolos compiten por la comunicación en baterías de litio inteligentes. CAN Bus es el protocolo dominante en vehículos eléctricos y sistemas industriales de alta velocidad. RS485 destaca en redes multipunto de larga distancia para el almacenamiento de energía. SMBus es ideal para dispositivos de consumo de bajo consumo. Seleccionar el protocolo adecuado para baterías de litio inteligentes requiere adaptar el entorno operativo al estándar de comunicación correcto. Esta decisión influye en la velocidad de datos, la inmunidad al ruido y el coste total del sistema.
2.1 SMBus: Ideal para la monitorización de bajo consumo.
SMBus se basa en el estándar I2C. Utiliza solo dos cables para la comunicación entre circuitos integrados. Esta simplicidad mantiene el consumo de energía extremadamente bajo. SMBus se encuentra en dispositivos electrónicos de consumo como computadoras portátiles y dispositivos médicos, donde la duración de la batería es crucial. El protocolo conecta un microcontrolador BMS a sensores de temperatura o indicadores de combustible dentro de un paquete compacto. El costo de implementación es bajo, comparable al de RS485. Los chips SMBus son económicos y requieren un espacio mínimo en la placa. La desventaja radica en la distancia. SMBus solo funciona en pistas cortas en una sola PCB. No puede manejar cables largos ni alto ruido eléctrico. Para un pequeño paquete de baterías de litio en un dispositivo portátil, SMBus ofrece la solución más sencilla. Se obtiene bajo consumo de energía, bajo costo y una integración directa. Sin embargo, se pierde la capacidad de comunicarse a través de un sistema grande o en entornos ruidosos. Si el paquete se encuentra dentro de una sola carcasa y se prioriza la duración de la batería, SMBus es una buena opción. Para sistemas más complejos con múltiples módulos, se necesita un protocolo diferente.
2.2 Bus CAN: Dominante para vehículos eléctricos y sistemas de alta velocidad.
El bus CAN establece el estándar para la comunicación de baterías de vehículos eléctricos. Ofrece alta velocidad con una excelente supresión de ruido. CAN FD extiende el protocolo original para lograr una velocidad de datos de 5 Mbps con cargas útiles de 64 bytes. Esta velocidad es ideal para arquitecturas BMS complejas que requieren actualizaciones frecuentes de parámetros. Puede monitorear cada grupo de celdas, sensor de temperatura y estado del contactor en tiempo real. CAN admite redes robustas de múltiples dispositivos. Puede conectar varios módulos de batería a un único controlador maestro. El protocolo detecta y corrige automáticamente los errores de transmisión. Esta seguridad integrada reduce el riesgo de que los datos corruptos provoquen una carga insuficiente o la omisión de alertas de fallas. Los costos de implementación son medios. Los controladores CAN como el MCP2515 y los transceptores cuestan más que los componentes RS485 o SMBus. La terminación adecuada con resistencias de 120 ohmios añade una complejidad menor. Esta mayor inversión inicial reduce el riesgo a largo plazo. Compárese con RS485. Un chip RS485 como el MAX485 cuesta una fracción de lo que cuesta un controlador CAN. El cableado es más simple y no requiere terminación especial para distancias cortas. RS485 utiliza señalización diferencial a través de cables de par trenzado. Puede conectar hasta 32 dispositivos en una configuración multipunto. Modbus suele funcionar sobre RS485 para el intercambio de datos estructurados. Sin embargo, la falta de seguridad y corrección de errores integradas crea un mayor riesgo a largo plazo. Una señal RS485 corrupta podría provocar que su inversor cargue insuficientemente la batería, reduciendo su vida útil. Una alerta de fallo no detectada podría generar costes de reparación del inversor de entre mil y cinco mil dólares para modelos industriales. CAN Bus previene estos fallos mediante su marco de detección de errores. Al seleccionar el protocolo para paquetes de baterías de litio inteligentes, recuerde que CAN Bus ofrece el mejor equilibrio entre velocidad y seguridad para sistemas de alto rendimiento. Para robótica, maquinaria industrial y vehículos eléctricos, CAN Bus sigue siendo la opción dominante. Obtiene velocidad, fiabilidad e inmunidad al ruido que RS485 y SMBus no pueden igualar a altas velocidades de datos. Para tendidos de cable largos entre armarios de baterías en un ESS industrial, RS485 sigue siendo una opción práctica. Se equilibra un menor coste inicial con la necesidad de una comprobación de errores robusta.
Parte 3: Selección del protocolo para baterías de litio inteligentes
3.1 Requisitos de mapeo: velocidad de datos, distancia y ruido
Necesitas un proceso claro para que tu batería sea compatible con el protocolo adecuado. Empieza por definir los requisitos de tu sistema. Sigue estos cinco pasos:
Especifique el volumen de datos que debe transmitir su BMS. Incluya lecturas de voltaje, mediciones de corriente, datos de temperatura y actualizaciones del estado de carga. Un mayor volumen de datos requiere protocolos más rápidos como CAN Bus. Un paquete con 16 celdas en serie genera más datos que uno de 4 celdas.
Evalúe su entorno operativo. Mida el nivel de ruido eléctrico cerca de los motores, inversores y fuentes de alimentación. Mida la distancia entre el paquete de baterías y el controlador principal. En una aplicación de robótica, la batería podría ubicarse cerca del controlador. En un proyecto de infraestructura, las baterías podrían distribuirse por un edificio grande.
Verifique la interoperabilidad con los equipos existentes. Es posible que su inversor o PLC ya utilice Modbus sobre RS-485. Asegúrese de que el protocolo sea compatible para evitar la necesidad de hardware de conversión. Los sistemas ESS industriales suelen utilizar Modbus para la integración SCADA.
Revise las características de seguridad y las certificaciones. Los sistemas industriales suelen requerir estándares de seguridad específicos. El bus CAN incluye detección de errores integrada que refuerza la seguridad del sistema. Esto reduce el riesgo de que se pasen por alto las alertas de fallas.
Calcula el coste total. Incluye los componentes de hardware, el cableado, los conectores y el tiempo de desarrollo. Un precio menor de los componentes puede conllevar mayores costes de integración.
La distancia y el ruido son los dos factores más críticos. El bus CAN cuenta con una inmunidad al ruido muy alta y se comporta bien en entornos de interferencia electromagnética (EMI) automotrices. El protocolo RS-485 ofrece un alto rechazo de modo común, pero es menos robusto en condiciones de ruido extremo. Si su paquete de baterías se encuentra cerca de inversores o variadores de velocidad de gran tamaño, el bus CAN proporciona una mayor capacidad antiinterferencias. Para tendidos de cable largos entre gabinetes de baterías en un sistema de almacenamiento de energía, el protocolo RS-485 funciona bien, ya que permite ubicar nodos a una distancia de hasta 1200 metros.
La siguiente tabla muestra cómo el contexto de la aplicación se relaciona con la elección del protocolo:
Contexto de la aplicación | Protocolo recomendado | Razón fundamental |
|---|---|---|
Sistemas de almacenamiento de energía (ESS) y red eléctrica | Modbus sobre RS-485 | Garantiza la compatibilidad con los inversores y PLC existentes. |
Sistemas de almacenamiento de energía con mayores exigencias de rendimiento. | PUEDEN | Permite un intercambio de datos más rápido y un control en tiempo real más robusto. |
3.2 Evaluación de la complejidad del sistema y el costo de desarrollo
Seleccionar el protocolo adecuado para baterías de litio inteligentes requiere ir más allá del precio de los componentes. Es necesario evaluar el costo total de propiedad, incluyendo el cableado, los conectores y los requisitos del procesador.
El bus CAN requiere un chip controlador y un transceptor específicos. El controlador MCP2515 y el transceptor CAN incrementan el costo de los componentes. Además, se necesitan dos resistencias de terminación de 120 ohmios en cada extremo del bus. El cableado debe cumplir con estrictas normas de impedancia. Esta complejidad aumenta el esfuerzo de desarrollo, pero reduce el riesgo a largo plazo. Para un sistema de gestión de baterías (BMS) de un vehículo eléctrico, esta inversión se amortiza gracias a un funcionamiento fiable.
RS-485 utiliza un chip más sencillo, como el MAX485. No se requiere una terminación especial para distancias cortas; el cable de par trenzado funciona bien. Esto reduce el costo inicial del hardware. Sin embargo, es necesario implementar la verificación de errores en el software. Sin corrección de errores integrada, una señal corrupta puede provocar que el inversor cargue la batería de forma insuficiente. Este costo oculto puede superar el ahorro en hardware. Los sistemas ESS industriales suelen aceptar esta desventaja a cambio de la ventaja de la comunicación a larga distancia.
SMBus ofrece el menor coste de componentes. Dos cables conectan el microcontrolador BMS a los sensores. No se necesitan resistencias de terminación. El tiempo de desarrollo es mínimo. Sin embargo, esta simplicidad limita su uso a distancias cortas y entornos con poco ruido. Los paquetes de baterías para dispositivos electrónicos de consumo utilizan SMBus porque la batería permanece dentro de la carcasa del dispositivo.
Tenga en cuenta estos factores al evaluar su sistema:
Tipo de aplicación: movilidad, industrial o almacenamiento de energía.
Distancia de comunicación requerida
Complejidad de los datos que se van a transmitir
Necesidad de control en tiempo real
Requisitos de conectividad en la nube
Un paquete de dispositivos médicos con pocas celdas requiere SMBus. Un sistema robótico con múltiples módulos de batería requiere CAN Bus. Un sistema de seguridad con gabinetes de baterías distribuidos por un edificio requiere RS-485. Seleccionar el protocolo para paquetes de baterías de litio inteligentes implica adaptar estos factores a su aplicación específica.
Tu elección final depende de tus prioridades. Selecciona SMBus para paquetes sencillos de baja potencia. Selecciona CAN Bus para sistemas de alta fiabilidad y en tiempo real, como vehículos eléctricos y robótica. Selecciona RS-485 para redes de larga distancia y múltiples puntos de acceso en sistemas de almacenamiento de energía y aplicaciones industriales. La selección del protocolo para paquetes de baterías de litio inteligentes comienza con la definición del voltaje, el número de celdas y el nivel de ruido ambiental.
Parte 4: Tendencias futuras en los protocolos de comunicación de baterías
4.1 Enfoques híbridos: Combinación de CAN Bus y RS485
Ya no es necesario elegir un único protocolo para todo el sistema. Muchos paquetes de baterías de litio inteligentes utilizan ahora arquitecturas híbridas. Un sistema de gestión de baterías (BMS) puede gestionar internamente el bus CAN entre los módulos de la batería. Esto proporciona un intercambio de datos de alta velocidad y una fuerte supresión de ruido. Posteriormente, una puerta de enlace convierte esos datos CAN a RS485 para su transmisión a un controlador central.
Este enfoque resulta ideal para grandes instalaciones de almacenamiento de energía. Los gabinetes de baterías se colocan a cientos de metros de distancia. El protocolo RS485 gestiona esa distancia de forma fiable. Los módulos internos de cada gabinete se comunican a alta velocidad mediante CAN. De esta forma, se obtienen las ventajas de ambos estándares sin comprometer la seguridad.
Los sistemas de robótica industrial también se benefician de los diseños híbridos. El controlador principal del robot utiliza el protocolo CANopen. La batería utiliza el protocolo CAN. El sistema de supervisión de la fábrica utiliza Modbus sobre RS485. Un convertidor de protocolo conecta estos dos mundos.
4.2 Compatibilidad con protocolos de nivel superior (Modbus, CANopen)
Los protocolos de nivel superior simplifican la integración. Modbus sobre RS485 conecta la batería a los PLC y sistemas SCADA existentes. CANopen sobre bus CAN logra lo mismo para maquinaria industrial. Estos estándares de capa de aplicación definen formatos de mensajes y objetos de datos. De esta forma, se evita el uso de software personalizado para interpretar las lecturas sin procesar.
El panorama de las comunicaciones sigue evolucionando. Las tendencias emergentes apuntan hacia una mayor conectividad e inteligencia:
Monitorización de la batería conectada a la nube
Gestión de baterías de IoT
Sistemas BMS inalámbricos
Diagnóstico de baterías basado en IA
Actualizaciones de firmware remotas
Optimización energética inteligente
Estas capacidades amplían su alcance más allá del cableado físico. Puede supervisar las baterías de respaldo de un sistema de seguridad desde una oficina central. Puede actualizar el firmware de los paquetes de dispositivos médicos sin necesidad de abrir la carcasa. Los diagnósticos mediante IA pueden predecir fallos en las celdas antes de que ocurran.
A pesar del auge de las conexiones inalámbricas, los protocolos cableados siguen siendo esenciales. El control en tiempo real exige una latencia determinista. El bus CAN transmite mensajes en microsegundos. Bluetooth y Wi-Fi no pueden garantizar esa precisión. Utilice la conexión inalámbrica para la configuración y la monitorización. Reserve las conexiones cableadas para las funciones críticas para la seguridad.
Su diseño, preparado para el futuro, debe contemplar ambos mundos. Elija hoy mismo un BMS con interfaces CAN o RS485. Asegúrese de que admita funciones de monitorización remota. Esto prepara su sistema para los sistemas energéticos inteligentes del mañana.
No existe un protocolo único que se adapte a todas las baterías de litio inteligentes. La elección depende del equilibrio entre velocidad, distancia, inmunidad al ruido y coste. El bus CAN ofrece hasta 1 Mbps a distancias de 10 a 40 metros con una sólida detección de errores. RS485 alcanza los 1200 metros a velocidades inferiores con un coste mínimo de hardware. SMBus funciona únicamente a nivel de placa, pero consume muy poca energía.
Aplicación | Protocolo recomendado |
|---|---|
Electrónica de consumo, dispositivos médicos | SMBus |
Vehículos eléctricos, robótica, maquinaria industrial | CAN bus |
ESS, sistemas de seguridad, infraestructura | RS485 |
La selección del protocolo para baterías de litio inteligentes comienza con el voltaje del sistema, el número de celdas y el nivel de ruido ambiental. Defina primero estos parámetros. Luego, adapte sus requisitos de distancia y datos al protocolo más adecuado. Seleccionar el protocolo para baterías de litio inteligentes resulta sencillo cuando se prioriza la seguridad y la fiabilidad sobre el ahorro de componentes.
Preguntas Frecuentes
¿Cuál es la distancia de comunicación práctica de cada interfaz?
La distancia útil depende de la velocidad de transmisión de datos, el tipo de cable, la topología, la terminación, las interferencias electromagnéticas y el diseño del transceptor.
Fácil de usar | Distancia de aplicación típica | Limitación importante |
|---|---|---|
SMBus | Conexión de corta distancia entre el paquete y el host | Sensible a la capacitancia y al ruido eléctrico. |
CAN bus | Hasta unos 40 m a 1 Mbps; mayor distancia a velocidades más bajas. | Requiere una topología y terminación controladas. |
RS485 | Hasta aproximadamente 1,200 m a velocidades de datos reducidas. | Requiere un protocolo de capa de aplicación |
Estas cifras son directrices técnicas, no límites garantizados. Valide el sistema completo con la longitud de cable y las condiciones de interferencia electromagnética reales.
¿Se pueden utilizar varias interfaces de comunicación en un mismo sistema de baterías?
Sí. Un sistema de baterías modular puede usar el bus CAN entre los módulos de batería y el BMS maestro, mientras que una interfaz RS485 aislada conecta el BMS maestro a un controlador externo o plataforma de monitoreo.
Algunas baterías también ofrecen SMBus para herramientas de servicio o comunicación con el dispositivo host. Una puerta de enlace debe definir cómo se traducen las alarmas, los datos de estado de carga y los mensajes de diagnóstico entre las interfaces.
¿Qué interfaz ofrece la mayor inmunidad al ruido?
El bus CAN suele ser la mejor opción para la comunicación en tiempo real en entornos automotrices, robóticos e industriales con interferencias eléctricas. Su señalización diferencial, arbitraje de mensajes, detección de errores, retransmisión automática y confinamiento de fallos mejoran la fiabilidad de la comunicación.
RS485 también ofrece una buena resistencia al ruido y admite cables mucho más largos. Sin embargo, su fiabilidad general depende en gran medida del protocolo de nivel superior, la terminación, la conexión a tierra, el aislamiento y el manejo de errores de software.
SMBus suele ser más adecuado para conexiones cortas dentro de equipos compactos.
¿Cómo afecta la interfaz de comunicación a la seguridad del sistema de gestión de edificios (BMS)?
La interfaz afecta a la entrega fiable de alarmas, mediciones y comandos de control, pero no debe ser la capa de seguridad principal.
El BMS debe proteger de forma independiente el paquete de baterías contra:
Sobretensión y subtensión de la celda
Sobrecorriente de carga y descarga
Corto circuitos
Temperatura anormal de la célula o del MOSFET
Fallos en el cargador o contactor
El bus CAN proporciona una sólida detección de fallos a nivel de comunicación. Los sistemas RS485 deben implementar comprobación CRC, gestión de tiempos de espera, contadores de mensajes y comportamiento a prueba de fallos en el protocolo de aplicación. El bus SM puede utilizar la comprobación de errores de paquetes (PEC) y tiempos de espera de comunicación.
¿Es RS485 un protocolo de comunicación de baterías completo?
El estándar RS485 define las características eléctricas del enlace de comunicación. No define registros de batería, contenido de mensajes, alarmas ni comandos.
Un sistema de baterías que utiliza RS485 también requiere un protocolo de capa de aplicación, como Modbus RTU o un protocolo específico del fabricante. Para una integración exitosa, es necesario documentar el mapa de registros, el orden de bytes, el escalado, los códigos de error, el comportamiento de tiempo de espera y los permisos de comandos.
¿Qué interfaz es la más cara?
En general, SMBus ofrece el menor coste de hardware en sistemas compactos. Los transceptores RS485 también son económicos, aunque el aislamiento y la protección contra sobretensiones pueden incrementar el coste del sistema.
El bus CAN puede requerir un controlador CAN, un transceptor, una red de terminación, componentes de aislamiento y una validación más exhaustiva. Su mayor coste inicial se justifica en sistemas donde la fiabilidad de la comunicación, el rendimiento en tiempo real, el diagnóstico y la contención de fallos son fundamentales.
La decisión final debe tener en cuenta el esfuerzo de integración, las pruebas, los requisitos del servicio de campo y el riesgo de fallos, en lugar de basarse únicamente en el precio del transceptor.


