

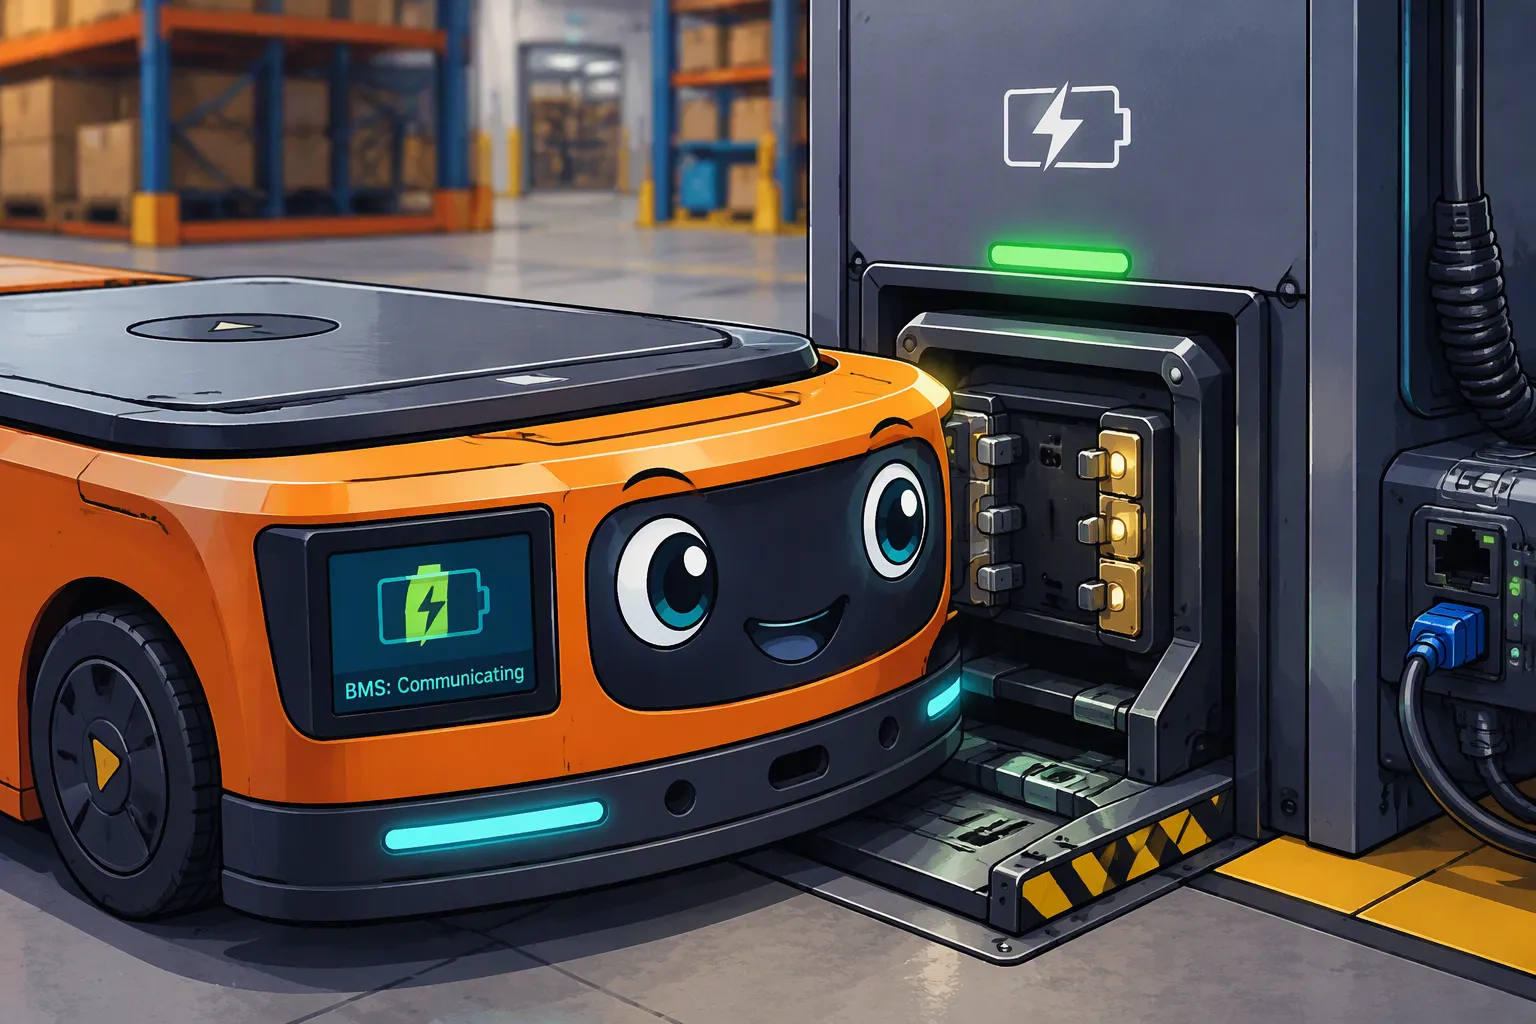
Para una carga fiable de robots móviles autónomos (AMR), la batería, el cargador, el controlador del robot y el mecanismo de acoplamiento deben funcionar como un solo sistema. Un robot puede llegar al muelle correctamente, pero no cargarse porque los contactos no se acoplan completamente, los límites de la batería se interpretan erróneamente o el cargador y el controlador no coinciden en cuanto a la disponibilidad.
Para los fabricantes de equipos originales (OEM), la integración comienza con la especificación de la interfaz y una secuencia operativa validada. Seleccionar una batería por su voltaje nominal o elegir un cargador simplemente porque tiene CAN no es suficiente. Es necesario definir los límites eléctricos, el comportamiento de la comunicación, la geometría de los contactos y las respuestas ante fallos antes de la implementación en la flota.
Respuesta rápida: Sincronice el rango completo de voltaje de la batería y la corriente de carga permitida con el cargador, defina el protocolo de aplicación y el comportamiento de tiempo de espera del BMS, y valide las tolerancias de acoplamiento y el calentamiento de los contactos. El cargador regula la carga; el BMS proporciona límites y protección según su diseño; el controlador del robot coordina el acoplamiento y el movimiento. Verifique el arranque, la parada y el desacoplamiento seguros en condiciones normales y de falla.
Puntos Clave
Distinga entre una base de carga que suministra energía a un cargador integrado y un cargador externo conectado directamente a la batería.
Especifique los mensajes, las unidades, la temporización y el comportamiento ante fallos, no solo el hardware CAN o RS485.
Pruebe los contactos de carga en condiciones realistas de desalineación, desgaste, contaminación y corriente.
Determinar la duración de la carga de oportunidad a partir de la energía utilizable y las ventanas de carga disponibles.
Utilice la telemetría para el diagnóstico y la programación sin asumir una predicción de fallos garantizada.
Parte 1: Conceptos básicos de la integración de la batería AMR y la base de carga
1.1 Comience con el presupuesto energético y la arquitectura de carga.
Mida el perfil operativo del robot, incluyendo el desplazamiento, la elevación, la electrónica en reposo y las cargas auxiliares. Determine la energía útil de la batería, los requisitos de reserva y los intervalos de carga. La carga de oportunidad consiste en aprovechar los periodos de inactividad disponibles para recargar la batería; no siempre implica una sesión de 10 a 20 minutos.
A modo de ejemplo, una potencia neta medida de 500 W que ingresa a la batería durante 12 minutos proporciona aproximadamente 100 Wh. La recarga real puede ser menor cuando la carga disminuye, se aplican límites de temperatura o las cargas del robot permanecen activas. Utilice mediciones en el propio paquete de baterías y evite contabilizar las pérdidas por conversión dos veces.
Arquitectura de interiores | Implicación de control |
|---|---|
La base de conexión alimenta un cargador integrado. | La fuente de alimentación de la base debe ajustarse a los límites de entrada del cargador; la electrónica integrada regula la carga de la batería. |
El cargador externo se conecta a través de los contactos de la base. | El cargador externo debe coincidir con los límites del paquete y la interfaz de habilitación o comunicación definida. |
Muelle con capacidad de comunicación | Se puede intercambiar información sobre presencia, disponibilidad o telemetría, pero la seguridad depende de los controles implementados. |
Una base de acoplamiento sin bus de datos no necesariamente carece de control. La detección por hardware, los sistemas de seguridad y un cargador integrado específico pueden conformar una arquitectura válida. Por el contrario, un enlace de comunicación no garantiza por sí solo la compatibilidad eléctrica ni una función con certificación de seguridad.
1.2 Ajustar la precisión de la navegación a la geometría de contacto
Defina las tolerancias de acoplamiento lateral, longitudinal, vertical y angular. Incluya la variación del suelo, la deflexión relacionada con la carga útil y la repetibilidad de la navegación. El cumplimiento del contacto, la profundidad de acoplamiento y la fuerza deben mantener una conexión adecuada dentro del rango permitido sin dañar el robot ni el muelle.
La limpieza de los contactos puede ayudar a controlar la contaminación superficial, pero no elimina la necesidad de limpieza o inspección. Especifique el material de contacto, el recubrimiento, la reducción de corriente, la retención y los criterios de reemplazo según los datos del proveedor. Evite que las fuerzas de alineación actúen sobre terminales eléctricos sin soporte.
Parte 2: Carga de CC y comunicación con el BMS
2.1 Coordinación de la regulación del cargador y la protección de la batería
El cargador controla la corriente y el voltaje normales. BMS Puede comunicar los límites de carga permitidos e impedir la carga cuando las condiciones no sean adecuadas. La desconexión de protección suele ser una respuesta ante un fallo, no el método habitual para finalizar todas las cargas.
Muchos sistemas de iones de litio utilizan un perfil de corriente constante/voltaje constante específico para cada celda, con recuperación de corriente reducida solo cuando está permitido y se cumplen los criterios de terminación adecuados. No aplique carga lenta indefinida ni recuperación arbitraria a una batería sobredescargada. Los ajustes normales deben ajustarse a las especificaciones exactas de las celdas y la batería.
No confunda el preacondicionamiento de celdas de baja corriente con la precarga de la capacitancia del sistema antes de cerrar la ruta de alimentación. Esta última aborda la corriente de irrupción y puede requerir una resistencia, conmutación controlada u otra solución de ingeniería. Un simple protocolo de software no limita la corriente de irrupción ni detecta todas las fallas eléctricas.
2.2 Definir el protocolo de aplicación y la máquina de estados
CAN y RS485 especifican capas de interfaz diferentes y no hacen que dos productos sean interoperables. Acuerden los identificadores de mensajes, la escala, las unidades, el orden de bytes, los intervalos de actualización, las comprobaciones y la compatibilidad del firmware. Documenten la habilitación de carga, los límites de corriente y voltaje, el estado de temperatura, las fallas y las señales de disponibilidad cuando corresponda.
Estado | Decisión de diseño requerida |
|---|---|
Aproximación y detección | Cómo se establece la presencia del robot y la alineación permitida. |
Calificación de conexión | ¿Qué comprobaciones de contacto, polaridad y eléctricas admite realmente el hardware? |
Listo para cargar | ¿Qué controlador otorga el permiso y cómo se obtienen los límites válidos? |
Carga | Rampa de corriente, regulación de voltaje, supervisión térmica y actualizaciones de límites |
Deténgase y desacople | Cómo se reduce la corriente, se aísla la energía donde sea necesario y se confirma la liberación. |
Culpa | Respuesta segura, alarma, límites de reintentos y recuperación autorizada |
Especifique un comportamiento seguro para datos faltantes, obsoletos, inverosímiles o contradictorios. Un cargador no debe seguir utilizando indefinidamente una solicitud de alta corriente antigua después de que falle la comunicación. Seleccione el tiempo de respuesta y las condiciones de reserva mediante el análisis de riesgos del sistema, en lugar de un tiempo de espera genérico.
Evite movimientos que puedan separar los contactos que transportan corriente, a menos que la interfaz esté específicamente diseñada y validada para ello. Coordine la solicitud de parada y la respuesta eléctrica antes del desacoplamiento. Mantenga las funciones de protección necesarias independientes de la disponibilidad de la red de la flota.
Parte 3: Interfaces mecánicas para ciclos de trabajo repetitivos
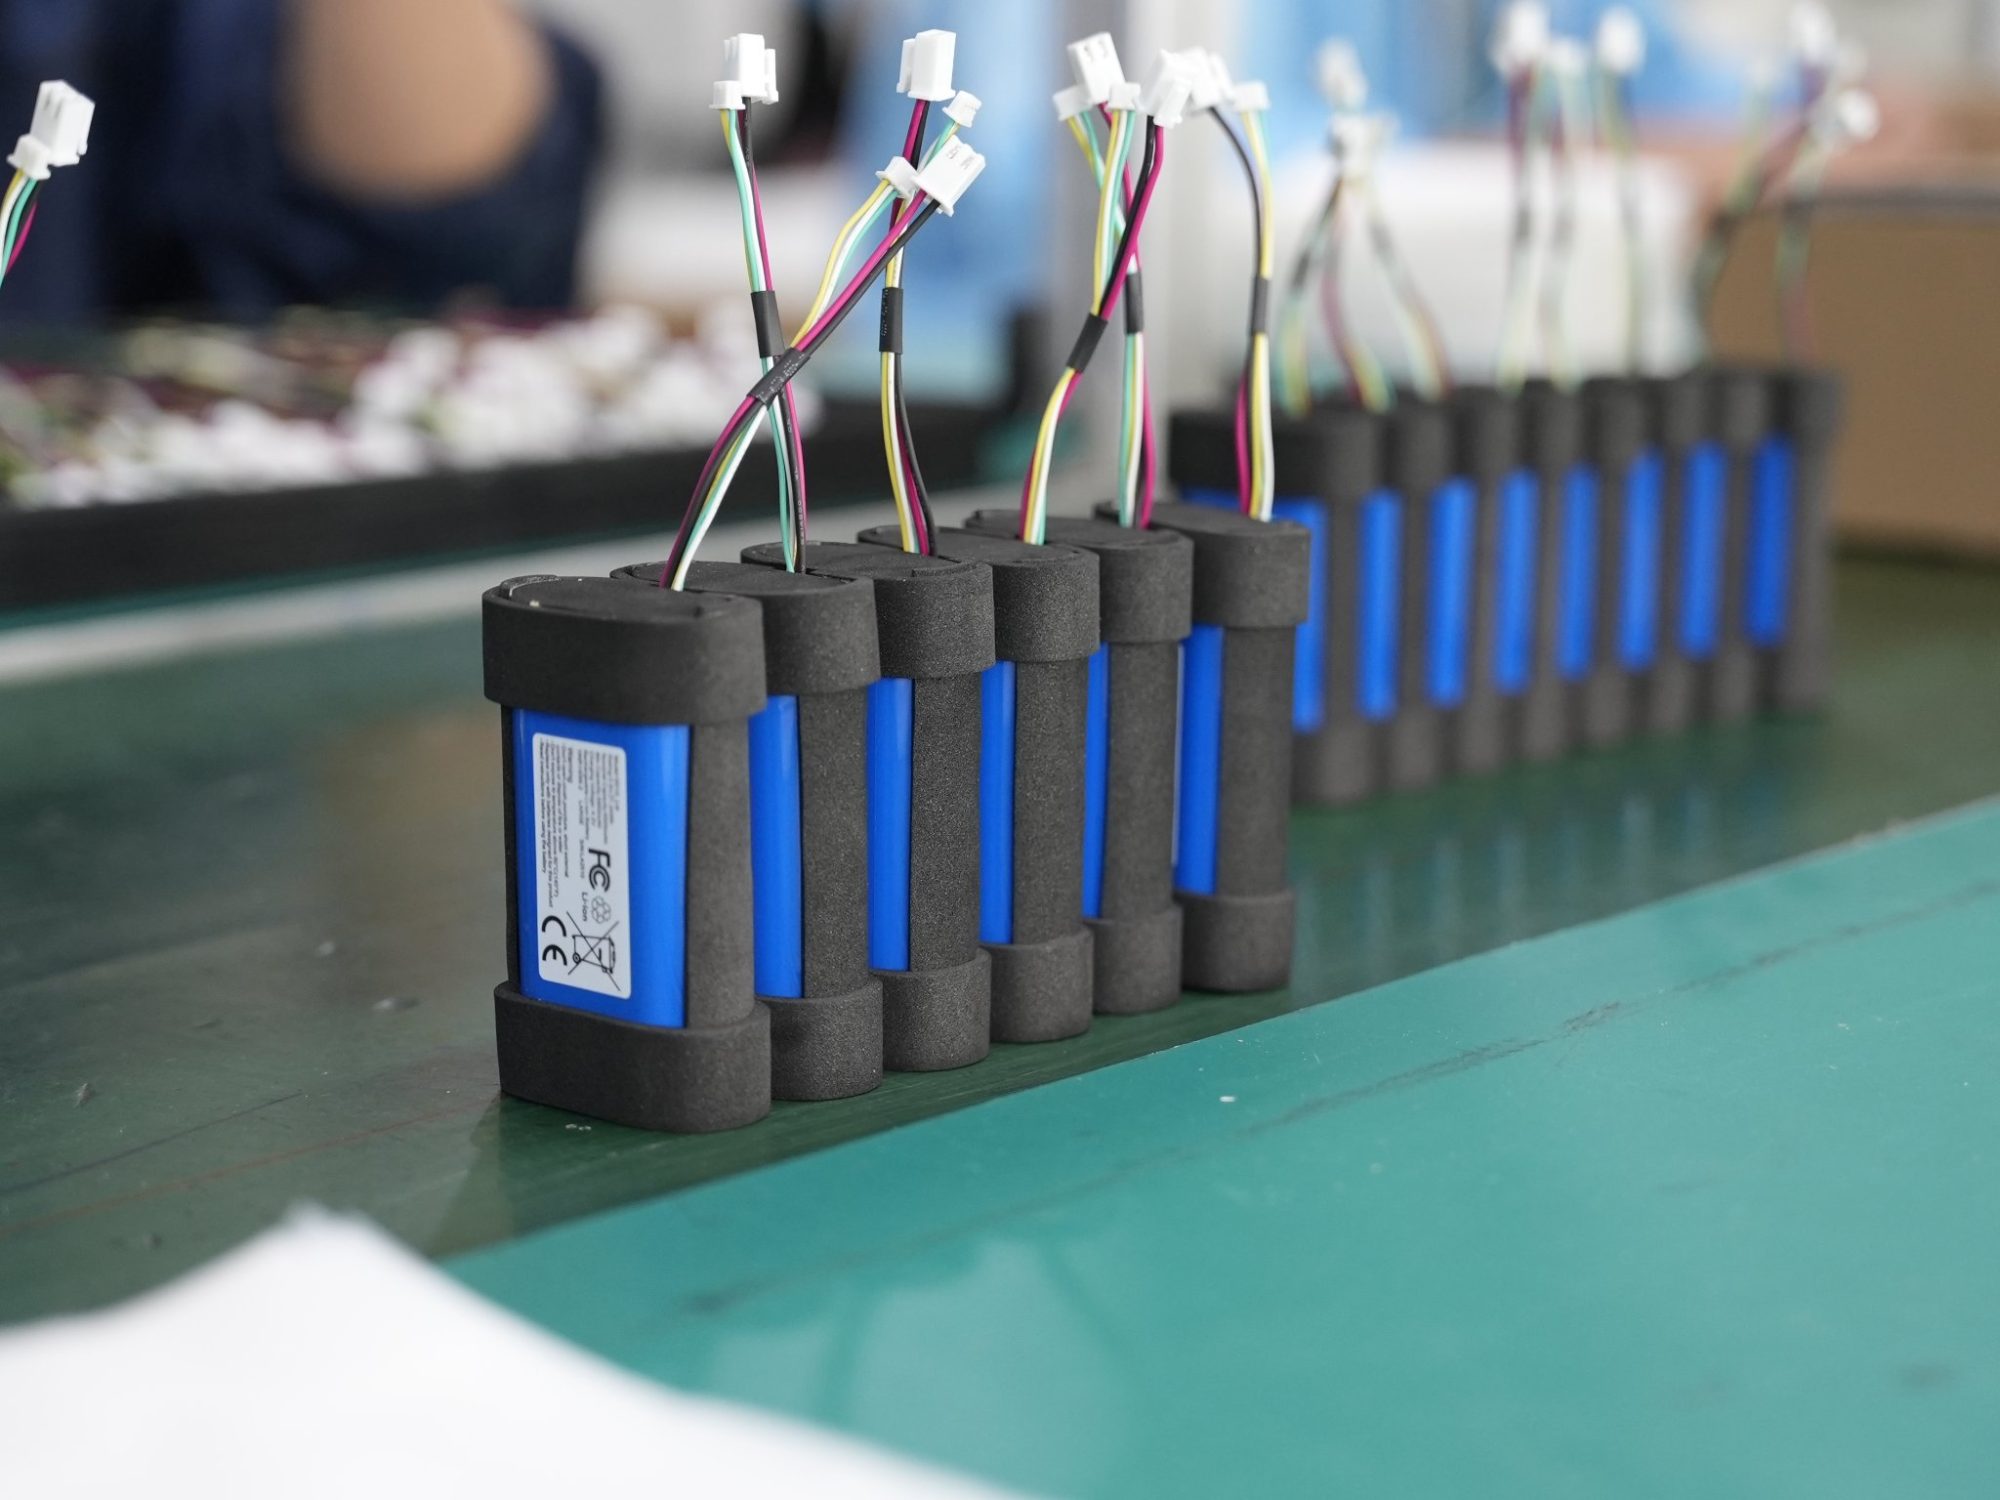
3.1 Resistencia de contacto, calentamiento y desgaste
Evalúe la ruta de carga completa: contactos, cable, terminales, dispositivos de conmutación y conexiones. El calentamiento resistivo aumenta con el cuadrado de la corriente. A modo de ejemplo, una resistencia total de conexión de 5 mΩ disipa 2 W a 20 A. Este ejemplo no representa un límite aceptable de temperatura ni de resistencia.
Mida la caída de tensión y la temperatura local bajo condiciones representativas de corriente de carga, desalineación y contacto envejecido. Incluya acoplamientos repetidos, vibraciones y contaminación apropiadas para el sitio. Defina los límites de aceptación y los intervalos de inspección a partir de las pruebas y las directrices del proveedor.
Un sistema de gestión de baterías (BMS) no mide automáticamente la resistencia de contacto de acoplamiento. La detección puede requerir mediciones de voltaje en ambos lados, sensores de temperatura de contacto o diagnósticos específicos. Es importante identificar la cobertura de los sensores y los puntos ciegos, en lugar de garantizar que la monitorización de la temperatura de la celda proteja todas las conexiones.
3.2 Protección del medio ambiente y acceso a los servicios
Las fábricas interiores, las cámaras frigoríficas y las instalaciones exteriores presentan requisitos diferentes. Evalúe el polvo, los residuos conductores, la humedad, los productos químicos de limpieza y la condensación, según corresponda. Defina la protección contra la entrada de polvo y agua necesaria para el correcto estado de montaje y conexión; la clasificación de la carcasa no cubre automáticamente los contactos de carga expuestos.
Para la instalación, es necesario seleccionar y validar los sellos y las membranas de ventilación. Una ventilación puede ayudar a igualar la presión, pero no garantiza la ausencia de condensación o corrosión. Compruebe la temperatura del recinto y el calentamiento por contacto con el flujo de aire real y las condiciones ambientales previstas.
Facilitar el acceso para limpiar o reemplazar componentes de desgaste de forma segura. Incluir instrucciones de aislamiento y criterios para contactos dañados, terminales sueltos y sellos deteriorados. Una flota que opera de forma continua requiere un mantenimiento planificado y una manera segura de dejar fuera de servicio un muelle.
Parte 4: Telemetría de flotas, seguridad y validación del fabricante de equipos originales (OEM)
4.1 Utilizar la telemetría para separar los problemas de energía de los problemas del muelle.
Registra la hora de llegada, los intentos de acoplamiento, las transiciones de carga, el estado de carga de la batería, la corriente y el voltaje medidos, las causas de las limitaciones, la temperatura y las fallas. Distingue el tiempo de espera en la cola, el tiempo de alineación, el tiempo de carga activa y la transferencia de energía completada. Un robot que ocupa un muelle no necesariamente recibe energía.
Correlacione las marcas de tiempo del robot, el BMS y el cargador para diagnosticar reinicios repetidos o baja potencia de carga. Una estimación alta del estado de carga no puede reemplazar la confirmación de carga medida. Valide la precisión del estado de carga y la lógica de reserva a medida que la batería envejece.
La telemetría puede respaldar la planificación del mantenimiento cuando se vincula con umbrales establecidos y tendencias validadas. No se debe afirmar que se puede predecir con certeza la falla a 90 días ni garantizar el fin de la vida útil del equipo. Es fundamental definir qué pueden detectar realmente las mediciones disponibles y evaluar tanto las falsas alarmas como las fallas no detectadas.
Seleccione la química en función de la masa, la energía útil, la capacidad de carga, la temperatura y la vida útil. El LiFePO4, el NMC y el LTO presentan ventajas e inconvenientes, pero la denominación química no garantiza una vida útil fija ni una duración de carga determinada. Califique las celdas seleccionadas según el ciclo de trabajo previsto.
4.2 Validar la batería, el cargador y el robot juntos
Para baterías de litio industriales aplicables, IEC 62619 Aborda los requisitos y las pruebas de seguridad. ISO-3691 4 Este documento aborda los vehículos industriales autónomos y sus sistemas, incluidos los AMR aplicables. Confirme las ediciones pertinentes, la adopción regional y el alcance del producto con el equipo de cumplimiento responsable. Ninguna referencia por sí sola aprueba una instalación de carga completa.
Determinar los requisitos de seguridad eléctrica, compatibilidad electromagnética (CEM) e instalación del cargador para el mercado objetivo. Los resúmenes de las pruebas de transporte y de las pruebas de la batería son independientes de la aprobación de la integración en uso. documentación de pruebas que identifica la configuración suministrada y sus limitaciones.
Validar la carga normal, los estados de batería bajos y altos permitidos, los límites relacionados con la temperatura, el acoplamiento fallido, el rebote de contactos, la pérdida de comunicación, la interrupción de la alimentación principal y el desacoplamiento controlado. Comprobar los transitorios de la ruta de alimentación y la carga de capacitancia del sistema cuando corresponda. Realizar pruebas de fallas peligrosas con personal cualificado e instalaciones adecuadas.
Solicite a los proveedores los planos de interfaz, las especificaciones de carga, la documentación del protocolo de aplicación, las versiones del firmware y el control de cambios acordado. Large Power puede apoyar integración de la batería del robot basado en estos requisitos. Proporcione el modelo de cargador, la interfaz de acoplamiento, las cargas del robot y el ciclo de trabajo al solicitar un solución de batería personalizada.
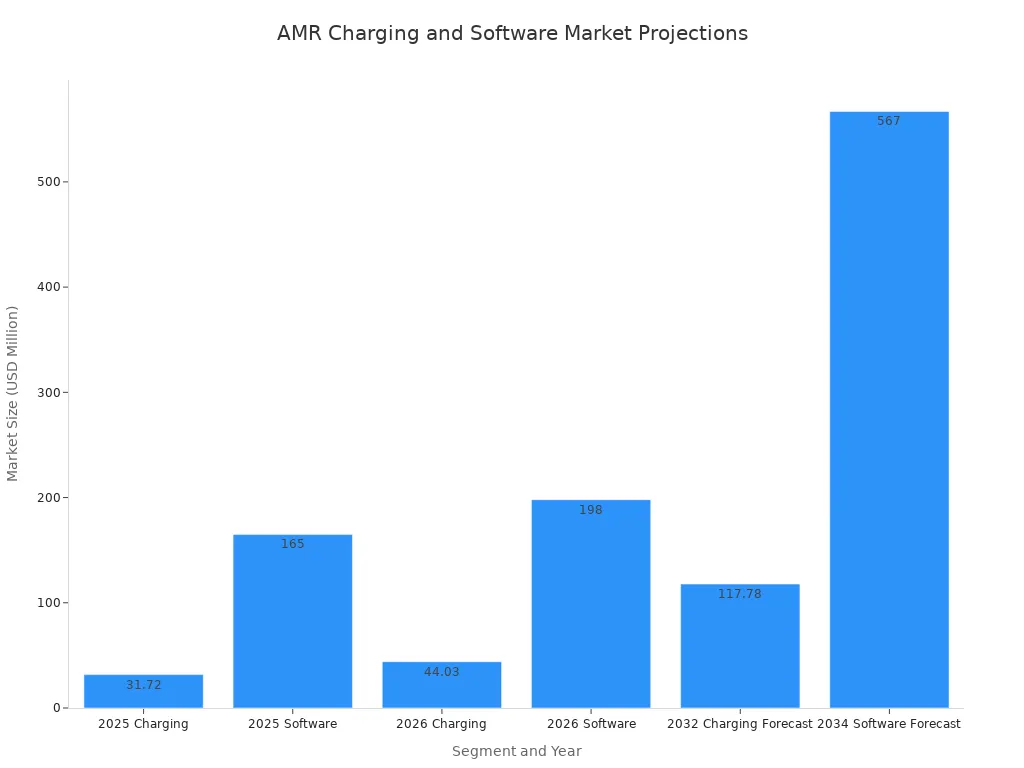
Las proyecciones de mercado que aparecen en el gráfico adjunto solo proporcionan información general. No establecen requisitos de ingeniería ni predicen el rendimiento de un sistema de carga específico; verifique las fuentes originales de las previsiones antes de utilizar estas cifras en decisiones comerciales.
La carga fiable se logra mediante responsabilidades definidas e interfaces verificadas. Se aprueban la batería, el cargador y la base como un sistema coordinado, y luego se controlan los cambios en los contactos, las celdas, el firmware y la configuración de carga para que la producción se mantenga fiel al diseño validado.
Preguntas Frecuentes
¿Todos los cargadores AMR necesitan comunicación directa con el BMS?
No. Algunas arquitecturas utilizan un cargador integrado con controles de hardware definidos. Cuando se requiere comunicación directa, especifique el protocolo de aplicación, los límites y el comportamiento ante fallos. El diseño debe mantener la seguridad incluso cuando el enlace no esté disponible.
¿Un apretón de manos exitoso demuestra que los contactos son seguros?
No. Solo confirma las condiciones que la implementación verifica. El contacto, la capacidad de corriente y el calentamiento requieren validación mecánica y eléctrica. La detección de resistencia o sobrecalentamiento localizado puede requerir sensores adicionales.
¿Cuánto tiempo debería durar la carga de oportunidad?
Calcúlelo a partir de la energía necesaria para recargar, la potencia de carga disponible en la batería y los intervalos de funcionamiento. Incluya la reducción gradual de la carga, los límites de temperatura, la carga del robot y la disponibilidad del cargador. No existe una duración fija que sea adecuada para todos los robots móviles autónomos (AMR).
¿Se pueden conectar productos CAN o RS485 sin configuración adicional?
No. La compatibilidad de las interfaces eléctricas es solo el punto de partida. Las definiciones de mensajes, la temporización, las unidades, el direccionamiento y las respuestas a fallos deben ser compatibles y estar probados.
¿Qué debería ocurrir si falla la comunicación durante la carga?
El sistema debe activar su comportamiento de reserva o detención validado dentro del tiempo especificado. Defina el manejo de límites obsoletos, alarmas, reintentos y recuperación. No dé por sentado que continuar con la última solicitud es seguro.
¿Qué pruebas son importantes antes del despliegue de la flota?
Verifique el comportamiento de carga del sistema ensamblado, la temperatura de contacto, la desalineación permitida, el desgaste, la exposición ambiental y las respuestas ante fallas. Pruebe el apagado ordenado de la corriente antes de la desconexión y confirme que la telemetría distingue la conexión de la transferencia de energía real.


