

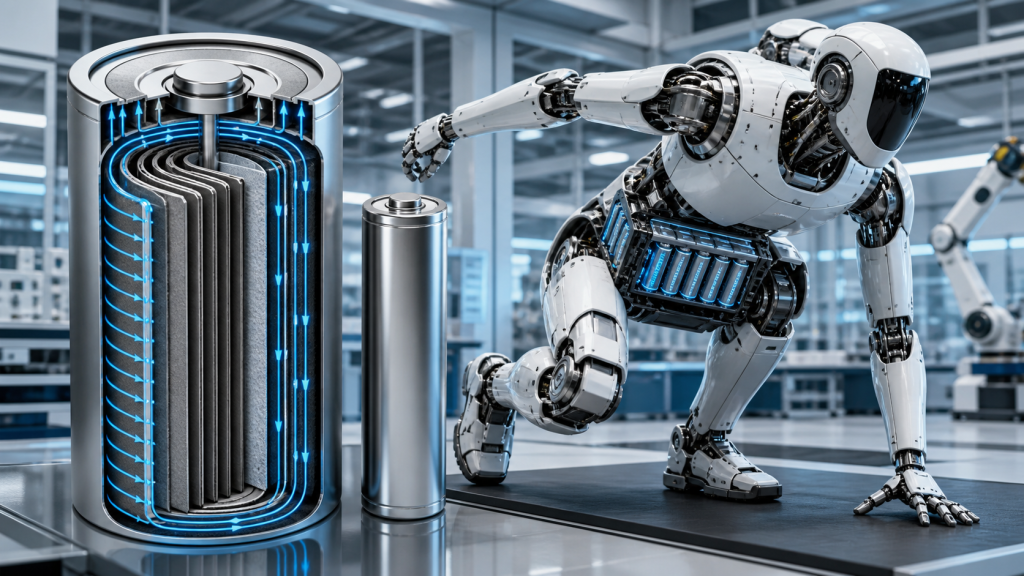
Los robots humanoides imponen exigencias inusuales a sus sistemas de alimentación. Los motores de las articulaciones pueden requerir pulsos de corriente intensos durante el levantamiento, la aceleración, la sentadilla o la recuperación del equilibrio, mientras que la computación y la detección integradas generan una carga de fondo continua. En estas aplicaciones, la selección de la batería no se limita a la densidad energética. La densidad de potencia, la estabilidad del voltaje, la resistencia interna, el comportamiento térmico y la consistencia del paquete de baterías afectan directamente al rendimiento del robot.
Respuesta rápida
Las celdas cilíndricas sin pestañas acortan y distribuyen la corriente a lo largo del borde del electrodo, en lugar de concentrarla a través de una o varias pestañas convencionales. Esta arquitectura puede reducir la resistencia interna, mejorar la distribución de la corriente y limitar el calentamiento localizado durante el funcionamiento a alta potencia. Para los robots humanoides, estas ventajas pueden contribuir a una mayor potencia máxima y a temperaturas de la batería más controlables. Sin embargo, la construcción sin pestañas no garantiza automáticamente una carga rápida, una larga vida útil ni una batería fiable para el robot. La calidad de la celda, las interconexiones de la batería, la gestión térmica, la calibración del sistema de gestión de la batería (BMS) y la coordinación del cargador siguen siendo factores determinantes.
Puntos Clave
- Las baterías de los robots humanoides deben evaluarse en función de su potencia sostenida y su respuesta a los transitorios de voltaje, no solo de su densidad energética.
- Las celdas sin pestañas distribuyen la captación de corriente a lo largo de un borde de electrodo más amplio, lo que ayuda a reducir la resistencia y el calor localizado.
- Una menor resistencia de las celdas puede mejorar el rendimiento a altas corrientes, pero las barras colectoras, las soldaduras, los conectores y el cableado del paquete de baterías podrían convertirse en los próximos cuellos de botella.
- Una alta tasa de descarga no indica automáticamente una capacidad de carga rápida segura.
- La consistencia de las celdas, la refrigeración, la lógica de protección y la comunicación con el cargador determinan la fiabilidad del paquete de baterías.
- Los fabricantes de robots deberían validar el rendimiento utilizando perfiles de movimiento realistas en lugar de basarse únicamente en especificaciones de corriente de pulso corto.
Parte 1: ¿Por qué los robots humanoides tienen un problema de densidad de potencia?
1.1 El movimiento dinámico crea cargas cortas y de alta corriente.
Un robot rara vez consume energía a un ritmo constante. Caminar, mantenerse de pie, levantar objetos, acelerar repentinamente, bloquear las articulaciones y recuperarse de perturbaciones externas pueden generar cargas eléctricas muy diferentes. Una batería puede suministrar una corriente moderada durante el movimiento normal y luego experimentar un pico mucho mayor cuando varios motores de las articulaciones actúan simultáneamente.
Esto significa que una celda que parece adecuada según el cálculo de amperios-hora aún puede producir una caída de voltaje o un calor excesivos durante el funcionamiento dinámico. Los ingenieros deben evaluar:
- Corriente de descarga continua
- Magnitud y duración de la corriente máxima
- Caída de tensión durante pulsos repetidos
- Aumento de temperatura durante un ciclo de trabajo completo
- Capacidad de potencia en estado de carga bajo
- Rendimiento tras cientos de ciclos
1.2 La densidad energética es importante, pero no es la única prioridad.
Una mayor densidad energética puede prolongar la autonomía o reducir el peso de la batería, pero un robot también necesita una densidad de potencia suficiente para convertir la energía almacenada en una salida mecánica útil. Una celda ligera de alta energía podría no ser adecuada si su resistencia interna provoca una caída de voltaje excesiva durante los picos de carga.
Por lo tanto, el objetivo de ingeniería es equilibrar el tiempo de funcionamiento, la masa, el volumen, la potencia de salida, los requisitos de refrigeración y la vida útil. Large Power desarrolla el Soluciones personalizadas de baterías para robots en torno a la carga real del motor, la arquitectura de control, el espacio de instalación y el entorno operativo.
Parte 2: ¿Qué es una pila sin pestañas?
2.1 Terminología sin tabulación frente a terminología con tabulación completa
La industria utiliza comúnmente el término celda de la tablaAunque el electrodo aún requiere una conexión eléctrica al terminal, el término generalmente describe un diseño en el que una gran parte del borde del electrodo actúa como una interfaz de recolección de corriente continua o distribuida. También puede describirse como una arquitectura de pestaña completa, pestaña continua o pestaña superpuesta, según el fabricante y el método de producción.
Una celda cilíndrica convencional recoge la corriente a través de una o varias pestañas discretas. La corriente debe desplazarse lateralmente a través de la lámina antes de llegar a esos puntos de conexión. En un diseño sin pestañas, la trayectoria efectiva de la corriente es más corta y se distribuye sobre un área mayor.
2.2 Por qué importa el camino actual
La resistencia eléctrica convierte parte de la salida de la batería en calor según P = I²RDado que el calentamiento aumenta con el cuadrado de la corriente, incluso una modesta reducción de la resistencia puede resultar valiosa durante los movimientos de robots con alta corriente.
| Consideración de diseño | Estructura de pestañas convencional | Estructura sin tablas |
|---|---|---|
| colección actual | Concentrado en pestañas discretas | Distribuido a lo largo de un borde de electrodo más ancho |
| Trayectoria actual efectiva | Más largo a través de partes del papel de aluminio | Generalmente más cortos y uniformes |
| Calentamiento localizado | Más probable cerca de las regiones de pestañas | Potencialmente reducido mediante la recolección distribuida |
| Respuesta de alta corriente | Depende en gran medida del número de pestañas y su ubicación. | Puede soportar una menor resistencia y una mejor entrega de potencia. |
| Manufactura | Maduro y ampliamente estandarizado | Conformado, alineación y soldadura de bordes más exigentes |
Parte 3: Ventajas de las baterías para robots humanoides
3.1 Menor resistencia interna y menor caída de tensión
Cuando varios actuadores requieren energía simultáneamente, una menor resistencia de las celdas puede ayudar a que el paquete mantenga un voltaje más estable. Esto beneficia a los controladores de motor, el hardware informático y la electrónica de seguridad, que podrían reaccionar negativamente a una caída brusca de voltaje.
El beneficio debe verificarse a nivel de paquete. Las tiras de níquel, las barras colectoras de cobre, las soldaduras, los fusibles, los conectores, los cables y los contactores aumentan la resistencia. Una vez que se reduce la resistencia de la celda, estos componentes pueden representar una mayor proporción de la pérdida total.
3.2 Distribución más uniforme del calor
La distribución de la corriente puede reducir el calentamiento concentrado alrededor de cada celda. Una temperatura más uniforme en las celdas puede simplificar la refrigeración del paquete y reducir las diferencias de temperatura entre ellas. Esto es importante porque una temperatura desigual acelera el envejecimiento irregular, lo que puede aumentar el desequilibrio y reducir la capacidad útil del paquete.
La arquitectura sin pestañas no elimina el calor. El funcionamiento con alta corriente sigue generando pérdidas electroquímicas y resistivas. Los ingenieros deben proporcionar rutas térmicas adecuadas, una correcta ubicación de los sensores, un espaciado adecuado, ventilación del recinto y límites de funcionamiento apropiados.
3.3 Mejor soporte para eventos repetidos de alta potencia
Un robot humanoide puede repetir el mismo movimiento exigente muchas veces durante un turno. Por lo tanto, una batería de alta potencia eficaz debe soportar pulsos repetidos sin un calentamiento acumulativo excesivo. Las pruebas deben reproducir el ciclo de movimiento real del robot, en lugar de aplicar un único pulso corto en el laboratorio.
Las mediciones recomendadas incluyen el voltaje mínimo del paquete, la temperatura máxima de la celda, la dispersión de temperatura, la temperatura del recorrido de la corriente en las soldaduras y los conectores, y el tiempo de recuperación entre eventos de alimentación.
Parte 4: Compromisos de ingeniería y límites de fabricación
4.1 Las celdas sin tabulaciones son más difíciles de fabricar.
El borde del electrodo distribuido debe formarse, alinearse y conectarse de manera uniforme. Las variaciones en la geometría del borde o en la calidad de la soldadura pueden generar una distribución desigual de la corriente, mayor resistencia o debilidad mecánica. Por lo tanto, el rendimiento de la producción y los requisitos de control de calidad pueden ser más exigentes que en las celdas de lengüeta convencionales ya establecidas.
4.2 El rendimiento a nivel de celda no garantiza el rendimiento a nivel de paquete.
Una celda de baja resistencia aún puede tener un rendimiento inferior en un paquete con interconexiones mal diseñadas o refrigeración inconsistente. Los ingenieros de paquetes deben evaluar:
- Distribución de la resistencia de corriente continua entre celdas
- Resistencia a la soldadura y resistencia mecánica
- Material de la barra conductora y área de la sección transversal
- Resistencia del fusible y del contactor
- Temperatura del conector bajo corriente sostenida
- Ubicación del sensor y tiempo de respuesta térmica
- Distribución de corriente en grupos paralelos
4.3 La capacidad, la potencia y la vida útil deben estar equilibradas.
La optimización de un electrodo para alta potencia puede afectar la densidad de energía, la vida útil o el costo. La mejor celda no es necesariamente la que tiene la tasa de descarga más alta anunciada. Los fabricantes de robots deben comparar el rendimiento sostenido, el aumento de temperatura, el comportamiento de envejecimiento, la estabilidad de la fuente de alimentación y los requisitos de integración del paquete.
Parte 5: Las células sin tabiques son solo una parte del sistema energético del robot.
Las celdas sin pestañas pueden reducir la resistencia de la trayectoria de la corriente y mejorar la distribución del calor durante la descarga de alta potencia, pero la estructura de la celda por sí sola no determina el tiempo de actividad del robot. Un sistema de energía robótica práctico debe coordinar las celdas, el paquete de baterías, Sistema de gestión de baterías (BMS), cargador y controlador del robot.
Tras realizar movimientos de alta carga, como levantar objetos, saltar o acelerar bruscamente, la batería puede llegar a la estación de carga con una temperatura elevada, un bajo nivel de carga o un desequilibrio creciente entre las celdas. Aplicar la misma corriente de carga fija en todas las condiciones puede acelerar la degradación o llevar a las celdas individuales al límite de su voltaje y temperatura.
Un proceso de carga inteligente debería seguir esta secuencia:
Identificación de la batería → adquisición de estado → comprobación de seguridad → selección de la estrategia de carga → control dinámico de corriente → monitorización continua → finalización de la carga
Mediante comunicación CAN o RS-485, el cargador puede recibir información sobre el voltaje del paquete de baterías, el voltaje de las celdas, la temperatura, el estado de carga y las fallas del BMS. De esta manera, la corriente de carga se puede reducir o suspender cuando la batería se acerca a sus límites térmicos o de voltaje.
5.1 Por qué la ausencia de tabletas no implica automáticamente una carga rápida.
Una menor resistencia interna puede ayudar a que una celda sin pestañas gestione una corriente más alta con menor calentamiento resistivo. Sin embargo, esto no garantiza automáticamente que la celda o el paquete de baterías sean aptos para la carga rápida. El rendimiento de la carga también depende de:
- Química celular y diseño de electrodos
- Límites de deposición de litio en el ánodo
- Temperatura de la celda y uniformidad térmica
- Resistencia de interconexión a nivel de paquete
- Precisión en la correspondencia y el equilibrio de las células
- Umbrales de protección de BMS
- Lógica de comunicación y control del cargador
En el caso de los robots humanoides, la velocidad de carga debe definirse mediante límites validados de corriente, voltaje, temperatura y ciclo de vida, en lugar de por la capacidad máxima de descarga de la celda.
5.2 De la carga manual a la recarga autónoma
A medida que los robots se integran en fábricas, almacenes, centros de inspección y entornos de servicio, la recarga autónoma se convertirá en parte del sistema operativo en lugar de un accesorio independiente. Un flujo de trabajo maduro podría incluir:
Detección de energía baja → regreso a la estación de carga → identificación de la batería → validación de seguridad → carga controlada → confirmación de finalización → regreso al funcionamiento
Esto hace que la integración del sistema energético sea especialmente importante. Una batería para robot a medida debe considerar conjuntamente la celda sin pestañas, la arquitectura del paquete, la gestión térmica, la comunicación con el BMS, la interfaz de carga y el ciclo de trabajo. Para los operadores de flotas, el objetivo final no es simplemente el menor tiempo de carga, sino una mayor disponibilidad del robot con temperatura controlada, una vida útil predecible de la batería y una menor intervención manual.
Parte 6: Cómo evaluar celdas sin tabulares para un proyecto de robot
6.1 Prueba de corriente sostenida, no solo de corriente pico.
Una lectura de pulso breve puede no representar el funcionamiento repetido de alta carga de un robot. Solicite curvas de voltaje y temperatura para un período de corriente sostenida realista y para ciclos de pulso repetidos. Confirme el estado de carga inicial y la temperatura ambiente para cada comparación.
6.2 Comparar la resistencia y la consistencia dentro del mismo lote
La resistencia promedio no es suficiente. La dispersión entre las celdas afecta la distribución de corriente en paralelo y el envejecimiento del paquete. Defina los límites de inspección de entrada para la capacidad, el voltaje de circuito abierto, la resistencia de corriente continua, las dimensiones, el peso y la trazabilidad.
6.3 Medir el rendimiento después del envejecimiento
Una celda nueva puede ofrecer una potencia excelente, pero las plataformas robóticas requieren un rendimiento predecible a lo largo del tiempo. Evalúe la retención de capacidad, el aumento de la resistencia, la caída de voltaje y el aumento de temperatura después de ciclos representativos. Los criterios de fin de vida útil deben incluir la capacidad de potencia, así como la capacidad restante.
6.4 Validar el rendimiento a bajas temperaturas
Los robots que se mueven entre entornos interiores y exteriores pueden experimentar grandes cambios de temperatura. Las condiciones frías aumentan la resistencia de las celdas y reducen la potencia disponible. La carga por debajo de la temperatura permitida también puede crear riesgo de deposición de litio. solución de batería de baja temperaturaPuede ser necesario activar el calentador de la batería o bloquear la carga.
6.5 Revisión de seguridad, certificación y trazabilidad
El paquete de baterías final debe evaluarse conforme a las normas y requisitos de transporte aplicables a su mercado y uso. Entre las consideraciones importantes se incluyen UN 38.3, IEC 62133-2, IEC 62619, requisitos de seguridad funcional, protección de la carcasa y control de cambios documentado. La norma aplicable depende del robot final, la arquitectura de la batería y el mercado objetivo.
Parte 7: Elección entre celdas cilíndricas, en forma de bolsa y prismáticas
| Formato de celda | Fuerza típica | Consideración de ingeniería | Aplicación potencial de robots |
|---|---|---|---|
| Células cilíndricas | Cadena de suministro madura, consistencia mecánica, diseño de empaque distribuido. | Menor eficiencia de empaquetamiento volumétrico y numerosas interconexiones. | Robots humanoides y móviles de alta dinámica |
| Celdas de bolsa | Dimensiones ligeras, delgadas y flexibles | Requiere control de compresión y tolerancia a la hinchazón. | Plataformas ligeras o con espacio limitado |
| Células prismáticas | Mayor aprovechamiento del espacio a nivel de paquete y menor número de interconexiones. | Los gradientes térmicos y la restricción mecánica requieren atención. | Robots móviles de mayor tamaño y sistemas robóticos estacionarios |
La construcción sin mesas es más visible en el desarrollo de celdas cilíndricas, pero la selección del formato debe ajustarse a las características mecánicas del robot, su perfil de potencia, el método de refrigeración, la estrategia de mantenimiento y el volumen de producción previsto.
Conclusión
Las celdas de batería sin pestañas ofrecen una solución estructural eficaz para los desafíos energéticos y térmicos de los robots humanoides. Al distribuir la captación de corriente a lo largo del borde del electrodo, reducen la resistencia, limitan el calentamiento localizado y mejoran la respuesta a altas corrientes. Su valor es mayor en aplicaciones con cargas dinámicas repetidas y estrictas limitaciones térmicas.
No son una solución universal. La consistencia en la fabricación, el envejecimiento de las celdas, las interconexiones del paquete, la lógica del sistema de gestión de baterías (BMS), la refrigeración y la estrategia de carga determinan si las ventajas a nivel de celda se traducen en un rendimiento fiable del robot. El proceso de desarrollo adecuado comienza con el ciclo de trabajo del robot y valida el sistema energético completo en condiciones realistas.
Para obtener asistencia en cuanto a voltaje, capacidad, corriente de descarga, comunicación, gestión térmica e integración de gabinetes, comente sus requisitos con Large Power a través de nuestro Consulta de baterías personalizadas.
Preguntas Frecuentes
¿Qué es una pila sin pestañas?
Una celda sin pestañas utiliza una conexión de recolección de corriente distribuida a lo largo de una porción mayor del borde del electrodo, en lugar de depender únicamente de una o varias pestañas convencionales. El recorrido de corriente más corto y ancho puede reducir la resistencia y mejorar la distribución del calor.
¿Por qué las celdas sin tabulares son adecuadas para los robots humanoides?
Los robots humanoides generan cargas de alta corriente repetidas durante sus movimientos dinámicos. Una menor resistencia y una recolección de corriente más uniforme pueden reducir la caída de voltaje y el calentamiento localizado, lo que permite un suministro de energía más estable.
¿Una batería sin pestañas admite carga rápida?
No automáticamente. La capacidad de carga rápida depende de la química, el diseño de los electrodos, el comportamiento del ánodo, la temperatura, el estado de carga, los límites del sistema de gestión de baterías (BMS) y el control del cargador. Una alta tasa de descarga no debe interpretarse como prueba de una tasa de carga igualmente alta.
¿Son iguales las celdas sin tabla y las celdas con tabla completa?
Estos términos se utilizan a menudo para estructuras de recolección de corriente distribuidas muy similares. "Sin pestañas" es el término más común en el mercado, mientras que "pestaña completa", "pestaña continua" y "pestaña superpuesta" pueden describir implementaciones específicas. Los ingenieros deben revisar los datos de construcción y prueba del fabricante.
¿Qué deberían probar los fabricantes de robots antes de seleccionar una celda sin mesa?
Se deben probar la corriente pulsada sostenida y repetida, la caída de tensión, el aumento de temperatura, la distribución de la resistencia, el comportamiento a bajas temperaturas, el rendimiento de envejecimiento, la consistencia de las celdas y las pérdidas de interconexión a nivel de paquete. La validación debe reproducir el ciclo de funcionamiento real del robot.


