

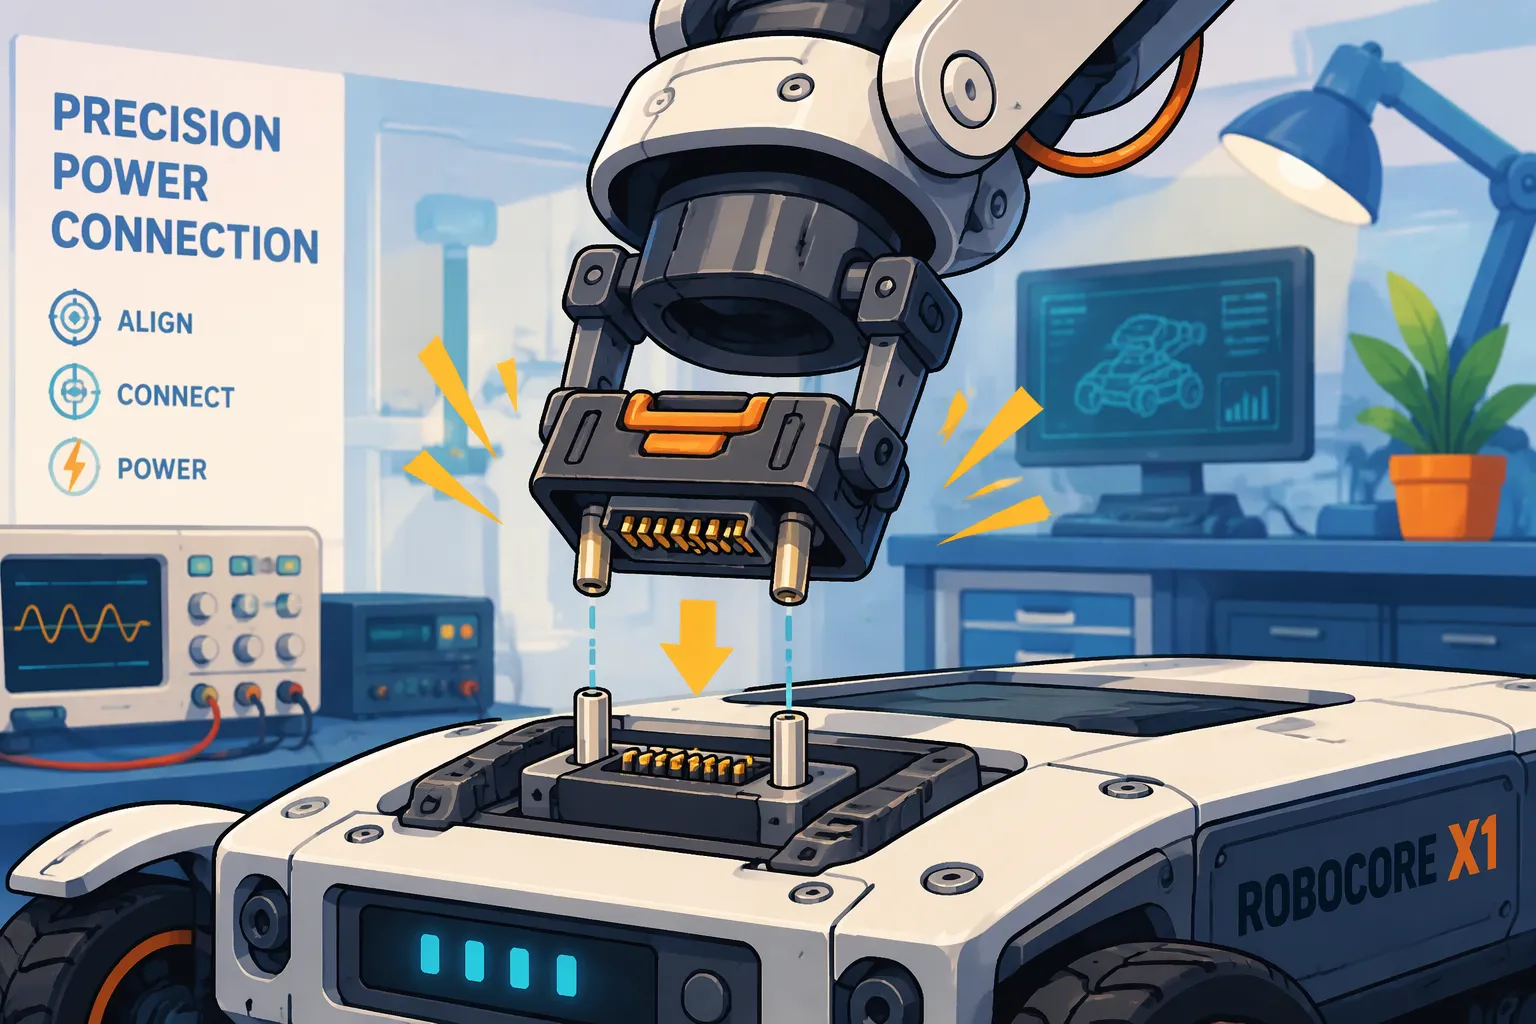
Nopea vastaus: Määritä blind-mate-liitin käyttämällä robotin pahimpia telakointisiirtymiä, vaadittua kosketusjärjestystä ja odotettuja kytkentäjaksoja. Vahvista nämä vaatimukset todellisissa kiskoissa, salvassa ja kotelossa. Jos pakkaus voidaan kytkeä jännitteellisenä, tarkista osittainen asettaminen ja isännän virranottotoiminto erikseen.
Blind-mate-liitin on pistoke- ja pistorasialiitäntä, joka on rakennettu liitettäväksi silloin, kun vastakkaisia pintoja ei voida nähdä tai kohdistaa käsin.
Tässä artikkelissa käsitellään kohdistusta, kosketusjärjestystä ja liitosten käyttöikää litium-akkupakettien toisiinsa liittyvinä suunnittelumuuttujina, ei erillisinä spesifikaatioina. Jokainen pääosio päättyy sovelluksen sopivuuteen, vaatimustenmukaisuuteen ja kustannuksiin. Painopiste pysyy robottikohtaisessa telakointitoleranssissa, osittaisessa asettamisessa ja validoinnissa yleisen irrotettavan akun rajapinnan sijaan.
Keskeiset ostokset
Ohjausominaisuudet ja kellukkeet korjaavat pieniä linjausvirheitä, mutta todellinen toleranssipino on mitattava.
Eri pituiset nastat määrittävät kontaktien järjestyksen: ensin maadoitus, sitten virta ja sitten signaali, joten hot-pluggaus on turvallista.
Testaa osittainen kytkentä varmistaaksesi, ettei virtaa kulje eikä BMS-vikalukituksia tapahdu, kun telakointi pysähtyy kesken kaiken.
Sovita liittimen käyttöikä akun kemiaan: LiFePO4-akkujen sykliarvot ovat korkeammat kuin NMC-akkujen.
Testaa liittimiä omalla telakointilaitteellasi ja käyttösuhdetestillä, älä pelkästään datalehden mukaisilla arvoilla.
Osa 1: Linjaus Blind-Mate-akkuliittimissä roboteille
1.1 Oppaan ominaisuudet ja kellukkeet
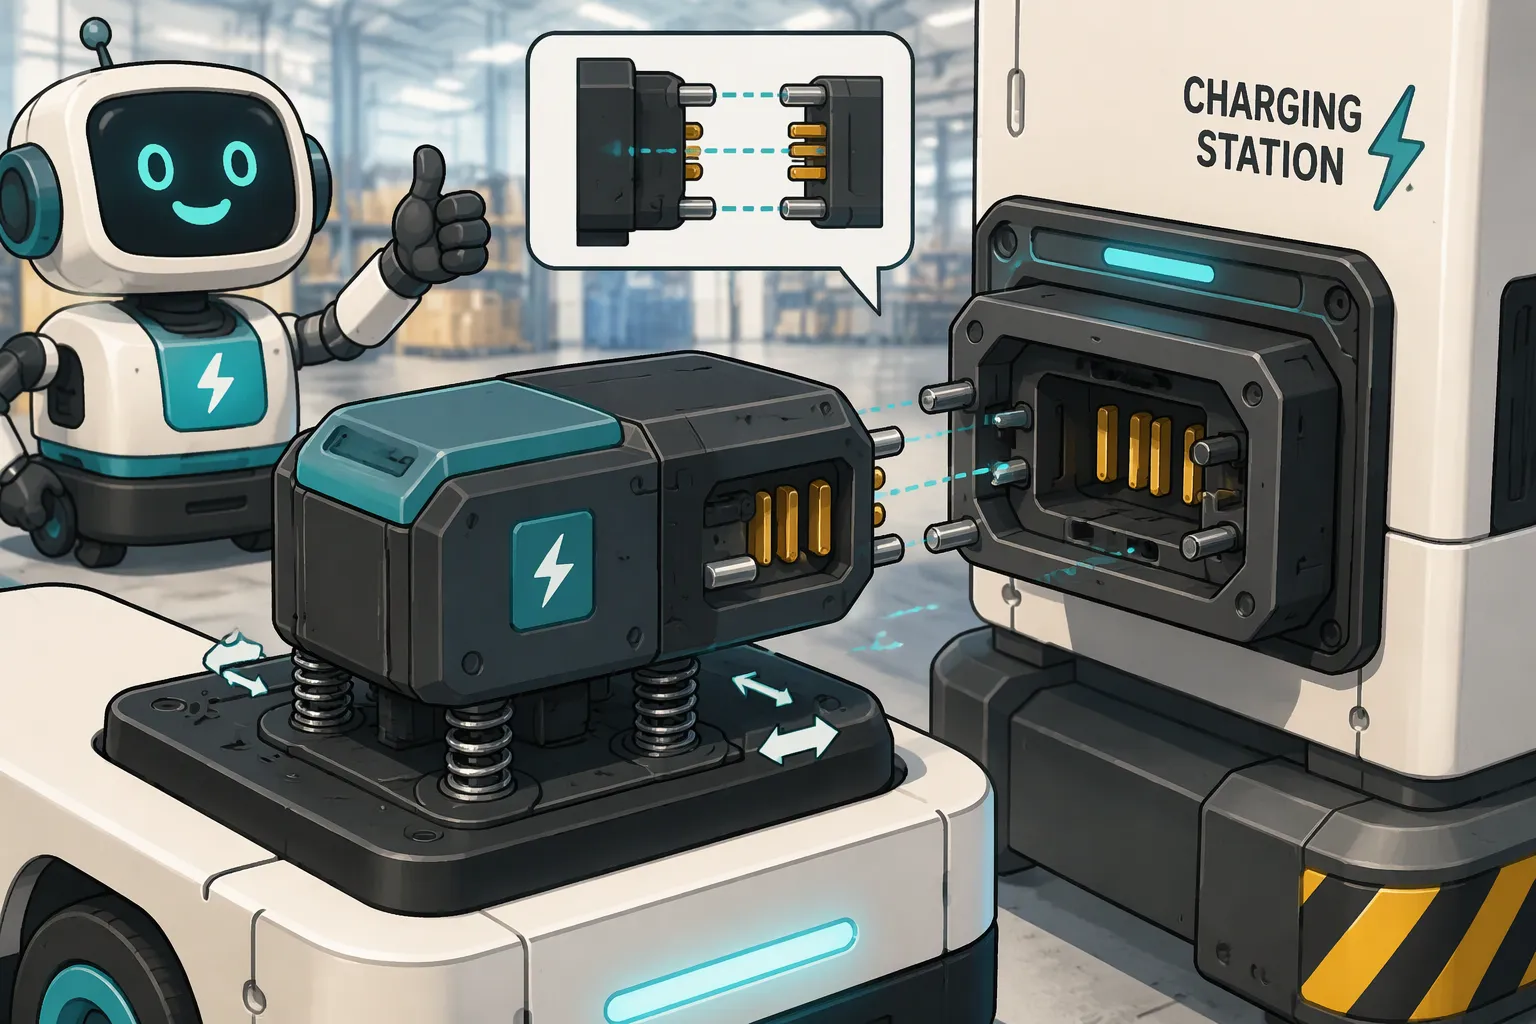
Kohdistus alkaa ennen kuin mikään kosketus koskettaa toisiaan. Pistokkeen ja pistorasian viisteet ja sisäänvientirampit ohjaavat kahta puoliskoa yhteen niiden lähestyessä toisiaan. Leveä sisäänvienti muuttaa suuren sivuttaissiirtymän pieneksi korjaavaksi liikkeeksi. Ohjaustapit ja -urat ottavat ohjat omiin käsiinsä, kun pinnat ovat lähellä toisiaan. Nämä ominaisuudet vaimentavat ensin kulmavirheen ja sitten sivuttaisvirheen, ja ne keskittävät liitännän ennen kuin tapit koskettavat toisiaan.
Kelluvat liittimet lisäävät toisen korjauskerroksen. Liittimen runko kiinnitetään jousikuormitteiseen tai liukuvaan alustaan. Tämä alusta liikkuu muutaman millimetrin kymmenesosan mihin tahansa suuntaan ja antaa liittimen löytää vastinpisteensä. Kelluvat kiinnikkeet toimivat hyvin ahtaissa tiloissa, kuten robotin takapaneelin takana olevassa akkupakkauksessa. Kellukkeen liikeradan on oltava suurempi kuin telakointimenetelmän jäljelle jäävä kohdistusvirhe. Muussa tapauksessa liitin pohjautuu ja ohjaimet kantavat täyden kuorman.
Varastojen AMR- ja AGV-latauslaiturit ovat riippuvaisia tästä yhdistelmästä joka päivä. Kaluston ajoneuvo peruuttaa laituriin senttimetritason toistettavuustarkkuudella, ja ohjausominaisuudet paikaavat jäljellä olevan aukon. Lääkintärobotit tarvitsevat hellävaraisempaa pysäytystä, koska äkillinen pysähdys voi häiritä hyötykuormaa. Turvallisuuspartiot telakoituvat ulkona, missä lämpölaajeneminen siirtää jalustaa päivän aikana. NASAn robottiohjattu blind-mate-käyttöliittymä näyttää saman periaatteen suuremmassa mittakaavassa: robottikäsivarsi asettaa puolikkaat paikoilleen, ja käyttöliittymä viimeistelee rakenteellisen ja sähköisen kytkennän ilman ihmiskäsiä.
1.2 Toleranssien pinoaminen ja telakoinnin validointi
Kohdistusvirhe kertyy kolmeen osaan: robotin runkoon, akkuun ja liittimen kiinnikkeeseen. Jokaisella osalla on oma mittatoleranssinsa, ja jokainen liitos lisää pinoamiskykyä. Useimmat sokkoliittimet vaativat edelleen suhteellisen tiukat kohdistustoleranssit, jopa kellukkeilla. Löysä runkotoleranssi voi käyttää koko kellukkeen budjetin ennen kuin liitin havaitsee virheen.
Validoinnin on mitattava todellinen pino, ei nimellistä piirustusta. Insinöörien tulisi rakentaa telakointilaite, asentaa todellinen pakkaus ja tallentaa sivuttais- ja kulmasiirtymät ensimmäisessä kosketuksessa useiden lähestymisjaksojen aikana. Tämä testi paljastaa pahimman mahdollisen kulman, jossa rungon painuminen, pakkauksen painuminen ja kiinnitysvirhe ovat samassa suunnassa.
Käyttötarkoitukseen sopivuus ohjaa valintaa tiukan ja löysän linjauksen välillä. LiFePO4-akut sopivat tiheään telakointiin, jossa toistettava linjaus suojaa koskettimien käyttöikää tuhansien yhteyksien ajan. NMC-akut sopivat energiatiheille alustoille, joissa akun massa ja jäykkyys muuttavat pinoamista. Vaatimustenmukaisuus on tässä tärkeää: IEC 62133-2 kattaa litiumkennojen ja -akkujen turvallisuuden kannettavissa sovelluksissa, UL 2054 kattaa kotitalous- ja kaupalliset akkupaketit ja ISO 3691-4 käsittelee kuljettajattomia teollisuustrukkeja ja niiden järjestelmiä. Tiukempi linjaus maksaa enemmän koneistuksen ja kiinnitysten tarkkuuden kannalta. Löyhempi linjaus säästää kustannuksia, mutta siirtää rasitusta koskettimiin ja ohjaimiin. Oikea tasapaino riippuu telakointiaseman toistettavuudesta, kaluston koosta ja huoltomahdollisuuksista.
Osa 2: Kosketinsekvenssi turvalliseen tehonsiirtoon
2.1 Porrastetut nastat ja käytönaikaisen kytkennän turvallisuus
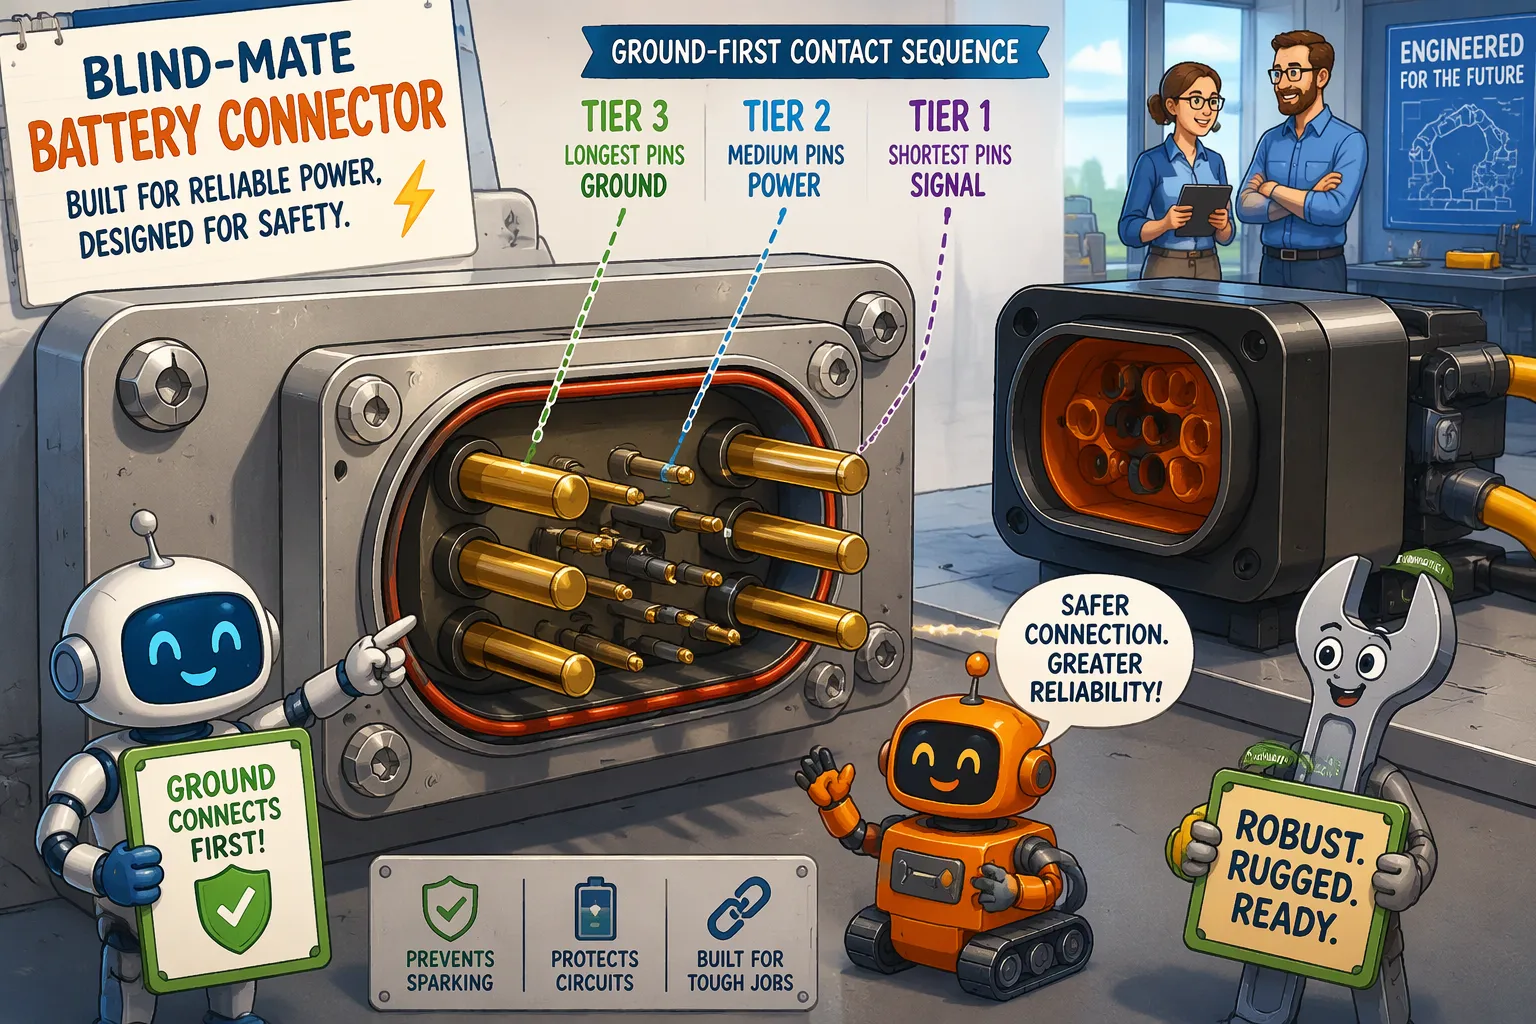
Kosketusjärjestys on mekaaninen suunnitelma, joka on sisäänrakennettu nastojen pituuteen. Tyypillisessä asettelussa käytetään kolmea tasoa. Esikontaktinastat ovat pisimmät ja koskettavat ensin; ne kuljettavat maadoitusta ja matalan tason signaalia, joten pakkaus ja robotti jakavat referenssin ennen virran kulkua. Päävirran nastat sijaitsevat keskimmäisellä tasolla ja sulkevat suurvirtareitin. Kosketuksen jälkeiset nastat ovat lyhyimmät ja viimeiset; ne kuljettavat tila-, aktivointi- tai lukituslinjoja, jotka kertovat järjestelmälle, että parittelu on valmis.
Insinöörien tulisi varmistaa tämä järjestys itse liittimestä, ei olettaa sitä. Nastojen pituudet vaihtelevat sarjoittain, ja joissakin malleissa kerrokset on vaihdettu tai signaalinastat on sijoitettu erilliseen koteloon. Sokkoliitos ja jännitteinen asennus ovat myös erillisiä ongelmia. Liitin voi ohjautua täydellisesti yhteen ja silti saada valokaaren, jos tehonastat sulkeutuvat ennen maadoitusta.
Pikakytkentäturvallisuus riippuu tästä maadoitus ensin -järjestyksestä. Kun robotti telakoituu akun ollessa jännitteinen, esikontaktin maadoitusnasta tasaa potentiaalin ennen kuin virtanastat kohtaavat. Tämä vaihe rajoittaa valokaaren syntymistä virtakontakteissa ja ohjaa akun tulokapasitanssiin virtaavaa syöksyvirtaa. Ilman sitä nopea jännitevaihe voi laukaista akun hallintajärjestelmän ylivirta- tai oikosulkusuojauksella, ja telakointiasema vikaantuu, vaikka mekaaninen liitäntä onnistuu. Sama logiikka toimii päinvastoin irrotuksen aikana: maadoituksen on katkettava viimeisenä, joten aktivointilinja katkeaa ensin ja järjestelmä sulkee virtatien puhtaasti. Akkuautomaatiojärjestelmä, joka lukitsee vian valokaaren tapahtumassa, pitää akun offline-tilassa, kunnes huolto nollataan, mikä on kallista laitekannassa. Suunnittelijat, jotka haluavat taustatietoa suojauskynnyksistä, voivat tarkastella... Rakennusautomaation ja projektienhallinnan perusteet.
2.2 Osittainen lisäys ja sekvenssin varmennus
Robotti pysähtyy joskus kesken telakoinnin. Ajoneuvo sammuu, este estää lähestymisen tai telakointiaseman suuntaus katkeaa viimeisen senttimetrin kohdalla. Tässä tilassa esikontaktinastat saattavat koskettaa toisiaan, kun taas virtanastat pysyvät auki. Pakkaus näkee maan ja signaalin, mutta ei pääreittiä, ja robotti lukee epätäydellisen parituksen.
Hyvä sekvenssisuunnittelu muuttaa tämän tilan havaittavaksi signaaliksi. Kosketuksen jälkeinen aktivointilinja pysyy auki, kunnes robotti on kokonaan paikallaan, joten robotin ohjain näkee tilan "ei valmis" ja voi vetäytyä sisään ja yrittää uudelleen. Joissakin malleissa on lisätty erillinen pariutumisen havaitsemiseen tarkoitettu pinni lyhyimpään kerrokseen samaa tarkoitusta varten. Vahvistus kuuluu telakointilaitteen testiin: insinöörien tulisi komentaa osittainen lähestyminen, pitää asento ja varmistaa, ettei virtaa kulje eikä BMS-vikalupia tapahdu.
Sovelluksen sopivuus vaikuttaa nastojen määrään. Varastoissa käytettävien AMR- ja AGV-käytössä olevien LiFePO4-akkujen hyöty on täydestä aktivointi- ja termistorilinjoilla varustetusta sarjasta, koska tuhannet telakointitapahtumat moninkertaistavat yhden huonon liitoksen riskin. Energiaintensiivisissä lääketieteellisissä tai turvallisuusalustoilla käytettävät NMC-akut tarvitsevat usein samoja linjoja lämmönvalvontaan. LCO- ja LMO-akkuja esiintyy harvemmin telakointiroboteissa, joissa syklin käyttöikä ja lämpömarginaali ovat tärkeämpiä. Vaatimustenmukaisuus noudattaa akun standardia: IEC 62133-2 ja UL 2054 kattavat akun ja ISO 3691-4 kuljettajattoman trukkijärjestelmän. Lisätyt signaalinastat nostavat liittimien kustannuksia ja vaativat lisää liitäntävoimaa, joten pelkkään virtaan kytkettävät mallit sopivat matalajännitteisiin ja vähän sykliä sisältäviin telakointiasemiin, joissa BMS käsittelee kytkentävirran itse.
Osa 3: Blind-Mate-akkuliittimien käyttöikä roboteissa
3.1 Syklitestaus ja heikkenemismekanismit
Datataulukon syklimäärät ovat peräisin puhtaista penkkitesteistä. Todellisiin robottien käyttösykleihin lisätään pölyä, tärinää ja osittaisia liitoksia. Insinöörien tulisi testata liitoksen kestoaika käyttämällä todellista telakointiliikettä, ei suoraviivaista laboratoriotyöskentelyä. Useat standardit ohjaavat tätä testausta:
IEC 60512 sisältää testausmenetelmät kosketusresistanssille ja lämpötilan nousulle.
IEC 61984 asettaa liittimien turvallisuus- ja mekaanisen kestävyyden kriteerit.
UL 1977 kattaa komponenttiliittimet datalle, signaalille ja teholle Pohjois-Amerikassa.
CSA C22.2 No. 182.3 käsittelee liittimien turvallisuutta ja rakennetta.
Neljä mekanismia aiheuttaa hajoamista. Kosketuskuluminen poistaa materiaalia jokaisesta liitoskohdasta. Kierrekorroosio muodostaa oksidikalvoja pienillä värähtelyamplitudeilla, ja vastus kasvaa. Pinnoitteen läpikuluminen paljastaa perusseoksen, joka korrodoituu nopeammin. Työntövoiman aiheuttama ajautuminen osoittaa, että kosketusgeometria on muuttunut. Anernin mukaan 500–2 000 syklille mitoitettu laatikkomainen sokkoliitin osoittaa, kuinka laaja vaihtelu voi olla.
3.2 Pinnoitus, materiaalit ja käyttöikäluokat
Pinnoitusvalinnan on vastattava syklien määrää, ei nimellisvirtaa. Tinaus vaatii Sybusbarin mukaan 1.5–2.5 mm:n pyyhkäisyn kohtuullisella voimalla oksidin rikkomiseksi. Tämä pyyhkäisy sopii huoltoon, mutta huonosti korkeataajuiseen vaihtoasemaan. Kulta sietää pidempää pyyhkäisyä ja kestää hankausta, mutta suurvirtakoskettimen kulta maksaa liikaa; suunnittelijat varaavat sen saman kotelon signaalinastoihin.
Käyttöikäluokkien tulisi seurata kennokemiaa. 2 000–5 000 syklin käyttöiässä olevat LiFePO4-akut oikeuttavat liittimen, jolla on vastaava kestävyysluokitus. 500–1 000 syklin alustoilla olevat NMC-akut tarvitsevat vähemmän. Nämä ovat kennotason viitearvoja, eivät akun takuita.
Sovelluksen sopivuus, vaatimustenmukaisuus ja luotettavan kumppanin kustannukset ratkaisevat päätöksen. IEC 60529 -standardia sovelletaan, kun kotelolta vaaditaan IP-luokitus, ja luokituksen on vastattava koottua järjestelmää. IEC 60664-1 ohjaa eristyskoordinointia. Vahvista ehdokkaat omalla telakointiasennuksellasi ja käyttöjaksotestilläsi.
Kohdistus, kosketinjärjestys ja liitosten käyttöikä muodostavat yhden suunnittelujärjestelmän. Löysämmät kellukkeen kiinnitykset helpottavat telakointia, mutta rasittavat koskettimia. Pidemmät esikosketintapit parantavat käytönaikaisen kytkennän turvallisuutta, mutta lisäävät asennusvoimaa. Amphenol LTW arvioi vaihtoliittimensä olevan +/- 1.5 mm X/Y-kellukkeen ja IP67-luokituksen sekä liitetyssä että liittämättömässä tilassa, mikä osoittaa, kuinka julkaistut kellukkeen kuvat tukevat vain yhtä akselia.
Valintalistaan tulisi sisältyä telakointitoleranssi, jatkuva virta ja jännite, signaalivaatimukset, käytönaikaisen liitännän vaatimukset, odotettu syklien määrä, tiiviyssuojaus, standardien noudattaminen ja luotettavan kumppanin kustannukset. Alibaban osto-oppaassa ehdotetaan vähintään 5 000 nimellissyklin tavoittelua ja liittimien vaihtoa 18–36 kuukauden välein.
Validoi Blind-Mate-robottien akkuliittimet omalla telakointilaitteellasi ja käyttöjaksotestillä. Pelkät datalehden käyttöjaksoluokitukset eivät ennusta kaluston suorituskykyä.
FAQ
Poistaako blind-mate-liitin tarpeen laiturin tarkalle kohdistukselle?
Ei. Ohjaimet ja kellukkeen kiinnikkeet korjaavat vain pieniä siirtymäjä. Useimmat blind-mate-liittimet vaativat edelleen melko tiukat kohdistustoleranssit. Kellukkeen liikeradan on oltava suurempi kuin telakointimenetelmän jäljelle jäävä kohdistusvirhe. Insinöörien tulisi mitata todellinen toleranssipino rungon, pakkauksen ja kiinnityksen välillä ennen kuin he luottavat julkaistuun kellukkeen lukuun.
Voiko robotti kytkeä litium-akun turvallisesti käytön aikana ilman sekvensoitua liitintä?
Kuumasyötön turvallisuus riippuu todellisesta kosketinjärjestyksestä, ei liittimen etiketistä. Maadoituskytkentä rajoittaa valokaaren ja kytkentävirran syöksyä. Virtakytkentäkytkentä voi laukaista BMS-järjestelmän ylivirtasuojan, vaikka mekaaninen osa näyttäisi puhtaalta. Insinöörien tulisi tarkistaa todellisen osan nastakerrokset ja testata jännitteinen kytkentä.
Mitä tapahtuu, kun robotti pysähtyy kesken telakoinnin?
Esikontaktinastat saattavat koskettaa toisiaan, kun taas virtanastat pysyvät auki. Hyvin suunniteltu käyttöliittymä käyttää lyhintä aktivointi- tai liitoksen havaitsemisnastaa ilmoittaakseen epätäydellisestä liitoksesta. Ohjain näkee sitten "ei valmis", vetäytyy takaisin ja yrittää uudelleen. Telakointilaitteen testin tulisi komentaa osittainen lähestyminen ja vahvistaa, ettei virtaa kulje eikä BMS-vikalupia ole.
Kuinka monelle kytkentäjaksolle robotin akkuliittimen tulisi olla mitoitettu?
Nimellisarvon tulisi vastata akun käyttöikää. 2 000–5 000 syklin kestoisille LiFePO4-akuille sopiva liitin on oikeutettu saman kestävyyteen. 500–1 000 syklin alustoilla olevat NMC-akut tarvitsevat vähemmän virtaa. Nämä ovat kennotason viitearvoja, eivät akun takuita. Aiemmin mainitussa osto-oppaassa ehdotetaan, että paljon käytettyjen laitureiden kohdalla pyritään vähintään 5 000 nimellissykliin.
Mitkä standardit koskevat robottien Blind-mate-akkuliittimiä?
IEC 60512 kattaa kosketusresistanssin ja lämpötilan nousun testausmenetelmät. IEC 61984 asettaa liittimien turvallisuus- ja mekaanisen kestävyyden kriteerit. UL 1977 ja CSA C22.2 No. 182.3 kattavat komponenttiliittimet Pohjois-Amerikassa. Pakkausturvallisuus noudattaa IEC 62133-2- ja UL 2054 -standardeja. Kuljettajattomat kuorma-autot kuuluvat standardin ISO 3691-4 piiriin ja tiiviysvaatimukset IEC 60529 -standardin mukaisesti.


