
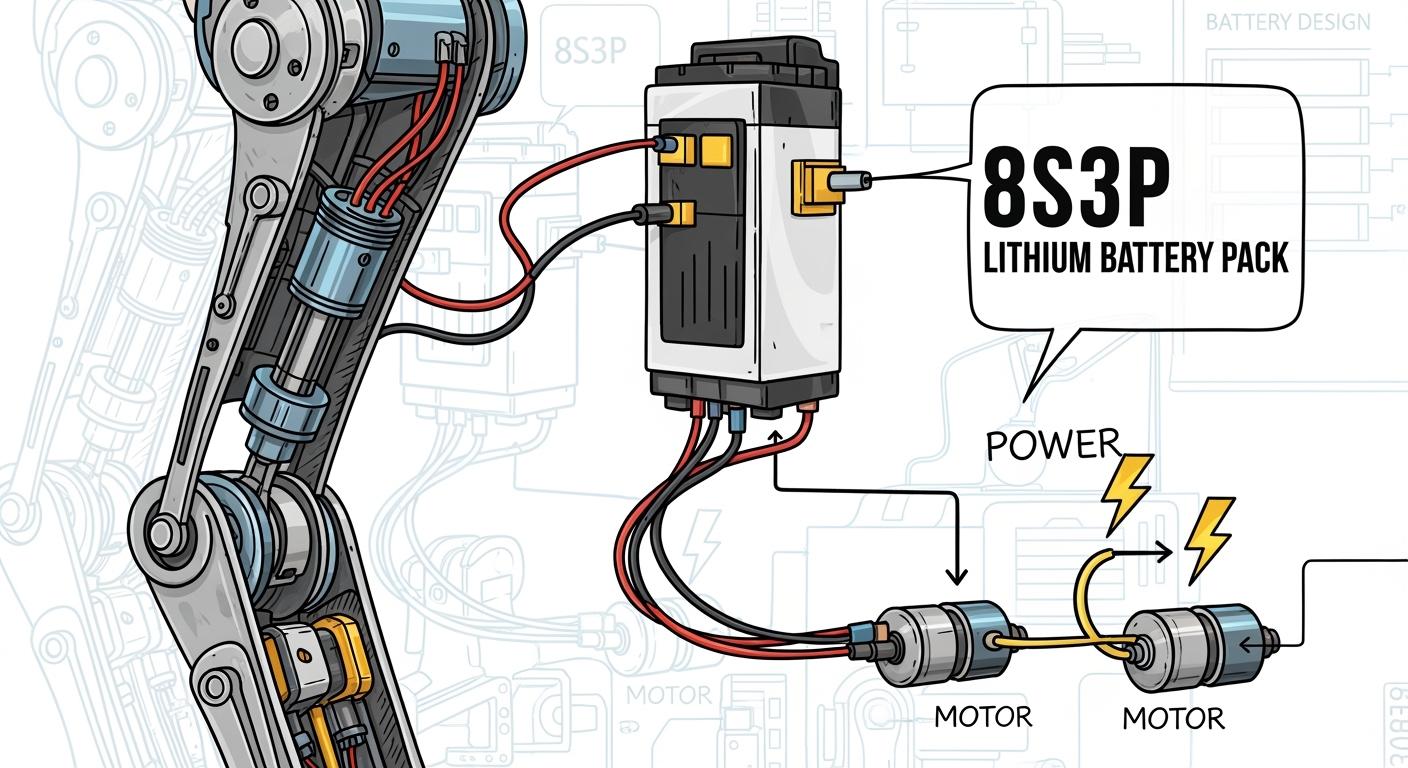
Edistät kuntoutusrobottien toiminnan tehokkuutta ja turvallisuutta keskittymällä tehontuottosuunnitteluun, joka mukauttaa akun kokoonpanon tarkkoihin tehovaatimuksiin. Akun käyttöiän ja teho-painosuhteen parannukset mahdollistavat pidemmän käyttöiän ja tehokkaamman energiankäytön. Kuntoutuslaitteiden osalta mukautettu litium-akkupaketti voi auttaa tasapainottamaan käyttöaikaa, painoa, jännitteen vakautta ja turvallisuutta. Adaptiivit ohjausjärjestelmät parantavat käyttäjän turvallisuutta entisestään tukemalla yksilöllistä liikkumista.
Keskeiset ostokset
Käytä 8S3P-konfiguraatiota parantaaksesi litiumakkujen jännitettä ja kapasiteettia. Tämä kokoonpano parantaa suorituskykyä ja luotettavuutta kuntoutusroboteissa.
Integroi akunhallintajärjestelmä (BMS) akun kunnon valvontaan. Tämä järjestelmä suojaa ylilataukselta ja ylikuumenemiselta varmistaen turvallisuuden ja pitkän käyttöiän.
Suorita akkupaketin perusteellinen testaus todellisissa tilanteissa. Tämä vaihe validoi suorituskyvyn ja turvallisuuden, mikä auttaa täyttämään lääketieteellisten ja robotiikkasovellusten vaatimukset.
Osa 1: 8S3P:n konfigurointi ja tehon ulostulon suunnittelu
1.1 8S3P-sarja-rinnakkaisrakenne
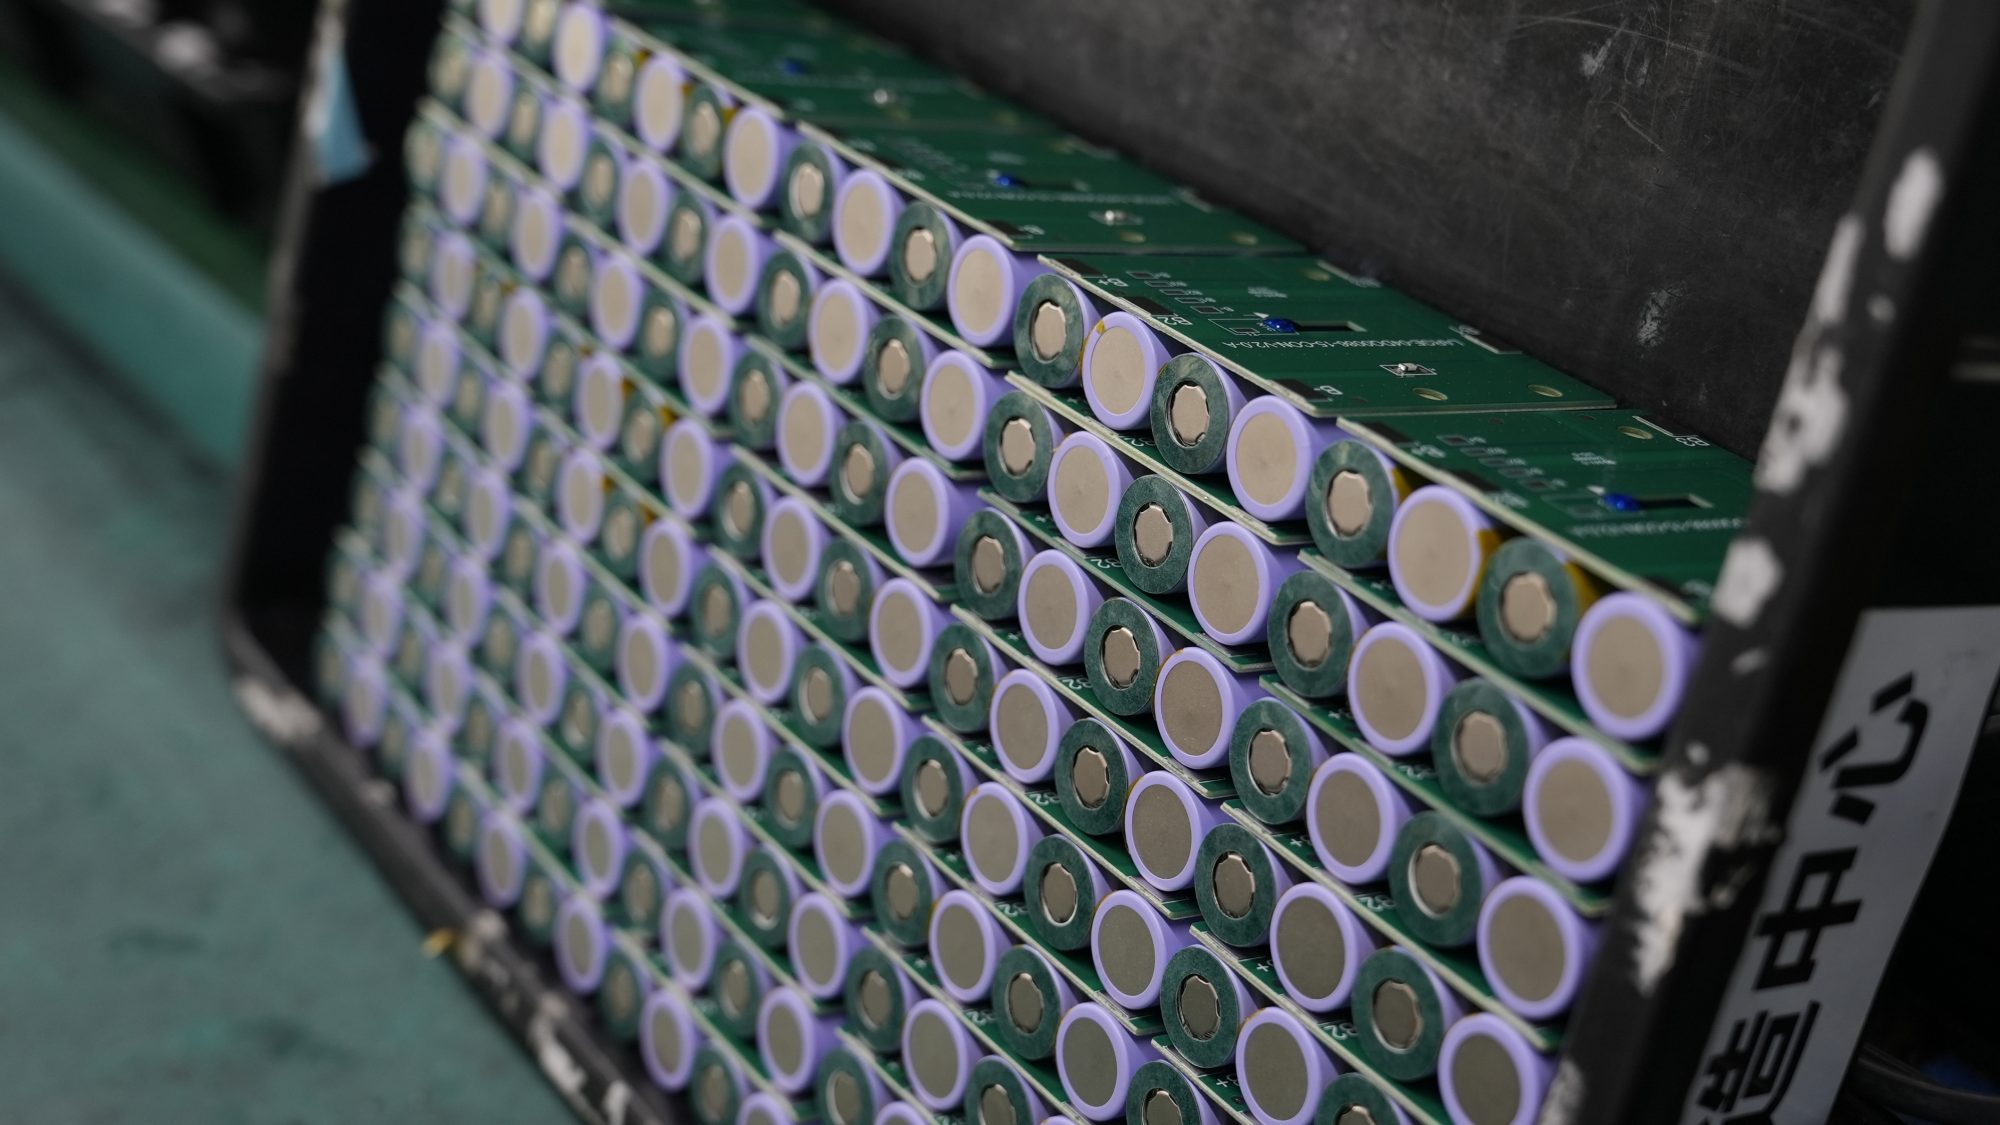
8S3P-sarja-rinnakkaisrakenteen avulla saavutat vankan tehontuoton. Tämä kokoonpano yhdistää kahdeksan kennoa sarjaan jännitteen nostamiseksi, kun taas kolme rinnakkaista jonoa lisäävät kapasiteettia ja virrantuottoa. Hyödyt parannetusta virranjaosta, mikä vähentää jännite-epätasapainoa ja pidentää akun käyttöikää. Kuntoutusroboteissa tämä rakenne tukee vakaata toimintaa ja korkeaa luotettavuutta.
Vinkki: Tasapainota aina solut rinnakkaisissa ryhmissä estääksesi heikompien solujen aiheuttamat suorituskyvyn laskut.
määrittely | Arvo |
|---|---|
Nimellisjännite | 25.6V |
Nimelliskapasiteetti | 9.9Ah |
energia | 253.44Wh |
Sisäinen vastus | ≤80 mΩ |
Itsepurkautumisnopeus | <1 %/kk |
Max jatkuva purkautuminen | 20A |
Latausvirta | 1.98A |
Maksimi latausvirta | 10A |
Latausjännite | 29.2V |
1.2 Jännitteen ja kapasiteetin skaalaus
Jännitettä skaalataan lisäämällä sarjaan kytkettyjen kennojen määrää ja kapasiteettia parannetaan lisäämällä rinnakkaisia kennoja. Tämän lähestymistavan avulla voit räätälöidä tehonlähdön suunnittelun lääketieteellisten ja robotiikkasovellusten erityistarpeisiin. 8S3P-kokoonpano tuottaa 29.6 V:n nimellisjännitteen ja 7500 mAh:n ja 7800 mAh:n kapasiteetin, mikä tukee pidempiä käyttöaikoja ja suurempaa energian varastointia.
Ominaisuus | Sarjat | Parallel |
|---|---|---|
Lisäykset | Jännite | Koko |
Nykyinen Draw | Laske | Korkeammat |
Tyypillinen käyttö | Moottorit, invertterit | Varavirta, pitkä käyttöaika |
Päähaaste | Jännitteen tasapainotus | Nykyinen tasapainotus |
1.3 Solumuoto ja energiatiheys
Optimaalisen tehontuoton saavuttamiseksi on valittava oikea kennomuoto ja -kemia. Esimerkiksi LiFePO4:n alustajännite on 3.2 V, energiatiheys 90–120 Wh/kg ja yli 2000 sykliä, mikä tekee Lion-akuista ihanteellisia lääketieteellisiin ja teollisuusrobotteihin. NMC- ja LCO-kemikaalit tarjoavat suuremman energiatiheyden, mutta saattavat vaatia tiukempaa hallintaa. Johdonmukainen kennovalinta varmistaa tasaisen suorituskyvyn ja turvallisuuden.
1.4 Syklin vakaus ja nopea lataus
Parannat syklin vakautta ja mahdollistat nopean latauksen käyttämällä korkealaatuisia kennoja ja integroimalla luotettavan akunhallintajärjestelmän (BMS). Tämä järjestelmä valvoo jännitettä, lämpötilaa ja virtaa suojaamalla litium-akkupakettiasi ylilataukselta ja syväpurkaukselta. Pikalataus tukee toiminnan tehokkuutta eksoskeletonroboteissa, kun taas pitkä syklin käyttöikä varmistaa pitkäaikaisen luotettavuuden vaativissa ympäristöissä.
Osa 2: Laskeminen, optimointi ja integrointi
2.1 Tehon laskemisen vaiheet
Sinun on laskettava 8S3P-litium-akkupaketin ydinparametrit varmistaaksesi luotettavan suorituskyvyn kuntoutusroboteissa. Aloita tunnistamalla kennokemia, kuten LiFePO4, jonka alustajännite on 3.2 V, energiatiheys 90–120 Wh/kg ja yli 2000 sykliä. Käytä seuraavaa taulukkoa laskelmiesi ohjaamiseen:
Kaava/parametri | Tuotetiedot | Esimerkki (8S3P LiFePO4, 100Ah kennot) |
|---|---|---|
Jännite | Sarjasolut × Kennojännite | 3.2 V × 8 = 25.6 V |
Koko | Rinnakkaiskennot × Kenno Ah | 100 3 Ah × 300 = XNUMX XNUMX Ah |
energia | Jännite × Kapasiteetti ÷ 1000 (kWh) | 25.6 V × 300 Ah ÷ 1 000 = 7.68 kWh |
Sinun tulee aina tarkistaa nämä laskelmat toimittajasi toimittamien todellisten kennotietojen avulla. Tämä vaihe varmistaa, että tehontuottosuunnitelmasi täyttää eksoskeletonrobottisi toiminnalliset vaatimukset.
2.2 Akun ja robotin vaatimusten yhteensovittaminen
Sinun on sovitettava akun teho kuntoutusrobottisi todellisiin vaatimuksiin. Aloita analysoimalla robotin huippu- ja keskimääräistä virrankulutusta eri liikesyklien aikana. Esimerkiksi kävelyavustus voi vaatia suurempia virtapurskeita, kun taas lepotilassa virta kuluu vähemmän. Valitse akkukokoonpano, joka tukee sekä suurinta jatkuvaa purkausvirtaa että vaadittua käyttöaikaa.
Vinkki: Sisällytä aina vähintään 20 %:n turvamarginaali lasketun huippuvirran yläpuolelle odottamattomien kuormituspiikkien ja ikääntymisvaikutusten varalta.
Voit käyttää sovellustietoja samankaltaisista lääketieteellisistä ja robotiikka-alan skenaarioista arvioidesi tarkentamiseen. Tämä lähestymistapa auttaa välttämään akkupaketin ali- tai ylimitoituksen, mikä voi vaikuttaa sekä suorituskykyyn että kustannuksiin.
2.3 Purkausnopeus ja lämmönhallinta
Sinun on otettava huomioon purkausnopeus (C-nopeus) varmistaaksesi, että akku tuottaa riittävästi virtaa ilman ylikuumenemista. Korkea purkausnopeus voi aiheuttaa liiallista lämmön kertymistä, mikä lyhentää syklin käyttöikää ja lisää turvallisuusriskejä.
Lämpötilan hallinta on ratkaisevan tärkeää lämpökiihtymien estämiseksi, sillä ne voivat johtaa vakaviin turvallisuusriskeihin, kuten myrkyllisten ja syttyvien kaasujen vapautumiseen ja jopa räjähdyksiin. Tehokkaat lämmönhallintastrategiat, kuten kriittisten olosuhteiden varhainen havaitseminen ja akkusuunnittelun optimointi, ovat olennaisia turvallisuuden ja suorituskyvyn parantamiseksi sovelluksissa, kuten kuntoutuseksoskeletonroboteissa.
Lämpötila-anturit tulisi integroida ja akkukotelo suunnitella optimaalisen lämmönpoiston takaamiseksi. Pakotettu ilma- tai nestejäähdytys voi olla tarpeen suuritehoisissa sovelluksissa. Tarkista aina lämmönhallintastrategiasi todellisissa käyttöolosuhteissa.
2.4 Turvallisuus, rakennusautomaatiojärjestelmät ja solujen tasapainottaminen
Sinun on asetettava turvallisuus etusijalle litium-akkupakettisi suunnittelun kaikissa vaiheissa. Integroi akunhallintajärjestelmä (BMS) kennojen jännitteiden, lämpötilojen ja virran valvomiseksi reaaliajassa. BMS suojaa ylilataukselta, ylipurkaukselta, oikosuluilta ja lämpötapahtumilta. Kennojen tasapainotus, joko passiivinen tai aktiivinen, varmistaa tasaisen suorituskyvyn ja pidentää akkupakettisi käyttöikää.
Turvaominaisuus | Toiminto |
|---|---|
Ylikuormasuojaus | Estää soluvaurioita ja tulipaloriskin |
Ylipurkaussuojaus | Estää syväpurkautumisen ja kapasiteettihäviön |
Oikosulkusuojaus | Pysäyttää vaaralliset virtapiikit |
Lämpötilan valvonta | Havaitsee ylikuumenemisen ja laukaisee sammutuksen |
Solujen tasapainotus | Ylläpitää tasaista jännitettä kennojen välillä |
Sinun tulee testata kaikki turvaominaisuudet simuloiduissa vikatilanteissa ennen akun käyttöönottoa lääketieteellisessä tai robotiikkaympäristössä.
2.5 Integrointi ja testaus
Sinun on integroitava akkupaketti eksoskeletonrobottiin kiinnittäen huomiota mekaanisiin, sähköisiin ja ohjelmistoliitäntöihin. Kiinnitä akku tärinänkestävillä kiinnikkeillä ja varmista, että kaikki liittimet täyttävät virta- ja jännitearvot. Toteuta tiedonsiirto rakennusautomaatiojärjestelmän ja robotin pääohjaimen välille reaaliaikaisia tilapäivityksiä ja vikailmoituksia varten.
Sinun tulisi suorittaa kattava testaus, joka sisältää:
Toiminnalliset testit erilaisilla kuormitusprofiileilla
Lämpösykli- ja rasituskokeet
Kaikkien suojausominaisuuksien turvallisuusvalidointi
Kenttäkokeet tosielämän sovellustilanteissa
Tämä prosessi varmistaa, että Power Output Design -ratkaisusi tarjoaa luotettavan, turvallisen ja tehokkaan suorituskyvyn vaativissa kuntoutus- ja robotiikkaympäristöissä.
Varmistat luotettavan eksoskeletonrobotin suorituskyvyn noudattamalla seuraavia ohjeita: valitse oikea 8S3P-kokoonpano, laske jännite ja kapasiteetti, ota käyttöön vankat turvaominaisuudet ja integroi akkupaketti perusteelliseen testaukseen. Validoi aina suunnittelusi vastaamaan toiminnallisia tarpeita ja tukemaan pitkäaikaista, turvallista käyttöä lääketieteen ja robotiikan aloilla.
FAQ
Mitä etuja 8S3P-litiumparisto tarjoaa eksoskeletonroboteille?
8S3P-litiumparisto tarjoaa suuren energiatiheyden, vakaan jännitteen ja pitkän käyttöiän. Tämä kokoonpano tukee luotettavaa toimintaa lääketieteellisissä, robotiikka- ja teollisuussovelluksissa, joissa kevyt teho ja tasainen teho ovat tärkeitä. Tarvitsetko pariston puettavaan robotiikkaan? Large Power voi suunnitella räätälöidyn akkuratkaisun jännite-, kapasiteetti- ja turvallisuusvaatimustesi mukaan.
Miten varmistat litium-akkujen turvallisuuden ja luotettavuuden?
Parannat turvallisuutta ja luotettavuutta integroimalla Akun hallintajärjestelmä reaaliaikaista valvontaa varten. Kennojen tasapainotus ja lämmönhallinta suojaavat ylilataukselta, ylipurkaukselta ja ylikuumenemiselta. Nämä suojaukset ovat välttämättömiä lääketieteellisille kuntoutuslaitteille ja mobiiliroboteille.
Mistä voit hankkia räätälöityjä litium-akkuratkaisuja Large Power?
Voit ottaa yhteyttä Large Power räätälöityä konsultointia ja akkupakettien suunnittelutukea varten. Large Power insinöörit voivat räätälöidä litiumakkuratkaisuja kuntoutusroboteille, lääkinnällisille laitteille ja teollisuusroboteille. Aloita räätälöity akkuratkaisu vastaamaan erityisiä litium-akkupakkauksesi vaatimuksia.


