

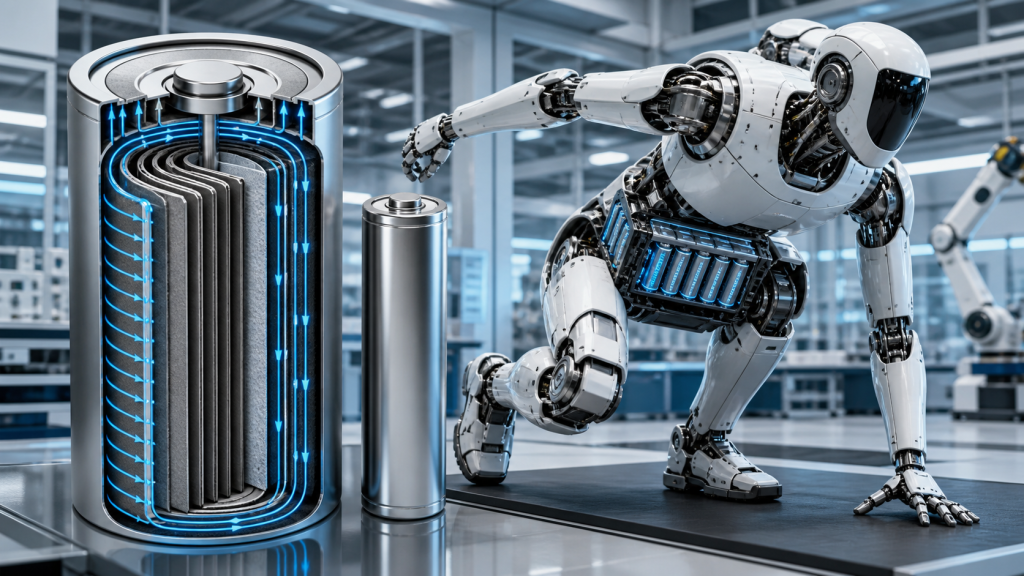
Humanoidirobotit asettavat epätavallisia vaatimuksia sähköjärjestelmilleen. Nivelmoottorit saattavat vaatia teräviä virtapulsseja nostamisen, kiihdytyksen, kyykistymisen tai tasapainon palautumisen aikana, kun taas sisäänrakennettu laskenta ja anturit luovat jatkuvan taustakuormituksen. Näissä sovelluksissa akun valinta ei ole pelkästään energiatiheyteen liittyvä päätös. Tehotiheys, jännitteen vakaus, sisäinen resistanssi, terminen käyttäytyminen ja pakkaustason yhdenmukaisuus vaikuttavat suoraan robotin suorituskykyyn.
Nopea vastaus
Pöydättömiä lieriömäisiä kentoja lyhennetään ja jaetaan virran reitti elektrodin reunan yli sen sijaan, että ne keskittäisivät virran yhden tai useamman perinteisen kielekkeen läpi. Tämä arkkitehtuuri voi vähentää sisäistä vastusta, parantaa virran jakautumista ja rajoittaa paikallista lämpenemistä suuritehoisen käytön aikana. Humanoidiroboteilla nämä edut voivat tukea vahvempaa huipputehon vastetta ja hallittavampia pakkauslämpötiloja. Pöydätön rakenne ei kuitenkaan automaattisesti takaa nopeaa latausta, pitkää syklin käyttöikää tai luotettavaa robotin akkua. Kennojen laatu, pakkausten yhteenliitännät, lämmönhallinta, BMS-kalibrointi ja laturin koordinointi ovat edelleen ratkaisevia.
Keskeiset ostokset
- Humanoidirobottien akkuja on arvioitava jatkuvan tehon ja ohimenevän jännitevasteen, ei pelkästään energiatiheyden, osalta.
- Pöydättömissä kennoissa virta jaetaan kerättyä elektrodia leveämmälle reunalle, mikä auttaa vähentämään vastusta ja paikallista lämpöä.
- Pienempi kennovastus voi parantaa suorituskykyä suurilla virroilla, mutta seuraavia pullonkauloja voivat olla pakkauskiskot, hitsaukset, liittimet ja johdotus.
- Korkea purkausnopeus ei automaattisesti tarkoita turvallista pikalatauskykyä.
- Kennojen johdonmukaisuus, jäähdytys, suojauslogiikka ja tiedonsiirto laturin kanssa määräävät pakkaustason luotettavuuden.
- Robottivalmistajien tulisi validoida suorituskyky käyttämällä realistisia liikeprofiileja sen sijaan, että he luottaisivat vain lyhyisiin pulssivirtamäärityksiin.
Osa 1: Miksi humanoidiroboteilla on tehotiheysongelma
1.1 Dynaaminen liike luo lyhyitä, suurivirtaisia kuormia
Robotti kuluttaa harvoin virtaa tasaisesti. Kävely, seisominen, nostaminen, äkillinen kiihdytys, nivelten lukkiutuminen ja ulkoisesta häiriöstä toipuminen voivat tuottaa hyvin erilaisia sähkökuormia. Akku voi syöttää kohtalaista virtaa normaalin liikkeen aikana ja kohdata paljon suuremman pulssin, kun useita nivelmoottoreita toimii samanaikaisesti.
Tämä tarkoittaa, että kenno, joka näyttää ampeerituntilaskelman perusteella riittävältä, voi silti tuottaa liiallista jännitehäviötä tai lämpöä dynaamisen käytön aikana. Insinöörien tulisi arvioida:
- Jatkuva purkausvirta
- Huippuvirran suuruus ja kesto
- Jännitteen lasku toistuvien pulssien aikana
- Lämpötilan nousu koko käyttöjakson aikana
- Tehokapasiteetti alhaisella lataustasolla
- Suorituskyky satojen syklien jälkeen
1.2 Energiatiheys on tärkeä, mutta se ei ole ainoa prioriteetti
Suurempi energiatiheys voi pidentää käyttöaikaa tai vähentää pakkauksen painoa, mutta robotti tarvitsee myös riittävän tehotiheyden muuntaakseen varastoidun energian hyödylliseksi mekaaniseksi tuotokseksi. Kevyt, suurenerginen kenno ei välttämättä sovellu, jos sen sisäinen vastus aiheuttaa liiallisen jännitehäviön huippukuormituksen aikana.
Suunnittelutavoitteena on siis tasapainottaa käyttöaika, massa, tilavuus, lähtöteho, jäähdytysvaatimukset ja käyttöikä. Large Power kehittää räätälöityjä robottiakkuratkaisuja todellisen moottorin kuormituksen, ohjausarkkitehtuurin, asennustilan ja käyttöympäristön ympärillä.
Osa 2: Mikä on pöydätön akkukenno?
2.1 Taulukoton vs. kokovälilehtiterminologia
Teollisuus käyttää yleisesti termiä taulukon solu, vaikka elektrodi vaatii silti sähköisen liitännän liittimeen. Termi kuvaa yleensä rakennetta, jossa suuri osa elektrodin reunasta toimii jatkuvana tai hajautettuna virrankeräysliitäntänä. Sitä voidaan kuvata myös täysliuskaiseksi, jatkuvaliuskaiseksi tai paanuliuskaiseksi arkkitehtuuriksi valmistajasta ja tuotantomenetelmästä riippuen.
Perinteinen sylinterimäinen kenno kerää virtaa yhden tai useamman erillisen kielekkeen kautta. Virran on kuljettava sivusuunnassa kalvon läpi ennen kuin se saavuttaa nämä liitäntäpisteet. Pöydättömässä rakenteessa tehokas virran reitti on lyhyempi ja jakautuu laajemmalle alueelle.
2.2 Miksi nykyinen polku on tärkeä
Sähkövastus muuntaa osan akun tuottamasta energiasta lämmöksi seuraavasti: P = I²RKoska lämpeneminen kasvaa virran neliössä, jopa vaatimaton resistanssin pieneneminen voi olla arvokasta robotin liikkeiden aikana suurilla virroilla.
| Suunnittelun huomioiminen | Perinteinen välilehtirakenne | Taulukoton rakenne |
|---|---|---|
| Nykyinen kokoelma | Tiivistetty erillisissä tableteissa | Jaettu leveämmän elektrodin reunan suuntaisesti |
| Tehokas virtareitti | Pidemmät folion läpi kulkevat osat | Yleensä lyhyempi ja tasaisempi |
| Paikallinen lämmitys | Todennäköisemmin välilehtialueiden lähellä | Mahdollisesti vähennettävä hajautetun keräämisen kautta |
| Suuri virtavaste | Riippuu vahvasti välilehtien määrästä ja sijoittelusta | Voi tukea alhaisempaa vastusta ja parannettua tehontuottoa |
| valmistus | Kypsä ja laajalti standardoitu | Vaativampi reunanmuokkaus, linjaus ja hitsaus |
Osa 3: Humanoidirobottien akkupakettien edut
3.1 Pienempi sisäinen resistanssi ja pienempi jännitehäviö
Kun useat toimilaitteet tarvitsevat virtaa samanaikaisesti, pienempi kennovastus voi auttaa pakettia ylläpitämään vakaampaa jännitettä. Tämä tukee moottorinohjaimia, tietokonelaitteistoa ja turvaelektroniikkaa, jotka saattavat reagoida huonosti jyrkkään jännitehäviöön.
Hyöty tulisi varmistaa pakettitasolla. Nikkelinauhat, kuparikiskot, hitsaukset, sulakkeet, liittimet, kaapelit ja kontaktorit lisäävät kaikki vastusta. Kun kennovastus pienenee, nämä komponentit voivat aiheuttaa suuremman osan kokonaishäviöstä.
3.2 Tasaisempi lämmönjako
Hajautettu virrankeruu voi vähentää yksittäisten kielekkeiden ympärille keskittynyttä lämpöä. Tasaisempi kennolämpötila voi yksinkertaistaa akun jäähdytystä ja vähentää kennojen välisiä lämpötilaeroja. Tämä on tärkeää, koska epätasainen lämpötila kiihdyttää epätasaista ikääntymistä, mikä voi lisätä epätasapainoa ja vähentää akun käyttökelpoista kapasiteettia.
Pöydätön arkkitehtuuri ei poista lämpöä. Suurvirtakäyttö aiheuttaa silti sähkökemiallisia ja resistiivisiä häviöitä. Insinöörien on suunniteltava sopivat lämpöreitit, anturien sijoittelu, etäisyydet, kotelon tuuletus ja käyttörajat.
3.3 Parempi tuki toistuville suuritehoisille tapahtumille
Humanoidirobotti voi toistaa samaa vaativaa liikettä useita kertoja työvuoron aikana. Hyödyllisen suuritehoisen solun on siksi käsiteltävä toistuvia pulsseja ilman liiallista kumulatiivista lämpenemistä. Testauksen tulisi toistaa robotin todellinen liikesykli yhden lyhyen laboratoriopulssin käyttämisen sijaan.
Suositeltuja mittauksia ovat akun vähimmäisjännite, kennon enimmäislämpötila, lämpötilahajonta, virran kulkureitin lämpötila hitsauksissa ja liittimissä sekä palautumisaika virransyöttötapahtumien välillä.
Osa 4: Tekniset kompromissit ja valmistusrajoitukset
4.1 Pöydättömiä kennoja on vaikeampi valmistaa
Hajautetun elektrodin reunan on oltava muotoiltu, kohdistettu ja liitetty yhdenmukaisesti. Reunan geometrian tai hitsauslaadun vaihtelut voivat aiheuttaa epätasaista virranjakoa, lisääntynyttä vastusta tai mekaanista heikkoutta. Tuotannon saanto ja laadunvalvontavaatimukset voivat siksi olla vaativampia kuin perinteisillä kielekkeillä varustetuilla kennoilla.
4.2 Solutason suorituskyky ei takaa pakkaustason suorituskykyä
Pienen resistanssin omaava kenno voi silti toimia heikommin akussa, jossa on huonosti suunnitellut liitännät tai epätasainen jäähdytys. Akkuinsinöörien tulisi arvioida:
- Solujen välinen tasavirran resistanssijakauma
- Hitsauksen kestävyys ja mekaaninen lujuus
- Virtakiskomateriaali ja poikkileikkauspinta-ala
- Sulakkeen ja kontaktorin vastus
- Liittimen lämpötila jatkuvassa virrassa
- Anturin sijainti ja lämpövasteaika
- Rinnakkaisryhmän virranjako
4.3 Kapasiteetin, tehon ja käyttöiän on oltava tasapainossa
Elektrodin optimointi suurta tehoa varten voi vaikuttaa energiatiheyteen, syklin käyttöikään tai kustannuksiin. Paras kenno ei välttämättä ole se, jolla on korkein mainostettu purkausnopeus. Robottivalmistajien tulisi vertailla jatkuvaa suorituskykyä, lämmönnousua, ikääntymiskäyttäytymistä, syötön vakautta ja pakkausintegraatiovaatimuksia.
Osa 5: Pöydättömiä soluja ovat vain yksi osa robotin energiajärjestelmää
Pöydättömiä kennoja voidaan käyttää virtatien resistanssin pienentämiseen ja lämmönjakautumisen parantamiseen suurtehopurkausten aikana, mutta pelkkä kennorakenne ei määrää robotin käyttöaikaa. Käytännöllisen robottienergiajärjestelmän on koordinoitava kennoja, akkua, Akunhallintajärjestelmä (BMS), laturi ja robotin ohjain.
Suuren kuormituksen aiheuttamien liikkeiden, kuten nostamisen, hyppimisen tai nopean kiihdytyksen, jälkeen akun lämpötila voi olla koholla, varaustila alhainen tai kennojen välinen epätasapaino voi kasvaa. Saman latausvirran käyttäminen kaikissa olosuhteissa voi kiihdyttää akkujen heikkenemistä tai työntää yksittäisiä kennoja lähemmäs niiden jännite- ja lämpötilarajoja.
Älykkään latauksen tulisi noudattaa seuraavaa järjestystä:
Akun tunnistus → tilan selvitys → turvatarkistus → latausstrategian valinta → dynaaminen virransäätö → jatkuva valvonta → latauksen valmistuminen
Laturi voi vastaanottaa akun jännitteen, kennojännitteen, lämpötilan, lataustilan ja vikatiedot BMS-järjestelmästä CAN- tai RS-485-tiedonsiirron kautta. Latausvirtaa voidaan sitten vähentää tai keskeyttää, kun akku lähestyy lämpötila- tai jänniterajojaan.
5.1 Miksi pöydättömyys ei automaattisesti tarkoita nopeaa latausta
Pienempi sisäinen resistanssi voi auttaa pöytämatonta kennoa hallitsemaan suurempaa virtaa pienemmällä resistiivisellä lämpenemisellä. Tämä ei kuitenkaan automaattisesti oikeuta kennoa tai akkua nopeaan lataukseen. Latausteho riippuu myös seuraavista tekijöistä:
- Solukemia ja elektrodisuunnittelu
- Anodi litiumpinnoituksen rajat
- Solulämpötila ja terminen tasaisuus
- Pakkaustason yhteenliittämisvastus
- Solujen yhteensovituksen ja tasapainotuksen tarkkuus
- BMS-suojakynnykset
- Laturin tiedonsiirto- ja ohjauslogiikka
Humanoidirobottien latausnopeus tulisi määritellä validoitujen virran, jännitteen, lämpötilan ja syklin eliniän rajojen perusteella eikä kennon huippupurkausarvon perusteella.
5.2 Manuaalisesta latauksesta autonomiseen lataukseen
Kun robotit siirtyvät tehtaisiin, varastoihin, tarkastuspaikoille ja huoltoympäristöihin, autonomisesta latauksesta tulee osa käyttöjärjestelmää erillisen lisävarusteen sijaan. Kypsä työnkulku voi sisältää:
Vähäisen energian tunnistus → paluu latausasemalle → akun tunnistus → turvallisuuden validointi → hallittu lataus → valmistumisen vahvistus → paluu käyttöön
Tämä tekee energiajärjestelmän integroinnista erityisen tärkeää. Räätälöidyn robottiakun tulisi ottaa huomioon pöydätön kenno, pakkausarkkitehtuuri, lämmönhallinta, rakennusautomaatiojärjestelmän tiedonsiirto, latausliitäntä ja käyttösuhde yhdessä. Kaluston käyttäjille lopullinen tavoite ei ole pelkästään lyhin latausaika. Se on robotin korkeampi käytettävyys kontrolloidulla lämpötilalla, ennustettava akun käyttöikä ja vähemmän manuaalisia toimia.
Osa 6: Kuinka arvioida taulukottomia soluja robottiprojektissa
6.1 Jatkuvan virran testaus, ei pelkästään huippuvirran testaus
Lyhyt pulssiluokitus ei välttämättä vastaa robotin toistuvaa toimintaa suurella kuormituksella. Pyydä jännite- ja lämpötilakäyrät realistiselle jatkuvan virran jaksolle ja toistuville pulssisykleille. Vahvista latauksen aloitustila ja ympäristön lämpötila jokaista vertailua varten.
6.2 Vertaa resistanssia ja tasaisuutta saman erän sisällä
Keskimääräinen resistanssi ei riitä. Kennojen välinen ero vaikuttaa rinnakkaisvirran jakamiseen ja pakkauksen ikääntymiseen. Määritä tarkastusrajat kapasiteetille, tyhjäkäyntijännitteelle, tasavirtaresistanssille, mitoille, painolle ja jäljitettävyydelle.
6.3 Suorituskyvyn mittaaminen ikääntymisen jälkeen
Uusi kenno voi tarjota erinomaista tehoa, mutta robottialustat vaativat ennustettavaa suorituskykyä ajan myötä. Arvioi kapasiteetin säilymistä, resistanssin kasvua, jännitteen laskua ja lämpötilan nousua edustavan syklin jälkeen. Elinikäisen poiston kriteereihin tulisi kuulua sekä tehokapasiteetti että jäljellä oleva kapasiteetti.
6.4 Matalan lämpötilan suorituskyvyn validointi
Sisä- ja ulkoympäristöjen välillä liikkuvat robotit voivat kokea suuria lämpötilanvaihteluita. Kylmät olosuhteet lisäävät kennojen vastusta ja vähentävät käytettävissä olevaa tehoa. Sallitun lämpötilan alapuolella lataaminen voi myös aiheuttaa litiumpinnoitusriskin. matalan lämpötilan akkuratkaisu, pakkauslämmitin tai latauksen lukitus voi olla tarpeen.
6.5 Tarkista turvallisuus, sertifiointi ja jäljitettävyys
Lopullinen akkupaketti tulee arvioida sen markkinoille ja käyttöön sovellettavien standardien ja kuljetusvaatimusten perusteella. Tärkeitä huomioitavia seikkoja voivat olla UN 38.3, IEC 62133-2, IEC 62619, toiminnalliset turvallisuusvaatimukset, kotelointi ja dokumentoitu muutoshallinta. Sovellettava standardi riippuu lopullisesta robotista, akkuarkkitehtuurista ja kohdemarkkinoista.
Osa 7: Sylinterimäisten, pussi- ja prismaattisten kennojen välillä valitseminen
| Solumuoto | Tyypillinen vahvuus | Tekninen huomioiminen | Mahdollinen robottisovellus |
|---|---|---|---|
| Sylinterimäiset kennot | Kypsä toimitusketju, mekaaninen yhdenmukaisuus, hajautettu pakkausasettelu | Alhaisempi tilavuuspakkaustehokkuus ja paljon yhteenliitäntöjä | Huippudynaamiset humanoidi- ja mobiilirobotit |
| Pussisolut | Kevyt, ohut ja joustavat mitat | Vaatii puristuksen säätöä ja turvotusvaraa | Tilarajoitteiset tai kevyet alustat |
| Prismaattiset solut | Korkea pakettitason tilankäyttö ja vähemmän yhteenliitäntöjä | Lämpötilagradientit ja mekaaninen rajoitus vaativat huomiota | Suuremmat mobiilirobotit ja kiinteät robottijärjestelmät |
Pöydätön rakenne on näkyvin sylinterimäisten kennojen kehityksessä, mutta formaatin valinnan tulisi noudattaa robotin mekaanista toimintasädettä, tehoprofiilia, jäähdytysmenetelmää, huoltostrategiaa ja odotettua tuotantomäärää.
Yhteenveto
Pöydättömiä akkukentoja tarjoavat merkityksellisen rakenteellisen lähestymistavan humanoidirobottien teho- ja lämpöhaasteisiin. Jakamalla virrankeräyksen elektrodin reunalle ne voivat vähentää vastusta, rajoittaa paikallista lämpenemistä ja parantaa vastetta suurilla virroilla. Niiden arvo on suurin sovelluksissa, joissa on toistuvia dynaamisia kuormia ja tiukat lämpötilarajoitukset.
Ne eivät ole universaali ratkaisu. Valmistuksen yhdenmukaisuus, kennojen ikääntyminen, pakkausten yhteenliitännät, rakennusautomaatiojärjestelmän logiikka, jäähdytys ja latausstrategia määräävät, johtavatko kennotason edut luotettavaan robotin suorituskykyyn. Oikea kehitysprosessi alkaa robotin käyttöjaksosta ja validoi koko energiajärjestelmän realistisissa olosuhteissa.
Jännitteen, kapasiteetin, purkausvirran, tiedonsiirron, lämmönhallinta- ja kotelointegraatiotuen osalta keskustele vaatimuksistasi Large Power kautta meidän räätälöity akkukonsultointi.
FAQ
Mikä on pöytätietokoneen akkukenno?
Pöydätön kenno käyttää hajautettua virrankeräysliitäntää suuremmalla osalla elektrodin reunaa sen sijaan, että se luottaisi vain yhteen tai useampaan perinteiseen kielekkeeseen. Lyhyempi ja leveämpi virtareitti voi vähentää vastusta ja parantaa lämmön jakautumista.
Miksi pöytättömät solut sopivat humanoidiroboteille?
Humanoidirobotit tuottavat toistuvia suuria virtakuormia dynaamisen liikkeen aikana. Pienempi resistanssi ja tasaisempi virrankeruu voivat vähentää jännitteen laskua ja paikallista lämpenemistä, mikä tukee vakaampaa virransyöttöä.
Tukeeko pöytätietokoneen akku pikalatausta?
Ei automaattisesti. Nopea latauskyky riippuu kemiasta, elektrodin rakenteesta, anodin käyttäytymisestä, lämpötilasta, varaustilasta, BMS-rajoista ja laturin ohjauksesta. Korkeaa purkausnopeutta ei tule pitää todisteena yhtä korkeasta latausnopeudesta.
Ovatko taulukottomat solut ja täysvälilehdet solut samoja?
Näitä termejä käytetään usein läheisesti toisiinsa liittyvistä hajautetuista virrankeruurakenteista. ”Tabless” on yleisempi markkinatermi, kun taas full-tab, continuous-tab ja shingled-tab saattavat kuvata tiettyjä toteutuksia. Insinöörien tulisi tarkistaa valmistajan todelliset rakenne- ja testitiedot.
Mitä robottivalmistajien tulisi testata ennen pöytättömän solun valitsemista?
Testaa jatkuvaa ja toistuvaa pulssivirtaa, jännitteen laskua, lämpötilan nousua, resistanssin jakautumista, käyttäytymistä alhaisissa lämpötiloissa, ikääntymiskäyttäytymistä, kennojen konsistenssia ja pakkaustason yhteenliitäntähäviöitä. Validoinnin tulisi toistaa robotin todellinen toimintasykli.


