

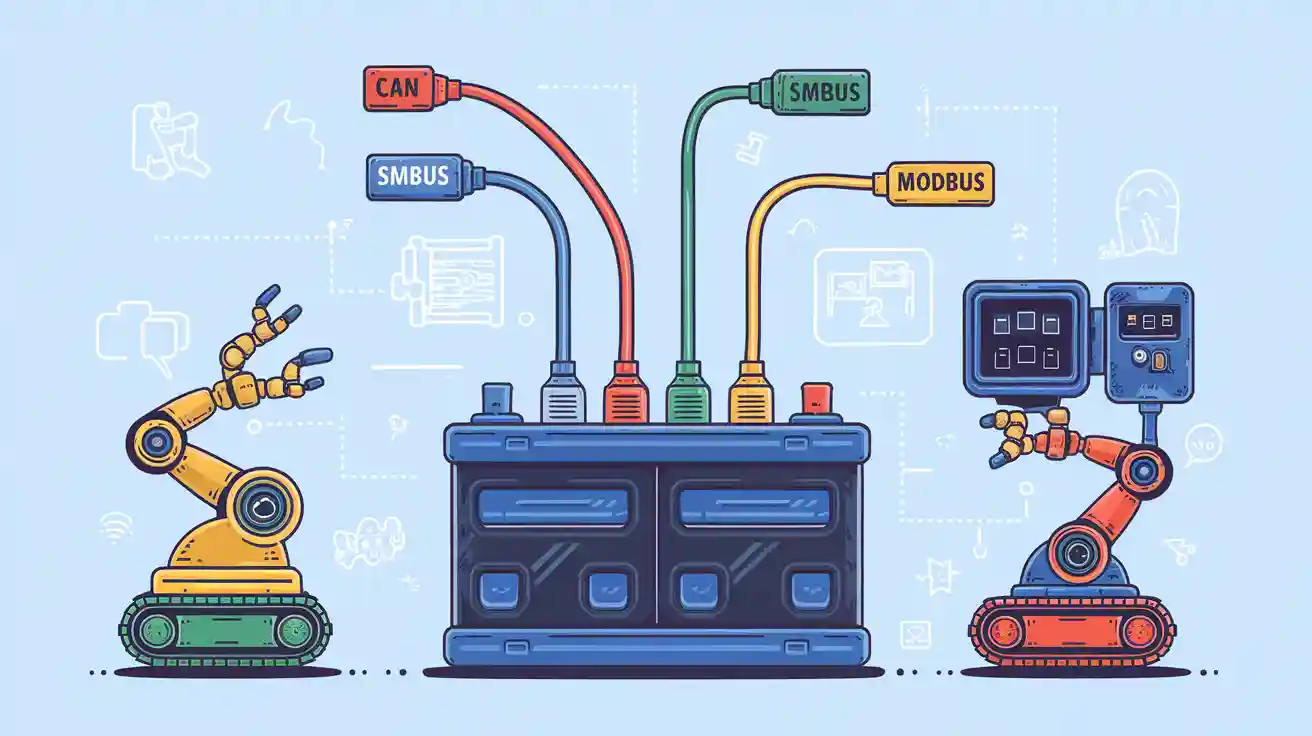
आपको अपनी बैटरी के संचार को सुनिश्चित करने के लिए विश्वसनीय बैटरी संचार प्रोटोकॉल की आवश्यकता है। रोबोट का लिथियम बैटरी पैक सुरक्षित और कुशल बिजली आपूर्ति प्रदान करता है। अपने मजबूत संचार इंटरफेस, रीयल-टाइम डायग्नोस्टिक्स और सहज एकीकरण के कारण CAN अधिकांश रोबोटिक्स के लिए पसंदीदा विकल्प के रूप में उभरता है। उन्नत बैटरी प्रबंधन प्रणाली (बीएमएस)मजबूत संचार प्रणाली बैटरी स्वास्थ्य निगरानी, बैटरी प्रबंधन में सहायता करती है और रोबोटिक्स बैटरी प्रबंधन में आने वाली चुनौतियों का समाधान करती है।
Feature | विवरण |
|---|---|
प्रभारी राज्य (एसओसी) | सटीक बैटरी निगरानी के लिए बैटरी चार्ज स्तर को ट्रैक करता है। |
स्वास्थ्य राज्य (SOH) | यह बैटरी की स्थिति की रिपोर्ट करता है, बैटरी स्वास्थ्य निगरानी और दोष का पता लगाने में सहायता करता है। |
ऊष्मीय प्रबंधन | सुरक्षित संचालन के लिए बैटरी के तापमान को नियंत्रित करता है। |
कोशिका संतुलन | बैटरी की लंबी उम्र के लिए संतुलित सेल बनाए रखता है। |
संचार प्रोटोकॉल | CAN जैसे मानक प्रोटोकॉल डेटा प्रवाह और वास्तविक समय नियंत्रण को अनुकूलित करते हैं। |
वास्तविक समय निदान | यह तेजी से दोष का पता लगाने में सक्षम बनाता है, जो रोबोटिक्स के लिए महत्वपूर्ण है। |
नियंत्रण एल्गोरिदम | विश्वसनीयता में सुधार करते हुए, बैटरी के संचालन को तुरंत समायोजित करें। |
आपको अपने एप्लिकेशन के लिए सही संचार इंटरफेस चुनने में मदद करने के लिए एक स्पष्ट तुलना देखने को मिलेगी।
चाबी छीन लेना
रोबोटिक्स में उच्च गति और विश्वसनीय संचार के लिए CAN चुनें। यह रीयल-टाइम डायग्नोस्टिक्स को सपोर्ट करता है और कई उपकरणों को कुशलतापूर्वक कनेक्ट कर सकता है।
सरल एकीकरण की आवश्यकता वाले कॉम्पैक्ट सिस्टम के लिए SMBus पर विचार करें। यह अद्वितीय एड्रेसिंग प्रदान करता है और पोर्टेबल उपकरणों के लिए आदर्श है।
औद्योगिक प्रणालियों के साथ व्यापक अनुकूलता के लिए मॉडबस का उपयोग करें। यह आसान एकीकरण की सुविधा देता है, लेकिन इसमें डेटा स्थानांतरण की गति धीमी हो सकती है।
भाग 1: बैटरी की आवश्यकताएँ
1.1 रोबोटिक्स में संचार
अपने रोबोट को सुरक्षित और कुशलतापूर्वक संचालित रखने के लिए आप सटीक डेटा आदान-प्रदान पर निर्भर रहते हैं। बैटरी संचार प्रोटोकॉल इस प्रक्रिया की रीढ़ की हड्डी हैं, जो रोबोटों को आपस में जोड़ते हैं। बैटरी प्रबंधन प्रणाली (बीएमएस) सेंसर, एक्चुएटर और कंट्रोल यूनिट के साथ। ये प्रोटोकॉल सुनिश्चित करते हैं कि आपके रोबोट को बैटरी की स्थिति के बारे में सटीक जानकारी मिले, जिससे वास्तविक समय में निर्णय लेने और खराबी का पता लगाने में मदद मिलती है।
सलाह: सही संचार प्रोटोकॉल का चयन करने से रोबोटिक्स अनुप्रयोगों में विश्वसनीयता बढ़ती है और डाउनटाइम कम होता है।
रोबोटिक प्रणालियों में बैटरी संचार प्रोटोकॉल के लिए सबसे सामान्य आवश्यकताएं निम्नलिखित हैं:
आवश्यकता | विवरण |
|---|---|
डेटा स्वरूपण | उपकरणों द्वारा व्याख्या के लिए डेटा को पैकेट या फ्रेम में व्यवस्थित करना। |
को संबोधित करते | यह निर्दिष्ट करता है कि नेटवर्क ट्रैफिक को कम करने के लिए उपकरणों को कैसे संबोधित किया जाए। |
ट्रांसमिशन मोड | विकल्पों में सिंपलेक्स, हाफ-डुप्लेक्स और फुल-डुप्लेक्स संचार शामिल हैं। |
त्रुटि का पता लगाना और सुधार करना | संचरण संबंधी दोषों का पता लगाने और उन्हें ठीक करने के उपकरण। |
अनुक्रम नियंत्रण | यह डेटा पैकेट के स्थानांतरण और पुनर्संयोजन के क्रम को नियंत्रित करता है। |
प्रवाह नियंत्रण | तेज़ गति से डेटा भेजने वाले ट्रांसमीटरों द्वारा रिसीवरों पर अत्यधिक दबाव पड़ने से होने वाले डेटा हानि को रोकने के लिए डेटा प्रवाह का प्रबंधन करता है। |
रसीद | प्राप्तकर्ताओं के लिए डेटा की सफल प्राप्ति की पुष्टि करने का तंत्र। |
प्रभावी संचार प्रोटोकॉल सभी घटकों के बीच निर्बाध अंतःक्रिया सुनिश्चित करते हैं। आपको ऐसे प्रोटोकॉल चुनने होंगे जो आपके सिस्टम की विश्वसनीयता और दक्षता संबंधी आवश्यकताओं के अनुरूप हों।
1.2 बैटरी प्रबंधन प्रणाली की भूमिका
आपका बैटरी प्रबंधन सिस्टम आपके रोबोट की बिजली आपूर्ति के लिए केंद्रीय बुद्धिमत्ता का काम करता है। बीएमएस बैटरी की स्थिति की निगरानी करता है, चार्जिंग और डिस्चार्जिंग को नियंत्रित करता है, और बैटरी की लाइफ बढ़ाने के लिए सेल्स को संतुलित करता है। उन्नत बीएमएस प्लेटफॉर्म वास्तविक समय में निदान और नियंत्रण प्रदान करने के लिए मजबूत संचार प्रोटोकॉल का उपयोग करते हैं।
आपको ऐसे बीएमएस से लाभ मिलता है जो निम्नलिखित का समर्थन करता है:
शुल्क की स्थिति और स्वास्थ्य की स्थिति की सटीक रिपोर्टिंग
सुरक्षित संचालन के लिए तापीय प्रबंधन
अपघटन को रोकने के लिए कोशिका संतुलन
तेज़ त्रुटि पहचान और प्रतिक्रिया
एक सुव्यवस्थित बैटरी प्रबंधन प्रणाली यह सुनिश्चित करती है कि आपका रोबोट चुनौतीपूर्ण वातावरण में भी सुरक्षित रूप से काम करे। इष्टतम प्रदर्शन के लिए आपको ऐसे बीएमएस प्लेटफॉर्म को प्राथमिकता देनी चाहिए जो विश्वसनीय संचार प्रोटोकॉल का समर्थन करते हों।
भाग 2: सीएएन प्रोटोकॉल
2.1 सुविधाएँ
CAN प्रोटोकॉल आपके बैटरी प्रबंधन सिस्टम को अन्य रोबोटिक घटकों से जोड़ने का एक विश्वसनीय तरीका प्रदान करता है। इससे आपको उच्च विश्वसनीयता, मजबूती और बेहतर शोर प्रतिरोध का लाभ मिलता है। CAN मल्टी-मास्टर सेटअप को सपोर्ट करता है, जिससे कई डिवाइस एक ही नेटवर्क साझा कर सकते हैं। डेटा थ्रूपुट 1 Mbps तक पहुंचता है, जो अधिकांश रोबोटिक्स अनुप्रयोगों के लिए उपयुक्त है।
Feature | विवरण |
|---|---|
उच्च निर्भरता | CAN विद्युत शोर का प्रतिरोध करता है, जिससे आपकी बैटरी का डेटा सुरक्षित रहता है। |
मल्टी-मास्टर सपोर्ट | कई डिवाइस बैटरी संबंधी जानकारी भेज और प्राप्त कर सकते हैं। |
रियल-टाइम डेटा | CAN बैटरी की स्थिति, वोल्टेज, तापमान और चार्ज की स्थिति को तुरंत प्रसारित करता है। |
गलती पहचानना | अंतर्निहित तंत्र बैटरी डेटा की अखंडता की रक्षा करते हैं। |
नेटवर्क का आकार | CAN 30 नोड्स तक सपोर्ट करता है, जो अधिकांश रोबोटिक बैटरी सिस्टम के लिए उपयुक्त है। |
नोट: CAN को नेटवर्क के दोनों सिरों पर टर्मिनेटर की आवश्यकता होती है, जिससे आपके सेटअप में जटिलता बढ़ जाती है।
2.2 लाभ
बैटरी संचार प्रोटोकॉल के लिए CAN का चयन करने पर आपको कई लाभ प्राप्त होते हैं:
संचार दक्षता: CAN वायरिंग को सरल बनाता है और उपकरणों को एक ही नेटवर्क पर बैटरी डेटा साझा करने की अनुमति देता है।
सुरक्षा: आप बैटरी के महत्वपूर्ण गुणों की निगरानी और नियंत्रण करते हैं, जिससे रोबोटिक संचालन में जोखिम कम होता है।
सिस्टम की विश्वसनीयता: CAN अधिकतम दक्षता को बढ़ावा देता है और सुरक्षा सुविधाओं को बढ़ाता है, जो रोबोटिक्स के लिए महत्वपूर्ण है।
CAN ट्रांसमिशन संबंधी समस्याओं के होने पर स्वचालित त्रुटि सुधार या सूचना प्रदान करता है। आप निश्चिंत रह सकते हैं कि आपकी बैटरी का डेटा सटीक और सुरक्षित रहेगा।
2.3 सीमाएँ
हालांकि CAN के कई फायदे हैं, लेकिन आपको इसकी कमियों पर भी विचार करना चाहिए:
सीमा | विवरण |
|---|---|
जटिलता | आपको दोनों सिरों पर टर्मिनेटर लगाने होंगे, जिससे नेटवर्क को स्थापित करना और भी मुश्किल हो जाता है। |
नेटवर्क का आकार | CAN केवल 30 नोड्स तक ही सपोर्ट करता है, जो बड़े बैटरी प्रबंधन सिस्टमों को सीमित कर सकता है। |
यदि आपके रोबोटिक सिस्टम को 30 से अधिक बैटरी नोड्स तक विस्तारित करने की आवश्यकता है, तो आपको अन्य संचार प्रोटोकॉल तलाशने की आवश्यकता हो सकती है।
भाग 3: एसएमबीबस प्रोटोकॉल
3.1 सुविधाएँ
पोर्टेबल और एम्बेडेड सिस्टम में आपको अक्सर SMBus प्रोटोकॉल देखने को मिलता है। यह प्रोटोकॉल दो-वायर इंटरफ़ेस का उपयोग करता है, जिससे आपके बैटरी प्रबंधन सिस्टम को अन्य उपकरणों से जोड़ना आसान हो जाता है। बस पर मौजूद प्रत्येक डिवाइस को एक अद्वितीय 7-बिट एड्रेस मिलता है, जिससे संचार त्रुटियों को रोकने में मदद मिलती है। SMBus कई डेटा ट्रांसफर फ़ंक्शन जैसे क्विक कमांड और ब्लॉक रीड/राइट को सपोर्ट करता है, जिससे बैटरी पैरामीटर पर लचीला नियंत्रण संभव होता है।
Feature | विवरण |
|---|---|
दो-तार संचार | SMBDAT और SMBCLK लाइनें द्विदिशात्मक डेटा और क्लॉक सिग्नल को संभालती हैं। |
अद्वितीय पता | ये डिवाइस 7-बिट एड्रेस का उपयोग करते हैं और एड्रेस रिजोल्यूशन प्रोटोकॉल (ARP) को सपोर्ट करते हैं। |
डेटा स्थानांतरण कार्यों | क्विक कमांड, रीड/राइट बाइट और ब्लॉक रीड/राइट जैसी सुविधाएं बैटरी डेटा के बहुमुखी आदान-प्रदान को सक्षम बनाती हैं। |
पैकेट त्रुटि जाँच | पैकेट एरर चेकिंग (PEC) विश्वसनीय बैटरी संचार सुनिश्चित करती है। |
बिजली की आपूर्ति विकल्प | एसएमबस की विद्युत विशिष्टताओं के अनुसार, उपकरण बस या किसी बाहरी स्रोत से बिजली प्राप्त कर सकते हैं। |
स्मार्ट बैटरी सिस्टम का उपयोग | कुशल बैटरी प्रबंधन और संचार के लिए पोर्टेबल उपकरणों में यह आम है। |
3.2 ताकत
रोबोटिक्स में बैटरी संचार के लिए SMBus का उपयोग करने से आपको कई लाभ मिलते हैं। यह प्रोटोकॉल आपकी बैटरी और होस्ट सिस्टम के बीच मानकीकृत संचार प्रदान करता है, जिससे बीएमएस डिज़ाइन सरल हो जाता है। आप बैटरी क्षमता, थर्मल प्रबंधन और पावर प्रबंधन डेटा सहित महत्वपूर्ण जानकारी प्रसारित कर सकते हैं। मास्टर-स्लेव संरचना आपके होस्ट कंट्रोलर को एक्सेस और डेटा ट्रांसफर को प्रबंधित करने की अनुमति देती है, जिससे सिस्टम की विश्वसनीयता बढ़ती है।
सुझाव: SMBus बैटरी क्षमता मापन और थर्मल प्रबंधन का समर्थन करता है, जो रोबोटिक्स में मजबूत बीएमएस डिजाइन के लिए आवश्यक हैं।
मानकीकृत संचार से बीएमएस डिजाइन को सुव्यवस्थित करने में मदद मिलती है।
मास्टर-स्लेव संरचना आपको बैटरी डेटा प्रवाह पर नियंत्रण प्रदान करती है।
पैकेट त्रुटि जाँच शोरगुल वाले वातावरण में विश्वसनीयता में सुधार करती है।
3.3 कमजोरियाँ
अपने बीएमएस डिज़ाइन के लिए SMBus का चयन करने से पहले आपको इसकी सीमाओं पर विचार करना चाहिए। यह प्रोटोकॉल CAN की तुलना में कम गति से काम करता है, जिससे उच्च-प्रदर्शन वाले रोबोटिक्स में रीयल-टाइम बैटरी मॉनिटरिंग सीमित हो सकती है। SMBus एक ही बस पर कम उपकरणों को सपोर्ट करता है, जिससे बड़े बैटरी पैक के लिए स्केलेबिलिटी सीमित हो जाती है। इस प्रोटोकॉल में CAN में मौजूद उन्नत त्रुटि प्रबंधन की सुविधा भी नहीं है, जो त्रुटि का पता लगाने को प्रभावित कर सकती है।
कमजोरी | विवरण |
|---|---|
कम गति | SMBus, CAN की तुलना में बैटरी डेटा को धीमी गति से प्रसारित करता है, जिससे वास्तविक समय की प्रतिक्रिया प्रभावित होती है। |
सीमित स्केलेबिलिटी | प्रति बस समर्थित उपकरणों की कम संख्या बड़े बैटरी पैक के एकीकरण को सीमित करती है। |
बुनियादी त्रुटि प्रबंधन | CAN की तुलना में कम मजबूत, जिससे बैटरी में खराबी का पता लगाने पर असर पड़ सकता है। |
भाग 4: मॉडबस प्रोटोकॉल
4.1 सुविधाएँ
रोबोटिक्स में अन्य उपकरणों के साथ अपने बैटरी प्रबंधन सिस्टम को जोड़ने के लिए आप Modbus को सीरियल संचार प्रोटोकॉल के रूप में उपयोग कर सकते हैं। Modbus एक मास्टर-स्लेव संरचना का उपयोग करता है, जहाँ मास्टर डिवाइस एक या अधिक स्लेव डिवाइसों को कमांड भेजता है। प्रोटोकॉल प्रारूपों के लिए आप RTU (बाइनरी प्रारूप) और ASCII (मानव-पठनीय प्रारूप) में से चुन सकते हैं। संचार पहचान के लिए प्रत्येक डिवाइस को एक पता प्राप्त होता है। Modbus डेटा को पैकेट में भेजता है जिसमें हेडर, फ़ंक्शन कोड और त्रुटि जाँच के लिए CRC शामिल होते हैं। यह प्रोटोकॉल एक ही डेटा लाइन पर कई उपकरणों का समर्थन करता है, जिससे आपको बहु-उपकरण संरचनाएँ बनाने में मदद मिलती है।
Feature | विवरण |
|---|---|
संचार प्रोटोकॉल | मोडबस उपकरणों के बीच डेटा ट्रांसमिशन के लिए एक सीरियल प्रोटोकॉल है। |
स्वामी-दास संरचना | मास्टर डिवाइस स्लेव डिवाइसों को कमांड भेजता है। |
प्रोटोकॉल प्रारूप | RTU (बाइनरी) और ASCII (मानव-पठनीय) प्रारूप उपलब्ध हैं। |
डेटा पैकेज संरचना | पैकेट में हेडर, फंक्शन कोड और त्रुटि जांच के लिए सीआरसी शामिल होते हैं। |
फ़ंक्शन कोड | संचालन के लिए विशिष्ट कोड, जैसे कि डेटा पढ़ने के अनुरोधों के लिए कोड 03। |
को संबोधित करते | प्रत्येक डिवाइस का संचार के लिए एक अद्वितीय पता होता है। |
एकाधिक डिवाइस समर्थन | |
त्रुटि प्रबंधन | सीआरसी तंत्र डेटा की सटीकता सुनिश्चित करते हैं। |
4.2 लाभ
रोबोटिक्स में बैटरी संचार के लिए मॉडबस का उपयोग करने से आपको कई लाभ मिलते हैं। मॉडबस टीसीपी आपको अपने बैटरी प्रबंधन सिस्टम को विभिन्न उपकरणों और प्लेटफार्मों के साथ एकीकृत करने की अनुमति देता है। यह प्रोटोकॉल मजबूत अंतरसंचालनीयता प्रदान करता है, जिससे यह औद्योगिक स्वचालन उपकरणों की एक विस्तृत श्रृंखला के साथ संगत हो जाता है। आप ईथरनेट, वाई-फाई या फाइबर-ऑप्टिक कनेक्शन जैसे मानक इंटरफेस का उपयोग करके कनेक्ट कर सकते हैं, जिससे लचीलापन बढ़ता है।
फायदा | विवरण |
|---|---|
एकीकरण की आसानी | Modbus TCP विभिन्न उपकरणों और प्रणालियों के साथ सरल एकीकरण को सक्षम बनाता है। |
कई औद्योगिक स्वचालन प्लेटफार्मों के साथ संगत, जिससे लचीलापन बढ़ता है। | |
मानकों के साथ अनुकूलता | मजबूत संचार के लिए ईथरनेट, वाई-फाई और फाइबर-ऑप्टिक कनेक्शन का समर्थन करता है। |
सुझाव: मॉडबस औद्योगिक रोबोटिक्स में बैटरी की निगरानी के लिए अच्छी तरह से काम करता है, जहां आपको मौजूदा स्वचालन प्रणालियों के साथ विश्वसनीय एकीकरण की आवश्यकता होती है।
4.3 कमियां
अपने बैटरी प्रबंधन सिस्टम के लिए मॉडबस चुनने से पहले आपको कई कमियों पर विचार करना चाहिए:
डेटा ट्रांसफर की गति सीमित है, जिससे वास्तविक समय में बैटरी की निगरानी प्रभावित हो सकती है।
कॉन्फ़िगरेशन जटिल हो सकता है, खासकर बड़े नेटवर्क में।
यह प्रोटोकॉल विद्युत शोर के प्रति संवेदनशील है, जो संचार को बाधित कर सकता है।
बहुत बड़े बैटरी पैक के लिए स्केलेबिलिटी सीमित है।
मास्टर-स्लेव टोपोलॉजी सभी रोबोटिक्स अनुप्रयोगों के लिए उपयुक्त नहीं हो सकती है।
प्रत्येक स्लेव डिवाइस से क्रमिक रूप से डेटा प्राप्त करने से विलंबता उत्पन्न होती है।
Modbus में अंतर्निर्मित संदेश प्राथमिकता का अभाव है, जो त्वरित त्रुटि रिपोर्टिंग के लिए महत्वपूर्ण है।
भाग 5: बैटरी संचार प्रोटोकॉल की तुलना
रोबोटिक्स में लिथियम बैटरी पैक के प्रबंधन, निगरानी और नियंत्रण में बैटरी संचार प्रोटोकॉल महत्वपूर्ण भूमिका निभाते हैं। सही प्रोटोकॉल का चुनाव आपके सिस्टम की गति, विश्वसनीयता, स्केलेबिलिटी और एकीकरण में आसानी को प्रभावित करता है। यहां आपको CAN, SMBus और Modbus की स्पष्ट तुलना मिलेगी, जिससे आपको अपने सिस्टम के लिए सबसे उपयुक्त प्रोटोकॉल चुनने में मदद मिलेगी। बैटरी प्रबंधन प्रणाली.
5.1 गति और डेटा
गति यह निर्धारित करती है कि आपके बैटरी प्रबंधन सिस्टम अन्य उपकरणों के साथ कितनी जल्दी जानकारी का आदान-प्रदान कर सकते हैं। तेज़ डेटा स्थानांतरण वास्तविक समय की निगरानी और नियंत्रण के लिए आवश्यक है, विशेष रूप से रोबोटिक्स में जहां त्वरित प्रतिक्रियाएं त्रुटियों और डाउनटाइम को रोकती हैं।
प्रोटोकॉल | अधिकतम डेटा दर | डेटा संधारण | वास्तविक समय उपयुक्तता |
|---|---|---|---|
कर सकते हैं | 1 एमबीपीएस तक | बार-बार और प्राथमिकता के आधार पर संदेश भेजने की सुविधा उपलब्ध है। | वास्तविक समय नियंत्रण के लिए उत्कृष्ट |
SMBus | 100 केबीपीएस तक | यह छोटे, आवधिक डेटा पैकेटों को संभालता है। | बुनियादी निगरानी के लिए पर्याप्त |
मोडबस | 115.2 kbps (RTU) / 10 Mbps (TCP/IP) तक | यह बड़े डेटा ब्लॉक को स्थानांतरित करता है, लेकिन इसमें विलंबता अधिक होती है। | मध्यम, कार्यान्वयन पर निर्भर करता है |
आप देखेंगे कि CAN सबसे तेज़ गति और बेहतरीन रीयल-टाइम प्रदर्शन प्रदान करता है। SMBus साधारण बैटरी मॉनिटरिंग कार्यों के लिए उपयुक्त है, लेकिन इसकी धीमी गति उन्नत रोबोटिक्स अनुप्रयोगों को सीमित कर सकती है। Modbus TCP/IP पर उच्च गति प्राप्त कर सकता है, लेकिन इसके सीरियल संस्करण CAN से पीछे रह जाते हैं।
सुझाव: रोबोटिक्स अनुप्रयोगों के लिए जिनमें तत्काल प्रतिक्रिया और नियंत्रण की आवश्यकता होती है, बैटरी संचार प्रोटोकॉल में CAN सबसे अलग है।
5.2 विश्वसनीयता
विश्वसनीयता यह सुनिश्चित करती है कि आपके बैटरी प्रबंधन सिस्टम कठोर परिस्थितियों में भी सुरक्षित रूप से काम करें। डेटा हानि या सिस्टम विफलताओं को रोकने के लिए मजबूत त्रुटि पहचान और दोष सहनशीलता अत्यंत महत्वपूर्ण हैं।
कर सकते हैंइसमें अंतर्निहित त्रुटि पहचान, स्वचालित पुनः प्रसारण और संदेश प्राथमिकता जैसी सुविधाएं हैं। CAN नेटवर्क विद्युत शोर का प्रतिरोध करते हैं, जिससे वे रोबोटिक्स के लिए आदर्श बन जाते हैं।
SMBusपैकेट एरर चेकिंग (PEC) ट्रांसमिशन त्रुटियों का पता लगाने में मदद करती है, लेकिन प्रोटोकॉल में उन्नत त्रुटि निवारण सुविधाओं का अभाव है। यह कम शोर वाले वातावरण में सबसे अच्छा काम करता है।
मोडबसप्रोटोकॉल त्रुटि जाँच के लिए CRC का उपयोग करता है, लेकिन Modbus-RTU में अंतर्निहित डेटा अखंडता तंत्र शामिल नहीं हैं। शोधकर्ताओं ने प्रस्ताव दिया है आगे की त्रुटि सुधार कोड जोड़ना बैटरी प्रबंधन प्रणालियों में दोष सहनशीलता और त्रुटि निवारण को बेहतर बनाने के लिए। यह दृष्टिकोण निष्क्रिय अवधि के दौरान समता जानकारी जोड़ता है, जिससे दूषित फ़्रेमों की पुनर्प्राप्ति संभव होती है और विश्वसनीयता बढ़ती है।
प्रोटोकॉल | गलती पहचानना | दोष सहिष्णुता | रोबोटिक्स के लिए उपयुक्तता |
|---|---|---|---|
कर सकते हैं | मजबूत (अंतर्निहित) | उच्च (स्वचालित पुन: संचारण, शोर प्रतिरोधक क्षमता) | उत्कृष्ट |
SMBus | मध्यम (पेक) | बुनियादी (सीमित रिकवरी) | सरल प्रणालियों के लिए अच्छा |
मोडबस | बुनियादी (सीआरसी) | अतिरिक्त कोडिंग से इसमें सुधार किया जा सकता है। | पर्याप्त संवर्द्धन के साथ |
नोट: यदि आपके रोबोटिक्स एप्लिकेशन को बैटरी संचार प्रोटोकॉल में उच्चतम स्तर की विश्वसनीयता की आवश्यकता है, तो आपको CAN का चयन करना चाहिए।
5.3 स्केलेबिलिटी
स्केलेबिलिटी से यह पता चलता है कि आपके रोबोटिक्स प्रोजेक्ट के विस्तार के साथ-साथ आपके बैटरी प्रबंधन सिस्टम कितनी अच्छी तरह से विकसित हो सकते हैं। आपको एक ऐसे प्रोटोकॉल की आवश्यकता है जो अधिक उपकरणों और जटिल नेटवर्क संरचनाओं का समर्थन कर सके।
प्रोटोकॉल | स्केलेबिलिटी विकल्प | विशेषताएँ |
|---|---|---|
कर सकते हैं | यह जटिल नेटवर्क संरचनाओं का समर्थन करता है, जिससे वितरित नियंत्रण और डेटा साझाकरण संभव हो पाता है। | उच्च वास्तविक समय प्रदर्शन, मल्टी-मास्टर नियंत्रण, बड़े पैमाने के अनुप्रयोगों के लिए उपयुक्त |
SMBus | प्रति बस सीमित संख्या में उपकरणों तक सीमित | सरल संरचना, कॉम्पैक्ट सिस्टम के लिए सर्वोत्तम |
मोडबस | मास्टर-स्लेव संरचना के कारण सीमित स्केलेबिलिटी, छोटे सिस्टम के लिए अधिक उपयुक्त | सरल संरचना, कम रीयल-टाइम क्षमताएं, बुनियादी डेटा अधिग्रहण कार्यों के लिए उपयुक्त |
CAN आपको कई उपकरणों को जोड़ने की सुविधा देता है और वितरित नियंत्रण का समर्थन करता है, जिससे यह बड़े रोबोटिक्स प्रोजेक्ट्स के लिए सबसे अच्छा विकल्प बन जाता है। SMBus और Modbus छोटे, कम जटिल सिस्टमों में सबसे अच्छा काम करते हैं।
यदि आप अपने रोबोटिक्स प्लेटफॉर्म को विस्तारित करने की योजना बना रहे हैं, तो बैटरी संचार प्रोटोकॉल में CAN को प्राथमिकता दें।
5.4 एकीकरण
एकीकरण यह निर्धारित करता है कि आप अपने बैटरी प्रबंधन सिस्टम को अन्य उपकरणों और प्लेटफार्मों से कितनी आसानी से जोड़ सकते हैं। आपको एक ऐसा प्रोटोकॉल चाहिए जो आपके हार्डवेयर और सॉफ्टवेयर वातावरण के अनुकूल हो।
कर सकते हैंऔद्योगिक और ऑटोमोटिव रोबोटिक्स में आपको CAN का व्यापक समर्थन मिलेगा। यह उन्नत बैटरी प्रबंधन प्रणालियों के साथ आसानी से एकीकृत हो जाता है और कई विक्रेताओं के साथ परस्पर संचालन क्षमता का समर्थन करता है।
SMBusयह प्रोटोकॉल कम गति वाले संचार के लिए डिज़ाइन किया गया है और पोर्टेबल उपकरणों और स्मार्ट बैटरी सिस्टम में आम है। SMBus दो-तार इंटरफ़ेस का उपयोग करता है, जिससे इसे कॉम्पैक्ट डिज़ाइन में लागू करना आसान हो जाता है। PMBus, जो SMBus का विस्तार है, विद्युत प्रबंधन उपकरणों के लिए अधिक सुविधाएँ प्रदान करता है, जिसमें द्विदिश संचार और विशिष्ट विद्युत नियंत्रण कमांड शामिल हैं।
मोडबसModbus औद्योगिक स्वचालन उपकरणों के साथ मजबूत अंतरसंचालनीयता प्रदान करता है। आप ईथरनेट-आधारित एकीकरण के लिए Modbus TCP का उपयोग कर सकते हैं, जिससे लचीलापन बढ़ता है। हालांकि, बड़े नेटवर्क में कॉन्फ़िगरेशन जटिल हो सकता है।
प्रोटोकॉल | एकीकरण में आसानी | विशिष्ट उपयोग के मामले | हार्डवेयर जरूरत |
|---|---|---|---|
कर सकते हैं | उच्च (उद्योग मानक, बहु-विक्रेता) | रोबोटिक्स, ऑटोमोटिव, औद्योगिक | इसके लिए CAN ट्रांससीवर और टर्मिनेशन की आवश्यकता होती है। |
SMBus | आसान (सरल वायरिंग, पोर्टेबल उपकरण) | स्मार्ट बैटरी सिस्टम, उपभोक्ता इलेक्ट्रॉनिक्स | दो-तार इंटरफ़ेस |
मोडबस | मध्यम (औद्योगिक स्वचालन) | औद्योगिक रोबोटिक्स, बुनियादी ढांचा | सीरियल या ईथरनेट इंटरफ़ेस |
अधिकांश रोबोटिक्स अनुप्रयोगों के लिए, बैटरी संचार प्रोटोकॉल के बीच CAN एकीकरण, गति और विश्वसनीयता का सर्वोत्तम संतुलन प्रदान करता है।
भाग 6: बैटरी प्रबंधन प्रणालियों के लिए प्रोटोकॉल का चयन
6.1 आवेदन परिदृश्य
अपने रोबोट के लिए बैटरी संचार प्रोटोकॉल का चयन करने से पहले आपको उसके प्रकार और परिचालन वातावरण पर विचार करना होगा। बैटरी प्रबंधन प्रणालीप्रत्येक अनुप्रयोग परिदृश्य ऊर्जा घनत्व, सुरक्षा, तापीय प्रबंधन और एकीकरण के लिए अद्वितीय आवश्यकताएं प्रस्तुत करता है।
परिदृश्य | प्रमुख आवश्यकताएं | अनुशंसित प्रोटोकॉल |
|---|---|---|
उच्च सुरक्षा, विश्वसनीय डेटा, सख्त थर्मल प्रबंधन, मानकों का अनुपालन | CAN, SMBus | |
रीयल-टाइम नियंत्रण, मजबूत दोष पहचान, स्केलेबल एकीकरण, मल्टी-नोड समर्थन | कर सकते हैं | |
सुरक्षित डेटा ट्रांसमिशन, रिमोट मॉनिटरिंग, त्वरित त्रुटि निवारण | CAN, मोडबस | |
बड़े पैमाने पर तैनाती, रिमोट डायग्नोस्टिक्स, पुराने सिस्टमों के साथ अंतरसंचालनीयता | मोडबस, CAN | |
कॉम्पैक्ट डिज़ाइन, कम बिजली खपत, आसान एकीकरण, लागत-प्रभावी | SMBus | |
उच्च विश्वसनीयता, स्केलेबिलिटी, स्वचालन प्लेटफार्मों के साथ एकीकरण | CAN, मोडबस |
आपको अपने रोबोट के परिचालन वातावरण का विश्लेषण करना चाहिए। उदाहरण के लिए, एक मोबाइल वेयरहाउस रोबोट को बार-बार चालू और बंद होना पड़ता है और उस पर भार बदलता रहता है। एक स्वायत्त निरीक्षण रोबोट कम बिजली खपत पर लगातार चलता है और बीच-बीच में उच्च बिजली खपत की आवश्यकता होती है। ड्यूटी साइकल और पीक-टू-एवरेज अनुपात सहित बिजली खपत वक्र का विश्लेषण करने से आपको बैटरी का आकार निर्धारित करने और सही प्रोटोकॉल चुनने में मदद मिलती है।
जब आप अपना बीएमएस डिज़ाइन करते हैं, तो आपको इन मुख्य कार्यों पर ध्यान देना चाहिए:
समारोह | विवरण |
|---|---|
सेल मॉनिटरिंग | यह सभी सेल में समान वोल्टेज वितरण सुनिश्चित करता है, जिससे समय से पहले क्षरण को रोका जा सकता है। |
थर्मल मैनेजमेंट | यह तापमान की निगरानी करता है और आवश्यकतानुसार शीतलन या भार समायोजन करता है। |
सुरक्षा सुरक्षा | यह ओवरचार्ज, ओवरडिस्चार्ज, शॉर्ट सर्किट और अन्य खराबी को रोकता है। |
डेटा विश्लेषण | यह उपयोग के पैटर्न को ट्रैक करता है, रखरखाव का पूर्वानुमान लगाता है और बैटरी लाइफ को अनुकूलित करता है। |
संचार | यह रोबोटिक कंट्रोलर और क्लाउड-आधारित मॉनिटरिंग के साथ एकीकरण प्रदान करता है। |
आपको बैटरी की केमिस्ट्री पर भी विचार करना चाहिए। सामान्य विकल्पों में शामिल हैं: लिथियम आयन, LiFePO4, लिथियम पॉलिमर, सॉलिड-स्टेट बैटरीएनएमसी, एलसीओ, एलएमओ और एलटीओ। प्रत्येक रसायन विज्ञान अलग-अलग प्लेटफॉर्म वोल्टेज, ऊर्जा घनत्व और चक्र जीवन प्रदान करता है।
रसायन विज्ञान | प्लेटफ़ॉर्म वोल्टेज | ऊर्जा घनत्व (Wh/kg) | चक्र जीवन (चक्र) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
एलएमओ | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
सलाह: सर्वोत्तम प्रदर्शन के लिए अपनी बैटरी की संरचना को अपने रोबोट के कार्य चक्र और वातावरण के अनुरूप चुनें।
6.2 एकीकरण युक्तियाँ
उच्च विश्वसनीयता, अंतरसंचालनीयता, सुरक्षा, स्केलेबिलिटी और वास्तविक समय प्रदर्शन प्राप्त करने के लिए आपको अपने चुने हुए प्रोटोकॉल को अपने बैटरी प्रबंधन प्रणाली के साथ एकीकृत करना होगा।
फायदा | विवरण |
|---|---|
अत्यधिक भरोसा | आप त्रुटि का पता लगाने और उसे ठीक करने की सुविधाओं के साथ डेटा की अखंडता सुनिश्चित करते हैं। |
इंटरोऑपरेबिलिटी | आप कई प्रोटोकॉल का समर्थन करके विभिन्न नियंत्रण प्रणालियों के साथ सहज एकीकरण को सक्षम बनाते हैं। |
सुरक्षा | आप एन्क्रिप्शन और एक्सेस कंट्रोल का उपयोग करके महत्वपूर्ण डेटा को अनधिकृत पहुंच और साइबर खतरों से सुरक्षित रखते हैं। |
अनुमापकता | आप रिमोट मॉनिटरिंग और OTA फर्मवेयर अपग्रेड के लिए क्लाउड प्लेटफॉर्म के साथ एकीकरण को सुगम बनाते हैं। |
रीयल-टाइम प्रदर्शन | आप तीव्र और सुसंगत संचार का समर्थन करते हैं, जो इलेक्ट्रिक वाहनों जैसे गतिशील प्रणालियों के लिए महत्वपूर्ण है। |
आपको एकीकरण संबंधी इन सुझावों का पालन करना चाहिए:
विद्युत शोर को कम करने के लिए CAN नेटवर्क में शील्डेड केबल और उचित टर्मिनेशन का उपयोग करें।
टकराव से बचने के लिए SMBus और Modbus नेटवर्क पर प्रत्येक डिवाइस को अद्वितीय पते असाइन करें।
मजबूत डेटा ट्रांसमिशन के लिए पैकेट त्रुटि जांच और सीआरसी लागू करें।
संवेदनशील अनुप्रयोगों, विशेष रूप से सुरक्षा और चिकित्सा परिदृश्यों में, एन्क्रिप्शन और एक्सेस कंट्रोल को सक्षम करें।
भविष्य में विस्तारशीलता के लिए फर्मवेयर अपग्रेड और रिमोट डायग्नोस्टिक्स को सपोर्ट करने के लिए अपने बीएमएस को डिजाइन करें।
संचार की विश्वसनीयता को सत्यापित करने के लिए वास्तविक परिस्थितियों में अपने सिस्टम का परीक्षण करें।
प्रोटोकॉल एकीकरण के लिए सर्वोत्तम प्रथाओं का पालन करके आप सिस्टम के प्रदर्शन और सुरक्षा में सुधार कर सकते हैं।
6.3 भविष्य के रुझान
रोबोटिक्स के लिए बैटरी प्रबंधन प्रणालियों में आपको तीव्र विकास देखने को मिलेगा। उभरते रुझानों में शामिल हैं:
बैटरी प्रबंधन प्रणालियों में वायरलेस संचार प्रोटोकॉल का एकीकरण।
बेहतर बैटरी प्रदर्शन के लिए रीयल-टाइम मॉनिटरिंग क्षमताएं।
बैटरी की सेहत और प्रदर्शन को बेहतर बनाने के लिए उन्नत एल्गोरिदम का विकास।
वायरलेस प्रोटोकॉल से आपको वायरिंग की जटिलता कम करने और रिमोट डायग्नोस्टिक्स को सक्षम बनाने का लाभ मिलेगा। रीयल-टाइम मॉनिटरिंग से आप खराबी का तुरंत पता लगा सकते हैं और बैटरी लाइफ बढ़ा सकते हैं। उन्नत एल्गोरिदम आपको रखरखाव की आवश्यकताओं का अनुमान लगाने और चार्जिंग चक्रों को अनुकूलित करने में मदद करते हैं।
आपको बैटरी संचार प्रोटोकॉल में नई तकनीकों और मानकों से अवगत रहना चाहिए। नवीन समाधान अपनाने से आप अपने रोबोटिक प्लेटफॉर्म को भविष्य के लिए तैयार कर सकेंगे और बैटरी का प्रदर्शन अधिकतम कर सकेंगे।
रोबोटिक लिथियम बैटरी पैक के लिए CAN, SMBus और Modbus में स्पष्ट अंतर दिखाई देते हैं। CAN उच्च गति, विश्वसनीयता और वास्तविक समय नियंत्रण प्रदान करता है। SMBus कॉम्पैक्ट, कम बिजली खपत वाले सिस्टम के लिए उपयुक्त है। Modbus व्यापक अनुकूलता प्रदान करता है।
Feature | कैन बस | मोडबस |
|---|---|---|
टोपोलॉजी | बहु मास्टर | मुख्य सेवक |
गति | 1 एमबीपीएस तक | 115.2 केबीपीएस तक |
विश्वसनीयता | हाई | मध्यम |
लागत | उच्चतर | लोअर |
प्रोटोकॉल चुनने से पहले आपको इन कारकों का मूल्यांकन करना चाहिए:
संचरण दर और वास्तविक समय की आवश्यकताएँ
सिस्टम जटिलता
विश्वसनीयता और शोर प्रतिरोधक क्षमता
बिजली की खपत
लागत
सुरक्षा
अपनी दमदार कार्यक्षमता के कारण, CAN अधिकांश रोबोटिक बैटरी प्रबंधन प्रणालियों के लिए सर्वोत्तम विकल्प बना हुआ है। तकनीकी जानकारी के लिए, बीएमएस में संचार प्रोटोकॉल पर उपलब्ध संसाधनों का अध्ययन करें। अनुकूलित बैटरी परामर्श का अनुरोध करें विशेषज्ञ मार्गदर्शन के लिए.
सामान्य प्रश्न
रोबोटिक्स अनुप्रयोगों के लिए सबसे अच्छी बैटरी केमिस्ट्री कौन सी है?
रसायन विज्ञान | प्लेटफ़ॉर्म वोल्टेज | ऊर्जा घनत्व (Wh/kg) | चक्र जीवन (चक्र) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
एलएमओ | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
आपको चुनना चाहिए NMC एसटी रोबोटिक्सयह उच्च चक्रीय जीवन और स्थिर प्लेटफॉर्म वोल्टेज प्रदान करता है।
बैटरी संचार प्रोटोकॉल बीएमएस की विश्वसनीयता को कैसे प्रभावित करते हैं?
CAN जैसे विश्वसनीय बैटरी संचार प्रोटोकॉल सुधार करते हैं। बीएमएस त्रुटि का पता लगाना और वास्तविक समय नियंत्रण। इससे रोबोटिक्स में डाउनटाइम कम होता है और सुरक्षा बढ़ती है। मेडिकल, तथा औद्योगिक सिस्टम.
रोबोटिक्स या औद्योगिक उपयोग के लिए अनुकूलित बैटरी समाधान कहाँ से प्राप्त किया जा सकता है?
आप ऐसा कर सकते हैं कस्टम बैटरी समाधान के लिए अनुरोध करें Large Powerउनके विशेषज्ञ बैटरियों का डिजाइन तैयार करते हैं। सुरक्षा, बुनियादी सुविधाओं, उपभोक्ता इलेक्ट्रॉनिक्स, तथा सॉलिड-स्टेट बैटरी अनुप्रयोगों.


