

संक्षिप्त उत्तर: रोबोट के सबसे खराब स्थिति वाले डॉकिंग ऑफसेट, आवश्यक संपर्क अनुक्रम और अपेक्षित मेटिंग चक्रों का उपयोग करके एक ब्लाइंड-मेट कनेक्टर निर्दिष्ट करें। वास्तविक रेल, लैच और एनक्लोजर में इन आवश्यकताओं को सत्यापित करें। यदि पैक को चालू स्थिति में कनेक्ट किया जा सकता है, तो आंशिक सम्मिलन और होस्ट के पावर-इनेबल व्यवहार को अलग-अलग सत्यापित करें।
ब्लाइंड-मेट कनेक्टर एक प्लग-एंड-रिसेप्टेकल इंटरफेस है जिसे तब कनेक्ट करने के लिए बनाया गया है जब मिलान वाले सिरे दिखाई नहीं देते या हाथ से संरेखित नहीं किए जा सकते।
यह लेख लिथियम बैटरी पैक के लिए संरेखण, संपर्क अनुक्रम और संयोजन जीवन को अलग-अलग विशिष्टताओं के बजाय आपस में जुड़े डिज़ाइन चर के रूप में मानता है। प्रत्येक मुख्य खंड अनुप्रयोग उपयुक्तता, अनुपालन और लागत के साथ समाप्त होता है। इसमें सामान्य रिमूवेबल-पैक इंटरफ़ेस के बजाय रोबोट-विशिष्ट डॉकिंग सहनशीलता, आंशिक सम्मिलन और सत्यापन पर ध्यान केंद्रित किया गया है।
चाबी छीन लेना
गाइड फीचर्स और फ्लोट माउंट छोटे-मोटे मिसअलाइनमेंट को ठीक कर देते हैं, लेकिन आपको वास्तविक टॉलरेंस स्टैक को मापना होगा।
अलग-अलग लंबाई के पिन संपर्क बनाने के क्रम को निर्धारित करते हैं: पहले ग्राउंड, फिर पावर, फिर सिग्नल, जिससे हॉट-प्लगिंग सुरक्षित रहती है।
यह सुनिश्चित करने के लिए आंशिक सम्मिलन का परीक्षण करें कि कोई बिजली प्रवाह न हो और डॉकिंग के बीच में रुकने पर कोई बीएमएस दोष उत्पन्न न हो।
कनेक्टर के संयोजन जीवनकाल को अपनी बैटरी की संरचना से मिलाएं: LiFePO4 पैक को NMC पैक की तुलना में उच्च चक्र रेटिंग की आवश्यकता होती है।
अपने स्वयं के डॉकिंग फिक्स्चर और ड्यूटी-साइकिल परीक्षण के साथ कनेक्टरों का परीक्षण करें, न कि केवल डेटाशीट रेटिंग के आधार पर।
भाग 1: रोबोट के लिए ब्लाइंड-मेट बैटरी कनेक्टर्स में संरेखण
1.1 गाइड की विशेषताएं और फ्लोट माउंट
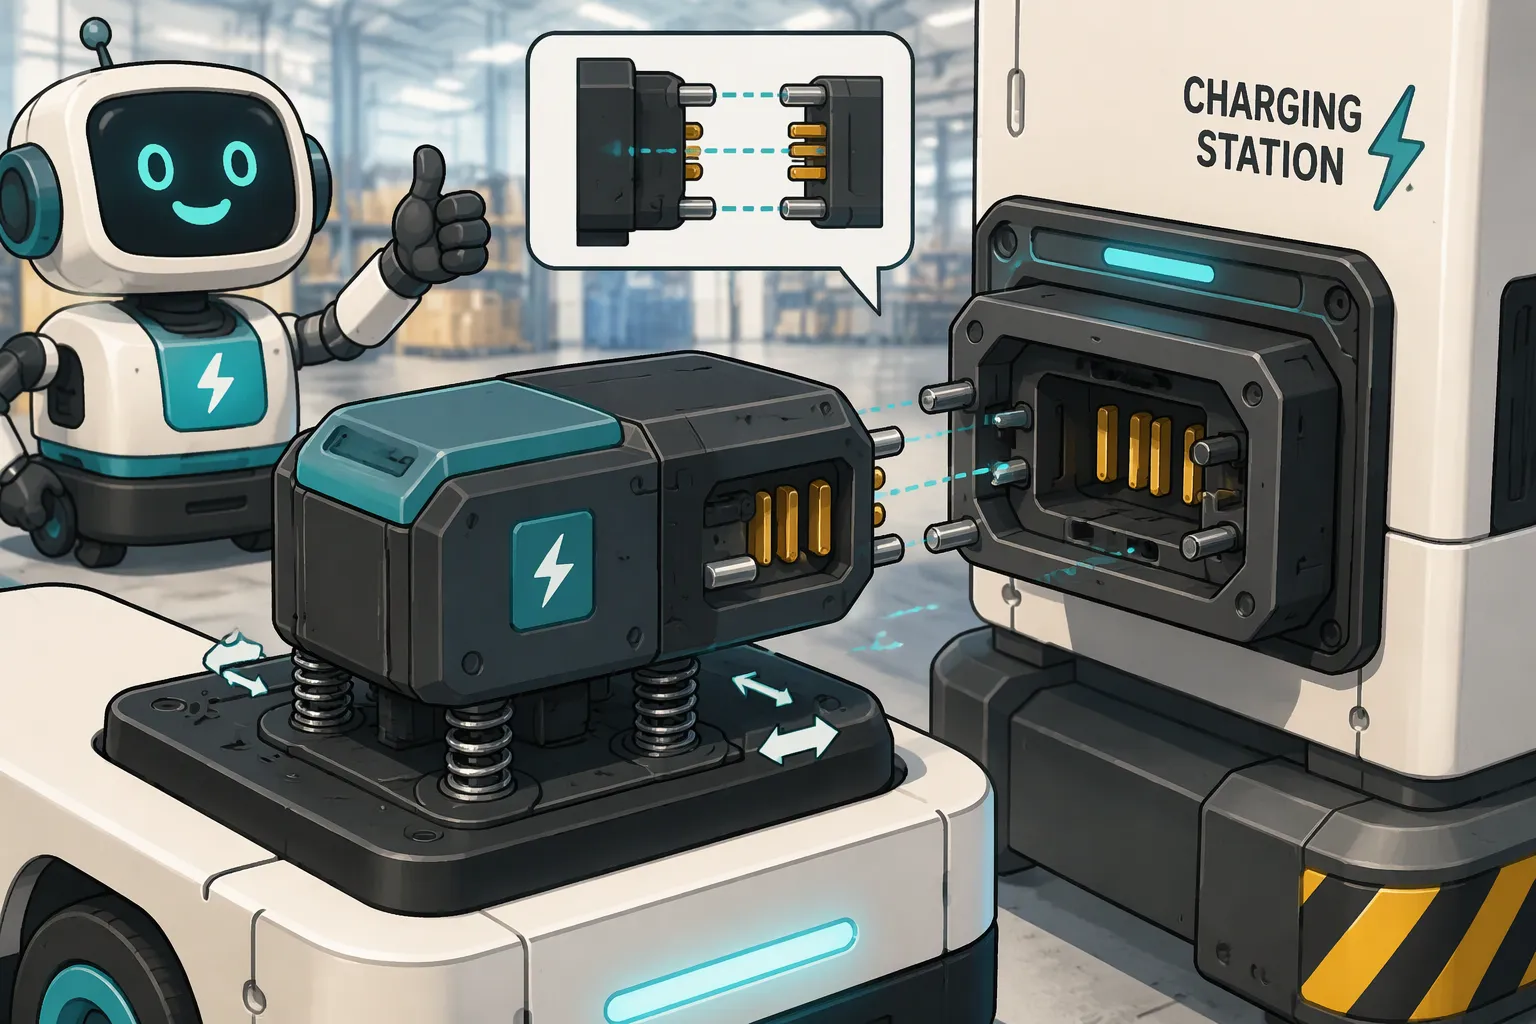
किसी भी संपर्क के शुरू होने से पहले ही संरेखण शुरू हो जाता है। प्लग और रिसेप्टेकल पर बने चैम्फर और लीड-इन रैंप दोनों हिस्सों को एक-दूसरे के करीब आने पर मार्गदर्शन करते हैं। एक चौड़ा लीड-इन बड़े साइड-टू-साइड ऑफसेट को एक छोटे सुधारात्मक गति में बदल देता है। सतहें पास आने पर गाइड पिन और गाइड स्लॉट अपना काम संभाल लेते हैं। ये विशेषताएं पहले कोण त्रुटि को, फिर साइड-टू-साइड त्रुटि को अवशोषित करती हैं, और पिन के जुड़ने से पहले इंटरफ़ेस को केंद्र में लाती हैं।
फ्लोटिंग कनेक्टर सीरीज़ करेक्शन की एक अतिरिक्त परत प्रदान करती है। कनेक्टर बॉडी स्प्रिंग-लोडेड या स्लाइडिंग बेस पर माउंट होती है। यह बेस किसी भी दिशा में कुछ मिलीमीटर तक हिल सकता है और कनेक्टर को अपना साथी ढूंढने में मदद करता है। फ्लोट माउंट तंग जगहों में अच्छी तरह काम करते हैं, जैसे कि रोबोट के पिछले पैनल के पीछे लगा बैटरी पैक। फ्लोट मूवमेंट डॉकिंग अप्रोच के बचे हुए मिसअलाइनमेंट से अधिक होना चाहिए। यदि ऐसा नहीं होता है, तो कनेक्टर नीचे तक पहुंच जाता है और गाइड फीचर्स पूरा भार वहन करते हैं।
वेयरहाउस एएमआर और एजीवी चार्जिंग डॉक हर दिन इसी संयोजन पर निर्भर करते हैं। एक फ्लीट वाहन सेंटीमीटर-स्तर की सटीकता के साथ डॉक में पीछे की ओर आता है, और गाइड सुविधाएँ शेष अंतर को पाट देती हैं। चिकित्सा सेवा रोबोटों को अधिक कोमल जुड़ाव की आवश्यकता होती है, क्योंकि अचानक रुकने से पेलोड हिल सकता है। सुरक्षा गश्ती इकाइयाँ खुले में डॉक करती हैं, जहाँ दिनभर में तापमान विस्तार के कारण माउंट अपनी जगह से हिल जाता है। नासा का रोबोट-चालित ब्लाइंड-मेट इंटरफ़ेस इसी सिद्धांत को बड़े पैमाने पर दर्शाता है: एक रोबोटिक भुजा दोनों हिस्सों को स्थिति में लाती है, और इंटरफ़ेस बिना किसी मानवीय हस्तक्षेप के संरचनात्मक और विद्युत कनेक्शन को पूरा करता है।
1.2 टॉलरेंस स्टैक-अप और डॉकिंग सत्यापन
रोबोट चेसिस, बैटरी पैक और कनेक्टर माउंट - इन तीन भागों में संरेखण त्रुटि उत्पन्न होती है। प्रत्येक भाग की अपनी आयामी सहनशीलता होती है, और प्रत्येक जोड़ इसमें वृद्धि करता है। फ़्लोट माउंट के साथ भी, अधिकांश ब्लाइंड-मेट कनेक्टर्स को अपेक्षाकृत सटीक संरेखण सहनशीलता की आवश्यकता होती है। ढीली चेसिस सहनशीलता कनेक्टर में त्रुटि दिखने से पहले ही पूरे फ़्लोट बजट को समाप्त कर सकती है।
परीक्षण में वास्तविक स्टैक का माप लेना आवश्यक है, न कि नाममात्र के चित्र का। इंजीनियरों को डॉकिंग फिक्स्चर बनाना चाहिए, वास्तविक पैक को माउंट करना चाहिए और कई बार संपर्क करने पर पहले संपर्क बिंदु पर पार्श्व और कोणीय विचलन को रिकॉर्ड करना चाहिए। यह परीक्षण सबसे खराब स्थिति वाले कोने को उजागर करता है, जहां चेसिस का झुकाव, पैक का झुकाव और माउंट त्रुटि एक ही दिशा में संरेखित होती हैं।
एप्लिकेशन की उपयुक्तता ही टाइट और लूज़ अलाइनमेंट डिज़ाइन के बीच चुनाव को निर्धारित करती है। LiFePO4 पैक हाई-साइकिल फ्लीट डॉकिंग के लिए उपयुक्त हैं, जहाँ दोहराने योग्य अलाइनमेंट हज़ारों बार इस्तेमाल होने पर भी कॉन्टैक्ट लाइफ को सुरक्षित रखता है। NMC पैक ऊर्जा-घने प्लेटफॉर्म के लिए उपयुक्त हैं, जहाँ पैक का द्रव्यमान और कठोरता स्टैक-अप को प्रभावित करते हैं। यहाँ अनुपालन महत्वपूर्ण है: IEC 62133-2 पोर्टेबल अनुप्रयोगों में लिथियम सेकेंडरी सेल और बैटरी की सुरक्षा को कवर करता है, UL 2054 घरेलू और वाणिज्यिक बैटरी पैक को कवर करता है, और ISO 3691-4 ड्राइवर रहित औद्योगिक ट्रकों और उनके सिस्टम को संबोधित करता है। टाइट अलाइनमेंट में मशीनिंग और फिक्स्चर की सटीकता अधिक खर्च होती है। लूज़ अलाइनमेंट से लागत कम होती है, लेकिन तनाव कॉन्टैक्ट्स और गाइड फीचर्स पर बढ़ जाता है। सही संतुलन डॉक की दोहराव क्षमता, फ्लीट के आकार और सेवा पहुँच पर निर्भर करता है।
भाग 2: सुरक्षित विद्युत स्थानांतरण के लिए संपर्क अनुक्रम
2.1 अलग-अलग पिन और हॉट-प्लग सुरक्षा
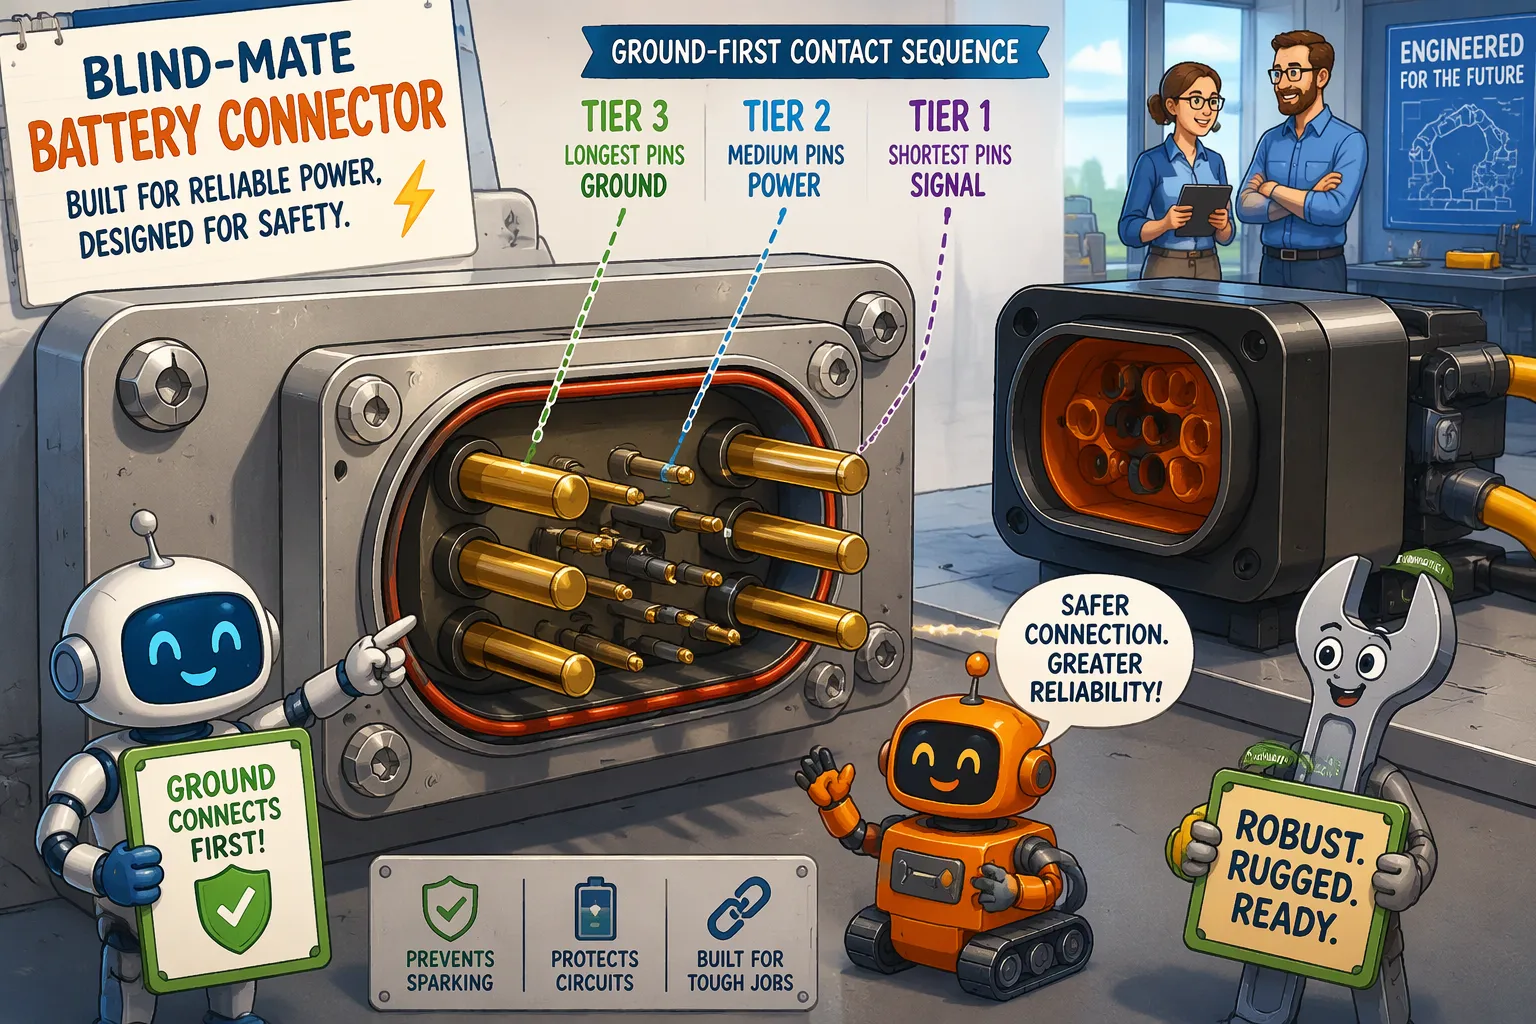
संपर्क अनुक्रम पिन की लंबाई में निर्मित एक यांत्रिक योजना है। एक सामान्य लेआउट में तीन स्तर होते हैं। प्री-कॉन्टैक्ट पिन सबसे लंबे होते हैं और सबसे पहले संपर्क में आते हैं; ये ग्राउंड और निम्न-स्तरीय सिग्नल ले जाते हैं ताकि करंट प्रवाहित होने से पहले पैक और रोबोट एक संदर्भ साझा कर सकें। मुख्य पावर पिन मध्य स्तर में स्थित होते हैं और उच्च-करंट पथ को बंद करते हैं। पोस्ट-कॉन्टैक्ट पिन सबसे छोटे होते हैं और सबसे अंत में संपर्क में आते हैं; ये स्थिति, सक्षम करने या इंटरलॉक लाइनें ले जाते हैं जो सिस्टम को बताती हैं कि संपर्क पूरा हो गया है।
इंजीनियरों को वास्तविक कनेक्टर पर इस क्रम की पुष्टि करनी चाहिए, अनुमान नहीं लगाना चाहिए। पिन की लंबाई श्रृंखला के अनुसार भिन्न होती है, और कुछ डिज़ाइन में क्रम उलट दिए जाते हैं या सिग्नल पिन को अलग हाउसिंग में रखा जाता है। ब्लाइंड मेटिंग और एनर्जाइज़्ड इंसर्शन भी अलग-अलग समस्याएं हैं। एक कनेक्टर पूरी तरह से जुड़ सकता है, लेकिन फिर भी अगर पावर पिन ग्राउंड से पहले बंद हो जाएं तो आर्क उत्पन्न हो सकता है।
हॉट-प्लग सुरक्षा ग्राउंड-फर्स्ट ऑर्डर पर निर्भर करती है। जब कोई रोबोट बैटरी पैक के साथ डॉक करता है, तो पावर पिन के मिलने से पहले प्री-कॉन्टैक्ट ग्राउंड पिन पोटेंशियल को बराबर कर देता है। यह चरण पावर कॉन्टैक्ट्स पर आर्क को सीमित करता है और पैक की इनपुट कैपेसिटेंस में प्रवाहित होने वाले इनरश करंट को नियंत्रित करता है। इसके बिना, वोल्टेज में अचानक बदलाव ओवरकरंट या शॉर्ट-सर्किट सुरक्षा के कारण बैटरी मैनेजमेंट सिस्टम को ट्रिप कर सकता है, और मैकेनिकल कनेक्शन सफल होने के बावजूद डॉक विफल हो जाता है। अनमेटिंग के दौरान यही लॉजिक उल्टा काम करता है: ग्राउंड कनेक्शन सबसे अंत में टूटना चाहिए, इसलिए इनेबल लाइन पहले ड्रॉप होती है और सिस्टम पावर पाथ को सुचारू रूप से बंद कर देता है। एक बीएमएस जो आर्क की घटना पर फॉल्ट को लॉक कर देता है, वह सर्विस रीसेट होने तक पैक को ऑफलाइन रखेगा, जो फ्लीट में महंगा साबित हो सकता है। सुरक्षा थ्रेशोल्ड के बारे में जानकारी चाहने वाले डिज़ाइनर समीक्षा कर सकते हैं। बीएमएस और पीसीएम के मूल सिद्धांत.
2.2 आंशिक सम्मिलन और अनुक्रम सत्यापन
कभी-कभी रोबोट डॉकिंग के दौरान बीच में ही रुक जाता है। ड्राइव में खराबी आ जाती है, कोई बाधा रास्ते को अवरुद्ध कर देती है, या डॉकिंग अंतिम सेंटीमीटर पर अपनी स्थिति खो देता है। ऐसी स्थिति में, प्री-कॉन्टैक्ट पिन आपस में स्पर्श कर सकते हैं जबकि पावर पिन खुले रहते हैं। पैक को ग्राउंड और सिग्नल तो मिलते हैं लेकिन मुख्य पथ नहीं मिलता, और रोबोट अपूर्ण संयोजन पढ़ता है।
बेहतर सीक्वेंस डिज़ाइन उस स्थिति को एक पहचान योग्य सिग्नल में बदल देता है। पोस्ट-कॉन्टैक्ट इनेबल लाइन पूरी तरह से इंसर्शन होने तक खुली रहती है, जिससे रोबोट का कंट्रोलर "नॉट रेडी" स्थिति देख पाता है और पीछे हटकर दोबारा कोशिश कर सकता है। कुछ डिज़ाइन इसी उद्देश्य के लिए सबसे छोटे टियर पर एक डेडिकेटेड मेट-डिटेक्ट पिन जोड़ते हैं। सत्यापन डॉकिंग फिक्स्चर टेस्ट में शामिल होना चाहिए: इंजीनियरों को आंशिक अप्रोच का कमांड देना चाहिए, स्थिति को होल्ड करना चाहिए और यह पुष्टि करनी चाहिए कि कोई पावर फ्लो नहीं हो रहा है और कोई बीएमएस फॉल्ट लैच नहीं है।
एप्लिकेशन की उपयुक्तता पिनों की संख्या निर्धारित करती है। वेयरहाउस AMR और AGV ड्यूटी में उपयोग होने वाले LiFePO4 फ्लीट पैक्स को इनेबल और थर्मिस्टर लाइनों के साथ पूर्ण अनुक्रम से लाभ होता है, क्योंकि हजारों डॉकिंग इवेंट्स के कारण एक भी खराब मेट होने का जोखिम कई गुना बढ़ जाता है। ऊर्जा-गहन चिकित्सा या सुरक्षा प्लेटफार्मों में उपयोग होने वाले NMC पैक्स को अक्सर थर्मल मॉनिटरिंग के लिए समान लाइनों की आवश्यकता होती है। डॉकिंग रोबोट में LCO और LMO पैक्स का उपयोग कम होता है, जहां साइकिल लाइफ और थर्मल मार्जिन अधिक महत्वपूर्ण होते हैं। अनुपालन पैक मानक के अनुसार होता है: IEC 62133-2 और UL 2054 बैटरी को कवर करते हैं, और ISO 3691-4 ड्राइवरलेस ट्रक सिस्टम को कवर करता है। अतिरिक्त सिग्नल पिन कनेक्टर की लागत और इंसर्शन फोर्स को बढ़ाते हैं, इसलिए केवल पावर वाले डिज़ाइन कम वोल्टेज, कम साइकिल वाले डॉक के लिए उपयुक्त होते हैं जहां BMS स्वयं इनरश को संभालता है।
भाग 3: रोबोट के लिए ब्लाइंड-मेट बैटरी कनेक्टर्स का मेटिंग लाइफ
3.1 चक्र परीक्षण और क्षरण तंत्र
डेटाशीट में दिए गए चक्र गणनाएँ स्वच्छ बेंच परीक्षणों से प्राप्त होती हैं। वास्तविक रोबोट कार्य चक्रों में धूल, कंपन और आंशिक जोड़ शामिल होते हैं। इंजीनियरों को प्रयोगशाला में किए गए सीधे स्ट्रोक के बजाय वास्तविक डॉक गति का उपयोग करके जोड़ के जीवनकाल का परीक्षण करना चाहिए। कई मानक इस परीक्षण का मार्गदर्शन करते हैं:
आईईसी 60512 संपर्क प्रतिरोध और तापमान वृद्धि के लिए परीक्षण विधियां प्रदान करता है।
आईईसी 61984 कनेक्टर की सुरक्षा और यांत्रिक सहनशक्ति के मानदंड निर्धारित करता है।
UL 1977 उत्तरी अमेरिका में डेटा, सिग्नल और पावर के लिए कंपोनेंट कनेक्टर्स को कवर करता है।
सीएसए सी22.2 नंबर 182.3 कनेक्टर की सुरक्षा और निर्माण को कवर करता है।
चार तंत्र क्षरण का कारण बनते हैं। संपर्क घिसाव प्रत्येक जोड़ पर सामग्री को हटा देता है। घर्षण संक्षारण कम कंपन आयामों पर ऑक्साइड परतें बनाता है, जिससे प्रतिरोध बढ़ जाता है। प्लेटिंग के घिसने से आधार मिश्र धातु उजागर हो जाती है, जो तेजी से संक्षारित होती है। सम्मिलन बल में बदलाव से पता चलता है कि संपर्क ज्यामिति बदल गई है। एनर्न की रिपोर्ट के अनुसार, 500-2,000 चक्रों के लिए रेटेड ड्रॉअर-शैली का ब्लाइंड-मेट कनेक्टर दिखाता है कि यह अंतर कितना व्यापक हो सकता है।
3.2 चढ़ाना, सामग्री और जीवन रेटिंग
प्लेटिंग का चुनाव साइकिल काउंट के अनुसार होना चाहिए, न कि करंट रेटिंग के अनुसार। साइबसबार के अनुसार, ऑक्साइड को तोड़ने के लिए टिन प्लेटिंग में मध्यम बल से 1.5 से 2.5 मिमी तक की रगड़ की आवश्यकता होती है। यह रगड़ सर्विस एक्सेस के लिए उपयुक्त है, लेकिन हाई-फ्रीक्वेंसी स्वैप स्टेशन के लिए उपयुक्त नहीं है। सोना अधिक रगड़ सहन कर सकता है और घिसावट का प्रतिरोध करता है, लेकिन हाई-करंट पावर कॉन्टैक्ट पर सोने की परत चढ़ाना बहुत महंगा पड़ता है; डिज़ाइनर इसे उसी हाउसिंग में सिग्नल पिन के लिए आरक्षित रखते हैं।
सेल की रासायनिक संरचना के अनुसार ही उसकी जीवन अवधि निर्धारित की जानी चाहिए। 2,000 से 5,000 चक्रों तक चलने वाले LiFePO4 पैक के लिए उपयुक्त कनेक्टर की रेटिंग भी उतनी ही होनी चाहिए। वहीं, 500 से 1,000 चक्रों तक चलने वाले NMC पैक के लिए इससे कम रेटिंग की आवश्यकता होती है। ये सेल स्तर के संदर्भ रेंज हैं, पैक की गारंटी नहीं।
एप्लिकेशन की उपयुक्तता, अनुपालन और प्रति विश्वसनीय साथी की लागत निर्णय को अंतिम रूप देती है। जब एनक्लोजर को IP रेटिंग की आवश्यकता होती है, तो IEC 60529 लागू होता है, और यह रेटिंग असेंबल किए गए सिस्टम से मेल खानी चाहिए। IEC 60664-1 इन्सुलेशन समन्वय का मार्गदर्शन करता है। अपने स्वयं के डॉकिंग फिक्स्चर और ड्यूटी-साइकिल परीक्षण के साथ उम्मीदवारों का सत्यापन करें।
अलाइनमेंट, संपर्क अनुक्रम और संयोजन जीवन एक डिज़ाइन प्रणाली बनाते हैं। ढीले फ्लोट माउंट डॉकिंग को आसान बनाते हैं लेकिन संपर्कों पर दबाव डालते हैं। लंबे प्री-कॉन्टैक्ट पिन हॉट-प्लग सुरक्षा में सुधार करते हैं लेकिन सम्मिलन बल को बढ़ाते हैं। एम्फेनॉल एलटीडब्ल्यू अपने स्वैपिंग कनेक्टर को जुड़े और अलग दोनों अवस्थाओं में प्लस या माइनस 1.5 मिमी X/Y फ्लोट और IP67 रेटिंग देता है, जो दर्शाता है कि प्रकाशित फ्लोट आंकड़े केवल एक अक्ष का समर्थन करते हैं।
चयन चेकलिस्ट में डॉकिंग टॉलरेंस, निरंतर करंट और वोल्टेज, सिग्नल की आवश्यकताएं, हॉट-प्लग आवश्यकताएं, अपेक्षित चक्र संख्या, प्रवेश सुरक्षा, मानक अनुपालन और प्रति विश्वसनीय कनेक्टर लागत जैसे कारकों को शामिल किया जाना चाहिए। अलीबाबा की खरीद गाइड कम से कम 5,000 रेटेड चक्रों का लक्ष्य रखने और हर 18 से 36 महीनों में कनेक्टर बदलने की योजना बनाने का सुझाव देती है।
रोबोटों के लिए ब्लाइंड-मेट बैटरी कनेक्टर्स की गुणवत्ता की जांच अपने डॉकिंग फिक्स्चर और ड्यूटी-साइकिल परीक्षण के माध्यम से करें। केवल डेटाशीट में दी गई साइकिल रेटिंग से बेड़े के प्रदर्शन का अनुमान नहीं लगाया जा सकता है।
सामान्य प्रश्न
क्या ब्लाइंड-मेट कनेक्टर सटीक डॉक अलाइनमेंट की आवश्यकता को समाप्त कर देता है?
नहीं। गाइड फीचर्स और फ्लोट माउंट केवल छोटे ऑफसेट को ठीक करते हैं। अधिकांश ब्लाइंड-मेट कनेक्टर्स को अभी भी काफी सटीक अलाइनमेंट टॉलरेंस की आवश्यकता होती है। फ्लोट की गति डॉकिंग विधि के बचे हुए मिसअलाइनमेंट से अधिक होनी चाहिए। इंजीनियरों को प्रकाशित फ्लोट मान पर भरोसा करने से पहले चेसिस, पैक और माउंट के बीच वास्तविक टॉलरेंस स्टैक को मापना चाहिए।
क्या कोई रोबोट बिना सीक्वेंस कनेक्टर के लिथियम पैक को सुरक्षित रूप से हॉट-प्लग कर सकता है?
हॉट-प्लग की सुरक्षा कनेक्टर के लेबल पर नहीं, बल्कि वास्तविक संपर्क क्रम पर निर्भर करती है। ग्राउंड-फर्स्ट क्रम से आर्क और इनरश करंट सीमित हो जाते हैं। पावर-फर्स्ट क्रम से बीएमएस ओवरकरंट प्रोटेक्शन ट्रिगर हो सकता है, भले ही मैकेनिकल कनेक्शन सही दिख रहा हो। इंजीनियरों को वास्तविक पार्ट पर पिन क्रम की जांच करनी चाहिए और एनर्जाइज़्ड इंसर्शन का परीक्षण करना चाहिए।
अगर कोई रोबोट डॉकिंग के दौरान बीच में ही रुक जाए तो क्या होगा?
पावर पिन खुले रहने पर भी प्री-कॉन्टैक्ट पिन आपस में स्पर्श कर सकते हैं। एक अच्छी तरह से डिज़ाइन किया गया इंटरफ़ेस अपूर्ण मेट की रिपोर्ट करने के लिए सबसे छोटे इनेबल या मेट-डिटेक्ट पिन का उपयोग करता है। इसके बाद कंट्रोलर "नॉट रेडी" देखता है, पीछे हटता है और पुनः प्रयास करता है। डॉकिंग फिक्स्चर परीक्षण को आंशिक अप्रोच का आदेश देना चाहिए और यह पुष्टि करनी चाहिए कि कोई पावर प्रवाह नहीं हो रहा है और कोई बीएमएस फॉल्ट लैच नहीं है।
रोबोट बैटरी कनेक्टर की क्षमता कितने मेटिंग साइकल के लिए होनी चाहिए?
रेटिंग पैक की कार्यक्षमता के अनुरूप होनी चाहिए। 2,000-5,000 चक्रों वाली फ्लीट सेवा में उपयोग होने वाले LiFePO4 पैक के लिए समान सहनशक्ति वाले कनेक्टर की आवश्यकता होती है। 500-1,000 चक्रों वाले प्लेटफॉर्म में उपयोग होने वाले NMC पैक के लिए कम सहनशक्ति की आवश्यकता होती है। ये सेल-स्तर की संदर्भ सीमाएं हैं, पैक की गारंटी नहीं। पहले उल्लिखित एक खरीद गाइड उच्च उपयोग वाले डॉक के लिए कम से कम 5,000 रेटेड चक्रों का लक्ष्य रखने का सुझाव देती है।
रोबोटों पर ब्लाइंड-मेट बैटरी कनेक्टर्स के लिए कौन से मानक लागू होते हैं?
IEC 60512 संपर्क प्रतिरोध और तापमान वृद्धि परीक्षण विधियों को कवर करता है। IEC 61984 कनेक्टर सुरक्षा और यांत्रिक सहनशक्ति मानदंड निर्धारित करता है। UL 1977 और CSA C22.2 No. 182.3 उत्तरी अमेरिका में घटक कनेक्टर्स को कवर करते हैं। पैक सुरक्षा IEC 62133-2 और UL 2054 का अनुसरण करती है। चालक रहित ट्रक ISO 3691-4 के अंतर्गत आते हैं, और प्रवेश सुरक्षा IEC 60529 का अनुसरण करती है।


