

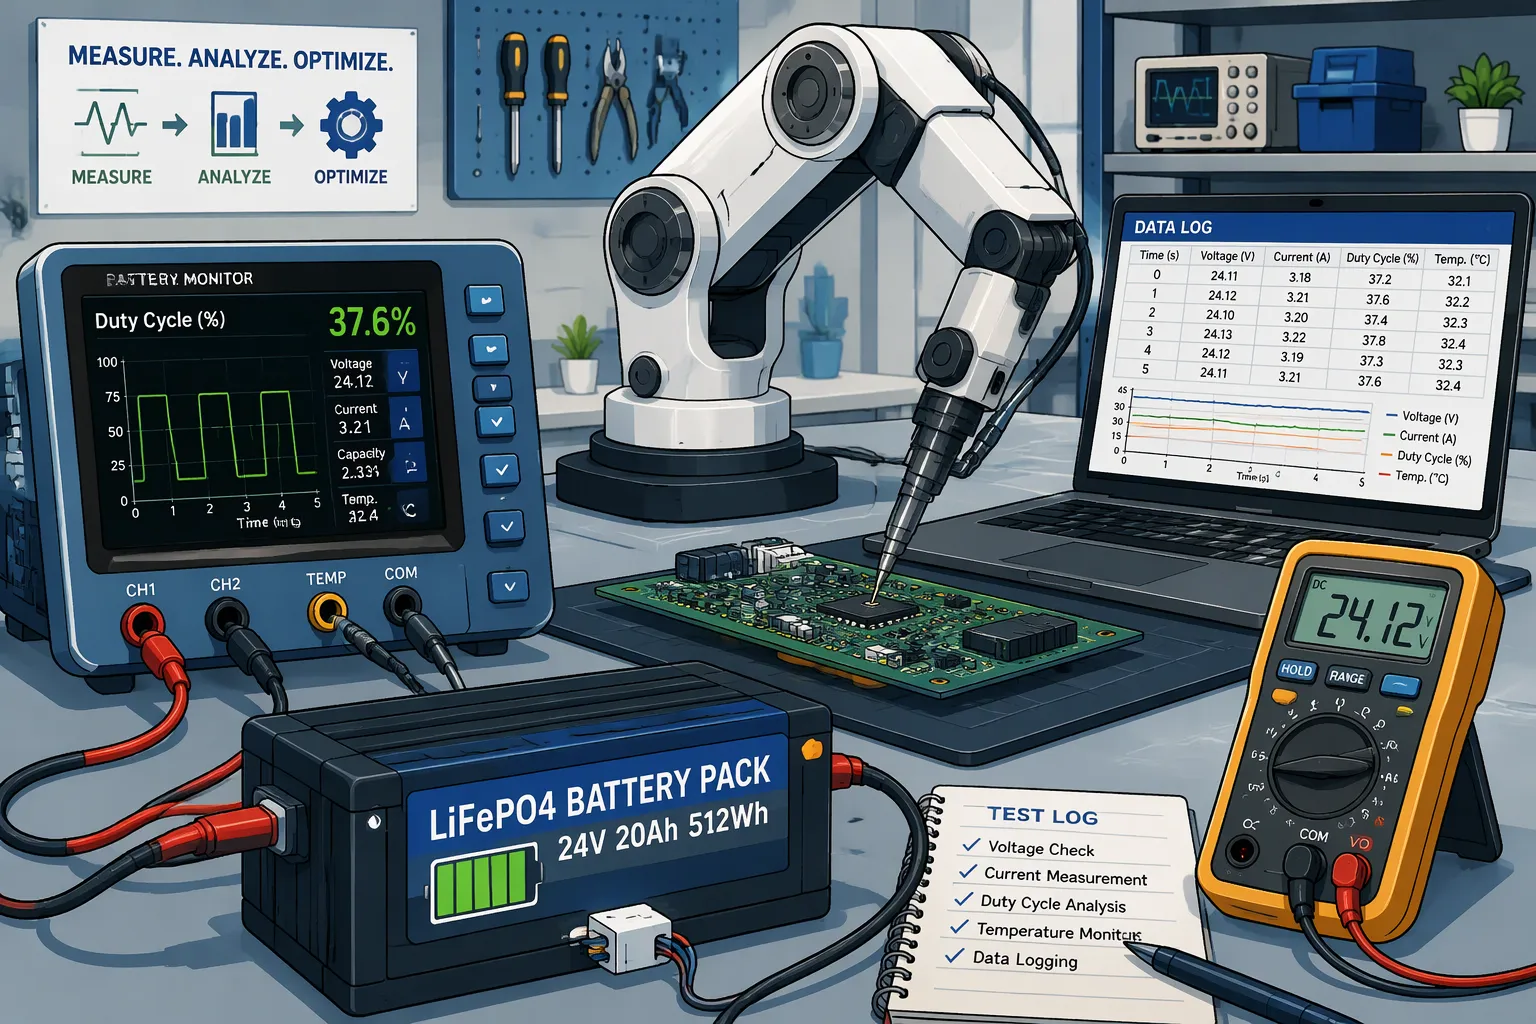
संक्षिप्त उत्तर: प्रत्येक ऑपरेटिंग मोड में मापी गई पैक पावर को उस मोड में व्यतीत समय से भारित करके रोबोट के रनटाइम का अनुमान लगाएं। परिणामी मिशन ऊर्जा की तुलना उपयोग योग्य पैक ऊर्जा से करें, और पीक करंट और वोल्टेज सैग की अलग-अलग जांच करें।
उपयोग बैटरी रनटाइम कैलकुलेटर प्रारंभिक अनुमान के लिए। अन्वेषण करें रोबोट बैटरी समाधान पैकेज एकीकरण और सत्यापन के लिए।
लेबल पर दी गई क्षमता और मोटर रेटिंग से रनटाइम का पता नहीं चलता। वास्तविक मापे गए ड्यूटी साइकल से ही पता चलता है। रोबोट बैटरी रनटाइम अनुमान वास्तविक मिशन से प्राप्त वास्तविक लोड डेटा से शुरू होता है। विधि सरल है: निष्क्रिय अवस्था, चलने की अवस्था और भार वहन करने की अवस्था को मापें, पीक पावर को औसत ऊर्जा से अलग करें, तापमान और भूभाग के कारण होने वाली कमी को लागू करें, और फिर पूरे मिशन को लॉग करके अनुमान की जाँच करें।
चाबी छीन लेना
- रोबोट के निष्क्रिय रहने, चलने और सामान ढोने के दौरान उस पर पड़ने वाले वास्तविक भार को मापें। इससे आपको सटीक रनटाइम अनुमान प्राप्त होंगे।
- रनटाइम फ़ॉर्मूला का उपयोग करें: उपयोग योग्य बैटरी ऊर्जा को औसत मिशन पावर से विभाजित करें।
- तापमान और भूभाग के अनुसार समायोजन कारकों का उपयोग करें ताकि आप अपनी ऊर्जा की आवश्यकता को कम न आंकें।
- कूलम्ब-गणना लॉगर का उपयोग करके पूर्ण मिशन लॉग के साथ अपने अनुमान की जांच करें।
- अपने बैटरी के कार्य चक्र और बैटरी की कार्यक्षमता के आधार पर बैटरी रसायन का चयन करें।
भाग 1: ड्यूटी चक्र और भार मापन

1.1 लोड श्रेणियाँ
प्रत्येक मिशन को तीन भार श्रेणियों में विभाजित किया जाता है: निष्क्रिय, चलने वाला और भार ढोने वाला। प्रत्येक श्रेणी का मुख्य ऊर्जा उपयोगकर्ता अलग-अलग होता है। निष्क्रिय भार में हाउसकीपिंग इलेक्ट्रॉनिक्स, कंप्यूटर, सेंसर और पोस्चर कंट्रोल शामिल हैं। चलने वाला भार उन ड्राइव मोटरों से आता है जो लगातार चलती रहती हैं। भार ढोने वाले भार में पेलोड से उत्पन्न टॉर्क और थोड़े समय के लिए लगने वाले उच्च-टॉर्क बल शामिल होते हैं।
निष्क्रिय ऊर्जा का अक्सर कम अनुमान लगाया जाता है। सुरक्षा गश्ती और मेडिकल कार्ट स्टैंडबाय जैसी लंबी अवधि की मिशनों में अधिकांश समय निष्क्रिय अवस्था में ही व्यतीत होता है, इसलिए हाउसकीपिंग इलेक्ट्रॉनिक्स कुल ऊर्जा का अधिकांश हिस्सा उपयोग करते हैं। लॉन्गसिंग टेक के अनुसार, मानवाकार प्लेटफार्मों के लिए निष्क्रिय अवस्था में स्थिर ऊर्जा 250-500 वॉट, सामान्य चलने के लिए 700-1,500 वॉट और उठाने या सीढ़ियों पर चलने के लिए 2,000-4,000 वॉट की अधिकतम ऊर्जा की आवश्यकता होती है। आपातकालीन स्थिति में ऊर्जा खपत 3,000 वॉट से भी अधिक हो सकती है। ये आंकड़े यही दर्शाते हैं। चरम शक्ति और औसत ऊर्जा किसी भी रोबोट बैटरी रनटाइम अनुमान में अलग से उपचार की आवश्यकता होती है।
1.2 लॉगिंग ड्यूटी-साइकिल प्रोफाइल
सटीक प्रोफाइल अनुमानों से नहीं, बल्कि उपकरणों से प्राप्त होते हैं। एक सीरीज शंट या इनलाइन कूलम्ब काउंटर वास्तविक धारा को मापता है। सैंपलिंग दर महत्वपूर्ण है: उपकरण संबंधी साहित्य में कई सौ हर्ट्ज़ पर सैंपलिंग करने और फिर उसे कम करने का सुझाव दिया गया है, जबकि बीएमएस एस्टीमेटर स्वयं 1 से 100 हर्ट्ज़ के बीच चल सकता है। उच्च दर वाली सैंपलिंग उन चरम घटनाओं को पकड़ लेती है जिन्हें धीमी गति वाला लॉगर पकड़ नहीं पाता।
रोबोट की स्थिति के आधार पर प्रत्येक सैंपल पर टाइम स्टैम्प लगाने से रॉ लॉग्स एक टाइम-वेटेज्ड प्रोफाइल में बदल जाते हैं। इंजीनियर प्रत्येक अंतराल को निष्क्रिय, चलने या सामान ढोने के रूप में टैग करता है, फिर प्रत्येक श्रेणी के लिए मिशन समय का प्रतिशत निकालता है। यह प्रतिशत साइजिंग इनपुट बन जाता है। रन से पहले करंट सेंसर ऑफसेट को शून्य करंट पर कैलिब्रेट करें और शंट की तुलना रेफरेंस मीटर से करें। मल्टी-सेंसर, मल्टी-मोटर रोबोट के लिए, कुल प्रोफाइल बनाने के लिए सबसिस्टम द्वारा उपयोग किए गए करंट को जोड़ें। डिलीवरी रूट स्वयं ड्यूटी साइकिल का हिस्सा है और प्रोफाइल में शामिल होता है।
भाग 2: रोबोट बैटरी रनटाइम अनुमान
2.1 रनटाइम फ़ॉर्मूला
मूल विचार सरल है। औसत मिशन शक्ति प्रत्येक श्रेणी के वर्तमान, उसके वोल्टेज और समय के हिस्से का योग है। रनटाइम, उपयोग योग्य पैक ऊर्जा को औसत मिशन शक्ति से भाग देने पर प्राप्त होता है। लॉन्गसिंग टेक ने पहले चरण के संबंध को स्पष्ट रूप से बताया है:
अनुमानित रनटाइम ≈ उपयोग योग्य बैटरी ऊर्जा ÷ औसत सिस्टम पावर
सिस्टम की औसत शक्ति ही असल काम करती है। एक निर्माण रोबोट के बजट में ड्राइव मोटर्स, आर्म जॉइंट्स, ग्रिपर्स, ऑनबोर्ड कंप्यूटर, लिडार, कैमरे और कूलिंग सिस्टम शामिल हो सकते हैं। रोबोट बैटरी रनटाइम अनुमान तभी कारगर होता है जब यह औसत लॉग किए गए डेटा से प्राप्त होता है, न कि किसी लेबल से।
बैटरी पैक की तुलना वाट-घंटे में करें, न कि एम्प-घंटे में। वाट-घंटे में वोल्टेज और एम्प-घंटे दोनों शामिल होते हैं, इसलिए थिंकरोबोटिक्स के अनुसार, 12 वोल्ट, 50 एएच का पैक और 24 वोल्ट, 25 एएच का पैक दोनों 600 वाट-घंटे ऊर्जा धारण कर सकते हैं। अलग-अलग वोल्टेज पर समान एएच रेटिंग वाले दो पैक समान ऊर्जा प्रदान नहीं करते हैं। वाट-घंटे यह दर्शाते हैं कि कितनी ऊर्जा संग्रहित है; वाट यह दर्शाते हैं कि पैक लोड को संभाल सकता है या नहीं।
पीक करंट और औसत ऊर्जा अलग-अलग हिस्सों का आकार निर्धारित करते हैं। पीक करंट बीएमएस, कनेक्टर्स और वायरिंग का आकार निर्धारित करता है। औसत ऊर्जा पैक की क्षमता निर्धारित करती है। कीपपावर का कहना है कि स्टार्टअप, एक्सेलरेशन, स्टॉल रिकवरी और क्लाइम्बिंग के दौरान औसत पावर से कहीं अधिक पीक पावर की आवश्यकता होती है। 24 वोल्ट का एक रोबोट जो 5 एंपियर करंट लेता है, लगभग 120 वाट बिजली की खपत करता है, लेकिन मोटर की 20 एंपियर की संक्षिप्त मांग बिजली की खपत को 480 वाट तक बढ़ा देती है। इन दोनों को मिलाने से ओवरसाइज़िंग हो जाती है: इंजीनियर पीक करंट को कवर करने के लिए क्षमता खरीदते हैं, फिर हर मिशन पर अतिरिक्त भार ढोते हैं।
2.2 आकार निर्धारण का उदाहरण
24 वोल्ट के बैटरी पैक वाले एक गश्ती रोबोट पर विचार करें। लॉग नीचे श्रेणीबद्ध धाराओं और समय अंशों को दर्शाते हैं।
| वर्ग | वर्तमान | समय अंश | ऊर्जा |
|---|---|---|---|
| निष्क्रिय | 2 | 50% तक | 24 Wh/h |
| चलना | 5 | 40% तक | 48 Wh/h |
| भार उठाते | 8 | 10% तक | 19.2 Wh/h |
औसत मिशन शक्ति 2 A × 24 V × 0.5 + 5 A × 24 V × 0.4 + 8 A × 24 V × 0.1 है, जो 91.2 W के बराबर है। इसलिए, आठ घंटे के मिशन के लिए लगभग 730 Wh ऊर्जा की आवश्यकता होती है।
अब मार्जिन जोड़ें। लॉन्गसिंग टेक औसत पावर को रनटाइम से भाग देकर उसे डिस्चार्ज की गहराई (DoD) से गुणा करता है: (200 W × 8 घंटे) / 0.8 DoD = 2000 Wh। इसी तर्क से यहाँ 730 Wh / 0.8, या लगभग 912 Wh नाममात्र ऊर्जा मिलती है। बैटरी की उम्र और कटऑफ मार्जिन के कारण 1,000 Wh वाले पैक को चुनना बेहतर होता है। 24 V पर यह लगभग 42 Ah होता है। 730 Wh वाला पैक पहली गणना में तो पास हो जाएगा, लेकिन दूसरे साल में खराब हो जाएगा।
भाग 3: तापमान और भूभाग के कारण रेटिंग में कमी

3.1 तापमान प्रभाव
कमरे के तापमान पर चार्ज किया गया बैटरी पैक ठंडे गोदाम या सर्दियों के डिलीवरी रूट पर उतनी ऊर्जा नहीं देगा। एनेरन के अनुसार, ठंडा होने पर इलेक्ट्रोलाइट गाढ़ा हो जाता है, आंतरिक प्रतिरोध बढ़ जाता है और लिथियम आयन एनोड और कैथोड के बीच धीमी गति से गति करते हैं। डिस्चार्ज क्षमता कम हो जाती है और पीक लोड के दौरान वोल्टेज में गिरावट और भी बदतर हो जाती है। हिमांक बिंदु (0°C या 32°F) या उससे कम तापमान पर चार्ज करने से लिथियम प्लेटिंग हो सकती है, इसलिए बीएमएस या तो चार्जिंग को पूरी तरह से रोक देता है या उसे बहुत कम कर देता है।
निर्माता चार्जिंग और डिस्चार्जिंग के लिए अलग-अलग समय सीमाएँ प्रकाशित करते हैं। कीपपावर पैनासोनिक NCR18650GA बेयर सेल का उदाहरण देता है: चार्जिंग +10 से +45°C तक और डिस्चार्जिंग -20 से +60°C तक। एक सेल -20°C पर भी डिस्चार्ज हो सकता है, भले ही उसकी चार्जिंग समय सीमा केवल 0°C या +10°C पर खुलती हो। PVsyst लिथियम-आयन के लिए -10°C पर लगभग -20% क्षमता की रिपोर्ट करता है, जबकि लेड-एसिड के लिए यह -40% है। कीपपावर चेतावनी देता है कि जो डिज़ाइनर कम तापमान पर क्षमता घटाने वाले कारक के बिना कमरे के तापमान के आधार पर आकार निर्धारित करता है, वह अक्सर पैक की क्षमता को कम करके आंकेगा।
रोबोट बैटरी रनटाइम अनुमान में, डेटाशीट में दिए गए नाममात्र मान के बजाय ऊर्जा बजट में एक डिरेटिंग कारक शामिल किया जाता है। इंजीनियर इसे उपयोग योग्य ऊर्जा पर लागू करते हैं, न कि पीक करंट पर। कोल्ड स्टोरेज रूम में मेडिकल कार्ट की स्टैंडबाय स्थिति और सर्दियों में सुरक्षा गश्ती दल, दोनों के लिए यह चरण आवश्यक है। डिरेटिंग कारक की गणना पार्ट 2 में वर्णित डेप्थ-ऑफ-डिस्चार्ज मार्जिन के समान ही की जाती है।
3.2 भूभाग और पेलोड गुणक
समतल कंक्रीट आधार रेखा है। अन्य सभी सतहें ड्राइव पावर को बढ़ाती हैं, और नीचे दिए गए गुणक फिक्शनलैब के पावर-बजट मार्गदर्शन से लिए गए हैं।
| भूभाग / स्थिति | समतल जमीन पर ड्राइव पावर पर अनुमानित गुणक |
|---|---|
| चिकनी कंक्रीट या डामर | 1.0x आधार रेखा |
| छोटी घास, ठोस बजरी | 1.5-2.0x |
| ढीली बजरी, रेत, मिट्टी | 2.0-3.5x |
| 10° से अधिक ढलान | ऊंचाई प्राप्त करने के लिए आवश्यक शक्ति जोड़ें |
ढलान के लिए एक अलग शब्द की आवश्यकता है। फिक्शनलैब का अनुमान है कि 0.4 मीटर/सेकंड की गति से चलने वाले 6 किलोग्राम के रोवर को 10 डिग्री की चढ़ाई के लिए लगभग 4 वाट यांत्रिक शक्ति की आवश्यकता होती है, जिसमें ड्राइवट्रेन हानि, रोलिंग प्रतिरोध और फिसलन शामिल नहीं हैं। इंजीनियर इन गुणकों को केवल चलने और भार ढोने की श्रेणियों पर लागू करते हैं। निष्क्रिय इलेक्ट्रॉनिक्स को बजरी से कोई लेना-देना नहीं होता।
मल्टीप्लायर एक के ऊपर एक जुड़ते जाते हैं, और यहीं पर अनुमान गलत साबित होते हैं। ढीली बजरी और रैंप पर लोड किया गया रोबोट सतह और ढलान को एक साथ गुणा करता है, फिर पेलोड टॉर्क को जोड़ता है। इंजीनियर उत्पाद को एक शुरुआती बिंदु मानते हैं, गारंटी नहीं। वास्तविक मार्ग पर लॉग किए गए रन के साथ प्रत्येक संयोजन को सत्यापित करें। पेलोड मल्टीप्लायर द्रव्यमान और ड्राइव अक्ष से लोड की दूरी के साथ बढ़ते हैं, इसलिए ऊपर लगा भारी बिन, नीचे और बीच में लगे समान द्रव्यमान वाले बिन से अधिक महंगा होता है। कार्पेट एक सामान्य मामला है, लेकिन मोटी परत और थ्रेशोल्ड स्ट्रिप्स बार-बार छोटे-छोटे उभार पैदा करते हैं जिन्हें धीमा लॉगर पकड़ नहीं पाता।
भाग 4: सत्यापन और रसायन विज्ञान अनुकूलता
4.1 फील्ड सत्यापन
जब तक किसी पूर्ण मिशन द्वारा इसका परीक्षण नहीं हो जाता, तब तक यह अनुमान मात्र है। इंजीनियर कूलम्ब-गणना लॉगर का उपयोग करके वास्तविक मार्ग पर परीक्षण करते हैं और उपयोग किए गए वाट-घंटे रिकॉर्ड करते हैं। फिर वे उस संख्या की तुलना गणना किए गए बजट से करते हैं। कुछ प्रतिशत का अंतर यह दर्शाता है कि मार्जिन पर्याप्त है। एक बड़ा अंतर किसी छूटी हुई लोड श्रेणी, बहुत कम भू-भाग गुणक, या समायोजन की आवश्यकता वाले तापमान डीरेटिंग कारक की ओर इशारा करता है। सटीक रनटाइम संख्याओं के लिए अक्सर एक प्रोटोटाइप और प्रत्यक्ष माप की आवश्यकता होती है, इसलिए टीमों को पैक आकार तय करने से पहले एक लॉगिंग रन की योजना बनानी चाहिए।
बीएमएस टेलीमेट्री पहले मिशन के बाद सत्यापन प्रक्रिया को जारी रखती है। आईटीटीए का कहना है कि चार्ज की स्थिति और स्वास्थ्य की स्थिति वोल्टेज, करंट, तापमान, चक्र गणना और आंतरिक प्रतिरोध डेटा की स्थिर धाराओं से प्राप्त होती है। आईटीटीए यह भी बताता है कि इन संकेतों में छोटे बदलाव अक्सर गंभीर खराबी से काफी पहले दिखाई देते हैं। क्षमता धीरे-धीरे खोने वाला पैक इस प्रवृत्ति में दिखाई देता है, और टीम मध्य-शिफ्ट में विचलन का पता लगाने के बजाय मार्जिन को रीसेट कर सकती है। मॉनिटरिंग हार्डवेयर की विस्तृत जानकारी के लिए, https://www.large-battery.com/bms-and-pcm/ पर बीएमएस और पीसीएम गाइड देखें।
4.2 रसायन विज्ञान चयन
ऊर्जा और चक्र लक्ष्य स्पष्ट होने पर ड्यूटी-साइकिल डेटा रासायनिक संरचना को इंगित करता है। नीचे दी गई तालिका केवल सेल-स्तर की संदर्भ सीमाएँ दर्शाती है। ये पैक की गारंटी नहीं हैं, क्योंकि पैक निर्माण, शीतलन और बीएमएस सीमाएँ वास्तविक प्रदर्शन को प्रभावित करती हैं।
| रसायन विज्ञान | नाममात्र सेल वोल्टेज | ऊर्जा घनत्व (Wh/kg) | जीवन चक्र |
|---|---|---|---|
| LCO | 3.7 वी | 180 - 230 | 500 - 1,000 |
| NMC | 3.6-3.7 वी | 160 - 270 | 500 - 1,000 |
| LiFePO4 | 3.2 वी | 100 - 180 | 2,000 - 5,000 |
| एलएमओ | 3.7 वी | 120 - 170 | 300 - 700 |
| ठोस अवस्था / लिथियम-धातु | - | 300–500 जहाँ समर्थित हो | - |
LiFePO4 लंबी अवधि के औद्योगिक और रोबोटिक कार्यों के लिए उपयुक्त है, जहाँ बैटरी को हजारों शिफ्टों तक चलना होता है। NMC ऊर्जा-गहन मोबाइल प्लेटफार्मों के लिए उपयुक्त है जिन्हें रेंज या पेलोड क्षमता की आवश्यकता होती है। LMO लागत-संवेदनशील मध्यम-अवधि के डिज़ाइनों के लिए उपयुक्त है, और LCO कॉम्पैक्ट उपभोक्ता-इलेक्ट्रॉनिक्स श्रेणी के भारों में अच्छा काम करता है। उच्च-पीक वाले ह्यूमनॉइड प्लेटफार्म भी Wh/kg बनाम W/kg के बीच संतुलन पर विचार करते हैं, क्योंकि DCIR और वोल्टेज सैग यह निर्धारित करते हैं कि बैटरी बिना क्रैश हुए पीक करंट प्रदान कर सकती है या नहीं। एक संपूर्ण रोबोट बैटरी रनटाइम अनुमान ऊर्जा बजट को इस रसायन विज्ञान के साथ जोड़ता है।
रोबोट बैटरी रनटाइम अनुमान लगाने का सबसे अच्छा तरीका एक लूप के रूप में काम करता है जिसे दोहराया जा सकता है। इंजीनियर ड्यूटी साइकिल को मापते हैं, औसत ऊर्जा का पता लगाते हैं, डीरेटिंग कारकों को लागू करते हैं, और फिर परिणाम की तुलना फील्ड लॉग से करते हैं। हर बार दोहराने से अगला अनुमान बेहतर होता जाता है।
टीमों को पैक का आकार तय करने से पहले एक रिकॉर्ड किए गए मिशन से शुरुआत करनी चाहिए। मार्जिन और डिरेटिंग कारक तब बेहतर काम करते हैं जब वे निश्चित मूल्यों के बजाय कैलिब्रेटेड मान हों। ठंडे मौसम में दौड़ या बजरी वाला रास्ता संख्याओं को बदल देगा, और बजट को भी उसी के अनुसार बदलना चाहिए।
अगला चरण व्यावहारिक है। वास्तविक कार्य-चक्र डेटा पर सूत्र का प्रयोग करें, फिर परिणाम की तुलना पूर्ण मिशन लॉग से करें। यह तुलना अनुमान को निर्णय में बदल देती है।
सामान्य प्रश्न
नेमप्लेट क्षमता रनटाइम का अनुमान लगाने में विफल क्यों होती है?
एक लेबल परीक्षण स्थितियों के तहत संचित ऊर्जा को दर्शाता है। वास्तविक मिशनों में निष्क्रिय अवस्था, चलना और भार ढोना जैसी गतिविधियाँ अलग-अलग मात्रा में होती हैं। लंबी सुरक्षा गश्त के दौरान हाउसकीपिंग इलेक्ट्रॉनिक्स अधिकांश बिजली का उपयोग कर सकते हैं। रोबोट बैटरी रनटाइम अनुमान लॉग किए गए करंट से काम करता है, न कि प्रिंट किए गए एम्प-घंटे संख्या से।
पैक साइजिंग में पीक पावर और मीन एनर्जी में क्या अंतर होता है?
पीक करंट बीएमएस, कनेक्टर्स और वायरिंग के आकार को निर्धारित करता है। औसत ऊर्जा पैक की क्षमता निर्धारित करती है। मोटर में थोड़े समय के लिए होने वाला करंट उछाल औसत से कई गुना अधिक करंट खींच सकता है। पीक करंट को संभालने के लिए क्षमता खरीदने वाले इंजीनियर हर मिशन पर अतिरिक्त भार वहन करते हैं।
ऊर्जा बजट में किन-किन कारकों को शामिल किया जाना चाहिए?
तापमान और भूभाग दोनों ही उपयोगी ऊर्जा को कम करते हैं। ठंड आंतरिक प्रतिरोध को बढ़ाती है और ऊर्जा आपूर्ति क्षमता को घटाती है। ढीली बजरी और ढलान ड्राइव पावर को कई गुना बढ़ा देते हैं। इंजीनियर इन कारकों को पैदल चलने और सामान ढोने की श्रेणियों पर लागू करते हैं, फिर प्रत्येक संयोजन की जाँच एक रिकॉर्ड किए गए रन के साथ करते हैं।
किसी टीम को NMC के बजाय LiFePO4 का चुनाव कब करना चाहिए?
LiFePO4 लंबी अवधि के औद्योगिक और रोबोटिक कार्यों के लिए उपयुक्त है, जहाँ बैटरी को हजारों शिफ्टों तक चलना होता है। NMC ऊर्जा-गहन मोबाइल प्लेटफार्मों के लिए उपयुक्त है जिन्हें रेंज या पेलोड क्षमता की आवश्यकता होती है। उपयुक्तता का निर्धारण ड्यूटी-साइकिल प्रोफाइल और साइकिल लक्ष्य द्वारा किया जाता है, न कि किसी एक विशिष्टता द्वारा।
फील्ड वैलिडेशन किस प्रकार अनुमान प्रक्रिया को पूरा करता है?
इंजीनियर कूलम्ब-गणना लॉगर का उपयोग करके वास्तविक मार्ग का परीक्षण करते हैं और मापे गए वाट-घंटे की तुलना बजट से करते हैं। मामूली अंतर मार्जिन की पुष्टि करता है। बड़ा अंतर किसी छूटी हुई लोड श्रेणी या कमजोर डिरेटिंग कारक की ओर इशारा करता है। इसके बाद बीएमएस टेलीमेट्री समय के साथ होने वाले विचलन को ट्रैक करती है।


