

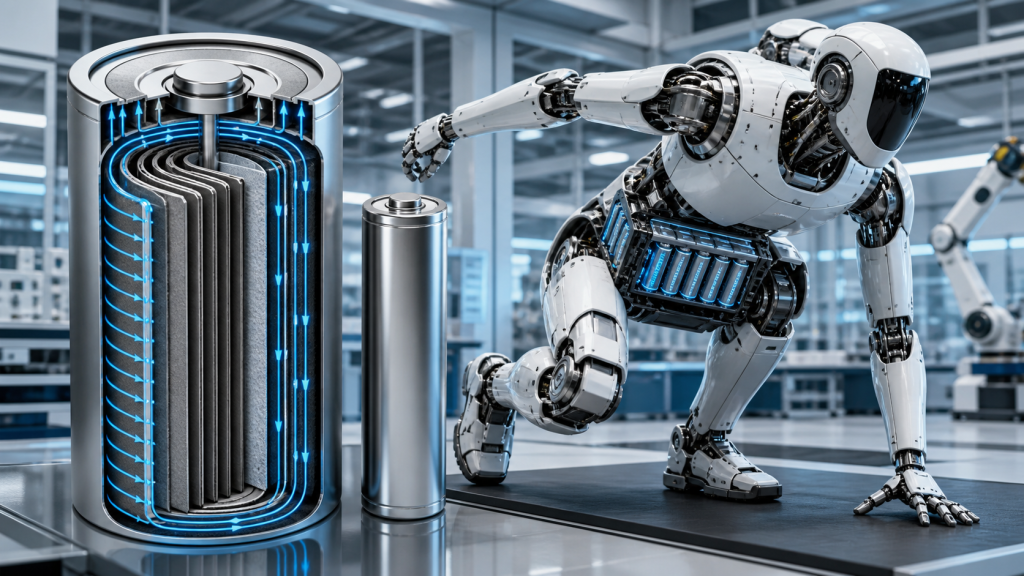
ह्यूमनॉइड रोबोट अपने पावर सिस्टम पर असामान्य मांग रखते हैं। जोड़ वाले मोटरों को उठाने, गति बढ़ाने, बैठने या संतुलन बनाए रखने के दौरान तीव्र करंट पल्स की आवश्यकता हो सकती है, जबकि ऑनबोर्ड कंप्यूटिंग और सेंसिंग निरंतर बैकग्राउंड लोड उत्पन्न करते हैं। इन अनुप्रयोगों में, बैटरी का चयन केवल ऊर्जा घनत्व पर आधारित नहीं होता। पावर घनत्व, वोल्टेज स्थिरता, आंतरिक प्रतिरोध, थर्मल व्यवहार और पैक-स्तर की स्थिरता रोबोट के प्रदर्शन को सीधे प्रभावित करती है।
त्वरित जवाब
टैबलेस बेलनाकार सेल, पारंपरिक टैब के माध्यम से करंट को केंद्रित करने के बजाय, इलेक्ट्रोड किनारे पर करंट पथ को छोटा और वितरित करते हैं। यह संरचना आंतरिक प्रतिरोध को कम कर सकती है, करंट वितरण को बेहतर बना सकती है और उच्च-शक्ति संचालन के दौरान स्थानीय ताप को सीमित कर सकती है। ह्यूमनॉइड रोबोट के लिए, ये फायदे बेहतर पीक-पावर रिस्पॉन्स और अधिक प्रबंधनीय पैक तापमान प्रदान कर सकते हैं। हालांकि, टैबलेस संरचना स्वचालित रूप से तेज़ चार्जिंग, लंबी साइकिल लाइफ या विश्वसनीय रोबोट बैटरी की गारंटी नहीं देती है। सेल की गुणवत्ता, पैक इंटरकनेक्शन, थर्मल प्रबंधन, बीएमएस कैलिब्रेशन और चार्जर समन्वय निर्णायक कारक बने रहते हैं।
चाबी छीन लेना
- ह्यूमनॉइड रोबोट की बैटरियों का मूल्यांकन केवल ऊर्जा घनत्व के आधार पर नहीं, बल्कि निरंतर शक्ति और क्षणिक वोल्टेज प्रतिक्रिया के आधार पर किया जाना चाहिए।
- टैबलेस सेल एक व्यापक इलेक्ट्रोड किनारे पर करंट संग्रह को वितरित करते हैं, जिससे प्रतिरोध और स्थानीयकृत गर्मी को कम करने में मदद मिलती है।
- सेल का प्रतिरोध कम होने से उच्च-धारा प्रदर्शन में सुधार हो सकता है, लेकिन पैक बसबार, वेल्ड, कनेक्टर और वायरिंग अगली बाधा बन सकते हैं।
- उच्च डिस्चार्ज दर रेटिंग स्वतः ही सुरक्षित फास्ट-चार्जिंग क्षमता का संकेत नहीं देती है।
- सेल की स्थिरता, शीतलन, सुरक्षा तर्क और चार्जर के साथ संचार पैक-स्तर की विश्वसनीयता निर्धारित करते हैं।
- रोबोट निर्माताओं को केवल अल्पकालिक पल्स-करंट विनिर्देशों पर निर्भर रहने के बजाय वास्तविक गति प्रोफाइल का उपयोग करके प्रदर्शन को मान्य करना चाहिए।
भाग 1: मानवाकार रोबोटों में शक्ति-घनत्व की समस्या क्यों होती है?
1.1 गतिशील गति से अल्पकालिक, उच्च-धारा भार उत्पन्न होते हैं
एक रोबोट शायद ही कभी स्थिर दर पर बिजली की खपत करता है। चलना, खड़े रहना, उठाना, अचानक गति बढ़ाना, जोड़ों को लॉक करना और बाहरी व्यवधान से उबरना जैसी गतिविधियाँ बहुत अलग-अलग विद्युत भार उत्पन्न कर सकती हैं। एक बैटरी सामान्य गति के दौरान मध्यम धारा की आपूर्ति कर सकती है और फिर कई संयुक्त मोटरों के एक साथ काम करने पर उसे बहुत अधिक धारा की आवश्यकता हो सकती है।
इसका अर्थ यह है कि एम्प-घंटे की गणना के अनुसार पर्याप्त दिखने वाला सेल गतिशील संचालन के दौरान अत्यधिक वोल्टेज में गिरावट या गर्मी उत्पन्न कर सकता है। इंजीनियरों को निम्नलिखित का मूल्यांकन करना चाहिए:
- निरंतर डिस्चार्ज करंट
- अधिकतम धारा का परिमाण और अवधि
- बार-बार स्पंदन के दौरान वोल्टेज में गिरावट
- संपूर्ण कार्य चक्र के दौरान तापमान में वृद्धि
- कम आवेश अवस्था पर विद्युत क्षमता
- सैकड़ों चक्रों के बाद प्रदर्शन
1.2 ऊर्जा घनत्व महत्वपूर्ण है, लेकिन यह एकमात्र प्राथमिकता नहीं है
उच्च ऊर्जा घनत्व से रनटाइम बढ़ाया जा सकता है या पैक का वजन कम किया जा सकता है, लेकिन रोबोट को संग्रहित ऊर्जा को उपयोगी यांत्रिक आउटपुट में परिवर्तित करने के लिए पर्याप्त शक्ति घनत्व की भी आवश्यकता होती है। यदि किसी हल्के, उच्च-ऊर्जा सेल का आंतरिक प्रतिरोध चरम भार के दौरान अत्यधिक वोल्टेज ड्रॉप का कारण बनता है, तो वह उपयुक्त नहीं हो सकता है।
इसलिए इंजीनियरिंग का उद्देश्य रनटाइम, द्रव्यमान, आयतन, आउटपुट पावर, शीतलन आवश्यकताओं और सेवा जीवन के बीच संतुलन स्थापित करना है। Large Power विकसित कस्टम रोबोट बैटरी समाधान वास्तविक मोटर लोड, नियंत्रण संरचना, स्थापना स्थान और परिचालन वातावरण के आसपास।
भाग 2: टैबलेस बैटरी सेल क्या है?
2.1 टैबलेस बनाम फुल-टैब शब्दावली
उद्योग में आमतौर पर इस शब्द का प्रयोग किया जाता है टैबलेस सेलहालांकि इलेक्ट्रोड को अभी भी टर्मिनल से विद्युत कनेक्शन की आवश्यकता होती है। यह शब्द आम तौर पर एक ऐसे डिज़ाइन का वर्णन करता है जिसमें इलेक्ट्रोड के किनारे का एक बड़ा हिस्सा निरंतर या वितरित धारा-संग्रह इंटरफ़ेस के रूप में कार्य करता है। निर्माता और उत्पादन विधि के आधार पर इसे फुल-टैब, कंटीन्यूअस-टैब या शिंगल्ड-टैब आर्किटेक्चर के रूप में भी वर्णित किया जा सकता है।
एक पारंपरिक बेलनाकार सेल एक या अनेक अलग-अलग टैब के माध्यम से करंट एकत्र करता है। इन कनेक्शन बिंदुओं तक पहुँचने से पहले करंट को पन्नी के माध्यम से पार्श्व रूप से यात्रा करनी पड़ती है। टैब रहित डिज़ाइन में, प्रभावी करंट पथ छोटा होता है और अधिक व्यापक क्षेत्र में वितरित होता है।
2.2 वर्तमान मार्ग क्यों महत्वपूर्ण है
विद्युत प्रतिरोध बैटरी के आउटपुट के एक हिस्से को ऊष्मा में परिवर्तित करता है। P = I²Rक्योंकि तापन धारा के वर्ग के साथ बढ़ता है, इसलिए उच्च धारा वाले रोबोट की गतिविधियों के दौरान प्रतिरोध में मामूली कमी भी मूल्यवान साबित हो सकती है।
| डिज़ाइन विवेचन | पारंपरिक टैब संरचना | टेबलस संरचना |
|---|---|---|
| वर्तमान संग्रह | अलग-अलग टैब पर केंद्रित | एक चौड़े इलेक्ट्रोड किनारे के साथ वितरित |
| प्रभावी वर्तमान पथ | पन्नी के लंबे हिस्सों से होकर गुजरना | आम तौर पर छोटे और अधिक एकसमान |
| स्थानीयकृत तापन | टैब क्षेत्रों के पास होने की अधिक संभावना है | वितरित संग्रह के माध्यम से संभावित रूप से कमी की जा सकती है |
| उच्च-धारा प्रतिक्रिया | यह टैब की संख्या और स्थान पर बहुत अधिक निर्भर करता है। | यह कम प्रतिरोध और बेहतर बिजली वितरण में सहायक हो सकता है। |
| विनिर्माण | परिपक्व और व्यापक रूप से मानकीकृत | किनारों को आकार देने, संरेखित करने और वेल्डिंग करने की अधिक जटिल प्रक्रिया। |
भाग 3: ह्यूमनॉइड रोबोट बैटरी पैक के लाभ
3.1 कम आंतरिक प्रतिरोध और कम वोल्टेज गिरावट
जब कई एक्चुएटर्स को एक साथ बिजली की आवश्यकता होती है, तो कम सेल प्रतिरोध पैक को अधिक स्थिर वोल्टेज बनाए रखने में मदद कर सकता है। यह मोटर कंट्रोलर, कंप्यूटिंग हार्डवेयर और सुरक्षा इलेक्ट्रॉनिक्स को सपोर्ट करता है जो वोल्टेज में अचानक गिरावट के प्रति खराब प्रतिक्रिया दे सकते हैं।
इस लाभ की पुष्टि पैक स्तर पर की जानी चाहिए। निकेल स्ट्रिप्स, कॉपर बसबार, वेल्ड, फ्यूज, कनेक्टर, केबल और कॉन्टैक्टर सभी प्रतिरोध बढ़ाते हैं। सेल प्रतिरोध कम होने के बाद, ये घटक कुल हानि में अधिक योगदान दे सकते हैं।
3.2 अधिक समान ऊष्मा वितरण
वितरित करंट संग्रहण से अलग-अलग टैब के आसपास केंद्रित तापन को कम किया जा सकता है। सेल का तापमान अधिक एकसमान होने से पैक को ठंडा करना आसान हो जाता है और सेलों के बीच तापमान का अंतर कम हो जाता है। यह महत्वपूर्ण है क्योंकि असमान तापमान असमान एजिंग को तेज करता है, जिससे असंतुलन बढ़ सकता है और पैक की उपयोगी क्षमता कम हो सकती है।
टैबलेस आर्किटेक्चर ऊष्मा को पूरी तरह से समाप्त नहीं करता है। उच्च-धारा संचालन से अभी भी विद्युत रासायनिक और प्रतिरोधक हानियाँ होती हैं। इंजीनियरों को उपयुक्त तापीय पथ, सेंसर की स्थिति, उनके बीच की दूरी, आवरण में वेंटिलेशन और परिचालन सीमाएँ निर्धारित करनी होंगी।
3.3 बार-बार होने वाली उच्च-शक्ति वाली घटनाओं के लिए बेहतर समर्थन
एक ह्यूमनॉइड रोबोट एक शिफ्ट के दौरान कई बार एक ही तरह की जटिल गति दोहरा सकता है। इसलिए, एक उपयोगी उच्च-शक्ति वाली बैटरी को अत्यधिक संचयी तापन के बिना बार-बार होने वाले स्पंदनों को सहन करने में सक्षम होना चाहिए। परीक्षण में रोबोट के वास्तविक गति चक्र को पुन: उत्पन्न किया जाना चाहिए, न कि केवल एक छोटा प्रयोगशाला स्पंदन लागू किया जाना चाहिए।
अनुशंसित मापों में न्यूनतम पैक वोल्टेज, अधिकतम सेल तापमान, तापमान प्रसार, वेल्ड और कनेक्टर पर करंट-पाथ तापमान और पावर इवेंट्स के बीच रिकवरी समय शामिल हैं।
भाग 4: इंजीनियरिंग संबंधी समझौते और विनिर्माण सीमाएँ
4.1 टैबलेस सेल का निर्माण करना अधिक कठिन है
वितरित इलेक्ट्रोड किनारे को एकसमान रूप से आकार देना, संरेखित करना और जोड़ना आवश्यक है। किनारे की ज्यामिति या वेल्ड की गुणवत्ता में भिन्नता के कारण असमान धारा वितरण, बढ़ा हुआ प्रतिरोध या यांत्रिक कमजोरी उत्पन्न हो सकती है। इसलिए, उत्पादन क्षमता और गुणवत्ता नियंत्रण की आवश्यकताएं स्थापित पारंपरिक टैब सेल की तुलना में अधिक कठिन हो सकती हैं।
4.2 सेल-स्तर का प्रदर्शन पैक-स्तर के प्रदर्शन की गारंटी नहीं देता है
कम प्रतिरोध वाली सेल भी खराब इंटरकनेक्शन या असंगत कूलिंग वाले पैक में कम प्रदर्शन कर सकती है। पैक इंजीनियरों को निम्नलिखित का मूल्यांकन करना चाहिए:
- कोशिका-से-कोशिका प्रत्यक्ष धारा प्रतिरोध वितरण
- वेल्ड प्रतिरोध और यांत्रिक शक्ति
- बसबार की सामग्री और अनुप्रस्थ काट क्षेत्रफल
- फ्यूज और कॉन्टैक्टर प्रतिरोध
- निरंतर धारा के तहत कनेक्टर का तापमान
- सेंसर का स्थान और तापीय प्रतिक्रिया समय
- समानांतर-समूह वर्तमान साझाकरण
4.3 क्षमता, शक्ति और चक्र जीवन में संतुलन होना चाहिए
उच्च शक्ति के लिए इलेक्ट्रोड को अनुकूलित करने से ऊर्जा घनत्व, चक्र जीवन या लागत प्रभावित हो सकती है। सबसे अच्छी सेल वह नहीं होती जिसकी विज्ञापित डिस्चार्ज दर सबसे अधिक हो। रोबोट निर्माताओं को निरंतर प्रदर्शन, ताप वृद्धि, उम्र बढ़ने का व्यवहार, स्रोत स्थिरता और पैक एकीकरण आवश्यकताओं की तुलना करनी चाहिए।
भाग 5: टैबलेस सेल रोबोट ऊर्जा प्रणाली का केवल एक हिस्सा हैं
टैबलेस सेल उच्च-शक्ति डिस्चार्ज के दौरान करंट-पाथ प्रतिरोध को कम कर सकते हैं और ऊष्मा वितरण में सुधार कर सकते हैं, लेकिन केवल सेल संरचना ही रोबोट के अपटाइम को निर्धारित नहीं करती है। एक व्यावहारिक रोबोट ऊर्जा प्रणाली को सेल, बैटरी पैक, आदि के बीच समन्वय स्थापित करना आवश्यक है। बैटरी प्रबंधन प्रणाली (BMS)चार्जर और रोबोट कंट्रोलर।
भार उठाने, कूदने या तीव्र गति से चलने जैसी भारी गतिविधियों के बाद, बैटरी चार्जिंग स्टेशन में उच्च तापमान, कम चार्ज स्तर या सेल-टू-सेल असंतुलन के साथ प्रवेश कर सकती है। हर स्थिति में एक ही स्थिर चार्जिंग करंट लगाने से क्षरण की प्रक्रिया तेज हो सकती है या व्यक्तिगत सेल अपने वोल्टेज और तापमान की सीमा के करीब पहुंच सकते हैं।
स्मार्ट चार्जिंग प्रक्रिया को निम्नलिखित क्रम का पालन करना चाहिए:
बैटरी की पहचान → स्थिति का पता लगाना → सुरक्षा जांच → चार्जिंग रणनीति का चयन → गतिशील धारा नियंत्रण → निरंतर निगरानी → चार्ज पूरा होना
CAN या RS-485 संचार के माध्यम से, चार्जर बैटरी सिस्टम से पैक वोल्टेज, सेल वोल्टेज, तापमान, चार्ज की स्थिति और खराबी की जानकारी प्राप्त कर सकता है। बैटरी के तापमान या वोल्टेज की सीमा तक पहुँचने पर चार्जिंग करंट को कम या निलंबित किया जा सकता है।
5.1 टैबलेस होने का मतलब यह नहीं है कि चार्जिंग हमेशा तेज़ ही होगी
कम आंतरिक प्रतिरोध टैबलेस सेल को कम प्रतिरोधक तापन के साथ उच्च धारा प्रवाहित करने में मदद कर सकता है। हालांकि, इसका मतलब यह नहीं है कि सेल या बैटरी पैक स्वतः ही फास्ट चार्जिंग के लिए उपयुक्त है। चार्जिंग प्रदर्शन इन कारकों पर भी निर्भर करता है:
- सेल रसायन विज्ञान और इलेक्ट्रोड डिजाइन
- एनोड लिथियम-प्लेटिंग सीमाएँ
- सेल का तापमान और तापीय एकरूपता
- पैक-स्तर अंतर्संबंध प्रतिरोध
- सेल मिलान और संतुलन सटीकता
- बीएमएस सुरक्षा सीमाएँ
- चार्जर संचार और नियंत्रण तर्क
ह्यूमनॉइड रोबोट के लिए, चार्जिंग गति को सेल की पीक डिस्चार्ज रेटिंग के बजाय मान्य करंट, वोल्टेज, तापमान और चक्र-जीवन सीमाओं द्वारा परिभाषित किया जाना चाहिए।
5.2 मैनुअल चार्जिंग से ऑटोनॉमस रिचार्जिंग की ओर
जैसे-जैसे रोबोट कारखानों, गोदामों, निरीक्षण स्थलों और सेवा परिवेशों में प्रवेश करेंगे, स्वचालित रिचार्जिंग एक अलग सहायक उपकरण के बजाय ऑपरेटिंग सिस्टम का हिस्सा बन जाएगी। एक परिपक्व कार्यप्रवाह में निम्नलिखित शामिल हो सकते हैं:
कम ऊर्जा का पता लगाना → चार्जिंग स्टेशन पर वापसी → पैक की पहचान → सुरक्षा सत्यापन → नियंत्रित चार्जिंग → पूर्णता की पुष्टि → संचालन पर वापसी
इससे ऊर्जा प्रणाली एकीकरण विशेष रूप से महत्वपूर्ण हो जाता है। एक अनुकूलित रोबोट बैटरी में टैबलेस सेल, पैक आर्किटेक्चर, थर्मल प्रबंधन, बीएमएस संचार, चार्जिंग इंटरफ़ेस और ड्यूटी साइकिल सभी को ध्यान में रखना चाहिए। फ्लीट ऑपरेटरों के लिए, अंतिम लक्ष्य केवल सबसे कम चार्जिंग समय नहीं है। बल्कि नियंत्रित तापमान, अनुमानित बैटरी जीवन और कम मैन्युअल हस्तक्षेप के साथ रोबोट की उच्च उपलब्धता है।
भाग 6: रोबोट प्रोजेक्ट के लिए टैबलेस सेल्स का मूल्यांकन कैसे करें
6.1 निरंतर धारा का परीक्षण करें, केवल चरम धारा का नहीं।
संक्षिप्त पल्स रेटिंग रोबोट के बार-बार उच्च-लोड संचालन को सही ढंग से नहीं दर्शा सकती है। वास्तविक निरंतर-धारा अवधि और बार-बार पल्स चक्रों के लिए वोल्टेज और तापमान वक्रों का अनुरोध करें। प्रत्येक तुलना के लिए प्रारंभिक आवेश स्थिति और परिवेश तापमान की पुष्टि करें।
6.2 एक ही बैच के भीतर प्रतिरोध और स्थिरता की तुलना करें
औसत प्रतिरोध पर्याप्त नहीं है। सेलों के बीच का अंतर समानांतर धारा वितरण और पैकेज की उम्र बढ़ने को प्रभावित करता है। क्षमता, ओपन-सर्किट वोल्टेज, डायरेक्ट-करंट प्रतिरोध, आयाम, वजन और ट्रेसबिलिटी के लिए आने वाले निरीक्षण की सीमाएं निर्धारित करें।
6.3 उम्र बढ़ने के बाद प्रदर्शन का मापन
एक नई सेल उत्कृष्ट शक्ति प्रदान कर सकती है, लेकिन रोबोट प्लेटफॉर्म को समय के साथ पूर्वानुमानित प्रदर्शन की आवश्यकता होती है। प्रतिनिधि चक्रण के बाद क्षमता प्रतिधारण, प्रतिरोध वृद्धि, वोल्टेज में गिरावट और तापमान वृद्धि का मूल्यांकन करें। जीवनकाल समाप्ति के मानदंडों में शेष क्षमता के साथ-साथ शक्ति क्षमता भी शामिल होनी चाहिए।
6.4 निम्न तापमान प्रदर्शन का सत्यापन करें
रोबोट जो आंतरिक और बाहरी वातावरणों के बीच आवागमन करते हैं, उन्हें तापमान में बड़े बदलावों का सामना करना पड़ सकता है। ठंडी परिस्थितियाँ सेल प्रतिरोध को बढ़ाती हैं और उपलब्ध शक्ति को कम करती हैं। अनुमत तापमान से कम तापमान पर चार्ज करने से लिथियम-प्लेटिंग का खतरा भी पैदा हो सकता है। कम तापमान वाली बैटरी का समाधानपैक हीटर या चार्जिंग लॉकआउट की आवश्यकता हो सकती है।
6.5 सुरक्षा, प्रमाणीकरण और पता लगाने की क्षमता की समीक्षा करें
अंतिम बैटरी पैक का मूल्यांकन उसके बाजार और उपयोग के लिए लागू मानकों और परिवहन आवश्यकताओं के अनुसार किया जाना चाहिए। महत्वपूर्ण बातों में UN 38.3, IEC 62133-2, IEC 62619, कार्यात्मक सुरक्षा आवश्यकताएं, आवरण सुरक्षा और दस्तावेजीकृत परिवर्तन नियंत्रण शामिल हो सकते हैं। लागू मानक अंतिम रोबोट, बैटरी संरचना और लक्षित बाजार पर निर्भर करता है।
भाग 7: बेलनाकार, थैलीनुमा और प्रिज्मीय कोशिकाओं में से चयन करना
| सेल प्रारूप | विशिष्ट शक्ति | इंजीनियरिंग विचार | रोबोट के संभावित अनुप्रयोग |
|---|---|---|---|
| बेलनाकार कोशिकाएँ | परिपक्व आपूर्ति श्रृंखला, यांत्रिक स्थिरता, वितरित पैक लेआउट | कम वॉल्यूमेट्रिक पैकिंग दक्षता और कई अंतर्संबंध | उच्च-गतिशील मानवाकार और मोबाइल रोबोट |
| थैली कोशिकाएं | हल्का, पतला, लचीला आकार | संपीड़न नियंत्रण और सूजन भत्ता आवश्यक है | स्थान सीमित या हल्के प्लेटफॉर्म |
| प्रिज्मीय कोशिकाएँ | उच्च पैक-स्तरीय स्थान उपयोग और कम अंतर्संबंध | तापमान प्रवणता और यांत्रिक अवरोध पर ध्यान देने की आवश्यकता है। | बड़े मोबाइल रोबोट और स्थिर रोबोटिक सिस्टम |
टैबलेस निर्माण बेलनाकार-सेल विकास में सबसे अधिक दिखाई देता है, लेकिन प्रारूप का चयन रोबोट के यांत्रिक आवरण, पावर प्रोफाइल, शीतलन विधि, रखरखाव रणनीति और अपेक्षित उत्पादन मात्रा के अनुसार होना चाहिए।
निष्कर्ष
टैबलेस बैटरी सेल, ह्यूमनॉइड रोबोट की बिजली और तापीय चुनौतियों के लिए एक सार्थक संरचनात्मक समाधान प्रदान करते हैं। इलेक्ट्रोड के किनारे पर करंट संग्रह को वितरित करके, वे प्रतिरोध को कम कर सकते हैं, स्थानीय तापन को सीमित कर सकते हैं और उच्च-करंट प्रतिक्रिया में सुधार कर सकते हैं। इनका महत्व उन अनुप्रयोगों में सबसे अधिक है जिनमें बार-बार गतिशील भार और सख्त तापीय प्रतिबंध होते हैं।
ये कोई सर्वव्यापी समाधान नहीं हैं। विनिर्माण में एकरूपता, सेल की उम्र बढ़ना, पैक के अंतर्संबंध, बीएमएस लॉजिक, शीतलन और चार्जिंग रणनीति यह निर्धारित करते हैं कि सेल-स्तर के लाभ विश्वसनीय रोबोट प्रदर्शन में परिवर्तित होते हैं या नहीं। सही विकास प्रक्रिया रोबोट के कार्य चक्र से शुरू होती है और वास्तविक परिस्थितियों में संपूर्ण ऊर्जा प्रणाली का सत्यापन करती है।
वोल्टेज, क्षमता, डिस्चार्ज-करंट, संचार, थर्मल-मैनेजमेंट और एनक्लोजर इंटीग्रेशन सपोर्ट के लिए, अपनी आवश्यकताओं पर चर्चा करें। Large Power हमारे माध्यम से कस्टम बैटरी परामर्श.
सामान्य प्रश्न
टैबलेस बैटरी सेल क्या है?
टैबलेस सेल में, पारंपरिक टैब पर निर्भर रहने के बजाय, इलेक्ट्रोड के किनारे के एक बड़े हिस्से पर वितरित करंट-संग्रह कनेक्शन का उपयोग किया जाता है। छोटा और चौड़ा करंट पथ प्रतिरोध को कम कर सकता है और ऊष्मा वितरण को बेहतर बना सकता है।
मानवाकार रोबोटों के लिए टैबलेस कोशिकाएं क्यों उपयुक्त हैं?
ह्यूमनॉइड रोबोट गतिशील गतिविधियों के दौरान बार-बार उच्च-धारा भार उत्पन्न करते हैं। कम प्रतिरोध और अधिक समान धारा संग्रहण से वोल्टेज में गिरावट और स्थानीय तापन को कम किया जा सकता है, जिससे अधिक स्थिर बिजली आपूर्ति संभव हो पाती है।
क्या टैबलेस सेल फास्ट चार्जिंग को सपोर्ट करता है?
यह स्वचालित रूप से नहीं होता। तेज़ चार्जिंग क्षमता रसायन विज्ञान, इलेक्ट्रोड डिज़ाइन, एनोड व्यवहार, तापमान, चार्ज की स्थिति, बीएमएस सीमाओं और चार्जर नियंत्रण पर निर्भर करती है। उच्च डिस्चार्ज रेटिंग को समान रूप से उच्च चार्ज दर का प्रमाण नहीं माना जाना चाहिए।
क्या टैबलेस और फुल-टैब सेल एक ही हैं?
ये शब्द अक्सर एक दूसरे से मिलते-जुलते वितरित करंट-संग्रह संरचनाओं के लिए उपयोग किए जाते हैं। "टैबलेस" अधिक प्रचलित शब्द है, जबकि फुल-टैब, कंटीन्यूअस-टैब और शिंगल-टैब विशिष्ट कार्यान्वयनों का वर्णन कर सकते हैं। इंजीनियरों को निर्माता के वास्तविक निर्माण और परीक्षण डेटा की समीक्षा करनी चाहिए।
रोबोट निर्माताओं को टैबलेस सेल का चयन करने से पहले किन-किन चीजों का परीक्षण करना चाहिए?
निरंतर और बार-बार होने वाली पल्स करंट, वोल्टेज में गिरावट, तापमान में वृद्धि, प्रतिरोध वितरण, कम तापमान पर व्यवहार, एजिंग परफॉर्मेंस, सेल की स्थिरता और पैक-स्तर पर इंटरकनेक्शन हानियों का परीक्षण करें। सत्यापन से रोबोट के वास्तविक संचालन चक्र का पुनरुत्पादन होना चाहिए।


