

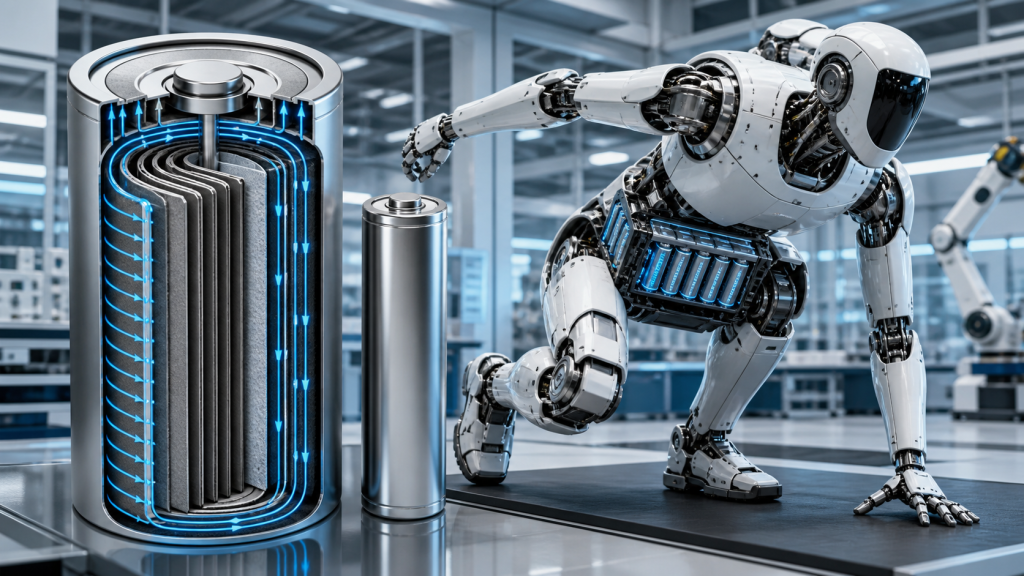
A humanoid robotok szokatlan igénybevételt jelentenek az energiaellátó rendszereikkel szemben. Az ízületi motorok éles áramimpulzusokat igényelhetnek emelés, gyorsítás, guggolás vagy egyensúly helyreállítása során, míg a fedélzeti számítástechnika és érzékelés folyamatos háttérterhelést hoz létre. Ezekben az alkalmazásokban az akkumulátor kiválasztása nem csak az energiasűrűségen múlik. A teljesítménysűrűség, a feszültségstabilitás, a belső ellenállás, a hőviselkedés és az akkumulátor-szintű konzisztencia közvetlenül befolyásolja a robot teljesítményét.
Gyors válasz
Az asztal nélküli hengeres cellák lerövidítik és az áram útját az elektróda szélén osztják el, ahelyett, hogy az áramot egy vagy több hagyományos fülön koncentrálnák. Ez az architektúra csökkentheti a belső ellenállást, javíthatja az árameloszlást és korlátozhatja a lokális felmelegedést nagy teljesítményű működés közben. Humanoid robotok esetében ezek az előnyök támogathatják az erősebb csúcsteljesítmény-választ és a kezelhetőbb csomaghőmérsékleteket. Az asztal nélküli konstrukció azonban nem garantálja automatikusan a gyors töltést, a hosszú ciklusidőt vagy a megbízható robotakkumulátort. A cellaminőség, a csomagösszeköttetések, a hőkezelés, az épületfelügyeleti rendszer kalibrálása és a töltő koordinációja továbbra is döntő fontosságú.
Főbb pontok
- A humanoid robot akkumulátorait nem csak az energiasűrűség, hanem a tartós teljesítmény és a tranziens feszültségválasz szempontjából is értékelni kell.
- Az asztal nélküli cellák szélesebb elektródaszélen osztják el az áramgyűjtést, ami segít csökkenteni az ellenállást és a lokalizált hőt.
- Az alacsonyabb cellaellenállás javíthatja a nagyáramú teljesítményt, de a csomaggyűjtősínek, hegesztések, csatlakozók és vezetékek lehetnek a következő szűk keresztmetszetek.
- A magas kisütési sebesség nem feltétlenül jelent biztonságos gyorstöltési képességet.
- A cellakonzisztencia, a hűtés, a védelmi logika és a töltővel való kommunikáció határozza meg a csomagszintű megbízhatóságot.
- A robotgyártóknak a teljesítményt valósághű mozgásprofilok segítségével kellene validálniuk, ahelyett, hogy csak a rövid impulzusáram-specifikációkra hagyatkoznának.
1. rész: Miért van a humanoid robotoknak teljesítménysűrűség-problémájuk?
1.1 A dinamikus mozgás rövid, nagyáramú terheléseket hoz létre
Egy robot ritkán fogyaszt állandó ütemben energiát. A járás, állás, emelés, hirtelen gyorsulás, ízületek összezáródása és a külső zavaró tényezőkből való felépülés nagyon eltérő elektromos terheléseket eredményezhet. Egy akkumulátor mérsékelt áramot szolgáltathat normál mozgás közben, majd sokkal nagyobb impulzussal szembesülhet, amikor több ízületi motor működik egyszerre.
Ez azt jelenti, hogy egy amperóra-számítás alapján megfelelőnek tűnő cella dinamikus működés közben is túlzott feszültségesést vagy túlmelegedést produkálhat. A mérnököknek a következőket kell értékelniük:
- Folyamatos kisülési áram
- Csúcsáram nagysága és időtartama
- Feszültségesés ismételt impulzusok alatt
- Hőmérséklet-emelkedés teljes munkaciklus alatt
- Teljesítmény alacsony töltöttségi szinten
- Teljesítmény több száz ciklus után
1.2 Az energiasűrűség fontos, de nem az egyetlen prioritás
A nagyobb energiasűrűség meghosszabbíthatja a futási időt vagy csökkentheti a csomag súlyát, de egy robotnak elegendő teljesítménysűrűségre is szüksége van ahhoz, hogy a tárolt energiát hasznos mechanikai teljesítménygé alakítsa. Egy könnyű, nagy energiájú cella nem biztos, hogy megfelelő, ha belső ellenállása túlzott feszültségesést okoz csúcsterhelés alatt.
A mérnöki cél tehát a futásidő, a tömeg, a térfogat, a kimeneti teljesítmény, a hűtési igények és az élettartam egyensúlyban tartása. Large Power fejleszt egyedi robot akkumulátor megoldások a tényleges motorterhelés, a vezérlési architektúra, a telepítési hely és az üzemi környezet körül.
2. rész: Mi az az asztal nélküli akkumulátorcella?
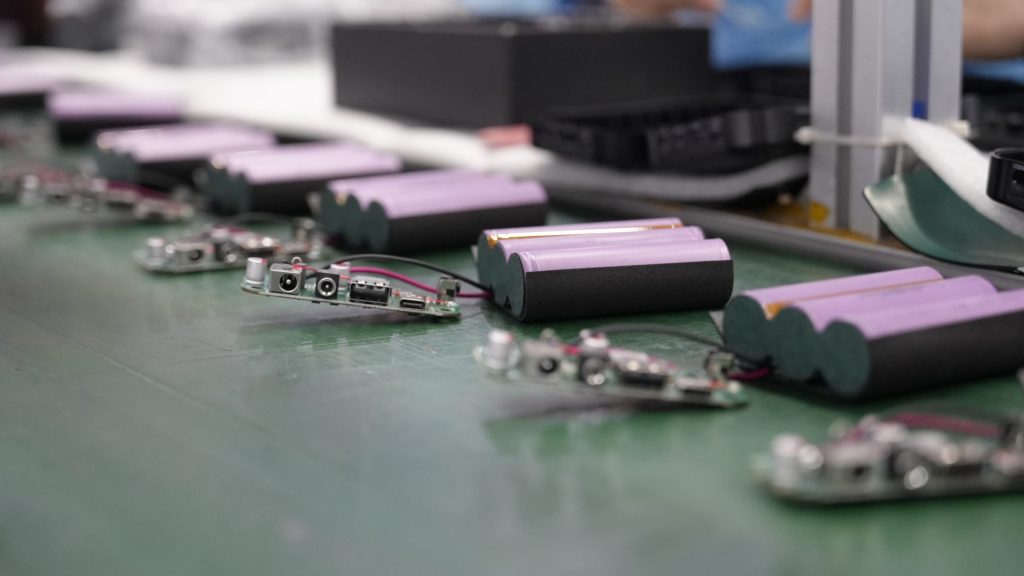
2.1 Táblázat nélküli és teljes füles megjelenítés terminológiája
Az iparágban általában a kifejezést használják táblázat nélküli cella, bár az elektródának továbbra is elektromos csatlakozásra van szüksége a csatlakozóhoz. A kifejezés általában olyan kialakítást jelöl, amelyben az elektróda élének nagy része folyamatos vagy elosztott áramgyűjtő interfészként működik. A gyártótól és a gyártási módtól függően teljes fülű, folytonos fülű vagy zsindelyes fülű architektúraként is leírható.
Egy hagyományos hengeres cella egy vagy több különálló fülön keresztül gyűjti az áramot. Az áramnak oldalirányban át kell haladnia a fólián, mielőtt elérné ezeket a csatlakozási pontokat. Asztal nélküli kialakításban az effektív áramút rövidebb és szélesebb területen oszlik el.
2.2 Miért fontos a jelenlegi út?
Az elektromos ellenállás az akkumulátor kimenetének egy részét hővé alakítja a következőképpen: P = I²RMivel a melegedés az áram négyzetével nő, már egy kis ellenálláscsökkentés is értékes lehet a nagyáramú robotmozgások során.
| Tervezési szempont | Hagyományos fülszerkezet | Táblázatok nélküli szerkezet |
|---|---|---|
| Jelenlegi gyűjtemény | Koncentrált, különálló tablettákban | Szélesebb elektróda él mentén elosztva |
| Hatékony áramút | A fólia hosszabb részein | Általában rövidebb és egyenletesebb |
| Helyi fűtés | Valószínűbb a fülek közelében lévő területeken | Potenciálisan csökkenthető a decentralizált begyűjtés révén |
| Nagyáramú válasz | Erősen függ a tabok számától és elhelyezésétől | Alacsonyabb ellenállást és jobb teljesítményleadást támogat |
| Gyártás | Érett és széles körben szabványosított | Igényesebb élkialakítás, igazítás és hegesztés |
3. rész: A humanoid robot akkumulátorcsomagok előnyei
3.1 Alacsonyabb belső ellenállás és csökkentett feszültségesés
Amikor több aktuátor egyszerre igényel energiát, az alacsonyabb cellaellenállás segíthet a csomagnak stabilabb feszültséget fenntartani. Ez támogatja a motorvezérlőket, a számítástechnikai hardvereket és a biztonsági elektronikát, amelyek rosszul reagálhatnak egy hirtelen feszültségesésre.
Az előnyt csomagszinten kell ellenőrizni. A nikkelszalagok, rézsínek, hegesztések, biztosítékok, csatlakozók, kábelek és kontaktorok mind növelik az ellenállást. A cellaellenállás csökkentése után ezek az alkatrészek a teljes veszteség nagyobb részét tehetik ki.
3.2 Egyenletesebb hőeloszlás
Az elosztott áramszedés csökkentheti a koncentrált felmelegedést az egyes fülek körül. Az egyenletesebb cellahőmérséklet leegyszerűsítheti a csomag hűtését és csökkentheti a cellák közötti hőmérsékletkülönbségeket. Ez azért fontos, mert az egyenetlen hőmérséklet felgyorsítja az egyenetlen öregedést, ami növelheti az egyensúlyhiányt és csökkentheti a csomag használható kapacitását.
Az asztal nélküli architektúra nem szünteti meg a hőt. A nagyáramú működés továbbra is elektrokémiai és ellenállási veszteségeket okoz. A mérnököknek megfelelő hővezető utakat, érzékelők elhelyezését, távolságát, a ház szellőzését és az üzemi korlátokat kell biztosítaniuk.
3.3 Jobb támogatás ismétlődő nagy teljesítményű eseményekhez
Egy humanoid robot ugyanazt az igényes mozgást sokszor megismételheti egy műszak alatt. Egy hasznos nagy teljesítményű cellának ezért túlzott kumulatív melegedés nélkül kell kezelnie az ismétlődő impulzusokat. A tesztelésnek a robot valós mozgásciklusát kell reprodukálnia, ahelyett, hogy csak egyetlen rövid laboratóriumi impulzust alkalmazna.
Az ajánlott mérések közé tartozik a minimális csomagfeszültség, a maximális cellahőmérséklet, a hőmérséklet-eloszlás, az áramút hőmérséklete a hegesztési varratoknál és csatlakozóknál, valamint a tápellátási események közötti helyreállási idő.
4. rész: Mérnöki kompromisszumok és gyártási korlátok
4.1 A táblázat nélküli cellákat nehezebb gyártani
Az elosztott elektróda élét következetesen kell kialakítani, beállítani és csatlakoztatni. Az élgeometria vagy a hegesztés minőségének változásai egyenetlen árameloszlást, megnövekedett ellenállást vagy mechanikai gyengeséget okozhatnak. A termelési hozam és a minőségellenőrzési követelmények ezért szigorúbbak lehetnek, mint a hagyományos füles cellák esetében.
4.2 A cellaszintű teljesítmény nem garantálja a csomagszintű teljesítményt
Egy alacsony ellenállású cella is gyengébben teljesíthet egy rosszul megtervezett csatlakozásokkal vagy nem egyenletes hűtéssel rendelkező csomagban. A csomagmérnököknek a következőket kell értékelniük:
- Cellaközi egyenáramú ellenálláseloszlás
- Hegesztési ellenállás és mechanikai szilárdság
- Gyűjtősín anyaga és keresztmetszeti területe
- Biztosíték és kontaktor ellenállása
- Csatlakozó hőmérséklete tartós áram alatt
- Érzékelő helye és hőválaszideje
- Párhuzamos csoportos árammegosztás
4.3 A kapacitás, a teljesítmény és a ciklusidő egyensúlyban kell lennie
Egy elektróda nagy teljesítményre való optimalizálása befolyásolhatja az energiasűrűséget, a ciklusidőt vagy a költségeket. A legjobb cella nem feltétlenül az, amelyik a legnagyobb hirdetett kisülési sebességgel rendelkezik. A robotgyártóknak össze kell hasonlítaniuk a tartós teljesítményt, a hőemelkedést, az öregedési viselkedést, a beszerzési stabilitást és a csomagintegrációs követelményeket.
5. rész: Az asztal nélküli cellák csak egy részét képezik a robot energiarendszerének
Az asztal nélküli cellák csökkenthetik az áramút ellenállását és javíthatják a hőeloszlást nagy teljesítményű kisülések során, de a cellaszerkezet önmagában nem határozza meg a robot üzemidejét. Egy praktikus robotenergia-rendszernek koordinálnia kell a cellákat, az akkumulátorcsomagot, Akkumulátor -kezelő rendszer (BMS), töltő és robotvezérlő.
Nagy terhelésű mozgások, például emelés, ugrás vagy gyors gyorsulás után az akkumulátor megemelkedett hőmérséklettel, alacsony töltöttségi szinttel vagy növekvő cellák közötti egyensúlyhiánnyal kerülhet a töltőállomásra. Ugyanazon fix töltőáram alkalmazása minden körülmények között felgyorsíthatja a degradációt, vagy közelebb sodorhatja az egyes cellákat a feszültség- és hőmérsékleti határaikhoz.
Az intelligens töltési folyamatnak a következő sorrendet kell követnie:
Akkumulátor azonosítása → állapotfelmérés → biztonsági ellenőrzés → töltési stratégia kiválasztása → dinamikus áramszabályozás → folyamatos felügyelet → töltés befejezése
CAN vagy RS-485 kommunikáción keresztül a töltő képes fogadni az akkumulátor feszültségét, a cellafeszültséget, a hőmérsékletet, a töltési állapotot és a hibainformációkat az épületfelügyeleti rendszertől (BMS). A töltőáram ezután csökkenthető vagy felfüggeszthető, amikor az akkumulátor eléri a hőmérsékleti vagy feszültségi határértékét.
5.1 Miért nem jelent automatikusan gyors töltést az asztal nélküliség?
Az alacsonyabb belső ellenállás segíthet egy tábla nélküli cellának nagyobb áramerősség kezelésében kisebb ellenállású melegítéssel. Ez azonban nem feltétlenül teszi lehetővé a cellát vagy az akkumulátorcsomag gyorstöltését. A töltési teljesítmény a következőktől is függ:
- Sejtkémia és elektródatervezés
- Anód lítiumbevonat határértékei
- Cellahőmérséklet és termikus egyenletesség
- Csomagszintű összekapcsolási ellenállás
- Cellaegyeztetési és kiegyensúlyozási pontosság
- BMS védelmi küszöbértékek
- Töltő kommunikációs és vezérlőlogikája
Humanoid robotok esetében a töltési sebességet a validált áram, feszültség, hőmérséklet és ciklusidő-határok alapján kell meghatározni, nem pedig a cella csúcskisülési értéke alapján.
5.2 Manuális töltésről autonóm töltésre
Ahogy a robotok beköltöznek a gyárakba, raktárakba, ellenőrző helyszínekre és szolgáltatási környezetekbe, az autonóm újratöltés a működési rendszer részévé válik, nem pedig különálló tartozékká. Egy érett munkafolyamat a következőket foglalhatja magában:
Alacsony energiaszint érzékelése → visszatérés a töltőállomásra → akkumulátor azonosítása → biztonsági ellenőrzés → szabályozott töltés → befejezés megerősítése → visszaállítás az üzembe
Ez különösen fontossá teszi az energiarendszer integrációját. Egy egyedi robot akkumulátornak figyelembe kell vennie az asztal nélküli cellát, a csomagarchitektúrát, a hőkezelést, a BMS kommunikációt, a töltési interfészt és a munkaciklust együttesen. A flottaüzemeltetők számára a végső cél nem egyszerűen a legrövidebb töltési idő. A robot magasabb rendelkezésre állása szabályozott hőmérséklettel, kiszámítható akkumulátor-élettartammal és kevesebb manuális beavatkozással.
6. rész: Hogyan értékeljük ki a táblázat nélküli cellákat egy robotprojektben
6.1 Tartós áramerősség tesztelése, ne csak a csúcsáram
Egy rövid impulzusteljesítmény nem feltétlenül tükrözi a robot ismételt nagy terhelésű működését. Kérjen feszültség- és hőmérsékletgörbéket reális tartós áramerősség-periódusra és ismételt impulzusciklusokra vonatkozóan. Minden összehasonlításhoz ellenőrizze a töltés kezdeti állapotát és a környezeti hőmérsékletet.
6.2 Az ellenállás és az állandóság összehasonlítása ugyanazon tételen belül
Az átlagos ellenállás nem elegendő. A cellák közötti különbség befolyásolja a párhuzamos árammegosztást és a csomag öregedését. Határozza meg a bejövő ellenőrzési határértékeket a kapacitás, az üresjárati feszültség, az egyenáramú ellenállás, a méretek, a súly és a nyomon követhetőség tekintetében.
6.3 Teljesítmény mérése öregedés után
Egy új cella kiváló teljesítményt nyújthat, de a robotplatformoknak idővel kiszámítható teljesítményre van szükségük. Értékelje a kapacitásmegtartást, az ellenállásnövekedést, a feszültségesést és a hőmérséklet-emelkedést reprezentatív ciklusok után. Az élettartam végi kritériumoknak tartalmazniuk kell a teljesítményleadást és a fennmaradó kapacitást is.
6.4 Alacsony hőmérsékleti teljesítmény validálása
A beltéri és kültéri környezet között mozgó robotok nagy hőmérséklet-ingadozásoknak lehetnek kitéve. A hideg körülmények növelik a cellák ellenállását és csökkentik a rendelkezésre álló teljesítményt. A megengedett hőmérséklet alatti töltés lítiumbevonatot is okozhat. alacsony hőmérsékletű akkumulátormegoldás, csomagfűtőre vagy töltészárra lehet szükség.
6.5 Biztonság, tanúsítás és nyomonkövethetőség felülvizsgálata
A végleges akkumulátorcsomagot a piacára és felhasználására vonatkozó szabványok és szállítási követelmények alapján kell értékelni. Fontos szempontok lehetnek az UN 38.3, az IEC 62133-2 és az IEC 62619 szabványok, a funkcionális biztonsági követelmények, a tokozás védelme és a dokumentált változtatáskezelés. Az alkalmazandó szabvány a végleges robottól, az akkumulátor-architektúrától és a célpiactól függ.
7. rész: Hengeres, tasakos és prizmás cellák közötti választás
| Sejtformátum | Tipikus szilárdság | Mérnöki megfontolások | Potenciális robotalkalmazás |
|---|---|---|---|
| Hengeres cellák | Kiforrott ellátási lánc, mechanikai konzisztencia, elosztott csomagolási elrendezés | Alacsonyabb térfogati csomagolási hatékonyság és sok összeköttetés | Nagy dinamikájú humanoid és mobil robotok |
| Tasaksejtek | Könnyű, vékony, rugalmas méretek | Kompressziószabályozást és duzzadási ráhagyást igényel | Helyszűkített vagy könnyű platformok |
| Prizmás cellák | Magas szintű helykihasználás csomagonként és kevesebb összeköttetés | A hőmérsékleti gradiensek és a mechanikai korlátozások figyelmet igényelnek | Nagyobb mobil robotok és álló robotrendszerek |
Az asztal nélküli konstrukció leginkább a hengeres cellás fejlesztésnél látható, de a formátumválasztásnak a robot mechanikai burkológörbéjét, teljesítményprofilját, hűtési módját, karbantartási stratégiáját és várható termelési mennyiségét kell követnie.
Összegzés
Az asztal nélküli akkumulátorcellák értelmes szerkezeti megközelítést kínálnak a humanoid robotok energia- és hőmérsékleti kihívásaira. Azáltal, hogy az áramgyűjtést az elektróda szélén elosztják, csökkenthetik az ellenállást, korlátozhatják a lokalizált melegedést és javíthatják a nagyáramú válaszidőt. Értékük a legnagyobb az ismétlődő dinamikus terhelésekkel és szigorú hőmérsékleti korlátokkal járó alkalmazásokban.
Nem jelentenek univerzális megoldást. A gyártási konzisztencia, a cella öregedése, a csomagok összekapcsolása, az épületfelügyeleti logika, a hűtés és a töltési stratégia határozza meg, hogy a cellaszintű előnyök megbízható robotteljesítményt eredményeznek-e. A megfelelő fejlesztési folyamat a robot munkaciklusával kezdődik, és a teljes energiarendszert valós körülmények között validálja.
A feszültséggel, kapacitással, kisülési árammal, kommunikációval, hőkezeléssel és a házintegrációval kapcsolatos támogatással kapcsolatban beszélje meg igényeit a következővel: Large Power keresztül egyedi akkumulátor konzultáció.
FAQ
Mi az az asztali akkumulátorcella?
Az asztal nélküli cella elosztott áramgyűjtő csatlakozást használ az elektróda szélének nagyobb részén, ahelyett, hogy csak egy vagy több hagyományos fülre támaszkodna. A rövidebb, szélesebb áramút csökkentheti az ellenállást és javíthatja a hőeloszlást.
Miért alkalmasak az asztal nélküli cellák humanoid robotok számára?
A humanoid robotok dinamikus mozgás közben ismétlődő nagyáramú terheléseket hoznak létre. Az alacsonyabb ellenállás és az egyenletesebb áramszedés csökkentheti a feszültségesést és a lokális felmelegedést, ami stabilabb energialeadást tesz lehetővé.
Egy Tabless cella támogatja a gyorstöltést?
Nem automatikusan. A gyorstöltési képesség a kémiai összetételtől, az elektróda kialakításától, az anód viselkedésétől, a hőmérséklettől, a töltési állapottól, a BMS korlátaitól és a töltővezérléstől függ. A magas kisütési teljesítményt nem szabad a magas töltési sebesség bizonyítékának tekinteni.
Ugyanazok a táblázatos és a teljes tabulátoros cellák?
A kifejezéseket gyakran használják szorosan kapcsolódó elosztott áramszedő struktúrákra. A „tábla nélküli” a gyakoribb piaci kifejezés, míg a teljes fül, a folyamatos fül és a zsindelyes fül konkrét megvalósításokat írhat le. A mérnököknek át kell tekinteniük a gyártó tényleges konstrukciós és tesztadatait.
Mit kell a robotgyártóknak tesztelniük, mielőtt asztal nélküli cellát választanak?
Tartós és ismételt impulzusáram, feszültségesés, hőmérséklet-emelkedés, ellenállás-eloszlás, alacsony hőmérsékleti viselkedés, öregedési teljesítmény, cellakonzisztencia és csomagszintű összekapcsolási veszteségek tesztelése. A validálásnak reprodukálnia kell a robot valós működési ciklusát.


