

A megbízható AMR töltés megköveteli, hogy az akkumulátorcsomag, a töltő, a robotvezérlő és a dokkolómechanizmus egyetlen rendszerként működjön. Egy robot sikeresen elérheti a dokkolót, de a töltés nem sikerül, mert az érintkezők csak részben illeszkednek, az akkumulátor korlátait félreértelmezik, vagy a töltő és a vezérlő nem ért egyet a készenléti állapottal kapcsolatban.
Az OEM-ek számára az integráció egy interfészspecifikációval és egy validált működési sorrenddel kezdődik. Nem elég a névleges feszültség alapján kiválasztani a csomagot, vagy a CAN-alapú töltőt választani. A flotta telepítése előtt meg kell határozni az elektromos határértékeket, a kommunikációs viselkedést, az érintkezőgeometriát és a hibaválaszokat.
Gyors válasz: Igazítsa az akkumulátor teljes feszültségtartományát és megengedett töltési áramát a töltővel, határozza meg a BMS alkalmazásprotokollját és időtúllépési viselkedését, valamint validálja a dokkolási tűréseket és az érintkezőfűtést. A töltő szabályozza a töltést; a BMS a kialakításának megfelelően határértékeket és védelmet biztosít; a robotvezérlő koordinálja a dokkolást és a mozgást. Ellenőrizze a biztonságos indítást, leállítást és leválasztást normál és hibaállapotok között.
Főbb pontok
Különböztessen meg egy olyan dokkolót, amely bemeneti áramot biztosít egy beépített töltőnek, egy külső töltőtől, amely közvetlenül a csomaghoz csatlakozik.
Üzeneteket, mértékegységeket, időzítést és hibaviselkedést kell megadni, nem csak CAN vagy RS485 hardvert.
A töltőérintkezőket valós illesztési, kopási, szennyeződési és áramerősségi értékek mellett tesztelje.
Határozza meg a lehetőség szerinti töltés időtartamát a felhasználható energia és a rendelkezésre álló töltési ablakok alapján.
Használja a telemetriát a diagnózishoz és az ütemezéshez anélkül, hogy garantált hibaelőrejelzést feltételezne.
1. rész: Az AMR akkumulátor és a töltőállomás integrációjának alapjai
1.1 Kezdjük az energiaköltségvetés és a töltési architektúra kidolgozásával
Mérje meg a robot működési profilját, beleértve a mozgást, az emelést, az alapjárati elektronikát és a segédterheléseket. Határozza meg a felhasználható akkumulátor-energiát, a tartalékigényt és a töltési időablakokat. A lehetőség szerinti töltés azt jelenti, hogy a rendelkezésre álló alapjárati időszakokat feltöltésre használják fel; nem feltétlenül jelent 10–20 perces munkamenetet.
Szemléltető számításként, 500 W mért nettó teljesítmény, amely 12 percig az akkumulátorba kerül, körülbelül 100 Wh-t biztosít. A tényleges utántöltés alacsonyabb lehet, ha a töltési kúpok lejárnak, hőmérsékleti korlátok érvényesek, vagy a robotterhelések aktívak maradnak. Használjon csomagoldali méréseket, és kerülje az átalakítási veszteségek kétszeri számolását.
Építészet | Ellenőrzési következmények |
|---|---|
A dokkoló egy fedélzeti töltőt működtet | A dokkoló tápellátásának illeszkednie kell a töltő bemeneti korlátaihoz; a fedélzeti elektronika szabályozza az akkumulátor töltését |
Külső töltő dokkolóérintkezőkön keresztül csatlakozik | A külső töltőnek meg kell egyeznie az akkumulátor korlátaival és a meghatározott engedélyezési vagy kommunikációs interfészrel. |
Kommunikációra alkalmas dokkoló | A jelenlét, a készenlét vagy a telemetria cserélhető, de a biztonság a megvalósított ellenőrzésektől függ. |
Egy adatbusz nélküli dokkoló nem feltétlenül vezéreletlen. A hardveres érzékelés, a reteszelés és egy dedikált beépített töltő érvényes architektúrát alkothat. Ezzel szemben egy kommunikációs kapcsolat önmagában nem teremt elektromos kompatibilitást vagy biztonságosnak minősített funkciót.
1.2 A navigációs pontosság összehangolása az érintkezési geometriával
Határozza meg az oldalirányú, hosszirányú, függőleges és szögletes dokkolási tűréseket. Tartalmazza a padlóváltozást, a hasznos teherrel kapcsolatos elhajlást és a navigáció ismételhetőségét. Az érintkezési megfelelőségnek, a bekapcsolási mélységnek és az erőnek minősített kapcsolatot kell fenntartania a megengedett burkológörbén keresztül a robot vagy a dokk károsodása nélkül.
Az érintkezők letörlése segíthet bizonyos felületi szennyeződések kezelésében, de nem szünteti meg a tisztítás vagy ellenőrzés szükségességét. Az érintkező anyagát, a bevonatot, az áramcsökkentést, a megtartási és cserekritériumokat a tényleges szállító adatai alapján kell meghatározni. Tartsa távol az illesztési erőket a nem alátámasztott elektromos csatlakozóktól.
2. rész: DC töltés és BMS kommunikáció
2.1 Koordinált töltő szabályozása és akkumulátorvédelem
A töltő normál áramerősséget és feszültséget szabályoz. BMS megengedett töltési határértékeket közölhet, és megakadályozhatja a töltést, ha a körülmények nem megfelelőek. A védelmi lekapcsolás általában hiba esetén történik, nem pedig a töltések minden egyes megszakításának rutinszerű módja.
Sok lítium-ion rendszer cellaspecifikus állandó áram/állandó feszültség profilt használ, csökkentett áramerősségű helyreállítással, csak engedélyezett esetekben és megfelelő lezárási kritériumok esetén. Ne alkalmazzon határozatlan csepptöltést vagy önkényes helyreállítást túlmelegedett akkumulátoron. A normál beállításoknak pontosan meg kell felelniük a cellák és az akkumulátor specifikációjának.
Ne keverje össze az alacsony áramerősségű cellaelőkészítést az előtöltő rendszer kapacitásával, mielőtt lezárná az áramkört. Ez utóbbi a bekapcsolási túlfeszültséggel foglalkozik, és ellenállást, vezérelt kapcsolást vagy más tervezett megoldást igényelhet. A szoftveres kézfogás önmagában nem korlátozza a bekapcsolási túlfeszültséget, és nem érzékeli az összes elektromos hibát.
2.2 Az alkalmazásprotokoll és az állapotgép definiálása
A CAN és az RS485 különböző interfészrétegeket határoz meg, és nem tesz két terméket interoperábilissá. Egyezzenek meg az üzenetazonosítókban, a skálázásban, a mértékegységekben, a bájtsorrendben, a frissítési intervallumokban, az ellenőrzésekben és a firmware kompatibilitásban. Dokumentálják a töltésengedélyezést, az áram- és feszültségkorlátokat, a hőmérsékleti állapotot, a hibákat és a készenléti jeleket, ahol használják.
Állami | Szükséges tervezési döntés |
|---|---|
Megközelítés és észlelés | Hogyan történik a robot jelenlétének és az engedélyezett beállításnak a megállapítása |
Csatlakozás minősítése | Milyen érintkezési, polaritási és elektromos ellenőrzéseket támogat a hardver? |
Töltésre kész | Melyik vezérlő adja meg az engedélyt, és hogyan lehet érvényes korlátokat lekérdezni |
Töltés | Áramrámpa, feszültségszabályozás, hőfelügyelet és határérték-frissítések |
Megállás és leválasztás | Hogyan csökken az áramerősség, hogyan szigetelődik le a teljesítmény szükség szerint, és hogyan erősítik meg a kioldást |
Hiba | Biztonságos válasz, riasztás, újrapróbálkozási korlátok és engedélyezett helyreállítás |
Adjon meg biztonságos viselkedést hiányzó, elavult, valószínűtlen vagy ütköző adatok esetén. A töltő nem folytathatja a végtelenségig egy régi nagyáramú kérés használatát a kommunikációs hiba után. A válaszidő- és tartalékfeltételeket a rendszer kockázatelemzésével válassza ki az általános időtúllépés helyett.
Megakadályozza az olyan mozgást, amely áramvezető érintkezőket szétválaszthatna, kivéve, ha az interfészt kifejezetten erre tervezték és validálták. Koordinálja a leállítási kérelmet és az elektromos választ a leválasztás előtt. A szükséges védelmi funkciókat tartsa függetlennek a flotta-hálózat rendelkezésre állásától.
3. rész: Mechanikus interfészek ismétlődő munkaciklusokhoz
3.1 Érintkezési ellenállás, melegedés és kopás
Értékelje a teljes töltési útvonalat: érintkezők, kábel, csatlakozók, kapcsolóeszközök és csatlakozások. Az ellenállásos melegedés az áram négyzetével növekszik. Szemléltetésképpen egy 5 mΩ-os teljes csatlakozási ellenállás 2 W-ot disszipál 20 A-en. Ez a példa nem elfogadható hőmérsékleti vagy ellenállási határérték.
Mérje meg a feszültségesést és a helyi hőmérsékletet reprezentatív töltőáram, illesztési hibák és elöregedett érintkezőkörülmények mellett. Vegye figyelembe az ismételt dokkolást, a rezgést és a szennyeződést a helyszínnek megfelelően. Határozza meg az elfogadási határértékeket és az ellenőrzési intervallumokat a vizsgálatok és a szállítói útmutatások alapján.
Egy csomag BMS nem méri automatikusan a dokkolóérintkező ellenállását. Az érzékeléshez feszültségmérés szükséges lehet mindkét oldalon, érintkezőhőmérséklet-érzékelők vagy dedikált diagnosztika. Azonosítsa az érzékelő lefedettségét és a holttereket ahelyett, hogy ígéretet tenne arra, hogy a cellahőmérséklet-monitorozás minden csatlakozást véd.
3.2 Környezetvédelem és szolgáltatásokhoz való hozzáférés
A beltéri gyárak, hűtőházak és kültéri telephelyek eltérő követelményeket támasztanak. Értékelje a port, a vezetőképes törmeléket, a nedvességet, a tisztítószereket és a kondenzációt, ahol alkalmazható. Határozza meg a szükséges behatolás elleni védelem mértékét a megfelelő összeszerelés és csatlakoztatás állapota érdekében; a védettségi besorolás nem feltétlenül fedi le a szabadon lévő töltőérintkezőket.
A tömítéseket és a szellőzőmembránokat a telepítéshez kell kiválasztani és jóváhagyni. A szellőzőnyílás segíthet a nyomáskiegyenlítésben, de nem garantálja a páralecsapódás vagy a korróziómentességet. Ellenőrizze a szekrény hőmérsékletét és az érintkezőfűtést a tényleges légáramlás és a várható környezeti feltételek mellett.
Biztosítson hozzáférést a kopó alkatrészek biztonságos tisztításához vagy cseréjéhez. Tartalmazzon elkülönítési utasításokat és kritériumokat a sérült érintkezők, laza csatlakozók és sérült tömítések esetén. Egy folyamatosan működő flotta továbbra is tervezett szervizelést és a dokkoló biztonságos üzemen kívül helyezésének módját igényli.
4. rész: Flotta telemetria, biztonság és OEM-validáció
4.1 Telemetria használata az energiaproblémák és a dokkolóproblémák elkülönítésére
Érkezési idő, dokkolási kísérletek, töltés-engedélyezés átmenetek, akkumulátor töltöttségi állapota, mért áram és feszültség, korlátozó okok, hőmérséklet és hibák naplózása. A várakozási idő, az igazítási idő, az aktív töltési idő és a befejezett energiaátadás megkülönböztetése. Egy dokkolóban lévő robot nem feltétlenül kap áramot.
A robot, az épületfelügyeleti rendszer és a töltő időbélyegeinek összehasonlítása az ismételt újraindítások vagy az alacsony töltési teljesítmény diagnosztizálásához. A magas töltöttségi szint becslése nem helyettesítheti a mért töltési visszaigazolást. Az akkumulátor öregedésével ellenőrizhető a töltöttségi szint pontossága és a tartaléklogika.
A telemetria támogathatja a karbantartási tervezést, ha a megállapított küszöbértékekhez és validált trendekhez kapcsolódik. Ne állítson univerzális 90 napos meghibásodási előrejelzést vagy garantált élettartam-előrejelzést. Határozza meg, hogy a rendelkezésre álló mérések mit tudnak valójában észlelni, és értékelje a téves riasztásokat, valamint a nem észlelt hibákat.
Válasszon kémiai elemeket a tömeg, a felhasználható energia, a töltésfelvétel, a hőmérséklet és az élettartamkövetelmények közül. A LiFePO4, az NMC és az LTO esetében is vannak kompromisszumok, de a kémiai elnevezések nem határoznak meg fix ciklusidőt vagy garantált töltési időtartamot. Minősítse a kiválasztott cellákat a tervezett kitöltési tényező alapján.
4.2 Az akkumulátor, a töltő és a robot együttes validálása
Alkalmazható ipari lítium akkumulátorok esetén, IEC 62619 foglalkozik a biztonsági követelményekkel és tesztekkel. ISO-3691 4 a vezető nélküli ipari targoncákkal és azok rendszereivel foglalkozik, beleértve az alkalmazandó AMR-eket is. Erősítse meg a vonatkozó kiadásokat, a regionális bevezetést és a termékkört a felelős megfelelőségi csapattal. Egyik referencia sem hagy jóvá önmagában egy teljes töltőberendezést.
Határozza meg a töltő elektromos biztonsági, EMC- és telepítési követelményeit a célpiac számára. A szállítási tesztelés és az akkumulátorteszt-összefoglalók elkülönülnek a használat közbeni integrációs jóváhagyástól. Használat tesztelési dokumentáció amely azonosítja a szállított konfigurációt és annak korlátait.
Érvényesítse a normál töltést, az alacsony és magas megengedett akkumulátorállapotokat, a hőmérséklettel kapcsolatos határértékeket, a sikertelen dokkolást, az érintkező-pergést, a kommunikációs hiányt, a megszakadt hálózati áramellátást és a szabályozott leválasztást. Ellenőrizze a tápellátási útvonal tranzienseit és a rendszerkapacitás-töltést, ahol releváns. Veszélyes hibák esetén teszteket végezzen képzett személyzettel és megfelelő létesítményekkel.
Kérjen a beszállítóktól interfészrajzokat, töltési specifikációkat, alkalmazásprotokoll-dokumentációt, firmware-verziókat és a megállapodás szerinti változtatáskezelést. Large Power támogatni tudja robot akkumulátor integráció ezen követelmények alapján. Kérésekor adja meg a töltő modelljét, a dokkoló interfészt, a robot terheléseit és a munkaciklust. egyedi akkumulátor megoldás.
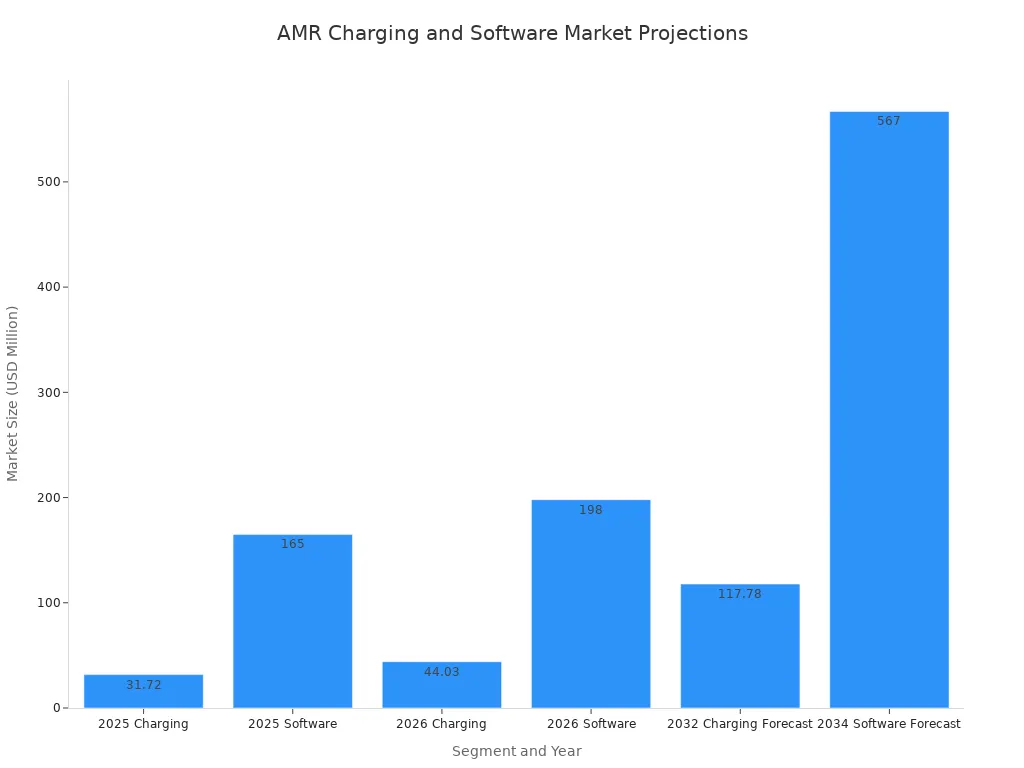
A mellékelt grafikonon látható piaci előrejelzések csak háttér-kontextust nyújtanak. Nem határoznak meg mérnöki követelményeket, és nem jósolnak meg egy adott díjszabási rendszer teljesítményét; ellenőrizze az eredeti előrejelzési forrásokat, mielőtt az adatokat kereskedelmi döntésekben felhasználná.
A megbízható töltés meghatározott felelősségi körökből és ellenőrzött interfészekből származik. Jóváhagyja a csomagot, a töltőt és a dokkolót összehangolt rendszerként, majd szabályozza az érintkezők, cellák, firmware és töltési beállítások módosításait, hogy a gyártás a validált tervnek megfelelően történjen.
FAQ
Minden AMR töltőnek szüksége van közvetlen BMS kommunikációra?
Nem. Egyes architektúrák beépített töltőt használnak definiált hardveres vezérlőkkel. Ahol közvetlen kommunikációra van szükség, meg kell határozni az alkalmazásprotokollt, a korlátokat és a meghibásodási viselkedést. A tervnek biztonságosnak kell maradnia, ha a kapcsolat nem érhető el.
Egy sikeres kézfogás bizonyítja, hogy a kontaktusok biztonságban vannak?
Nem. Csak azokat a feltételeket erősíti meg, amelyeket a megvalósítás ténylegesen ellenőrz. Az érintkezőkapcsolat, az áramerősség és a melegedés mechanikai és elektromos validációt igényel. Az ellenállás vagy a helyi túlmelegedés érzékeléséhez további érzékelőkre lehet szükség.
Mennyi ideig kell tartania a lehetőség szerinti töltésnek?
Számítsa ki a feltöltéshez szükséges energiából, a rendelkezésre álló akkumulátoroldali töltési teljesítményből és az üzemidő-ablakokból. Vegye figyelembe a fokozatos csökkentést, a hőmérsékleti korlátokat, a robot terhelését és a töltő elérhetőségét. Nincs olyan rögzített időtartam, amely minden AMR-hez megfelelő lenne.
CAN vagy RS485 termékek csatlakoztathatók további konfiguráció nélkül?
Nem. Az elektromos interfészek egyeztetése csak a kiindulópont. Az üzenetdefinícióknak, az időzítésnek, a mértékegységeknek, a címzésnek és a hibaválaszoknak kompatibilisnek és teszteltnek kell lenniük.
Mi történjen, ha töltés közben kommunikációs hiba történik?
A rendszernek a megadott időn belül érvényesített tartalék vagy leállási viselkedésbe kell lépnie. Határozza meg az elévült korlátok, riasztások, újrapróbálkozások és helyreállítás kezelését. Ne feltételezze, hogy az utolsó kéréssel való folytatás biztonságos.
Mely tesztek fontosak a flotta telepítése előtt?
Ellenőrizze az összeszerelt rendszer töltési viselkedését, érintkezési hőmérsékletét, megengedett illesztési eltérését, kopását, környezeti expozícióját és hibaválaszait. A leválasztás előtt ellenőrizze a szabályos áramkimaradást, és győződjön meg arról, hogy a telemetria megkülönbözteti a dokkolást a tényleges energiaátadástól.


