

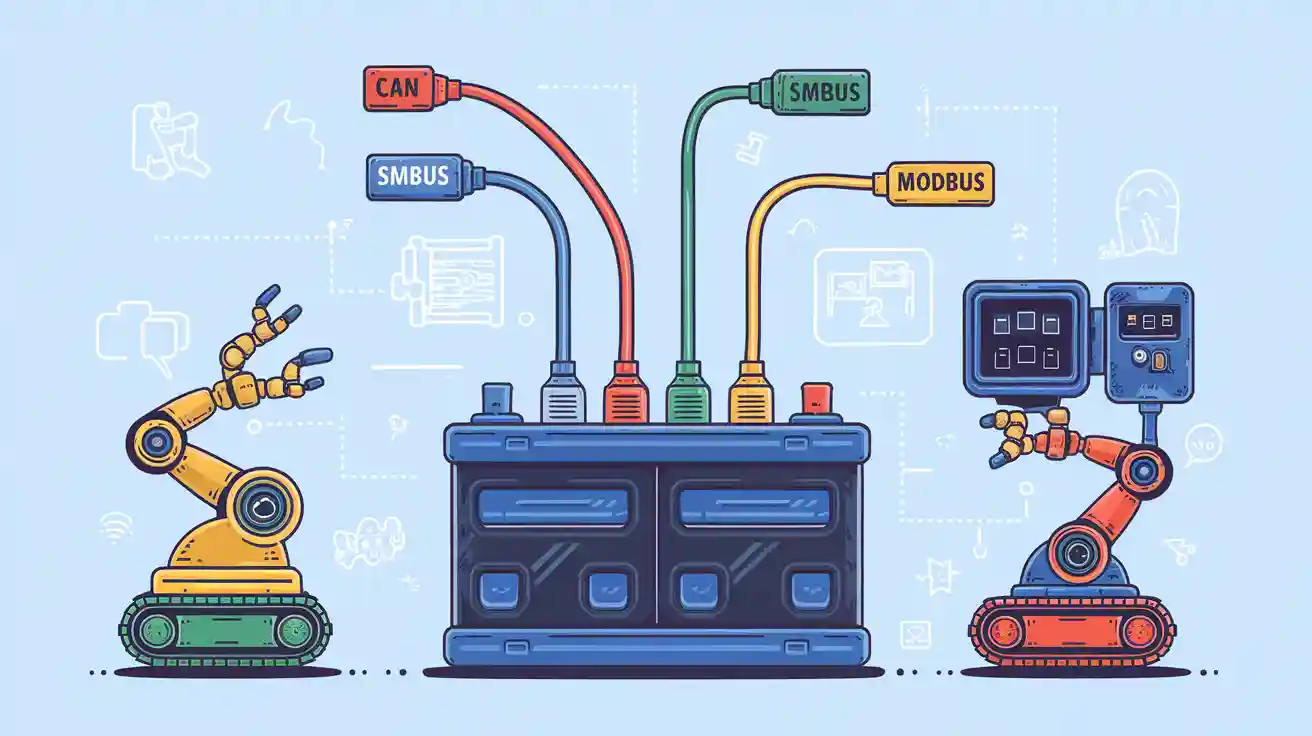
Megbízható akkumulátorkommunikációs protokollokra van szüksége a biztosításához robot lítium akkumulátorcsomagja biztonságos és hatékony energiát biztosít. A CAN a legtöbb robotika esetében az előnyben részesített választás a robusztus kommunikációs interfészeinek, a valós idejű diagnosztikájának és a zökkenőmentes integrációnak köszönhetően. fejlett akkumulátor-kezelő rendszerek (BMS)A robusztus kommunikáció támogatja az akkumulátor állapotának monitorozását, az akkumulátor felügyeletét, és kezeli a robotikai akkumulátorkezelés kihívásait.
Jellemző | Leírás |
|---|---|
Fizetési állapot (SOC) | Nyomon követi az akkumulátor töltöttségi szintjét a pontos akkumulátor-felügyelet érdekében. |
Egészségügyi állapot (SOH) | Jelentést ad az akkumulátor állapotáról, támogatva az akkumulátor állapotának figyelését és a hibák észlelését. |
Hőelvezetést | Szabályozza az akkumulátor hőmérsékletét a biztonságos működés érdekében. |
Sejtek kiegyensúlyozása | Kiegyensúlyozott cellákat biztosít a hosszabb akkumulátor-üzemidő érdekében. |
Kommunikációs protokollok | A szabványos protokollok, mint például a CAN, optimalizálják az adatfolyamot és a valós idejű vezérlést. |
Valós idejű diagnosztika | Lehetővé teszi a gyors hibaészlelést, ami kulcsfontosságú a robotikában. |
Vezérlési algoritmusok | Azonnal beállíthatja az akkumulátor működését, ami javítja a megbízhatóságot. |
Számítson rá egy világos összehasonlításra, amely segít kiválasztani az alkalmazásához megfelelő kommunikációs interfészeket.
Főbb pontok
Válassza a CAN-t a nagy sebességű, megbízható kommunikációhoz a robotikában. Támogatja a valós idejű diagnosztikát, és hatékonyan képes több eszközt is csatlakoztatni.
Az SMBus-t kompakt, egyszerű integrációt igénylő rendszerekhez érdemes megfontolni. Egyedi címzést kínál, és ideális hordozható eszközökhöz.
Használja a Modbus-t az ipari rendszerekkel való széleskörű kompatibilitás érdekében. Ez egyszerű integrációt tesz lehetővé, de lassabb adatátviteli sebességgel járhat.
1. rész: Akkumulátorigény
1.1 Kommunikáció a robotikában
A robot biztonságos és hatékony működéséhez precíz adatcserére van szükség. Az akkumulátorkommunikációs protokollok alkotják a folyamat gerincét, összekapcsolva a... akkumulátor menedzsment rendszer (BMS) érzékelőkkel, aktuátorokkal és vezérlőegységekkel. Ezek a protokollok biztosítják, hogy a robot pontos információkat kapjon az akkumulátor állapotáról, lehetővé téve a valós idejű döntéshozatalt és a hibák észlelését.
Tipp: A megfelelő kommunikációs protokollok kiválasztása javítja a megbízhatóságot és csökkenti az állásidőt a robotikai alkalmazásokban.
Íme a robotikai rendszerek akkumulátorkommunikációs protokolljaira vonatkozó leggyakoribb követelmények:
Követelmény | Leírás |
|---|---|
Adatformázás | Adatok csomagokba vagy keretekbe rendezése az eszközök általi értelmezéshez. |
kezelése | Meghatározza, hogyan legyenek címezve az eszközök a hálózati forgalom csökkentése érdekében. |
Átviteli mód | A lehetőségek közé tartozik a szimplex, félduplex és teljes duplex kommunikáció. |
Hibafelismerés és -javítás | Eszközök a sebességváltó hibáinak észlelésére és javítására. |
Sorozatvezérlés | Szabályozza az adatcsomagok átvitelének és újra-összeállításának sorrendjét. |
flow Control | Kezeli az adatfolyamot, hogy megakadályozza a gyors adók túlterheléséből adódó adatvesztést. |
Köszönetnyilvánítás | Mechanizmus, amellyel a címzettek megerősíthetik az adatok sikeres beérkezését. |
A hatékony kommunikációs protokollok zökkenőmentes interakciót tesznek lehetővé az összes komponens között. Olyan protokollokat kell választania, amelyek megfelelnek a rendszer megbízhatósági és hatékonysági igényeinek.
1.2 Az akkumulátorkezelő rendszer szerepe
Az akkumulátorkezelő rendszer a robot áramellátásának központi intelligenciájaként működik. A BMS figyeli az akkumulátor állapotát, vezérli a töltést és a kisütést, valamint kiegyensúlyozza a cellákat az akkumulátor élettartamának meghosszabbítása érdekében. A fejlett BMS platformok robusztus kommunikációs protokollokat használnak a valós idejű diagnosztika és vezérlés biztosításához.
Az Ön hasznát egy olyan épületfelügyeleti rendszernek köszönheti, amely a következőket támogatja:
Pontos töltöttségi és állapotjelentés
Hőkezelés a biztonságos működés érdekében
Sejtkiegyensúlyozás a lebomlás megelőzése érdekében
Gyors hibaészlelés és -reagálás
Egy jól integrált akkumulátorkezelő rendszer biztosítja, hogy robotja biztonságosan működjön igényes környezetben. Az optimális teljesítmény érdekében előnyben kell részesítenie azokat az épületfelügyeleti (BMS) platformokat, amelyek megbízható kommunikációs protokollokat támogatnak.
2. rész: CAN protokoll
2.1 Jellemzők
A CAN protokoll megbízható módot kínál az akkumulátorkezelő rendszer más robotikai komponensekhez való csatlakoztatására. Előnyei a nagyfokú megbízhatóság, a rugalmasság és az erős zajtűrés. A CAN támogatja a több masteres beállításokat, így több eszköz is megoszthatja ugyanazt a hálózatot. Az adatátviteli sebesség elérheti az 1 Mbps-ot, ami a legtöbb robotikai alkalmazásnak megfelel.
Jellemző | Leírás |
|---|---|
Nagy megbízhatóság | A CAN ellenáll az elektromos zajnak, így biztonságban tartja az akkumulátorban tárolt adatokat. |
Többszörös mester támogatás | Több eszköz is képes akkumulátorinformációkat küldeni és fogadni. |
Valós idejű adatok | A CAN azonnal továbbítja az akkumulátor állapotát, feszültségét, hőmérsékletét és töltöttségi szintjét. |
Hibaészlelés | Beépített mechanizmusok védik az akkumulátor adatainak integritását. |
Hálózat mérete | A CAN akár 30 csomópontot is támogat, így a legtöbb robot akkumulátorrendszerhez illeszkedik. |
Megjegyzés: A CAN mindkét végén terminátorokat igényel, ami tovább bonyolítja a beállítást.
2.2 Előnyök
Számos előnyhöz jut, ha a CAN-t választja akkumulátor-kommunikációs protokollként:
Kommunikációs hatékonyság: A CAN leegyszerűsíti a kábelezést, és lehetővé teszi az eszközök számára az akkumulátoradatok megosztását egyetlen hálózaton.
Biztonság: Ön figyelemmel kíséri és szabályozza a kritikus akkumulátor-tulajdonságokat, csökkentve a kockázatokat a robotikai műveletek során.
Rendszer megbízhatósága: A CAN elősegíti a csúcshatékonyságot és fokozza a biztonsági funkciókat, ami létfontosságú a robotika számára.
A CAN automatikus hibajavítást vagy értesítést is lehetővé tesz átviteli problémák esetén. Bízhat benne, hogy az akkumulátor adatai pontosak és biztonságban maradnak.
2.3 korlátai
Bár a CAN számos előnnyel rendelkezik, érdemes figyelembe venni a hátrányait is:
Korlátozás | Leírás |
|---|---|
Bonyolultság | Mindkét végére terminátorokat kell telepíteni, ami megnehezíti a hálózat beállítását. |
Hálózat mérete | A CAN csak legfeljebb 30 csomópontot támogat, ami korlátozhatja a nagyobb akkumulátorkezelő rendszereket. |
Ha a robotrendszerének 30 akkumulátorcsomópontnál nagyobbra kell skálázódnia, akkor érdemes lehet más kommunikációs protokollokat is megvizsgálnia.
3. rész: SMBus protokoll
3.1 Jellemzők
Az SMBus protokollal gyakran találkozhatunk hordozható és beágyazott rendszerekben. Ez a protokoll egy kétvezetékes interfészt használ, ami megkönnyíti az akkumulátorkezelő rendszer más eszközökhöz való csatlakoztatását. A buszon lévő minden eszköz egyedi 7 bites címet kap, ami segít megelőzni a kommunikációs hibákat. Az SMBus számos adatátviteli funkciót támogat, például a gyorsparancsot és a blokkolvasást/-írást, lehetővé téve az akkumulátorparaméterek rugalmas vezérlését.
Jellemző | Leírás |
|---|---|
Kétvezetékes kommunikáció | Az SMBDAT és SMBCLK vonalak kétirányú adatokat és órajeleket kezelnek. |
Egyedi címzés | Az eszközök 7 bites címet használnak, és támogatják az Address Resolution Protocol (ARP) protokollt. |
Adatátviteli funkciók | A gyorsparancs, a bájtolvasás/írás és a blokkolvasás/írás sokoldalú akkumulátoradat-cserét tesz lehetővé. |
Csomaghiba-ellenőrzés | A csomaghiba-ellenőrzés (PEC) megbízható akkumulátorkommunikációt biztosít. |
Tápellátási lehetőségek | Az eszközök a buszról vagy külső forrásból is kaphatnak áramot, az SMBus elektromos specifikációinak megfelelően. |
Intelligens akkumulátorrendszerek használata | Gyakori a hordozható eszközökben a hatékony akkumulátorkezelés és kommunikáció érdekében. |
3.2 Erősségek
Számos előnyhöz jut, ha az SMBus-t használja akkumulátorkommunikációhoz a robotikában. A protokoll szabványosított kommunikációt biztosít az akkumulátor és a gazdarendszer között, ami leegyszerűsíti a BMS tervezését. Kritikus információkat továbbíthat, beleértve az akkumulátor kapacitását, a hőkezelést és az energiagazdálkodási adatokat. A master-slave struktúra lehetővé teszi a gazdavezérlő számára a hozzáférés és az adatátvitel kezelését, javítva a rendszer megbízhatóságát.
Tipp: Az SMBus támogatja az akkumulátorkapacitás-mérést és a hőmérséklet-szabályozást, amelyek elengedhetetlenek a robusztus BMS-tervezéshez a robotikában.
A szabványosított kommunikáció leegyszerűsíti az épületfelügyeleti rendszerek (BMS) tervezését.
A master-slave struktúra lehetővé teszi az akkumulátor adatfolyamának szabályozását.
A csomaghiba-ellenőrzés javítja a megbízhatóságot zajos környezetben.
3.3 Gyengeségek
Mielőtt kiválasztaná az SMBus protokollját az épületfelügyeleti rendszeréhez, vegye figyelembe a korlátait. A protokoll alacsonyabb sebességgel működik, mint a CAN, ami korlátozhatja a valós idejű akkumulátor-monitorozást a nagy teljesítményű robotikában. Az SMBus kevesebb eszközt támogat egyetlen buszon, ami korlátozza a skálázhatóságot a nagy akkumulátorcsomagok esetében. A protokollból hiányzik a CAN-ban megtalálható fejlett hibakezelés is, ami befolyásolhatja a hibák észlelését.
Gyengeség | Leírás |
|---|---|
Alacsonyabb sebesség | Az SMBus lassabban továbbítja az akkumulátor adatait, mint a CAN, ami befolyásolja a valós idejű választ. |
Korlátozott skálázhatóság | A buszonként támogatott eszközök száma korlátozza a nagy akkumulátorcsomagok integrációját. |
Alapvető hibakezelés | Kevésbé robusztus, mint a CAN, ami befolyásolhatja az akkumulátorhibák észlelését. |
4. rész: Modbus protokoll
4.1 Jellemzők
A Modbus soros kommunikációs protokollként használható akkumulátorkezelő rendszerének más robotikai eszközökhöz való csatlakoztatására. A Modbus master-slave struktúrát használ, ahol a master eszköz parancsokat küld egy vagy több slave eszköznek. A protokollformátumok tekintetében RTU (bináris formátum) és ASCII (ember által olvasható formátum) között választhat. Minden eszköz kap egy címet a kommunikáció felismeréséhez. A Modbus csomagokban küldi az adatokat, amelyek fejlécet, funkciókódot és CRC-t tartalmaznak a hibakereséshez. A protokoll több eszközt is támogat ugyanazon az adatvonalon, ami segít több eszközből álló struktúrák kiépítésében.
Jellemző | Leírás |
|---|---|
Kommunikációs protokoll | A Modbus egy soros protokoll az eszközök közötti adatátvitelhez. |
Master-Slave struktúra | A master eszköz parancsokat küld a slave eszközöknek. |
Protokoll formátumok | RTU (bináris) és ASCII (ember által olvasható) formátumok elérhetők. |
Adatcsomag-struktúra | A csomagok fejlécet, függvénykódot és CRC-t tartalmaznak a hibakereséshez. |
Funkciókódok | Műveletek specifikus kódjai, például a 03-as kód az adatolvasási kérésekhez. |
kezelése | Minden eszköz egyedi címmel rendelkezik a kommunikációhoz. |
Több eszköz támogatása | Több eszközt támogat ugyanazon az adatvonalon. |
Hibakezelés | A CRC mechanizmusok biztosítják az adatok pontosságát. |
Az 4.2 előnyei
Számos előnyhöz jut, ha Modbus protokollt használ akkumulátorkommunikációhoz a robotikában. A Modbus TCP lehetővé teszi az akkumulátorkezelő rendszer integrálását különféle eszközökkel és platformokkal. A protokoll erős interoperabilitást kínál, így kompatibilis az ipari automatizálási berendezések széles skálájával. Csatlakozhat szabványos interfészeken, például Etherneten, Wi-Fi-n vagy optikai kábelen keresztül, ami növeli a rugalmasságot.
Előny | Leírás |
|---|---|
Könnyű integrálhatóság | A Modbus TCP lehetővé teszi az egyszerű integrációt különböző eszközökkel és rendszerekkel. |
Az interoperabilitás | Számos ipari automatizálási platformmal kompatibilis, ami növeli a rugalmasságot. |
Kompatibilitás a szabványokkal | Támogatja az Ethernet, Wi-Fi és optikai kábeles kapcsolatokat a robusztus kommunikáció érdekében. |
Tipp: A Modbus jól működik akkumulátor-felügyelethez ipari robotikában, ahol megbízható integrációra van szükség a meglévő automatizálási rendszerekkel.
4.3 Hátrányok
Mielőtt a Modbus-t választaná akkumulátorkezelő rendszeréhez, számos hátrányt érdemes figyelembe vennie:
Az adatátviteli sebesség korlátozott, ami befolyásolhatja a valós idejű akkumulátor-figyelést.
A konfiguráció összetett lehet, különösen nagy hálózatokban.
A protokoll érzékeny az elektromos zajra, ami megzavarhatja a kommunikációt.
A skálázhatóság korlátozott a nagyon nagy akkumulátorcsomagok esetében.
A master-slave topológia nem feltétlenül alkalmas minden robotikai alkalmazásra.
Az egyes slave eszközök egymás utáni lekérdezése késleltetést okoz.
A Modbus nem rendelkezik beépített üzenetpriorizálással, ami kritikus fontosságú a gyors hibajelentéshez.
5. rész: Akkumulátorkommunikációs protokollok összehasonlítása
Az akkumulátorkommunikációs protokollok kritikus szerepet játszanak a lítium akkumulátorcsomagok robotikában történő kezelésében, felügyeletében és vezérlésében. A megfelelő protokoll kiválasztása befolyásolja a rendszer sebességét, megbízhatóságát, skálázhatóságát és az integráció egyszerűségét. Itt a CAN, az SMBus és a Modbus egyértelmű, egymás melletti összehasonlítását találja, amely segít kiválasztani az Ön igényeinek leginkább megfelelőt. akkumulátor menedzsment rendszerek.
5.1 Sebesség és adatforgalom
A sebesség határozza meg, hogy az akkumulátorkezelő rendszerek milyen gyorsan tudnak információt cserélni más eszközökkel. A gyors adatátvitel elengedhetetlen a valós idejű monitorozáshoz és vezérléshez, különösen a robotikában, ahol a gyors reagálás megakadályozza a hibákat és az állásidőt.
Protokoll | Max adatsebesség | Adatkezelés | Valós idejű alkalmasság |
|---|---|---|---|
TUD | Akár 1 Mbps | Támogatja a gyakori, prioritást élvező üzeneteket | Kiváló valós idejű vezérléshez |
SMBus | Legfeljebb 100 kbps | Kis, periodikus adatcsomagokat kezel | Megfelelő az alapvető monitorozáshoz |
Modbus | Akár 115.2 kbps (RTU) / 10 Mbps (TCP/IP) | Nagyobb adatblokkokat továbbít, de nagyobb késleltetéssel | Mérsékelt, a megvalósítástól függ |
Észre fogja venni, hogy a CAN kínálja a legnagyobb sebességet és a legjobb valós idejű teljesítményt. Az SMBus jól működik egyszerű akkumulátor-felügyeleti feladatokhoz, de alacsonyabb sebessége korlátozhatja a fejlett robotikai alkalmazásokat. A Modbus nagyobb sebességet érhet el TCP/IP-n keresztül, de soros verziói elmaradnak a CAN-tól.
Tipp: Az azonnali visszajelzést és vezérlést igénylő robotikai alkalmazásokhoz a CAN kiemelkedik az akkumulátorkommunikációs protokollok közül.
5.2 Megbízhatóság
A megbízhatóság biztosítja az akkumulátorkezelő rendszerek biztonságos működését még zord környezetben is. A robusztus hibaészlelés és hibatűrés elengedhetetlen az adatvesztés vagy a rendszerhibák megelőzéséhez.
TUDA beépített hibaészlelés, az automatikus újraküldés és az üzenetek priorizálásának előnyeit élvezheti. A CAN hálózatok ellenállnak az elektromos zajnak, így ideálisak robotika számára.
SMBusA csomaghiba-ellenőrzés (PEC) segít az átviteli hibák észlelésében, de a protokoll nem rendelkezik fejlett hibajavítási funkciókkal. Alacsony zajszintű környezetben működik a legjobban.
ModbusA protokoll CRC-t használ a hibaellenőrzéshez, de a Modbus-RTU nem tartalmaz beépített adatintegritási mechanizmusokat. A kutatók azt javasolták, hogy előretolt hibajavító kódok hozzáadása az akkumulátorkezelő rendszerek hibatűrésének és hibajavításának javítása érdekében. Ez a megközelítés paritásinformációkat ad hozzá tétlenségi időszakok alatt, lehetővé téve a sérült keretek helyreállítását és a megbízhatóság növelését.
Protokoll | Hibaészlelés | Hibatűrés | Robotika számára való alkalmasság |
|---|---|---|---|
TUD | Erős (beépített) | Magas (automatikus újraküldés, zajmentesség) | Kiváló |
SMBus | Mérsékelt (PEC) | Alap (korlátozott felépülés) | Jó egyszerű rendszerekhez |
Modbus | Alapvető (CRC) | Javítható extra kódolással | Megfelelő a fejlesztésekkel |
Megjegyzés: A CAN szabványt akkor kell választania, ha robotikai alkalmazása a legmagasabb szintű megbízhatóságot igényli az akkumulátorkommunikációs protokollokban.
5.3 Méretezhetőség
A skálázhatóság azt méri, hogy az akkumulátorkezelő rendszerek milyen mértékben tudnak növekedni a robotikai projekt bővülésével. Olyan protokollra van szükség, amely több eszközt és összetett hálózati topológiákat támogat.
Protokoll | Méretezhetőségi beállítások | jellemzők |
|---|---|---|
TUD | Támogatja az összetett hálózati topológiákat, lehetővé téve az elosztott vezérlést és az adatmegosztást | Nagy valós idejű teljesítmény, több masteres vezérlés, alkalmas nagyméretű alkalmazásokhoz |
SMBus | Buszonként kis számú eszközre korlátozva | Egyszerű szerkezet, kompakt rendszerekhez ideális |
Modbus | Korlátozott skálázhatóság a master-slave struktúra miatt, alkalmasabb kisebb rendszerekhez | Egyszerűbb felépítés, alacsonyabb valós idejű képességek, alkalmas alapvető adatgyűjtési feladatokra |
A CAN lehetővé teszi számos eszköz csatlakoztatását és támogatja az elosztott vezérlést, így ez a legjobb választás nagy robotikai projektekhez. Az SMBus és a Modbus a kisebb, kevésbé összetett rendszerekben működik a legjobban.
Ha robotikai platformját skálázni tervezi, az akkumulátorkommunikációs protokollok közül a CAN-t részesítse előnyben.
5.4 Integráció
Az integráció határozza meg, hogy milyen könnyen csatlakoztathatja akkumulátorkezelő rendszereit más eszközökhöz és platformokhoz. Olyan protokollt szeretne, amely illeszkedik a hardver- és szoftverkörnyezetéhez.
TUDA CAN széles körben támogatott az ipari és autóipari robotikában. Zökkenőmentesen integrálható a fejlett akkumulátorkezelő rendszerekkel, és támogatja a több gyártóval való interoperabilitást.
SMBusEz a protokoll alacsony sebességű kommunikációra készült, és gyakori a hordozható eszközökben és az intelligens akkumulátorrendszerekben. Az SMBus kétvezetékes interfészt használ, így könnyen megvalósítható kompakt kialakításokban. A PMBus, az SMBus kiterjesztése, további funkciókat kínál az energiagazdálkodási eszközök számára, beleértve a kétirányú kommunikációt és a specifikus energiagazdálkodási parancsokat.
ModbusA Modbus erős együttműködést biztosít az ipari automatizálási berendezésekkel. A Modbus TCP használható Ethernet-alapú integrációhoz, ami növeli a rugalmasságot. A konfiguráció azonban bonyolulttá válhat nagy hálózatokban.
Protokoll | Integráció Könnyű | Tipikus használati esetek | Hardver követelmények |
|---|---|---|---|
TUD | Magas (ipari szabvány, több gyártótól) | Robotika, autóipar, ipar | CAN adó-vevőket és lezárást igényel |
SMBus | Könnyű (egyszerű bekötés, hordozható eszközök) | Intelligens akkumulátorrendszerek, szórakoztató elektronika | Kétvezetékes interfész |
Modbus | Mérsékelt (ipari automatizálás) | Ipari robotika, infrastruktúra | Soros vagy Ethernet interfész |
A legtöbb robotikai alkalmazáshoz a CAN biztosítja a legjobb egyensúlyt az integráció, a sebesség és a megbízhatóság között az akkumulátorkommunikációs protokollok között.
6. rész: Protokollok kiválasztása akkumulátorkezelő rendszerekhez
6.1 Alkalmazási forgatókönyvek
A robot akkumulátorkommunikációs protokolljának kiválasztása előtt figyelembe kell vennie a robot típusát és működési környezetét. akkumulátor menedzsment rendszerMinden alkalmazási forgatókönyv egyedi követelményeket támaszt az energiasűrűség, a biztonság, a hőkezelés és az integráció tekintetében.
Forgatókönyv | Kulcskövetelmények | Ajánlott protokoll |
|---|---|---|
Magas biztonság, megbízható adatok, szigorú hőkezelés, szabványoknak való megfelelés | CAN, SMBus | |
Valós idejű vezérlés, robusztus hibaészlelés, skálázható integráció, több csomópontos támogatás | TUD | |
Biztonságos adatátvitel, távfelügyelet, gyors hibaelhárítás | CAN, Modbus | |
Nagyléptékű telepítés, távoli diagnosztika, interoperabilitás a régi rendszerekkel | Modbus, CAN | |
Kompakt kialakítás, alacsony fogyasztás, egyszerű integráció, költséghatékony | SMBus | |
Magas megbízhatóság, skálázhatóság, integráció automatizálási platformokkal | CAN, Modbus |
Elemezni kell a robot működési környezetét. Például egy mobil raktári robot gyakori indításokkal és leállásokkal néz szembe változó terhelés mellett. Egy autonóm ellenőrző robot folyamatosan alacsony teljesítményen működik, alkalmanként nagy teljesítménylöketekkel. Az energiafogyasztási görbe feltérképezése, beleértve a kitöltési ciklusokat és a csúcs-átlag arányokat, segít az akkumulátor méretének meghatározásában és a megfelelő protokoll kiválasztásában.
Az épületfelügyeleti rendszer (BMS) tervezésekor a következő alapvető funkciókat kell figyelembe venni:
Funkció | Leírás |
|---|---|
Sejtfigyelés | Biztosítja az egyenletes feszültségeloszlást az összes cellán, megakadályozva az idő előtti leépülést. |
Termikus kezelés | Figyelemmel kíséri a hőmérsékletet, és elindítja a hűtési vagy terhelési beállításokat. |
Biztonsági védelem | Megakadályozza a túltöltést, a túlkisülést, a rövidzárlatot és egyéb meghibásodásokat. |
Adatelemzés | Nyomon követi a használati mintákat, előrejelzi a karbantartási igényeket és optimalizálja az akkumulátor élettartamát. |
Kommunikáció | Integrációt biztosít robotvezérlőkkel és felhőalapú felügyelettel. |
Az akkumulátor kémiai összetételét is figyelembe kell venni. Gyakori választási lehetőségek: lítium-ion, LiFePO4, lítium-polimer, szilárdtest akkumulátor, NMC, LCO, LMO és LTO. Minden egyes kémiai eljárás eltérő platformfeszültséget, energiasűrűséget és ciklusidőt kínál.
Kémia | Platformfeszültség | Energiasűrűség (Wh/kg) | Életciklus (ciklusok) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Tipp: Az optimális teljesítmény érdekében az akkumulátor kémiai összetételét igazítsa a robot munkaciklusához és a környezethez.
6.2 Integrációs tippek
A magas megbízhatóság, interoperabilitás, biztonság, skálázhatóság és valós idejű teljesítmény elérése érdekében integrálnia kell a választott protokollt az akkumulátorkezelő rendszerével.
Előny | Leírás |
|---|---|
Magas megbízhatóság | Az adatok integritását hibaészlelési és -javítási funkciókkal biztosítod. |
Az interoperabilitás | Több protokoll támogatásával zökkenőmentes integrációt tesz lehetővé különféle vezérlőrendszerekkel. |
Biztonság | A kritikus adatokat titkosítás és hozzáférés-vezérlés segítségével védi a jogosulatlan hozzáféréstől és a kiberfenyegetésektől. |
Bővíthetőség | Integrációt biztosítasz felhőplatformokkal a távoli felügyelet és az OTA firmware-frissítések érdekében. |
Valós idejű teljesítmény | Gyors és következetes kommunikációt támogat, ami kritikus fontosságú az olyan dinamikus rendszereknél, mint az elektromos járművek. |
A következő integrációs tippeket kell követnie:
A CAN hálózatokhoz árnyékolt kábeleket és megfelelő lezárásokat használjon az elektromos zaj csökkentése érdekében.
Rendeljen egyedi címeket minden eszközhöz az SMBus és Modbus hálózatokon az ütközések elkerülése érdekében.
Implementáljon csomaghiba-ellenőrzést és CRC-t a robusztus adatátvitel érdekében.
Engedélyezze a titkosítást és a hozzáférés-vezérlést az érzékeny alkalmazásokhoz, különösen biztonsági és orvosi helyzetekben.
Tervezze meg épületfelügyeleti rendszerét úgy, hogy támogassa a firmware-frissítéseket és a távoli diagnosztikát a jövőbeni skálázhatóság érdekében.
Tesztelje rendszerét valós körülmények között a kommunikáció megbízhatóságának ellenőrzése érdekében.
A protokollintegráció legjobb gyakorlatainak követésével javíthatja a rendszer teljesítményét és biztonságát.
6.3 Jövőbeli trendek
A robotikai akkumulátorkezelő rendszerek gyors fejlődését fogja látni. A feltörekvő trendek közé tartoznak:
Vezeték nélküli kommunikációs protokollok integrálása akkumulátorkezelő rendszerekbe.
Valós idejű figyelési képességek a fokozott akkumulátorteljesítmény érdekében.
Fejlett algoritmusok fejlesztése az akkumulátor állapotának és teljesítményének optimalizálására.
Előnyöket élvezhet a vezeték nélküli protokollok előnyeiből, amelyek csökkentik a kábelezés bonyolultságát és lehetővé teszik a távoli diagnosztikát. A valós idejű monitorozás lehetővé teszi a hibák azonnali észlelését és az akkumulátor élettartamának meghosszabbítását. A fejlett algoritmusok segítenek előre jelezni a karbantartási igényeket és optimalizálni a töltési ciklusokat.
Érdemes naprakésznek maradni az akkumulátor-kommunikációs protokollok új technológiáival és szabványaival kapcsolatban. Az innovatív megoldások bevezetése segít abban, hogy robotplatformjait jövőbiztossá tegye, és maximalizálja az akkumulátor teljesítményét.
A robot lítium akkumulátorcsomagok esetében egyértelmű különbségek láthatók a CAN, az SMBus és a Modbus között. A CAN nagy sebességet, megbízhatóságot és valós idejű vezérlést biztosít. Az SMBus kompakt, alacsony fogyasztású rendszerekhez illik. A Modbus széleskörű kompatibilitást kínál.
Jellemző | CAN busz | Modbus |
|---|---|---|
Topológia | Multi-Master | Mesterszolga |
Sebesség | Akár 1 Mbps | Legfeljebb 115.2 kbps |
Megbízhatóság | Magas | Mérsékelt |
Költség | A jobb | Alsó |
A protokoll kiválasztása előtt a következő tényezőket kell figyelembe venni:
Átviteli sebesség és valós idejű igények
A rendszer összetettsége
Megbízhatóság és zajállóság
Fogyasztás
Költség
Biztonság
A CAN továbbra is a legjobb választás a legtöbb robotizált akkumulátorkezelő rendszerhez a robusztus teljesítménye miatt. A mélyebb műszaki ismeretekért tekintse meg a BMS kommunikációs protokolljaival kapcsolatos forrásokat. Kérjen egyedi akkumulátor-tanácsadást szakértői útmutatásért.
FAQ
Mi a legjobb akkumulátorkémia robotikai alkalmazásokhoz?
Kémia | Platformfeszültség | Energiasűrűség (Wh/kg) | Életciklus (ciklusok) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Választani kellene NMC mert robotikaMagas ciklusidőt és stabil platformfeszültséget kínál.
Hogyan befolyásolják az akkumulátorkommunikációs protokollok az épületfelügyeleti rendszer megbízhatóságát?
Megbízható akkumulátorkommunikációs protokollok, mint például a CAN, javítják BMS hibaészlelés és valós idejű vezérlés. Csökkenti az állásidőt és növeli a biztonságot a robotikában, orvosiés ipari rendszerek.
Hol találok egyedi akkumulátormegoldást robotikai vagy ipari felhasználásra?
Tudod kérjen egyedi akkumulátor-megoldást Large PowerSzakértőik akkumulátorokat terveznek biztonság, infrastruktúra, fogyasztói elektronikaés szilárdtest akkumulátor alkalmazásokat.


