

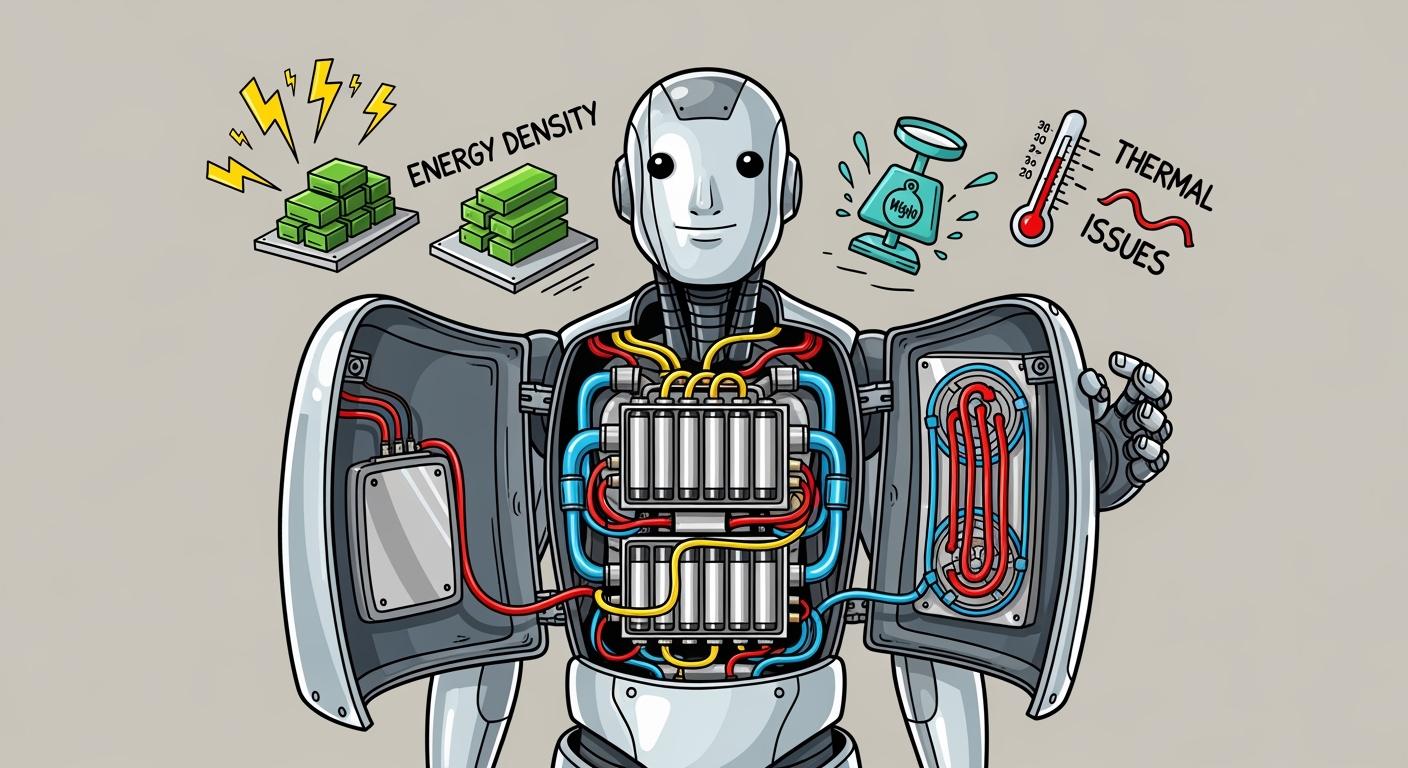
Jelentős akkumulátor-tervezési kihívásokkal kell szembenéznie az építés során humanoid robotokAz energiasűrűség-korlátok csökkentik a robot üzemidejét és teljesítményét. A súly növeli a bonyolultságot és korlátozza a mobilitást. A hőmérsékleti korlátok biztonsági kockázatokat jelentenek, különösen a lítium-ion akkumulátorcsomagok esetében. A szigorú tömeg-, térfogat- és alakkövetelmények azt jelentik, hogy egyensúlyt kell teremteni az akkumulátor élettartama, az újratöltési időközök és az egyedi tervek között. Az alábbi táblázat bemutatja, hogy ezek a kihívások hogyan befolyásolják a mérnöki döntéseket:
Kihívás | Leírás |
|---|---|
Energia sűrűség | A korlátozott energiasűrűség rövid üzemidőt eredményez, ami hatással van a teljesítményre. |
Súly | A nagy teljesítményigény növeli a súlyt, ami bonyolítja a tervezést. |
Termikus korlátok | Biztonsági aggályok extrém körülmények között, valamint az akkumulátor kialakításából adódó hőmegfutás kockázata. |
Főbb pontok
Az energiasűrűség korlátai befolyásolják, hogy a humanoid robotok mennyi ideig működhetnek. A legtöbb lítium akkumulátor csak 2-4 órás használatot biztosít, ami állásidőt eredményez.
Az akkumulátorcsomagok súlya és alakja kulcsfontosságú. A nehezebb akkumulátorok korlátozhatják a robot mozgását, és egyedi kialakítást igényelnek, hogy korlátozott helyekre is elférjenek.
A hőmérséklet-szabályozás elengedhetetlen a biztonsághoz. A magas hőmérséklet károsíthatja az alkatrészeket és akkumulátortüzet okozhat, ezért hatékony hűtőrendszerekre van szükség.
A fejlett akkumulátorkezelő rendszerek (BMS) segítenek az akkumulátor állapotának figyelésében. Megakadályozzák a túlmelegedést, és biztonságos működést biztosítanak igényes környezetben.
Az olyan innovatív stratégiák, mint az energiatermelés és az egyedi akkumulátor-kialakítások, javíthatják a robot teljesítményét és meghosszabbíthatják az üzemidőt.
1. rész: Akkumulátortervezési kihívások humanoid robotokban
A humanoid robotok számos akkumulátor-tervezési kihívással néznek szembe, amelyek befolyásolják teljesítményüket, megbízhatóságukat és biztonságukat. A robotok lítium akkumulátorcsomagjainak tervezésekor figyelembe kell venni az energiasűrűséget, a súlyt, az alakot és a hőmérsékleti korlátokat. Ezek a tényezők határozzák meg, hogy a robot mennyi ideig képes működni, mennyi terhet képes szállítani, és mennyire biztonságosan tud működni igényes környezetben.
1.1 Energiasűrűség-határok
Azt fogja tapasztalni, hogy az energiasűrűség az egyik fő korlát a jelenlegi akkumulátor-technológiákban. Az adott térfogatban vagy súlyban tárolt energia mennyisége közvetlenül befolyásolja, hogy a robot mennyi ideig tud működni újratöltés nélkül. A legtöbb lítium akkumulátorcsomag ma mindössze 2-4 órás működést biztosít, ami gyakori állásidőhöz vezet, és csökkenti a termelékenységet az ipari, orvosi és biztonsági alkalmazásokban. Ez a kihívás egyre kritikusabbá válik, ahogy a robotok összetett, nagyobb teljesítményt igénylő feladatokat látnak el.
A legújabb fejlesztések javították az energiasűrűséget, de a javulás továbbra is fokozatos. Például:
Az LFP (lítium-vas-foszfát) akkumulátorok 150-200 Wh/l kapacitást kínálnak.
A magas nikkeltartalmú háromkomponensű lítium akkumulátorok elérik a 250-300 Wh/L-t.
A szilárdtest akkumulátorok ígéretesek a nagyobb energiasűrűség és biztonság szempontjából, de még nem széles körben elérhetőek.
Jegyzet: Ahogy a robotok egyre intelligensebbek és autonómabbak lesznek, áttörésekre lesz szükség az akkumulátortechnológiában a jövőbeli igények kielégítése érdekében.
Az alábbiakban összehasonlíthatja a gyakori lítium akkumulátorok kémiai összetételét:
Kémiai típus | Energiasűrűség (Wh/L) | Biztonsági szint | Tipikus alkalmazási forgatókönyvek |
|---|---|---|---|
LFP (lítium-vas-foszfát) | 150-200 | Magas | Ipari robotok, infrastruktúra |
Magas nikkeltartalmú háromkomponensű lítium | 250-300 | Mérsékelt | Orvosi robotok, biztonság, elektronika |
Szilárdtest lítium | 300+ (potenciális) | Nagyon magas | Fejlett robotika, jövőbeli alkalmazások |
1.2 Súly- és alakkorlátozások
A súly és az alak további kihívásokat jelent az akkumulátorok tervezése során. Az akkumulátorcsomagnak bele kell férnie a robot korlátozott belső terébe, és nem szabad felesleges tömeget hozzáadnia. Ha növeli az akkumulátor súlyát, az csökkenti a robot mobilitását és korlátozza a feladatai időtartamát. Az akkumulátor alakjának is meg kell egyeznie a robot szerkezetével, ami gyakran egyedi tervezést igényel.
Egyensúlyt kell teremteni az energiasűrűség, a biztonság és a hőkezelés között, miközben optimalizálni kell a futási időt. Például az orvosi és biztonsági robotoknál a nehezebb akkumulátor korlátozhatja a mozgást és csökkentheti a robot azon képességét, hogy precíz feladatokat végezzen. Egyedi alakú akkumulátorcsomagok segítenek maximalizálni a rendelkezésre álló helyet, de bonyolultabbá teszik a tervezési és gyártási folyamatot.
Ezen korlátozások kiküszöbölésére a mérnökök számos stratégiát alkalmaznak:
Akkumulátorcsere állomások a lemerült akkumulátorok gyors cseréjéhez.
Fix tápellátási rendszerek álló környezetben az üzemidő meghosszabbítása érdekében.
Flottamenedzsment, ahol több robot váltakozik a folyamatos működés fenntartása érdekében.
A szilárdtest lítium akkumulátorok segíthetnek megoldani ezeket a kihívásokat azáltal, hogy nagyobb energiasűrűséget és fokozott biztonságot kínálnak kisebb csomagolásban.
1.3 Hőmérséklet-szabályozási kérdések
A hőkezelés kritikus szempont az akkumulátor-tervezési kihívások során. A nagy teljesítményű lítium akkumulátorcsomagok jelentős hőt termelnek működés és töltés közben. Ha nem kezeli ezt a hőt, fennáll a robot működtetőinek, processzorainak károsodásának, vagy akár akkumulátortüzek kialakulásának veszélye.
Az alábbi táblázat a főbb hőmérsékleti kockázatokat ismerteti:
Következmény | Leírás |
|---|---|
A működtetők túlmelegedése | Csökkenti a nyomatékkimenetet és a mozgás pontosságát, ami meghibásodást okozhat. |
A processzorok hőfojtása | Csökkenti a számítási teljesítményt, befolyásolja a valós idejű döntéshozatalt. |
Akkumulátor leromlása vagy tűzveszély | A magas hőmérséklet felgyorsítja az öregedést, vagy hőmegfutást válthat ki. |
Anyagi stressz | A túlzott hő deformálhatja a könnyű szerkezeteket vagy rongálhatja az alkatrészeket. |
Fejlett akkumulátorkezelő rendszereket (BMS) kell bevezetni a hőmérséklet figyelésére, a túlmelegedés megakadályozására és a biztonságos működés biztosítására. A továbbfejlesztett hűtési megoldások és a robusztus cellakialakítások elengedhetetlenek az akkumulátor hosszú élettartamának és biztonságának fenntartásához, különösen az igényes körülmények között működő ipari és orvosi robotoknál.
2. rész: Energiasűrűség és akkumulátor-üzemidő
2.1 Lítium-ion technológia
A legtöbb humanoid robot akkumulátorcsomag esetében a lítium-ion technológiára támaszkodunk, mivel ez az energiasűrűség, a biztonság és a ciklusidő közötti erős egyensúlyt kínálja. A nikkelben gazdag katódok, mint például az NMC (nikkel-mangán-kobalt-oxid), növelik az energiasűrűséget, de minden kémiai reakció kompromisszumokkal jár. Az alábbi táblázat összehasonlítja a gyakori lítium akkumulátorkémiai eljárásokat, azok energiasűrűségét és a tipikus alkalmazási forgatókönyveket:
Kémiai típus | Energiasűrűség (Wh/kg) | Alkalmazási forgatókönyvek |
|---|---|---|
LCO (lítium-kobalt-oxid) | 150-200 | Szórakoztató elektronika, orvostechnikai eszközök |
NMC (nikkel-mangán-kobalt) | 200-260 | Robotok, elektromos járművek, ipari robotok |
LiFePO4 (lítium-vas-foszfát) | 90-160 | Infrastruktúra, biztonság, ipari robotok |
LMO (lítium-mangán-oxid) | 100-150 | Elektromos szerszámok, orvosi, szórakoztató elektronika |
Szilárd állapot | > 300 | Fejlett robotika, jövőbeli orvostechnikai eszközök |
Lítium fém | > 350 | Következő generációs robotika, repülőgépipar |
Látható, hogy a humanoid robotokban használt lítium-ion akkumulátorok jellemzően elérik a 280-300 Wh/kg-ot, míg a szilárdtest és lítium-fém akkumulátorok még magasabb értékeket ígérnek.
Azonban számos korlátozással kell szembenéznie:
A hagyományos lítium-ion akkumulátorok a robotok aktív használatának időtartamát 1-4 órára korlátozzák.
A nagy mobilitású feladatok gyorsabban lemerítik az akkumulátorokat, így a 24/7-es működés extra töltőinfrastruktúra nélkül kivitelezhetetlen.
A gyakori üzem közbeni csere vagy töltés növeli a működési bonyolultságot és költségeket.
2.2 Az energiatárolás optimalizálása
Az akkumulátor-tervezési kihívásokat az energiatárolás optimalizálásával számos stratégiával kezelheti. Az alábbi táblázat összefoglalja a hatékony megközelítéseket:
Stratégia | Leírás |
|---|---|
Energia betakarítása | Környezeti energiát rögzít mozgásból, hőből vagy elektromágneses mezőkből. |
Fejlett működtetésvezérlés | A működtető paramétereit úgy állítja be, hogy minimalizálja az energiapazarlást. |
Energiagazdálkodási rendszerek | Dinamikusan osztja el az energiát, és előrejelzi az energiaigényt az alapjárati fogyasztás csökkentése érdekében. |
Energiatakarékos aktuátorok | Alacsony energiafogyasztásra tervezett aktuátorokat használ. |
Vezeték nélküli energiaátviteli technológiák | Lehetővé teszi az energiaátvitelt fizikai csatlakozások nélkül, javítva az üzemidőt és a rugalmasságot. |
Az egyedi alakú akkumulátorcsomagok segítenek maximalizálni a belső teret, növelni a hasznos teherbírást és meghosszabbítani az üzemidőt. Ezek a fejlesztések közvetlenül növelik a működési hatótávolságot és az autonómiát, amelyek kritikus fontosságúak a dinamikus ipari és orvosi feladatokhoz.
2.3 Akkumulátorkezelő rendszerek (BMS)
Egy robusztus akkumulátorkezelő rendszer (BMS) elengedhetetlen az akkumulátor élettartamának meghosszabbításához és a biztonság garantálásához. A BMS-re támaszkodhat a töltöttségi állapot, a feszültség és a hőmérséklet figyelésében. A fejlett BMS funkciók a következők:
Cellafeszültség, hőmérséklet és áramerősség valós idejű monitorozása.
Terheléskiegyenlítés az akkumulátor élettartamának meghosszabbítása és a túltöltés vagy a mélykisülés megelőzése érdekében.
Érzékelők és kapcsolók integrálása a túlmelegedés és a hő terjedésének megakadályozására.
Pontos töltöttségi szint becslést és cellakiegyenlítést biztosít.
Az épületfelügyeleti (BMS) technológia legújabb fejlesztései jobb hőkezelést, továbbfejlesztett biztonsági protokollokat és pontos felügyeletet kínálnak. Ezek a funkciók lehetővé teszik a humanoid robotok hatékony és biztonságos működtetését, még igényes ipari környezetben is.
3. rész: Súly, alak és integráció
3.1 A mobilitásra gyakorolt hatás
Figyelembe kell vennie, hogy az akkumulátor súlya és eloszlása hogyan befolyásolja a robot mozgását és stabilitását. Ha az akkumulátor tömegét egyenetlenül helyezi el, a robot elveszítheti az egyensúlyát, vagy nem hatékonyan mozoghat. Egy jól elosztott akkumulátorrendszer utánozza az emberi test dinamikáját, ami segít fenntartani a stabilitást, és támogatja a hatékony járást vagy emelést. Szigorú súlykorlátozásokkal kell szembenéznie – az akkumulátorcsomagok a robot teljes tömegének csak körülbelül egynyolcadát tehetik ki. Ez a korlátozás arra kényszeríti, hogy kompromisszumot kössön az energiasűrűség, a futási idő és a mobilitás között. Az akkumulátor súlyának a törzsben vagy a végtagokban való koncentrációja eltolja a súlypontot, ami instabilitást okozhat és növelheti az esés kockázatát. Ütésálló akkumulátorcsomagokra is szükség van, amelyek ellenállnak a mechanikai ütéseknek, és biztonsági rétegeket tartalmaznak a tűz vagy robbanás megakadályozása érdekében, különösen mivel a humanoid robotok emberek közelében dolgoznak.
3.2 Egyedi akkumulátorcsomag-tervezés
Egyedi alakú lítium akkumulátorcsomagokat tervez, amelyek illeszkednek az egyedi belső geometriákhoz. Ez a megközelítés maximalizálja a helykihasználást és lehetővé teszi a szerkezeti elemekbe való integrációt. Az egyedi csomagok növelik a teherbírást és javítják a teljesítményt a hosszabb üzemidő és a nagy nyomatékú mozgások támogatásával. Integrációs kihívásokkal kell foglalkoznia, például biztosítania kell a kompatibilitást az orvosi, ipari és biztonsági robotokkal. Az egyedi csomagok fejlett biztonsági funkciókat igényelnek:
A túlmelegedés elleni védelem megakadályozza a túlmelegedést.
A hőkapcsolók lekapcsolják az áramellátást, ha a hőmérséklet meghaladja a biztonságos határértékeket.
Az aktív hűtőrendszerek optimális akkumulátor-hőmérsékletet biztosítanak.
Az alábbi táblázat bemutatja, hogyan egyedi akkumulátorcsomag A kialakítás befolyásolja a teljesítményt és a biztonságot:
Aspect | A teljesítményre és a biztonságra gyakorolt hatás |
|---|---|
Energiatárolás optimalizálása | Hosszabb üzemidő és csökkentett állásidő a töltésnek köszönhetően. |
Biztonsági funkciók | A hőkioldók és a túlterhelés elleni védelem biztonságot és hatékonyságot biztosít. |
Strukturális integráció | Az egyedi alakú csomagok maximalizálják a helyet és fokozzák a robot mozgékonyságát. |
Teljesítmény fejlődés | Támogatja a hosszabb üzemidőt és a nagy nyomatékú mozgásokat igényes környezetben. |
3.3 Szerkezeti adaptációk
A robot vázát az akkumulátorcsomagok befogadásához kell igazítani. A szerkezeti változtatások magukban foglalják a szélesség és a szélesség beállítását, amelyek lehetővé teszik különböző méretű akkumulátorok behelyezését. A szimmetrikus modulokat a vezetősínek mentén csúsztathatja és rögzítheti a helyükön. Az egyes gerendák disztális csapja a gerenda tengelye mentén mozog, hogy különböző méretű akkumulátorokhoz illeszkedjen. Ezek az átalakítások az X irányban 140-450 mm, az Y irányban pedig 36-195 mm méretű akkumulátorokat támogatják, kompatibilisek a VDA 355 és VDA 390 modulokkal.
Alkalmazkodás típusa | Leírás |
|---|---|
Szélesség beállítása | Csúsztassa a szimmetrikus modulokat a vezetősínek mentén, majd rögzítse őket a helyükön. |
Szélességállítás | Mozgassa a disztális csapot a gerenda tengelye mentén, hogy illeszkedjen a különböző akkumulátorméretekhez. |
Méret kompatibilitás | 140-450 mm (X) és 36-195 mm (Y) méretű akkumulátorokat támogat, VDA modul kompatibilis. |
Az akkumulátortechnológia fejlődése meghosszabbítja az üzemidőt és javítja a tartósságot. A hardver tartósságának növelése minimalizálja a karbantartási igényeket és növeli a megbízhatóságot a valós alkalmazásokban. Az akkumulátor-tervezési kihívásokat robusztus lítium akkumulátorcsomagok integrálásával és a robot szerkezetének az optimális teljesítmény érdekében történő módosításával kell kezelni.
4. rész: Hőmérsékleti korlátok és biztonság
4.1 Hőtermelés
A humanoid robot akkumulátorrendszereiben jelentős hőtermeléssel kell szembenézni. A főbb források a következők:
A csuklós motorok mechanikai súrlódásból hőt termelnek, különösen nagy terhelésű feladatok során.
A számítási egységek jelentős hőt termelnek. A nagy teljesítményű CPU-k akár 700 W-os hőtervezési teljesítményt (TDP) is elérhetnek összetett algoritmusok feldolgozásakor.
Az akkumulátorok a gyors kisütés és a gyors töltés során a belső ellenállásból hőt termelnek. Ennek a hőnek a figyelése kulcsfontosságú a teljesítmény fenntartása érdekében.
A túlzott hő felgyorsítja a kémiai reakciókat a lítium-ion akkumulátorokban. Gyorsabb öregedést és rövidebb élettartamot tapasztalhatunk. A magasabb hőmérséklet növeli a belső ellenállást, ami csökkenti az akkumulátor teljesítményét. A nagyon forró körülmények hőmegfutás kockázatát hordozzák magukban, ami komoly biztonsági kockázatot jelent az orvosi, ipari és biztonsági környezetben működő robotok számára.
4.2 Hűtési megoldások
Hatékony hűtési megoldásokat kell alkalmazni az akkumulátor hőmérsékletének kezelésére. A gyakori megközelítések a következők:
A passzív hőelvezetés hővezető géleket és grafénpárnákat használ. Ezek az anyagok csökkentik az akkumulátorcellák és a hűtőszerkezetek közötti hőellenállást.
A folyadékhűtéses mikrocsatornák ultravékony hűtőlemezeket használnak, amelyek illeszkednek az akkumulátormodulokhoz. Ez a módszer hatékonyan vonja ki a hőt, és nagy teljesítményű robotokat támogat.
A fázisváltó anyagok (PCM-ek) a fázisátmenetek során elnyelik és leadják a hőt. A PCM-eket gyakran kombinálják hőcsövekkel vagy folyadékhűtéssel a jobb hőmérséklet-szabályozás érdekében.
Az integrált hőkezelő rendszerek biztonságos üzemi hőmérsékletet biztosítanak. Ezek a rendszerek segítenek megelőzni a túlmelegedést, és meghosszabbítják mind az akkumulátor, mind a robot élettartamát.
4.3 Biztonsági protokollok
A robusztus biztonsági protokollokra támaszkodik az akkumulátortüzek vagy a hőmegfutás megelőzése érdekében. Az alábbi táblázat összefoglalja a legfontosabb biztonsági intézkedéseket:
Biztonsági intézkedés | Leírás |
|---|---|
Akkumulátorkezelő rendszer (BMS) védelmei | Egyedi épületfelügyeleti rendszer érzékelőkkel, kapcsolókkal és biztosítékokkal a túltöltés, a túlkisülés és a rövidzárlatok megelőzésére. |
Sejtvédelem | Biztonsági szabványoknak megfelelően tanúsítva, belső biztosítékkal rövidzárlat esetén. |
Összekötő védelem | A geometria úgy lett kialakítva, hogy biztosítékként működjön rövidzárlat elleni védelem céljából. |
Csomagvédelem | Terjedésgátló és lángoltó rendszer a hőmegfutások megfékezésére. |
A termikus megfutást gondos cellaválasztással és távolságtartással mérsékelheti. Az épületfelügyeleti rendszer felügyelete megakadályozza az olyan körülményeket, amelyek tüzet okozhatnak. A mechanikus leválasztás korlátozza a cellák közötti terjedés kockázatát. Az integrált biztonsági rendszerek elengedhetetlenek az orvosi, ipari és biztonsági szektorban működő robotok számára. A mérvadó biztonsági szabványokért lásd: UL akkumulátorbiztonság.
Összetett kihívásokkal kell szembenézni, amikor lítium akkumulátorcsomagokat tervez humanoid robotokhoz. Az energiasűrűség, a súly, az alak és a hőmérsékleti korlátok mind hatással vannak a teljesítményre és a biztonságra. A lítium-ion technológia folyamatosan fejlődik. Ma már nagy energiasűrűségű akkumulátorokat, szilárdtest opciókat, fejlett akkumulátorkezelő rendszereket, vezeték nélküli töltést és gyorstöltő modulokat láthatunk az iparág vezetőitől. A kutatók fém-levegő akkumulátorokat és kémiai üzemanyagokat is vizsgálnak az áramkorlátok leküzdésére. A következő projekt tervezésekor vegye figyelembe ezeket a fejlesztéseket és tervezési döntéseket a robotika megbízhatóságának és hatékonyságának javítása érdekében.
FAQ
Mi a tipikus üzemidő a humanoid robotok lítium akkumulátorokat használ?
A humanoid robotokban a lítium akkumulátorcsomagok általában 2-4 órás üzemidőt biztosítanak. A nagy mobilitású feladatok vagy a nehéz terhek ezt az időt csökkenthetik. Az ipari és orvosi robotok folyamatos használatához gyakran akkumulátorcserére vagy töltőállomásokra van szükség.
Hogyan viszonyulnak a lítium akkumulátorok kémiai összetétele a robotikai alkalmazásokhoz?
Kémiai típus | Energiasűrűség (Wh/kg) | Biztonsági szint | Alkalmazási forgatókönyvek |
|---|---|---|---|
LFP (lítium-vas-foszfát) | 90-160 | Magas | Ipari, infrastrukturális, biztonsági |
NMC (nikkel-mangán-kobalt) | 200-260 | Mérsékelt | Robotika, orvostudomány, elektronika |
Szilárd állapot | > 300 | Nagyon magas | Fejlett robotika, orvostechnika |
Miért kritikus fontosságú a hőkezelés a lítium akkumulátorcsomagokban?
Szabályoznia kell a hőmérsékletet az akkumulátorok tüzének megelőzése és az élettartam meghosszabbítása érdekében. A magas hőmérséklet felgyorsítja az akkumulátor öregedését, és hőmegfutást okozhat. A hatékony hűtő- és felügyeleti rendszerek biztonságban tartják a robotokat ipari, orvosi és biztonsági környezetben.
Mi a szerepe egy akkumulátorkezelő rendszernek (BMS)?
A BMS-re (épületfelügyeleti rendszerre) támaszkodhat a feszültség, a hőmérséklet és a töltés figyeléséhez. A BMS kiegyensúlyozza a cellákat, megakadályozza a túltöltést és véd a rövidzárlatok ellen. Ez a rendszer biztonságos és megbízható működést biztosít a robotok számára az igényes szektorokban.


