

Gyors válasz: Adjon meg egy blind-mate csatlakozót a robot legrosszabb dokkolási eltolódásainak, a szükséges érintkezési sorrendnek és a várható illesztési ciklusoknak a felhasználásával. Ellenőrizze ezeket a követelményeket a tényleges síneken, a reteszben és a házban. Ha a csomag feszültség alatt csatlakoztatható, akkor külön ellenőrizze a részleges behelyezést és a gazdagép tápellátás-engedélyezési viselkedését.
A blind-mate csatlakozó egy dugós-aljzatos interfész, amelyet akkor terveztek, amikor az illeszkedő felületek nem láthatók vagy kézzel nem igazíthatók egymáshoz.
Ez a cikk a beállítást, az érintkezősorrendet és az illesztési élettartamot lítium akkumulátorcsomagok összekapcsolt tervezési változóiként kezeli, nem pedig különálló specifikációkként. Minden fő rész az alkalmazási illeszkedéssel, a megfelelőséggel és a költséggel zárul. A hangsúly a robotspecifikus dokkolási tolerancián, a részleges behelyezésen és az érvényesítésen marad, nem pedig egy általános, kivehető csomag interfészen.
Főbb pontok
A vezetőelemek és az úszótalpak kijavítják a kisebb eltéréseket, de meg kell mérni a tényleges tűréshatárt.
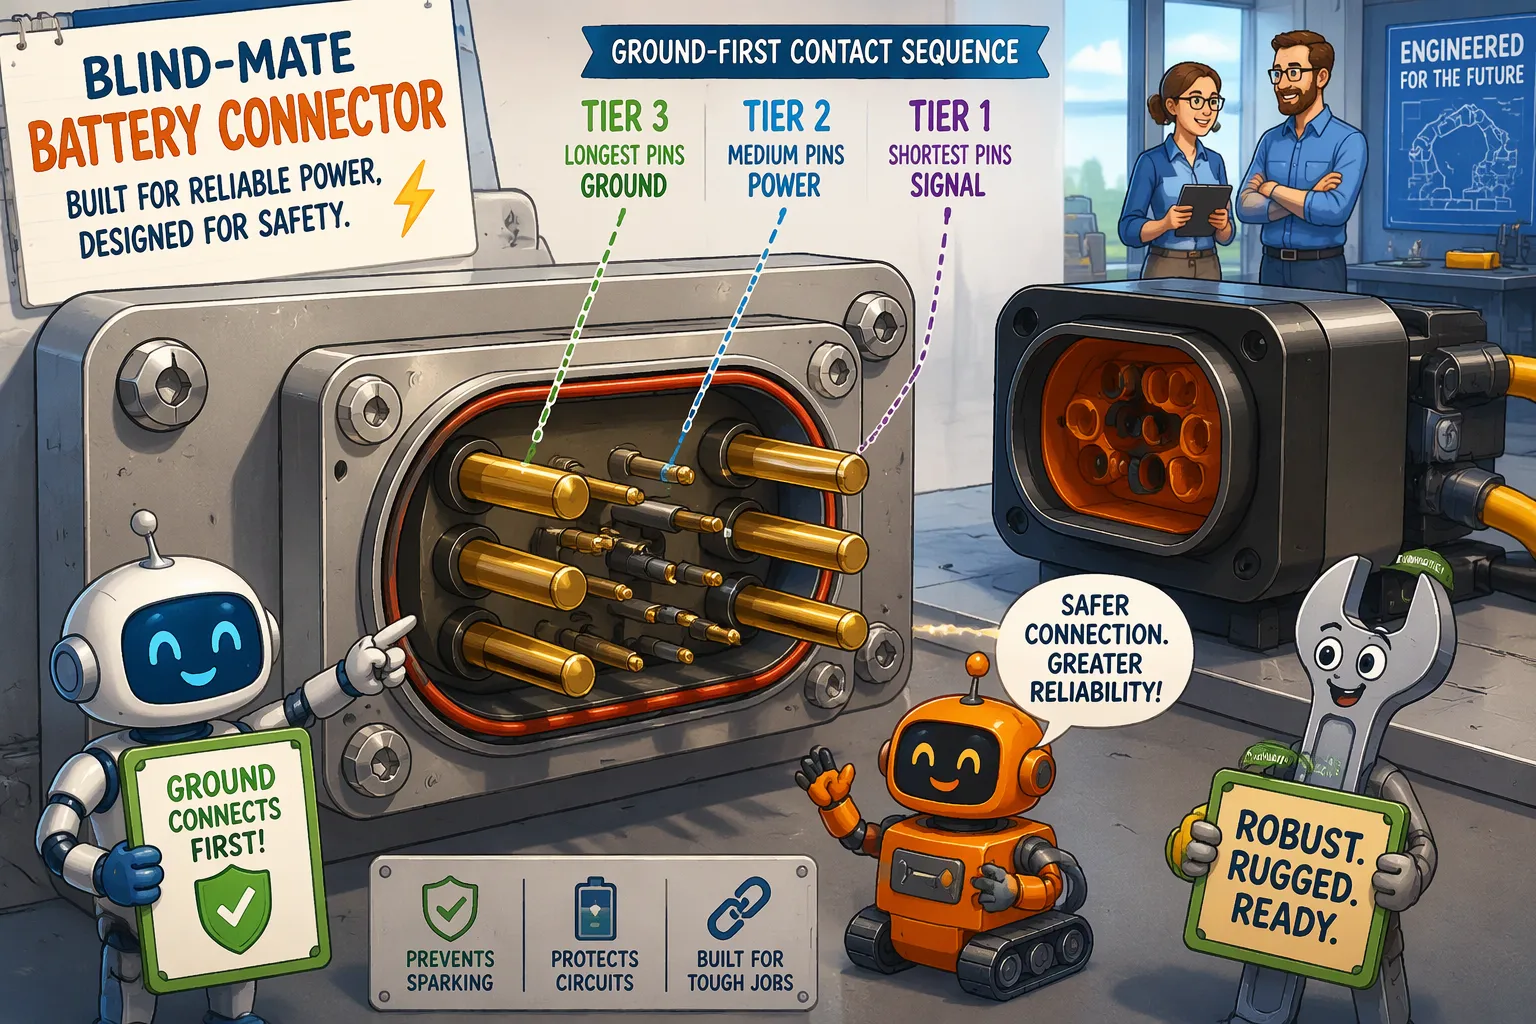
A különböző hosszúságú csatlakozók határozzák meg az érintkezők létrehozásának sorrendjét: először föld, majd táp, végül jel, így a működés közbeni csatlakoztatás biztonságos marad.
Részleges behelyezést tesztelve győződjön meg arról, hogy nincs áramfolyás és nem jelentkezik BMS hibajelzés, amikor a dokkolás félúton megáll.
A csatlakozó élettartamát igazítsa az akkumulátor kémiai összetételéhez: a LiFePO4 akkumulátoroknak magasabb ciklusidőre van szükségük, mint az NMC akkumulátoroknak.
A csatlakozókat saját dokkolóegységgel és kitöltési tényező-teszttel tesztelheti, ne csak az adatlap szerinti értékek alapján.
1. rész: Beállítás a Blind-Mate akkumulátorcsatlakozókban robotokhoz
1.1 Útmutató jellemzői és úszótalpak
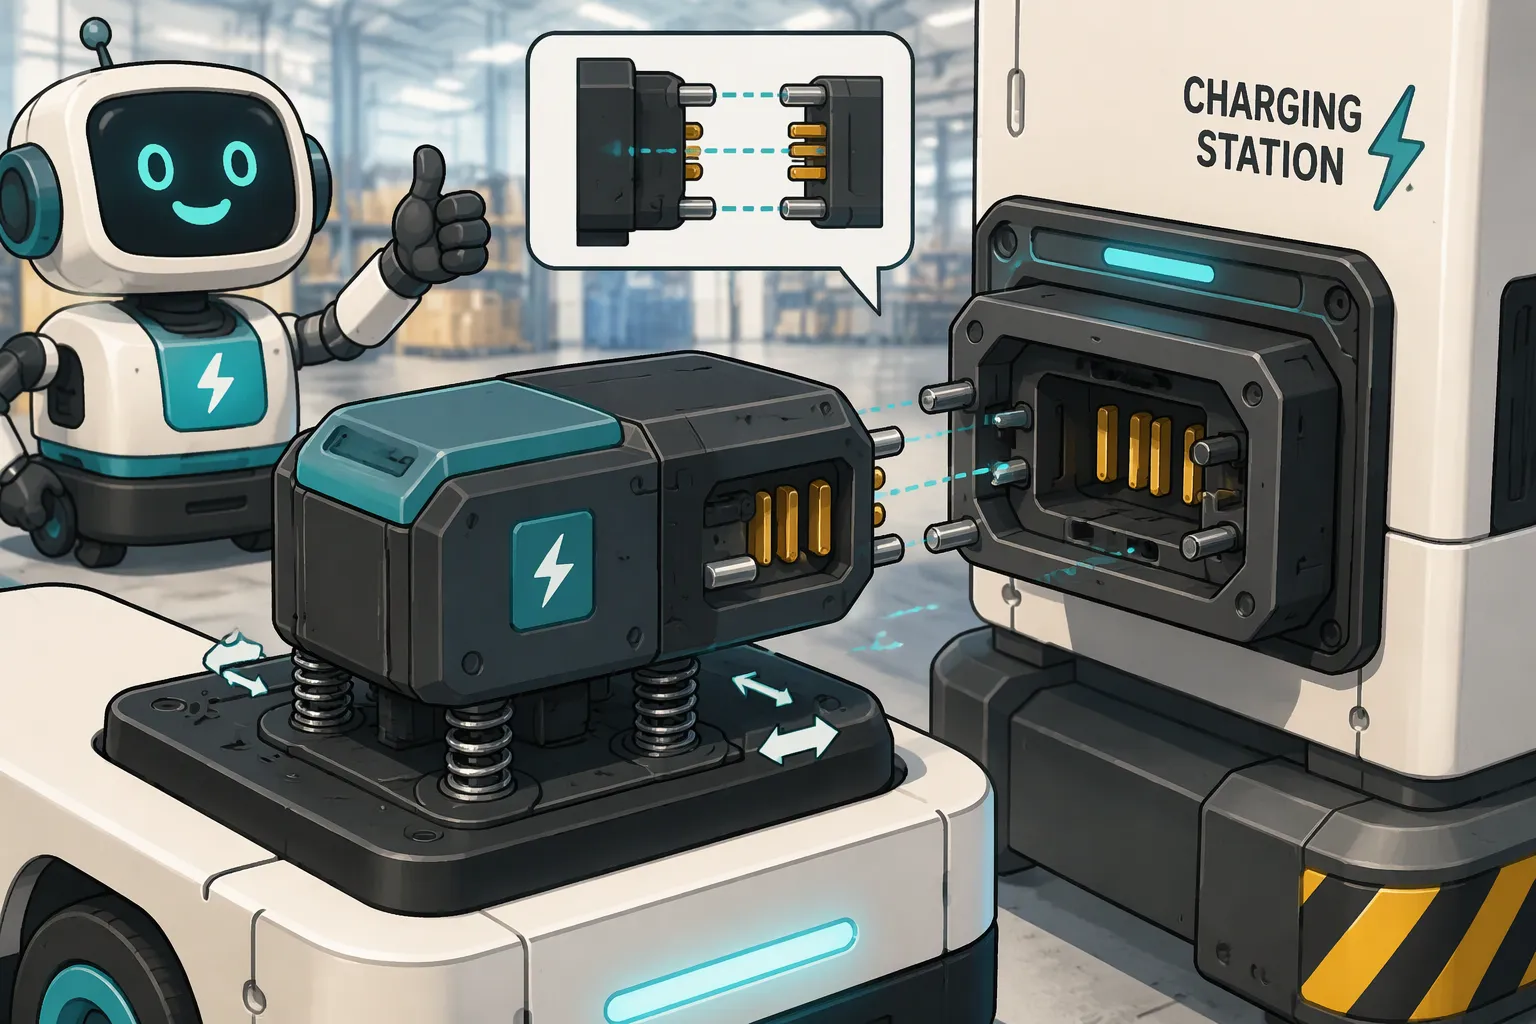
Az igazítás már az érintkezők érintése előtt megkezdődik. A dugó és a csatlakozóaljzat letörései és bevezető rámpái egymáshoz vezetik a két felet, ahogy közelednek egymáshoz. Egy széles bevezető a nagy oldalirányú eltolódást kis korrekciós mozgássá alakítja. A vezetőcsapok és vezetőhornyok veszik át az irányítást, amint a felületek közel kerülnek egymáshoz. Ezek a jellemzők először a szöghibát, majd az oldalirányú hibát elnyelik, és a csatlakozótüskék összekapcsolása előtt középre igazítják a csatlakozófelületet.
Az úszó csatlakozósorozatok egy második korrekciós réteget biztosítanak. A csatlakozó teste rugós vagy csúszó alapra van szerelve. Ez az alap néhány tizedmillimétert elmozdulhat bármely irányba, és lehetővé teszi, hogy a csatlakozó megtalálja a megfelelő pozíciót. Az úszó rögzítések jól működnek szűk helyeken, például egy robot hátsó panelje mögé rejtett akkumulátorcsomag esetén. Az úszó mozgásának nagyobbnak kell lennie, mint a dokkolási megközelítésből megmaradó eltérés. Ha nem, a csatlakozó alulra kerül, és a vezetőelemek viselik a teljes terhelést.
A raktárak AMR és AGV töltődokkjai nap mint nap erre a kombinációra támaszkodnak. Egy flottajármű centiméteres ismétlési pontossággal tolat be egy dokkba, és a vezető funkciók áthidalják a fennmaradó rést. Az orvosi szolgálat robotjainak finomabb beavatkozásra van szükségük, mivel egy hirtelen megállás megzavarhatja a hasznos terhet. A biztonsági járőr egységek a szabadban dokkolnak, ahol a hőtágulás miatt a tartóelem a nap folyamán eltolódik. A NASA robotvezérelt blind-mate interfésze ugyanezt az elvet mutatja be nagyobb léptékben: egy robotkar pozicionálja a feleket, és az interfész emberi kéz nélkül végzi el a szerkezeti és elektromos csatlakozást.
1.2 Tűrésösszegzés és dokkolási validáció
Az illesztési hiba három testrészen halmozódik fel: a robot vázán, az akkumulátorcsomagon és a csatlakozó rögzítésén. Minden alkatrésznek megvan a saját mérettűrése, és minden illesztés növeli az egymáshoz való illeszkedést. A legtöbb vak-társított csatlakozó viszonylag szűk illesztési tűréshatárokat igényel, még úszós rögzítések esetén is. A laza váztűrés felhasználhatja a teljes úszókeretet, mielőtt a csatlakozó bármilyen hibát észlelne.
A validációnak a valós köteget kell mérnie, nem a névleges rajzot. A mérnököknek meg kell építeniük a dokkolóberendezést, fel kell szerelniük a tényleges csomagot, és rögzíteniük kell az oldalirányú és szögeltérést az első érintkezéskor több megközelítési cikluson keresztül. Ez a teszt feltárja a legrosszabb esetet jelentő sarkot, ahol az alváz megereszkedése, a csomag megereszkedése és a rögzítési hiba ugyanabba az irányba esik.
Az alkalmazáshoz való illeszkedés határozza meg a szoros és laza illesztésű kialakítások közötti választást. A LiFePO4 akkumulátorok alkalmasak nagy ciklusszámú flottadokkolásra, ahol az ismételhető illesztés több ezer érintkezőn keresztül védi az érintkezők élettartamát. Az NMC akkumulátorok energiasűrű platformokra alkalmasak, ahol a csomag tömege és merevsége befolyásolja az egymáshoz viszonyított arányt. A megfelelőség itt számít: az IEC 62133-2 szabvány a lítium másodlagos cellák és akkumulátorok hordozható alkalmazásokban való biztonságát, az UL 2054 a háztartási és kereskedelmi akkumulátorcsomagokat, az ISO 3691-4 pedig a vezető nélküli ipari targoncákat és azok rendszereit tárgyalja. A szorosabb illesztés többe kerül a megmunkálás és a rögzítések pontossága szempontjából. A lazább illesztés költségeket takarít meg, de a terhelést az érintkezőkre és a vezetőelemekre helyezi át. A megfelelő egyensúly a dokk ismételhetőségétől, a flotta méretétől és a szervizhozzáféréstől függ.
2. rész: Érintkezősorozat a biztonságos teljesítményátvitelhez
2.1 Eltolt csatlakozótűk és üzem közbeni csatlakoztatás elleni védelem
Az érintkezési sorrend egy mechanikus terv, amely a csatlakozótüskék hosszába van beépítve. Egy tipikus elrendezés három szintet használ. Az érintkezés előtti csatlakozótüskék a leghosszabbak és először érintkeznek; ezek szállítják a földelést és az alacsony szintű jelet, így a csomag és a robot közös referencián van, mielőtt bármilyen áram folyna. A fő tápcsatlakozók a középső szinten helyezkednek el, és a nagyáramú utat zárják le. Az érintkezés utáni csatlakozótüskék a legrövidebbek és legutolsóak; ezek tartalmazzák az állapot-, engedélyezési vagy reteszelési vonalakat, amelyek jelzik a rendszernek, hogy az illesztés befejeződött.
A mérnököknek ezt a sorrendet a tényleges csatlakozón kell megerősíteniük, nem pedig feltételezniük. A lábak hossza sorozatonként változik, és egyes konstrukciók felcserélik a szinteket, vagy külön házban helyezik el a jellábakat. A vak illesztés és a feszültség alatti behelyezés szintén különálló problémák. Egy csatlakozó tökéletesen összeillesztheti magát, és akkor is ív keletkezhet, ha a táplábak a földelés előtt záródnak.
A hot-plug biztonsága ettől a földeléstől függ. Amikor egy robot dokkol, miközben a csomag feszültség alatt van, az előcsatlakozós földelőtüske kiegyenlíti a potenciált, mielőtt a tápcsatlakozók találkoznának. Ez a lépés korlátozza az ívképződést a tápcsatlakozóknál, és szabályozza a csomag bemeneti kapacitásába folyó bekapcsolási áramot. Enélkül egy gyors feszültséglépés lekapcsolhatja az akkumulátorkezelő rendszert túláram- vagy rövidzárlatvédelemmel, és a dokkolás akkor is meghibásodhat, ha a mechanikus csatlakozás sikeres. Ugyanez a logika fordítva működik a leválasztás során: a földelésnek kell utoljára megszakadnia, így az engedélyező vezeték esik le először, és a rendszer tisztán leállítja a tápellátási útvonalat. Egy olyan BMS, amely hibát észlel ívképződés esetén, offline állapotban tartja a csomagot a szerviz-visszaállításig, ami költséges egy flottában. Azok a tervezők, akik háttérinformációkat szeretnének a védelmi küszöbértékekről, áttekinthetik... BMS és PCM alapismeretek.
2.2 Részleges beszúrás és szekvencia-ellenőrzés
Egy robot néha megáll dokkolás közben. A meghajtó leáll, egy akadály elzárja a megközelítést, vagy a dokk az utolsó centiméteren elveszíti a beállítását. Ebben az állapotban az előérintkező érintkezők összeérhetnek, míg a tápcsatlakozók nyitva maradnak. A csomag látja a földelést és a jelet, de a fő útvonalat nem, és a robot hiányos párosodást észlel.
Egy jó szekvenciatervezés ezt az állapotot érzékelhető jellé alakítja. Az érintkezés utáni engedélyező vonal a teljes behelyezésig nyitva marad, így a robot vezérlője a „nem kész” állapotot látja, és visszahúzódhat, majd újra próbálkozhat. Egyes tervek ugyanerre a célra egy dedikált párérzékelő tűt is hozzáadnak a legrövidebb szinthez. Az ellenőrzés a dokkoló szerelvény tesztjéhez tartozik: a mérnököknek részleges megközelítést kell parancsolniuk, pozíciót kell tartaniuk, és meg kell erősíteniük, hogy nincs áramáramlás, és nincsenek BMS hibareteszek.
Az alkalmazáshoz illő csatlakozók száma változik. A raktári AMR és AGV szolgálatban lévő LiFePO4 flottacsomagok profitálnak az engedélyező és termisztoros vezetékekkel ellátott teljes szekvenciából, mivel a dokkolási események ezrei megsokszorozzák egyetlen rossz párosítás kockázatát. Az energiasűrű orvosi vagy biztonsági platformokban található NMC csomagoknak gyakran ugyanazokra a vezetékekre van szükségük a hőmérséklet-monitorozáshoz. Az LCO és LMO csomagok ritkábban jelennek meg dokkolórobotokban, ahol a ciklusidő és a hőtargonca számít jobban. A megfelelőség a csomag szabványát követi: az IEC 62133-2 és az UL 2054 az akkumulátort, az ISO 3691-4 pedig a vezető nélküli targoncarendszert fedi le. A hozzáadott jelcsapok növelik a csatlakozó költségét és a behelyezési erőt, így a csak tápellátású kialakítások alkalmasak az alacsony feszültségű, alacsony ciklusszámú dokkokhoz, ahol a BMS maga kezeli a bekapcsolási túlfeszültséget.
3. rész: A Blind-Mate akkumulátorcsatlakozók párosodási élettartama robotokhoz
3.1 Ciklusvizsgálat és lebomlási mechanizmusok
Az adatlapon szereplő ciklusszámok tiszta padtesztekből származnak. A valódi robotmunkaciklusok porral, rezgéssel és részleges illesztésekkel járulnak hozzá. A mérnököknek az illesztési élettartamot a tényleges dokkolási mozgással kell tesztelniük, nem pedig egyenes vonalú laboratóriumi lökettel. Számos szabvány irányítja ezt a tesztelést:
Az IEC 60512 szabvány vizsgálati módszereket tartalmaz az érintkezési ellenállás és a hőmérséklet-emelkedés mérésére.
Az IEC 61984 szabvány meghatározza a csatlakozók biztonsági és mechanikai tartóssági kritériumait.
Az UL 1977 szabvány Észak-Amerikában az adat-, jel- és tápellátási komponenscsatlakozókat fedi le.
A CSA C22.2 182.3 számú szabvány a csatlakozók biztonságát és konstrukcióját tárgyalja.
Négy mechanizmus okozza a degradációt. Az érintkezési kopás minden egyes érintkezési pontnál anyagot távolít el. A súrlódási korrózió kis rezgési amplitúdóknál oxidfilmet képez, és az ellenállás növekszik. A bevonat átkopása szabaddá teszi az alapötvözetet, amely gyorsabban korrodál. A behelyezési erő eltolódása azt mutatja, hogy az érintkezési geometria megváltozott. Egy fiókos, 500–2,000 ciklusra méretezett, vak-társított csatlakozó – ahogy az Anern is beszámol róla – jól mutatja, milyen széles lehet az eltérés.
3.2 Bevonatolás, anyagok és élettartam-besorolás
A bevonat megválasztásának a ciklusszámhoz kell igazodnia, nem az áramerősséghez. Az ónbevonatnak 1.5-2.5 mm-es törlést kell végeznie mérsékelt erővel az oxid feltöréséhez, a Sybusbar szerint. Ez a törlés megfelel a szervizhozzáférésnek, de rosszul illik egy nagyfrekvenciás csereállomáshoz. Az arany tolerálja a hosszabb törlést és ellenáll a berozsdásodásnak, de a nagyáramú teljesítményérintkezőn lévő arany túl sokba kerül; a tervezők ugyanabban a házban lévő jelcsatlakozókhoz tartják fenn.
Az élettartam-besorolásoknak a cellák kémiai összetételét kell követniük. A 2,000–5,000 ciklusos üzemű LiFePO4 csomagok indokolják a megfelelő élettartam-besorolású csatlakozó használatát. Az 500–1,000 ciklusos platformokban lévő NMC csomagoknak kevesebbre van szükségük. Ezek cellaszintű referenciatartományok, nem csomaggaranciák.
Az alkalmazáshoz való illeszkedés, a megfelelőség és a megbízható elemre jutó költség döntő tényező. Az IEC 60529 szabvány akkor érvényes, ha a szekrénynek IP-besorolással kell rendelkeznie, és ennek a besorolásnak meg kell egyeznie az összeszerelt rendszerrel. Az IEC 60664-1 szabvány a szigeteléskoordinációt szabályozza. Ellenőrizze a jelölteket saját dokkolóberendezésével és kitöltési tényező-tesztjével.
Az igazítás, az érintkezők sorrendje és az illesztési élettartam egyetlen tervezési rendszert alkot. A lazább úszórögzítések megkönnyítik a dokkolást, de terhelik az érintkezőket. A hosszabb előérintkezőcsapok javítják a működés közbeni csatlakoztatás biztonságát, de növelik a behelyezési erőt. Az Amphenol LTW cserélhető csatlakozóját plusz-mínusz 1.5 mm X/Y úszónak és IP67-es védettségnek minősíti illesztett és illesztés nélküli állapotban, ami azt mutatja, hogy a közzétett úszóadatok hogyan támogatják csak az egyik tengelyt.
Egy kiválasztási ellenőrzőlistának tartalmaznia kell a dokkolási toleranciát, a folyamatos áramot és feszültséget, a jeligényt, a hot-plug követelményeket, a várható ciklusszámot, a behatolás elleni védelmet, a szabványoknak való megfelelést és a megbízható csatlakozó költségét. Az Alibaba vásárlási útmutatója legalább 5,000 névleges ciklus megcélzását és a csatlakozók 18-36 havonta történő cseréjének megtervezését javasolja.
Ellenőrizze a Blind-Mate robotokhoz való akkumulátorcsatlakozókra vonatkozó jelöltjeit saját dokkolóberendezésével és kitöltési ciklus tesztjével. Az adatlap ciklusbesorolásai önmagukban nem jelzik előre a flotta teljesítményét.
FAQ
Egy Blind-mate csatlakozó szükségtelenné teszi a dokkolás pontos beállítását?
Nem. A vezetőelemek és az úszótalpak csak kis eltolódásokat korrigálnak. A legtöbb vak-mate csatlakozónak továbbra is meglehetősen szűk beállítási tűréshatárokra van szüksége. Az úszó mozgásának nagyobbnak kell lennie, mint a dokkolási megközelítésből megmaradó eltérés. A mérnököknek meg kell mérniük a tényleges tűréshatárokat az alváz, a csomag és a tartó között, mielőtt megbíznának egy közzétett úszótalp-értékben.
Egy robot biztonságosan képes lítium akkumulátort üzem közben csatlakoztatni szekvenált csatlakozó nélkül?
A működés közbeni csatlakoztatás biztonsága a tényleges érintkezők sorrendjétől függ, nem a csatlakozó címkéjétől. A földelés-először szekvencia korlátozza az ívképződést és a bekapcsolási áramlökést. A tápellátás-először szekvencia akkor is kioldhatja a BMS túláramvédelmét, ha a mechanikus csatlakozó tisztának tűnik. A mérnököknek ellenőrizniük kell a valódi alkatrész érintkezőinek kiosztását, és tesztelniük kell a feszültség alatti behelyezést.
Mi történik, ha egy robot a dokkolás felénél megáll?
Az előérintkezős lábak összeérhetnek, miközben a tápcsatlakozók nyitva maradnak. Egy jól megtervezett interfész a legrövidebb engedélyező vagy párosítás-érzékelő lábat használja a hiányos párosítás jelzésére. A vezérlő ekkor „nem kész” állapotot lát, visszahúzódik, és újra próbálkozik. A dokkoló szerelvény tesztjének részleges megközelítést kell parancsolnia, és meg kell erősítenie, hogy nincs áramáramlás, és nincsenek BMS hibareteszek.
Hány párosítási ciklusra kell méretezni egy robot akkumulátorcsatlakozót?
A névleges teljesítménynek meg kell egyeznie az akkumulátor üzemi kapacitásával. A 2,000–5,000 ciklusos flottaüzemű LiFePO4 akkumulátorok hasonló tartósságú csatlakozót indokolnak. Az 500–1,000 ciklusos platformokban lévő NMC akkumulátoroknak kevesebbre van szükségük. Ezek cellaszintű referenciatartományok, nem pedig akkumulátorgaranciák. Egy korábban idézett vásárlási útmutató legalább 5,000 névleges ciklus elérését javasolja a nagy igénybevételű dokkok esetében.
Milyen szabványok vonatkoznak a robotok blind-mate akkumulátorcsatlakozóira?
Az IEC 60512 szabvány az érintkezési ellenállás és a hőmérséklet-emelkedés vizsgálati módszereit tárgyalja. Az IEC 61984 szabvány a csatlakozók biztonsági és mechanikai tartóssági kritériumait határozza meg. Az UL 1977 és a CSA C22.2 No. 182.3 szabványok az észak-amerikai alkatrészcsatlakozókra vonatkoznak. A csomagbiztonság az IEC 62133-2 és az UL 2054 szabványokat követi. A vezető nélküli targoncák az ISO 3691-4 szabvány hatálya alá tartoznak, a behatolás elleni védelem pedig az IEC 60529 szabványt követi.


