

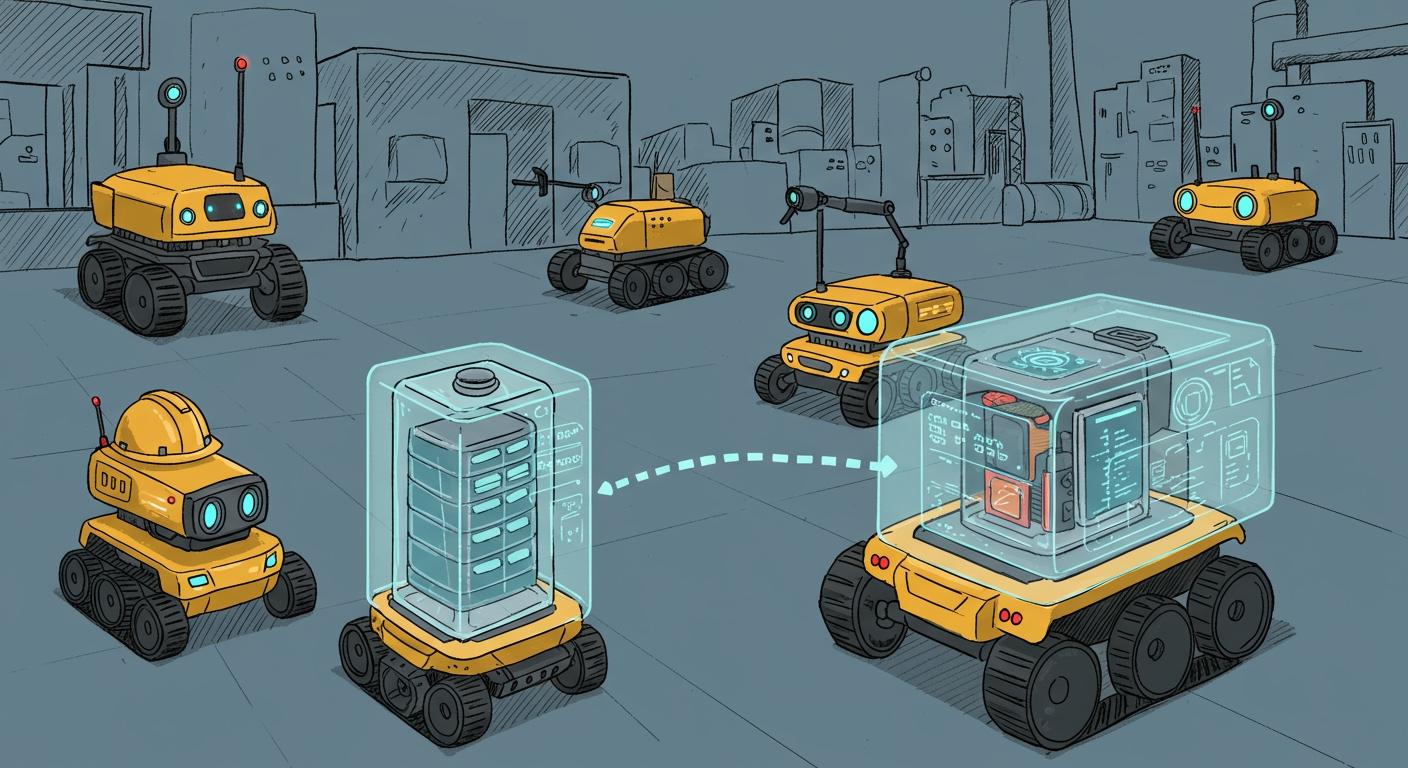
A digitális iker akkumulátorok, különösen a fejlett lítium-ion típusok, mint a LiFePO4 és az NMC, a jövőt mozgatják. Robotika az ellenőrző és járőröző robotokbanEzek a rendszerek szimulációt, valós idejű információkat és prediktív karbantartást használnak a jobb üzemidő és az alacsonyabb költségek biztosítása érdekében.
Az IoT-érzékelők adatokat gyűjtenek a potenciális hibák észlelésére, mielőtt azok bekövetkeznének.
A prediktív karbantartás akár 20%-kal is növelheti az üzemidőt, és 10%-kal csökkentheti a költségeket.
A mesterséges intelligencia és a VR segít vizualizálni az akkumulátor állapotát, így robotjaid megbízhatóbbak és hatékonyabbak lesznek.
Főbb pontok
A pop-art design, négy időzóna kijelzése egyszerre és méretének arányai azok az érvek, amelyek a NeXtime Time Zones-t kiváló választássá teszik. Válassza a fejlett lítium-ion akkumulátor olyan vegyi anyagok, mint a LiFePO4 és az NMC, a robot megbízhatóságának növelése és az állásidő csökkentése érdekében.
Valós idejű felügyeleti rendszerek bevezetése az akkumulátor állapotának nyomon követésére és a túlmelegedés megelőzésére, biztosítva a robot biztonságos működését.
Használja ki a prediktív karbantartási stratégiákat a robot üzemidejének akár 20%-os növelésére és a karbantartási költségek 10%-os csökkentésére.
Használja ki a digitális ikertechnológiát az akkumulátor teljesítményének valós idejű elemzéséhez, a karbantartási ütemtervek optimalizálásához és az akkumulátor élettartamának meghosszabbításához.
Integrálja az IoT-kapcsolatot a monitorozás automatizálásához és a robotműveletek hatékonyságának javításához különböző környezetekben.
1. rész: A robot teljesítményére gyakorolt hatás
1.1 Megbízhatóság
Az ellenőrző és járőröző robotokra támaszkodhat, hogy a kihívást jelentő környezetben is következetes eredményeket érjen el. Ezeknek a robotoknak a megbízhatósága a lítium-ion akkumulátorcsomagjaik teljesítményétől függ. Ha fejlett kémiai anyagokat, például LiFePO4-et, NMC-t, LCO-t, LMO-t, LTO-t, szilárdtest vagy lítium-fémet választ, előnyökre tehet szert a platformfeszültség, az energiasűrűség és a ciklusidő tekintetében. Ezek a tényezők közvetlenül befolyásolják, hogy a robot mennyi ideig működhet, és milyen gyakran kell cserélni az akkumulátorcsomagokat.
Kémia | Platformfeszültség (V) | Energiasűrűség (Wh/kg) | Életciklus (ciklusok) |
|---|---|---|---|
LiFePO4 | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Szilárd állapot | 3.7 | 250-500 | 1000-5000 |
Lítium fém | 3.7 | 350-500 | 500-1000 |
Gyárakban, raktárakban és kültéri helyszíneken láthatunk robotokat, amelyek ROS-t használnak navigációhoz és térképezéshez. Ezek a robotok megbízható akkumulátorcsomagokra támaszkodnak a lidar, az érzékelőtömbök és a fedélzeti számítástechnika működtetéséhez. Ha robusztus lítium-ion akkumulátorokkal rendelkező robotokat telepít, csökkenti az állásidőt és javítja a működési hatékonyságot. Emellett minimalizálja a váratlan hibák kockázatát a kritikus járőrözési vagy ellenőrzési feladatok során.
Tipp: Válasszon hosszabb ciklusidejű akkumulátorokat azokhoz a robotokhoz, amelyek gyakori töltést és kisütést igényelnek. Ez a stratégia segít meghosszabbítani flottája élettartamát és csökkenteni a karbantartási költségeket.
1.2 Valós idejű megfigyelés
Fejlett érzékelőhálózatok és ROS-alapú platformok segítségével valós időben figyelheti robotflottáját. A valós idejű monitorozás lehetővé teszi az akkumulátor kulcsfontosságú paramétereinek, például a töltöttségi állapotnak (SOC) és a hőmérsékletnek a nyomon követését. Az érzékelőadatok folyamatos elemzésével megakadályozhatja a túlmelegedést és a túltöltést. Ez a megközelítés biztonságban tartja robotjait a töltési és kisütési ciklusok során.
Lidar és szenzorfúzió segítségével javítja a robot navigációját és a térképezés pontosságát.
Az érzékelőadatok feldolgozásával optimalizálhatja az akkumulátor teljesítményét és meghosszabbíthatja a robot üzemidejét.
A robotok digitális ikrinrendszerére támaszkodik az akkumulátorok állapotának vizualizálásához és a hibák előrejelzéséhez, mielőtt azok bekövetkeznének.
A valós idejű állapotfigyelő rendszerek integrálásával biztosíthatja, hogy robotjai biztonságosan működjenek zord környezetben. Gyorsan reagálhat a rendellenes hőmérsékleti értékekre vagy feszültségesésekre. Ez a proaktív megközelítés megvédi a lítium akkumulátorcsomagokba történő befektetését, és biztosítja a robotok zökkenőmentes működését.
1.3 Prediktív karbantartás
A prediktív karbantartás segítségével maximalizálja robotjai teljesítményét és élettartamát. A ROS, a lidar és az érzékelőtömbök adatainak elemzésével azonosíthatja azokat a mintákat, amelyek a potenciális akkumulátorproblémákat jelzik. A karbantartást a hibák bekövetkezése előtt ütemezheti, csökkentve a nem tervezett állásidőt és a javítási költségeket.
Mesterséges intelligencia algoritmusokat használsz az akkumulátor romlásának előrejelzésére és a csere ütemtervének optimalizálására.
Térképezési adatok segítségével korrelálhatja az akkumulátor állapotát a robot navigációs útvonalaival és a működési stresszel.
Digitális ikermodellekkel rendelkező robotokat telepítesz az akkumulátor öregedésének szimulálására és a karbantartási igények előrejelzésére.
A prediktív karbantartás segít fenntartani a robotflottája magas megbízhatóságát. Elkerülheti a költséges megszakításokat az ellenőrzési és járőrözési műveletekben. A biztonságot is javítja azáltal, hogy az akkumulátorral kapcsolatos kockázatokat még azelőtt kezeli, hogy azok befolyásolnák a robot teljesítményét.
Megjegyzés: A prediktív karbantartás akár 20%-kal is növelheti a robot üzemidejét, és 10%-kal csökkentheti a karbantartási költségeket. Versenyelőnyre tehet szert, ha robotjait elérhetővé teszi a kritikus feladatokhoz.
2. rész: Digitális iker technológia áttekintése
2.1 Definition
Digitális ikertechnológiát használsz a robotod és lítium-ion akkumulátorrendszered virtuális másolatának létrehozásához. Ez a technológia valós idejű, digitális ábrázolást biztosít a robotod fizikai állapotáról. A mesterséges intelligenciát, a gépi tanulást és az IoT-t ötvözöd ezeknek a digitális ikreknek a létrehozásához. Ezzel a megközelítéssel láthatod, hogyan teljesítenek a robotod, a lidarod és az érzékelőrendszereid az ellenőrzés, az őrjáratozás és a 3D-s térképezési feladatok során. A digitális ikrekre támaszkodsz az akkumulátor állapotának figyeléséhez, a hibák előrejelzéséhez és a robot teljesítményének optimalizálásához. Az akkumulátorkezelés során fejlett többrétegű modelleket és mesterséges intelligenciát használsz a tényleges akkumulátorrendszer tükrözésére. Ez a módszer javítja a robotflotta biztonságát, teljesítményét és költséghatékonyságát.
2.2 Lítium-ion akkumulátor szerepe
A digitális iker platformon lítium-ion akkumulátorokat modellezel, fizikai alapú és gépi tanulási módszereket egyaránt használva. Ez lehetővé teszi, hogy nyomon kövesd, hogyan viselkedik a robot akkumulátora valós működés közben. Szimulálod az akkumulátor működését, hogy segíts az anyagválasztásban, a cellaméretezésben és az életciklus-kezelésben. MI-algoritmusokat használsz az akkumulátor megbízhatóságának és öregedésének előrejelzésére. A digitális iker a lidarból, az érzékelőtömbökből és a ROS-ból származó adatokat kombinálva teljes képet ad az akkumulátor állapotáról. Ez a megközelítés intelligensebb vezérlési stratégiákat támogat, és csökkenti a robottervezés és -telepítés kockázatait.
Aspect | Leírás |
|---|---|
Modellezési megközelítés | Fizikai alapú modellek és gépi tanulási algoritmusok integrációja valós idejű monitorozáshoz és vezérléshez. |
Előnyök | lehetővé teszi a okosabb ellenőrzési stratégiák, csökkenti a tervezés és fejlesztés kockázatait és költségeit. |
Kihívások | A fizikai alapú modellek nagy pontossága növeli a számítási költségeket, korlátozva a valós idejű alkalmazásokat. |
Hibrid modellek | Fizikai alapú és gépi tanulási modellek kombinálása a pontosság és a számítási hatékonyság javítása érdekében. |
Alkalmazási területek | Releváns az akkumulátorok tervezése, fejlesztése és valós idejű monitorozása szempontjából robotikában és elektromos járművekben. |
Tipp: Használjon hibrid modelleket a pontosság és a sebesség egyensúlyának megteremtéséhez a robotok lítium-ion akkumulátorainak monitorozásakor.
2.3 Főbb jellemzők
Számos előnyhöz jut, ha digitális ikertechnológiát használ a robotok akkumulátor-kezeléséhez. Valós idejű adatintegráció folyamatos frissítéseket biztosít az akkumulátor teljesítményéről. Az előrejelző karbantartás segít a szervizelés ütemezésében a hibák bekövetkezése előtt, csökkentve az állásidőt. Az akkumulátor teljesítményét az aktuális körülmények, a navigációs útvonalak és a térképezési adatok alapján optimalizálja. A továbbfejlesztett biztonsági funkciók lehetővé teszik a problémák korai felismerését, védve a robotot és lítium akkumulátorcsomagját. Az adaptív hőmérséklet-szabályozás biztosítja az akkumulátor csúcsteljesítményét, még a megerőltető lidar és ROS műveletek során is. A töltöttségi állapot és az állapot pontos előrejelzése segít meghosszabbítani az akkumulátor élettartamát és javítani a megbízhatóságot.
Legfontosabb jellemzője | Előny |
|---|---|
Valós idejű adatintegráció | Folyamatos teljesítményadatokat biztosít a jobb döntéshozatal érdekében. |
Előre látható karbantartás | Lehetővé teszi a karbantartási igények előrejelzését, csökkentve az állásidőt és meghosszabbítva az akkumulátor élettartamát. |
Továbbfejlesztett teljesítményoptimalizálás | Optimalizálja az akkumulátor teljesítményét az aktuális körülmények és használati szokások alapján. |
Fokozott biztonsági intézkedések | Azonosítja a potenciális problémákat, javítva az akkumulátor általános biztonságát és megbízhatóságát. |
Az akkumulátor hőmérsékletének adaptív szabályozása | Optimális teljesítményt nyújt és megakadályozza a túlmelegedést. |
A töltöttségi/egészségügyi állapot pontos előrejelzése | Kritikus az akkumulátor élettartama és biztonsága szempontjából, javítva az általános kezelést. |
Megjegyzés: A digitális ikrek segítségével a robot akkumulátor-kezelésének minden aspektusát javíthatja, a lidar alapú ellenőrzéstől a ROS-vezérelt járőrözésig és térképezésig.
3. rész: Integráció az ellenőrző és járőröző robotokba
3.1 Szoftverrendszerek
Fejlett szoftverplatformokat használ a digitális iker akkumulátorok robotflottáiba való integrálásához. Ezek a platformok ROS-hoz, lidarhoz és érzékelőtömbökhöz kapcsolódnak a valós idejű felügyelet és a prediktív karbantartás biztosítása érdekében. A digitális iker technológiára támaszkodik a lítium akkumulátorcsomagok virtuális modelljeinek létrehozásához. Ez a megközelítés segít nyomon követni Töltési állapot (SoC) és állapot (SoH) minden egyes robothoz. Optimalizálja az akkumulátor teljesítményét és meghosszabbítja a ciklusidőt a navigációs, térképezési és megfigyelési küldetésekből származó adatok elemzésével.
A szoftverrendszerekben elérhető mesterséges intelligencia fejlesztéseinek előnyeit élvezheti. A mesterséges intelligencia algoritmusai feldolgozzák a lidar és érzékelőhálózatok adatait a robotok lokalizációjának és objektumérzékelésének javítása érdekében. Ezeket az információkat felhasználhatja az útvonaltervezés és a térképezés pontosságának finomítására. A VR-eszközök lehetővé teszik az akkumulátor állapotának és a robot állapotának vizualizálását immerzív környezetekben. Már a hibák bekövetkezése előtt láthatja az akkumulátor romlásának a robot teljesítményére gyakorolt hatását.
Geofencinggel ellátott robotokat kezelsz olyan szoftverrel, amely támogatja a távfelügyeletet és -vezérlést. Határokat szabsz meg az őrjárati és ellenőrzési feladatoknak. Valós időben figyeled az akkumulátor állapotát és a robot helyét. Szoftverplatformokat használsz a karbantartási ütemtervek automatizálására és az állásidő csökkentésére.
Aspect | Leírás |
|---|---|
Digitális iker technológia | Digitális másolatokat hoz létre a fizikai rendszerekről az életciklus-kezelés javítása érdekében. |
Alkalmazás elektromos járművekben | Javítja az elektromos járművek és robotok tervezését, gyártását és működését. |
Az adatelemzés jelentősége | Felgyorsítja a digitális ikrek bevezetését a hatékony rendszertervezés és -üzemeltetés érdekében. |
Telepkezelés | Átfogó digitális életciklus-elemzést tesz lehetővé az optimális SoC és SoH értékelésekhez. |
Tipp: Szoftverplatformok segítségével integrálhatja a mesterséges intelligenciát és a VR-eszközöket a robotflottái fejlett vizualizációjához és vezérléséhez.
3.2 Hardver szempontok
Olyan hardvert választasz, amely támogatja a digitális iker integrációját az ellenőrző és járőr robotokhoz. Lítium akkumulátorcsomagokat választasz, amelyek kémiai összetétele olyan, mint a LiFePO4, NMC, LCO, LMO, LTO, szilárdtest és lítium-fém. Az akkumulátor specifikációit összehangolod a robot platformfeszültségre, energiasűrűségre és ciklusidőre vonatkozó követelményeivel. Szenzortömböket telepítesz az akkumulátor hőmérsékletére, feszültségére és áramerősségére vonatkozó adatok gyűjtésére. Ezeket az érzékelőket ROS-alapú vezérlőkhöz csatlakoztatod valós idejű monitorozáshoz.
Lidar rendszerekkel szereled fel a robotokat a navigáció és a térképezés fejlesztése érdekében. Hardvermodulokat használsz az útvonaltervezéshez és a robotok lokalizálásához. Geofencinggel ellátott robotokat telepítesz hardverrel, amely támogatja a megfigyelést és az őrjáratozást korlátozott területeken. Integrálod a robotokat. akkumulátor menedzsment rendszerek (BMS) a lítium akkumulátorcsomagok védelme és a töltési ciklusok optimalizálása érdekében.
Ön tervez hardvereket a távfelügyelet és a prediktív karbantartás támogatására. Moduláris akkumulátorcsomagokat használ a gyors cseréhez járőrözés és ellenőrzés során. Robusztus csatlakozókat és vezetékeket választ ki a szenzorok, a lidar és a vezérlők közötti megbízható adatátvitel biztosításához.
Akkumulátor Kémia | Platformfeszültség (V) | Energiasűrűség (Wh/kg) | Életciklus (ciklusok) |
|---|---|---|---|
LiFePO4 | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Szilárd állapot | 3.7 | 250-500 | 1000-5000 |
Lítium fém | 3.7 | 350-500 | 500-1000 |
Megjegyzés: Az optimális teljesítmény és megbízhatóság érdekében az akkumulátor kémiai összetételét a robot küldetési profiljaihoz kell igazítani.
3.3 IoT-kapcsolat
Az ellenőrző és járőröző robotokat IoT-hálózatokhoz csatlakoztatja a zökkenőmentes adatcsere érdekében. IoT-érzékelőket használ az akkumulátor állapotának, a robot helyének és a környezeti feltételeknek a monitorozására. Lidarból, ROS-ból és érzékelőtömbökből származó adatokat továbbít felhőplatformokra elemzés céljából. Lehetővé teszi a geofenccel ellátott robotok távoli monitorozását a megfigyelési és járőrözési műveletek során.
IoT-kapcsolatot használsz az útvonaltervezés és a térképfrissítések automatizálására. Riasztásokat kapsz, ha az akkumulátor töltöttségi szintje csökken, vagy ha karbantartásra van szükség. Valós időben követed nyomon a robotok lokalizációját és objektumészlelését. Az IoT-modulokat integrálod a digitális ikerplatformokkal a prediktív karbantartás támogatása és az állásidő csökkentése érdekében.
Biztonságos IoT-kapcsolatokkal rendelkező robotokat telepítesz ipari környezetben. Megvéded az adatokat a jogosulatlan hozzáféréstől, és megbízható kommunikációt biztosítasz a robotok és az irányítóközpontok között. IoT-hálózatokat használsz a geofencinggel ellátott robotok flottáinak koordinálására nagyméretű megfigyelési és ellenőrzési feladatokhoz.
Az akkumulátor állapotát és a robot teljesítményét bárhonnan figyelemmel kísérheti.
Automatizálja a karbantartást és optimalizálja a járőrözési útvonalakat valós idejű adatok felhasználásával.
A biztonságot és a hatékonyságot az IoT és a digitális iker technológia integrálásával javíthatja.
Tipp: Az IoT-kapcsolat segítségével skálázhatja robotjai működését és javíthatja az akkumulátor-kezelést több telephelyen.
4. rész: Alkalmazások és előnyök
4.1 Ipari ellenőrzés
Robotflották telepítésével ipari ellenőrzéseket végez gyárakban, erőművekben és infrastrukturális helyszíneken. Ezek a robotok a következőket használják: lítium akkumulátorcsomagok például LiFePO4, NMC és LTO a hosszú küldetések támogatásához. A lidar és a ROS segítségével minden robot áthaladhat komplex környezeteken. Az egyes robotokon található érzékelőtömbök adatokat gyűjtenek a berendezések állapotáról és a környezeti feltételekről. A digitális ikertechnológia segítségével figyeli az akkumulátor állapotát és ütemezi a karbantartást. Ez a megközelítés csökkenti az állásidőt és javítja a műveletek biztonságát.
4.2 Biztonsági járőr
Robotjárőr egységeket használ raktárak, repülőterek és kritikus infrastruktúra biztosítására. Minden robot lidart és ROS-t használ a navigációhoz és a térképezéshez. A lítium akkumulátorcsomagok, beleértve a szilárdtest és lítium-fém kémiai vegyületeket, nagy energiasűrűséget és hosszú élettartamot biztosítanak. Az egyes robotok akkumulátorának állapotát valós időben figyeli érzékelőadatok segítségével. Az akkumulátor töltöttségi állapota és egészségi állapota alapján ütemezheti a járőrözést. Ez a módszer biztosítja, hogy robotflottája aktív és megbízható maradjon a biztonsági műveletek során.
Akkumulátor Kémia | Platformfeszültség (V) | Energiasűrűség (Wh/kg) | Életciklus (ciklusok) |
|---|---|---|---|
LiFePO4 | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LTO | 2.4 | 70-80 | 7000-20000 |
Szilárd állapot | 3.7 | 250-500 | 1000-5000 |
Lítium fém | 3.7 | 350-500 | 500-1000 |
Tipp: Válasszon hosszabb élettartamú lítium akkumulátorokat azokhoz a robotokhoz, amelyek folyamatos járőrözés közben gyakori töltést igényelnek.
4.3 Akkumulátorkezelés
Fejlett akkumulátorkezelő rendszerek segítségével kezeli a robotflottákat. ROS és érzékelőadatok segítségével nyomon követi az akkumulátor hőmérsékletét, feszültségét és áramerősségét. A digitális ikertechnológia lehetővé teszi az akkumulátor öregedésének előrejelzését és a csereütemezés optimalizálását. Összehasonlíthatja az akkumulátor teljesítményét a különböző kémiai összetételek között, és kiválaszthatja a legjobb opciót minden egyes robotfeladathoz. Ez a folyamat segít csökkenteni a költségeket és meghosszabbítani a lítium akkumulátorcsomagok élettartamát.
4.4 Hatékonyságnövekedés
Hatékonyságnövekedést érhet el a digitális iker akkumulátorainak robotflottákkal való integrálásával. Lidar és ROS segítségével optimalizálhatja a navigációt és csökkentheti az energiafogyasztást. A valós idejű érzékelőadatok segítenek a robot útvonalainak beállításában és a szükségtelen megállások elkerülésében. Automatizálhatja a karbantartást és az akkumulátorcserét, ami növeli az üzemidőt. Ezeket az előnyöket az orvosi robotoknál, a biztonsági rendszereknél, az ipari ellenőrzéseknél és az infrastruktúra-felügyeletnél tapasztalhatja. Szervezete versenyelőnyre tesz szert a fejlett akkumulátortechnológia és a digitális ikermegoldások használatával.
Megjegyzés: A hatékony akkumulátorkezelés támogatja a fenntarthatósági célokat és csökkenti az üzemeltetési költségeket. Tudjon meg többet a fenntarthatóságról itt.
5. rész: Kihívások
5.1 Adatbiztonság
Új adatbiztonsági kockázatokkal szembesül, amikor digitális ikertestvér akkumulátorokat alkalmaz robotflottáiban. A robotika jövője a fizikai robotok és digitális ikertestvéreik közötti biztonságos adatcserétől függ. Több belépési ponttal találkozhat a kibertámadások számára, mivel a robotok folyamatosan megosztják az információkat a lítium akkumulátorcsomagokról, a lidar-leolvasásokról és az autonóm működésről. Az olyan érzékeny adatok, mint az akkumulátor állapota és a járőrözési útvonalak, személyazonosság-lopást vagy kémkedést okozhatnak. Harmadik felek hozzáférése a digitális ikertestvér platformjaihoz lehetővé teheti az akkumulátoradatok jogosulatlan manipulálását.
A fizikai és digitális ikrek közötti folyamatos adatcsere miatt megnövekedett belépési pontok a kibertámadások számára
Érzékeny adatok kiszivárgása, ami vonzó célponttá teszi a digitális ikreket az identitáslopás és a kémkedés számára
Harmadik fél hozzáférésével kapcsolatos sebezhetőségek, amelyek az adatok jogosulatlan manipulálásához vezethetnek
Erős titkosítással és hozzáférés-vezérléssel kell védenie robotflottáját. Képeznie kell csapatát a fenyegetések felismerésére és a gyors reagálásra. A robotika jövőjét javíthatja azáltal, hogy biztonságos rendszereket épít az autonóm ellenőrzéshez és járőrözéshez.
5.2 Integrációs komplexitás
Integrációs kihívásokkal kell szembenézni, amikor digitális ikerplatformokat csatlakoztat a robot hardveréhez és szoftveréhez. Minden robot más lítium akkumulátor-kémiai összetételt használ, például LiFePO4, NMC, LCO, LMO, LTO, szilárdtest vagy lítium-fém akkumulátorokat. Az akkumulátor platformfeszültségére, energiasűrűségére és ciklusidőre vonatkozó specifikációit minden robot küldetési profiljához kell igazítani. Lidar érzékelőket, autonóm navigációs modulokat és automatizálási szoftvereket integrál. Biztosítani kell, hogy minden rendszer zökkenőmentesen kommunikáljon.
Tipp: Az integrációs hibák csökkentése érdekében szabványosított protokollokat használjon az akkumulátorkezeléshez és a lidar adatokhoz.
Lehetséges, hogy minden egyes robottípushoz testre kell szabnia az automatizálási munkafolyamatokat. A robotok ipari környezetben történő telepítése előtt tesztelje az összes kapcsolatot. Az integrációs komplexitás megoldásával javíthatja a megbízhatóságot és a hatékonyságot.
5.3 Méretezhetőség
Digitális iker akkumulátormegoldásokkal skálázhatja robotflottáját. A robotika jövője központosított felügyeletet és automatizálást igényel nagyszámú autonóm robot számára. Egyetlen irányítópultról figyelheti a lítium akkumulátorcsomagokat, a lidar érzékelőket és a robot állapotát. Autonóm ellenőrzéseket és prediktív karbantartási programokat állíthat be. Digitális ikreket hozhat létre a létesítmények működési hatékonyságának javítása érdekében.
Jellemző | Leírás |
|---|---|
Flotta menedzsment | A szoftver lehetővé teszi mind egy, mind több Spot robot távoli kezelését. |
Adatok hozzáférhetősége | Központosított adathozzáférés a flotta monitorozásához és ellenőrzéséhez. |
Autonóm ellenőrzések | Lehetőség robotok autonóm ellenőrzésekre való beállítására, a prediktív karbantartási programok fejlesztésére. |
Digitális iker integráció | Támogatja a digitális ikrek létrehozását az intézmények számára, javítva a működési hatékonyságot. |
A jövőbeni növekedéssel számolnia kell, ahogy egyre több robotot és akkumulátortípust telepít. Olyan skálázható szoftvert és hardvert kell választania, amely támogatja az automatizálást és az autonóm járőrözést. A robotika jövőjére való felkészüléssel erősíti vállalkozását.
6. rész: A robotika jövője
6.1 Mesterséges intelligencia innovációk
Láthatja, ahogy a mesterséges intelligencia átalakítja a robotflották kezelését. A mesterséges intelligencia által vezérelt optimalizálás lehetővé teszi az akkumulátorok állapotának előrejelzését és a karbantartás ütemezését, mielőtt a hibák bekövetkeznének. Gépi tanulást használ a lidar és a robot operációs rendszer platformjairól származó adatok elemzéséhez. Ez segít a navigáció és a térképezés pontosságának javításában. VR-eszközökkel vizualizálja az akkumulátor állapotát, így könnyebben észlelheti a problémákat valós időben. Iparági partnerekkel együttműködve intelligensebb algoritmusokat fejleszt ki lítium akkumulátorcsomagokhoz. Ezek a partnerségek segítenek olyan robotok létrehozásában, amelyek alkalmazkodnak a változó környezetekhez és küldetési profilokhoz.
Program/Együttműködés | Leírás |
|---|---|
IMEC-VUB-Brubotics | Intelligens megoldásokat fejleszt a robot akkumulátorainak viselkedésének monitorozására és előrejelzésére digitális ikrek segítségével. |
Dinamikus idő Petri-háló vizsgálat | Modellezi a strukturált szétszerelési eljárásokat az akkumulátorok élettartamának lejárta előtti szakaszához, figyelembe véve a bizonytalanságokat és a dinamikát. |
Tipp: A mesterséges intelligencia segítségével optimalizálhatja az akkumulátor teljesítményét és meghosszabbíthatja robotflottája élettartamát.
6.2 Autonóm robotok
Önálló robotokat telepít komplex környezetekben végzett ellenőrzésekre és járőrözésre. Ezek a robotok lidart és robot operációs rendszer szoftvert használnak a gyárakban, raktárakban és kültéri helyszíneken való navigáláshoz. Lítium akkumulátorcsomagokra támaszkodik, amelyek kémiai összetétele olyan, mint a LiFePO4, NMC, LCO, LMO, LTO, szilárdtest és lítium-fém. Az akkumulátorokat a platform feszültsége, az energiasűrűség és a ciklusidő alapján választja ki, hogy megfeleljenek az egyes robotok küldetésének. Az akkumulátor állapotát és a robot helyét az érzékelőkből és a lidarból származó valós idejű adatok segítségével figyeli. Automatizálja a járőrözési útvonalakat és az ellenőrzési feladatokat, csökkentve a manuális beavatkozást.
Robotokat használsz a logisztikában, beleértve az automatizált vezetésű járműveket (AGV-ket) és az autonóm mobil robotokat (AMR-eket).
Robotokat alkalmazol a kiskereskedelemben a kiszállítás és a készletgazdálkodás terén.
Robotokat küldesz a szabadba az infrastruktúra és a közművek ellenőrzésére.
Megjegyzés: Az autonóm robotok javítják a biztonságot és a hatékonyságot azáltal, hogy csökkentik az emberek veszélyes környezeteknek való kitettségét.
6.3 Következő generációs akkumulátorok
Ön a következő generációs lítium-ion akkumulátorokba fektet be robotflottáinak működtetéséhez. Olyan kémiai anyagokat választ, amelyek nagyobb energiasűrűséget és hosszabb ciklusidőt kínálnak. Szilárdtest és lítium-fém akkumulátorokat használ a hosszabb üzemidőt igénylő fejlett robotokhoz. Az akkumulátor teljesítményét digitális ikermodellekkel és a robot operációs rendszerének adataival követi nyomon. Az akkumulátoropciókat szabványosított mérőszámok segítségével hasonlítja össze:
Kémia | Platformfeszültség (V) | Energiasűrűség (Wh/kg) | Életciklus (ciklusok) |
|---|---|---|---|
LiFePO4 | 3.2 | 90-160 | 2000-7000 |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Szilárd állapot | 3.7 | 250-500 | 1000-5000 |
Lítium fém | 3.7 | 350-500 | 500-1000 |
Ezeket az akkumulátorokat logisztikai, kiskereskedelmi és kültéri ellenőrzési robotokban használják. Hosszabb küldetések, csökkentett állásidő és alacsonyabb karbantartási költségek előnyeit élvezheti. Fejlett akkumulátortechnológiák és digitális ikermegoldások bevezetésével felkészítheti szervezetét a jövőbeli növekedésre.
A digitális iker akkumulátorok megváltoztatják az ellenőrző és járőröző robotok kezelésének módját. Valós idejű információkhoz, prediktív karbantartáshoz és jobb biztonsághoz juthat. Számos szervezet használja ezt a technológiát az akkumulátor-kezelés javítására a különböző iparágakban:
Alkalmazási terület | Legfontosabb előnyök |
|---|---|
Elektromos járművek (EV) | Optimalizálja az akkumulátor teljesítményét, meghosszabbítja az élettartamot, fokozza a biztonságot és javítja a megbízhatóságot |
Ipari berendezések | Javítja az akkumulátorok hatékonyságát és megbízhatóságát ipari alkalmazásokban |
Energiatároló rendszerek | Nagyméretű telepítéseket kezel, optimalizálja a hálózati működést, előrejelzi az akkumulátorok leromlását |
Consumer Electronics | Javítja az eszközök akkumulátor-kezelését, biztosítva a hosszú élettartamot és a teljesítményt |
Iparágvezetővé válhat digitális iker akkumulátorok bevezetésével és a lítium akkumulátor-kezelés innovációjának előmozdításával.
FAQ
Melyek a digitális iker akkumulátorok fő előnyei az ellenőrző és járőr robotok számára?
Valós idejű akkumulátor-felügyeletet, prediktív karbantartást és fokozott biztonságot kap. A digitális ikrek segítenek csökkenteni az állásidőt és meghosszabbítani a lítium akkumulátorcsomagok élettartamát.
Tipp: Használjon digitális ikreket az akkumulátor teljesítményének optimalizálásához minden küldetéshez.
Hogyan viszonyulnak egymáshoz a különböző lítium akkumulátor-kémiai összetételek a robotflották esetében?
A legfontosabb kémiai összetételeket a következő táblázat segítségével hasonlíthatja össze:
Kémia | Platformfeszültség (V) | Energiasűrűség (Wh/kg) | Életciklus (ciklusok) |
|---|---|---|---|
3.2 | 90-160 | 2000-7000 | |
NMC | 3.7 | 150-220 | 1000-2000 |
LCO | 3.7 | 150-200 | 500-1000 |
LMO | 3.7 | 100-150 | 300-700 |
LTO | 2.4 | 70-80 | 7000-20000 |
Szilárd állapot | 3.7 | 250-500 | 1000-5000 |
Lítium fém | 3.7 | 350-500 | 500-1000 |
Hogyan javítja a prediktív karbantartás a robotok működését?
A prediktív karbantartás segítségével a hibák bekövetkezése előtt ütemezheti a szervizelést. Ez a megközelítés növeli az üzemidőt és csökkenti a költségeket.
A prediktív karbantartás akár 20%-kal is növelheti a robotok rendelkezésre állását.
Milyen szerepet játszik az IoT a digitális iker akkumulátor-kezelésében?
IoT-érzékelőket használsz az akkumulátoradatok gyűjtésére és továbbítására. Ez lehetővé teszi a robotflottád távfelügyeletét, automatikus riasztásait és valós idejű frissítéseit.
Az IoT segít a műveletek skálázásában és az akkumulátorok biztonságának javításában.
Hogyan biztosítják a digitális iker akkumulátorok adatbiztonságát?
Erős titkosítással és szigorú hozzáférés-vezérléssel véded az adataidat. Képzed a csapatodat a fenyegetések felismerésére és a gyors reagálásra.
Megjegyzés: A biztonságos adatcsere kritikus fontosságú a robotok biztonságos és megbízható működéséhez.


