

A lítium akkumulátorcsomagok kezelése során az anyagmozgató robotokkal két fő kihívással kell szembenézni: a pillanatnyi csúcsárammal és a folyamatos rezgéssel. Ezek a problémák csökkentik a megbízhatóságot, veszélyeztetik a biztonságot és csökkentik a pontosságot. leggyakoribb hibák Ide tartozik a csapágy meghibásodása, a kiegyensúlyozatlanság és a hibás beállítás. Az alábbi táblázat kiemeli a gyakori hibatípusokat és azok leírását.
Hiba típusa | Leírás |
|---|---|
Összetett hibák | Leggyakoribb a manipulátoros robotoknál, több alrendszer összekapcsolódása és a zaj okozza. |
Egyéni hibák | Összetett hibákkal korrelál, ami megnehezíti a diagnózist. |
Főbb pontok
A csúcsáramú kihívások kezelése fejlett motorvezérlési technikák alkalmazásával. Ez javítja a hatékonyságot és megakadályozza a túlmelegedést a tárgyak kezelése során.
Valós idejű monitorozást kell bevezetni intelligens érzékelőkkel a problémák korai észlelése érdekében. Ez a proaktív megközelítés minimalizálja a váratlan hibákat és növeli a robot megbízhatóságát.
Használja ki a rezgéscsillapító technológiákat a tárgymanipuláció pontosságának javítására. Ez védi az érzékeny anyagokat és meghosszabbítja robotrendszerei élettartamát.
1. rész: Csúcsáram anyagmozgató robotokban
1.1 A manipulációra gyakorolt hatás
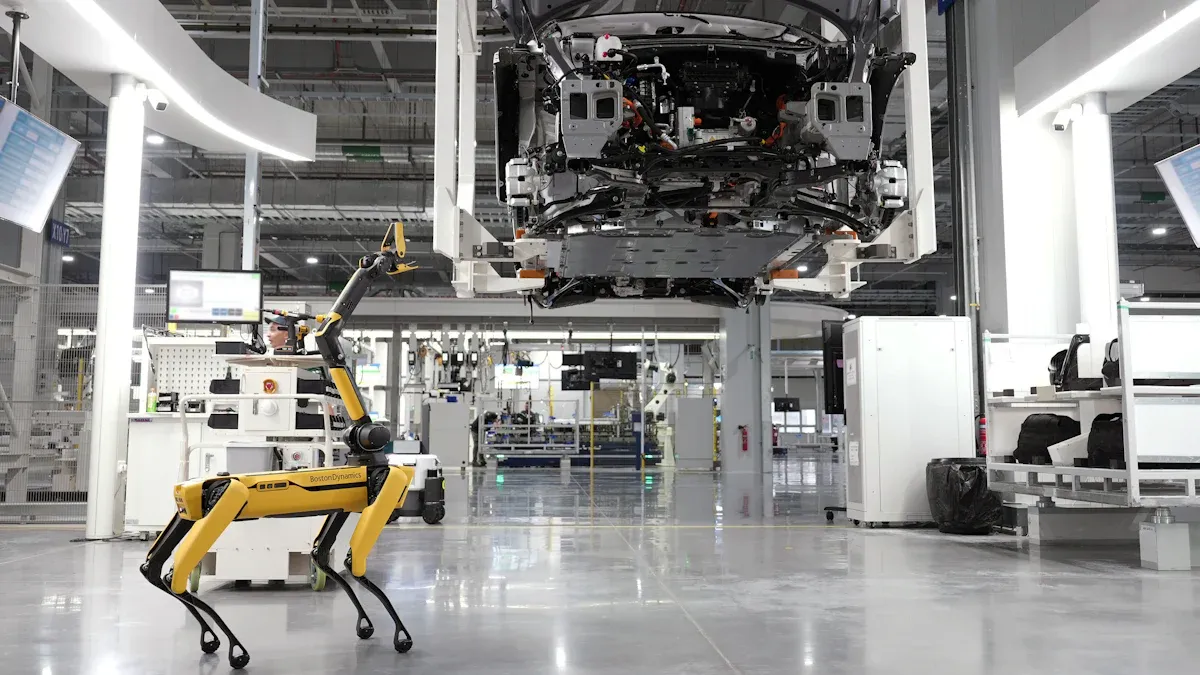
Az anyagmozgatási feladatok során, különösen az átrakodáskor, a pillanatnyi csúcsáram kritikus kihívást jelent. lítium akkumulátorcsomagok ipari környezetben. Amikor a robot tárgyak manipulálását kezdeményezi, a motoroknak hirtelen áramlökésre van szükségük a tehetetlenség leküzdéséhez és a mozgás megkezdéséhez. Ez a túlfeszültség túlmelegedéshez, csökkent hatékonysághoz és akár rendszerhibához is vezethet, ha nem kezelik megfelelően. Nagy igénybevételű helyzetekben, például anyagmozgatásnál lítium-ion, LiFePO4, lítium-polimer/LiPovagy szilárdtest akkumulátorcsomagoka manipuláció dinamikus jellege felerősíti a csúcsáramú események kockázatát.
A környezeti tényezők tovább bonyolítják a manipulációt. A magas hőmérséklet a motorok túlmelegedését okozhatja, csökkentve a nyomatékot és a hatékonyságot. A páratartalom és a por károsíthatja az elektronikus alkatrészeket, ami meghibásodáshoz és a hasznos teher feletti kontroll csökkenéséhez vezethet. Az ipari környezetben a vegyi anyagoknak való kitettség korrodálhatja a robot alkatrészeit, csökkentve a szilárdságot és a teherbírást. Ezek a körülmények fokozzák az ízületek és a mechanikus alkatrészek kopását, ami befolyásolja a robot azon képességét, hogy precíz tárgymanipulációt végezzen. Amikor a rendszer nagy terhelés alatt vagy a rezonanciafrekvenciája közelében működik, a rezgési problémák felerősödnek, veszélyeztetve a mozgás stabilitását és kontrollját.
A valós idejű monitorozás elengedhetetlenné válik. Intelligens érzékelők A csúcsáramról és a rezgésről gyűjt adatokat, lehetővé téve az adatvezérelt hibadiagnózist. A rezgésérzékelők követik a motorokat és a robotkezeket, észlelve a hibás beállítást és a fokozott kopást. Az energiaérzékelők figyelik az elektromos terheléseket, azonosítva a kezelés során fellépő hiányosságokat és csúcsokat. Előre látható karbantartás A rendszerek mesterséges intelligencia algoritmusokat használnak a rezgés- és áramadatok elemzésére, a szervizelés szükségességének előrejelzésére és a hibák megelőzésére, mielőtt azok megzavarnák a működést.
1.2 Vezérlési és energiaellátási megoldások
A csúcsáramból adódó kihívások mérsékelhetők fejlett motorvezérlési technikák alkalmazásával. A szinkron gyors lecsengés hatékony áramkezelést tesz lehetővé nagy sebességű, nagy áramerősségű helyzetekben azáltal, hogy egyszerre kikapcsolja a H-híd mindkét áramvezető kapcsolóját. A vegyes lecsengés a gyors és a lassú lecsengést ötvözi, alkalmazkodva a változó motorfordulatszámokhoz és áramszintekhez. Az áramlecsengés szabályozása segít szinusz alakú áramhullámforma elérésében, minimalizálva a fodrozódást, és csökkentve a kibocsátást és az akusztikus zajt a motor fordulatszám-tartományában. Ezek a vezérlési stratégiák fokozzák a dinamikus manipulációt és javítják a rendszer megbízhatóságát.
Az energiagazdálkodási rendszerek létfontosságú szerepet játszanak a csúcsáramok csökkentésében. A szuperkondenzátorok hatékonyan nyelik el és szabadítják fel az energiát, kiegyenlítve az energiaigényt a tárgyak manipulálása során. A kinetikus energia-visszanyerő rendszerek (KERS) mozgás közben rögzítik a kinetikus energiát, és azonnal újra felhasználják, támogatva a folyamatos működést. Az alábbi táblázat összehasonlítja ezeket a megoldásokat:
Power Management Rendszer | Hatékonyság a csúcsáram csökkentésében | Leírás |
|---|---|---|
rok | Magas | Hatékonyan nyeli el és szabadítja fel az energiát az energiaigény kiegyenlítése érdekében. |
CSERESZNYE | Magas | Működés közben a mozgási energiát gyűjti össze azonnali újrahasznosítás céljából. |
Az akkumulátorvédő rendszerek elengedhetetlenek a lítium akkumulátorcsomagok biztonságos kezeléséhez. A túltöltés elleni védelem megakadályozza a túlmelegedést és a robbanásokat azáltal, hogy leállítja a töltést, amikor az akkumulátor feltöltött. A hőkapcsolók lekapcsolják az áramellátást, ha az akkumulátor hőmérséklete meghaladja a biztonságos határértékeket, védve mind a robotot, mind az akkumulátort. A rövidzárlat elleni védelem megszakítja az áramkört hiba észlelésekor, csökkentve a tűzveszélyt. A biztonságos működés biztosítása érdekében figyelni kell az akkumulátor hőmérsékletét és a töltési sebességet. A köztes töltés lehetővé teszi az akkumulátorok gyors, 10-20 perc alatti feltöltését, míg a fejlett akkumulátorkémiai megoldások támogatják a gyorsabb töltést és a folyamatos kezelést.
A legújabb teljesítményelektronikai trendek, mint például a SiC és a GaN technológiák, nagyobb hatékonyságot, jobb hőkezelést és továbbfejlesztett motorvezérlést kínálnak. A SiC kisebb, könnyebb rendszereket tesz lehetővé kiváló hőelvezetéssel, míg a GaN nagy kapcsolási sebességet és megbízhatóságot biztosít. Ezek az innovációk ösztönzik az energiahatékony megoldások elterjedését az anyagmozgató robotokban, különösen olyan ágazatokban, mint az orvostudomány (belső kapcsolat), a robotika (belső kapcsolat), a biztonság (belső kapcsolat), az infrastruktúra (belső kapcsolat), a szórakoztató elektronika (belső kapcsolat) és az ipari (belső kapcsolat) alkalmazások. A Nature szerint ezen technológiák integrálása javítja a rendszer teljesítményét és fenntarthatóságát.
A biztonságos és hatékony kezelés érdekében integrálni kell a motorvezérlő, az energiagazdálkodási és az akkumulátorvédelmi rendszereket. A motoráramok pontos monitorozása megakadályozza a túláramokat, védi a motorokat és biztosítja a rendszer hosszú élettartamát. Az akkumulátorkezelő rendszerek (BMS) figyelik a hőmérsékleti viszonyokat, hőmérséklet-érzékelők segítségével riasztásokat indítanak el vagy szükség esetén leállítják a rendszert. Ez az integráció támogatja a valós idejű döntéshozatalt, csökkenti az állásidőt és javítja az általános biztonságot.
Tipp: A prediktív karbantartás mesterséges intelligencia algoritmusokkal és intelligens érzékelőkkel történő megvalósítása lehetővé teszi a rezgés és a csúcsáram problémáinak korai észlelését, minimalizálva a váratlan hibákat és optimalizálva a kezelési teljesítményt.
Az anyagmozgató robotok robusztus vezérléssel, dinamikus energiagazdálkodással és fejlett akkumulátorvédelemmel rendelkeznek. A valós idejű monitorozás, a prediktív karbantartás és a legmodernebb teljesítményelektronika kihasználásával kezelheti a pillanatnyi csúcsáram és a folyamatos rezgés kihívásait. Ez a megközelítés biztosítja a precíz tárgymanipulációt, meghosszabbítja a rendszer élettartamát, és támogatja a biztonságos működést igényes ipari környezetben.
2. rész: Rezgés a robotmanipulációban
2.1 A pontosságra és a hosszú élettartamra gyakorolt hatások
Az anyagmozgató robotoknál a folyamatos rezgés komoly akadályt jelent, különösen lítium akkumulátorcsomagok ipari környezetben történő kezelésekor. A rezgés megzavarja a tárgyak manipulálását azáltal, hogy pozíciókövetési hibákat és túllendülést okoz mozgás közben. Ezek a hibák csökkentik a kézben végzett manipuláció pontosságát, megnehezítve a robotkezek számára a pontos elhelyezést és igazítást. Az ipari robotok gyakran intenzív csatolást és nemlinearitást tapasztalnak, ami felerősíti a rezgést és jelentős mozgásvezérlési kihívásokhoz vezet. A hagyományos vezérlési módszerek nehezen tudják kezelni ezeket a nemlineáris zavarokat, ami olyan rezgésekhez vezet, amelyek rontják a manipuláció minőségét a nagy pontosságú feladatokban, mint a hegesztés és a lézervágás.
A rezgés a robot élettartamát és a lítium akkumulátorcsomagok integritását is veszélyezteti. A rezgésből eredő mechanikai feszültségek gyengíthetik a szerkezeti alkatrészeket, ami az illesztések, csapágyak és a rezgési erőmodul meghibásodásához vezethet. A rezgéstesztelés segít azonosítani az akkumulátorcsomagok szerkezeti gyengeségeit, megelőzve a szivárgásokat és az elektromos meghibásodásokat. Ez a folyamat biztosítja, hogy az akkumulátorcsomagok ellenálljanak a dinamikus feszültségeknek a tárgyak kezelése során, ami kulcsfontosságú a megbízhatóság fenntartásához az orvosi, robotikai, biztonsági, infrastrukturális, szórakoztató elektronikai és ipari alkalmazásokban. Az alábbi táblázat összefoglalja a rezgés hatását az akkumulátorcsomagok kezelésére:
Kulcs szempont | Leírás |
|---|---|
Szerkezeti integritás | A rezgésvizsgálat olyan gyenge pontokat azonosít, amelyek meghibásodást okozhatnak. |
A kudarcok megelőzése | A tesztelés megakadályozza a szivárgásokat és az elektromos meghibásodásokat, így biztosítva a biztonságot. |
Működési megbízhatóság | Biztosítja, hogy az akkumulátorok ellenálljanak a mechanikai igénybevételnek a kezelés során. |
A rezgés problémáját kezelni kell az érzékeny anyagok védelme és a rendszer élettartamának meghosszabbítása érdekében. A rezgéselemzés és a dinamikus elemzés lehetővé teszi a valós idejű mozgás monitorozását és a kopás korai jeleinek észlelését. Rezgésalapú manipulációs stratégiák bevezetésével minimalizálhatja a rezgés hatását a tárgymanipulációra, és javíthatja a robot általános teljesítményét.
2.2 Elnyomási technológiák
Fejlett rezgéscsillapítási technológiák alkalmazásával növelhető az anyagmozgató robotok pontossága és megbízhatósága. A kettős jeladók mérik a sebességingadozásokat mind a motor, mind a reduktor oldalán, valós idejű visszajelzést adva a jobb vezérlés érdekében. Ez a technológia csökkenti a rezgést a kézben történő manipuláció során, és támogatja a dinamikus mozgásbeállításokat. Magnetorheológiai csillapítók gyors, mezőfüggő reológiai átmeneteket kínálnak, így alkalmasak félig aktív rezgésszabályozásra. Ezek a csillapítók mezőben hangolható merevséget és gyors válaszidőket biztosítanak, bár a robotikába való integrációjuk még mindig kevéssé feltárt.
Technológia | Hatékonyság a rezgéscsillapításban |
|---|---|
Kettős kódolók | Csökkenti a rezgést azáltal, hogy méri a sebességingadozásokat mind a motor, mind a reduktor oldalán, javítva ezzel a szabályozást. |
Magnetorheológiai csillapítók | Gyors, mezőfüggő átmeneteket és félig aktív csillapítást kínál, de a robotikába való integrációja még fejlesztés alatt áll. |
Technológia | Alkalmazás és kihívások |
|---|---|
Magnetorheológiai csillapítók | A terepen hangolható merevség és a gyors reagálás alkalmassá teszi őket a félig aktív rezgésszabályozásra, de a robotikába való integrációjuk kevéssé feltárt. |
A robusztus mechanikai kialakítás létfontosságú szerepet játszik a rezgéscsillapításban. Pontos rezgésszigetelésre van szükség az olyan érzékeny anyagok kezeléséhez, mint a lítium akkumulátorcsomagok. Az olyan rendszerek, mint a pásztázó szondás mikroszkópia (SPM) és a közeltéri pásztázó optikai mikroszkópia (NSOM), abszolút stabil felületeket igényelnek a mérési pontosságot rontó zaj elkerülése érdekében. A hagyományos rezgésszigetelési módszerek, mint például a levegős asztalok, gyakran nem felelnek meg a modern alkalmazások nagy felbontású igényeinek. A rezgés hatékony elnyomása és az akkumulátorcsomagok védelme érdekében a kezelés során fejlett mechanikai tervezésbe kell befektetni.
A modern anyagmozgató robotok modellprediktív vezérlést (MPC) és fejlett rezgésalapú vezérlőalgoritmusokat használnak a kiváló rezgéscsillapítás elérése érdekében. Ezek a rendszerek gyorsabb processzorokkal, nagyobb felbontású kódolókkal és dinamikus hangolási képességekkel rendelkeznek. Az alábbi táblázat összehasonlítja a hagyományos és a fejlett robotrendszereket a rezgéscsillapítási teljesítmény szempontjából:
Jellemző | Hagyományos rendszerek | Speciális rendszerek |
|---|---|---|
Ellenőrzési stratégia | Alapvető szabályozási módszerek | Modell prediktív vezérlés (MPC) |
Rezgéscsillapítás | Korlátozott képességek | Fejlett rezgéscsillapító technológia |
Processzor sebesség | Lassabb processzorok | Gyorsabb processzorok, amelyek jobb hangolást tesznek lehetővé |
Jeladó felbontása | Alacsonyabb felbontású kódolók | Nagyobb felbontású jeladók a precízió érdekében |
Frekvenciakezelés | Alacsony frekvenciákon kevésbé hatékony | Az alacsony frekvenciájú rezgések hatékony elnyomása |
Alkalmazás összetettsége | Egyszerűbb alkalmazások | Összetett szervorendszerek összekapcsolt tengelyekkel |
Az Ön számára előnyös a valós idejű rezgéselemzés, a dinamikus modellhangolás és a fejlett rezgésaktuátor modulok integrálása. Ezek a stratégiák lehetővé teszik a mozgásvezérlés optimalizálását, a rezgés minimalizálását és a robot élettartamának meghosszabbítását. A rezgésalapú vezérlőalgoritmusok kihasználásával precíz tárgymanipulációt érhet el, és megőrizheti a lítium akkumulátorcsomagok integritását igényes ipari környezetben.
Tipp: Rendszeresen frissítse a rezgési erő modulját és a vezérlő algoritmust az optimális teljesítmény biztosítása érdekében dinamikus manipulációs forgatókönyvekben. A valós idejű monitorozás és a prediktív karbantartás segít a rezgési problémák korai felismerésében és a költséges hibák megelőzésében.
Az anyagmozgató robotok holisztikus megközelítést igényelnek a rezgéscsillapítás terén. A fejlett vezérlési technológiákat, a robusztus mechanikai kialakítást és a valós idejű felügyeletet kell kombinálni a megbízható kézben történő manipuláció eléréséhez és az érzékeny akkumulátorcsomagok védelméhez. Ez a stratégia támogatja a biztonságos, hatékony és precíz tárgymanipulációt az orvosi, robotikai, biztonsági, infrastrukturális, szórakoztató elektronikai és ipari szektorokban.
A csúcsáram és a robot megbízhatóságának és biztonságának javításával rezgési kihívások a lítium akkumulátorcsomagok kezelésében. Az integrált elektromos és mechanikai megoldások, mint például a nagy teljesítményű aktuátorok és a rezgéscsillapítás, növelik a működtetési sebességet és a hatékonyságot. A fejlett IoT-érzékelők és a mesterséges intelligencia alapú elemzések lehetővé teszik a proaktív karbantartást, csökkentve az állásidőt és a költségeket.
Standard szám | Domén |
|---|---|
Elektromos/elektronikus/programozható elektronikus biztonsággal kapcsolatos rendszerek funkcionális biztonsága. | |
Ipari robotok manipulálása – Teljesítménykritériumok és kapcsolódó vizsgálati módszerek | |
Robotok és robotikai eszközök – Ipari robotok biztonsági követelményei | |
Robotok és robotikai eszközök – Együttműködő robotok | |
Robotika – Biztonsági tervezés ipari robotrendszerekhez |
Értékelje jelenlegi rendszereit, és váltson fejlett megoldásokra a lítium-ion, LiFePO4, lítium-polimer/LiPo és szilárdtest akkumulátorok üzemeltetésének biztonságának és hatékonyságának javítása érdekében. Egyedi akkumulátor-megoldásért kattintson ide.
FAQ
Mi a dinamikus modellezés, és miért fontos a lítium akkumulátorcsomagokat kezelő robotok számára?
A dinamikus modellezés lehetővé teszi a robot mozgásának és erőinek előrejelzését. Növeli a biztonságot és a pontosságot lítium-ion, LiFePO4, lítium-polimer/LiPoés Szilárdtest akkumulátor csomagkezelés.
Hogyan befolyásolja a robottervezés rugalmassága az akkumulátorcsomagok kezelését ipari környezetben?
A robottervezés rugalmassága javítja az akkumulátorcsomagok ipari környezetben történő kezelését. Az alkalmazkodó illesztéseknek, megfogóknak és mozgásvezérlésnek köszönhetően a rugalmas robotok alkalmazkodni tudnak a különböző akkumulátorméretekhez és -konfigurációkhoz, biztosítva az állandó teljesítményt. Emellett csökkentik a rezgést és a mechanikai igénybevételt a kezelés során, ami minimalizálja a cellakárosodás kockázatát és javítja a hosszú távú megbízhatóságot.
A gyakorlatban ez biztonságosabb és pontosabb akkumulátorcsomag-kezelést jelent a különböző ágazatokban – például orvostechnikai eszközök, robotika, biztonsági rendszerek, infrastruktúra energiaellátási megoldásokés fogyasztói elektronika– ahol a megbízhatóság és a hatékonyság kulcsfontosságú.
Melyek a fő különbségek a rugalmas összeköttetésű robotok modellezése és dinamikus modellezése között?
Aspect | Modellezés | Rugalmas összeköttetés dinamikus modellezése |
|---|---|---|
Összpontosít | Szerkezet | Mozgás és erők |
Alkalmazás | Tervezési fázis | Valós idejű vezérlés |
Előny | Alap elrendezés | Fokozott manipulációs pontosság |
Minden egyedi akkumulátor megoldások, kapcsolatba lépni Large Power.


