

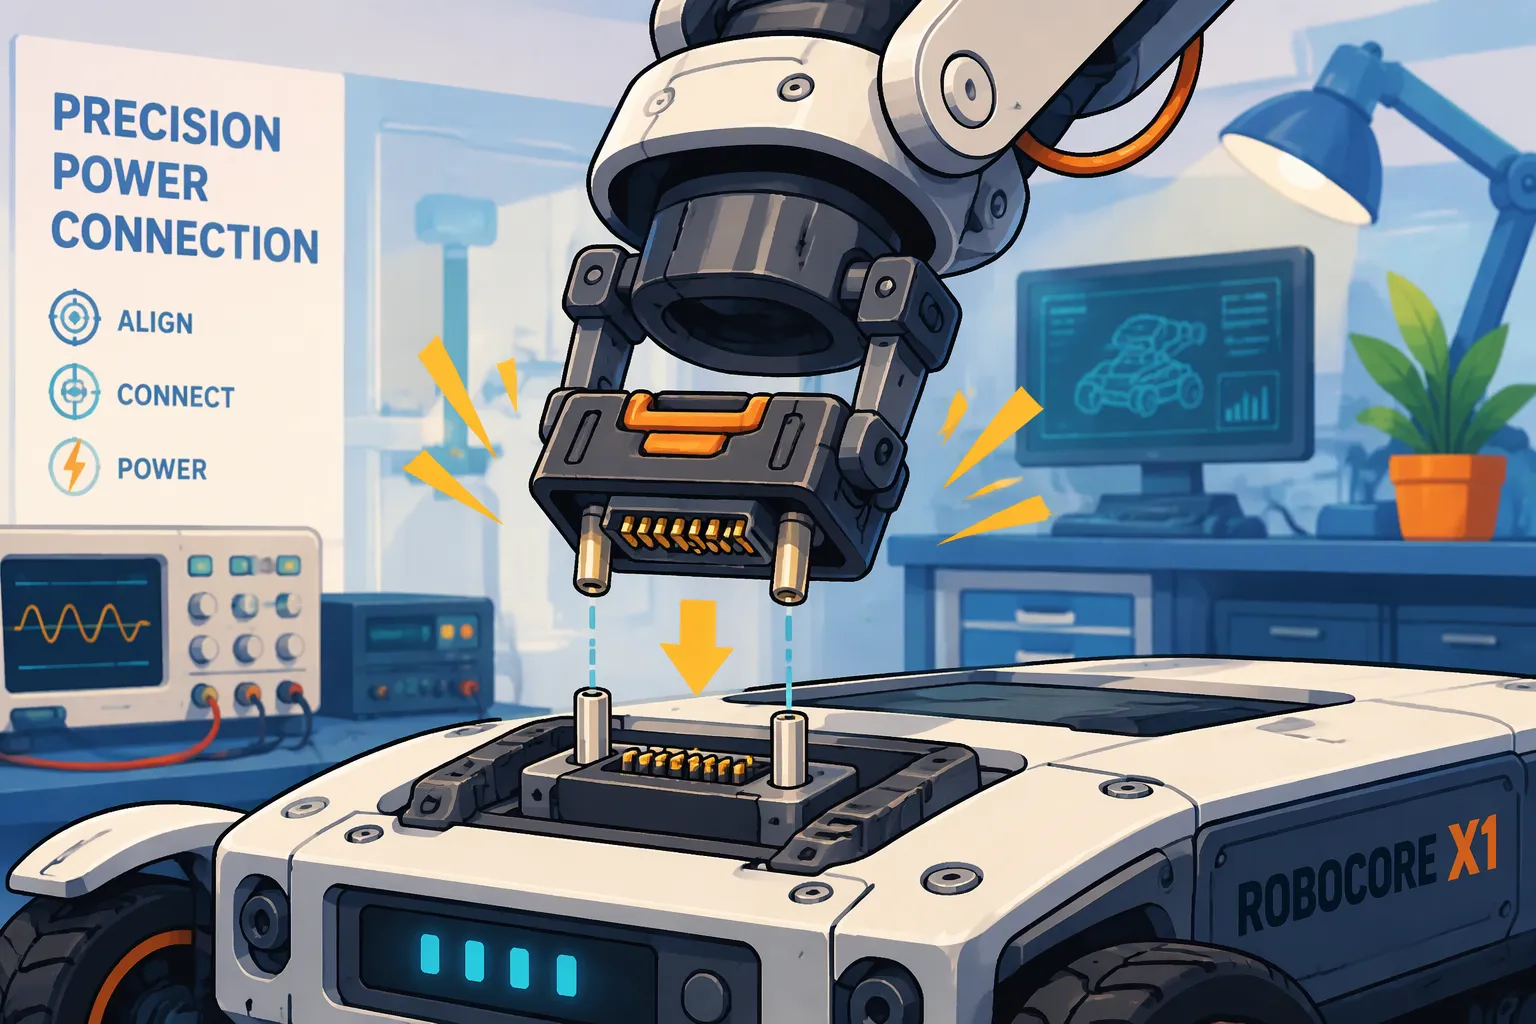
Արագ պատասխան. Նշեք անորոշ միակցիչ՝ օգտագործելով ռոբոտի ամենավատ դեպքի միացման շեղումները, պահանջվող շփման հաջորդականությունը և սպասվող միացման ցիկլերը: Հաստատեք այդ պահանջները իրական ռելսերի, փականի և պատյանի վրա: Եթե փաթույթը կարող է միացվել լարման տակ, առանձին-առանձին ստուգեք մասնակի տեղադրումը և հոսթի սնուցման միացման վարքագիծը:
Կույր միակցիչը միացնող և վարդակավորող միջերես է, որը նախագծված է միանալու համար, երբ միացման մակերեսները չեն կարող տեսանելի կամ ձեռքով շարված լինել:
Այս հոդվածը լիթիումային մարտկոցների համար հավասարեցումը, շփման հաջորդականությունը և զուգավորման ժամկետը դիտարկում է որպես փոխկապակցված նախագծային փոփոխականներ, այլ ոչ թե առանձին տեխնիկական բնութագրեր: Յուրաքանչյուր հիմնական բաժինն ավարտվում է կիրառման համապատասխանությամբ, համապատասխանությամբ և արժեքով: Ուշադրության կենտրոնում մնում է ռոբոտին հատուկ միացման հանդուրժողականությունը, մասնակի տեղադրումը և վավերացումը, այլ ոչ թե ընդհանուր հանվող մարտկոցի ինտերֆեյսը:
Հիմնական տուփեր
Ուղղորդող հատկանիշները և լողացող ամրակները շտկում են փոքր անհամապատասխանությունները, բայց դուք պետք է չափեք իրական հանդուրժողականության կույտը։
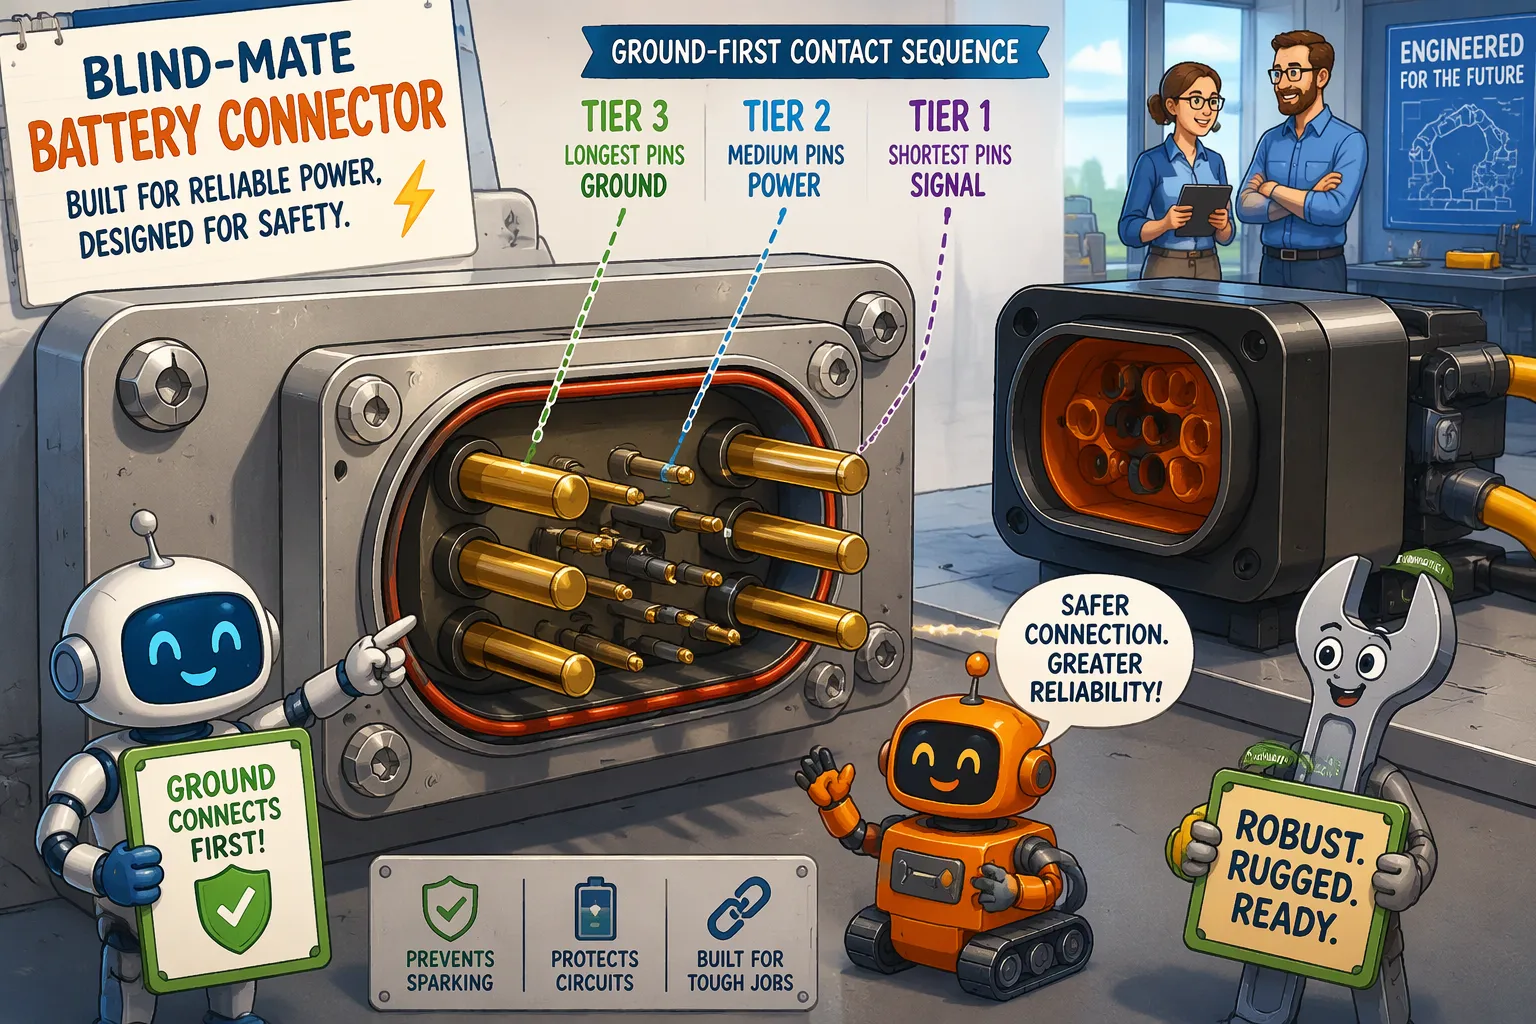
Տարբեր երկարությունների քորոցները սահմանում են կոնտակտների տեղադրման հերթականությունը՝ նախ հողանցում, հետո սնուցում, ապա ազդանշան, որպեսզի տաք միացումը անվտանգ լինի։
Ստուգեք մասնակի միացումը՝ համոզվելու համար, որ էլեկտրաէներգիայի հոսք չկա, և BMS խափանման կողպեք չկա, երբ միացումը կես ճանապարհին կանգ է առնում։
Համապատասխանեցրեք միակցիչի միացման ժամկետը ձեր մարտկոցի քիմիական կազմին. LiFePO4 մարտկոցները ավելի բարձր ցիկլի վարկանիշ ունեն, քան NMC մարտկոցները:
Ստուգեք միակցիչները ձեր սեփական միացման հարմարանքով և աշխատանքային ցիկլի փորձարկում կատարեք, այլ ոչ թե միայն տվյալների թերթիկի գնահատականները։
Մաս 1. Ռոբոտների համար Blind-Mate մարտկոցի միակցիչների հավասարեցում
1.1 Ուղեցույցի առանձնահատկությունները և լողացող ամրակները
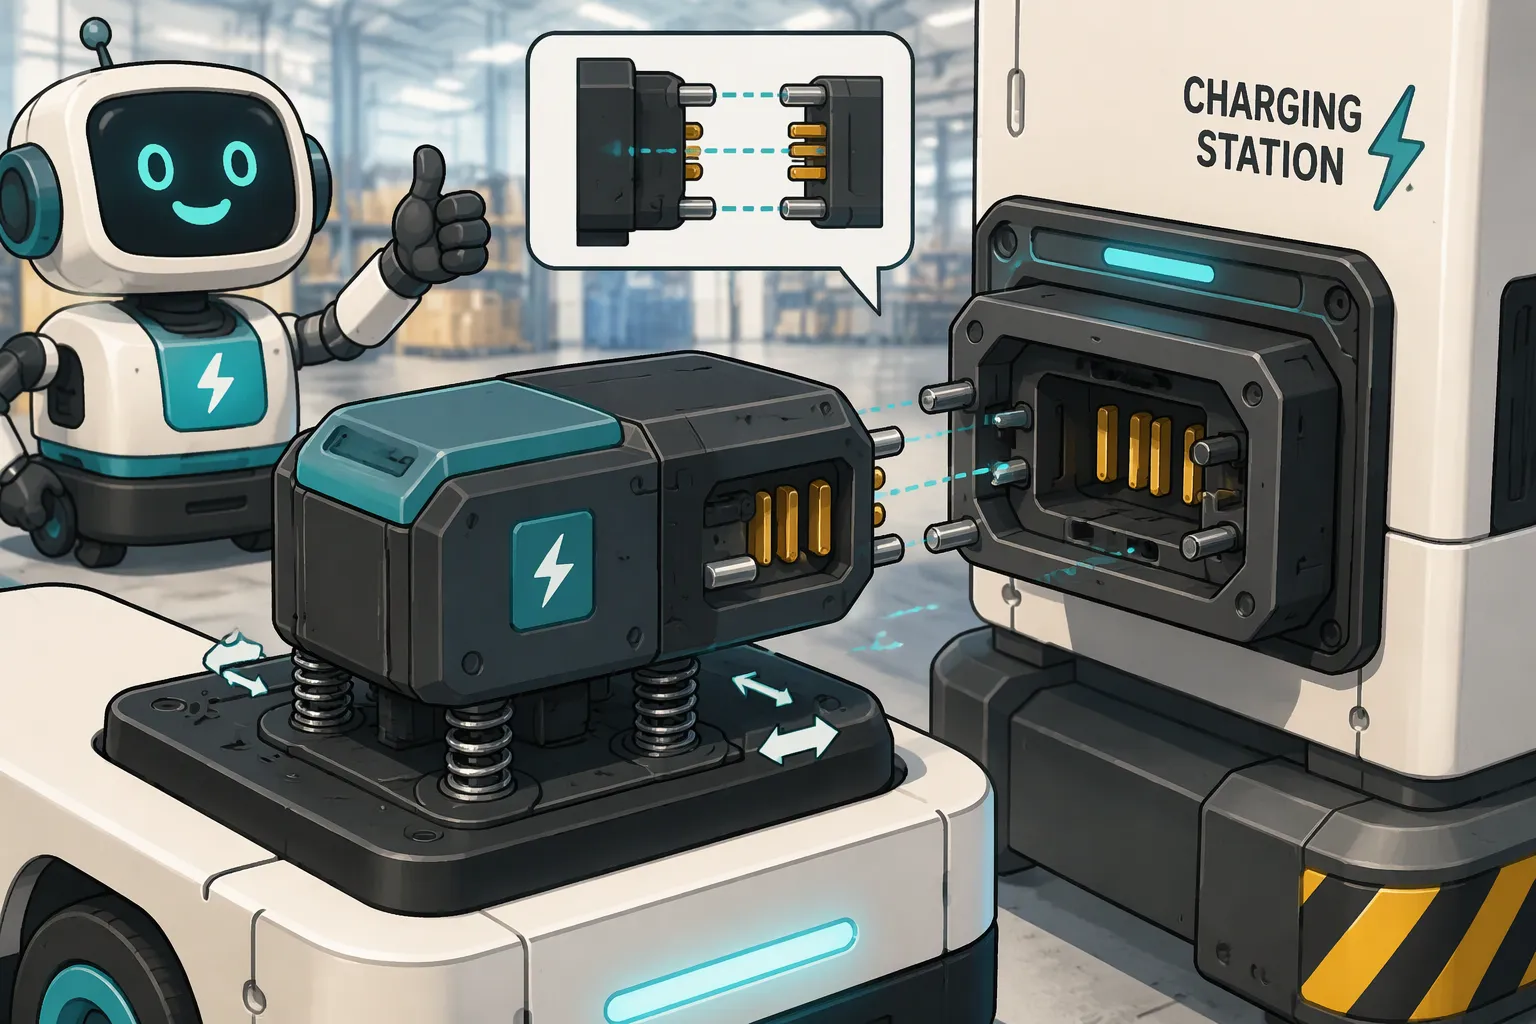
Հավասարեցումը սկսվում է նախքան որևէ հպում դիպչելը: Խցանի և վարդակի վրա առկա թեքվածքները և մուտքի թեքությունները երկու կեսերը միացնում են միմյանց, երբ դրանք մոտենում են: Լայն մուտքը մեծ կողքից կողք շեղումը վերածում է փոքր ուղղիչ շարժման: Ուղղորդող քորոցներն ու ուղեցույցի ճեղքերը ստանձնում են աշխատանքը, երբ մակերեսները մոտենան: Այս հատկանիշները նախ կլանում են անկյան սխալը, ապա կողքից կողք սխալը, և կենտրոնացնում են միջերեսը, նախքան քորոցները դիպչեն:
Լողացող միակցիչների շարքը ավելացնում է ուղղման երկրորդ շերտ: Միակցիչի մարմինը ամրացվում է զսպանակավոր կամ սահող հիմքի վրա: Այս հիմքը շարժվում է մի քանի տասնորդական միլիմետր ցանկացած ուղղությամբ և թույլ է տալիս միակցիչին գտնել իր զուգընկերոջը: Լողացող ամրակները լավ են աշխատում նեղ տարածքներում, օրինակ՝ ռոբոտի հետևի վահանակի հետևում տեղադրված մարտկոցի տուփում: Լողացող շարժը պետք է ավելի մեծ լինի, քան ամրացման մոտեցման մնացորդային անհամապատասխանությունը: Հակառակ դեպքում միակցիչը դուրս է գալիս ներքևից, և ուղղորդող տարրերը կրում են ամբողջ բեռը:
Պահեստային AMR և AGV լիցքավորման հարթակները կախված են այս համադրությունից ամեն օր: Ավտոմեքենան սանտիմետրային կրկնելիությամբ հետ է մղվում հարթակ, և ուղղորդող հատկանիշները լրացնում են մնացած բացը: Բժշկական ծառայության ռոբոտներին անհրաժեշտ է ավելի մեղմ ներգրավում, քանի որ կտրուկ կանգառը կարող է խանգարել բեռին: Անվտանգության պարեկային ստորաբաժանումները կայանում են բացօթյա, որտեղ ջերմային ընդարձակումը տեղաշարժում է հարթակը օրվա ընթացքում: NASA-ի ռոբոտ-կառավարվող «կույր ընկերոջ» ինտերֆեյսը ցույց է տալիս նույն սկզբունքը ավելի մեծ մասշտաբով. ռոբոտացված ձեռքը տեղադրում է կեսերը, և ինտերֆեյսը լրացնում է կառուցվածքային և էլեկտրական միացումը առանց մարդկային ձեռքերի:
1.2 Հանդուրժողականության կուտակման և միացման վավերացում
Հավասարեցման սխալը կուտակվում է երեք մարմինների վրա՝ ռոբոտի շասսիի, մարտկոցի բլոկի և միակցիչի ամրակի վրա: Յուրաքանչյուր մաս ունի իր չափսերի հանդուրժողականությունը, և յուրաքանչյուր միացում ավելացնում է կուտակումը: Կույր միակցիչների մեծ մասը դեռևս պահանջում է համեմատաբար խիստ հավասարեցման հանդուրժողականություններ, նույնիսկ լողացող ամրակների դեպքում: Շասսիի թույլ հանդուրժողականությունը կարող է սպառել լողացող ամբողջ բյուջեն, նախքան միակցիչը որևէ սխալ տեսնի:
Հաստատումը պետք է չափի իրական կույտը, այլ ոչ թե անվանական գծագիրը: Ինժեներները պետք է հավաքեն կցման հարմարանքը, տեղադրեն իրական փաթեթը և գրանցեն կողմնային և անկյունային շեղումը առաջին շփման ժամանակ՝ բազմաթիվ մոտեցման ցիկլերի ընթացքում: Այս փորձարկումը բացահայտում է ամենավատ դեպքի անկյունը, որտեղ շասսիի թեքությունը, փաթեթի թեքությունը և տեղադրման սխալը համընկնում են նույն ուղղությամբ:
Կիրառման համապատասխանությունը որոշում է ամուր և ազատ դասավորվածության դիզայնների միջև ընտրությունը: LiFePO4 փաթեթները հարմար են բարձր ցիկլի նավատորմի կցորդման համար, որտեղ կրկնվող դասավորվածությունը պաշտպանում է շփման կյանքը հազարավոր զույգերի համար: NMC փաթեթները հարմար են էներգախնայող հարթակների համար, որտեղ փաթեթի զանգվածը և կոշտությունը փոխում են կցորդումը: Համապատասխանությունը կարևոր է այստեղ. IEC 62133-2-ը ներառում է լիթիումի երկրորդային բջիջների և մարտկոցների անվտանգությունը շարժական կիրառություններում, UL 2054-ը ներառում է կենցաղային և առևտրային մարտկոցների փաթեթները, իսկ ISO 3691-4-ը վերաբերում է առանց վարորդի արդյունաբերական բեռնատարներին և դրանց համակարգերին: Ավելի ամուր դասավորվածությունն ավելի թանկ է մեքենայական մշակման և ամրակների ճշգրտության առումով: Ավելի ազատ դասավորվածությունը խնայում է ծախսերը, բայց լարվածությունը տեղափոխում է շփումների և ուղեցույցների տարրերի վրա: Ճիշտ հավասարակշռությունը կախված է կցորդման կրկնելիությունից, նավատորմի չափից և ծառայության հասանելիությունից:
Մաս 2. Անվտանգ էներգիայի փոխանցման համար շփման հաջորդականություն
2.1 Աստիճանավոր քորոցներ և տաք միացման անվտանգություն
Շփման հաջորդականությունը մեխանիկական պլան է, որը ներկառուցված է ամրակի երկարության մեջ: Տիպիկ դասավորությունն օգտագործում է երեք շերտ: Նախաշփման ամրակներն ամենաերկարն են և առաջինն են դիպչում. դրանք կրում են հողանցման և ցածր մակարդակի ազդանշաններ, որպեսզի խումբը և ռոբոտը կիսվեն մեկ հղմամբ՝ նախքան որևէ հոսանք հոսի: Հիմնական սնուցման ամրակներն գտնվում են միջին շերտում և փակում են բարձր հոսանքի ուղին: Հետշփման ամրակներն ամենակարճն են և վերջինն են փակվում. դրանք կրում են կարգավիճակի, միացման կամ փոխկապակցման գծեր, որոնք համակարգին տեղեկացնում են, որ զույգը ավարտված է:
Ինժեներները պետք է հաստատեն այս հերթականությունը իրական միակցիչի վրա, այլ ոչ թե ենթադրեն այն: Մխոցների երկարությունը տարբերվում է շարքից սերիայով, և որոշ դիզայններ շրջում են շերտերը կամ տեղադրում են ազդանշանային մխոցները առանձին պատյանում: Կույր միացումը և լարման տակ գտնվող միացումը նույնպես առանձին խնդիրներ են: Միակցիչը կարող է կատարելապես ուղղորդվել միմյանց և դեռևս աղեղային լարում ունենալ, եթե սնուցման մխոցները փակվեն հողանցումից առաջ:
Տաք միացման անվտանգությունը կախված է այդ «առաջին հերթին հողանցում» կարգից: Երբ ռոբոտը միանում է մարտկոցին միացված վիճակում, նախնական շփման հողանցման ցողունը հավասարեցնում է պոտենցիալը, նախքան սնուցման ցողունների միացումը: Այս քայլը սահմանափակում է էլեկտրական կոնտակտներում աղեղային առաջացումը և վերահսկում է մարտկոցի մուտքային տարողունակություն հոսող ներհոսքը: Առանց դրա, արագ լարման քայլը կարող է անջատել մարտկոցի կառավարման համակարգը գերհոսանքից կամ կարճ միացումից պաշտպանության դեպքում, և ցողունը խափանվել, նույնիսկ եթե մեխանիկական միացումը հաջողվել է: Նույն տրամաբանությունը հակառակ ուղղությամբ է գործում միացման անջատման ժամանակ. հողանցումը պետք է վերջինը միանա, ուստի միացման գիծը առաջինը անջատվում է, և համակարգը մաքուր կերպով անջատում է սնուցման ուղին: BMS-ը, որը ֆիքսում է աղեղային իրադարձության վրա առաջացած խափանումը, կպահի մարտկոցը անջատված մինչև ծառայության վերագործարկումը, ինչը թանկ է նավատորմի համար: Դիզայներները, ովքեր ցանկանում են իմանալ պաշտպանության շեմերի մասին, կարող են վերանայել BMS և PCM հիմունքներ.
2.2 Մասնակի տեղադրում և հաջորդականության ստուգում
Ռոբոտը երբեմն կանգ է առնում նավամատույցի կեսին։ Շարժիչը կանգ է առնում, որևէ խոչընդոտ խոչընդոտում է մոտենալուն, կամ նավամատույցը կորցնում է իր դիրքը վերջին սանտիմետրում։ Այդ վիճակում նախնական շփման միացումները կարող են դիպչել, մինչդեռ սնուցման միացումները մնում են բաց։ Խումբը տեսնում է հողը և ազդանշանը, բայց ոչ գլխավոր ուղին, և ռոբոտը կարդում է անավարտ զույգի մասին տեղեկությունը։
Լավ հաջորդականության նախագծումը այդ վիճակը վերածում է հայտնաբերելի ազդանշանի: Հետշփման միացման գիծը մնում է բաց մինչև լրիվ տեղադրումը, ուստի ռոբոտի կառավարիչը տեսնում է «պատրաստ չէ» և կարող է հետ քաշվել և կրկին փորձել: Որոշ նախագծումներ նույն նպատակով ամենակարճ մակարդակում ավելացնում են զուգընկերոջ հայտնաբերման համար նախատեսված քորոց: Ստուգումը պետք է իրականացվի միացման սարքի փորձարկման ժամանակ. ինժեներները պետք է հրաման տան մասնակի մոտեցման, պահպանեն դիրքը և հաստատեն, որ էներգիայի հոսքեր և BMS խափանման փականներ չկան:
Կիրառման համապատասխանությունը ձևավորում է կապանների քանակը: LiFePO4 նավատորմի փաթեթները պահեստային AMR և AGV ծառայության մեջ օգտվում են լիարժեք հաջորդականությունից՝ միացման և ջերմաչափի գծերով, քանի որ հազարավոր միացման իրադարձությունները բազմապատկում են մեկ վատ զուգակցման ռիսկը: Էներգիայի խիտ բժշկական կամ անվտանգության հարթակներում NMC փաթեթները հաճախ նույն գծերի կարիք ունեն ջերմային մոնիթորինգի համար: LCO և LMO փաթեթները ավելի քիչ են հանդիպում միացման ռոբոտներում, որտեղ ցիկլի կյանքը և ջերմային մարժան ավելի կարևոր են: Համապատասխանությունը հետևում է փաթեթի ստանդարտին. IEC 62133-2 և UL 2054 ստանդարտները վերաբերում են մարտկոցին, իսկ ISO 3691-4 ստանդարտները՝ անվարորդ բեռնատարի համակարգին: Ավելացված ազդանշանային կապանները բարձրացնում են միակցիչի արժեքը և ներդրման ուժը, ուստի միայն սնուցմամբ նախագծերը համապատասխանում են ցածր լարման, ցածր ցիկլի միացման կետերին, որտեղ BMS-ը ինքնուրույն է կարգավորում ներխուժումը:
Մաս 3. Ռոբոտների համար նախատեսված Blind-Mate մարտկոցի միակցիչների միացման ժամկետը
3.1 Ցիկլի փորձարկում և քայքայման մեխանիզմներ
Տվյալների թերթիկի ցիկլերի հաշվարկը ստացվում է մաքուր նստարանային փորձարկումներից: Ռոբոտի իրական աշխատանքային ցիկլերը ավելացնում են փոշի, թրթռում և մասնակի զուգակցումներ: Ինժեներները պետք է փորձարկեն զուգակցման կյանքը՝ օգտագործելով իրական նավամատույցի շարժումը, այլ ոչ թե ուղիղ լաբորատոր հարվածը: Այս փորձարկումը ղեկավարվում է մի քանի ստանդարտներով.
IEC 60512 ստանդարտը ներկայացնում է շփման դիմադրության և ջերմաստիճանի բարձրացման փորձարկման մեթոդներ։
IEC 61984 ստանդարտը սահմանում է միակցիչի անվտանգության և մեխանիկական դիմացկունության չափանիշներ։
UL 1977 ստանդարտը ընդգրկում է Հյուսիսային Ամերիկայում տվյալների, ազդանշանի և սնուցման համար նախատեսված բաղադրիչ միակցիչները։
CSA C22.2 № 182.3-ը վերաբերում է միակցիչի անվտանգությանը և կառուցվածքին։
Չորս մեխանիզմներ են առաջացնում քայքայում: Շփման մաշվածությունը հեռացնում է նյութը յուրաքանչյուր զուգակցման կետում: Ֆրետինգային կոռոզիան առաջացնում է օքսիդային թաղանթներ փոքր տատանումների ամպլիտուդներում, և դիմադրությունը բարձրանում է: Ծածկույթի մաշվածությունը բացահայտում է հիմնական համաձուլվածքը, որն ավելի արագ է կոռոզիայի ենթարկվում: Ներդրման ուժի շեղումը ցույց է տալիս, որ շփման երկրաչափությունը փոխվել է: Ինչպես հաղորդում է Աներնը, գզրոցաձև կույր զուգակցման միակցիչը, որը նախատեսված է 500-2,000 ցիկլի համար, ցույց է տալիս, թե որքան լայն կարող է լինել տարածումը:
3.2 Ծածկույթ, նյութեր և կյանքի տևողություն
Ծածկույթի ընտրությունը պետք է համապատասխանի ցիկլերի քանակին, այլ ոչ թե հոսանքի վարկանիշին: Անագե ծածկույթը պահանջում է 1.5-ից 2.5 մմ մաքրում՝ չափավոր ուժով՝ օքսիդը կոտրելու համար, ըստ Sybusbar-ի: Այդ մաքրումը հարմար է սպասարկման հասանելիությանը, բայց վատ է համապատասխանում բարձր հաճախականության փոխանակիչ կայանին: Ոսկին հանդուրժում է ավելի երկար մաքրումը և դիմադրում է քերծմանը, բայց բարձր հոսանքի հզորության կոնտակտի վրա գտնվող ոսկին չափազանց թանկ է. նախագծողները այն պահում են նույն պատյանում գտնվող ազդանշանային միացումների համար:
Կյանքի տևողության վարկանիշները պետք է հետևեն բջջային քիմիայի ցուցանիշներին: 2,000–5,000 ցիկլային նավատորմի ծառայության մեջ գտնվող LiFePO4 փաթեթները արդարացնում են համապատասխան դիմացկունության վարկանիշով միակցիչի առկայությունը: 500–1,000 ցիկլային հարթակներում գտնվող NMC փաթեթները պահանջում են ավելի քիչ: Սրանք բջջային մակարդակի հղման միջակայքեր են, այլ ոչ թե փաթեթների երաշխիքներ:
Կիրառման համապատասխանությունը, համապատասխանությունը և մեկ հուսալի զուգընկերոջ արժեքը որոշում են կայացնում: IEC 60529-ը կիրառվում է, երբ պատյանը պահանջում է IP վարկանիշ, և այդ վարկանիշը պետք է համապատասխանի հավաքված համակարգին: IEC 60664-1-ը ուղղորդում է մեկուսացման համակարգումը: Հաստատեք թեկնածուները ձեր սեփական միացման հարմարանքի և աշխատանքային ցիկլի թեստի միջոցով:
Հավասարեցումը, շփման հաջորդականությունը և զուգավորման կյանքը կազմում են մեկ նախագծային համակարգ: Ավելի թույլ լողացող ամրակները հեշտացնում են միացումը, բայց լարվածություն են ստեղծում կոնտակտների համար: Ավելի երկար նախնական շփման քորոցները բարելավում են տաք միացման անվտանգությունը, բայց մեծացնում են ներդրման ուժը: Amphenol LTW-ն իր փոխարինող միակցիչը գնահատում է գումարած կամ հանած 1.5 մմ X/Y լողացող և IP67՝ զուգավորված և չզուգակցված վիճակներում, ինչը ցույց է տալիս, թե ինչպես են հրապարակված լողացող թվերը աջակցում միայն մեկ առանցքի:
Ընտրության ստուգաթերթիկը պետք է ներառի միացման հանդուրժողականությունը, անընդհատ հոսանքը և լարումը, ազդանշանի կարիքները, տաք միացման պահանջները, սպասվող ցիկլերի քանակը, ներթափանցումից պաշտպանությունը, ստանդարտներին համապատասխանությունը և մեկ հուսալի միակցիչի արժեքը: Alibaba-ի գնման ուղեցույցը խորհուրդ է տալիս նպատակադրել առնվազն 5,000 գնահատված ցիկլ և պլանավորել միակցիչի փոխարինումը յուրաքանչյուր 18-36 ամիսը մեկ:
Հաստատեք ռոբոտների համար նախատեսված Blind-Mate մարտկոցի միակցիչները ձեր սեփական դոկ-հարմարանքի և աշխատանքային ցիկլի թեստի միջոցով: Միայն տվյալների թերթիկի ցիկլի գնահատականները չեն կարող կանխատեսել նավատորմի աշխատանքը:
ՀՏՀ
Արդյո՞ք «կույր» միակցիչը վերացնում է ճշգրիտ դիրքավորման անհրաժեշտությունը։
Ոչ: Ուղղորդող հատկանիշները և լողացող ամրակները շտկում են միայն փոքր շեղումները: Կույր միակցիչների մեծ մասը դեռևս պահանջում է բավականին խիստ հավասարեցման հանդուրժողականություններ: Լողացող շարժը պետք է ավելի մեծ լինի, քան կցման մոտեցման մնացորդային անհամապատասխանությունը: Ինժեներները պետք է չափեն շասսիի, փաթեթի և ամրակի իրական հանդուրժողականության կույտը, նախքան հրապարակված լողացող ցուցանիշին վստահելը:
Կարո՞ղ է ռոբոտը անվտանգ կերպով տաք միացնել լիթիումային մարտկոցը առանց հաջորդական միակցիչի։
Տաք միացման անվտանգությունը կախված է իրական կոնտակտների հերթականությունից, այլ ոչ թե միակցիչի պիտակից: Հողանցման հաջորդականությունը սահմանափակում է աղեղային առաջացումը և ներհոսքային հոսանքը: Սնուցման հաջորդականությունը կարող է անջատել BMS գերհոսանքից պաշտպանությունը, նույնիսկ երբ մեխանիկական զույգը մաքուր տեսք ունի: Ինժեներները պետք է ստուգեն իրական մասի ամրակների շերտերը և փորձարկեն լարման տակ գտնվող ներդիրը:
Ի՞նչ է պատահում, երբ ռոբոտը կանգ է առնում կցման կեսին։
Նախնական կոնտակտային միացումները կարող են դիպչել, մինչդեռ սնուցման միացումները բաց են մնում: Լավ մշակված ինտերֆեյսը օգտագործում է ամենակարճ միացման կամ զուգակցման հայտնաբերման միացումը՝ անավարտ զուգակցման մասին հաղորդելու համար: Այնուհետև կառավարիչը տեսնում է «պատրաստ չէ», հետ է քաշվում և կրկին փորձում: Միացման սարքի թեստը պետք է հրահանգի մասնակի մոտենալ և հաստատի, որ հոսանքի հոսքեր և BMS խափանումների փակիչներ չկան:
Քանի՞ միացման ցիկլի համար պետք է նախատեսված լինի ռոբոտի մարտկոցի միակցիչը։
Վարկանիշը պետք է համապատասխանի մարտկոցի աշխատանքին: 2,000–5,000 ցիկլային նավատորմի ծառայության մեջ գտնվող LiFePO4 մարտկոցները արդարացնում են նմանատիպ դիմացկունություն ունեցող միակցիչի օգտագործումը: 500–1,000 ցիկլային հարթակներում գտնվող NMC մարտկոցները պահանջում են ավելի քիչ: Սրանք բջջային մակարդակի հղման միջակայքեր են, այլ ոչ թե մարտկոցների երաշխիքներ: Ավելի վաղ մեջբերված գնման ուղեցույցը խորհուրդ է տալիս բարձր օգտագործման նավամատույցների համար ձգտել առնվազն 5,000 գնահատված ցիկլի:
Ո՞ր ստանդարտներն են կիրառվում ռոբոտների վրա կույր զույգի մարտկոցի միակցիչների համար։
IEC 60512-ը վերաբերում է շփման դիմադրության և ջերմաստիճանի բարձրացման փորձարկման մեթոդներին: IEC 61984-ը սահմանում է միակցիչների անվտանգության և մեխանիկական դիմացկունության չափանիշներ: UL 1977-ը և CSA C22.2 No. 182.3-ը վերաբերում են բաղադրիչ միակցիչներին Հյուսիսային Ամերիկայում: Փաթեթավորման անվտանգությունը համապատասխանում է IEC 62133-2-ին և UL 2054-ին: Անօդաչու բեռնատարները համապատասխանում են ISO 3691-4-ին, իսկ ներթափանցման պաշտպանությունը՝ IEC 60529-ին:


