
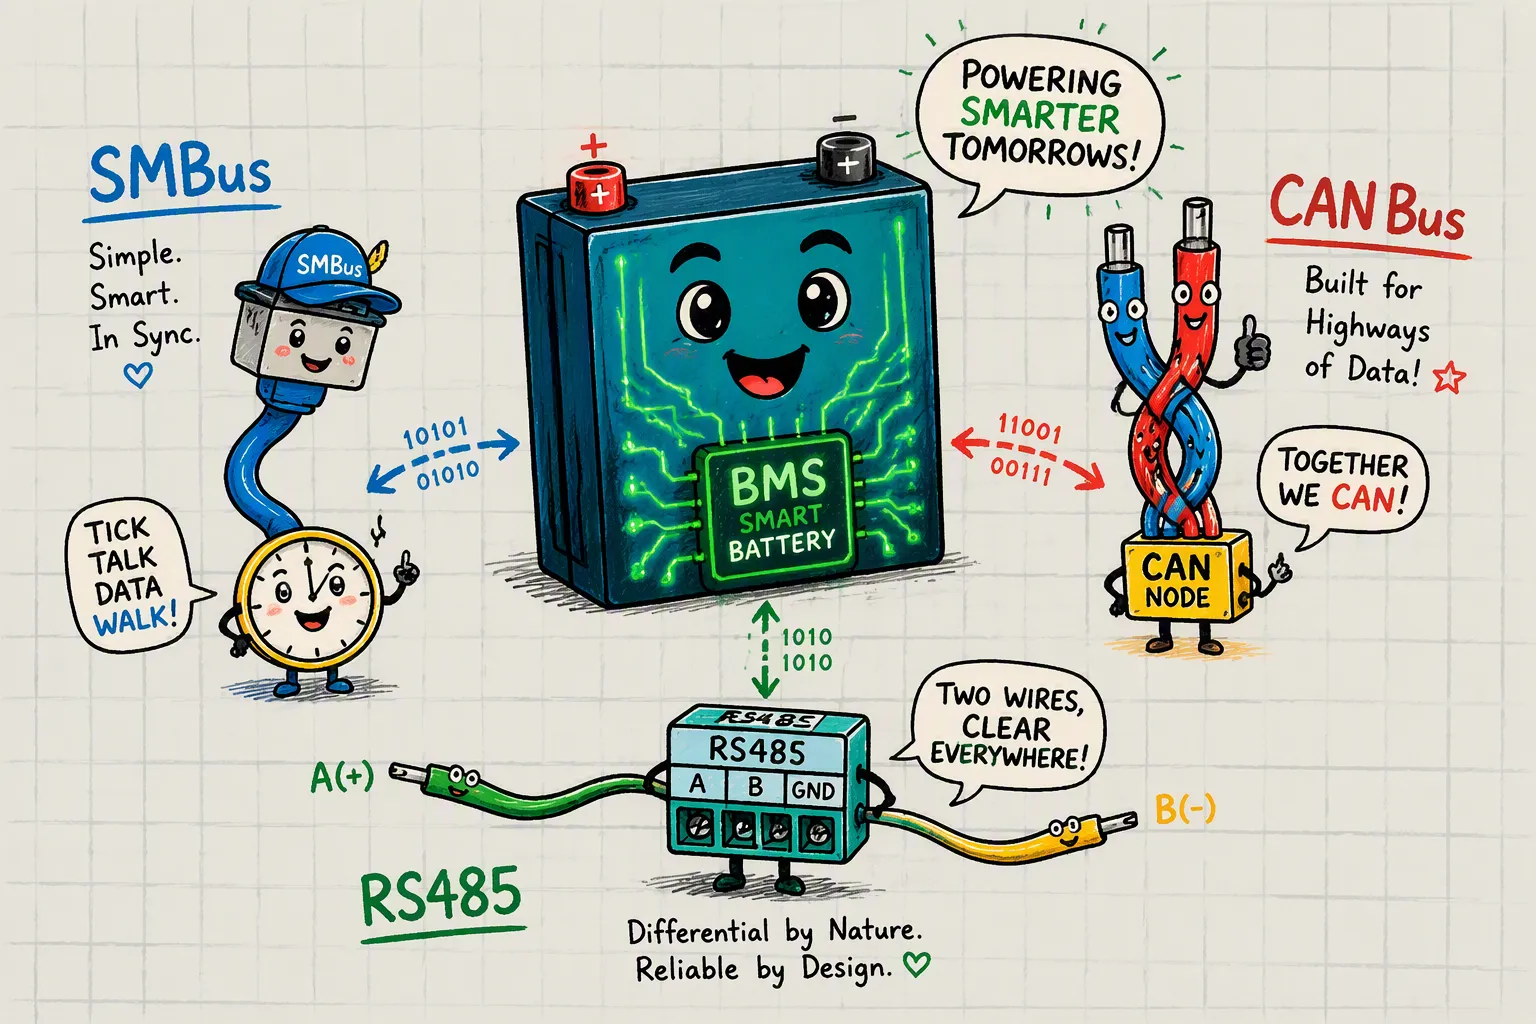
Մարտկոցի կառավարման համակարգի (BMS) հաղորդակցման ինտերֆեյսը որոշում է, թե որքան հուսալիորեն է խելացի լիթիումային մարտկոցը փոխանակում լարման, հոսանքի, ջերմաստիճանի, լիցքավորման վիճակի, տագնապի և ախտորոշիչ տվյալներ հիմնական սարքի հետ։
Սխալ ինտերֆեյսի ընտրությունը կարող է հանգեցնել կապի անկայունության, ինտեգրման ուշացումների կամ սխալների մասին թերի հաղորդման: Այնուամենայնիվ, կապի կորուստը երբեք չպետք է անջատի մարտկոցի հիմնական պաշտպանության գործառույթները: Գերլարումից, լարման ցածր մակարդակից, գերհոսանքից, կարճ միացումից և գերջերմաստիճանից պաշտպանությունը պետք է հասանելի լինի տեղական BMS-ի ներսում:
SMBus-ը, CAN Bus-ը և RS485-ը սպասարկում են տարբեր ինժեներական պահանջներ՝
SMBbus Հարմար է դյուրակիր բժշկական սարքերի, նոութբուքերի, ձեռքի սարքավորումների և այլ կոմպակտ համակարգերի համար, որոնք պահանջում են ստանդարտացված խելացի մարտկոցով տվյալների փոխանակում։
ԿԱՐՈ է ավտոբուս Աջակցում է հուսալի, իրական ժամանակի հաղորդակցությանը էլեկտրականորեն աղմկոտ միջավայրերում, ինչպիսիք են ռոբոտաշինությունը, AGV-ները, արդյունաբերական սարքավորումները և բարձր լարման մարտկոցային համակարգերը։
RS485, որը սովորաբար համակցված է Modbus RTU-ի կամ սեփական արձանագրության հետ, հարմար է էներգիայի կուտակման, պահուստային էներգիայի և հեռակառավարման մոնիթորինգի համակարգերում երկար հեռավորության և բազմակի անկումային կապի համար։
Ճիշտ ընտրությունը կախված է կապի հեռավորությունից, տվյալների փոխանցման արագությունից, էլեկտրամագնիսական խանգարումներից, ցանցային ճարտարապետությունից, հոսթի համատեղելիությունից, ֆունկցիոնալ անվտանգության պահանջներից և մշակման արժեքից։
Հիմնական տուփեր
ընտրել SMBbus կոմպակտ խելացի մարտկոցային համակարգերի համար, որոնք պահանջում են ստանդարտացված մարտկոցային տվյալներ կարճ կապի հեռավորությունների վրա։
ընտրել ԿԱՐՈ է ավտոբուս ռոբոտաշինության, տրանսպորտային միջոցների և արդյունաբերական սարքավորումների համար, որոնք պահանջում են դետերմինիստական կապ և ուժեղ խափանումների հայտնաբերում։
ընտրել RS485 երկար հեռավորության, բազմակի կաթիլներով ցանցերի համար, բայց հստակ սահմանեք կիրառական մակարդակի արձանագրությունը և սխալների ստուգման մեխանիզմը։
Մարտկոցի պաշտպանության համար մի՛ հույսը դրեք միայն կապի վրա։ Կարևորագույն անջատումները պետք է աշխատեն անկախ BMS-ի ներսում։
Դիտարկեք հիբրիդային ճարտարապետությունները, երբ մարտկոցային համակարգը պահանջում է արագ ներքին կապ և հեռահար արտաքին մոնիթորինգ։
Մարտկոցի նախագծումն ավարտելուց առաջ հաստատեք հաղորդագրությունների սահմանումները, բոդի արագությունը, միակցիչի pinout-ը, ավարտը, մեկուսացումը և հոսթի համատեղելիությունը։
Մաս 1. Խելացի մարտկոցների համար նախատեսված արձանագրության տարբերակների ըմբռնումը
1.1 Ազդեցությունը BMS անվտանգության և կատարողականի վրա
Ձեր մարտկոցի կառավարման համակարգը (BMS) պաշտպանում է ձեր լիթիումային մարտկոցի յուրաքանչյուր բջիջ։ Այն անընդհատ հետևում է լարմանը, հոսանքին և ջերմաստիճանին։ Հաղորդակցման արձանագրությունը որոշում է, թե որքան արագ և որքան ճշգրիտ է ձեր BMS-ը ստանում սենսորային տվյալները և ուղարկում հրամաններ։ Թույլ արձանագրությունը առաջացնում է ուշացումներ կամ վնասված ցուցմունքներ։ Այդ սխալները կարող են խանգարել ձեր BMS-ին անջատել բջիջը գերլարման կամ գերտաքացման ժամանակ։ Այդ ուշացումը ստեղծում է իրական անվտանգության վտանգ։
Արձանագրությունը նաև ձևավորում է ձեր համակարգի ճարտարապետությունը և ընդհանուր արժեքը: Բժշկական սարքերը պահանջում են ցածր հզորություն և կոմպակտ դասավորություններ: Ռոբոտաշինությունն ու արդյունաբերական սարքավորումները պահանջում են բարձր արագության կապ՝ ուժեղ աղմուկի մերժմամբ: Անվտանգության համակարգերը և ենթակառուցվածքային նախագծերը հաճախ մարտկոցների պահարանները տեղադրում են միմյանցից հեռու: Սպառողական էլեկտրոնիկան առաջնահերթություն է տալիս պարզությանը և բաղադրիչների ցածր արժեքին: Յուրաքանչյուր սցենար ձեզ մղում է դեպի տարբեր արձանագրությունների ընտրություն: Վերանայեք BMS և PCM նախագծման նկատառումներ early-ը օգնում է ձեզ համապատասխանեցնել ձեր հաղորդակցման ռազմավարությունը ձեր անվտանգության պահանջներին: Դուք խուսափում եք թանկարժեք վերաձևավորումներից, երբ սկզբից համապատասխանեցնում եք արձանագրությունը ձեր ֆիզիկական դասավորությանը և շրջակա միջավայրի պայմաններին:
1.2 SMBus-ի, CAN Bus-ի և RS485-ի ընդհանուր տեսքը
Խելացի լիթիումային մարտկոցների հաղորդակցության մեջ գերիշխում են երեք լարային արձանագրություններ։ Յուրաքանչյուրը ծառայում է առանձին կիրառման տարածքի։
SMBus-ը հիմնված է I2C-ի վրա, որը ինտեգրալ սխեմաների միջև կարճ հեռավորության վրա հաղորդակցման երկլար արձանագրություն է: Այն BMS միկրոկառավարիչը միացնում է ջերմաստիճանի սենսորներին կամ վառելիքի չափիչներին կոմպակտ փաթեթի ներսում: SMBus-ը գրեթե բացառապես հանդիպում է սպառողական և դյուրակիր էլեկտրոնիկայում, այդ թվում՝ նոութբուքերում և բժշկական գործիքներում: Դրա ցածր էներգիայի սպառումը և նվազագույն քորոցների քանակը հարմար են փոքր մարտկոցային հավաքույթների համար:
CAN Bus-ը միացնում է էլեկտրական տրանսպորտային միջոցները, ավտոմատացված կառավարվող տրանսպորտային միջոցները և արդյունաբերական մեքենաները: Այն ապահովում է ավելի բարձր կապի արագություն՝ գերազանց միջամտության մերժմամբ: CAN-ը աջակցում է հզոր բազմա-սարքային ցանցային կապ, որը համապատասխանում է մեկ գլխավոր կառավարիչի հետ աշխատող բազմաթիվ մարտկոցային մոդուլներով համակարգերին: CANopen կիրառական շերտը ստանդարտացնում է հաղորդագրությունների փոխանակումը արդյունաբերական տեղակայումներում:
RS485-ը օգտագործում է դիֆերենցիալ ազդանշանային համակարգ՝ սերիական միացքի միջոցով երկար հեռավորության վրա հաղորդակցվելու համար։ Այն միացնում է մինչև 32 սարք բազմակի կաթիլային դասավորությամբ։ Սա RS485-ը դարձնում է ստանդարտ ընտրություն ստացիոնար էներգիայի կուտակման, հեռահաղորդակցության ենթակառուցվածքների և մեծածավալ պահուստային համակարգերի համար։ Դրա աղմուկի նկատմամբ իմունիտետը կարևոր է շարժիչների, ինվերտորների և էլեկտրական այլ միջամտության աղբյուրների մոտ։ Modbus-ը հաճախ աշխատում է RS485-ի վրա՝ կառուցվածքային տվյալների փոխանակման համար։
առանձնահատկություն | ԿԱՐՈ է ավտոբուս | RS485 |
|---|---|---|
Հաղորդակցության արագություն | Բարձրագույն | Միջին |
Հակամիջամտություն | գերազանց | լավ |
Բարդությունը | Բարձրագույն | Ավելի ցածր |
Արժենալ | Բարձրագույն | Ավելի ցածր |
Բազմասարքային ցանցային կապ | գերազանց | լավ |
Էլեկտրական մեքենաների կիրառություններ | Շատ տարածված | Ավելի քիչ ընդհանուր |
ESS հավելվածներ | Ընդհանուր | Շատ տարածված |
CAN-ը BMS վարպետության մակարդակով ի հայտ է գալիս բոլոր ոլորտներում: SMBus-ը մնում է սահմանափակված սպառողական սարքերով: RS485-ը գերիշխում է ստացիոնար պահեստավորման մեջ: Ձեր գործառնական միջավայրը և կատարողականության նպատակները ձեզ կուղղորդեն դեպի ճիշտ տարբերակը:
Մաս 2. CAN Bus-ի, RS485-ի և SMBus-ի համեմատություն
Խելացի լիթիումային մարտկոցների հաղորդակցության համար մրցակցում են երեք արձանագրություններ: CAN Bus-ը գերիշխում է էլեկտրական տրանսպորտային միջոցներում և բարձր արագությամբ արդյունաբերական համակարգերում: RS485-ը գերազանցում է էներգիայի կուտակման համար նախատեսված երկար հեռավորության բազմակի կաթիլային ցանցերում: SMBus-ը հարմար է ցածր էներգիայի սպառողական սարքերի համար: Խելացի լիթիումային մարտկոցների համար արձանագրություն ընտրելը պահանջում է ձեր աշխատանքային միջավայրը համապատասխանեցնել ճիշտ հաղորդակցման ստանդարտին: Ձեր որոշումը ազդում է տվյալների արագության, աղմուկի դիմադրողականության և համակարգի ընդհանուր արժեքի վրա:
2.1 SMBus. Լավագույնը ցածր էներգիայի մոնիթորինգի համար
SMBus-ը կառուցված է I2C ստանդարտի վրա։ Այն ինտեգրալ սխեմաների միջև կապի համար օգտագործում է ընդամենը երկու լար։ Այս պարզությունը պահպանում է էներգիայի սպառումը չափազանց ցածր։ SMBus-ը կարելի է գտնել սպառողական էլեկտրոնիկայում, ինչպիսիք են նոութբուքերը և բժշկական սարքերը, որտեղ մարտկոցի աշխատանքի տևողությունը ամենակարևորն է։ Արձանագրությունը BMS միկրոկառավարիչը միացնում է ջերմաստիճանի սենսորների կամ վառելիքի չափիչներին կոմպակտ փաթեթի ներսում։ Ներդրման արժեքը ցածր է RS485-ի համեմատ։ SMBus չիպերը էժան են և պահանջում են նվազագույն տարածք տախտակի վրա։ Փոխզիջումը գալիս է հեռավորության հետ։ SMBus-ը աշխատում է միայն մեկ PCB-ի վրա կարճ գծերի վրա։ Այն չի կարող հաղթահարել երկար մալուխների անցումները կամ բարձր էլեկտրական աղմուկը։ Ձեռքի սարքի մեջ գտնվող փոքր լիթիումային մարտկոցի փաթեթի համար SMBus-ը առաջարկում է ամենապարզ ուղին։ Դուք ստանում եք ցածր էներգիայի սպառում, ցածր գին և պարզ ինտեգրում։ Դուք կորցնում եք մեծ համակարգի կամ աղմկոտ միջավայրերի միջև հաղորդակցվելու հնարավորությունը։ Եթե ձեր փաթեթը մնում է մեկ պատյանի մեջ, և դուք առաջնահերթություն եք տալիս մարտկոցի աշխատանքի ժամանակին, SMBus-ը իմաստ ունի։ Ավելի բարդ համակարգերի համար, որոնք ունեն բազմաթիվ մոդուլներ, ձեզ անհրաժեշտ է այլ արձանագրություն։
2.2 CAN Bus. գերիշխող է էլեկտրական մեքենաների և բարձր արագության համակարգերի համար
CAN Bus-ը սահմանում է էլեկտրական մեքենաների մարտկոցների հաղորդակցության ստանդարտը: Այն ապահովում է բարձր արագություն՝ գերազանց աղմուկի մերժմամբ: CAN FD-ն ընդլայնում է սկզբնական արձանագրությունը՝ 64 բայթ բեռնվածությամբ 5 Մբ/վ տվյալների փոխանցման արագություն ապահովելու համար: Այս արագությունը համապատասխանում է բարդ BMS ճարտարապետություններին, որոնք պահանջում են հաճախակի պարամետրերի թարմացումներ: Դուք կարող եք իրական ժամանակում վերահսկել յուրաքանչյուր բջջային խումբ, ջերմաստիճանի սենսոր և կոնտակտորի վիճակը: CAN-ը աջակցում է հզոր բազմա-սարքային ցանցային կապ: Դուք միացնում եք բազմաթիվ մարտկոցային մոդուլներ մեկ գլխավոր կառավարչին: Արձանագրությունը ավտոմատ կերպով հայտնաբերում և ուղղում է փոխանցման սխալները: Այս ներկառուցված անվտանգությունը նվազեցնում է տվյալների վնասման ռիսկը, որը կարող է առաջացնել թերլիցքավորում կամ բաց թողնված սխալի մասին ծանուցումներ: Ներդրման ծախսերը միջին են: CAN կառավարիչները, ինչպիսիք են MCP2515-ը և փոխանցող-հաղորդիչները, ավելի թանկ են, քան RS485 կամ SMBus բաղադրիչները: 120 օհմ դիմադրություններով ճիշտ ավարտը ավելացնում է աննշան բարդություն: Այս ավելի բարձր նախնական ներդրումը նվազեցնում է երկարաժամկետ ռիսկը: Համեմատեք սա RS485-ի հետ: MAX485-ի նման RS485 չիպը արժե CAN կառավարիչի մի փոքր մասը: Էլեկտրական լարերն ավելի պարզ են՝ կարճ հեռավորությունների համար հատուկ ավարտ չկա: RS485-ը օգտագործում է դիֆերենցիալ ազդանշաններ ոլորված զույգ մալուխների միջոցով: Դուք կարող եք միացնել մինչև 32 սարք բազմակի կաթիլային համակարգով: Modbus-ը հաճախ աշխատում է RS485-ի վրա՝ կառուցվածքային տվյալների փոխանակման համար: Այնուամենայնիվ, ներկառուցված անվտանգության և սխալների ուղղման բացակայությունը ստեղծում է ավելի բարձր երկարաժամկետ ռիսկ: Վնասված RS485 ազդանշանը կարող է հանգեցնել ձեր ինվերտորի մարտկոցի թերլիցքավորման, ինչը կրճատում է ցիկլի տևողությունը: Բաց թողնված խափանման մասին ահազանգը կարող է հանգեցնել ինվերտորի վերանորոգման ծախսերի՝ հազարից հինգ հազար դոլարի՝ արդյունաբերական մոդելների համար: CAN Bus-ը կանխում է այս խափանումները իր սխալների հայտնաբերման շրջանակի միջոցով: Խելացի լիթիումային մարտկոցների համար արձանագրություն ընտրելիս հիշեք, որ CAN Bus-ը առաջարկում է արագության և անվտանգության լավագույն հավասարակշռությունը բարձր արդյունավետության համակարգերի համար: Ռոբոտաշինության, արդյունաբերական մեքենաների և էլեկտրական տրանսպորտային միջոցների համար CAN Bus-ը մնում է գերիշխող ընտրությունը: Դուք ստանում եք արագություն, հուսալիություն և աղմուկի անձեռնմխելիություն, որը RS485-ը և SMBus-ը չեն կարող համեմատվել բարձր տվյալների փոխանցման արագությունների դեպքում: Արդյունաբերական ESS-ում մարտկոցների պահարանների միջև երկար մալուխների անցումների համար RS485-ը մնում է գործնական ընտրություն: Դուք հավասարակշռում եք ավելի ցածր սկզբնական արժեքը սխալների հուսալի ստուգման անհրաժեշտության հետ:
Մաս 3. Խելացի լիթիումային մարտկոցների համար արձանագրության ընտրություն
3.1 Քարտեզագրման պահանջներ. տվյալների փոխանցման արագություն, հեռավորություն և աղմուկ
Ձեզ անհրաժեշտ է հստակ գործընթաց՝ ձեր մարտկոցի փաթեթը ճիշտ արձանագրությանը համապատասխանեցնելու համար: Սկսեք ձեր համակարգի պահանջները սահմանելուց: Հետևեք այս հինգ քայլերին.
Նշեք ձեր BMS-ը պետք է փոխանցի տվյալների ծավալը: Ներառեք լարման ցուցմունքները, հոսանքի չափումները, ջերմաստիճանի տվյալները և լիցքավորման վիճակի թարմացումները: Ավելի մեծ տվյալների ծավալը պահանջում է ավելի արագ արձանագրություններ, ինչպիսին է CAN Bus-ը: 16 հաջորդական բջիջներից բաղկացած փաթեթը ավելի շատ տվյալներ է ստեղծում, քան 4 բջիջներից բաղկացած փաթեթը:
Գնահատեք ձեր աշխատանքային միջավայրը: Չափեք էլեկտրական աղմուկի մակարդակը շարժիչների, ինվերտորների և սնուցման աղբյուրների մոտ: Չափեք ձեր մարտկոցի փաթեթի և գլխավոր կառավարիչի միջև եղած հեռավորությունը: Ռոբոտաշինության կիրառումը կարող է մարտկոցը տեղադրել կառավարիչին մոտ: Ենթակառուցվածքային նախագիծը կարող է մարտկոցները տարածել մեծ շենքի վրա:
Ստուգեք փոխգործունակությունը առկա սարքավորումների հետ: Ձեր ինվերտորը կամ PLC-ն կարող է արդեն օգտագործել Modbus RS-485-ի միջոցով: Համապատասխանեցրեք արձանագրությունը՝ փոխակերպման սարքավորումներ ավելացնելուց խուսափելու համար: Արդյունաբերական ESS համակարգերը սովորաբար օգտագործում են Modbus-ը SCADA ինտեգրման համար:
Վերանայեք անվտանգության առանձնահատկությունները և հավաստագրերը: Արդյունաբերական համակարգերը հաճախ պահանջում են հատուկ անվտանգության չափորոշիչներ: CAN Bus-ը ներառում է ներկառուցված սխալների հայտնաբերման գործառույթ, որը ուժեղացնում է համակարգի անվտանգությունը: Սա նվազեցնում է սխալների մասին ծանուցումների բացթողման ռիսկը:
Հաշվարկեք ընդհանուր արժեքը։ Ներառեք սարքավորումների բաղադրիչները, մալուխները, միակցիչները և մշակման ժամանակը։ Բաղադրիչների ավելի ցածր գինը կարող է հանգեցնել ինտեգրման ավելի բարձր ծախսերի։
Հեռավորությունը և աղմուկը երկու ամենակարևոր գործոններն են: CAN Bus-ը գնահատվում է շատ բարձր աղմուկի դիմադրողականությամբ: Այն լավ է դիմակայում ավտոմոբիլային էլեկտրամագնիսական ազդեցություններին: RS-485-ը ապահովում է բարձր ընդհանուր ռեժիմի մերժում, բայց պակաս կայուն է չափազանց աղմկոտ պայմաններում: Եթե ձեր մարտկոցը գտնվում է մեծ ինվերտորների կամ շարժիչային փոխանցման սարքերի մոտ, CAN Bus-ը ապահովում է ավելի ուժեղ հակախոչընդոտային հնարավորություններ: Էներգիայի կուտակման համակարգում մարտկոցների պահարանների միջև երկար մալուխների անցքերի համար RS-485-ը լավ է աշխատում, քանի որ դուք կարող եք հանգույցները տեղադրել մինչև 1200 մետր հեռավորության վրա:
Ստորև բերված աղյուսակը ցույց է տալիս, թե ինչպես է կիրառման համատեքստը համապատասխանում արձանագրության ընտրությանը.
Դիմումի ենթատեքստ | Առաջարկվող արձանագրություն | հիմնավորումը |
|---|---|---|
Էներգիայի կուտակման համակարգեր (ԷԿՀ) և ցանց | Modbus RS-485-ի միջոցով | Ապահովում է համատեղելիություն առկա ինվերտորների և PLC-ների հետ |
ESS՝ ավելի բարձր կատարողականության պահանջներով | CAN | Աջակցում է տվյալների ավելի արագ փոխանակմանը և ավելի հզոր իրական ժամանակի կառավարմանը |
3.2 Համակարգի բարդության և զարգացման արժեքի գնահատում
Խելացի լիթիումային մարտկոցների համար արձանագրություն ընտրելը պահանջում է, որ դուք ուշադրություն դարձնեք բաղադրիչների գնից այն կողմ։ Դուք պետք է գնահատեք սեփականության ընդհանուր արժեքը։ Սա ներառում է մալուխներ, միակցիչներ և պրոցեսորի պահանջները։
CAN Bus-ը պահանջում է նվիրված կառավարիչ չիպ և ընդունիչ-հաղորդիչ: MCP2515 կառավարիչը և CAN ընդունիչ-հաղորդիչը ավելացնում են ձեր նյութերի ցանկին արժեքը: Ձեզ նաև անհրաժեշտ են երկու 120 օհմ վերջնային դիմադրություններ ավտոբուսի յուրաքանչյուր ծայրում: Էլեկտրահաղորդման լարերը պետք է համապատասխանեն խիստ իմպեդանսային ուղեցույցներին: Այս բարդությունը մեծացնում է ձեր մշակման ջանքերը, բայց նվազեցնում է երկարաժամկետ ռիսկը: Էլեկտրական մեքենայի BMS-ի համար այս ներդրումը արդարացված է հուսալի շահագործման շնորհիվ:
RS-485-ը օգտագործում է ավելի պարզ չիպ, ինչպիսին է MAX485-ը: Կարճ հեռավորությունների համար հատուկ միացումների կարիք չկա: Պտտված զույգ մալուխը լավ է աշխատում: Սա նվազեցնում է ձեր սկզբնական սարքավորումների արժեքը: Այնուամենայնիվ, դուք պետք է ներդնեք սխալների ստուգում ձեր ծրագրում: Առանց ներկառուցված սխալների ուղղման, վնասված ազդանշանը կարող է հանգեցնել ձեր ինվերտորի մարտկոցի թերլիցքավորմանը: Այդ թաքնված արժեքը կարող է գերազանցել սարքավորումների խնայողությունները: Արդյունաբերական ESS համակարգերը հաճախ ընդունում են այս փոխզիջումը՝ երկար հեռավորության վրա հաղորդակցության օգտին:
SMBus-ը առաջարկում է բաղադրիչների ամենացածր գինը: Երկու լարերով միանում է ձեր BMS միկրոկառավարիչը սենսորներին: Ամրացման դիմադրություններ անհրաժեշտ չեն: Մշակման ժամանակը նվազագույն է: Սակայն այս պարզությունը սահմանափակում է ձեզ կարճ հեռավորությունների և ցածր աղմուկի միջավայրերում: Սպառողական էլեկտրոնիկայի մարտկոցները օգտագործում են SMBus, քանի որ մարտկոցը մնում է սարքի պատյանի ներսում:
Ձեր համակարգը գնահատելիս հաշվի առեք հետևյալ գործոնները.
Կիրառման տեսակը՝ շարժունակություն, արդյունաբերական կամ էներգիայի կուտակում
Պահանջվող կապի հեռավորությունը
Փոխանցվող տվյալների բարդությունը
Իրական ժամանակի վերահսկողության անհրաժեշտություն
Ամպային կապի պահանջներ
Բժշկական սարքերի հավաքածուն, որը պարունակում է մի քանի բջիջ, կարիք ունի SMBus-ի: Բազմաթիվ մարտկոցային մոդուլներով ռոբոտաշինական համակարգը կարիք ունի CAN Bus-ի: Շենքում տարածված մարտկոցային պահարաններով անվտանգության համակարգը կարիք ունի RS-485-ի: Խելացի լիթիումային մարտկոցների համար արձանագրություն ընտրելը նշանակում է այս գործոնները համապատասխանեցնել ձեր կոնկրետ կիրառմանը:
Ձեր վերջնական ընտրությունը կախված է ձեր առաջնահերթությունից: Ընտրեք SMBus՝ պարզ, ցածր հզորության մարտկոցների համար: Ընտրեք CAN Bus՝ բարձր հուսալիության, իրական ժամանակի համակարգերի համար, ինչպիսիք են էլեկտրական մեքենաները և ռոբոտաշինությունը: Ընտրեք RS-485՝ ESS-ում և արդյունաբերական կիրառություններում երկար հեռավորության, բազմակի անկումային ցանցերի համար: Խելացի լիթիումային մարտկոցների համար արձանագրության ընտրությունը սկսվում է ձեր լարման, բջիջների քանակի և շրջակա միջավայրի աղմուկի մակարդակի սահմանումից:
Մաս 4. Մարտկոցի հետ կապի արձանագրությունների ապագա միտումները
4.1 Հիբրիդային մոտեցումներ. CAN Bus-ի և RS485-ի համադրություն
Այլևս անհրաժեշտ չէ ընտրել մեկ արձանագրություն ձեր ամբողջ համակարգի համար: Շատ խելացի լիթիումային մարտկոցներ այժմ օգտագործում են հիբրիդային ճարտարապետություն: BMS-ը կարող է ներքին կերպով գործարկել CAN Bus մարտկոցի մոդուլների միջև: Սա ձեզ հնարավորություն է տալիս բարձր արագությամբ տվյալների փոխանակում և ուժեղ աղմուկի մերժում: Այնուհետև դարպասը փոխակերպում է այդ CAN տվյալները RS485-ի՝ կենտրոնական կառավարիչին փոխանցելու համար:
Այս մոտեցումը լավ է սպասարկում մեծ էներգակուտակման կայանքները: Դուք մարտկոցների պահարանները տեղադրում եք հարյուրավոր ոտնաչափ հեռավորության վրա: RS485-ը հուսալիորեն կարգավորում է այդ հեռավորությունը: Յուրաքանչյուր պահարանի ներքին մոդուլները բարձր արագությամբ կապ են հաստատում CAN-ի միջոցով: Դուք ստանում եք երկու ստանդարտներից լավագույնը՝ առանց անվտանգությանը վնաս հասցնելու:
Արդյունաբերական ռոբոտաշինության համակարգերը նույնպես օգտվում են հիբրիդային դիզայնից: Ռոբոտի գլխավոր կառավարիչը խոսում է CANopen-ի միջոցով: Ձեր մարտկոցը խոսում է CAN-ի միջոցով: Գործարանի վերահսկողական համակարգը օգտագործում է Modbus՝ RS485-ի միջոցով: Այս աշխարհները կամուրջ է հանդիսանում արձանագրության փոխարկիչի միջոցով:
4.2 Համատեղելիություն բարձր մակարդակի արձանագրությունների հետ (Modbus, CANopen)
Բարձր մակարդակի արձանագրությունները պարզեցնում են ձեր ինտեգրման աշխատանքը: Modbus-ը RS485-ի միջոցով միացնում է ձեր մարտկոցի բլոկը առկա PLC-ներին և SCADA համակարգերին: CANopen-ը CAN Bus-ի միջոցով նույնն է անում արդյունաբերական մեքենաների համար: Այս կիրառական մակարդակի ստանդարտները սահմանում են հաղորդագրությունների ձևաչափերը և տվյալների օբյեկտները: Դուք խուսափում եք հում ցուցմունքները մեկնաբանելու համար նախատեսված հատուկ ծրագրակազմից:
Հաղորդակցման ոլորտը շարունակում է զարգանալ։ Զարգացող միտումները մատնանշում են ավելի մեծ կապակցվածություն և ինտելեկտ։
Ամպային միացված մարտկոցի մոնիթորինգ
IoT մարտկոցի կառավարում
Անլար BMS համակարգեր
Արհեստական բանականության վրա հիմնված մարտկոցի ախտորոշում
Հեռակա ներկառուցված ծրագրի թարմացումներ
Խելացի էներգիայի օպտիմալացում
Այս հնարավորությունները ընդլայնում են ձեր հասանելիությունը ֆիզիկական լարերից այն կողմ: Դուք կարող եք վերահսկել անվտանգության համակարգի պահեստային մարտկոցները կենտրոնական գրասենյակից: Դուք կարող եք թարմացնել բժշկական սարքերի փաթեթների ներկառուցված ծրագիրը՝ առանց պատյանը բացելու: Արհեստական ինտելեկտի ախտորոշումը կարող է կանխատեսել բջիջների խափանումները, նախքան դրանք տեղի կունենան:
Լարային արձանագրությունները մնում են կարևոր՝ չնայած անլար կապի այս աճին: Իրական ժամանակի կառավարումը պահանջում է դետերմինիստական լատենտություն: CAN Bus-ը հաղորդագրությունները փոխանցում է միկրովայրկյանների ընթացքում: Bluetooth-ը և Wi-Fi-ը չեն կարող երաշխավորել այդ ժամանակը: Օգտագործեք անլար կապ կարգավորման և մոնիթորինգի համար: Պահպանեք լարային կապերը անվտանգության համար կարևոր գործառույթների համար:
Ձեր ապագային հարմարեցված դիզայնը պետք է հաշվի առնի երկու աշխարհներն էլ։ Ընտրեք CAN կամ RS485 ինտերֆեյսներով BMS այսօր։ Համոզվեք, որ այն աջակցում է հեռակառավարման մոնիթորինգի գործառույթներին։ Սա ձեր սարքը կպատրաստի վաղվա ինտելեկտուալ էներգետիկ համակարգերի համար։
Ոչ մի առանձին արձանագրություն չի համապատասխանում բոլոր խելացի լիթիումային մարտկոցներին: Ձեր ընտրությունը հավասարակշռում է արագությունը, հեռավորությունը, աղմուկի նկատմամբ դիմադրողականությունը և արժեքը: CAN Bus-ը ապահովում է մինչև 1 Մբ/վ արագություն 10-40 մետր հեռավորության վրա՝ հուսալի սխալների հայտնաբերմամբ: RS485-ը հասնում է 1200 մետրի ցածր արագություններով՝ նվազագույն սարքավորումների ծախսերով: SMBus-ը գործում է միայն տախտակի մակարդակում, բայց սպառում է աննշան էներգիա:
դիմում | Առաջարկվող արձանագրություն |
|---|---|
Սպառողական էլեկտրոնիկա, բժշկական սարքավորումներ | SMBbus |
Էլեկտրական մեքենաներ, ռոբոտաշինություն, արդյունաբերական մեքենաներ | ԿԱՐՈ է ավտոբուս |
ESS, անվտանգության համակարգեր, ենթակառուցվածքներ | RS485 |
Խելացի լիթիումային մարտկոցների համար արձանագրության ընտրությունը սկսվում է ձեր համակարգի լարումից, բջիջների քանակից և շրջակա միջավայրի աղմուկի մակարդակից: Նախ սահմանեք այդ պարամետրերը: Այնուհետև համապատասխանեցրեք ձեր հեռավորության և տվյալների պահանջները համապատասխան արձանագրությանը: Խելացի լիթիումային մարտկոցների համար արձանագրության ընտրությունը դառնում է ավելի պարզ, երբ դուք առաջնահերթություն եք տալիս անվտանգությանը և հուսալիությանը բաղադրիչների խնայողության նկատմամբ:
ՀՏՀ
Որքա՞ն է յուրաքանչյուր ինտերֆեյսի գործնական հաղորդակցման հեռավորությունը։
Օգտագործելի հեռավորությունը կախված է տվյալների փոխանցման արագությունից, մալուխի տեսակից, տոպոլոգիայից, վերջնագծից, էլեկտրամագնիսական խանգարումներից և ընդունիչ-ընդունիչի դիզայնից։
Ինտերֆեյս | Տիպիկ կիրառման հեռավորություն | Կարևոր սահմանափակում |
|---|---|---|
SMBbus | Կարճ հեռավորության փաթեթ-հոսթ կապ | Զգայուն է տարողունակության և էլեկտրական աղմուկի նկատմամբ |
ԿԱՐՈ է ավտոբուս | Մինչև մոտ 40 մ 1 Մբիթ/վրկ արագությամբ, ավելի երկար՝ ցածր արագություններով | Պահանջում է վերահսկվող տոպոլոգիա և ավարտ |
RS485 | Մինչև մոտավորապես 1,200 մ՝ տվյալների փոխանցման ցածր արագությամբ | Պահանջվում է կիրառական շերտի արձանագրություն |
Կարո՞ղ են մեկ մարտկոցային համակարգում օգտագործվել մի քանի հաղորդակցման ինտերֆեյսներ։
Այո։ Մոդուլային մարտկոցային համակարգը կարող է օգտագործել CAN Bus՝ մարտկոցի մոդուլների և գլխավոր BMS-ի միջև, մինչդեռ մեկուսացված RS485 ինտերֆեյսը միացնում է գլխավոր BMS-ը արտաքին կառավարիչի կամ մոնիթորինգի հարթակի հետ։
Որոշ մարտկոցային փաթեթներ նաև ապահովում են SMBus՝ սպասարկման գործիքների կամ հոսթ-սարք կապի համար: Դարպասը պետք է սահմանի, թե ինչպես են տագնապները, լիցքավորման վիճակի տվյալները և ախտորոշիչ հաղորդագրությունները թարգմանվում ինտերֆեյսների միջև:
Ո՞ր ինտերֆեյսն է ապահովում ամենաուժեղ աղմուկի դիմադրությունը։
CAN Bus-ը, ընդհանուր առմամբ, ամենաուժեղ տարբերակն է էլեկտրական աղմկոտ ավտոմոբիլային, ռոբոտացված և արդյունաբերական միջավայրերում իրական ժամանակում հաղորդակցության համար: Դրա դիֆերենցիալ ազդանշանային համակարգը, հաղորդագրությունների արբիտրաժը, սխալների հայտնաբերումը, ավտոմատ վերահաղորդումը և սխալների սահմանափակումը բարելավում են հաղորդակցության հուսալիությունը:
RS485-ը նաև ապահովում է լավ աղմուկի դիմադրություն և աջակցում է շատ ավելի երկար մալուխների անցումներին։ Սակայն դրա ընդհանուր հուսալիությունը մեծապես կախված է բարձր մակարդակի արձանագրությունից, ավարտից, հողանցումից, մեկուսացումից և ծրագրային սխալների մշակումից։
SMBus-ը սովորաբար ավելի հարմար է կոմպակտ սարքավորումների ներսում կարճ միացումների համար։
Ինչպե՞ս է կապի ինտերֆեյսը ազդում BMS անվտանգության վրա։
Ինտերֆեյսը ազդում է տագնապների, չափումների և կառավարման հրամանների հուսալի մատուցման վրա, բայց այն չպետք է լինի հիմնական անվտանգության շերտը։
BMS-ը պետք է անկախ պաշտպանի մարտկոցային բլոկը հետևյալից.
Լիցքավորման և լիցքաթափման գերհոսանք
Կարճ միացումներ
Աննորմալ բջջի կամ MOSFET ջերմաստիճան
Լիցքավորիչի կամ կոնտակտորի անսարքություններ
CAN Bus-ը ապահովում է հաղորդակցման մակարդակի խափանումների հայտնաբերման հզոր համակարգ: RS485 համակարգերը պետք է ներդնեն CRC ստուգում, ժամանակի ավարտի մշակում, հաղորդագրությունների հաշվիչներ և անխափան վարքագիծ կիրառական արձանագրությունում: SMBus-ը կարող է օգտագործել փաթեթային սխալների ստուգում (PEC) և հաղորդակցման ժամանակի ավարտներ:
Արդյո՞ք RS485-ը մարտկոցի հետ կապի ամբողջական արձանագրություն է։
Ոչ։ RS485-ը սահմանում է կապի էլեկտրական բնութագրերը։ Այն չի սահմանում մարտկոցների գրանցամատյանները, հաղորդագրությունների բովանդակությունը, ահազանգերը կամ հրամանները։
Ո՞ր ինտերֆեյսն է ամենաշատը արժենում։
SMBus-ը, որպես կանոն, ունի ամենացածր սարքավորումների արժեքը կոմպակտ համակարգերում: RS485 ընդունիչ-հաղորդիչները նույնպես էժան են, չնայած մեկուսացումը և լարման անկումից պաշտպանությունը կարող են բարձրացնել համակարգի արժեքը:
CAN Bus-ը կարող է պահանջել CAN կառավարիչ, ընդունիչ-հաղորդիչ, վերջնագծի ցանց, մեկուսացման բաղադրիչներ և ավելի լայնածավալ վավերացում: Դրա ավելի բարձր սկզբնական արժեքը կարող է արդարացվել այն համակարգերում, որտեղ կապի հուսալիությունը, իրական ժամանակի աշխատանքը, ախտորոշումը և անսարքությունների կանխարգելումը կարևորագույն նշանակություն ունեն:
Վերջնական որոշումը պետք է հաշվի առնի ինտեգրման ջանքերը, փորձարկումը, դաշտային սպասարկման պահանջները և խափանման ռիսկը, այլ ոչ թե միայն ընդունիչ-հաղորդիչ-ընդունիչի գինը։


