

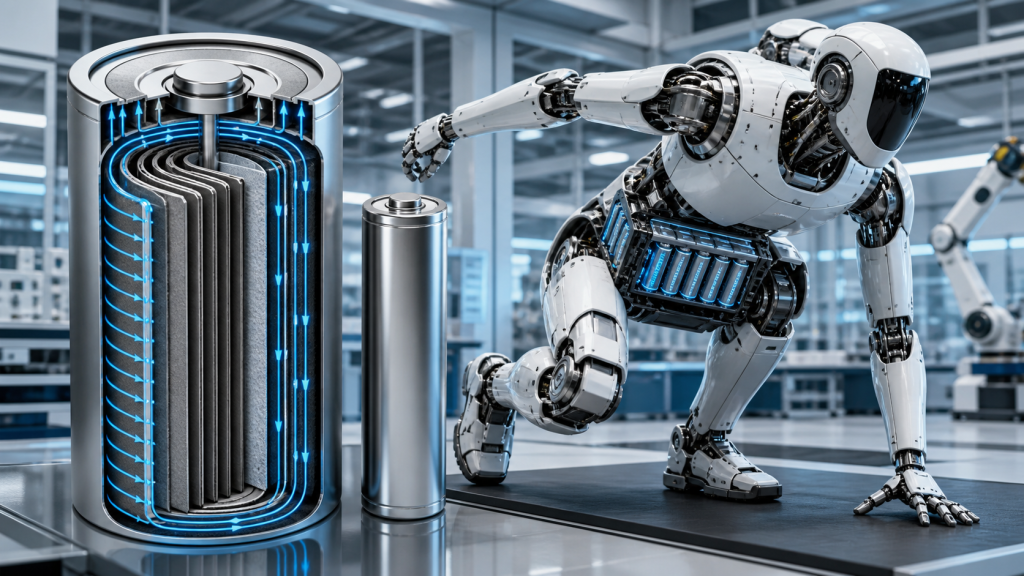
Հումանոիդ ռոբոտները իրենց էներգահամակարգերի վրա անսովոր պահանջներ են դնում: Հոդակապային շարժիչները կարող են սուր հոսանքի իմպուլսներ պահանջել բարձրացնելու, արագացնելու, նստելու կամ հավասարակշռությունը վերականգնելու ժամանակ, մինչդեռ ներկառուցված հաշվարկները և զգայունակությունը ստեղծում են անընդհատ ֆոնային ծանրաբեռնվածություն: Այս կիրառություններում մարտկոցի ընտրությունը միայն էներգիայի խտության որոշում չէ: Հզորության խտությունը, լարման կայունությունը, ներքին դիմադրությունը, ջերմային վարքագիծը և փաթեթի մակարդակի համապատասխանությունը անմիջականորեն ազդում են ռոբոտի աշխատանքի վրա:
Արագ պատասխան
Առանց սեղանի գլանաձև մարտկոցները կրճատում և բաշխում են հոսանքի ուղին էլեկտրոդի եզրով՝ մեկ կամ մի քանի ավանդական ներդիրների միջոցով հոսանքը կենտրոնացնելու փոխարեն։ Այս ճարտարապետությունը կարող է նվազեցնել ներքին դիմադրությունը, բարելավել հոսանքի բաշխումը և սահմանափակել տեղայնացված տաքացումը բարձր հզորության աշխատանքի ընթացքում։ Մարդանման ռոբոտների համար այս առավելությունները կարող են ապահովել գագաթնակետային հզորության ավելի ուժեղ արձագանք և ավելի կառավարելի մարտկոցի ջերմաստիճաններ։ Այնուամենայնիվ, սեղանի կառուցվածքը ավտոմատ կերպով չի երաշխավորում արագ լիցքավորում, երկար ցիկլի կյանք կամ հուսալի ռոբոտի մարտկոց։ Բջիջների որակը, մարտկոցի փոխկապակցվածությունը, ջերմային կառավարումը, BMS կարգաբերումը և լիցքավորիչի համակարգումը մնում են որոշիչ։
Հիմնական տուփեր
- Հումանոիդ ռոբոտի մարտկոցները պետք է գնահատվեն ոչ միայն էներգիայի խտության, այլև կայուն հզորության և անցումային լարման արձագանքի համար։
- Սեղանաբազային մարտկոցները հոսանքը բաշխում են էլեկտրոդի ավելի լայն եզրով, օգնելով նվազեցնել դիմադրությունը և տեղայնացված ջերմությունը։
- Բջիջների ցածր դիմադրությունը կարող է բարելավել բարձր հոսանքի կատարողականը, սակայն հաջորդ խոչընդոտները կարող են դառնալ փաթեթային շիթերը, եռակցումները, միակցիչները և լարերը։
- Բարձր լիցքաթափման արագությունը ավտոմատ կերպով չի նշանակում անվտանգ արագ լիցքավորման հնարավորություն։
- Բջջային մարտկոցների հետևողականությունը, սառեցումը, պաշտպանության տրամաբանությունը և լիցքավորիչի հետ կապը որոշում են մարտկոցի մակարդակի հուսալիությունը։
- Ռոբոտների արտադրողները պետք է ստուգեն իրենց կատարողականությունը՝ օգտագործելով իրատեսական շարժման պրոֆիլներ, այլ ոչ թե հույսը դնելով միայն կարճ իմպուլսային հոսանքի սպեցիֆիկացիաների վրա։
Մաս 1. Ինչու՞ մարդանման ռոբոտները ունեն էներգիայի խտության խնդիր
1.1 Դինամիկ շարժումը ստեղծում է կարճ, բարձր հոսանքի բեռներ
Ռոբոտը հազվադեպ է էներգիա սպառում հաստատուն արագությամբ: Քայլելը, կանգնելը, բարձրացնելը, հանկարծակի արագացումը, հոդերի արգելակումը և արտաքին խանգարումներից վերականգնումը կարող են առաջացնել շատ տարբեր էլեկտրական բեռներ: Մարտկոցը կարող է ապահովել չափավոր հոսանք սովորական շարժման ընթացքում, ապա ունենալ շատ ավելի բարձր իմպուլս, երբ միաժամանակ գործում են մի քանի հոդերի շարժիչներ:
Սա նշանակում է, որ մարտկոցը, որը ամպեր-ժամ հաշվարկից բավարար տեսք ունի, դինամիկ աշխատանքի ընթացքում կարող է առաջացնել չափազանց լարման անկում կամ տաքացում։ Ինժեներները պետք է գնահատեն.
- Շարունակական լիցքաթափման հոսանք
- Գագաթնակետային հոսանքի մեծությունը և տևողությունը
- Լարման անկում կրկնվող իմպուլսների ժամանակ
- Ջերմաստիճանի բարձրացումը լրիվ աշխատանքային ցիկլի ընթացքում
- Էլեկտրաէներգիայի հնարավորություն ցածր լիցքավորման վիճակում
- Արդյունավետություն հարյուրավոր ցիկլերից հետո
1.2 Էներգիայի խտությունը կարևոր է, բայց այն միակ առաջնահերթությունը չէ
Ավելի բարձր էներգիայի խտությունը կարող է երկարացնել աշխատանքի ժամանակը կամ նվազեցնել փաթեթի քաշը, սակայն ռոբոտը նաև պետք է ունենա բավարար հզորության խտություն՝ կուտակված էներգիան օգտակար մեխանիկական ելքի վերածելու համար: Թեթև, բարձր էներգիայի մարտկոցը կարող է հարմար չլինել, եթե դրա ներքին դիմադրությունը առաջացնում է լարման չափազանց մեծ անկում գագաթնակետային բեռների ժամանակ:
Հետևաբար, ճարտարագիտական նպատակն է հավասարակշռել աշխատանքի ժամանակը, զանգվածը, ծավալը, ելքային հզորությունը, սառեցման պահանջները և ծառայության ժամկետը։ Large Power զարգանում է ռոբոտի մարտկոցի անհատական լուծումներ շարժիչի իրական բեռի, կառավարման ճարտարապետության, տեղադրման տարածքի և շահագործման միջավայրի շուրջ։
Մաս 2. Ի՞նչ է սեղանաձև մարտկոցը։
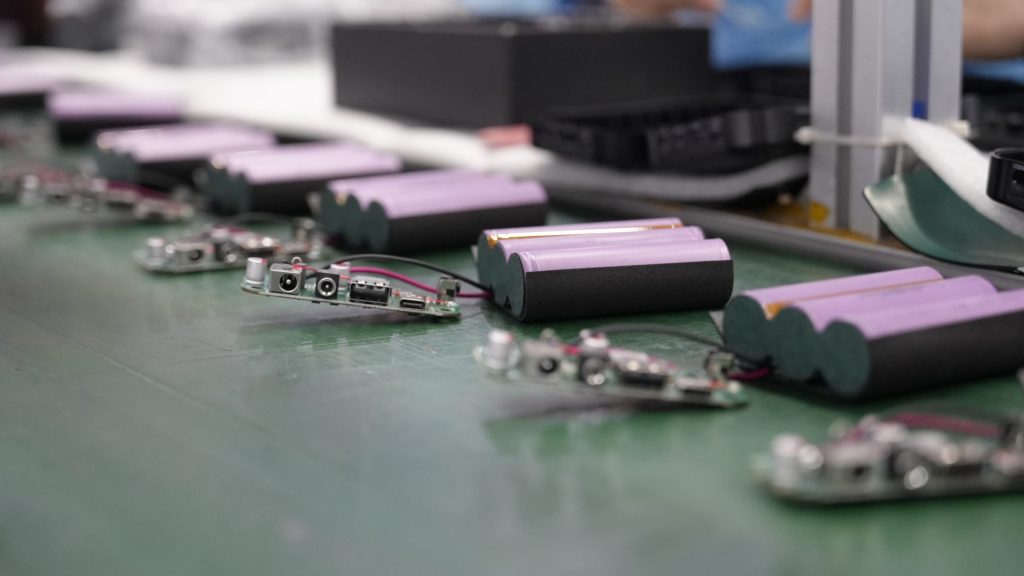
2.1 Tableless vs Full-Tab տերմինաբանություն
Արդյունաբերությունը լայնորեն օգտագործում է տերմինը աղյուսակների բջիջ, չնայած էլեկտրոդը դեռևս պահանջում է էլեկտրական միացում տերմինին: Այս տերմինը սովորաբար նկարագրում է այնպիսի դիզայն, որտեղ էլեկտրոդի եզրի մեծ մասը գործում է որպես անընդհատ կամ բաշխված հոսանքի հավաքման միջերես: Այն կարող է նաև նկարագրվել որպես լրիվ ներդիրով, անընդհատ ներդիրով կամ կղմինդրով ներդիրով ճարտարապետություն՝ կախված արտադրողից և արտադրության մեթոդից:
Սովորական գլանաձև մարտկոցը հոսանքը հավաքում է մեկ կամ մի քանի առանձին ներդիրների միջոցով: Հոսանքը պետք է կողային կերպով անցնի փայլաթիթեղի միջով՝ այդ միացման կետերին հասնելուց առաջ: Առանց սեղանի կառուցվածքի, արդյունավետ հոսանքի ուղին ավելի կարճ է և բաշխված է ավելի լայն տարածքի վրա:
2.2 Ինչու է ներկայիս ուղին կարևոր
Էլեկտրական դիմադրությունը մարտկոցի ելքային հզորության մի մասը վերածում է ջերմության՝ համաձայն P = I²RՔանի որ տաքացումը մեծանում է հոսանքի քառակուսիի հետ մեկտեղ, նույնիսկ դիմադրության չնչին նվազումը կարող է արժեքավոր լինել ռոբոտի բարձր հոսանքով շարժումների ժամանակ։
| Դիզայնի քննարկում | Սովորական ներդիրային կառուցվածք | Աղյուսակների կառուցվածքը |
|---|---|---|
| Ընթացիկ հավաքածու | Կենտրոնացված է առանձին հաբերի վրա | Բաշխված է էլեկտրոդի ավելի լայն եզրի երկայնքով |
| Արդյունավետ հոսանքի ուղի | Ավելի երկար՝ փայլաթիթեղի հատվածների միջով | Ընդհանուր առմամբ ավելի կարճ և միատարր |
| Տեղայնացված ջեռուցում | Ավելի հավանական է, որ ներդիրների տարածքների մոտ | Հնարավոր է կրճատվի բաշխված հավաքագրման միջոցով |
| Բարձր հոսանքի արձագանք | Կախված է ներդիրների քանակից և տեղադրությունից | Կարող է աջակցել ավելի ցածր դիմադրության և բարելավված հզորության մատակարարման |
| արտադրություն | Հասուն և լայնորեն ստանդարտացված | Ավելի պահանջկոտ եզրերի ձևավորում, հավասարեցում և եռակցում |
Մաս 3. Մարդանման ռոբոտի մարտկոցային փաթեթների առավելությունները
3.1 Ներքին դիմադրության նվազում և լարման անկման նվազում
Երբ մի քանի ակտուատորներ միաժամանակ պահանջում են հոսանք, բջիջների ցածր դիմադրությունը կարող է օգնել բլոկին պահպանել ավելի կայուն լարում: Սա աջակցում է շարժիչի կարգավորիչներին, հաշվողական սարքավորումներին և անվտանգության էլեկտրոնիկային, որոնք կարող են վատ արձագանքել լարման կտրուկ անկմանը:
Առավելությունը պետք է ստուգվի փաթեթի մակարդակով: Նիկելային շերտերը, պղնձե լարերը, եռակցված միացումները, ապահովիչները, միակցիչները, մալուխները և կոնտակտորները՝ բոլորը, ավելացնում են դիմադրությունը: Երբ բջիջների դիմադրությունը նվազում է, այս բաղադրիչները կարող են կազմել ընդհանուր կորստի ավելի մեծ մասը:
3.2 Ջերմության ավելի միատարր բաշխում
Բաշխված հոսանքի հավաքումը կարող է նվազեցնել առանձին ներդիրների շուրջ կենտրոնացված տաքացումը: Բջիջների ավելի միատարր ջերմաստիճանը կարող է պարզեցնել փաթեթի սառեցումը և նվազեցնել բջիջների միջև ջերմաստիճանի տարբերությունները: Սա կարևոր է, քանի որ անհավասար ջերմաստիճանը արագացնում է անհավասար ծերացումը, ինչը կարող է մեծացնել անհավասարակշռությունը և նվազեցնել փաթեթի օգտագործելի հզորությունը:
Սեղանային ճարտարապետությունը չի վերացնում ջերմությունը: Բարձր հոսանքի տակ աշխատանքը դեռևս առաջացնում է էլեկտրաքիմիական և դիմադրության կորուստներ: Ինժեներները պետք է ապահովեն համապատասխան ջերմային ուղիներ, սենսորների տեղադրում, հեռավորություն, խցիկի օդափոխություն և շահագործման սահմաններ:
3.3 Ավելի լավ աջակցություն կրկնվող բարձր հզորության իրադարձությունների համար
Մարդանման ռոբոտը կարող է նույն պահանջկոտ շարժումը բազմիցս կրկնել հերթափոխի ընթացքում։ Հետևաբար, օգտակար բարձր հզորության մարտկոցը պետք է մշակի կրկնվող իմպուլսներ՝ առանց չափազանց կուտակային տաքացման։ Փորձարկումը պետք է վերարտադրի ռոբոտի իրական շարժման ցիկլը, այլ ոչ թե կիրառի միայն մեկ կարճ լաբորատոր իմպուլս։
Առաջարկվող չափումներն են՝ փաթեթի նվազագույն լարումը, բջիջների առավելագույն ջերմաստիճանը, ջերմաստիճանի տարածումը, եռակցման և միակցիչների հոսանքի ուղու ջերմաստիճանը, ինչպես նաև հզորության իրադարձությունների միջև վերականգնման ժամանակը։
Մաս 4. Ճարտարագիտական փոխզիջումներ և արտադրական սահմանափակումներ
4.1 Առանց սեղանի բջիջները ավելի դժվար են արտադրել
Բաշխված էլեկտրոդի եզրը պետք է ձևավորվի, հավասարեցվի և միացվի հետևողականորեն: Եզրերի երկրաչափության կամ եռակցման որակի տատանումները կարող են առաջացնել հոսանքի անհավասար բաշխում, դիմադրության աճ կամ մեխանիկական թուլություն: Հետևաբար, արտադրության բերքատվության և որակի վերահսկման պահանջները կարող են ավելի պահանջկոտ լինել, քան արդեն իսկ ստեղծված ավանդական ներդիրներով բջիջների դեպքում:
4.2 Բջջային մակարդակի աշխատանքը չի երաշխավորում փաթեթային մակարդակի աշխատանքը
Ցածր դիմադրության ունեցող մարտկոցը կարող է դեռևս թերի աշխատել վատ նախագծված միջմիացումներով կամ անհամապատասխան սառեցմամբ բլոկում: Բլոկի ինժեներները պետք է գնահատեն.
- Բջիջից բջիջ հաստատուն հոսանքի դիմադրության բաշխում
- Եռակցման դիմադրություն և մեխանիկական ամրություն
- Շղթայի նյութը և լայնական հատույթի մակերեսը
- Ապահովիչի և կոնտակտորի դիմադրություն
- Միակցիչի ջերմաստիճանը կայուն հոսանքի դեպքում
- Սենսորի տեղադրությունը և ջերմային արձագանքման ժամանակը
- Զուգահեռ խմբի հոսանքի համօգտագործում
4.3 Հզորությունը, հզորությունը և կյանքի ցիկլը պետք է հավասարակշռված լինեն
Բարձր հզորության համար էլեկտրոդի օպտիմալացումը կարող է ազդել էներգիայի խտության, ցիկլի տևողության կամ արժեքի վրա: Լավագույն բջիջը պարտադիր չէ, որ այն լինի, որն ունի ամենաբարձր գովազդվող լիցքաթափման արագությունը: Ռոբոտների արտադրողները պետք է համեմատեն կայուն աշխատանքը, ջերմային բարձրացումը, ծերացման վարքագիծը, մատակարարման կայունությունը և փաթեթավորման ինտեգրման պահանջները:
Մաս 5. Առանց սեղանի մարտկոցները ռոբոտային էներգետիկ համակարգի միայն մեկ մասն են կազմում
Սեղանային մարտկոցները կարող են նվազեցնել հոսանքի ուղու դիմադրությունը և բարելավել ջերմության բաշխումը բարձր հզորության լիցքաթափման ժամանակ, սակայն միայն մարտկոցի կառուցվածքը չի որոշում ռոբոտի աշխատանքային ժամանակը։ Գործնական ռոբոտի էներգետիկ համակարգը պետք է համակարգի մարտկոցները, մարտկոցի բլոկը, Մարտկոցի կառավարման համակարգ (BMS), լիցքավորիչ և ռոբոտի կառավարիչ։
Բարձր բեռնվածության շարժումներից, ինչպիսիք են բարձրացումը, ցատկը կամ արագ արագացումը, մարտկոցը կարող է մտնել լիցքավորման կայան բարձր ջերմաստիճանով, ցածր լիցքավորմամբ կամ բջիջների միջև անհավասարակշռության աճով: Նույն ֆիքսված լիցքավորման հոսանքի կիրառումը ցանկացած պայմաններում կարող է արագացնել քայքայումը կամ առանձին բջիջները մոտեցնել իրենց լարման և ջերմաստիճանի սահմաններին:
Խելացի լիցքավորման գործընթացը պետք է հետևի հետևյալ հաջորդականությանը.
Մարտկոցի նույնականացում → կարգավիճակի ստացում → անվտանգության ստուգում → լիցքավորման ռազմավարության ընտրություն → դինամիկ հոսանքի կառավարում → շարունակական մոնիթորինգ → լիցքավորման ավարտ
CAN կամ RS-485 կապի միջոցով լիցքավորիչը կարող է BMS-ից ստանալ լիցքավորման լարման, բջջային լարման, ջերմաստիճանի, լիցքավորման վիճակի և խափանման մասին տեղեկատվություն: Այնուհետև լիցքավորման հոսանքը կարող է նվազեցվել կամ կասեցվել, երբ մարտկոցը մոտենում է իր ջերմային կամ լարման սահմաններին:
5.1 Ինչու՞ Tabless-ը ավտոմատ կերպով չի նշանակում արագ լիցքավորում
Ներքին ցածր դիմադրությունը կարող է օգնել սեղանի մարտկոցին կառավարել ավելի բարձր հոսանք՝ ավելի քիչ դիմադրողական տաքացմամբ: Այնուամենայնիվ, սա ավտոմատ կերպով չի որակավորում մարտկոցը կամ մարտկոցը արագ լիցքավորման համար: Լիցքավորման արդյունավետությունը կախված է նաև հետևյալից.
- Բջջային քիմիա և էլեկտրոդների նախագծում
- Անոդային լիթիումային ծածկույթի սահմանները
- Բջիջի ջերմաստիճանը և ջերմային միատարրությունը
- Փաթեթային մակարդակի միացման դիմադրություն
- Բջիջների համապատասխանեցման և հավասարակշռման ճշգրտություն
- BMS պաշտպանության շեմերը
- Լիցքավորիչի հաղորդակցման և կառավարման տրամաբանություն
Մարդանման ռոբոտների համար լիցքավորման արագությունը պետք է սահմանվի հաստատված հոսանքի, լարման, ջերմաստիճանի և կյանքի ցիկլի սահմաններով, այլ ոչ թե բջջի գագաթնակետային լիցքաթափման վարկանիշով։
5.2 Ձեռքով լիցքավորումից մինչև ինքնավար լիցքավորում
Քանի որ ռոբոտները տեղափոխվում են գործարաններ, պահեստներ, ստուգման վայրեր և սպասարկման միջավայրեր, ինքնավար լիցքավորումը կդառնա օպերացիոն համակարգի մի մասը, այլ ոչ թե առանձին լրասարք։ Հզոր աշխատանքային հոսքը կարող է ներառել.
Ցածր էներգիայի հայտնաբերում → վերադարձ լիցքավորման կայան → փաթեթի նույնականացում → անվտանգության ստուգում → վերահսկվող լիցքավորում → ավարտի հաստատում → վերադարձ աշխատանքի
Սա հատկապես կարևոր է դարձնում էներգահամակարգի ինտեգրումը: Ռոբոտի մարտկոցի պատվերով պատրաստումը պետք է հաշվի առնի սեղանի մարտկոցը, փաթեթի ճարտարապետությունը, ջերմային կառավարումը, BMS կապը, լիցքավորման միջերեսը և աշխատանքային ցիկլը միասին: Ավտոտնակի օպերատորների համար վերջնական նպատակը պարզապես լիցքավորման ամենակարճ ժամանակը չէ: Այն ռոբոտի ավելի բարձր մատչելիությունն է՝ կառավարվող ջերմաստիճանով, կանխատեսելի մարտկոցի աշխատանքային ժամկետով և ձեռքով միջամտության նվազեցմամբ:
Մաս 6. Ինչպես գնահատել Tabless բջիջները ռոբոտային նախագծի համար
6.1 Ստուգել կայուն հոսանքը, ոչ միայն գագաթնակետային հոսանքը
Կարճ իմպուլսային վարկանիշը կարող է չարտացոլել ռոբոտի կրկնակի բարձր բեռի տակ աշխատանքը: Հարցրեք լարման և ջերմաստիճանի կորերը իրատեսական կայուն հոսանքի ժամանակահատվածի և կրկնվող իմպուլսային ցիկլերի համար: Հաստատեք լիցքի սկզբնական վիճակը և շրջակա միջավայրի ջերմաստիճանը յուրաքանչյուր համեմատության համար:
6.2 Համեմատեք դիմադրությունը և կայունությունը նույն խմբաքանակի ներսում
Միջին դիմադրությունը բավարար չէ: Բջիջների միջև տարածումը ազդում է զուգահեռ հոսանքի բաշխման և փաթեթի ծերացման վրա: Սահմանեք մուտքային ստուգման սահմանաչափեր՝ հզորության, բաց միացման լարման, հաստատուն հոսանքի դիմադրության, չափերի, քաշի և հետագծելիության համար:
6.3 Չափել արդյունավետությունը ծերացումից հետո
Նոր մարտկոցը կարող է ապահովել գերազանց հզորություն, սակայն ռոբոտային հարթակները պահանջում են կանխատեսելի աշխատանք ժամանակի ընթացքում: Գնահատեք հզորության պահպանումը, դիմադրության աճը, լարման անկումը և ջերմաստիճանի բարձրացումը ներկայացուցչական ցիկլից հետո: Կյանքի ավարտի չափանիշները պետք է ներառեն ինչպես հզորության, այնպես էլ մնացած հզորության մակարդակը:
6.4 Ցածր ջերմաստիճանի աշխատանքի ստուգում
Ռոբոտները, որոնք տեղաշարժվում են ներսի և դրսի միջավայրերի միջև, կարող են մեծ ջերմաստիճանային տատանումներ ունենալ: Սառը պայմանները մեծացնում են մարտկոցների դիմադրությունը և նվազեցնում առկա հզորությունը: Թույլատրելի ջերմաստիճանից ցածր լիցքավորումը նույնպես կարող է լիթիումապատման ռիսկ ստեղծել: Ա ցածր ջերմաստիճանի մարտկոցի լուծում, փաթեթի ջեռուցիչ կամ լիցքավորման կողպեք կարող է պահանջվել։
6.5 Անվտանգությունը, հավաստագրումը և հետագծելիությունը վերանայել
Վերջնական մարտկոցի փաթեթը պետք է գնահատվի դրա շուկային և օգտագործմանը վերաբերող ստանդարտների և տեղափոխման պահանջների համեմատ: Կարևոր նկատառումները կարող են ներառել UN 38.3, IEC 62133-2, IEC 62619, ֆունկցիոնալ անվտանգության պահանջները, պատյանի պաշտպանությունը և փաստաթղթավորված փոփոխությունների վերահսկողությունը: Կիրառելի ստանդարտը կախված է վերջնական ռոբոտից, մարտկոցի ճարտարապետությունից և թիրախային շուկայից:
Մաս 7. Գլանաձև, պարկաձև և պրիզմային բջիջների միջև ընտրություն
| Բջջային ձևաչափ | Տիպիկ ուժգնություն | Ճարտարագիտական հաշվի առնելը | Ռոբոտի հնարավոր կիրառություն |
|---|---|---|---|
| Գլանաձև բջիջներ | Հասուն մատակարարման շղթա, մեխանիկական հետևողականություն, բաշխված փաթեթավորման դասավորություն | Ցածր ծավալային փաթեթավորման արդյունավետություն և բազմաթիվ փոխկապակցվածություններ | Բարձր դինամիկ մարդանման և շարժական ռոբոտներ |
| Պարկավոր բջիջներ | Թեթև, բարակ, ճկուն չափսեր | Պահանջում է սեղմման վերահսկում և այտուցվածության թույլատրելի քանակ | Տարածքի սահմանափակում ունեցող կամ թեթև հարթակներ |
| Պրիզմատիկ բջիջներ | Փաթեթի մակարդակի բարձր տարածքի օգտագործում և ավելի քիչ միջկապեր | Ջերմային գրադիենտները և մեխանիկական զսպումը պահանջում են ուշադրություն | Ավելի մեծ շարժական ռոբոտներ և ստացիոնար ռոբոտային համակարգեր |
Առանց սեղանի կառուցվածքն առավել տեսանելի է գլանաձև բջիջների մշակման ժամանակ, սակայն ձևաչափի ընտրությունը պետք է համապատասխանի ռոբոտի մեխանիկական ծրարին, հզորության պրոֆիլին, սառեցման մեթոդին, սպասարկման ռազմավարությանը և արտադրության սպասվող ծավալին։
Եզրափակում
Tabless մարտկոցային տարրերը իմաստալից կառուցվածքային մոտեցում են առաջարկում մարդակերպ ռոբոտների հզորության և ջերմության հետ կապված մարտահրավերներին: Հոսանքի հավաքումը էլեկտրոդի եզրով բաշխելով՝ դրանք կարող են նվազեցնել դիմադրությունը, սահմանափակել տեղայնացված տաքացումը և բարելավել բարձր հոսանքի արձագանքը: Դրանց արժեքն առավել մեծ է կրկնվող դինամիկ բեռներով և խիստ ջերմային սահմանափակումներով կիրառություններում:
Դրանք համընդհանուր լուծում չեն։ Արտադրական հետևողականությունը, բջիջների ծերացումը, փաթեթների փոխկապակցվածությունը, BMS տրամաբանությունը, սառեցումը և լիցքավորման ռազմավարությունը որոշում են, թե արդյոք բջիջների մակարդակի առավելությունները դառնում են ռոբոտի հուսալի աշխատանք։ Ճիշտ մշակման գործընթացը սկսվում է ռոբոտի աշխատանքային ցիկլից և վավերացնում է ամբողջական էներգետիկ համակարգը իրական պայմաններում։
Լարման, հզորության, լիցքաթափման հոսանքի, կապի, ջերմային կառավարման և պատյանի ինտեգրման աջակցության համար քննարկեք ձեր պահանջները Large Power մեր միջոցով անհատական մարտկոցների խորհրդատվություն.
ՀՏՀ
Ի՞նչ է սեղանի մարտկոցը։
Սեղանավոր մարտկոցը օգտագործում է բաշխված հոսանքի հավաքման միացում էլեկտրոդի եզրի ավելի մեծ մասի երկայնքով՝ մեկ կամ մի քանի ավանդական ներդիրների վրա հույսը դնելու փոխարեն: Ավելի կարճ և լայն հոսանքի ուղին կարող է նվազեցնել դիմադրությունը և բարելավել ջերմության բաշխումը:
Ինչո՞ւ են աղյուսակային բջիջները հարմար մարդակերպ ռոբոտների համար։
Հումանոիդ ռոբոտները դինամիկ շարժման ընթացքում ստեղծում են կրկնվող բարձր հոսանքի բեռներ: Ավելի ցածր դիմադրությունը և ավելի միատարր հոսանքի հավաքումը կարող են նվազեցնել լարման անկումը և տեղայնացված տաքացումը՝ ապահովելով ավելի կայուն հզորության մատակարարում:
Tabless բջջային հեռախոսը արագ լիցքավորում է աջակցում՞
Ոչ ավտոմատ կերպով։ Արագ լիցքավորման հնարավորությունը կախված է քիմիական բաղադրությունից, էլեկտրոդի նախագծումից, անոդի վարքից, ջերմաստիճանից, լիցքավորման վիճակից, BMS սահմաններից և լիցքավորիչի կառավարումից։ Բարձր լիցքաթափման վարկանիշը չպետք է դիտարկվի որպես նույնքան բարձր լիցքավորման արագության ապացույց։
Արդյո՞ք tabless-ը և full-tab բջիջները նույնն են։
Այս տերմինները հաճախ օգտագործվում են սերտորեն կապված բաշխված հոսանքի հավաքման կառուցվածքների համար: «Tabless» տերմինն ավելի տարածված է շուկայում, մինչդեռ full-tab, continuous-tab և shingled-tab տերմինները կարող են նկարագրել որոշակի իրականացումներ: Ինժեներները պետք է վերանայեն արտադրողի իրական կառուցվածքը և փորձարկման տվյալները:
Ի՞նչ պետք է ստուգեն ռոբոտների արտադրողները աղյուսակային բջիջ ընտրելուց առաջ։
Փորձարկեք կայուն և կրկնվող իմպուլսային հոսանքը, լարման անկումը, ջերմաստիճանի բարձրացումը, դիմադրության բաշխումը, ցածր ջերմաստիճանի վարքագիծը, ծերացման կատարողականը, բջիջների կայունությունը և փաթեթի մակարդակի փոխկապակցման կորուստները: Հաստատումը պետք է վերարտադրի ռոբոտի իրական աշխատանքային ցիկլը:


