

Voor betrouwbaar opladen van AMR-robots is het essentieel dat het accupakket, de lader, de robotcontroller en het dockingmechanisme als één systeem samenwerken. Een robot kan het dockingstation weliswaar bereiken, maar toch niet opladen omdat de contacten slechts gedeeltelijk contact maken, de acculimieten verkeerd worden geïnterpreteerd of de lader en controller het niet eens zijn over de gereedheid.
Voor OEM's begint integratie met een interfacespecificatie en een gevalideerde werkingssequentie. Het selecteren van een accupakket op basis van de nominale spanning of het kiezen van een lader omdat deze CAN ondersteunt, is niet voldoende. Definieer elektrische limieten, communicatiegedrag, contactgeometrie en foutreacties vóór de implementatie in een wagenpark.
Snel antwoord: Stem het volledige spanningsbereik van de batterij en de toegestane laadstroom af op de lader, definieer het BMS-applicatieprotocol en het time-outgedrag, en valideer de dockingtoleranties en contactverwarming. De lader regelt het laden; het BMS levert limieten en beveiliging volgens het ontwerp; de robotcontroller coördineert het docken en de beweging. Controleer of het starten, stoppen en ontkoppelen veilig verloopt onder normale omstandigheden en bij storingen.
Key Takeaways
Maak onderscheid tussen een dockingstation dat stroom levert aan een ingebouwde lader en een externe lader die rechtstreeks op het accupakket is aangesloten.
Specificeer berichten, eenheden, timing en foutgedrag, niet alleen CAN- of RS485-hardware.
Test de laadcontacten bij realistische uitlijningsafwijkingen, slijtage, vervuiling en stroomsterkte.
Bepaal de duur van het tussentijds opladen aan de hand van de beschikbare energie en de beschikbare laadmomenten.
Gebruik telemetrie voor diagnose en planning zonder uit te gaan van gegarandeerde voorspelling van storingen.
Deel 1: Basisprincipes van de integratie van de AMR-batterij en het laadstation
1.1 Begin met het energiebudget en de laadarchitectuur
Meet het werkingsprofiel van de robot, inclusief verplaatsing, heffen, inactieve elektronica en hulpbelastingen. Bepaal de bruikbare batterij-energie, de reservevereisten en de laadperiodes. Oplaadmomenten maken gebruik van beschikbare inactieve perioden om de batterij bij te vullen; dit betekent niet per se een sessie van 10-20 minuten.
Ter illustratie: 500 W aan gemeten nettovermogen dat gedurende 12 minuten in de batterij wordt ingevoerd, levert ongeveer 100 Wh. De werkelijke aanvulling kan lager zijn wanneer het laadproces afneemt, temperatuurlimieten van toepassing zijn of robotbelastingen actief blijven. Gebruik metingen aan de accupackzijde en voorkom dat conversieverliezen dubbel worden meegerekend.
Architectuur | Controle-implicatie |
|---|---|
Het dockingstation levert stroom aan een ingebouwde lader. | De stroomvoorziening van het dockingstation moet binnen de ingangslimieten van de lader passen; de ingebouwde elektronica regelt het opladen van de batterij. |
De externe lader wordt aangesloten via de contactpunten van het dockingstation. | De externe lader moet voldoen aan de acculimieten en de gedefinieerde inschakel- of communicatie-interface. |
Dock met communicatiemogelijkheden | Aanwezigheid, gereedheid of telemetrie kunnen worden uitgewisseld, maar de veiligheid hangt af van de geïmplementeerde controlemechanismen. |
Een dockingstation zonder databus hoeft niet per se ongecontroleerd te zijn. Hardwaredetectie, vergrendelingen en een speciale ingebouwde lader kunnen samen een geldige architectuur vormen. Omgekeerd garandeert een communicatieverbinding op zich geen elektrische compatibiliteit of een veilige werking.
1.2 Stem de navigatienauwkeurigheid af op de contactgeometrie
Definieer de laterale, longitudinale, verticale en hoektoleranties voor het aanmeren. Houd rekening met vloervariaties, door de belasting veroorzaakte doorbuiging en herhaalbaarheid van de navigatie. Contactnauwkeurigheid, insteekdiepte en -kracht moeten een gekwalificeerde verbinding binnen het toegestane bereik garanderen zonder de robot of het aanmeer te beschadigen.
Het afvegen van contacten kan helpen om oppervlakteverontreiniging enigszins te verminderen, maar vervangt reiniging en inspectie niet. Specificeer het contactmateriaal, de beplating, de stroomreductie, de retentie- en vervangingscriteria aan de hand van de gegevens van de leverancier. Voorkom dat uitlijningskrachten worden uitgeoefend op niet-ondersteunde elektrische aansluitingen.
Deel 2: DC-laden en BMS-communicatie
2.1 Coördinatie van de laadregeling en batterijbeveiliging
De lader regelt de normale stroom en spanning. BMS Het systeem kan de toegestane laadlimieten communiceren en het opladen blokkeren wanneer de omstandigheden ongeschikt zijn. Het uitschakelen van de beveiliging is normaal gesproken een reactie op een storing, niet de standaardmethode om elk laadproces te beëindigen.
Veel lithium-ion-systemen gebruiken een celspecifiek constantstroom-/constante-spanningsprofiel, waarbij stroomherstel met een verlaagde stroomsterkte alleen is toegestaan en er geschikte beëindigingscriteria gelden. Pas geen onbeperkt druppelladen of willekeurig herstel toe op een overontladen accu. De normale instellingen moeten exact overeenkomen met de specificaties van de cellen en de accu.
Verwar het voorconditioneren van cellen met een lage stroomsterkte niet met het voorladen van de systeemcapaciteit voordat een stroomcircuit wordt gesloten. Dat laatste betreft inschakelstromen en vereist mogelijk een weerstand, gecontroleerd schakelen of een andere technische oplossing. Een softwarematige handshake alleen beperkt de inschakelstroom niet en detecteert niet elke elektrische storing.
2.2 Definieer het applicatieprotocol en de toestandsmachine
CAN en RS485 specificeren verschillende interfacelagen en maken twee producten niet interoperabel. Spreek af welke bericht-ID's, schaling, eenheden, bytevolgorde, update-intervallen, controles en firmwarecompatibiliteit er zijn. Documenteer de laadinschakeling, stroom- en spanningslimieten, temperatuurstatus, fouten en gereedheidssignalen waar deze worden gebruikt.
Land | Vereiste ontwerpbeslissing |
|---|---|
Benadering en detectie | Hoe de aanwezigheid van robots en de toegestane uitlijning worden vastgesteld. |
Aansluitingskwalificatie | Welke contact-, polariteits- en elektrische controles ondersteunt de hardware daadwerkelijk? |
Klaar om op te laden | Welke controller verleent toestemming en hoe worden geldige limieten verkregen? |
Het opladen | Updates van de huidige hellingshoek, spanningsregeling, thermische bewaking en limieten. |
Stoppen en loskoppelen | De stroomsterkte wordt verlaagd, de stroom wordt waar nodig uitgeschakeld en de vrijgave wordt bevestigd. |
Fout | Veilige reactie, alarm, herhalingslimieten en geautoriseerd herstel. |
Specificeer veilig gedrag voor ontbrekende, verouderde, onwaarschijnlijke of tegenstrijdige gegevens. Een lader mag niet oneindig doorgaan met het gebruiken van een oud verzoek met hoge stroomsterkte nadat de communicatie is mislukt. Selecteer de reactietijd en terugvalvoorwaarden via de systeemrisicoanalyse in plaats van een algemene time-out.
Voorkom bewegingen die stroomvoerende contacten zouden kunnen loskoppelen, tenzij de interface daar specifiek voor is ontworpen en gevalideerd. Coördineer het stopverzoek en de elektrische respons vóór het loskoppelen. Zorg ervoor dat noodzakelijke beveiligingsfuncties onafhankelijk blijven van de beschikbaarheid van het vlootnetwerk.
Deel 3: Mechanische interfaces voor herhaalde gebruikscycli
3.1 Contactweerstand, verwarming en slijtage
Evalueer het volledige laadtraject: contacten, kabel, klemmen, schakelaars en aansluitingen. Weerstandsverwarming neemt toe met het kwadraat van de stroomsterkte. Ter illustratie: een totale aansluitweerstand van 5 mΩ dissipeert 2 W bij 20 A. Dit voorbeeld is geen acceptabele temperatuur- of weerstandslimiet.
Meet de spanningsval en de lokale temperatuur onder representatieve omstandigheden wat betreft laadstroom, verkeerde uitlijning en veroudering van de contacten. Neem herhaaldelijk aanmeren, trillingen en vervuiling mee die relevant zijn voor de locatie. Definieer de acceptatiegrenzen en inspectie-intervallen op basis van testen en richtlijnen van de leverancier.
Een BMS (Battery Management System) meet niet automatisch de weerstand van de dockingcontacten. Detectie kan spanningsmetingen aan beide zijden, contacttemperatuursensoren of specifieke diagnostische hulpmiddelen vereisen. Identificeer de sensordekking en blinde vlekken in plaats van te beloven dat celtemperatuurbewaking elke verbinding beschermt.
3.2 Milieubescherming en toegang tot diensten
Binnenfabrieken, koelhuizen en buitenlocaties stellen verschillende eisen. Beoordeel de aanwezigheid van stof, geleidend vuil, vocht, reinigingsmiddelen en condensatie, indien van toepassing. Definieer de vereiste beschermingsgraad voor de juiste montage- en aansluitsituatie; een behuizingsclassificatie dekt niet automatisch blootgestelde laadcontacten.
Afdichtingen en ontluchtingsmembranen moeten voor de installatie worden geselecteerd en gevalideerd. Een ontluchting kan helpen bij het egaliseren van de druk, maar garandeert geen bescherming tegen condensatie of corrosie. Test de temperatuur in de behuizing en de contactwarmte met de werkelijke luchtstroom en de verwachte omgevingsomstandigheden.
Zorg voor veilige toegang om slijtageonderdelen te reinigen of te vervangen. Neem isolatie-instructies en criteria op voor beschadigde contacten, losse aansluitingen en versleten afdichtingen. Ook bij een vloot die continu in bedrijf is, is gepland onderhoud nodig, evenals een veilige manier om een dock buiten gebruik te stellen.
Deel 4: Telemetrie van het wagenpark, veiligheid en OEM-validatie
4.1 Telemetrie gebruiken om energieproblemen te scheiden van dockproblemen
Registreer aankomsttijd, dockingpogingen, laadovergangen, laadstatus van de batterij, gemeten stroom en spanning, beperkende factoren, temperatuur en storingen. Onderscheid wachttijd, uitlijntijd, actieve laadtijd en voltooide energieoverdracht. Een robot die een dock bezet, ontvangt niet noodzakelijkerwijs stroom.
Koppel de tijdstempels van de robot, het batterijbeheersysteem (BMS) en de lader om herhaalde herstarts of een laag laadvermogen te diagnosticeren. Een hoge schatting van het laadniveau kan een gemeten bevestiging van het laadproces niet vervangen. Valideer de nauwkeurigheid van de laadstatus en de reservelogica naarmate de batterij ouder wordt.
Telemetrie kan de onderhoudsplanning ondersteunen wanneer deze gekoppeld is aan vastgestelde drempelwaarden en gevalideerde trends. Ga niet uit van een universele 90-dagen storingsvoorspelling of een gegarandeerde voorspelling van het einde van de levensduur. Definieer wat de beschikbare metingen daadwerkelijk kunnen detecteren en beoordeel zowel valse alarmen als gemiste storingen.
Kies de chemische samenstelling op basis van massa, bruikbare energie, laadcapaciteit, temperatuur en levensduur. LiFePO4, NMC en LTO hebben elk hun eigen voor- en nadelen, maar de chemische namen garanderen geen vaste levensduur of laadduur. Test de gekozen cellen op de beoogde gebruiksduur.
4.2 Valideer de batterij, oplader en robot samen
Voor toepasbare industriële lithiumbatterijen, IEC 62619 behandelt veiligheidseisen en -testen. ISO-3691 4 Dit document behandelt zelfrijdende industriële trucks en hun systemen, inclusief toepasselijke AMR's. Bevestig de relevante edities, regionale toepassing en productomvang met het verantwoordelijke compliance-team. Geen van beide documenten keurt op zichzelf een volledige laadinstallatie goed.
Bepaal de elektrische veiligheid, EMC- en installatie-eisen van de lader voor de beoogde markt. Transporttests en samenvattingen van batterijtests staan los van de goedkeuring voor integratie in gebruik. testdocumentatie dat de geleverde configuratie en de bijbehorende beperkingen identificeert.
Valideer normaal opladen, lage en hoge toegestane batterijstatus, temperatuurlimieten, mislukte koppeling, contactdeining, communicatieverlies, onderbroken netvoeding en gecontroleerde ontkoppeling. Controleer stroomtransiënten en het opladen van de systeemcapaciteit waar relevant. Voer tests op gevaarlijke storingen uit met gekwalificeerd personeel en in geschikte faciliteiten.
Vraag leveranciers om interface-tekeningen, laadspecificaties, documentatie over applicatieprotocollen, firmwareversies en overeengekomen wijzigingsbeheer. Large Power kan ondersteunen robotbatterij-integratie op basis van deze vereisten. Geef bij uw aanvraag het ladermodel, de dockinginterface, de robotbelasting en de inschakelduur op. aangepaste batterijoplossing.
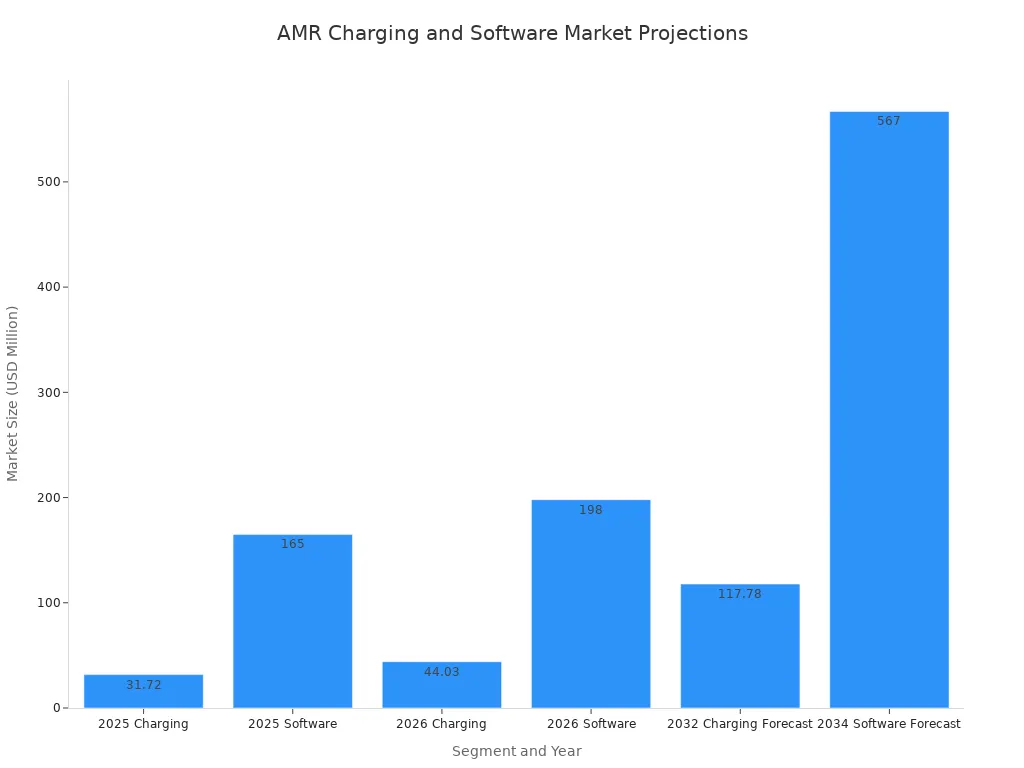
De marktprognoses in de bijbehorende afbeelding dienen uitsluitend als achtergrondinformatie. Ze vormen geen basis voor technische vereisten en voorspellen niet de prestaties van een specifiek laadsysteem; controleer de oorspronkelijke bronnen van de prognoses voordat u de cijfers ervan gebruikt bij commerciële beslissingen.
Betrouwbaar opladen begint met duidelijk omschreven verantwoordelijkheden en geverifieerde interfaces. Keur het accupakket, de lader en het dockingstation goed als een gecoördineerd systeem en controleer vervolgens wijzigingen aan contacten, cellen, firmware en laadinstellingen, zodat de productie consistent blijft met het gevalideerde ontwerp.
FAQ
Heeft elke AMR-lader directe BMS-communicatie nodig?
Nee. Sommige architecturen gebruiken een ingebouwde lader met gedefinieerde hardwarematige besturingselementen. Waar directe communicatie vereist is, moeten het applicatieprotocol, de limieten en het faalgedrag worden gespecificeerd. Het ontwerp moet veilig blijven, ook wanneer de verbinding niet beschikbaar is.
Bewijst een succesvolle handdruk dat de contacten veilig zijn?
Nee. Het bevestigt alleen de voorwaarden die de implementatie daadwerkelijk controleert. Contactinschakeling, stroomcapaciteit en verwarming vereisen mechanische en elektrische validatie. Het detecteren van weerstand of lokale oververhitting kan extra sensoren vereisen.
Hoe lang moet gelegenheidsladen duren?
Bereken dit op basis van de benodigde energie voor het bijvullen, het beschikbare laadvermogen van de batterij en de werkingsvensters. Houd rekening met afname van de laadtijd, temperatuurlimieten, robotbelasting en beschikbaarheid van de lader. Er bestaat geen vaste duur die geschikt is voor alle AMR's.
Kunnen CAN- of RS485-producten zonder verdere configuratie worden aangesloten?
Nee. Het afstemmen van elektrische interfaces is slechts het begin. Berichtdefinities, timing, eenheden, adressering en foutreacties moeten compatibel zijn en getest worden.
Wat moet er gebeuren als de communicatie tijdens het opladen uitvalt?
Het systeem moet binnen de opgegeven tijd overgaan op het gevalideerde terugval- of stopgedrag. Definieer de afhandeling van verlopen limieten, alarmen, herhaalpogingen en herstel. Ga er niet van uit dat het veilig is om door te gaan met het laatste verzoek.
Welke tests zijn belangrijk vóór de inzet van de vloot?
Controleer het laadgedrag, de contacttemperatuur, de toegestane uitlijningsafwijking, slijtage, blootstelling aan de omgeving en foutreacties van het geassembleerde systeem. Test de ordelijke stroomuitschakeling vóór het loskoppelen en bevestig dat de telemetrie onderscheid maakt tussen het aankoppelen en de daadwerkelijke energieoverdracht.


