

Kort antwoord: Specificeer een blind-match connector op basis van de meest ongunstige docking-offsets van de robot, de vereiste contactvolgorde en de verwachte koppelingscycli. Valideer deze vereisten in de daadwerkelijke rails, vergrendeling en behuizing. Als het pakket kan worden aangesloten terwijl het onder spanning staat, controleer dan afzonderlijk de gedeeltelijke invoeging en het inschakelgedrag van de host.
Een blind-mate connector is een stekker- en contactdoosinterface die is ontworpen om verbinding te maken wanneer de contactvlakken niet zichtbaar of niet met de hand op elkaar uitgelijnd kunnen worden.
Dit artikel beschouwt uitlijning, contactvolgorde en koppelingsduur als gekoppelde ontwerpvariabelen voor lithiumbatterijpakketten, en niet als afzonderlijke specificaties. Elk hoofdgedeelte eindigt met toepassingsgeschiktheid, conformiteit en kosten. De focus ligt op robotspecifieke dockingtolerantie, gedeeltelijke invoeging en validatie, in plaats van een algemene interface voor verwijderbare pakketten.
Key Takeaways
Geleidingselementen en zwevende ophangingen corrigeren kleine uitlijningsfouten, maar u moet de werkelijke tolerantiestapel meten.
De verschillende lengtes van de pinnen bepalen de volgorde waarin de contacten tot stand komen: eerst aarde, dan voeding, dan signaal, zodat hot-plugging veilig blijft.
Test een gedeeltelijke invoeging om er zeker van te zijn dat er geen stroom vloeit en er geen BMS-foutmeldingen verschijnen wanneer het aanmeren halverwege stopt.
Stem de levensduur van de connector af op de chemische samenstelling van uw batterij: LiFePO4-accu's vereisen een hogere cyclusduur dan NMC-accu's.
Test de connectoren met uw eigen docking-armatuur en duty-cycle-test, en niet alleen met de specificaties in het datasheet.
Deel 1: Uitlijning van blindgekoppelde batterijconnectoren voor robots
1.1 Kenmerken van de geleider en drijvermontage
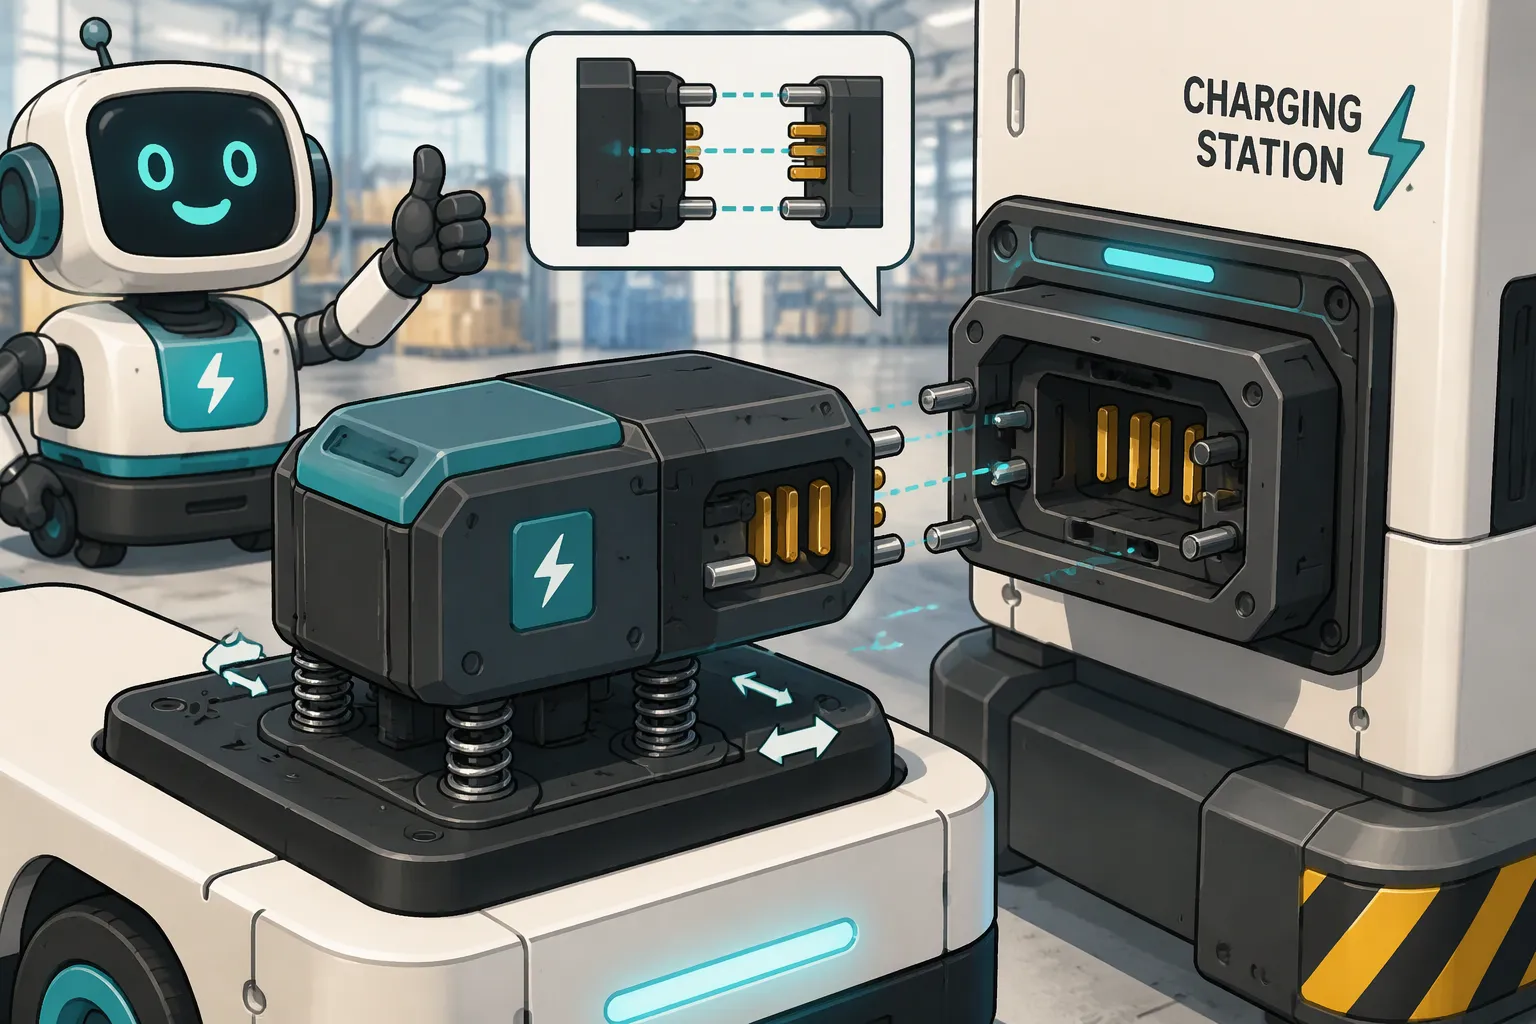
De uitlijning begint al voordat er contact is. Afschuiningen en aanloopvlakken op de stekker en het contactslot geleiden de twee helften naar elkaar toe wanneer ze elkaar naderen. Een brede aanloopvlak zet een grote zijwaartse afwijking om in een kleine corrigerende beweging. Geleidepinnen en geleidesleuven nemen het over zodra de vlakken dicht bij elkaar zijn. Deze elementen absorberen eerst hoekfouten, vervolgens zijwaartse fouten, en centreren het contactvlak voordat de pinnen in elkaar grijpen.
De serie zwevende connectoren voegt een tweede correctielaag toe. De connectorbehuizing is gemonteerd op een veerbelaste of verschuifbare basis. Deze basis beweegt enkele tienden van een millimeter in elke richting, waardoor de connector zijn tegenhanger kan vinden. Zwevende connectoren werken goed in krappe ruimtes, zoals een accupack achter het achterpaneel van een robot. De zweefbeweging moet groter zijn dan de resterende uitlijningsafwijking van de koppelingsmethode. Zo niet, dan loopt de connector vast en dragen de geleidingselementen de volledige belasting.
Laadstations voor AMR's en AGV's in magazijnen zijn dagelijks afhankelijk van deze combinatie. Een voertuig uit de vloot rijdt achteruit een laadstation in met een nauwkeurigheid van centimeters, waarna de geleidingselementen de resterende opening dichten. Medische servicerobots vereisen een voorzichtigere aanpak, omdat een abrupte stop de lading kan verstoren. Beveiligingsrobots laden buiten in, waar thermische uitzetting de montage gedurende de dag kan beïnvloeden. NASA's robotgestuurde blind-mate interface laat hetzelfde principe op grotere schaal zien: een robotarm positioneert de twee helften, waarna de interface de structurele en elektrische verbinding tot stand brengt zonder menselijke tussenkomst.
1.2 Tolerantiestapeling en dockingvalidatie
Uitlijnfouten stapelen zich op over drie onderdelen: het robotchassis, het accupakket en de connectorbevestiging. Elk onderdeel heeft zijn eigen maattolerantie en elke verbinding draagt bij aan de opeenhoping van fouten. De meeste blinde connectoren vereisen nog steeds relatief nauwe uitlijntoleranties, zelfs met zwevende bevestigingen. Een ruime tolerantie van het chassis kan de volledige speling opgebruiken voordat de connector een fout detecteert.
Validatie moet de werkelijke stapel meten, niet de nominale tekening. Ingenieurs moeten de docking-armatuur bouwen, het daadwerkelijke pakket monteren en de laterale en hoekafwijking bij het eerste contact registreren gedurende meerdere naderingscycli. Deze test legt de meest ongunstige situatie bloot, waarbij doorbuiging van het chassis, doorbuiging van het pakket en montagefouten in dezelfde richting wijzen.
De toepassing bepaalt de keuze tussen strakke en losse uitlijningsontwerpen. LiFePO4-accu's zijn geschikt voor het koppelen van voertuigen met een hoge cyclusfrequentie, waarbij herhaalbare uitlijning de levensduur van de contacten over duizenden koppelingen verlengt. NMC-accu's zijn geschikt voor energiezuinige platforms, waar de massa en stijfheid van de accu de opbouw beïnvloeden. Conformiteit is hierbij van belang: IEC 62133-2 behandelt de veiligheid van lithium-secundaire cellen en batterijen in draagbare toepassingen, UL 2054 behandelt accupakketten voor huishoudelijk en commercieel gebruik, en ISO 3691-4 gaat over zelfrijdende industriële trucks en hun systemen. Een strakkere uitlijning kost meer aan bewerkings- en opspanprecisie. Een lossere uitlijning bespaart kosten, maar verplaatst de belasting naar de contacten en geleidingselementen. De juiste balans hangt af van de herhaalbaarheid van de koppeling, de omvang van het wagenpark en de toegankelijkheid voor onderhoud.
Deel 2: Contactvolgorde voor veilige stroomoverdracht
2.1 Verspringende pinnen en hot-plug-veiligheid
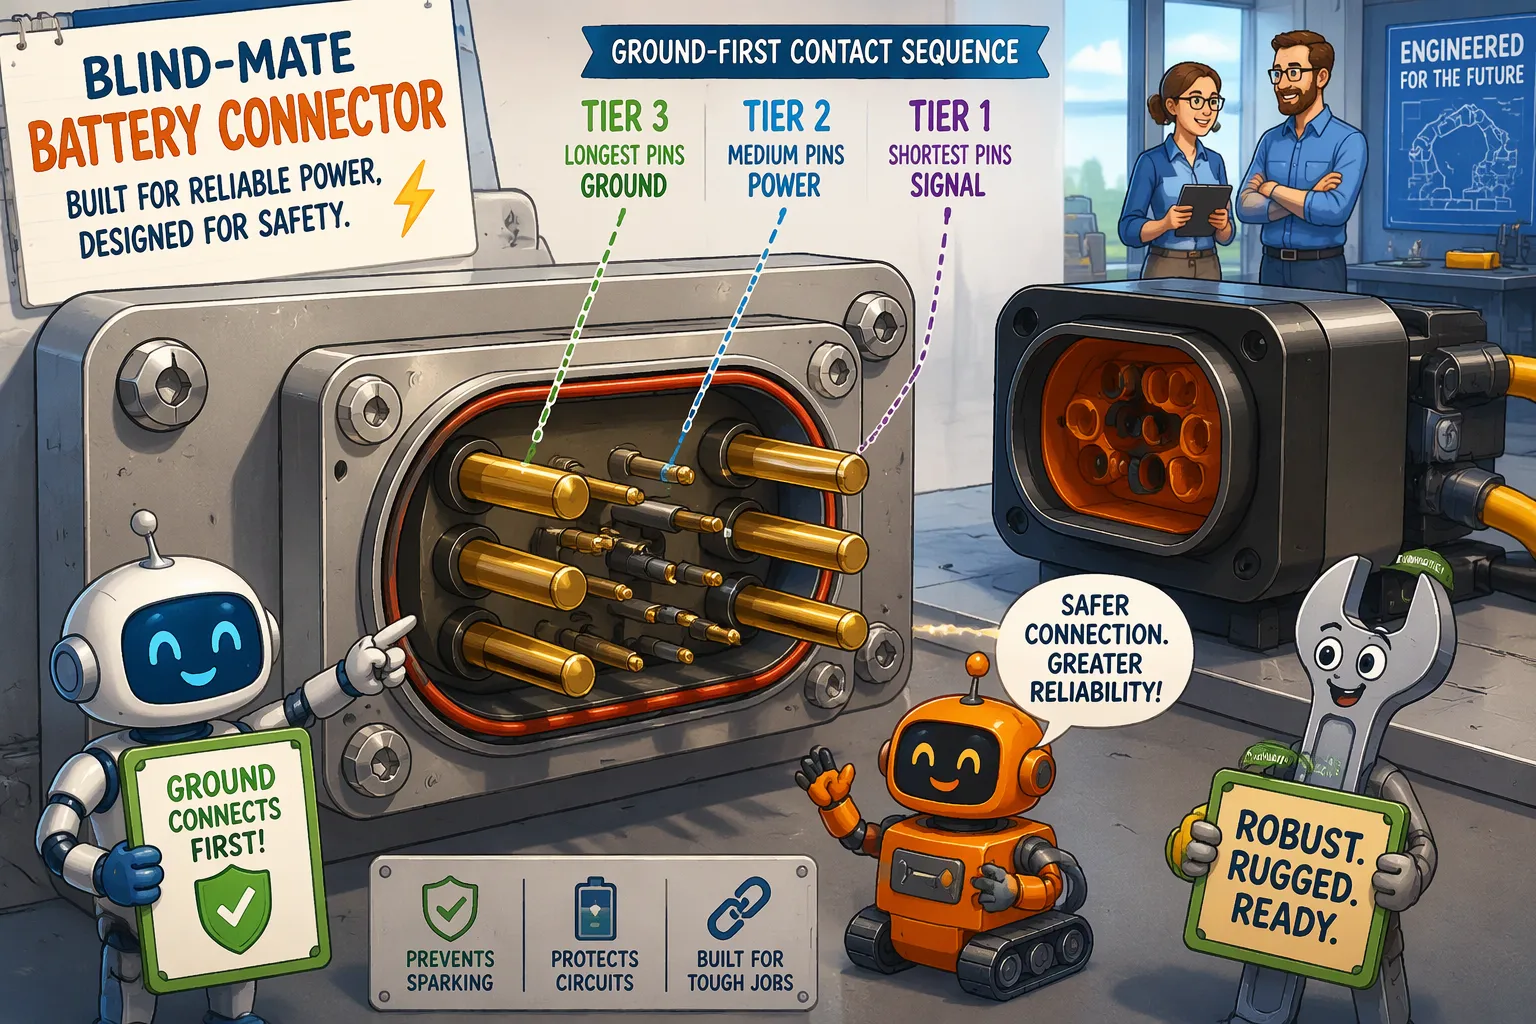
De contactvolgorde is een mechanisch plan dat is ingebouwd in de lengte van de pinnen. Een typische lay-out gebruikt drie lagen. De pre-contactpinnen zijn het langst en maken als eerste contact; ze voeren de massa en een laagspanningssignaal, zodat het accupakket en de robot een gemeenschappelijke referentie hebben voordat er stroom gaat lopen. De hoofdvoedingspinnen bevinden zich in de middelste laag en sluiten het pad voor hoge stroom. De post-contactpinnen zijn het kortst en sluiten als laatste; ze voeren status-, inschakel- of vergrendelingslijnen die het systeem laten weten dat de koppeling voltooid is.
Ingenieurs moeten deze volgorde op de connector zelf controleren en er niet zomaar vanuit gaan. De lengte van de pinnen varieert per serie, en bij sommige ontwerpen zijn de lagen omgedraaid of bevinden de signaalpinnen zich in een aparte behuizing. Blind aansluiten en inbrengen onder spanning zijn ook aparte problemen. Een connector kan perfect in elkaar passen en toch een vonk veroorzaken als de voedingspinnen sluiten voordat de massa-aansluitingen sluiten.
De veiligheid bij hot-plugging is afhankelijk van de volgorde waarin de massa eerst contact maakt. Wanneer een robot aanmeert terwijl het accupakket onder spanning staat, egaliseert de voorcontact-massapin de potentiaal voordat de voedingspinnen contact maken. Deze stap beperkt vonkvorming bij de voedingscontacten en regelt de inschakelstroom die in de ingangscapaciteit van het accupakket vloeit. Zonder deze stap kan een snelle spanningssprong het batterijbeheersysteem (BMS) activeren vanwege overstroom- of kortsluitbeveiliging, waardoor het aanmeren mislukt, zelfs als de mechanische koppeling wel is gelukt. Dezelfde logica werkt in omgekeerde richting tijdens het loskoppelen: de massa moet als laatste worden verbroken, zodat de inschakellijn als eerste wegvalt en het systeem het voedingspad netjes afsluit. Een BMS dat een fout registreert bij een vonkvorming, houdt het accupakket offline tot een service-reset, wat kostbaar is in een vloot. Ontwerpers die meer willen weten over beveiligingsdrempels kunnen de documentatie raadplegen. Basisprincipes van BMS en PCM.
2.2 Gedeeltelijke invoeging en sequentieverificatie
Een robot kan soms midden in het aankoppelproces vastlopen. De aandrijving slaat af, een obstakel blokkeert de nadering, of het aankoppelpunt verliest zijn uitlijning op de laatste centimeter. In die situatie kunnen de pre-contactpinnen elkaar raken terwijl de voedingspinnen open blijven. De accu ontvangt wel massa en signaal, maar geen hoofdpad, en de robot leest een onvolledige koppeling.
Een goed sequentieontwerp zet die toestand om in een detecteerbaar signaal. De inschakellijn na contact blijft open tot volledige invoer, zodat de robotcontroller "niet gereed" ziet en kan terugtrekken en het opnieuw kan proberen. Sommige ontwerpen voegen een speciale pin voor koppelingsdetectie toe op de kortste laag voor hetzelfde doel. Verificatie hoort thuis in de test van de docking-armatuur: engineers moeten een gedeeltelijke nadering aansturen, de positie vasthouden en bevestigen dat er geen stroom vloeit en dat er geen BMS-foutmeldingen zijn.
De toepassing bepaalt het aantal pinnen. LiFePO4-accu's in magazijn-AMR's en AGV's profiteren van een volledige sequentie met enable- en thermistorlijnen, omdat duizenden docking-evenementen het risico van één enkele defecte aansluiting vergroten. NMC-accu's in energiezuinige medische of beveiligingssystemen hebben vaak dezelfde lijnen nodig voor thermische bewaking. LCO- en LMO-accu's komen minder vaak voor in dockingrobots, waar de levensduur en thermische marge belangrijker zijn. De conformiteit volgt de accunorm: IEC 62133-2 en UL 2054 dekken de accu, en ISO 3691-4 dekt het zelfrijdende trucksysteem. Extra signaalpinnen verhogen de connectorkosten en de insteekkracht, dus ontwerpen met alleen voeding zijn geschikt voor dockingstations met lage spanning en een laag aantal cycli, waar het BMS de inschakelstroom zelf afhandelt.
Deel 3: De levensduur van blindgekoppelde batterijconnectoren voor robots
3.1 Cyclustesten en degradatiemechanismen
De cyclusaantallen in de datasheet zijn gebaseerd op tests op een schone testopstelling. Bij daadwerkelijke robotbelasting komen stof, trillingen en gedeeltelijke koppelingen voor. Ingenieurs dienen de levensduur van koppelingen te testen met behulp van de daadwerkelijke beweging van het dockingstation, niet met een rechte lijn in het laboratorium. Verschillende normen dienen als leidraad voor deze tests:
IEC 60512 biedt testmethoden voor contactweerstand en temperatuurstijging.
IEC 61984 stelt criteria vast voor de veiligheid en mechanische duurzaamheid van connectoren.
UL 1977 heeft betrekking op componentconnectoren voor data, signaal en voeding in Noord-Amerika.
CSA C22.2 nr. 182.3 behandelt de veiligheid en constructie van connectoren.
Vier mechanismen veroorzaken slijtage. Contactslijtage verwijdert materiaal bij elk contactpunt. Wrijvingscorrosie vormt oxidefilms bij kleine trillingsamplitudes, waardoor de weerstand toeneemt. Doorslijtage van de beplating legt de basislegering bloot, die sneller corrodeert. Een verandering in de inbrengkracht laat zien dat de contactgeometrie is veranderd. Een blinde connector van het ladetype, geschikt voor 500 tot 2,000 cycli, zoals Anern rapporteert, laat zien hoe groot de spreiding kan zijn.
3.2 Plating, materialen en levensduurclassificaties
De keuze van de plating moet overeenkomen met het aantal laadcycli, niet met de stroomsterkte. Volgens Sybusbar is voor een tinlaag een veegbeweging van 1.5 tot 2.5 mm met matige kracht nodig om de oxidelaag te verwijderen. Deze veegbeweging is geschikt voor onderhoudsdoeleinden, maar minder geschikt voor een hoogfrequent schakelstation. Goud verdraagt een langere veegbeweging en is bestand tegen wrijving, maar goud op een hoogstroomcontact is te duur; ontwerpers reserveren het daarom voor signaalpinnen in dezelfde behuizing.
De levensduurclassificatie moet aansluiten bij de celchemie. LiFePO4-accu's die 2,000 tot 5,000 laadcycli meegaan, vereisen een connector met een overeenkomstige levensduurclassificatie. NMC-accu's in systemen met 500 tot 1,000 laadcycli hebben minder nodig. Dit zijn referentiebereiken op celniveau, geen garanties voor het hele accupakket.
Toepassingsgeschiktheid, conformiteit en kosten per betrouwbare partner geven de doorslag. IEC 60529 is van toepassing wanneer de behuizing een IP-classificatie nodig heeft, en die classificatie moet overeenkomen met het samengestelde systeem. IEC 60664-1 is een richtlijn voor isolatiecoördinatie. Valideer kandidaten met uw eigen docking-armatuur en een duty-cycle test.
Uitlijning, contactvolgorde en koppelingsduur vormen één ontwerpsysteem. Lossere float-montages vergemakkelijken het aankoppelen, maar belasten de contacten. Langere pre-contactpinnen verbeteren de hot-plug-veiligheid, maar verhogen de inbrengkracht. Amphenol LTW geeft voor zijn verwisselbare connector een speling van plus of minus 1.5 mm in de X/Y-richting en een IP67-classificatie in gekoppelde en niet-gekoppelde toestand, wat aantoont dat de gepubliceerde spelingwaarden slechts één as ondersteunen.
Een checklist voor de selectie moet de volgende aspecten omvatten: tolerantie bij het aansluiten, continue stroom en spanning, signaalvereisten, hot-plug-vereisten, verwachte cyclusduur, bescherming tegen indringing van vocht en stof, naleving van normen en kosten per betrouwbare connector. De inkoopgids van Alibaba adviseert om te streven naar minimaal 5,000 nominale cycli en om connectorvervanging elke 18 tot 36 maanden te plannen.
Valideer kandidaat-batterijconnectoren voor robots met uw eigen docking-armatuur en een duty-cycle-test. De specificaties in het datasheet geven geen indicatie van de prestaties van uw robotvloot.
FAQ
Maakt een blinde connector een nauwkeurige uitlijning van het dockingstation overbodig?
Nee. Geleidingsfuncties en zwevende bevestigingen corrigeren slechts kleine afwijkingen. De meeste blinde connectoren vereisen nog steeds vrij nauwe uitlijningstoleranties. De zwevende beweging moet groter zijn dan de resterende uitlijningsfout van de dockingmethode. Ingenieurs moeten de werkelijke tolerantiestapel over chassis, pakket en bevestiging meten voordat ze een gepubliceerde zwevende waarde vertrouwen.
Kan een robot een lithiumbatterij veilig hot-pluggen zonder een sequentiële connector?
De veiligheid van hot-plugging hangt af van de daadwerkelijke contactvolgorde, niet van het label op de connector. Een volgorde waarbij de massa eerst wordt aangesloten, beperkt vlambogen en inschakelstroom. Een volgorde waarbij de voeding eerst wordt aangesloten, kan de overstroombeveiliging van het gebouwbeheersysteem activeren, zelfs als de mechanische aansluiting er schoon uitziet. Technici moeten de pinconfiguratie van het daadwerkelijke onderdeel controleren en een test uitvoeren waarbij de connector onder spanning wordt aangesloten.
Wat gebeurt er als een robot halverwege het aanmeren stopt?
De pre-contactpinnen kunnen elkaar raken terwijl de voedingspinnen open blijven. Een goed ontworpen interface gebruikt de kortste enable- of mate-detect-pin om een onvolledige koppeling te melden. De controller ziet dan "niet gereed", trekt zich terug en probeert het opnieuw. De docking-test moet een gedeeltelijke nadering initiëren en bevestigen dat er geen stroom vloeit en dat er geen BMS-foutmeldingen zijn.
Voor hoeveel koppelcycli moet een robotbatterijconnector geschikt zijn?
De classificatie moet overeenkomen met de belasting van het accupakket. LiFePO4-accupakketten die 2,000 tot 5,000 laadcycli meegaan, rechtvaardigen een connector met een vergelijkbare levensduur. NMC-accupakketten in platforms met 500 tot 1,000 laadcycli hebben minder nodig. Dit zijn referentiewaarden op celniveau, geen garanties voor het hele accupakket. Een eerder genoemde koopgids adviseert om voor laadstations met intensief gebruik te streven naar een nominale levensduur van minimaal 5,000 laadcycli.
Welke normen gelden voor blinde batterijconnectoren op robots?
IEC 60512 beschrijft testmethoden voor contactweerstand en temperatuurstijging. IEC 61984 stelt criteria vast voor de veiligheid en mechanische duurzaamheid van connectoren. UL 1977 en CSA C22.2 nr. 182.3 behandelen componentconnectoren in Noord-Amerika. De veiligheid van de behuizing voldoet aan IEC 62133-2 en UL 2054. Zelfrijdende trucks vallen onder ISO 3691-4 en de bescherming tegen indringing van stof en water volgt IEC 60529.


