

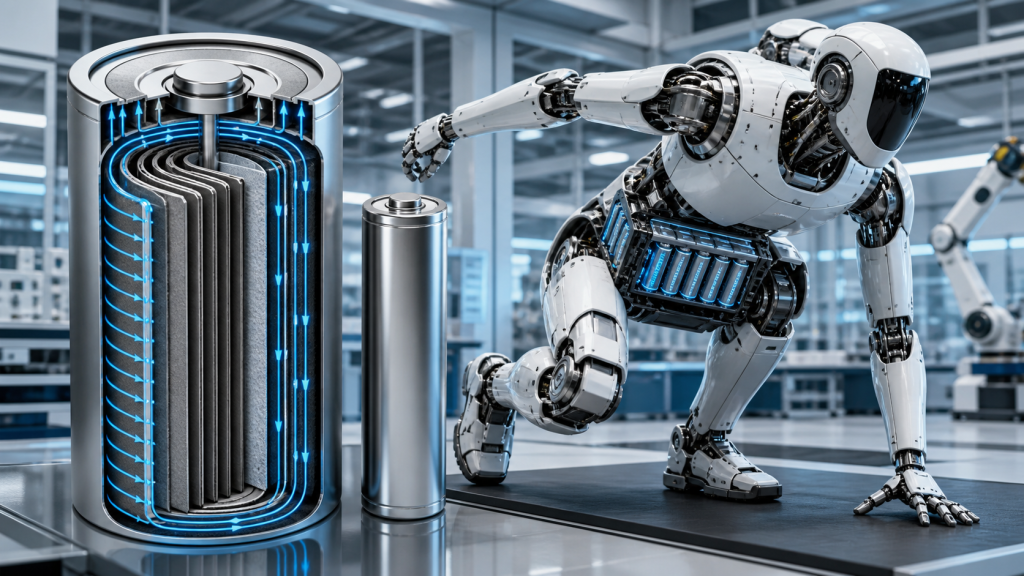
Mensachtige robots stellen ongebruikelijke eisen aan hun energievoorziening. Gewrichtsmotoren kunnen scherpe stroompulsen vereisen tijdens het tillen, accelereren, hurken of het herstellen van het evenwicht, terwijl de ingebouwde computer- en sensorsystemen een continue achtergrondbelasting creëren. Bij deze toepassingen is de batterijkeuze niet alleen een kwestie van energiedichtheid. Vermogensdichtheid, spanningsstabiliteit, interne weerstand, thermisch gedrag en consistentie op batterijniveau hebben een directe invloed op de robotprestaties.
Snel antwoord
Cilindrische cellen zonder tussenplaten verkorten en verdelen het stroompad over de elektroderand in plaats van de stroom te concentreren via één of meerdere conventionele tussenplaten. Deze architectuur kan de interne weerstand verlagen, de stroomverdeling verbeteren en lokale oververhitting tijdens gebruik met hoog vermogen beperken. Voor humanoïde robots kunnen deze voordelen zorgen voor een snellere piekvermogensrespons en beter beheersbare packtemperaturen. De constructie zonder tussenplaten garandeert echter niet automatisch snel opladen, een lange levensduur of een betrouwbare robotbatterij. De kwaliteit van de cellen, de onderlinge verbindingen van het pack, het thermisch beheer, de BMS-kalibratie en de coördinatie met de lader blijven doorslaggevend.
Key Takeaways
- Batterijen voor humanoïde robots moeten worden beoordeeld op hun aanhoudend vermogen en de reactiesnelheid bij spanningsschommelingen, en niet alleen op hun energiedichtheid.
- Tafelloze cellen verdelen de stroomafname over een bredere elektroderand, waardoor de weerstand en plaatselijke warmteontwikkeling worden verminderd.
- Een lagere celweerstand kan de prestaties bij hoge stroomsterkte verbeteren, maar de busbars, lasnaden, connectoren en bedrading van het accupakket kunnen de volgende knelpunten vormen.
- Een hoge ontladingssnelheid betekent niet automatisch dat snelladen veilig is.
- De consistentie van de cellen, de koeling, de beveiligingslogica en de communicatie met de lader bepalen de betrouwbaarheid van het accupakket.
- Robotfabrikanten zouden de prestaties moeten valideren met behulp van realistische bewegingsprofielen in plaats van alleen te vertrouwen op specificaties voor korte stroompulsen.
Deel 1: Waarom humanoïde robots een probleem hebben met de energiedichtheid
1.1 Dynamische beweging creëert korte, hoogstroombelastingen
Een robot verbruikt zelden constant stroom. Lopen, staan, tillen, plotselinge versnelling, het vergrendelen van gewrichten en het herstellen van externe verstoringen kunnen zeer uiteenlopende elektrische belastingen veroorzaken. Een batterij kan tijdens normale bewegingen een matige stroom leveren en vervolgens een veel hogere piekbelasting te verwerken krijgen wanneer meerdere gewrichtsmotoren tegelijkertijd actief zijn.
Dit betekent dat een cel die op basis van een ampère-uurberekening voldoende lijkt, tijdens dynamisch gebruik toch een te grote spanningsdaling of oververhitting kan veroorzaken. Ingenieurs dienen het volgende te evalueren:
- Continue ontlaadstroom
- Piekstroomsterkte en -duur
- Spanningsdaling tijdens herhaalde pulsen
- Temperatuurstijging gedurende een volledige bedrijfscyclus
- Vermogen bij lage laadstatus
- Prestaties na honderden cycli
1.2 Energiedichtheid is belangrijk, maar niet de enige prioriteit.
Een hogere energiedichtheid kan de gebruiksduur verlengen of het gewicht van de accu verminderen, maar een robot heeft ook voldoende vermogensdichtheid nodig om de opgeslagen energie om te zetten in bruikbare mechanische output. Een lichtgewicht, energiezuinige cel is mogelijk niet geschikt als de interne weerstand ervan een te grote spanningsval veroorzaakt tijdens piekbelastingen.
Het technische doel is daarom om een balans te vinden tussen looptijd, massa, volume, uitgangsvermogen, koelingsvereisten en levensduur. Large Power ontwikkelt op maat gemaakte robotbatterijoplossingen afhankelijk van de werkelijke motorbelasting, de besturingsarchitectuur, de installatieruimte en de bedrijfsomgeving.
Deel 2: Wat is een tablettenloze batterijcel?
2.1 Terminologie zonder tabellen versus met volledige tabbladen
De industrie gebruikt doorgaans de term tabellen celHoewel de elektrode nog steeds een elektrische verbinding met de terminal nodig heeft. De term beschrijft over het algemeen een ontwerp waarbij een groot deel van de elektrode-rand fungeert als een continue of gedistribueerde stroomafname-interface. Afhankelijk van de fabrikant en de productiemethode kan het ook worden aangeduid als een full-tab, continuous-tab of shingled-tab architectuur.
Een conventionele cilindrische cel verzamelt stroom via een of meerdere afzonderlijke contactpunten. De stroom moet zich zijdelings door de folie verplaatsen voordat deze de verbindingspunten bereikt. Bij een ontwerp met contactpunten is het effectieve stroompad korter en verdeeld over een groter oppervlak.
2.2 Waarom de huidige koers ertoe doet
De elektrische weerstand zet een deel van de output van de batterij om in warmte volgens... P = I²ROmdat de warmteontwikkeling toeneemt met het kwadraat van de stroomsterkte, kan zelfs een bescheiden weerstandsverlaging waardevol zijn tijdens robotbewegingen met hoge stroomsterkte.
| Ontwerpoverweging | Conventionele tabstructuur | Tabelstructuur |
|---|---|---|
| Huidige collectie | Geconcentreerd op afzonderlijke tabbladen | Verdeeld langs een bredere elektroderand |
| Effectief huidig pad | Langere gedeeltes van de folie | Over het algemeen korter en gelijkmatiger. |
| Lokale verwarming | Waarschijnlijker in de buurt van tab-regio's | Mogelijk verminderd door gedistribueerde inzameling. |
| Hoge stroomrespons | Dit hangt sterk af van het aantal tabbladen en de plaatsing ervan. | Kan een lagere weerstand en een verbeterde vermogensafgifte ondersteunen. |
| Productie | Volwassen en breed gestandaardiseerd | Meer veeleisende randvorming, uitlijning en lasnaden |
Deel 3: Voordelen van accupakketten voor humanoïde robots
3.1 Lagere interne weerstand en verminderde spanningsdip
Wanneer meerdere actuatoren tegelijkertijd stroom nodig hebben, kan een lagere celweerstand ervoor zorgen dat het accupakket een stabielere spanning behoudt. Dit is gunstig voor motorcontrollers, computerhardware en veiligheidselektronica die mogelijk slecht reageren op een abrupte spanningsdaling.
Het voordeel moet op pakketniveau worden geverifieerd. Nikkelstrips, koperen stroomrails, lasnaden, zekeringen, connectoren, kabels en contactoren verhogen allemaal de weerstand. Zodra de celweerstand is verlaagd, kunnen deze componenten een groter deel van het totale verlies verklaren.
3.2 Gelijkmatigere warmteverdeling
Gedistribueerde stroomafname kan de geconcentreerde verhitting rond individuele contactpunten verminderen. Een meer uniforme celtemperatuur kan de koeling van het accupakket vereenvoudigen en temperatuurverschillen tussen cellen verkleinen. Dit is belangrijk omdat een ongelijke temperatuur ongelijkmatige veroudering versnelt, wat de onbalans kan vergroten en de bruikbare capaciteit van het accupakket kan verminderen.
Een tafelloze architectuur elimineert warmte niet. Werking met hoge stroomsterkte leidt nog steeds tot elektrochemische en resistieve verliezen. Ingenieurs moeten zorgen voor geschikte thermische geleiding, sensorplaatsing, onderlinge afstand, ventilatie van de behuizing en bedrijfslimieten.
3.3 Betere ondersteuning voor herhaalde hoogvermogensgebeurtenissen
Een humanoïde robot kan tijdens een dienst dezelfde veeleisende beweging vele malen herhalen. Een bruikbare, krachtige batterij moet daarom herhaalde pulsen aankunnen zonder overmatige cumulatieve opwarming. Tests moeten de werkelijke bewegingscyclus van de robot nabootsen in plaats van slechts één korte puls in het laboratorium toe te passen.
Aanbevolen metingen omvatten de minimale pakketspanning, de maximale celtemperatuur, het temperatuurverschil, de temperatuur van het stroompad bij lasnaden en connectoren, en de hersteltijd tussen stroomonderbrekingen.
Deel 4: Technische afwegingen en productiebeperkingen
4.1 Tabelcellen zijn moeilijker te produceren
De rand van de verdeelde elektrode moet consistent gevormd, uitgelijnd en verbonden zijn. Variaties in de randgeometrie of de laskwaliteit kunnen leiden tot een ongelijkmatige stroomverdeling, verhoogde weerstand of mechanische zwakte. De eisen aan de productieopbrengst en kwaliteitscontrole kunnen daarom strenger zijn dan bij conventionele cellen met lipjes.
4.2 Prestaties op celniveau bieden geen garantie voor prestaties op pakketniveau.
Een cel met een lage weerstand kan nog steeds ondermaats presteren in een accupakket met slecht ontworpen interconnecties of inconsistente koeling. Accupakketontwerpers zouden het volgende moeten evalueren:
- Verdeling van de gelijkstroomweerstand tussen cellen
- Lasweerstand en mechanische sterkte
- Materiaal en dwarsdoorsnede van de stroomrail
- Zekering- en contactorweerstand
- Temperatuur van de connector bij continue stroomtoevoer
- Sensorlocatie en thermische reactietijd
- Parallelle stroomdeling
4.3 Capaciteit, vermogen en levensduur moeten in balans zijn.
Het optimaliseren van een elektrode voor een hoog vermogen kan de energiedichtheid, de levensduur of de kosten beïnvloeden. De beste cel is niet per se degene met de hoogste geadverteerde ontladingssnelheid. Robotfabrikanten moeten de volgende factoren vergelijken: aanhoudende prestaties, temperatuurstijging, verouderingsgedrag, leveringszekerheid en integratievereisten van het accupakket.
Deel 5: Tabelloze cellen vormen slechts een onderdeel van het energiesysteem van de robot
Cellen zonder tabellen kunnen de stroomweerstand verlagen en de warmteverdeling tijdens ontlading met hoog vermogen verbeteren, maar de celstructuur alleen bepaalt niet de operationele tijd van de robot. Een praktisch energiesysteem voor robots moet de cellen, het accupakket en de Batterijbeheersysteem (BMS), oplader en robotcontroller.
Na bewegingen met een hoge belasting, zoals tillen, springen of snel accelereren, kan de batterij met een verhoogde temperatuur, een lage laadstatus of een toenemende onbalans tussen de cellen in het laadstation terechtkomen. Het toepassen van dezelfde vaste laadstroom onder alle omstandigheden kan de degradatie versnellen of ervoor zorgen dat individuele cellen dichter bij hun spannings- en temperatuurlimieten komen.
Een slim laadproces moet de volgende volgorde volgen:
Batterijidentificatie → statusbepaling → veiligheidscontrole → selectie van de laadstrategie → dynamische stroomregeling → continue bewaking → voltooiing van het laadproces
Via CAN- of RS-485-communicatie kan de lader informatie over de accuspanning, celspanning, temperatuur, laadstatus en storingen van het batterijbeheersysteem (BMS) ontvangen. De laadstroom kan vervolgens worden verlaagd of de laadcyclus worden onderbroken wanneer de batterij de thermische of spanningslimieten nadert.
5.1 Waarom tablets niet automatisch snelladen betekent
Een lagere interne weerstand kan een accucel helpen om een hogere stroomsterkte aan te kunnen met minder weerstandswarmte. Dit betekent echter niet automatisch dat de cel of het accupakket geschikt is voor snelladen. De laadprestaties zijn ook afhankelijk van:
- Celchemie en elektrodeontwerp
- Limieten voor lithiumafzetting op de anode
- Celtemperatuur en thermische uniformiteit
- Interconnectieweerstand op pakketniveau
- Nauwkeurigheid van celmatching en -balancering
- BMS-beveiligingsdrempels
- Communicatie- en besturingslogica van de lader
Voor humanoïde robots moet de laadsnelheid worden bepaald door gevalideerde stroom-, spannings-, temperatuur- en levensduurgrenzen, in plaats van door de maximale ontladingscapaciteit van de cel.
5.2 Van handmatig opladen naar autonoom opladen
Naarmate robots hun intrede doen in fabrieken, magazijnen, inspectielocaties en serviceomgevingen, zal autonoom opladen onderdeel worden van het besturingssysteem in plaats van een losstaand accessoire. Een volwaardige workflow kan het volgende omvatten:
Detectie van laag energieverbruik → terugkeer naar laadstation → identificatie van het accupakket → veiligheidscontrole → gecontroleerd opladen → bevestiging van voltooiing → terugkeer naar gebruik
Dit maakt de integratie van energiesystemen bijzonder belangrijk. Bij een op maat gemaakte robotaccu moet rekening worden gehouden met de celstructuur, de accupackarchitectuur, het thermisch beheer, de BMS-communicatie, de laadinterface en de gebruiksduur. Voor vlootbeheerders is het uiteindelijke doel niet alleen de kortste laadtijd. Het gaat om een hogere beschikbaarheid van de robot met een gecontroleerde temperatuur, een voorspelbare levensduur van de accu en minder handmatige tussenkomst.
Deel 6: Hoe evalueer je tabelloze cellen voor een robotproject?
6.1 Test de continue stroom, niet alleen de piekstroom.
Een korte pulswaarde geeft mogelijk geen goede weergave van de herhaalde hoge belasting van een robot. Vraag spannings- en temperatuurcurven aan voor een realistische periode met constante stroom en voor herhaalde pulscycli. Controleer voor elke vergelijking de beginstatus van de lading en de omgevingstemperatuur.
6.2 Vergelijk de weerstand en consistentie binnen dezelfde batch.
De gemiddelde weerstand is niet voldoende. De spreiding tussen cellen beïnvloedt de stroomverdeling bij parallelle schakelingen en de veroudering van het pakket. Definieer inspectielimieten voor capaciteit, nullastspanning, gelijkstroomweerstand, afmetingen, gewicht en traceerbaarheid.
6.3 Prestaties meten na veroudering
Een nieuwe cel kan uitstekende prestaties leveren, maar robotplatformen vereisen voorspelbare prestaties over tijd. Evalueer het capaciteitsbehoud, de weerstandstoename, de spanningsdaling en de temperatuurstijging na representatieve cycli. Criteria voor het einde van de levensduur moeten zowel het vermogen als de resterende capaciteit omvatten.
6.4 Validatie van de prestaties bij lage temperaturen
Robots die zich tussen binnen- en buitenomgevingen bewegen, kunnen grote temperatuurschommelingen ervaren. Koude omstandigheden verhogen de celweerstand en verminderen het beschikbare vermogen. Opladen bij temperaturen onder de toegestane limiet kan bovendien het risico op lithiumafzetting vergroten. lage-temperatuur batterijoplossingEen accuverwarmer of een laadvergrendeling kan nodig zijn.
6.5 Beoordeling van veiligheid, certificering en traceerbaarheid
Het uiteindelijke accupakket moet worden beoordeeld aan de hand van de normen en transporteisen die van toepassing zijn op de markt en het gebruik ervan. Belangrijke overwegingen kunnen onder meer UN 38.3, IEC 62133-2, IEC 62619, functionele veiligheidseisen, bescherming van de behuizing en gedocumenteerd wijzigingsbeheer omvatten. De toepasselijke norm is afhankelijk van de uiteindelijke robot, de accu-architectuur en de beoogde markt.
Deel 7: De keuze tussen cilindrische, zakvormige en prismatische cellen
| Celformaat | Typische sterkte | Technische overwegingen | Potentiële robottoepassing |
|---|---|---|---|
| Cilindrische cellen | Volwassen toeleveringsketen, mechanische consistentie, gedistribueerde verpakkingsindeling | Lagere volumetrische verpakkingsefficiëntie en veel onderlinge verbindingen | Dynamische humanoïde en mobiele robots |
| Zakcellen | Lichtgewicht, dun, flexibele afmetingen | Vereist compressiecontrole en ruimte voor zwelling. | Platformen met beperkte ruimte of een laag gewicht. |
| Prismatische cellen | Hoge benutting van de ruimte op pakketniveau en minder onderlinge verbindingen. | Thermische gradiënten en mechanische beperkingen vereisen aandacht. | Grotere mobiele robots en stationaire robotsystemen |
De constructie zonder tafelblad is het meest zichtbaar bij de ontwikkeling van cilindrische cellen, maar de formaatkeuze moet rekening houden met de mechanische afmetingen van de robot, het stroomverbruik, de koelmethode, de onderhoudsstrategie en het verwachte productievolume.
Conclusie
Batterijcellen zonder platen bieden een zinvolle structurele oplossing voor de stroom- en thermische uitdagingen van humanoïde robots. Door de stroomafname over de elektroderand te verdelen, kunnen ze de weerstand verlagen, lokale oververhitting beperken en de respons bij hoge stromen verbeteren. Hun waarde komt het best tot uiting in toepassingen met herhaalde dynamische belastingen en strenge thermische eisen.
Ze vormen geen universele oplossing. Consistentie in de productie, celveroudering, onderlinge verbindingen van de accupakketten, BMS-logica, koeling en laadstrategie bepalen of voordelen op celniveau zich vertalen in betrouwbare robotprestaties. Het juiste ontwikkelingsproces begint met de gebruiksduur van de robot en valideert het complete energiesysteem onder realistische omstandigheden.
Voor ondersteuning op het gebied van spanning, capaciteit, ontlaadstroom, communicatie, thermisch beheer en behuizingsintegratie kunt u uw wensen bespreken met Large Power via onze advies over aangepaste batterijen.
FAQ
Wat is een tablets-batterijcel?
Een cellencel met tabs maakt gebruik van een gedistribueerde stroomafnameverbinding over een groter deel van de elektroderand in plaats van slechts één of meerdere conventionele tabs. Het kortere, bredere stroompad kan de weerstand verlagen en de warmteverdeling verbeteren.
Waarom zijn tafelcellen geschikt voor humanoïde robots?
Mensachtige robots genereren herhaaldelijk hoge stroombelastingen tijdens dynamische bewegingen. Een lagere weerstand en een gelijkmatigere stroomafname kunnen spanningsdalingen en plaatselijke oververhitting verminderen, wat zorgt voor een stabielere stroomvoorziening.
Ondersteunt een tabletcel snelladen?
Niet automatisch. De mogelijkheid tot snelladen hangt af van de chemische samenstelling, het ontwerp van de elektroden, het gedrag van de anode, de temperatuur, de laadstatus, de beperkingen van het batterijbeheersysteem (BMS) en de aansturing van de lader. Een hoge ontlaadsnelheid mag niet worden beschouwd als bewijs van een even hoge laadsnelheid.
Zijn tabellen en cellen die een volledig tabblad vullen hetzelfde?
De termen worden vaak gebruikt voor nauw verwante gedistribueerde stroomafnamestructuren. "Tafelloos" is de meest gangbare term in de markt, terwijl full-tab, continuous-tab en shingled-tab specifieke implementaties kunnen beschrijven. Ingenieurs dienen de daadwerkelijke constructie en testgegevens van de fabrikant te raadplegen.
Wat moeten robotfabrikanten testen voordat ze een tafelcel selecteren?
Test de aanhoudende en herhaalde pulsstroom, spanningsdaling, temperatuurstijging, weerstandsverdeling, gedrag bij lage temperaturen, verouderingsprestaties, celconsistentie en interconnectieverliezen op pakketniveau. De validatie moet de werkelijke bedrijfscyclus van de robot nabootsen.


