

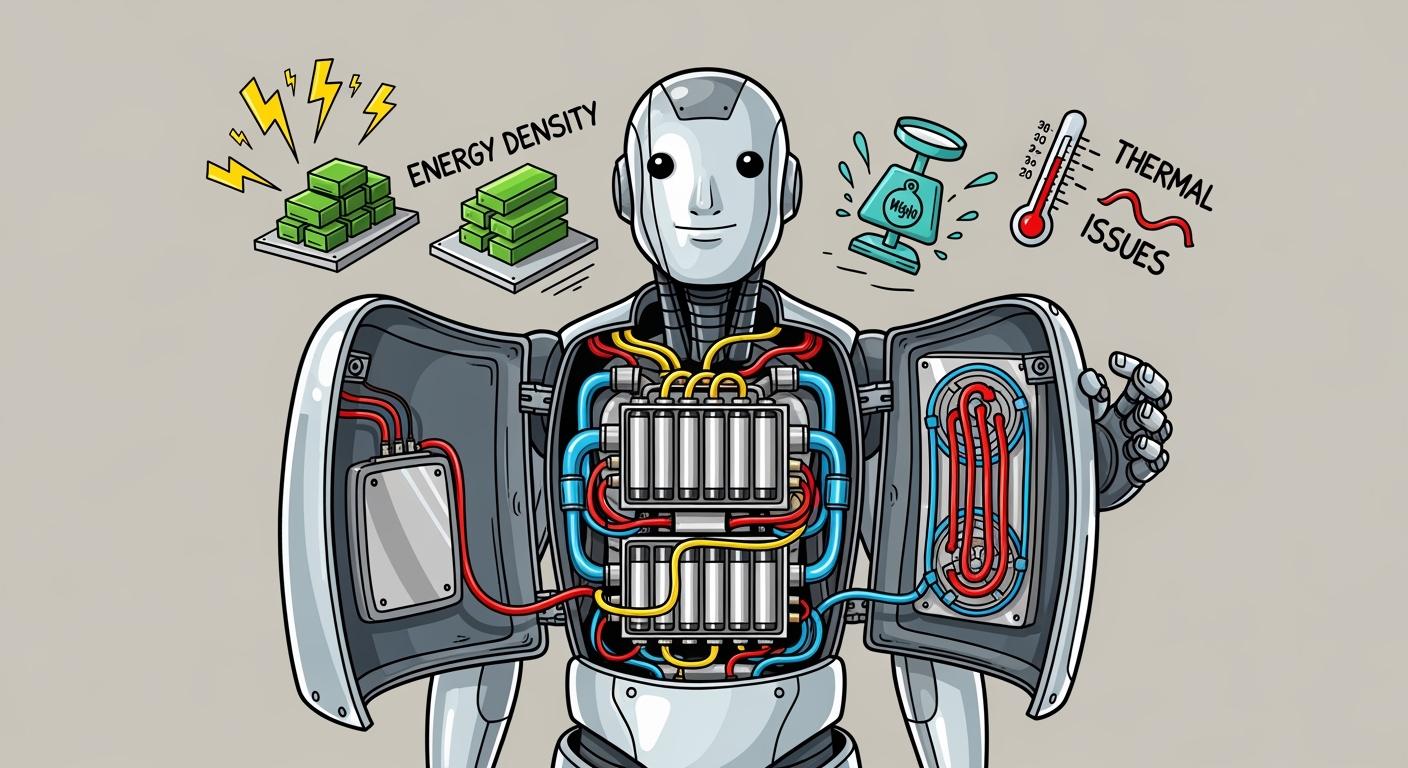
Podczas budowy baterii napotykasz na poważne wyzwania związane z projektowaniem humanoidalne robotyLimity gęstości energii skracają czas pracy i wydajność robota. Waga zwiększa złożoność i ogranicza mobilność. Ograniczenia termiczne stwarzają zagrożenia dla bezpieczeństwa, szczególnie w przypadku akumulatorów litowo-jonowych. Ścisłe wymagania dotyczące masy, objętości i kształtu oznaczają konieczność zrównoważenia czasu pracy akumulatora, okresów ładowania i niestandardowych projektów. Poniższa tabela pokazuje, jak te wyzwania wpływają na decyzje inżynieryjne:
Opis projektu | OPIS |
|---|---|
Gęstość energii | Ograniczona gęstość energii skutkuje krótkim czasem działania, co ma wpływ na wydajność. |
Waga | Wysokie wymagania dotyczące wydajności zwiększają wagę, co komplikuje projektowanie. |
Ograniczenia termiczne | Obawy dotyczące bezpieczeństwa w ekstremalnych warunkach i ryzyko niekontrolowanego wzrostu temperatury ze względu na konstrukcję akumulatora. |
Na wynos
Limity gęstości energii wpływają na czas działania robotów humanoidalnych. Większość baterii litowych zapewnia jedynie 2-4 godziny pracy, co prowadzi do przestojów.
Waga i kształt akumulatorów mają kluczowe znaczenie. Cięższe akumulatory mogą ograniczać ruch robota i wymagać niestandardowych konstrukcji, aby zmieścić się w ograniczonej przestrzeni.
Zarządzanie temperaturą jest kluczowe dla bezpieczeństwa. Wysokie temperatury mogą uszkodzić podzespoły i doprowadzić do pożaru akumulatora, dlatego niezbędne są skuteczne systemy chłodzenia.
Zaawansowane systemy zarządzania baterią (BMS) pomagają monitorować jej stan. Zapobiegają przegrzaniu i zapewniają bezpieczną pracę w wymagających warunkach.
Innowacyjne strategie, takie jak pozyskiwanie energii i niestandardowe konstrukcje akumulatorów, mogą zwiększyć wydajność robota i wydłużyć czas jego działania.
Część 1: Wyzwania związane z projektowaniem baterii w robotach humanoidalnych
Roboty humanoidalne napotykają szereg wyzwań projektowych związanych z bateriami, które wpływają na ich wydajność, niezawodność i bezpieczeństwo. Projektując akumulatory litowe dla tych robotów, należy wziąć pod uwagę gęstość energii, wagę, kształt i ograniczenia termiczne. Czynniki te decydują o tym, jak długo robot może pracować, ile ładunku może udźwignąć i jak bezpiecznie może funkcjonować w wymagających warunkach.
1.1 Granice gęstości energii
Przekonasz się, że gęstość energii jest głównym ograniczeniem obecnych technologii akumulatorów. Ilość energii zmagazynowanej w danej objętości lub wadze bezpośrednio wpływa na czas pracy robota przed koniecznością ponownego naładowania. Większość dostępnych obecnie akumulatorów litowych zapewnia jedynie 2-4 godziny pracy, co prowadzi do częstych przestojów i obniża produktywność w zastosowaniach przemysłowych, medycznych i bezpieczeństwa. Wyzwanie to staje się coraz poważniejsze, gdy roboty podejmują się złożonych zadań wymagających większej mocy.
Ostatnie postępy poprawiły gęstość energii, ale korzyści nadal są stopniowe. Na przykład:
Baterie LFP (litowo-żelazowo-fosforanowe) oferują 150–200 Wh/l.
Baterie litowo-jonowe wysokoniklowe osiągają wydajność 250–300 Wh/l.
Baterie ze stałym elektrolitem dają nadzieję na większą gęstość energii i większe bezpieczeństwo, ale nie są jeszcze powszechnie dostępne.
Uwaga: W miarę jak roboty stają się coraz mądrzejsze i bardziej autonomiczne, konieczne będą przełomy w technologii akumulatorów, aby sprostać przyszłym wymaganiom.
Poniżej możesz zobaczyć porównanie typowych składów chemicznych baterii litowych:
Typ chemii | Gęstość energii (Wh/l) | Poziom bezpieczeństwa | Typowe scenariusze zastosowań |
|---|---|---|---|
LFP (fosforan litowo-żelazowy) | 150-200 | Wysoki | Roboty przemysłowe, infrastruktura |
Lit trójskładnikowy o wysokiej zawartości niklu | 250-300 | Umiarkowany | Roboty medyczne, bezpieczeństwo, elektronika |
Lit w stanie stałym | 300+ (potencjalnie) | Bardzo wysoki | Zaawansowana robotyka, przyszłe zastosowania |
1.2 Ograniczenia dotyczące wagi i kształtu
Waga i kształt stanowią dodatkowe wyzwania w projektowaniu baterii. Akumulator musi mieścić się w ograniczonej przestrzeni wewnętrznej robota i nie zwiększać niepotrzebnie jego masy. Zwiększenie masy akumulatora zmniejsza mobilność robota i skraca czas wykonywania zadań. Kształt akumulatora musi również pasować do konstrukcji robota, co często wymaga niestandardowego projektu.
Należy znaleźć równowagę między gęstością energii, bezpieczeństwem i zarządzaniem ciepłem, optymalizując jednocześnie czas pracy. Na przykład w robotach medycznych i zabezpieczających cięższy akumulator może ograniczać ruch i zdolność robota do wykonywania precyzyjnych zadań. Akumulatory o niestandardowym kształcie pomagają zmaksymalizować dostępną przestrzeń, ale zwiększają złożoność procesu projektowania i produkcji.
Aby sprostać tym ograniczeniom, inżynierowie stosują kilka strategii:
Stacje wymiany akumulatorów umożliwiające szybką wymianę rozładowanych pakietów.
Przywiązane układy zasilania w środowiskach stacjonarnych w celu wydłużenia czasu sprawności.
Zarządzanie flotą, w którym wiele robotów zmienia się, aby utrzymać ciągłość działania.
Baterie litowe ze stałym elektrolitem mogą pomóc rozwiązać część tych problemów, oferując większą gęstość energii i większe bezpieczeństwo w mniejszych obudowach.
1.3 Problemy z zarządzaniem termicznym
Zarządzanie temperaturą jest kluczowym aspektem wyzwań związanych z projektowaniem akumulatorów. Wysokowydajne akumulatory litowe generują znaczną ilość ciepła podczas pracy i ładowania. Brak odpowiedniego zarządzania tym ciepłem grozi uszkodzeniem siłowników i procesorów robota, a nawet pożarem akumulatora.
Poniższa tabela przedstawia główne zagrożenia termiczne:
Konsekwencja | OPIS |
|---|---|
Przegrzanie siłowników | Zmniejsza moment obrotowy i precyzję ruchu, może być przyczyną awarii. |
Ograniczanie termiczne procesorów | Obniża wydajność obliczeniową, utrudnia podejmowanie decyzji w czasie rzeczywistym. |
Ryzyko degradacji baterii lub pożaru | Wysokie temperatury przyspieszają starzenie się lub powodują niekontrolowany wzrost temperatury. |
Naprężenie materiału | Nadmierne ciepło może odkształcać lekkie konstrukcje lub niszczyć ich elementy. |
Konieczne jest wdrożenie zaawansowanych systemów zarządzania baterią (BMS), aby monitorować temperaturę, zapobiegać przegrzaniu i zapewnić bezpieczną pracę. Ulepszone rozwiązania chłodzące i solidne konstrukcje ogniw są niezbędne do utrzymania żywotności i bezpieczeństwa baterii, szczególnie w robotach przemysłowych i medycznych pracujących w trudnych warunkach.
Część 2: Gęstość energii i żywotność baterii
2.1 Technologia litowo-jonowa
W większości akumulatorów robotów humanoidalnych stosuje się technologię litowo-jonową, ponieważ oferuje ona doskonałą równowagę między gęstością energii, bezpieczeństwem i żywotnością. Katody bogate w nikiel, takie jak NMC (tlenek niklu i manganu, kobaltu), zwiększają gęstość energii, ale każda chemia wiąże się z pewnymi kompromisami. Poniższa tabela porównuje popularne składy chemiczne akumulatorów litowych, ich gęstości energii i typowe scenariusze zastosowań:
Typ chemii | Gęstość energii (Wh/kg) | Scenariusze aplikacji |
|---|---|---|
LCO (tlenek litowo-kobaltowy) | 150-200 | Elektronika użytkowa, urządzenia medyczne |
NMC (nikiel, mangan, kobalt) | 200-260 | Robotyka, pojazdy elektryczne, roboty przemysłowe |
LiFePO4 (fosforan litowo-żelazowy) | 90-160 | Infrastruktura, bezpieczeństwo, roboty przemysłowe |
LMO (tlenek litu i manganu) | 100-150 | Narzędzia elektryczne, medyczne, elektronika użytkowa |
Stan stały | > 300 | Zaawansowana robotyka, przyszłe urządzenia medyczne |
Metal litowy | > 350 | Robotyka nowej generacji, lotnictwo i kosmonautyka |
Jak widać, baterie litowo-jonowe stosowane w robotach humanoidalnych osiągają zwykle wydajność 280–300 Wh/kg, podczas gdy baterie litowo-metalowe i półprzewodnikowe obiecują jeszcze wyższe wartości.
Wiąże się to jednak z kilkoma ograniczeniami:
Tradycyjne baterie litowo-jonowe ograniczają czas aktywnego użytkowania robotów do 1–4 godzin.
Zadania wymagające dużej mobilności powodują szybsze rozładowywanie akumulatorów, przez co praca 24 godziny na dobę i 7 dni w tygodniu bez dodatkowej infrastruktury ładowania staje się niepraktyczna.
Częste podłączanie i ładowanie urządzeń zwiększa złożoność i koszty eksploatacji.
2.2 Optymalizacja magazynowania energii
Możesz sprostać wyzwaniom związanym z projektowaniem akumulatorów, optymalizując magazynowanie energii za pomocą kilku strategii. Poniższa tabela podsumowuje skuteczne podejścia:
Strategia | OPIS |
|---|---|
Zbieranie energii | Przechwytuje energię otoczenia pochodzącą z ruchu, ciepła lub pól elektromagnetycznych. |
Zaawansowana kontrola aktywacji | Dostosowuje parametry siłownika w celu zminimalizowania strat energii. |
Systemy zarządzania energią | Dynamicznie przydziela energię i przewiduje zapotrzebowanie na energię w celu ograniczenia zużycia energii w stanie bezczynności. |
Siłowniki energooszczędne | Wykorzystuje siłowniki zaprojektowane z myślą o niskim zużyciu energii. |
Technologie bezprzewodowego przesyłu energii | Umożliwia przesył energii bez konieczności połączeń fizycznych, co poprawia czas sprawności i elastyczność. |
Akumulatory o niestandardowym kształcie pozwalają zmaksymalizować przestrzeń wewnętrzną, zwiększyć ładowność i wydłużyć czas pracy. Te udoskonalenia bezpośrednio zwiększają zasięg operacyjny i autonomię, co jest kluczowe w dynamicznych zastosowaniach przemysłowych i medycznych.
2.3 Systemy zarządzania akumulatorem (BMS)
Solidny system zarządzania akumulatorem (BMS) jest niezbędny do wydłużenia żywotności akumulatora i zapewnienia bezpieczeństwa. System BMS monitoruje stan naładowania, napięcie i temperaturę. Zaawansowane funkcje BMS obejmują:
Monitorowanie napięcia, temperatury i prądu ogniw w czasie rzeczywistym.
Równomierne obciążenie wydłuża żywotność akumulatora i zapobiega jego przeładowaniu lub głębokiemu rozładowaniu.
Integracja czujników i przełączników zapobiegająca przegrzaniu i rozprzestrzenianiu się ciepła.
Zapewnia dokładną ocenę stanu naładowania i równoważenie ogniw.
Najnowsze osiągnięcia w technologii BMS oferują ulepszone zarządzanie temperaturą, ulepszone protokoły bezpieczeństwa i precyzyjny monitoring. Funkcje te pozwalają na wydajną i bezpieczną obsługę robotów humanoidalnych, nawet w wymagających warunkach przemysłowych.
Część 3: Waga, kształt i całkowanie
3.1 Wpływ na mobilność
Należy wziąć pod uwagę, jak masa akumulatora i jego rozmieszczenie wpływają na ruch i stabilność robota. Nierównomierne rozmieszczenie masy akumulatora może spowodować utratę równowagi lub nieefektywne poruszanie się robota. Dobrze rozłożony system akumulatorów naśladuje dynamikę ludzkiego ciała, co pomaga utrzymać stabilność i wspomaga efektywne chodzenie lub podnoszenie. Obowiązują ścisłe ograniczenia wagowe – akumulatory stanowią jedynie około jednej ósmej całkowitej masy robota. To ograniczenie zmusza do kompromisu między gęstością energii, czasem pracy i mobilnością. Koncentracja ciężaru akumulatora w tułowiu lub kończynach powoduje przesunięcie środka ciężkości, co może prowadzić do niestabilności i zwiększać ryzyko upadków. Potrzebne są również akumulatory odporne na uderzenia, wstrząsy mechaniczne i wyposażone w warstwy bezpieczeństwa zapobiegające pożarom lub wybuchom, zwłaszcza że roboty humanoidalne działają w pobliżu ludzi.
3.2 Projekt niestandardowego zestawu akumulatorów
Projektujesz niestandardowe pakiety baterii litowych, dopasowane do unikalnej geometrii wewnętrznej. Takie podejście maksymalizuje wykorzystanie przestrzeni i umożliwia integrację z elementami konstrukcyjnymi. Niestandardowe pakiety zwiększają ładowność i poprawiają wydajność, obsługując dłuższy czas pracy i ruchy o wysokim momencie obrotowym. Musisz sprostać wyzwaniom integracyjnym, takim jak zapewnienie kompatybilności z robotami medycznymi, przemysłowymi i bezpieczeństwa. Niestandardowe pakiety wymagają zaawansowanych funkcji bezpieczeństwa:
Zabezpieczenie przed przeładowaniem zapobiega przegrzaniu.
Wyłączniki termiczne odcinają zasilanie, jeśli temperatura przekroczy bezpieczny limit.
Aktywny system chłodzenia utrzymuje optymalną temperaturę akumulatora.
Poniższa tabela pokazuje, jak to zrobić niestandardowy pakiet baterii konstrukcja wpływa na wydajność i bezpieczeństwo:
WYGLĄD | Wpływ na wydajność i bezpieczeństwo |
|---|---|
Optymalizacja magazynowania energii | Dłuższy czas sprawności operacyjnej i krótsze przestoje dzięki ładowaniu. |
Funkcje bezpieczeństwa | Zabezpieczenia termiczne i przeciwprzeciążeniowe zapewniają bezpieczeństwo i wydajność. |
Integracja strukturalna | Opakowania o niestandardowym kształcie maksymalizują przestrzeń i zwiększają zwinność robota. |
Poprawa wydajności | Obsługuje dłuższy czas pracy i ruchy o wysokim momencie obrotowym w wymagających warunkach. |
3.3 Adaptacje strukturalne
Musisz dostosować podwozie robota do montażu akumulatorów. Zmiany konstrukcyjne obejmują regulację szerokości i szerokości, co pozwala na montaż akumulatorów o różnych rozmiarach. Moduły symetryczne można przesuwać po szynach prowadzących i blokować je na miejscu. Kołek dystalny w każdej belce porusza się wzdłuż jej osi, dopasowując się do różnych rozmiarów akumulatorów. Te adaptacje obsługują akumulatory o wymiarach 140–450 mm w osi X i 36–195 mm w osi Y, kompatybilne z modułami VDA 355 i VDA 390.
Typ adaptacji | OPIS |
|---|---|
Regulacja szerokości | Przesuń moduły symetryczne wzdłuż szyn prowadzących i zablokuj je na miejscu. |
Regulacja szerokości | Przesuń bolec dystalny wzdłuż osi belki, aby dopasować go do różnych rozmiarów baterii. |
Kompatybilność rozmiaru | Obsługuje akumulatory o rozmiarach 140–450 mm (X) i 36–195 mm (Y), zgodne z modułem VDA. |
Postęp w technologii akumulatorów wydłuża okresy eksploatacji i poprawia trwałość. Zwiększenie trwałości sprzętu minimalizuje potrzeby konserwacyjne i zwiększa niezawodność w rzeczywistych zastosowaniach. Należy sprostać wyzwaniom związanym z projektowaniem akumulatorów, integrując wytrzymałe akumulatory litowe i dostosowując konstrukcję robota w celu uzyskania optymalnej wydajności.
Część 4: Ograniczenia termiczne i bezpieczeństwo
4.1 Generowanie ciepła
W systemach akumulatorowych robotów humanoidalnych występuje znaczna generacja ciepła. Główne źródła ciepła to:
Silniki przegubowe wytwarzają ciepło w wyniku tarcia mechanicznego, zwłaszcza podczas zadań wymagających dużego obciążenia.
Jednostki obliczeniowe generują dużo ciepła. Wysokowydajne procesory mogą osiągać moc obliczeniową (TDP) nawet na poziomie 700 W podczas przetwarzania złożonych algorytmów.
Akumulatory wytwarzają ciepło z powodu oporu wewnętrznego podczas szybkiego rozładowywania i ładowania. Monitorowanie tego ciepła jest kluczowe dla utrzymania wydajności.
Nadmierne ciepło przyspiesza reakcje chemiczne w akumulatorach litowo-jonowych. Obserwuje się szybsze starzenie i skrócenie żywotności. Wyższe temperatury zwiększają rezystancję wewnętrzną, co obniża wydajność akumulatora. Bardzo wysokie temperatury stwarzają ryzyko niekontrolowanego wzrostu temperatury, co stanowi poważne zagrożenie dla bezpieczeństwa robotów w środowisku medycznym, przemysłowym i bezpieczeństwa.
4.2 Rozwiązania chłodzące
Aby kontrolować temperaturę akumulatora, należy wdrożyć skuteczne rozwiązania chłodzące. Typowe podejścia obejmują:
Pasywne odprowadzanie ciepła wykorzystuje żele termoprzewodzące i podkładki grafenowe. Materiały te zmniejszają opór cieplny między ogniwami akumulatora a elementami chłodzącymi.
Mikrokanały chłodzone cieczą wykorzystują ultracienkie płytki chłodzące, które dopasowują się do modułów akumulatorowych. Ta metoda skutecznie odprowadza ciepło i wspiera roboty o wysokiej wydajności.
Materiały zmieniające fazę (PCM) pochłaniają i uwalniają ciepło podczas przemian fazowych. Często PCM łączy się z rurkami cieplnymi lub chłodzeniem cieczowym w celu lepszej kontroli temperatury.
Zintegrowane systemy zarządzania temperaturą utrzymują bezpieczną temperaturę pracy. Systemy te pomagają zapobiegać przegrzaniu i wydłużają żywotność zarówno akumulatora, jak i robota.
4.3 Protokoły bezpieczeństwa
Polegasz na solidnych protokołach bezpieczeństwa, aby zapobiec pożarom akumulatorów lub niekontrolowanemu wzrostowi temperatury. Poniższa tabela podsumowuje kluczowe środki bezpieczeństwa:
Środek bezpieczeństwa | OPIS |
|---|---|
Zabezpieczenia systemu zarządzania akumulatorem (BMS) | Niestandardowy system BMS z czujnikami, przełącznikami i bezpiecznikami zapobiegającymi przeładowaniu, nadmiernemu rozładowaniu i zwarciom. |
Ochrona komórek | Posiadają certyfikat bezpieczeństwa i mechanizmy zabezpieczające wewnętrzne obwody w razie zwarć. |
Ochrona połączeń międzysystemowych | Geometria zaprojektowana tak, aby działać jako element topikowy w ochronie przed zwarciem. |
Zabezpieczenia pakietów | System zapobiegający rozprzestrzenianiu się płomienia i zapobiegający niekontrolowanemu wzrostowi temperatury. |
Ograniczasz niekontrolowany wzrost temperatury poprzez staranny dobór i rozmieszczenie ogniw. Nadzór BMS zapobiega sytuacjom, które mogłyby doprowadzić do pożaru. Izolacja mechaniczna ogranicza ryzyko rozprzestrzeniania się między ogniwami. Zintegrowane systemy bezpieczeństwa są niezbędne dla robotów pracujących w sektorze medycznym, przemysłowym i bezpieczeństwa. Aby zapoznać się z oficjalnymi normami bezpieczeństwa, zobacz: Bezpieczeństwo baterii UL.
Projektując akumulatory litowe dla robotów humanoidalnych, stajesz przed złożonymi wyzwaniami. Gęstość energii, waga, kształt i ograniczenia termiczne wpływają na wydajność i bezpieczeństwo. Technologia litowo-jonowa stale się rozwija. Obecnie dostępne są akumulatory o wysokiej gęstości energii, opcje półprzewodnikowe, zaawansowane systemy zarządzania akumulatorami, ładowanie bezprzewodowe i moduły szybkiego ładowania od liderów branży. Naukowcy badają również akumulatory metalowo-powietrzne i paliwa chemiczne, aby pokonać ograniczenia prądowe. Planując kolejny projekt, weź pod uwagę te postępy i rozwiązania konstrukcyjne, aby poprawić niezawodność i wydajność w robotyce.
FAQ
Jaki jest typowy czas działania humanoidalne roboty korzystając z akumulatorów litowych?
W robotach humanoidalnych baterie litowe zazwyczaj zapewniają 2–4 godziny pracy. Zadania wymagające dużej mobilności lub przenoszenie dużych ładunków mogą skrócić ten czas. Roboty przemysłowe i medyczne często wymagają wymiany baterii lub stacji ładowania, aby zapewnić ciągłą pracę.
Jak wypada skład chemiczny baterii litowych w kontekście zastosowań w robotyce?
Typ chemii | Gęstość energii (Wh/kg) | Poziom bezpieczeństwa | Scenariusze aplikacji |
|---|---|---|---|
LFP (fosforan litowo-żelazowy) | 90-160 | Wysoki | Przemysł, infrastruktura, bezpieczeństwo |
NMC (nikiel, mangan, kobalt) | 200-260 | Umiarkowany | Robotyka, medycyna, elektronika |
Stan stały | > 300 | Bardzo wysoki | Zaawansowana robotyka, medycyna |
Dlaczego zarządzanie temperaturą jest tak istotne w przypadku akumulatorów litowych?
Musisz kontrolować temperaturę, aby zapobiegać pożarom baterii i wydłużać jej żywotność. Wysokie temperatury przyspieszają starzenie się baterii i mogą powodować niekontrolowany wzrost temperatury. Skuteczne systemy chłodzenia i monitorowania zapewniają bezpieczeństwo robotów w środowiskach przemysłowych, medycznych i bezpieczeństwa.
Jaką rolę odgrywa system zarządzania baterią (BMS)?
Potrzebujesz systemu BMS do monitorowania napięcia, temperatury i poziomu naładowania. System BMS równoważy napięcie ogniw, zapobiega przeładowaniu i chroni przed zwarciami. System ten zapewnia bezpieczną i niezawodną pracę robotów w wymagających sektorach.


