

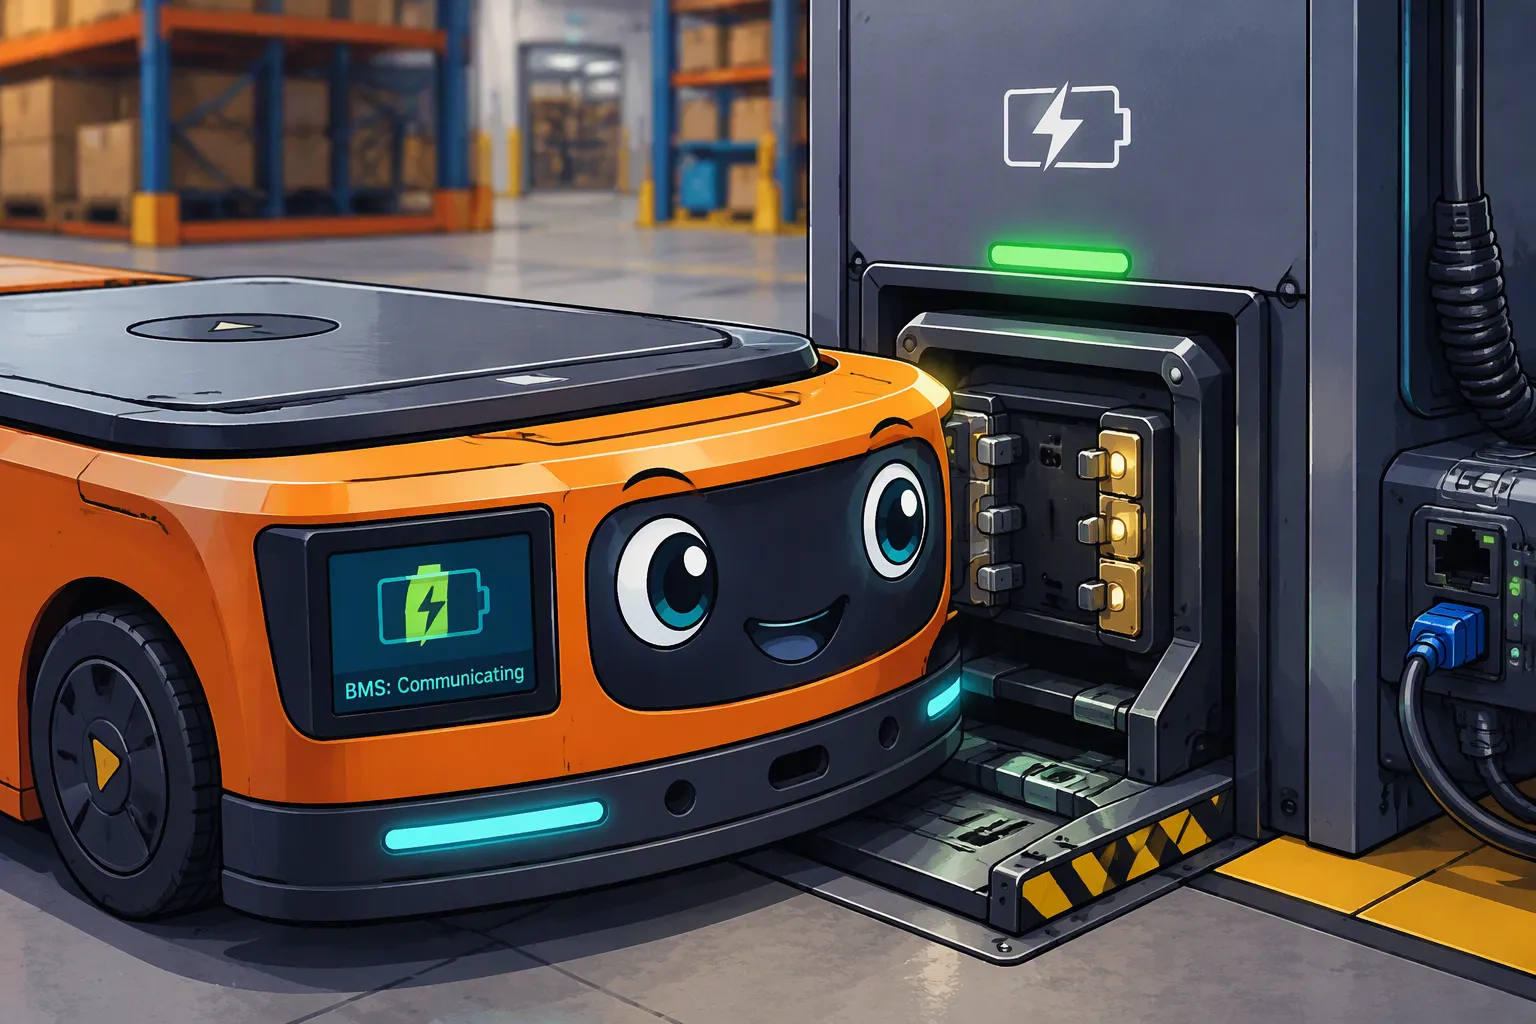
Niezawodne ładowanie AMR wymaga, aby akumulator, ładowarka, kontroler robota i mechanizm dokujący działały jako jeden system. Robot może pomyślnie dotrzeć do stacji dokującej, ale nie naładować się, ponieważ styki są tylko częściowo połączone, limity baterii są błędnie interpretowane lub ładowarka i kontroler nie są zgodne co do gotowości.
Dla producentów OEM integracja rozpoczyna się od specyfikacji interfejsu i zatwierdzonej sekwencji operacyjnej. Wybór pakietu na podstawie napięcia nominalnego lub ładowarki ze względu na jej interfejs CAN to za mało. Przed wdrożeniem floty należy określić limity elektryczne, sposób komunikacji, geometrię styków i reakcje na błędy.
Szybka odpowiedź: Dostosuj pełen zakres napięcia akumulatora i dopuszczalny prąd ładowania do ładowarki, zdefiniuj protokół aplikacji BMS i zachowanie limitu czasu oraz zweryfikuj tolerancje dokowania i nagrzewanie styków. Ładowarka reguluje ładowanie; BMS zapewnia limity i zabezpieczenia zgodnie ze swoją konstrukcją; sterownik robota koordynuje dokowanie i ruch. Sprawdź bezpieczny start, zatrzymanie i oddokowanie w warunkach normalnych i awaryjnych.
Na wynos
Rozróżnij stację dokującą, która dostarcza prąd do ładowarki pokładowej, od ładowarki zewnętrznej podłączonej bezpośrednio do akumulatora.
Określ komunikaty, jednostki, czas i zachowanie w przypadku awarii, a nie tylko sprzęt CAN lub RS485.
Przetestuj styki ładowania pod kątem realistycznego odchylenia, zużycia, zanieczyszczenia i natężenia prądu.
Określ czas ładowania okazjonalnego na podstawie dostępnej energii i okien ładowania.
Wykorzystuj telemetrię do diagnostyki i planowania, nie zakładając gwarantowanej prognozy awarii.
Część 1: Podstawy integracji akumulatora AMR i stacji ładującej
1.1 Zacznij od budżetu energetycznego i architektury ładowania
Zmierz profil działania robota, w tym jazdę, podnoszenie, elektronikę bezczynną i obciążenia pomocnicze. Określ użyteczną energię akumulatora, wymagane rezerwy i okna ładowania. Ładowanie okazjonalne oznacza wykorzystanie dostępnych okresów bezczynności do uzupełnienia; nie zawsze oznacza to sesję trwającą 10–20 minut.
Dla przykładu, 500 W zmierzonej mocy netto wpływającej do akumulatora przez 12 minut dostarcza około 100 Wh. Rzeczywiste uzupełnianie może być niższe, gdy ładowanie się zmniejsza, obowiązują limity temperatury lub obciążenia robota pozostają aktywne. Należy dokonywać pomiarów po stronie akumulatora i unikać dwukrotnego liczenia strat konwersji.
Architektura | Implikacja kontroli |
|---|---|
Stacja dokująca zasila ładowarkę pokładową | Zasilanie stacji dokującej musi być zgodne z ograniczeniami wejściowymi ładowarki; ładowanie akumulatora jest regulowane przez układ elektroniczny na pokładzie |
Ładowarka zewnętrzna łączy się przez styki dokujące | Ładowarka zewnętrzna musi być zgodna z limitami pakietu i zdefiniowanym interfejsem włączania lub komunikacji. |
Stacja dokująca z włączoną komunikacją | Możliwa jest wymiana danych o obecności, gotowości lub telemetrii, ale bezpieczeństwo zależy od wdrożonych elementów sterujących |
Stacja dokująca bez magistrali danych niekoniecznie jest pozbawiona kontroli. Wykrywanie sprzętu, blokady i dedykowana ładowarka pokładowa mogą stanowić prawidłową architekturę. Z drugiej strony, samo łącze komunikacyjne nie zapewnia kompatybilności elektrycznej ani nie spełnia wymogów bezpieczeństwa.
1.2 Dopasuj dokładność nawigacji do geometrii kontaktu
Określ tolerancje dokowania poprzecznego, wzdłużnego, pionowego i kątowego. Uwzględnij zmienność podłoża, odchylenie związane z ładunkiem oraz powtarzalność nawigacji. Zgodność styku, głębokość i siła zazębienia muszą zapewniać kwalifikowane połączenie w całym dopuszczalnym zakresie, bez uszkodzenia robota lub doku.
Przecieranie styków może pomóc w usunięciu niektórych zanieczyszczeń powierzchni, ale nie eliminuje konieczności czyszczenia ani kontroli. Określ materiał styków, powłokę galwaniczną, obniżenie prądu, kryteria retencji i wymiany na podstawie danych od dostawcy. Unikaj działania sił wyrównania na niepodparte zaciski elektryczne.
Część 2: Ładowanie prądem stałym i komunikacja z systemem BMS
2.1 Współrzędna regulacja ładowarki i ochrona akumulatora
Ładowarka kontroluje normalny prąd i napięcie. A BMS Może informować o dopuszczalnych limitach ładowania i wstrzymywać ładowanie, gdy warunki są nieodpowiednie. Odłączenie zabezpieczające jest zazwyczaj reakcją na błąd, a nie rutynową metodą kończenia każdego ładowania.
Wiele systemów litowo-jonowych wykorzystuje specyficzny dla danego ogniwa profil stałoprądowy/stałego napięcia, z obniżonym prądem odzyskiwania tylko wtedy, gdy jest to dozwolone i spełnione są odpowiednie kryteria rozładowania. Nie należy stosować nieograniczonego ładowania podtrzymującego ani arbitralnego odzyskiwania w przypadku nadmiernie rozładowanego pakietu. Standardowe ustawienia muszą być zgodne ze specyfikacją konkretnego ogniwa i pakietu.
Nie należy mylić wstępnego kondycjonowania ogniw niskoprądowych z wstępnym ładowaniem pojemnościowym układu przed zamknięciem ścieżki zasilania. To drugie rozwiązanie ogranicza prąd rozruchowy i może wymagać rezystora, sterowanego przełączania lub innego rozwiązania technicznego. Samo programowe uzgodnienie nie ogranicza prądu rozruchowego ani nie wykrywa wszystkich usterek elektrycznych.
2.2 Zdefiniuj protokół aplikacji i maszynę stanową
CAN i RS485 określają różne warstwy interfejsu i nie zapewniają interoperacyjności obu produktów. Uzgodnij identyfikatory wiadomości, skalowanie, jednostki, kolejność bajtów, interwały aktualizacji, kontrole i kompatybilność oprogramowania sprzętowego. Dokumentuj włączenie ładowania, limity prądu i napięcia, stan temperatury, błędy i sygnały gotowości, tam gdzie są używane.
Miasto | Wymagana decyzja projektowa |
|---|---|
Podejście i wykrywanie | Jak ustalana jest obecność robota i dozwolone wyrównanie |
Kwalifikacja połączenia | Które kontakty, biegunowość i kontrole elektryczne są faktycznie obsługiwane przez sprzęt |
Gotowy do ładowania | Który kontroler przyznaje uprawnienia i w jaki sposób uzyskuje się ważne limity |
Opłaty | Narastanie prądu, regulacja napięcia, nadzór termiczny i aktualizacja limitów |
Zatrzymaj się i odłącz | Jak prąd jest redukowany, moc jest izolowana tam, gdzie jest to wymagane i jak potwierdzane jest uwolnienie |
Wina | Bezpieczna reakcja, alarm, limity ponownych prób i autoryzowany odzysk |
Określ bezpieczne zachowanie w przypadku brakujących, nieaktualnych, nieprawdopodobnych lub sprzecznych danych. Ładowarka nie może w nieskończoność kontynuować działania, korzystając ze starego żądania wysokiego prądu po awarii komunikacji. Wybierz czas reakcji i warunki awaryjne na podstawie analizy ryzyka systemowego, a nie ogólnego limitu czasu.
Zapobiegaj ruchowi, który mógłby rozłączyć styki przewodzące prąd, chyba że interfejs jest specjalnie zaprojektowany i zweryfikowany. Koordynuj żądanie zatrzymania i reakcję elektryczną przed oddokowaniem. Zachowaj niezbędne funkcje ochronne niezależne od dostępności sieci flotowej.
Część 3: Interfejsy mechaniczne dla cykli pracy powtarzalnych
3.1 Rezystancja styku, nagrzewanie i zużycie
Oceń całą ścieżkę ładowania: styki, kabel, zaciski, urządzenia przełączające i połączenia. Nagrzewanie rezystancyjne rośnie wraz z kwadratem prądu. Na przykład, całkowita rezystancja połączenia 5 mΩ rozprasza 2 W przy 20 A. Ten przykład nie stanowi dopuszczalnego limitu temperatury ani rezystancji.
Zmierz spadek napięcia i lokalną temperaturę przy reprezentatywnym prądzie ładowania, niewspółosiowości i starzeniu się styków. Uwzględnij wielokrotne dokowanie, wibracje i zanieczyszczenie, odpowiednie dla danego miejsca. Określ limity akceptacji i odstępy między przeglądami na podstawie testów i wytycznych dostawcy.
System BMS pakietu nie mierzy automatycznie rezystancji styku dokującego. Wykrycie może wymagać pomiaru napięcia po obu stronach, czujników temperatury styków lub dedykowanej diagnostyki. Należy zidentyfikować zasięg czujników i martwe punkty, zamiast obiecywać, że monitorowanie temperatury ogniw chroni każde połączenie.
3.2 Ochrona środowiska i dostęp do usług
W fabrykach, chłodniach i na zewnątrz obowiązują różne wymagania. Należy ocenić kurz, zanieczyszczenia przewodzące, wilgoć, środki czyszczące i kondensację, tam gdzie to możliwe. Należy określić wymagany stopień ochrony przed wnikaniem dla prawidłowego montażu i podłączenia; stopień ochrony obudowy nie obejmuje automatycznie odsłoniętych styków ładowania.
Należy dobrać i zatwierdzić uszczelki i membrany odpowietrzające do instalacji. Odpowietrznik może pomóc w wyrównaniu ciśnienia, ale nie gwarantuje braku kondensacji ani korozji. Przetestuj temperaturę obudowy i ogrzewanie kontaktowe przy rzeczywistym przepływie powietrza i przewidywanych warunkach otoczenia.
Zapewnij dostęp do czyszczenia lub bezpiecznej wymiany elementów eksploatacyjnych. Uwzględnij instrukcje dotyczące izolacji i kryteria dotyczące uszkodzonych styków, luźnych zacisków i zużytych uszczelek. Flota w ciągłym ruchu nadal wymaga planowego serwisowania i bezpiecznego sposobu wyłączenia doku z eksploatacji.
Część 4: Telemetria floty, bezpieczeństwo i walidacja OEM
4.1 Użyj telemetrii, aby oddzielić problemy energetyczne od problemów ze stacją dokującą
Rejestruj czas przybycia, próby dokowania, przejścia między ładowaniem a włączeniem, stan naładowania akumulatora, zmierzony prąd i napięcie, przyczyny ograniczeń, temperaturę i usterki. Rozróżniaj czas oczekiwania, czas wyrównywania, czas aktywnego ładowania i zakończony transfer energii. Robot zajmujący dok niekoniecznie otrzymuje zasilanie.
Koreluj znaczniki czasu robota, BMS i ładowarki, aby diagnozować powtarzające się restarty lub niski poziom naładowania. Wysoki poziom naładowania nie może zastąpić zmierzonego potwierdzenia ładowania. Sprawdź dokładność stanu naładowania i logikę rezerwy w miarę starzenia się akumulatora.
Telemetria może wspierać planowanie konserwacji, jeśli jest powiązana z ustalonymi progami i zweryfikowanymi trendami. Nie twierdzę, że istnieje uniwersalna, 90-dniowa prognoza awarii ani gwarantowany koniec okresu eksploatacji. Określ, co dostępne pomiary faktycznie wykrywają, i oceń fałszywe alarmy oraz pominięte usterki.
Wybierz rodzaj chemii, biorąc pod uwagę masę, użyteczną energię, akceptację ładunku, temperaturę i wymagania dotyczące żywotności. LiFePO4, NMC i LTO mają swoje wady i zalety, ale nazwy chemiczne nie określają stałej żywotności ani gwarantowanego czasu ładowania. Wybierz odpowiednie ogniwa pod kątem zamierzonego cyklu pracy.
4.2 Sprawdź baterię, ładowarkę i robota razem
W przypadku przemysłowych baterii litowych, IEC 62619 zajmuje się wymaganiami bezpieczeństwa i testami. ISO-3691 4 Dotyczy autonomicznych wózków przemysłowych i ich systemów, w tym odpowiednich robotów AMR. Potwierdź odpowiednie edycje, regionalną dostępność i zakres produktu z odpowiedzialnym zespołem ds. zgodności. Żadna z referencji nie stanowi samodzielnego zatwierdzenia całej instalacji ładowania.
Określ wymagania dotyczące bezpieczeństwa elektrycznego ładowarki, kompatybilności elektromagnetycznej (EMC) i instalacji dla rynku docelowego. Testy transportowe i podsumowania testów akumulatorów są niezależne od zatwierdzenia integracji w trakcie użytkowania. dokumentacja testowa który identyfikuje dostarczoną konfigurację i jej ograniczenia.
Sprawdź prawidłowe ładowanie, dopuszczalny niski i wysoki stan akumulatora, limity temperaturowe, nieudane dokowanie, odskakiwanie styków, utratę komunikacji, przerwanie zasilania i kontrolowane oddokowanie. Sprawdź stany przejściowe w torze zasilania i ładowanie pojemnościowe systemu, jeśli jest to konieczne. Przeprowadź testy niebezpiecznych usterek z wykwalifikowanym personelem i w odpowiednim sprzęcie.
Poproś dostawców o rysunki interfejsu, specyfikacje ładowania, dokumentację protokołu aplikacji, wersje oprogramowania sprzętowego i uzgodnioną kontrolę zmian. Large Power może wspierać integracja baterii robota W oparciu o te wymagania. Podczas składania wniosku o dostawę należy podać model ładowarki, interfejs dokujący, obciążenie robota i cykl pracy. niestandardowe rozwiązanie bateryjne.
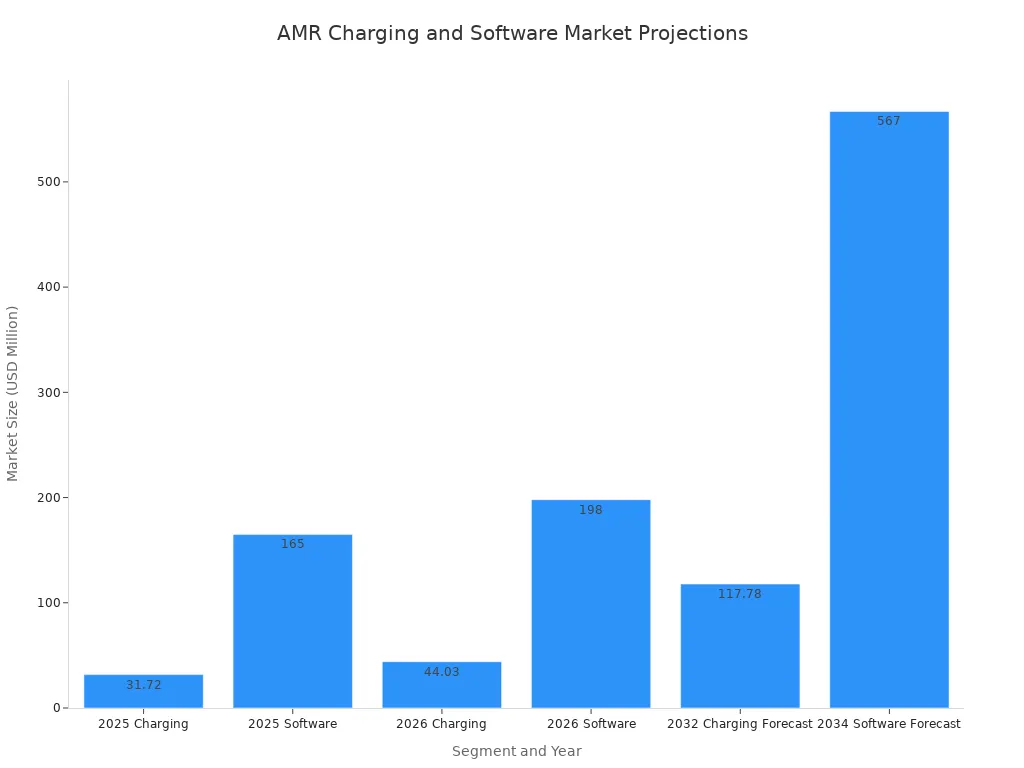
Prognozy rynkowe przedstawione na załączonej grafice stanowią jedynie tło. Nie określają one wymagań technicznych ani nie przewidują wydajności konkretnego systemu ładowania; przed wykorzystaniem danych w decyzjach handlowych należy zweryfikować pierwotne źródła prognoz.
Niezawodne ładowanie wynika ze zdefiniowanych obowiązków i zweryfikowanych interfejsów. Zatwierdź pakiet, ładowarkę i stację dokującą jako skoordynowany system, a następnie kontroluj zmiany w stykach, ogniwach, oprogramowaniu układowym i ustawieniach ładowania, aby produkcja była zgodna z zatwierdzonym projektem.
FAQ
Czy każda ładowarka AMR potrzebuje bezpośredniej komunikacji BMS?
Nie. Niektóre architektury wykorzystują wbudowaną ładowarkę ze zdefiniowanymi elementami sterującymi. Tam, gdzie wymagana jest bezpośrednia komunikacja, należy określić protokół aplikacji, limity i zachowanie w przypadku awarii. Projekt musi pozostać bezpieczny, gdy łącze jest niedostępne.
Czy udane podanie ręki do wiadomości dowodzi, że kontakt jest bezpieczny?
Nie. Potwierdza jedynie warunki, które implementacja faktycznie sprawdza. Zaangażowanie styków, obciążalność prądowa i nagrzewanie wymagają walidacji mechanicznej i elektrycznej. Wykrycie oporu lub lokalnego przegrzania może wymagać dodatkowych czujników.
Jak długo powinno trwać ładowanie okazjonalne?
Oblicz to na podstawie energii do uzupełnienia, dostępnej mocy ładowania po stronie akumulatora i okien czasowych. Uwzględnij stopniowe zanikanie, ograniczenia temperaturowe, obciążenie robota i dostępność ładowarki. Nie ma ustalonego czasu ładowania odpowiedniego dla wszystkich robotów AMR.
Czy produkty CAN lub RS485 można podłączyć bez dalszej konfiguracji?
Nie. Dopasowanie interfejsów elektrycznych to dopiero początek. Definicje komunikatów, synchronizacja, jednostki, adresowanie i reakcje na błędy muszą być kompatybilne i przetestowane.
Co powinno się stać, jeśli podczas ładowania komunikacja zostanie zerwana?
System powinien przejść do zatwierdzonego trybu awaryjnego lub zatrzymania w określonym czasie. Zdefiniuj obsługę nieaktualnych limitów, alarmów, ponownych prób i odzyskiwania. Nie zakładaj, że kontynuowanie ostatniego żądania jest bezpieczne.
Jakie testy są istotne przed wdrożeniem floty?
Sprawdź ładowanie zmontowanego systemu, temperaturę styków, dopuszczalną niewspółosiowość, zużycie, narażenie na czynniki środowiskowe i reakcje na błędy. Przetestuj prawidłowe wyłączenie prądu przed odłączeniem i upewnij się, że telemetria odróżnia dokowanie od rzeczywistego przesyłu energii.


