

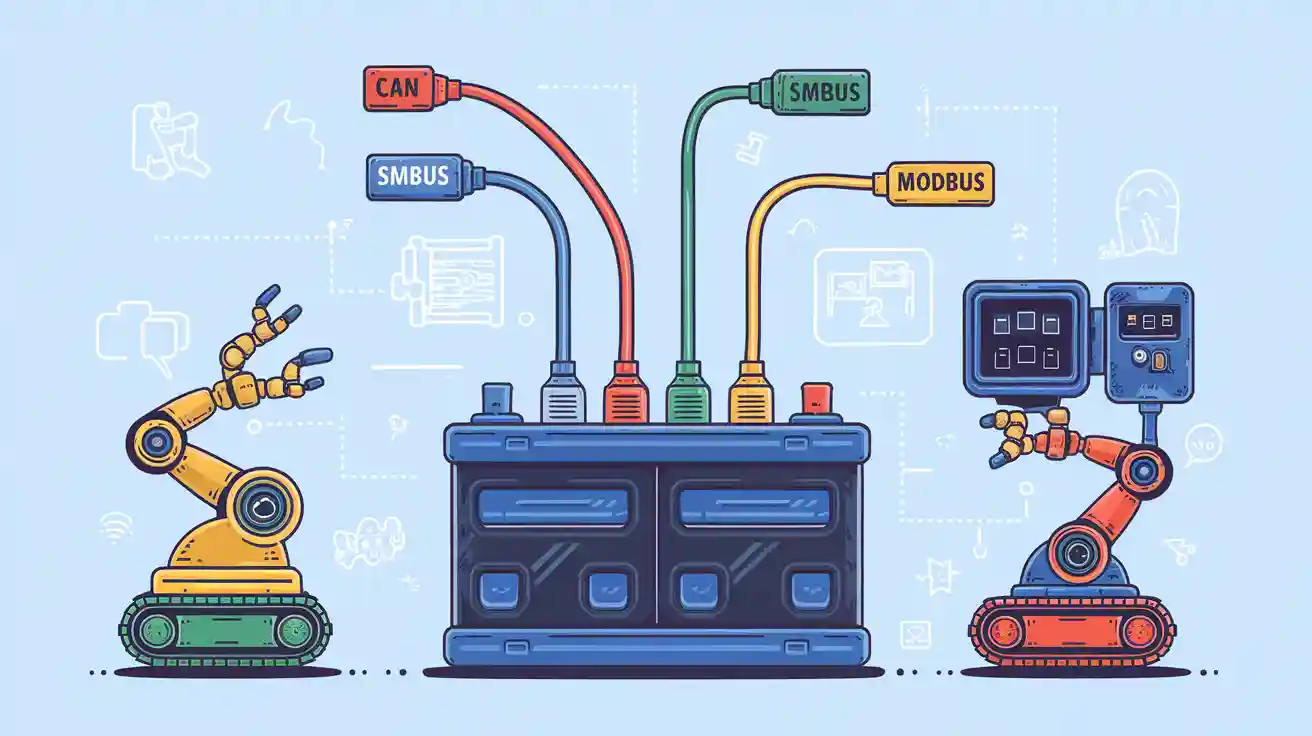
Potrzebujesz niezawodnych protokołów komunikacji z baterią, aby zapewnić akumulator litowy robota zapewnia bezpieczne i wydajne zasilanie. CAN wyróżnia się jako preferowany wybór dla większości robotów ze względu na solidne interfejsy komunikacyjne, diagnostykę w czasie rzeczywistym i bezproblemową integrację z zaawansowane systemy zarządzania baterią (BMS). Niezawodna komunikacja obsługuje monitorowanie stanu baterii, monitorowanie baterii i rozwiązuje problemy związane z zarządzaniem bateriami w robotyce.
Cecha | OPIS |
|---|---|
Stan naładowania (SOC) | Śledzi poziom naładowania baterii, umożliwiając jej dokładne monitorowanie. |
Stan zdrowia (SOH) | Raportuje stan akumulatora, wspiera monitorowanie jego stanu i wykrywanie usterek. |
Zarządzania temperaturą | Kontroluje temperaturę akumulatora, zapewniając bezpieczną pracę. |
Równoważenie komórek | Utrzymuje równowagę ogniw, wydłużając żywotność baterii. |
Protokoły komunikacyjne | Standardowe protokoły, takie jak CAN, optymalizują przepływ danych i kontrolę w czasie rzeczywistym. |
Diagnostyka w czasie rzeczywistym | Umożliwia szybkie wykrywanie usterek, co jest kluczowe w robotyce. |
Algorytmy sterowania | Natychmiastowa regulacja pracy baterii, poprawa niezawodności. |
Skorzystaj z przejrzystego porównania, które pomoże Ci wybrać właściwe interfejsy komunikacyjne dla Twojej aplikacji.
Na wynos
Wybierz CAN, aby zapewnić szybką i niezawodną komunikację w robotyce. Obsługuje diagnostykę w czasie rzeczywistym i umożliwia efektywne łączenie wielu urządzeń.
Rozważ SMBus w przypadku kompaktowych systemów wymagających prostej integracji. Oferuje on unikalne adresowanie i idealnie nadaje się do urządzeń przenośnych.
Użyj protokołu Modbus, aby zapewnić szeroką kompatybilność z systemami przemysłowymi. Umożliwia on łatwą integrację, ale może wiązać się z wolniejszą szybkością przesyłania danych.
Część 1: Potrzeby baterii
1.1 Komunikacja w robotyce
Aby zapewnić bezpieczną i wydajną pracę robota, polegasz na precyzyjnej wymianie danych. Protokoły komunikacji akumulatorowej stanowią podstawę tego procesu, łącząc system zarządzania baterią (BMS) z czujnikami, siłownikami i jednostkami sterującymi. Protokoły te zapewniają, że robot otrzymuje dokładne informacje o stanie akumulatora, umożliwiając podejmowanie decyzji w czasie rzeczywistym i wykrywanie błędów.
Wskazówka: Wybór odpowiednich protokołów komunikacyjnych zwiększa niezawodność i redukuje przestoje w aplikacjach robotyki.
Oto najczęstsze wymagania dotyczące protokołów komunikacji akumulatorowej w systemach robotycznych:
Wymaganie | OPIS |
|---|---|
Formatowanie danych | Organizacja danych w pakiety lub ramki w celu ich interpretacji przez urządzenia. |
Adresowanie | Określa sposób adresowania urządzeń w celu zmniejszenia ruchu sieciowego. |
Tryb transmisji | Dostępne opcje obejmują komunikację jednokierunkową, półdupleksową i pełnodupleksową. |
Wykrywanie i korygowanie błędów | Narzędzia do wykrywania i korygowania usterek skrzyni biegów. |
Kontrola sekwencji | Steruje kolejnością przesyłania i ponownego składania pakietów danych. |
Kontrola przepływu | Zarządza przepływem danych, aby zapobiec ich utracie na skutek przeciążenia odbiorników przez szybkie nadajniki. |
Uznanie: | Mechanizm umożliwiający odbiorcom potwierdzenie pomyślnego odbioru danych. |
Skuteczne protokoły komunikacyjne umożliwiają płynną interakcję między wszystkimi komponentami. Należy wybrać protokoły, które odpowiadają potrzebom systemu w zakresie niezawodności i wydajności.
1.2 Rola systemu zarządzania baterią
System zarządzania baterią pełni funkcję centralnego systemu zasilania robota. BMS monitoruje stan baterii, steruje ładowaniem i rozładowywaniem oraz równoważy napięcie ogniw, aby wydłużyć ich żywotność. Zaawansowane platformy BMS wykorzystują niezawodne protokoły komunikacyjne, aby zapewnić diagnostykę i sterowanie w czasie rzeczywistym.
Korzystasz z BMS-u, który obsługuje:
Dokładne raportowanie stanu naładowania i stanu zdrowia
Zarządzanie termiczne dla bezpiecznej pracy
Równoważenie komórek w celu zapobiegania degradacji
Szybkie wykrywanie błędów i reagowanie na nie
Dobrze zintegrowany system zarządzania baterią zapewnia bezpieczną pracę robota w wymagających warunkach. Aby zapewnić optymalną wydajność, priorytetem powinny być platformy BMS obsługujące niezawodne protokoły komunikacyjne.
Część 2: Protokół CAN
Cechy 2.1
Protokół CAN zapewnia niezawodny sposób połączenia systemu zarządzania akumulatorami z innymi komponentami robotyki. Zapewnia wysoką niezawodność, odporność i wysoką odporność na zakłócenia. CAN obsługuje konfiguracje multi-master, dzięki czemu wiele urządzeń może korzystać z tej samej sieci. Przepustowość danych sięga 1 Mb/s, co jest odpowiednie dla większości zastosowań robotyki.
Cecha | OPIS |
|---|---|
Wysoka niezawodność | CAN jest odporny na zakłócenia elektryczne, dzięki czemu dane w akumulatorze są bezpieczne. |
Obsługa wielu masterów | Informacje o stanie baterii mogą być wysyłane i odbierane przez wiele urządzeń. |
Dane Real-Time | CAN natychmiast przesyła informacje o stanie akumulatora, napięciu, temperaturze i poziomie naładowania. |
Wykrywanie błędów | Wbudowane mechanizmy chronią integralność danych baterii. |
Rozmiar sieci | CAN obsługuje do 30 węzłów, co umożliwia współpracę z większością systemów bateryjnych robotów. |
Uwaga: sieć CAN wymaga terminatorów na obu końcach, co komplikuje konfigurację.
Zalety 2.2
Wybierając protokół CAN do komunikacji z akumulatorem, zyskujesz szereg korzyści:
Efektywność komunikacji: CAN upraszcza okablowanie i umożliwia urządzeniom udostępnianie danych dotyczących akumulatora w ramach jednej sieci.
Bezpieczeństwo: Monitorujesz i kontrolujesz krytyczne właściwości baterii, redukując ryzyko podczas operacji robotycznych.
Niezawodność systemu: Sieć CAN zwiększa wydajność szczytową i poprawia funkcje bezpieczeństwa, co jest kluczowe dla robotyki.
CAN umożliwia również automatyczną korektę błędów lub powiadamianie o problemach z transmisją. Możesz być pewien, że dane z akumulatora pozostaną dokładne i bezpieczne.
2.3 Ograniczenia
Chociaż CAN ma wiele zalet, należy wziąć pod uwagę jego wady:
Ograniczenie | OPIS |
|---|---|
Złożoność | Musisz zainstalować terminatory na obu końcach, co utrudni konfigurację sieci. |
Rozmiar sieci | CAN obsługuje maksymalnie 30 węzłów, co może ograniczać większe systemy zarządzania akumulatorami. |
Jeśli Twój system robotyczny musi obsługiwać więcej niż 30 węzłów akumulatorowych, może zaistnieć konieczność rozważenia innych protokołów komunikacyjnych.
Część 3: Protokół SMBus
Cechy 3.1
Protokół SMBus jest często spotykany w systemach przenośnych i wbudowanych. Protokół ten wykorzystuje dwuprzewodowy interfejs, ułatwiając podłączenie systemu zarządzania baterią do innych urządzeń. Każde urządzenie na magistrali otrzymuje unikalny 7-bitowy adres, co pomaga zapobiegać błędom komunikacji. SMBus obsługuje kilka funkcji przesyłania danych, takich jak Quick Command (szybkie polecenia) i Block Read/Write (odczyt/zapis bloków), umożliwiając elastyczną kontrolę parametrów baterii.
Cecha | OPIS |
|---|---|
Komunikacja dwuprzewodowa | Linie SMBDAT i SMBCLK obsługują dwukierunkowe sygnały danych i zegara. |
Unikalne adresowanie | Urządzenia wykorzystują 7-bitowy adres i obsługują protokół ARP (Address Resolution Protocol). |
Funkcje przesyłania danych | Szybkie polecenia, odczyt/zapis bajtów i odczyt/zapis bloków umożliwiają wszechstronną wymianę danych dotyczących baterii. |
Sprawdzanie błędów pakietów | Kontrola błędów pakietów (PEC) zapewnia niezawodną komunikację baterii. |
Opcje zasilania | Urządzenia mogą pobierać energię z magistrali lub ze źródła zewnętrznego, zgodnie ze specyfikacją elektryczną SMBus. |
Wykorzystanie inteligentnych systemów akumulatorowych | Stosowane powszechnie w urządzeniach przenośnych ze względu na efektywne zarządzanie baterią i komunikację. |
3.2 Mocne strony
Wykorzystanie protokołu SMBus do komunikacji z akumulatorami w robotyce zapewnia szereg korzyści. Protokół ten zapewnia standaryzowaną komunikację między akumulatorem a systemem hosta, co upraszcza projektowanie systemów zarządzania zasobami (BMS). Umożliwia on przesyłanie kluczowych informacji, takich jak pojemność akumulatora, zarządzanie temperaturą i zasilaniem. Struktura master-slave pozwala kontrolerowi hosta zarządzać dostępem i transferem danych, co poprawia niezawodność systemu.
Wskazówka: SMBus obsługuje pomiar pojemności akumulatora i zarządzanie temperaturą, które są niezbędne do projektowania solidnych systemów zarządzania budynkiem (BMS) w robotyce.
Standaryzacja komunikacji usprawnia projektowanie systemów BMS.
Struktura master-slave umożliwia kontrolę przepływu danych w akumulatorze.
Sprawdzanie błędów pakietów poprawia niezawodność w środowiskach o dużym natężeniu zakłóceń.
3.3 Słabości
Przed wyborem protokołu SMBus do projektu systemu zarządzania budową (BMS) należy wziąć pod uwagę jego ograniczenia. Protokół ten działa z niższą prędkością w porównaniu z magistralą CAN, co może ograniczać monitorowanie akumulatorów w czasie rzeczywistym w robotyce o wysokiej wydajności. SMBus obsługuje mniejszą liczbę urządzeń na jednej magistrali, co ogranicza skalowalność w przypadku dużych pakietów akumulatorów. Protokół ten nie oferuje również zaawansowanej obsługi błędów, znanej z magistrali CAN, co może utrudniać wykrywanie usterek.
Osłabienie | OPIS |
|---|---|
Niższa prędkość | SMBus przesyła dane z akumulatora wolniej niż CAN, co ma wpływ na odpowiedź w czasie rzeczywistym. |
Ograniczona skalowalność | Mniejsza liczba urządzeń obsługiwanych przez magistralę ogranicza możliwość integracji dużych pakietów baterii. |
Podstawowa obsługa błędów | Mniej odporny niż CAN, co może mieć wpływ na wykrywanie usterek akumulatora. |
Część 4: Protokół Modbus
Cechy 4.1
Modbus można wykorzystać jako protokół komunikacji szeregowej do połączenia systemu zarządzania akumulatorami z innymi urządzeniami w robotyce. Modbus wykorzystuje strukturę master-slave, w której urządzenie nadrzędne wysyła polecenia do jednego lub kilku urządzeń podrzędnych. Można wybrać format protokołu RTU (format binarny) lub ASCII (format czytelny dla człowieka). Każde urządzenie otrzymuje adres do rozpoznawania komunikacji. Modbus wysyła dane w pakietach zawierających nagłówek, kod funkcji oraz sumę kontrolną CRC do kontroli błędów. Protokół obsługuje wiele urządzeń na tej samej linii danych, co ułatwia tworzenie struktur wielourządzeniowych.
Cecha | OPIS |
|---|---|
Protokół komunikacyjny | Modbus to szeregowy protokół transmisji danych pomiędzy urządzeniami. |
Struktura master-slave | Urządzenie główne wysyła polecenia do urządzeń podrzędnych. |
Formaty protokołów | Dostępne są formaty RTU (binarny) i ASCII (czytelny dla człowieka). |
Struktura pakietu danych | Pakiety zawierają nagłówek, kod funkcji i sumę kontrolną CRC służącą do sprawdzania błędów. |
Kody funkcji | Konkretne kody operacji, np. kod 03 dla żądań odczytu danych. |
Adresowanie | Każde urządzenie ma unikalny adres komunikacyjny. |
Obsługa wielu urządzeń | Obsługuje kilka urządzeń na tej samej linii danych. |
Zarządzanie błędami | Mechanizmy CRC zapewniają dokładność danych. |
Korzyści 4.2
Wykorzystanie protokołu Modbus do komunikacji z bateriami w robotyce daje szereg korzyści. Modbus TCP umożliwia integrację systemu zarządzania bateriami z różnymi urządzeniami i platformami. Protokół ten oferuje wysoką interoperacyjność, dzięki czemu jest kompatybilny z szeroką gamą urządzeń automatyki przemysłowej. Można łączyć się za pomocą standardowych interfejsów, takich jak Ethernet, Wi-Fi czy światłowody, co zwiększa elastyczność.
Przewaga | OPIS |
|---|---|
Łatwość integracji | Modbus TCP umożliwia prostą integrację z różnymi urządzeniami i systemami. |
Interoperacyjność | Zgodność z wieloma platformami automatyki przemysłowej, co zapewnia większą elastyczność. |
Zgodność ze standardami | Obsługuje połączenia Ethernet, Wi-Fi i światłowodowe, zapewniając niezawodną komunikację. |
Wskazówka: Modbus dobrze sprawdza się w monitorowaniu akumulatorów w robotyce przemysłowej, gdzie konieczna jest niezawodna integracja z istniejącymi systemami automatyki.
4.3 Wady
Przed wyborem protokołu Modbus do systemu zarządzania baterią należy wziąć pod uwagę kilka wad:
Prędkość przesyłu danych jest ograniczona, co może mieć wpływ na monitorowanie stanu baterii w czasie rzeczywistym.
Konfiguracja może być skomplikowana, szczególnie w dużych sieciach.
Protokół jest podatny na zakłócenia elektryczne, które mogą zakłócać komunikację.
W przypadku bardzo dużych zestawów akumulatorów skalowalność jest ograniczona.
Topologia master-slave może nie pasować do wszystkich zastosowań robotyki.
Sekwencyjne sondowanie każdego urządzenia podrzędnego wprowadza opóźnienie.
Protokół Modbus nie posiada wbudowanej funkcji priorytetyzacji wiadomości, która jest kluczowa dla szybkiego raportowania błędów.
Część 5: Porównanie protokołów komunikacji baterii
Protokoły komunikacji akumulatorów odgrywają kluczową rolę w zarządzaniu, monitorowaniu i sterowaniu pakietami akumulatorów litowych w robotyce. Wybór odpowiedniego protokołu wpływa na szybkość, niezawodność, skalowalność i łatwość integracji systemu. Tutaj znajdziesz przejrzyste, bezpośrednie porównanie protokołów CAN, SMBus i Modbus, które pomoże Ci wybrać najlepsze rozwiązanie dla Twojego systemu. systemy zarządzania baterią.
5.1 Prędkość i dane
Prędkość określa, jak szybko systemy zarządzania baterią mogą wymieniać informacje z innymi urządzeniami. Szybki transfer danych jest niezbędny do monitorowania i sterowania w czasie rzeczywistym, szczególnie w robotyce, gdzie szybka reakcja zapobiega awariom i przestojom.
Protokół | Maksymalna szybkość transmisji danych | Przetwarzanie danych | Przydatność w czasie rzeczywistym |
|---|---|---|---|
CAN | Do 1 Mb / s | Obsługuje częste, priorytetowe wiadomości | Doskonały do sterowania w czasie rzeczywistym |
SMBus | Do 100 kb / s | Obsługuje małe, okresowe pakiety danych | Wystarczający do podstawowego monitorowania |
Modbus | Do 115.2 kbps (RTU) / 10 Mb/s (TCP/IP) | Przesyła większe bloki danych, ale z większym opóźnieniem | Umiarkowany, zależy od wdrożenia |
Zauważysz, że CAN oferuje najwyższą prędkość i najlepszą wydajność w czasie rzeczywistym. SMBus sprawdza się dobrze w prostych zadaniach monitorowania baterii, ale jego niższa prędkość może ograniczać zaawansowane zastosowania robotyki. Modbus może osiągać wyższe prędkości przez TCP/IP, ale jego wersje szeregowe pozostają w tyle za CAN.
Wskazówka: W przypadku zastosowań robotyki wymagających natychmiastowej informacji zwrotnej i kontroli, CAN wyróżnia się spośród protokołów komunikacji akumulatorowej.
5.2 Niezawodność
Niezawodność gwarantuje bezpieczne działanie systemów zarządzania akumulatorem, nawet w trudnych warunkach. Solidne wykrywanie błędów i odporność na awarie są kluczowe dla zapobiegania utracie danych i awariom systemu.
CAN:Korzystasz z wbudowanego wykrywania błędów, automatycznej retransmisji i priorytetyzacji wiadomości. Sieci CAN są odporne na zakłócenia elektryczne, co czyni je idealnymi dla robotyki.
SMBus: Kontrola błędów pakietów (PEC) pomaga wykrywać błędy transmisji, ale protokół ten nie oferuje zaawansowanych funkcji odzyskiwania po błędach. Działa najlepiej w środowiskach o niskim poziomie szumów.
Modbus:Protokół wykorzystuje CRC do sprawdzania błędów, ale Modbus-RTU nie zawiera wbudowanych mechanizmów integralności danych. Naukowcy zaproponowali dodawanie kodów korekcji błędów do przodu Aby poprawić odporność na błędy i odzyskiwanie danych w systemach zarządzania baterią. To podejście dodaje informacje o parzystości w okresach bezczynności, umożliwiając odzyskiwanie uszkodzonych ramek i zwiększając niezawodność.
Protokół | Wykrywanie błędów | Odporność na awarie | Przydatność dla robotyki |
|---|---|---|---|
CAN | Mocny (wbudowany) | Wysoka (automatyczna retransmisja, odporność na zakłócenia) | Doskonały |
SMBus | Umiarkowany (PEC) | Podstawowy (ograniczone odzyskiwanie) | Dobre dla prostych systemów |
Modbus | Podstawowy (CRC) | Można ulepszyć za pomocą dodatkowego kodowania | Odpowiednie z ulepszeniami |
Uwaga: Należy wybrać protokół CAN, jeśli aplikacja robotyczna wymaga najwyższego poziomu niezawodności protokołów komunikacji akumulatorowej.
5.3 Skalowalność
Skalowalność mierzy, jak dobrze systemy zarządzania bateriami mogą się rozwijać wraz z rozwojem projektu robotycznego. Potrzebujesz protokołu obsługującego większą liczbę urządzeń i złożone topologie sieci.
Protokół | Opcje skalowalności | Charakterystyka |
|---|---|---|
CAN | Obsługuje złożone topologie sieciowe, umożliwiając rozproszoną kontrolę i udostępnianie danych | Wysoka wydajność w czasie rzeczywistym, sterowanie wieloma urządzeniami głównymi, odpowiednie do zastosowań na dużą skalę |
SMBus | Ograniczone do niewielkiej liczby urządzeń na magistralę | Prosta struktura, najlepsza dla kompaktowych systemów |
Modbus | Ograniczona skalowalność ze względu na strukturę master-slave, bardziej odpowiednia dla mniejszych systemów | Prostsza struktura, mniejsze możliwości w czasie rzeczywistym, odpowiednie do podstawowych zadań pozyskiwania danych |
CAN umożliwia podłączenie wielu urządzeń i obsługuje rozproszone sterowanie, co czyni go najlepszym wyborem w przypadku dużych projektów robotyki. SMBus i Modbus najlepiej sprawdzają się w mniejszych, mniej złożonych systemach.
Jeśli planujesz skalowanie swojej platformy robotycznej, spośród protokołów komunikacji akumulatorowej, nadaj priorytet protokołowi CAN.
5.4 Integracja
Integracja decyduje o tym, jak łatwo można połączyć systemy zarządzania baterią z innymi urządzeniami i platformami. Potrzebujesz protokołu, który będzie pasował do Twojego środowiska sprzętowego i programowego.
CAN:Technologia CAN jest szeroko wykorzystywana w robotyce przemysłowej i motoryzacyjnej. Płynnie integruje się z zaawansowanymi systemami zarządzania akumulatorami i zapewnia interoperacyjność z systemami wielu dostawców.
SMBus:Protokół ten został zaprojektowany do komunikacji o niskiej prędkości i jest powszechnie stosowany w urządzeniach przenośnych oraz inteligentnych systemach akumulatorowych. SMBus wykorzystuje dwuprzewodowy interfejs, co ułatwia implementację w kompaktowych projektach. PMBus, rozszerzenie SMBus, oferuje więcej funkcji dla urządzeń do zarządzania energią, w tym komunikację dwukierunkową i określone polecenia sterowania mocą.
ModbusModbus zapewnia silną interoperacyjność z urządzeniami automatyki przemysłowej. Można użyć Modbus TCP do integracji opartej na sieci Ethernet, co zwiększa elastyczność. Jednak konfiguracja może być skomplikowana w dużych sieciach.
Protokół | Łatwość integracji | Typowe przypadki użycia | Wymagania sprzętowe |
|---|---|---|---|
CAN | Wysoki (standard branżowy, wielu dostawców) | Robotyka, motoryzacja, przemysł | Wymaga transceiverów CAN i zakończenia |
SMBus | Łatwy (proste okablowanie, urządzenia przenośne) | Inteligentne systemy akumulatorowe, elektronika użytkowa | Interfejs dwuprzewodowy |
Modbus | Umiarkowany (automatyka przemysłowa) | Interfejs szeregowy lub Ethernet |
W przypadku większości zastosowań robotyki protokół CAN zapewnia najlepszą równowagę między integracją, szybkością i niezawodnością wśród protokołów komunikacji akumulatorowej.
Część 6: Wybór protokołów dla systemów zarządzania bateriami
6.1 Scenariusze aplikacji
Przed wyborem protokołu komunikacji baterii należy wziąć pod uwagę typ robota i środowisko operacyjne. system zarządzania bateriąKażdy scenariusz zastosowania stawia unikalne wymagania dotyczące gęstości energii, bezpieczeństwa, zarządzania ciepłem i integracji.
Scenariusz | Kluczowe wymagania | Zalecany protokół |
|---|---|---|
Wysokie bezpieczeństwo, niezawodne dane, rygorystyczne zarządzanie termiczne, zgodność z normami | CAN, SMBus | |
Kontrola w czasie rzeczywistym, solidne wykrywanie błędów, skalowalna integracja, obsługa wielu węzłów | CAN | |
Bezpieczna transmisja danych, zdalny monitoring, szybka reakcja na awarie | MOŻESZ, Modbus | |
Wdrożenia na dużą skalę, zdalna diagnostyka, interoperacyjność ze starszymi systemami | Modbus, CAN | |
Kompaktowa konstrukcja, niskie zużycie energii, prosta integracja, opłacalność | SMBus | |
Wysoka niezawodność, skalowalność, integracja z platformami automatyzacji | MOŻESZ, Modbus |
Należy przeanalizować środowisko pracy robota. Na przykład, mobilny robot magazynowy jest poddawany częstym rozruchom i zatrzymaniom przy zmiennym obciążeniu. Autonomiczny robot inspekcyjny pracuje nieprzerwanie przy niskim poborze mocy, sporadycznie z dużą mocą. Mapowanie krzywej zużycia energii, w tym cykli pracy i stosunku mocy szczytowej do średniej, pomoże w doborze rozmiaru baterii i wyborze odpowiedniego protokołu.
Projektując system BMS, należy uwzględnić następujące podstawowe funkcje:
Funkcjonować | OPIS |
|---|---|
Monitorowanie komórek | Zapewnia równomierny rozkład napięcia we wszystkich ogniwach, zapobiegając przedwczesnej degradacji. |
Zarządzanie termiczne | Monitoruje temperaturę i uruchamia chłodzenie lub dostosowuje obciążenie. |
Ochrona bezpieczeństwa | Zapobiega przeładowaniu, nadmiernemu rozładowaniu, zwarciom i innym awariom. |
Analityka danych | Monitoruje wzorce użytkowania, przewiduje konieczność konserwacji i optymalizuje żywotność baterii. |
Komunikacja | Zapewnia integrację ze sterownikami robotów i monitorowaniem w chmurze. |
Powinieneś również rozważyć skład chemiczny baterii. Typowe wybory obejmują: litowo-jonowa, LifePo4, litowo-polimerowy, bateria półprzewodnikowa, NMC, LCO, LMO i LTO. Każda chemia oferuje inne napięcie platformy, gęstość energii i cykl życia.
Chemia | Napięcie platformy | Gęstość energii (Wh/kg) | Cykl życia (cykle) |
|---|---|---|---|
LifePo4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Wskazówka: Aby uzyskać optymalną wydajność, dostosuj skład akumulatora do cyklu pracy robota i jego otoczenia.
6.2 Wskazówki dotyczące integracji
Aby osiągnąć wysoką niezawodność, interoperacyjność, bezpieczeństwo, skalowalność i wydajność w czasie rzeczywistym, należy zintegrować wybrany protokół z systemem zarządzania baterią.
Przewaga | OPIS |
|---|---|
Wysoka niezawodność | Integralność danych można zagwarantować dzięki funkcjom wykrywania i korygowania błędów. |
Interoperacyjność | Obsługa wielu protokołów umożliwia bezproblemową integrację z różnymi systemami sterowania. |
Ochrona | Chronisz ważne dane przed nieautoryzowanym dostępem i zagrożeniami cybernetycznymi, stosując szyfrowanie i kontrolę dostępu. |
Skalowalność | Ułatwiasz integrację z platformami chmurowymi w celu zdalnego monitorowania i aktualizacji oprogramowania sprzętowego OTA. |
Wydajność w czasie rzeczywistym | Wspierasz szybką i spójną komunikację, która jest kluczowa dla dynamicznych systemów, takich jak pojazdy elektryczne. |
Powinieneś przestrzegać następujących wskazówek dotyczących integracji:
Aby zredukować szum elektryczny, w sieciach CAN należy stosować kable ekranowane i odpowiednie zakończenia.
Przypisz każdemu urządzeniu w sieciach SMBus i Modbus unikalne adresy, aby zapobiec konfliktom.
Wprowadź sprawdzanie błędów pakietów i sumę kontrolną CRC w celu zapewnienia niezawodnej transmisji danych.
Włącz szyfrowanie i kontrolę dostępu do wrażliwych aplikacji, zwłaszcza w kontekście bezpieczeństwa i medycyny.
Zaprojektuj swój system BMS tak, aby obsługiwał aktualizacje oprogramowania sprzętowego i zdalną diagnostykę w celu zapewnienia przyszłej skalowalności.
Przetestuj swój system w warunkach rzeczywistych, aby sprawdzić niezawodność komunikacji.
Poprawiasz wydajność i bezpieczeństwo systemu, stosując najlepsze praktyki w zakresie integracji protokołów.
6.3 Przyszłe trendy
Obserwujemy szybką ewolucję systemów zarządzania bateriami w robotyce. Wśród pojawiających się trendów znajdują się:
Integracja protokołów komunikacji bezprzewodowej w systemach zarządzania bateriami.
Możliwość monitorowania w czasie rzeczywistym w celu zwiększenia wydajności baterii.
Opracowanie zaawansowanych algorytmów optymalizujących stan i wydajność baterii.
Skorzystasz z protokołów bezprzewodowych, które redukują złożoność okablowania i umożliwiają zdalną diagnostykę. Monitorowanie w czasie rzeczywistym pozwala na natychmiastowe wykrywanie usterek i wydłuża żywotność baterii. Zaawansowane algorytmy pomagają przewidywać potrzeby konserwacyjne i optymalizować cykle ładowania.
Powinieneś być na bieżąco z nowymi technologiami i standardami w zakresie protokołów komunikacji akumulatorów. Wdrażanie innowacyjnych rozwiązań pomoże Ci zabezpieczyć platformy robotyczne na przyszłość i zmaksymalizować wydajność akumulatorów.
Widać wyraźne różnice między protokołami CAN, SMBus i Modbus w przypadku akumulatorów litowych do robotów. CAN zapewnia wysoką prędkość, niezawodność i sterowanie w czasie rzeczywistym. SMBus jest odpowiedni dla kompaktowych systemów o niskim poborze mocy. Modbus oferuje szeroką kompatybilność.
Cecha | Magistrala CAN | Modbus |
|---|---|---|
Topologia | Multimaster | Mistrz-Niewolnik |
Prędkość | Do 1 Mb / s | Do 115.2 kb / s |
Niezawodność | Wysoki | Umiarkowany |
Koszty: | Wyższy | Opuść |
Przed wyborem protokołu należy wziąć pod uwagę następujące czynniki:
Szybkość transmisji i potrzeby w czasie rzeczywistym
Złożoność systemu
Niezawodność i odporność na zakłócenia
Pobór energii
Koszty:
Ochrona
CAN pozostaje najlepszym wyborem dla większości systemów zarządzania bateriami robotów ze względu na swoją solidną wydajność. Aby uzyskać bardziej szczegółowe informacje techniczne, zapoznaj się z materiałami dotyczącymi protokołów komunikacyjnych w systemach BMS. Poproś o spersonalizowaną konsultację dotyczącą baterii o poradę eksperta.
FAQ
Jaki skład chemiczny akumulatora jest najlepszy do zastosowań w robotyce?
Chemia | Napięcie platformy | Gęstość energii (Wh/kg) | Cykl życia (cykle) |
|---|---|---|---|
LifePo4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Powinieneś wybrać NMC dla robotyka. Zapewnia długą żywotność i stabilne napięcie platformy.
Jak protokoły komunikacji akumulatorów wpływają na niezawodność systemu BMS?
Niezawodne protokoły komunikacji akumulatorowej, takie jak CAN, poprawiają BMS Wykrywanie usterek i sterowanie w czasie rzeczywistym. Zmniejszasz przestoje i zwiększasz bezpieczeństwo w robotyce, medyczny, PRZEMYSŁOWE systemy.
Gdzie można otrzymać niestandardowe rozwiązanie akumulatorowe do zastosowań w robotyce lub przemyśle?
Możesz poproś o niestandardowe rozwiązanie bateryjne Large Power. Ich eksperci projektują baterie do bezpieczeństwo, infrastruktura, elektronika, bateria półprzewodnikowa aplikacji.


