

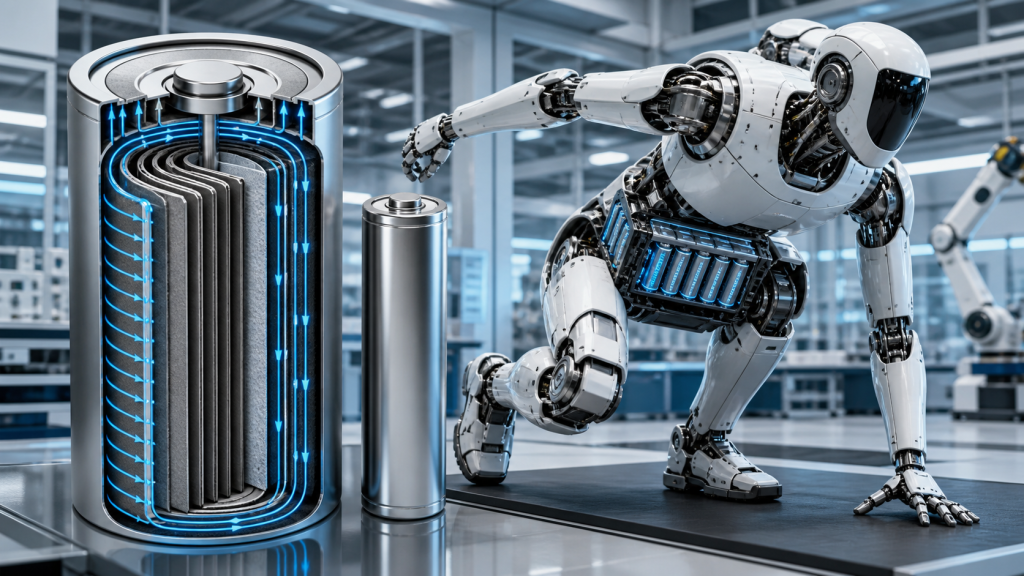
Robôs humanoides impõem demandas incomuns aos seus sistemas de energia. Os motores das articulações podem exigir pulsos de corrente intensos durante atividades como levantar, acelerar, agachar ou recuperar o equilíbrio, enquanto os sistemas de computação e sensoriamento integrados criam uma carga contínua de fundo. Nessas aplicações, a seleção da bateria não se resume apenas à densidade de energia. Densidade de potência, estabilidade de tensão, resistência interna, comportamento térmico e consistência entre os conjuntos de baterias afetam diretamente o desempenho do robô.
Resposta rápida
As células cilíndricas sem abas encurtam e distribuem o caminho da corrente ao longo da borda do eletrodo, em vez de concentrá-la em uma ou mais abas convencionais. Essa arquitetura pode reduzir a resistência interna, melhorar a distribuição de corrente e limitar o aquecimento localizado durante a operação em alta potência. Para robôs humanoides, essas vantagens podem proporcionar uma resposta de pico de potência mais robusta e temperaturas da bateria mais controláveis. No entanto, a construção sem abas não garante automaticamente carregamento rápido, longa vida útil ou uma bateria confiável para o robô. A qualidade das células, as interconexões da bateria, o gerenciamento térmico, a calibração do BMS e a coordenação do carregador continuam sendo fatores decisivos.
Principais lições
- As baterias de robôs humanoides devem ser avaliadas quanto à potência sustentada e à resposta de tensão transitória, e não apenas quanto à densidade de energia.
- As células sem aba distribuem a coleta de corrente por uma borda de eletrodo mais ampla, ajudando a reduzir a resistência e o calor localizado.
- Uma menor resistência das células pode melhorar o desempenho em altas correntes, mas as barras de distribuição, soldas, conectores e fiação da bateria podem se tornar os próximos gargalos.
- Uma alta taxa de descarga não indica automaticamente uma capacidade de carregamento rápido seguro.
- A consistência das células, o resfriamento, a lógica de proteção e a comunicação com o carregador determinam a confiabilidade do conjunto de baterias.
- Os fabricantes de robôs devem validar o desempenho usando perfis de movimento realistas, em vez de se basearem apenas em especificações de corrente de pulso de curta duração.
Parte 1: Por que os robôs humanoides têm um problema de densidade de potência
1.1 O movimento dinâmico cria cargas curtas e de alta corrente
Um robô raramente consome energia a uma taxa constante. Andar, ficar em pé, levantar objetos, aceleração repentina, travamento das articulações e recuperação de perturbações externas podem produzir cargas elétricas muito diferentes. Uma bateria pode fornecer corrente moderada durante o movimento normal e, em seguida, sofrer um pulso muito maior quando vários motores de articulação atuam simultaneamente.
Isso significa que uma célula que pareça adequada em termos de cálculo de ampères-hora ainda pode produzir quedas de tensão excessivas ou aquecimento durante a operação dinâmica. Os engenheiros devem avaliar:
- Corrente de descarga contínua
- magnitude e duração da corrente de pico
- Queda de tensão durante pulsos repetidos
- Aumento de temperatura ao longo de um ciclo de trabalho completo
- Capacidade de potência com baixo nível de carga
- Desempenho após centenas de ciclos
1.2 A densidade de energia é importante, mas não é a única prioridade.
Uma maior densidade de energia pode prolongar o tempo de operação ou reduzir o peso da bateria, mas um robô também precisa de densidade de potência suficiente para converter a energia armazenada em energia mecânica útil. Uma bateria leve e de alta energia pode não ser adequada se sua resistência interna causar queda de tensão excessiva durante picos de carga.
O objetivo da engenharia é, portanto, equilibrar tempo de execução, massa, volume, potência de saída, requisitos de refrigeração e vida útil. Large Power desenvolve soluções personalizadas de baterias para robôs em torno da carga real do motor, arquitetura de controle, espaço de instalação e ambiente operacional.
Parte 2: O que é uma célula de bateria sem abas?
2.1 Terminologia: Tabulações sem tabelas vs. tabulações completas
O setor costuma usar o termo célula de tabelasEmbora o eletrodo ainda necessite de uma conexão elétrica ao terminal, o termo geralmente descreve um projeto no qual uma grande porção da borda do eletrodo atua como uma interface de coleta de corrente contínua ou distribuída. Também pode ser descrito como uma arquitetura de aba completa, aba contínua ou aba sobreposta, dependendo do fabricante e do método de produção.
Uma célula cilíndrica convencional coleta corrente através de uma ou mais abas discretas. A corrente precisa percorrer lateralmente a folha metálica antes de atingir esses pontos de conexão. Em um projeto sem abas, o caminho efetivo da corrente é mais curto e distribuído por uma área maior.
2.2 Por que o caminho atual é importante
A resistência elétrica converte parte da energia da bateria em calor, de acordo com P = I²RComo o aquecimento aumenta com o quadrado da corrente, mesmo uma pequena redução na resistência pode ser valiosa durante movimentos robóticos de alta corrente.
| Consideração de design | Estrutura de guia convencional | Estrutura sem tabelas |
|---|---|---|
| Coleção atual | Concentrado em abas discretas | Distribuído ao longo de uma borda de eletrodo mais larga |
| Caminho atual efetivo | Mais longo através de partes da folha | Geralmente mais curtos e mais uniformes |
| Aquecimento localizado | Mais provável perto das regiões das abas | Potencialmente reduzido através da coleta distribuída |
| Resposta de alta corrente | Depende muito da quantidade e do posicionamento das abas. | Pode suportar menor resistência e melhor fornecimento de energia. |
| Manufatura | Maduro e amplamente padronizado | Formação de bordas, alinhamento e soldagem mais exigentes. |
Parte 3: Vantagens das baterias para robôs humanoides
3.1 Menor resistência interna e redução da queda de tensão
Quando vários atuadores exigem energia simultaneamente, uma menor resistência das células pode ajudar a bateria a manter uma tensão mais estável. Isso beneficia controladores de motor, hardware de computação e componentes eletrônicos de segurança que podem reagir mal a uma queda brusca de tensão.
O benefício deve ser verificado no nível da bateria. Tiras de níquel, barramentos de cobre, soldas, fusíveis, conectores, cabos e contatores adicionam resistência. Uma vez reduzida a resistência da célula, esses componentes podem representar uma parcela maior da perda total.
3.2 Distribuição de calor mais uniforme
A coleta de corrente distribuída pode reduzir o aquecimento concentrado em torno de cada componente. Uma temperatura mais uniforme nas células pode simplificar o resfriamento da bateria e reduzir as diferenças de temperatura entre elas. Isso é importante porque a temperatura irregular acelera o envelhecimento desigual, o que pode aumentar o desequilíbrio e reduzir a capacidade útil da bateria.
A arquitetura sem abas não elimina o calor. A operação com alta corrente ainda produz perdas eletroquímicas e resistivas. Os engenheiros devem providenciar caminhos térmicos adequados, posicionamento correto dos sensores, espaçamento adequado, ventilação da caixa e limites operacionais.
3.3 Melhor suporte para eventos repetidos de alta potência
Um robô humanoide pode repetir o mesmo movimento exigente diversas vezes durante um turno. Portanto, uma bateria de alta potência eficiente deve suportar pulsos repetidos sem aquecimento cumulativo excessivo. Os testes devem reproduzir o ciclo de movimento real do robô, em vez de aplicar apenas um pulso curto em laboratório.
As medições recomendadas incluem tensão mínima da bateria, temperatura máxima das células, variação de temperatura, temperatura do caminho da corrente nas soldas e conectores e tempo de recuperação entre eventos de energia.
Parte 4: Compromissos de Engenharia e Limitações de Fabricação
4.1 Células sem abas são mais difíceis de fabricar
A borda do eletrodo distribuído deve ser formada, alinhada e conectada de forma consistente. Variações na geometria da borda ou na qualidade da solda podem criar distribuição de corrente irregular, aumento da resistência ou fragilidade mecânica. Os requisitos de rendimento de produção e controle de qualidade podem, portanto, ser mais exigentes do que para células convencionais com eletrodos de aba.
4.2 O desempenho ao nível da célula não garante o desempenho ao nível da embalagem.
Uma célula de baixa resistência ainda pode apresentar desempenho inferior em uma bateria com interconexões mal projetadas ou resfriamento inconsistente. Os engenheiros de baterias devem avaliar:
- Distribuição da resistência de corrente contínua célula a célula
- Resistência à soldagem e resistência mecânica
- Material da barra de distribuição e área da seção transversal
- Resistência do fusível e do contator
- Temperatura do conector sob corrente contínua
- Localização do sensor e tempo de resposta térmica
- Compartilhamento de corrente em grupo paralelo
4.3 Capacidade, potência e vida útil do ciclo devem estar em equilíbrio.
A otimização de um eletrodo para alta potência pode afetar a densidade de energia, a vida útil ou o custo. A melhor célula não é necessariamente aquela com a maior taxa de descarga anunciada. Os fabricantes de robôs devem comparar o desempenho sustentado, o aumento térmico, o comportamento de envelhecimento, a estabilidade do fornecimento e os requisitos de integração da bateria.
Parte 5: Células sem abas são apenas uma parte do sistema de energia do robô
Células sem abas podem reduzir a resistência do caminho da corrente e melhorar a distribuição de calor durante descargas de alta potência, mas a estrutura da célula por si só não determina o tempo de atividade do robô. Um sistema de energia prático para robôs deve coordenar as células, o conjunto de baterias, Sistema de Gerenciamento de Bateria (BMS), carregador e controlador de robô.
Após movimentos de alta intensidade, como levantar peso, pular ou acelerar rapidamente, a bateria pode chegar à estação de carregamento com temperatura elevada, baixo nível de carga ou desequilíbrio crescente entre as células. Aplicar a mesma corrente de carga fixa em todas as condições pode acelerar a degradação ou aproximar as células individuais de seus limites de tensão e temperatura.
Um processo de carregamento inteligente deve seguir esta sequência:
Identificação da bateria → aquisição de estado → verificação de segurança → seleção da estratégia de carregamento → controle dinâmico de corrente → monitoramento contínuo → conclusão do carregamento
Por meio da comunicação CAN ou RS-485, o carregador pode receber do BMS informações sobre a tensão da bateria, a tensão das células, a temperatura, o estado de carga e falhas. A corrente de carga pode então ser reduzida ou suspensa quando a bateria se aproxima de seus limites térmicos ou de tensão.
5.1 Por que a ausência de tablets não significa automaticamente carregamento rápido
Uma menor resistência interna pode ajudar uma célula sem abas a lidar com correntes mais altas com menos aquecimento resistivo. No entanto, isso não qualifica automaticamente a célula ou a bateria para carregamento rápido. O desempenho do carregamento também depende de:
- Química celular e projeto de eletrodos
- Limites de deposição de lítio no ânodo
- Temperatura da célula e uniformidade térmica
- Resistência de interconexão em nível de pacote
- Precisão de correspondência e balanceamento de células
- Limiares de proteção BMS
- Lógica de comunicação e controle do carregador
Para robôs humanoides, a velocidade de carregamento deve ser definida por limites validados de corrente, tensão, temperatura e vida útil, em vez da taxa máxima de descarga da célula.
5.2 Da recarga manual à recarga autônoma
À medida que os robôs se infiltram em fábricas, armazéns, locais de inspeção e ambientes de serviço, o recarregamento autônomo se tornará parte do sistema operacional, em vez de um acessório separado. Um fluxo de trabalho maduro pode incluir:
Detecção de baixa energia → retorno à estação de carregamento → identificação da bateria → validação de segurança → carregamento controlado → confirmação de conclusão → retorno à operação
Isso torna a integração do sistema de energia especialmente importante. Uma bateria personalizada para robôs deve considerar a célula sem abas, a arquitetura do pacote, o gerenciamento térmico, a comunicação com o BMS, a interface de carregamento e o ciclo de trabalho em conjunto. Para operadores de frotas, o objetivo final não é simplesmente o menor tempo de carregamento. É uma maior disponibilidade do robô com temperatura controlada, vida útil da bateria previsível e menos intervenção manual.
Parte 6: Como avaliar células sem tabelas para um projeto de robótica
6.1 Teste a corrente sustentada, não apenas a corrente de pico.
Uma breve avaliação de pulso pode não representar a operação repetida de alta carga de um robô. Solicite curvas de tensão e temperatura para um período realista de corrente sustentada e para ciclos de pulso repetidos. Confirme o estado inicial de carga e a temperatura ambiente para cada comparação.
6.2 Comparar a resistência e a consistência dentro do mesmo lote
A resistência média não é suficiente. A dispersão entre as células afeta a distribuição da corrente em paralelo e o envelhecimento do encapsulamento. Defina limites de inspeção de entrada para capacidade, tensão de circuito aberto, resistência em corrente contínua, dimensões, peso e rastreabilidade.
6.3 Medir o desempenho após o envelhecimento
Uma nova célula pode fornecer excelente potência, mas as plataformas robóticas exigem desempenho previsível ao longo do tempo. Avalie a retenção de capacidade, o aumento da resistência, a queda de tensão e a elevação da temperatura após ciclos representativos. Os critérios de fim de vida útil devem incluir a capacidade de potência, bem como a capacidade restante.
6.4 Validar o desempenho em baixas temperaturas
Robôs que se deslocam entre ambientes internos e externos podem sofrer grandes variações de temperatura. Condições de frio aumentam a resistência das células e reduzem a potência disponível. Carregar o equipamento abaixo da temperatura permitida também pode causar o acúmulo de lítio metálico. solução de bateria de baixa temperaturaPode ser necessário o uso de um aquecedor de bateria ou um bloqueio de carregamento.
6.5 Revisão de Segurança, Certificação e Rastreabilidade
O conjunto de baterias final deve ser avaliado em relação às normas e requisitos de transporte aplicáveis ao seu mercado e uso. Considerações importantes podem incluir UN 38.3, IEC 62133-2, IEC 62619, requisitos de segurança funcional, proteção do invólucro e controle de alterações documentado. A norma aplicável depende do robô final, da arquitetura da bateria e do mercado-alvo.
Parte 7: Escolhendo entre células cilíndricas, em forma de bolsa e prismáticas
| Formato de Célula | Força típica | Consideração de engenharia | Aplicação potencial de robôs |
|---|---|---|---|
| Células cilíndricas | Cadeia de suprimentos consolidada, consistência mecânica, layout de embalagem distribuído | Menor eficiência de empacotamento volumétrico e muitas interconexões. | Robôs humanoides e móveis de alta dinâmica |
| Células de bolsa | Leve, fino, com dimensões flexíveis | Requer controle de compressão e tolerância ao inchaço. | Plataformas com espaço limitado ou leves |
| Células prismáticas | Alta utilização do espaço ao nível do pacote e menos interconexões. | Gradientes térmicos e restrições mecânicas exigem atenção. | Robôs móveis de grande porte e sistemas robóticos estacionários |
A construção sem mesas é mais visível no desenvolvimento de células cilíndricas, mas a seleção do formato deve levar em consideração as características mecânicas do robô, o perfil de potência, o método de refrigeração, a estratégia de manutenção e o volume de produção esperado.
Conclusão
As células de bateria sem abas oferecem uma abordagem estrutural significativa para os desafios de energia e térmicos dos robôs humanoides. Ao distribuir a coleta de corrente ao longo da borda do eletrodo, elas podem reduzir a resistência, limitar o aquecimento localizado e melhorar a resposta a altas correntes. Seu valor é mais evidente em aplicações com cargas dinâmicas repetidas e restrições térmicas rigorosas.
Elas não são uma solução universal. A consistência de fabricação, o envelhecimento das células, as interconexões do conjunto de baterias, a lógica do BMS, o resfriamento e a estratégia de carregamento determinam se as vantagens em nível de célula se traduzem em desempenho confiável do robô. O processo de desenvolvimento correto começa com o ciclo de trabalho do robô e valida todo o sistema de energia em condições realistas.
Para suporte em relação a tensão, capacidade, corrente de descarga, comunicação, gerenciamento térmico e integração de gabinetes, discuta suas necessidades com Large Power através da nossa consultoria de bateria personalizada.
Perguntas frequentes
O que é uma pilha sem abas?
Uma célula sem abas utiliza uma conexão de coleta de corrente distribuída ao longo de uma porção maior da borda do eletrodo, em vez de depender apenas de uma ou várias abas convencionais. O caminho de corrente mais curto e largo pode reduzir a resistência e melhorar a distribuição de calor.
Por que as células sem tabelas são adequadas para robôs humanoides?
Robôs humanoides geram cargas repetidas de alta corrente durante movimentos dinâmicos. Menor resistência e coleta de corrente mais uniforme podem reduzir a queda de tensão e o aquecimento localizado, proporcionando um fornecimento de energia mais estável.
Uma bateria sem abas suporta carregamento rápido?
Não automaticamente. A capacidade de carregamento rápido depende da química, do design do eletrodo, do comportamento do ânodo, da temperatura, do estado de carga, dos limites do BMS e do controle do carregador. Uma alta taxa de descarga não deve ser considerada como prova de uma taxa de carregamento igualmente alta.
Células sem tabulação e células com tabulação completa são a mesma coisa?
Os termos são frequentemente usados para estruturas de coleta de corrente distribuídas intimamente relacionadas. "Sem tabelas" é o termo de mercado mais comum, enquanto "tabulação completa", "tabulação contínua" e "tabulação sobreposta" podem descrever implementações específicas. Os engenheiros devem revisar os dados reais de construção e teste do fabricante.
O que os fabricantes de robôs devem testar antes de selecionar uma célula sem mesa?
Teste a corrente de pulso sustentada e repetida, a queda de tensão, o aumento de temperatura, a distribuição de resistência, o comportamento em baixas temperaturas, o desempenho de envelhecimento, a consistência das células e as perdas de interconexão no nível do pacote. A validação deve reproduzir o ciclo operacional real do robô.


