

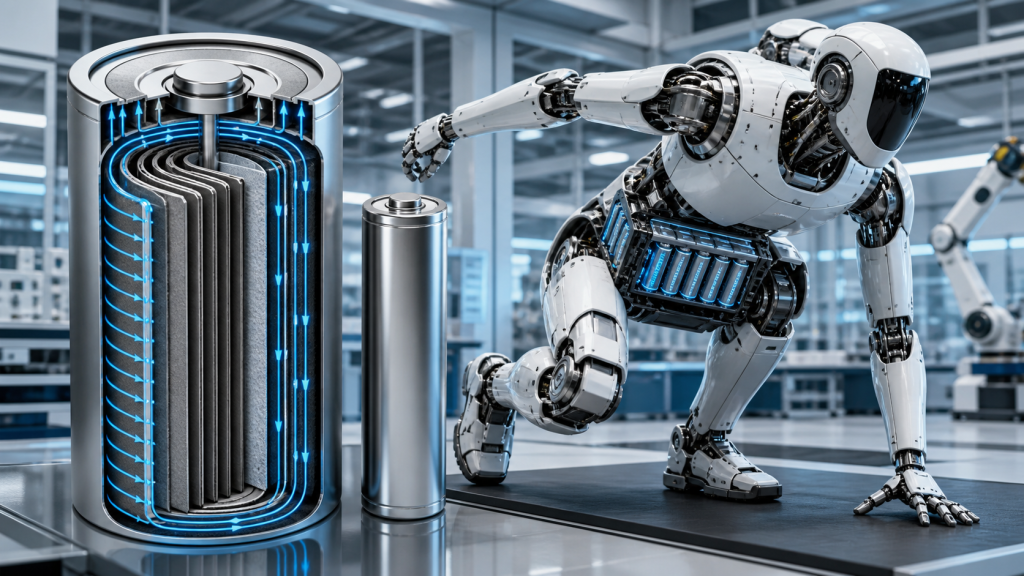
Гуманоидные роботы предъявляют необычные требования к своим системам питания. Двигатели суставов могут нуждаться в резких импульсах тока во время подъема, ускорения, приседания или восстановления равновесия, в то время как встроенные вычислительные системы и датчики создают непрерывную фоновую нагрузку. В таких условиях выбор батареи — это не только решение, основанное на плотности энергии. Плотность мощности, стабильность напряжения, внутреннее сопротивление, тепловые характеристики и стабильность характеристик батареи напрямую влияют на производительность робота.
Быстрый ответ
Бесшовные цилиндрические элементы сокращают и распределяют путь тока по краю электрода, вместо того чтобы концентрировать ток через один или несколько обычных контактов. Такая архитектура может снизить внутреннее сопротивление, улучшить распределение тока и ограничить локальный нагрев во время работы на высокой мощности. Для человекоподобных роботов эти преимущества могут способствовать более высокой пиковой мощности и более управляемым температурам батареи. Однако бесшовная конструкция не гарантирует автоматически быструю зарядку, длительный срок службы или надежную батарею для робота. Качество элементов, межсоединения батареи, терморегулирование, калибровка BMS и координация зарядного устройства остаются решающими факторами.
Основные выводы
- При оценке батарей для человекоподобных роботов необходимо учитывать не только плотность энергии, но и устойчивость к перепадам напряжения.
- В безстоловых элементах ток распределяется по более широкой поверхности электрода, что помогает снизить сопротивление и локальный нагрев.
- Снижение сопротивления элементов может улучшить характеристики при высоких токах, но следующими узкими местами могут стать шины блока, сварные швы, разъемы и проводка.
- Высокий показатель скорости разряда не гарантирует автоматически безопасную быструю зарядку.
- Надежность аккумуляторного блока на уровне отдельных элементов определяется стабильностью характеристик ячеек, охлаждением, логикой защиты и связью с зарядным устройством.
- Производителям роботов следует проверять их производительность, используя реалистичные профили движения, а не полагаясь только на характеристики кратковременных импульсов тока.
Часть 1: Почему у человекоподобных роботов проблема с плотностью мощности
1.1 Динамическое движение создает кратковременные нагрузки с высоким током
Робот редко потребляет энергию с постоянной скоростью. Ходьба, стояние, подъем тяжестей, резкое ускорение, блокировка суставов и восстановление после внешних воздействий могут создавать совершенно разные электрические нагрузки. Батарея может обеспечивать умеренный ток во время нормального движения, а затем столкнуться с гораздо более сильным импульсом, когда несколько двигателей в суставах работают одновременно.
Это означает, что элемент, который выглядит адекватным по результатам расчета в ампер-часах, все же может вызывать чрезмерное падение напряжения или нагрев во время динамической работы. Инженерам следует оценить следующее:
- Постоянный ток разряда
- Максимальная величина тока и его длительность
- Провал напряжения во время повторных импульсов
- Повышение температуры за полный рабочий цикл
- Энергоемкость при низком уровне заряда
- Производительность после сотен циклов
1.2 Плотность энергии важна, но это не единственный приоритет.
Более высокая плотность энергии может увеличить время работы или уменьшить вес батареи, но роботу также необходима достаточная плотность мощности для преобразования накопленной энергии в полезную механическую мощность. Легкий высокоэнергетический элемент может оказаться непригодным, если его внутреннее сопротивление вызывает чрезмерное падение напряжения при пиковых нагрузках.
Таким образом, инженерная задача состоит в том, чтобы сбалансировать время работы, массу, объем, выходную мощность, требования к охлаждению и срок службы. Large Power развивается индивидуальные решения для аккумуляторных батарей роботов с учетом фактической нагрузки двигателя, архитектуры управления, места установки и условий эксплуатации.
Часть 2: Что такое безтаблеточный аккумуляторный элемент?
2.1 Терминология «без таблиц» и «с полными вкладками»
В отрасли этот термин широко используется. таблица ячейкаХотя электрод по-прежнему требует электрического соединения с клеммой. Этот термин обычно описывает конструкцию, в которой большая часть края электрода действует как непрерывный или распределенный интерфейс сбора тока. В зависимости от производителя и метода производства его также можно описать как архитектуру с полным контактом, непрерывным контактом или черепичным контактом.
В обычной цилиндрической ячейке ток собирается через один или несколько отдельных контактов. Ток должен пройти в поперечном направлении через фольгу, прежде чем достичь этих точек подключения. В конструкции без контактов эффективный путь тока короче и распределяется по большей площади.
2.2 Почему текущий путь имеет значение
Электрическое сопротивление преобразует часть выходной мощности батареи в тепло в соответствии с... P = I²RПоскольку нагрев происходит пропорционально квадрату тока, даже незначительное снижение сопротивления может оказаться полезным при движениях робота с высоким током.
| Рассмотрение дизайна | Традиционная структура вкладок | Структура без таблиц |
|---|---|---|
| Текущая коллекция | Сосредоточено на отдельных вкладках | Распределено вдоль более широкого края электрода. |
| Эффективный текущий путь | Более длинный участок фольги | Как правило, короче и однороднее. |
| Локальное отопление | Чаще всего встречается вблизи областей вкладок. | Потенциально снижается за счет распределенного сбора данных. |
| Реакция на высокий ток | В значительной степени зависит от количества вкладок и их расположения. | Способен обеспечивать более низкое сопротивление и улучшенную передачу мощности. |
| Производство | Зрелый и широко стандартизированный | Более сложные процессы формовки кромок, выравнивания и сварки. |
Часть 3: Преимущества аккумуляторных батарей для человекоподобных роботов
3.1 Более низкое внутреннее сопротивление и уменьшенное падение напряжения
Когда несколько исполнительных механизмов одновременно потребляют энергию, более низкое сопротивление элементов может помочь батарее поддерживать более стабильное напряжение. Это полезно для контроллеров двигателей, вычислительного оборудования и электроники безопасности, которые могут плохо реагировать на резкое падение напряжения.
Преимущества следует проверять на уровне всего аккумуляторного блока. Никелевые полоски, медные шины, сварные швы, предохранители, разъемы, кабели и контакторы — все это увеличивает сопротивление. После снижения сопротивления элементов питания эти компоненты могут составлять большую долю общих потерь.
3.2 Более равномерное распределение тепла
Распределенный сбор тока может уменьшить концентрированный нагрев вокруг отдельных контактов. Более равномерная температура ячеек может упростить охлаждение блока и уменьшить разницу температур между ячейками. Это важно, поскольку неравномерная температура ускоряет неравномерное старение, что может увеличить дисбаланс и снизить полезную емкость блока.
Безтабличная архитектура не исключает тепловыделения. Работа при высоких токах по-прежнему приводит к электрохимическим и резистивным потерям. Инженеры должны предусмотреть подходящие пути теплоотвода, размещение датчиков, расстояние между ними, вентиляцию корпуса и ограничения по рабочим параметрам.
3.3 Улучшенная поддержка повторяющихся событий высокой мощности
Гуманоидный робот может многократно повторять одно и то же сложное движение в течение смены. Поэтому эффективный энергоемкий элемент питания должен выдерживать многократные импульсы без чрезмерного накопления тепла. При тестировании следует воспроизводить реальный цикл движения робота, а не применять только один короткий лабораторный импульс.
Рекомендуемые параметры измерений включают минимальное напряжение батареи, максимальную температуру ячейки, разброс температур, температуру в местах сварки и контактов, а также время восстановления между включениями питания.
Часть 4: Компромиссы в инженерном проектировании и производственные ограничения
4.1 Безтаблеточные элементы сложнее в производстве.
Края распределенных электродов должны быть сформированы, выровнены и соединены согласованно. Изменения геометрии кромок или качества сварки могут привести к неравномерному распределению тока, увеличению сопротивления или механической слабости. Поэтому требования к производительности и контролю качества могут быть более высокими, чем для традиционных ячеек с контактными площадками.
4.2 Производительность на уровне отдельных элементов не гарантирует производительность на уровне всего аккумуляторного блока.
Даже элемент с низким сопротивлением может показывать низкую производительность в батарейном блоке с плохо спроектированными межсоединениями или нестабильным охлаждением. Инженерам по батарейным блокам следует оценить следующее:
- Распределение сопротивления постоянному току между клетками
- Сопротивление сварке и механическая прочность
- Материал и площадь поперечного сечения шины
- Сопротивление предохранителя и контактора
- Температура разъема при длительном воздействии тока
- Расположение датчика и время отклика на перегрев
- Параллельное групповое распределение тока
4.3 Необходимо сбалансировать емкость, мощность и срок службы.
Оптимизация электрода для работы на высокой мощности может повлиять на плотность энергии, срок службы или стоимость. Лучшая ячейка не обязательно та, которая имеет самую высокую заявленную скорость разряда. Производителям роботов следует сравнивать показатели стабильной работы, повышения температуры, поведения при старении, стабильности поставок и требований к интеграции в аккумуляторный блок.
Часть 5: Беспилотные батареи — лишь одна часть энергетической системы робота.
Бескаркасные элементы питания могут снизить сопротивление токовому пути и улучшить распределение тепла при высокомощном разряде, но структура элемента питания сама по себе не определяет время безотказной работы робота. Практическая энергетическая система робота должна координировать работу элементов питания, аккумуляторного блока и... Система управления батареей (BMS) зарядное устройство и контроллер робота.
После движений с высокой нагрузкой, таких как подъем тяжестей, прыжки или резкое ускорение, батарея может поступить на зарядную станцию с повышенной температурой, низким уровнем заряда или возрастающим дисбалансом между отдельными элементами. Применение одного и того же фиксированного зарядного тока при любых условиях может ускорить деградацию или приблизить отдельные элементы к их предельным значениям напряжения и температуры.
Процесс интеллектуальной зарядки должен следовать следующей последовательности:
Идентификация батареи → получение информации о состоянии → проверка безопасности → выбор стратегии зарядки → динамическое управление током → непрерывный мониторинг → завершение зарядки
Посредством связи по протоколам CAN или RS-485 зарядное устройство может получать от системы управления батареей (BMS) информацию о напряжении батареи, напряжении элементов, температуре, состоянии заряда и неисправностях. Затем зарядный ток может быть уменьшен или приостановлен, когда батарея приближается к своим тепловым или вольтовым пределам.
5.1 Почему отсутствие планшета не означает автоматическую быструю зарядку
Более низкое внутреннее сопротивление может помочь беспроводному элементу питания справляться с более высокими токами при меньшем резистивном нагреве. Однако это не гарантирует автоматическую возможность быстрой зарядки элемента питания или аккумуляторной батареи. Эффективность зарядки также зависит от:
- Химический состав клеток и конструкция электродов
- Пределы осаждения лития на аноде
- Температура ячейки и тепловая однородность
- Сопротивление межсоединений на уровне блока
- Точность подбора и балансировки клеток
- Пороги защиты BMS
- Логика связи и управления зарядным устройством
Для человекоподобных роботов скорость зарядки должна определяться проверенными параметрами тока, напряжения, температуры и срока службы, а не пиковой разрядной мощностью элемента питания.
5.2 От ручной зарядки к автономной подзарядке
По мере того, как роботы будут внедряться на заводы, склады, в пункты контроля качества и сервисные центры, автономная подзарядка станет частью операционной системы, а не отдельным аксессуаром. Устоявшийся рабочий процесс может включать в себя:
Обнаружение низкого уровня энергии → возврат на зарядную станцию → идентификация аккумуляторного блока → проверка безопасности → контролируемая зарядка → подтверждение завершения → возобновление работы
Это делает интеграцию энергетических систем особенно важной. При проектировании аккумуляторной батареи для робота необходимо учитывать все факторы: бесконтактные элементы, архитектуру блока, терморегулирование, связь с системой управления батареей (BMS), интерфейс зарядки и рабочий цикл. Для операторов парка роботов конечная цель — не просто кратчайшее время зарядки, а повышение доступности робота при контролируемой температуре, предсказуемый срок службы батареи и сокращение ручного вмешательства.
Часть 6: Как оценить ячейки без таблиц для проекта робототехники
6.1 Испытание на постоянный ток, а не только на пиковый ток.
Кратковременный импульсный режим работы может не отражать многократную работу робота под высокой нагрузкой. Запросите кривые напряжения и температуры для реалистичного периода постоянного тока и для повторяющихся импульсных циклов. Подтвердите исходное состояние заряда и температуру окружающей среды для каждого сравнения.
6.2 Сравнение сопротивления и стабильности в пределах одной партии
Среднего сопротивления недостаточно. Разброс значений между ячейками влияет на параллельное распределение тока и старение аккумуляторного блока. Определите пределы входного контроля для емкости, напряжения холостого хода, сопротивления постоянному току, габаритов, веса и прослеживаемости.
6.3 Оценка производительности после старения
Новая ячейка может обеспечивать отличную мощность, но роботизированные платформы требуют предсказуемой работы с течением времени. Оцените сохранение емкости, рост сопротивления, просадки напряжения и повышение температуры после репрезентативных циклов работы. Критерии окончания срока службы должны включать в себя как мощность, так и оставшуюся емкость.
6.4 Проверка работоспособности при низких температурах
Роботы, перемещающиеся между помещениями и открытыми пространствами, могут испытывать значительные перепады температуры. Низкие температуры увеличивают сопротивление элементов питания и снижают доступную мощность. Зарядка при температуре ниже допустимой также может создать риск осаждения лития. низкотемпературное аккумуляторное решениеМожет потребоваться включение нагревательного элемента или блокировка зарядки.
6.5 Обзор вопросов безопасности, сертификации и отслеживаемости.
Окончательный вариант аккумуляторного блока должен быть оценен на соответствие стандартам и требованиям к транспортировке, применимым к его рынку и назначению. Важными факторами могут быть стандарты UN 38.3, IEC 62133-2, IEC 62619, требования функциональной безопасности, защита корпуса и документированное управление изменениями. Применимый стандарт зависит от конечного робота, архитектуры батареи и целевого рынка.
Часть 7: Выбор между цилиндрическими, пакетными и призматическими камерами
| Формат ячейки | Типичная прочность | Инженерное рассмотрение | Возможное применение роботов |
|---|---|---|---|
| Цилиндрические ячейки | Развитая цепочка поставок, механическая стабильность, распределенная компоновка упаковки. | Низкая эффективность объемной упаковки и множество межсоединений | Высокодинамичные человекоподобные и мобильные роботы |
| Мешочные клетки | Легкие, тонкие, гибкие размеры | Требуется контроль компрессии и учет отеков. | Платформы с ограниченным пространством или облегченные платформы |
| Призматические клетки | Высокая эффективность использования пространства в упаковке и меньшее количество соединений. | Необходимо обратить внимание на температурные градиенты и механическое ограничение. | Крупные мобильные роботы и стационарные роботизированные системы |
Бесстоловая конструкция наиболее заметна в разработке цилиндрических ячеек, однако выбор формата должен соответствовать механическим характеристикам робота, его энергопотреблению, методу охлаждения, стратегии технического обслуживания и ожидаемому объему производства.
Заключение
Аккумуляторные элементы без пластин предлагают эффективный структурный подход к решению проблем энергоснабжения и теплоотдачи человекоподобных роботов. Распределяя сбор тока по краю электрода, они позволяют снизить сопротивление, ограничить локальный нагрев и улучшить реакцию на высокие токи. Их ценность наиболее высока в приложениях с повторяющимися динамическими нагрузками и жесткими тепловыми ограничениями.
Это не универсальное решение. Стабильность производства, старение элементов, межсоединения блоков, логика BMS, охлаждение и стратегия зарядки определяют, превратятся ли преимущества на уровне элементов в надежную работу робота. Правильный процесс разработки начинается с рабочего цикла робота и проверяет всю энергетическую систему в реалистичных условиях.
Для получения поддержки по вопросам напряжения, емкости, разрядного тока, связи, терморегулирования и интеграции в корпус, обсудите ваши требования с нами. Large Power через наши индивидуальная консультация по аккумуляторам.
FAQ
Что такое бесконтактный аккумуляторный элемент?
В ячейке без контактных площадок используется распределенное соединение для сбора тока вдоль большей части края электрода, вместо того чтобы полагаться только на одну или несколько обычных контактных площадок. Более короткий и широкий путь для тока может снизить сопротивление и улучшить распределение тепла.
Почему ячейки без столов подходят для человекоподобных роботов?
Гуманоидные роботы создают многократные нагрузки с высоким током во время динамических движений. Более низкое сопротивление и более равномерный сбор тока позволяют уменьшить просадки напряжения и локальный нагрев, обеспечивая более стабильную подачу питания.
Поддерживает ли планшетный аккумулятор быструю зарядку?
Не автоматически. Возможность быстрой зарядки зависит от химического состава, конструкции электродов, поведения анода, температуры, состояния заряда, ограничений BMS и управления зарядным устройством. Высокий показатель разряда не следует рассматривать как доказательство столь же высокой скорости зарядки.
Ячейки без таблиц и ячейки с полной вкладкой — это одно и то же?
Эти термины часто используются для обозначения тесно связанных между собой распределенных структур сбора тока. «Безтабличный» — более распространенный рыночный термин, в то время как «с полным таблитчатым слоем», «с непрерывным таблитчатым слоем» и «с черепичным таблитчатым слоем» могут описывать конкретные варианты реализации. Инженерам следует ознакомиться с фактическими данными о конструкции и испытаниях, предоставленными производителем.
Что должны проверять производители роботов, прежде чем выбрать ячейку без стола?
Проведите испытания на устойчивость и повторяемость импульсного тока, просадки напряжения, повышение температуры, распределение сопротивления, поведение при низких температурах, характеристики старения, однородность ячеек и потери в межсоединениях на уровне блока. Проверка должна воспроизводить реальный рабочий цикл робота.


