

Для надежной зарядки AMR необходимо, чтобы аккумуляторная батарея, зарядное устройство, контроллер робота и механизм стыковки работали как единая система. Робот может успешно прибыть на стыковку, но зарядка может не состояться из-за частичного зацепления контактов, неправильной интерпретации пределов заряда батареи или расхождения во мнениях зарядного устройства и контроллера относительно готовности.
Для производителей оригинального оборудования интеграция начинается со спецификации интерфейса и проверенной последовательности операций. Выбор аккумуляторной батареи по номинальному напряжению или выбор зарядного устройства только потому, что оно имеет CAN-шину, недостаточен. Необходимо определить электрические ограничения, особенности связи, геометрию контактов и реакцию на неисправности до развертывания парка оборудования.
Быстрый ответ: Согласуйте полный диапазон напряжения батареи и допустимый зарядный ток с зарядным устройством, определите протокол работы BMS и режим тайм-аута, а также проверьте допуски при стыковке и нагрев контактов. Зарядное устройство регулирует зарядку; BMS обеспечивает ограничения и защиту в соответствии со своей конструкцией; контроллер робота координирует стыковку и движение. Проверьте безопасный запуск, остановку и отстыковку в нормальных условиях и при возникновении неисправностей.
Основные выводы
Отличите док-станцию, которая подает питание на бортовое зарядное устройство, от внешнего зарядного устройства, подключенного непосредственно к аккумуляторной батарее.
Указывайте сообщения, единицы измерения, временные параметры и характер отказов, а не только аппаратное обеспечение CAN или RS485.
Проверьте контакты зарядки при реалистичных условиях смещения, износа, загрязнения и тока.
Определите продолжительность зарядки в зависимости от доступной энергии и количества доступных периодов зарядки.
Используйте телеметрию для диагностики и планирования, не предполагая гарантированного прогнозирования отказов.
Часть 1: Основы интеграции аккумулятора и зарядной док-станции AMR
1.1 Начните с расчета энергетического бюджета и архитектуры зарядки.
Измерьте профиль работы робота, включая перемещение, подъем, простаивающую электронику и вспомогательные нагрузки. Определите полезную энергию батареи, потребности в резерве и временные рамки зарядки. Зарядка по мере необходимости означает использование доступных периодов простоя для пополнения запасов; это не всегда означает сеанс в 10–20 минут.
В качестве иллюстративного расчета, измеренная чистая мощность 500 Вт, поступающая в батарею в течение 12 минут, обеспечивает приблизительно 100 Вт·ч. Фактическое пополнение может быть ниже при снижении скорости зарядки, наличии температурных ограничений или при активной работе роботов. Используйте измерения на стороне батареи и избегайте двойного учета потерь на преобразование.
Архитектура | Контрольные последствия |
|---|---|
Док-станция обеспечивает питание бортового зарядного устройства. | Питание от док-станции должно соответствовать входным параметрам зарядного устройства; зарядку аккумулятора регулирует встроенная электроника. |
Внешнее зарядное устройство подключается через контакты док-станции. | Внешнее зарядное устройство должно соответствовать ограничениям по емкости аккумулятора и заданному интерфейсу включения или связи. |
Док-станция с возможностью связи | Присутствие, готовность или телеметрия могут передаваться, но безопасность зависит от внедренных мер контроля. |
Док-станция без шины данных не обязательно является неконтролируемой. Аппаратное обнаружение, блокировки и специальное встроенное зарядное устройство могут составлять допустимую архитектуру. И наоборот, наличие канала связи само по себе не обеспечивает электрической совместимости или функции, соответствующей требованиям безопасности.
1.2. Согласование точности навигации с геометрией контакта.
Определите допуски на боковое, продольное, вертикальное и угловое сопрягание. Учитывайте отклонения от нормальных размеров, деформацию, связанную с полезной нагрузкой, и повторяемость навигации. Податливость контакта, глубина зацепления и усилие должны обеспечивать надежное соединение в допустимых пределах без повреждения робота или стыковочного узла.
Протирка контактов может помочь уменьшить загрязнение поверхности, но не исключает необходимости очистки или осмотра. Укажите материал контактов, покрытие, снижение номинального тока, условия удержания и критерии замены, основываясь на данных фактического поставщика. Не допускайте приложения сил выравнивания к незакрепленным электрическим клеммам.
Часть 2: Зарядка постоянным током и связь с системой управления батареей (BMS).
2.1 Координатная регулировка зарядного устройства и защита аккумулятора
Зарядное устройство регулирует нормальный ток и напряжение. BMS Может сообщать о допустимых пределах зарядки и блокировать зарядку при неподходящих условиях. Отключение защиты обычно является реакцией на неисправность, а не стандартным методом прекращения каждой зарядки.
Во многих литий-ионных системах используется профиль постоянного тока/постоянного напряжения, специфичный для каждого элемента, с восстановлением при пониженном токе только в случае его наличия и при соответствующем критерии завершения. Не следует применять бесконечную подзарядку малым током или произвольное восстановление для переразряженного аккумулятора. Стандартные настройки должны точно соответствовать характеристикам элементов и аккумуляторного блока.
Не следует путать предварительную обработку ячеек с низким током с предварительной зарядкой емкости системы перед замыканием цепи питания. Последняя устраняет пусковой ток и может потребовать резистора, управляемого переключения или другого инженерного решения. Одного лишь программного подтверждения недостаточно для ограничения пускового тока или обнаружения всех электрических неисправностей.
2.2 Определение прикладного протокола и конечного автомата
CAN и RS485 определяют разные интерфейсные уровни и не обеспечивают совместимость двух продуктов. Согласуйте идентификаторы сообщений, масштабирование, единицы измерения, порядок байтов, интервалы обновления, проверки и совместимость микропрограммного обеспечения. Задокументируйте разрешение зарядки, ограничения тока и напряжения, состояние температуры, ошибки и сигналы готовности, если они используются.
Область | Необходимое проектное решение |
|---|---|
Подход и обнаружение | Как определяется присутствие робота и допустимое выравнивание |
квалификация подключения | Какие проверки контактов, полярности и электрических параметров фактически поддерживает данное оборудование? |
Готов к зарядке | Какой контроллер предоставляет разрешение и как получаются действительные ограничения. |
Зарядка | Обновление параметров управления: изменение тока, регулирование напряжения, контроль температуры и установление предельных значений. |
Остановить и отстыковать | Как снижается ток, отключается питание там, где это необходимо, и подтверждается возобновление подачи тока |
Вина | Безопасное реагирование, оповещение, ограничения на количество повторных попыток и авторизованное восстановление |
Укажите безопасное поведение для отсутствующих, устаревших, неправдоподобных или противоречивых данных. Зарядное устройство не должно бесконечно использовать старый запрос на сильный ток после сбоя связи. Время ответа и условия резервного копирования выбирайте на основе анализа рисков системы, а не с помощью общего тайм-аута.
Предотвращайте движение, которое может разъединить контакты, по которым протекает ток, если интерфейс специально не разработан и не проверен для этого. Координируйте запрос на остановку и электрическую реакцию перед отстыковкой. Обеспечьте независимость необходимых защитных функций от доступности сети парка техники.
Часть 3: Механические интерфейсы для многократных циклов работы
3.1 Контактное сопротивление, нагрев и износ
Оцените весь путь зарядки: контакты, кабель, клеммы, коммутационные устройства и соединения. Резистивный нагрев возрастает пропорционально квадрату тока. Для иллюстрации, при общем сопротивлении соединения 5 мОм рассеивается 2 Вт при 20 А. Этот пример не является допустимым пределом температуры или сопротивления.
Измерьте падение напряжения и локальную температуру при типичных условиях зарядного тока, смещения и износа контактов. Учитывайте многократные стыковки, вибрацию и загрязнения, характерные для данного объекта. Определите допустимые пределы и интервалы проверки на основе результатов испытаний и рекомендаций поставщика.
Система управления батареей (BMS) не измеряет автоматически сопротивление контактных площадок при подключении. Для обнаружения может потребоваться измерение напряжения с обеих сторон, датчики температуры контактов или специализированная диагностика. Необходимо выявлять зоны покрытия датчиков и «слепые зоны», а не обещать, что мониторинг температуры ячеек защитит каждое соединение.
3.2 Охрана окружающей среды и доступ к услугам
Закрытые производственные помещения, холодильные камеры и открытые площадки предъявляют разные требования. Оцените наличие пыли, токопроводящих частиц, влаги, чистящих средств и конденсата, где это применимо. Определите необходимую степень защиты от проникновения влаги и пыли для соответствующей сборки и состояния подключения; класс защиты корпуса не гарантирует защиту открытых зарядных контактов.
Для установки необходимо выбрать и проверить герметичность уплотнителей и вентиляционных мембран. Вентиляционное отверстие может способствовать выравниванию давления, но не гарантирует отсутствие конденсации или коррозии. Проверьте температуру в корпусе и контактный нагрев с учетом фактического воздушного потока и ожидаемых условий окружающей среды.
Обеспечьте безопасный доступ для очистки или замены изношенных компонентов. Включите инструкции по изоляции и критерии для поврежденных контактов, ослабленных клемм и изношенных уплотнений. Для постоянно работающего флота по-прежнему необходимо плановое техническое обслуживание и безопасный способ вывода дока из эксплуатации.
Часть 4: Телеметрия автопарка, безопасность и проверка производителя оборудования.
4.1 Использование телеметрии для отделения проблем с энергопотреблением от проблем, связанных с доком.
Регистрируйте время прибытия, попытки стыковки, переходы в режим зарядки, состояние заряда батареи, измеренные ток и напряжение, причины ограничений, температуру и неисправности. Различайте время ожидания в очереди, время выравнивания, время активной зарядки и завершенную передачу энергии. Робот, находящийся в стыковочном пункте, не обязательно получает питание.
Сопоставьте временные метки робота, системы управления батареей (BMS) и зарядного устройства для диагностики повторяющихся перезапусков или низкого уровня заряда. Завышенная оценка уровня заряда не может заменить подтверждение зарядки измеренными параметрами. Проверьте точность оценки уровня заряда и логику резервирования по мере старения батареи.
Телеметрия может помочь в планировании технического обслуживания, если она связана с установленными пороговыми значениями и подтвержденными тенденциями. Не следует заявлять об универсальном 90-дневном прогнозе отказов или гарантированном прогнозе окончания срока службы. Необходимо определить, что именно могут обнаружить доступные измерения, и оценить ложные срабатывания, а также пропущенные неисправности.
Выбирайте химический состав, исходя из массы, полезной энергии, способности к приему заряда, температурных характеристик и требований к сроку службы. У LiFePO4, NMC и LTO есть свои компромиссы, но названия химических составов не определяют фиксированный срок службы или гарантированную продолжительность зарядки. Проверьте выбранные элементы на соответствие предполагаемому рабочему циклу.
4.2 Проверка работоспособности батареи, зарядного устройства и робота одновременно.
Для соответствующих промышленных литиевых батарей, IEC 62619 рассматривает требования безопасности и испытания. ISO-3691 4 В документе рассматриваются беспилотные промышленные погрузчики и их системы, включая соответствующие автономные мобильные роботы (AMR). Необходимо уточнить соответствующие версии, региональное распространение и область применения продукта у ответственной группы по соблюдению нормативных требований. Ни один из этих документов сам по себе не является достаточным основанием для утверждения всей системы зарядки.
Определите требования к электробезопасности, электромагнитной совместимости и установке зарядных устройств для целевого рынка. Сводные данные по транспортным испытаниям и испытаниям батарей предоставляются отдельно от разрешения на интеграцию в эксплуатацию. документация по тестированию который определяет предоставленную конфигурацию и ее ограничения.
Проверьте нормальный режим зарядки, допустимые низкие и высокие значения заряда батареи, температурные пределы, сбои при стыковке, дребезг контактов, потерю связи, перебои в подаче электроэнергии и контролируемое отсоединение. При необходимости проверьте переходные процессы в цепи питания и зарядку емкости системы. Проведите испытания на опасные неисправности с участием квалифицированного персонала и на соответствующих объектах.
Запросите у поставщиков чертежи интерфейсов, технические характеристики зарядки, документацию по протоколам приложений, версии встроенного программного обеспечения и согласованные изменения. Large Power может поддержать интеграция батареи робота Исходя из этих требований, при запросе укажите модель зарядного устройства, интерфейс стыковки, нагрузку на робота и рабочий цикл. индивидуальное решение для батареи.
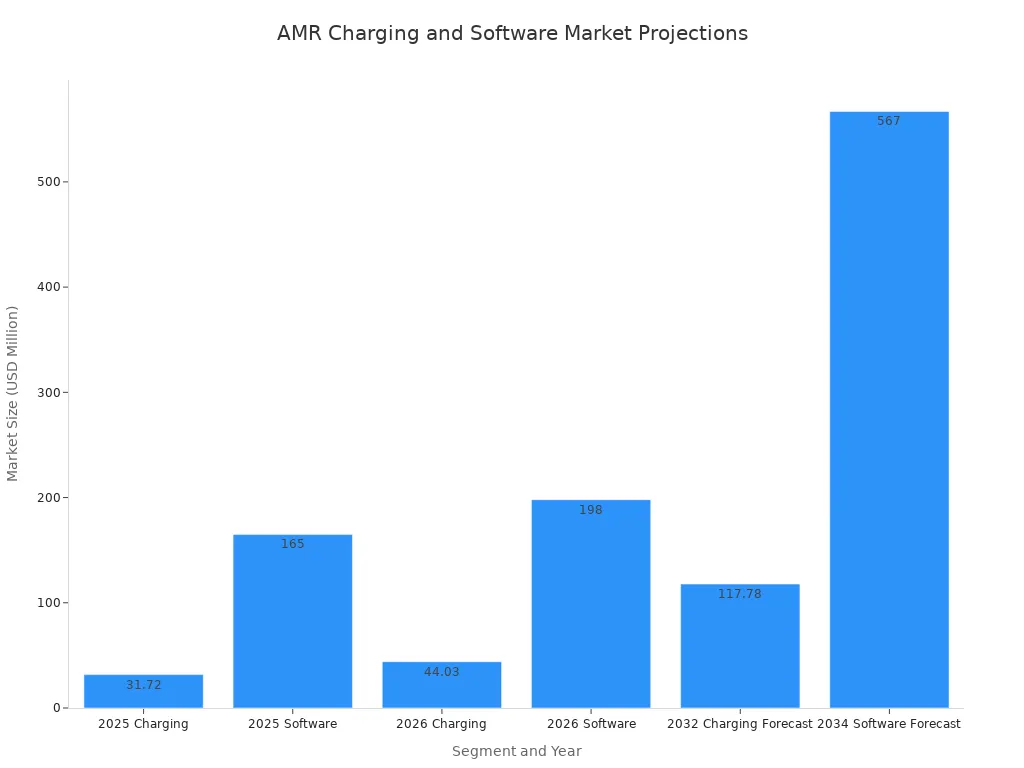
Представленные на графике рыночные прогнозы дают лишь справочную информацию. Они не устанавливают инженерные требования и не предсказывают производительность конкретной зарядной системы; перед использованием данных прогнозов в коммерческих решениях необходимо проверить их первоисточники.
Надежная зарядка обеспечивается четко определенными обязанностями и проверенными интерфейсами. Необходимо утвердить аккумуляторный блок, зарядное устройство и док-станцию как скоординированную систему, а затем контролировать изменения контактов, элементов питания, встроенного программного обеспечения и настроек зарядки, чтобы производство оставалось согласованным с проверенной конструкцией.
FAQ
Необходимо ли каждому зарядному устройству AMR прямая связь с системой управления батареей (BMS)?
Нет. В некоторых архитектурах используется встроенное зарядное устройство с заданными аппаратными параметрами управления. Там, где требуется прямая связь, необходимо указать протокол приложения, ограничения и поведение при сбоях. Конструкция должна оставаться безопасной при отсутствии связи.
Доказывает ли успешное рукопожатие, что контакты безопасны?
Нет. Это подтверждает только те условия, которые фактически проверяются при реализации. Для проверки контакта, допустимой нагрузки и нагрева требуется механическая и электрическая валидация. Для обнаружения сопротивления или локального перегрева могут потребоваться дополнительные датчики.
Как долго должна длиться практика получения выгоды от использования благоприятного рыночного механизма?
Рассчитайте это, исходя из энергии, необходимой для пополнения, доступной мощности зарядки от батареи и рабочих диапазонов. Учитывайте снижение мощности, температурные ограничения, нагрузку на робота и доступность зарядного устройства. Не существует фиксированной продолжительности, подходящей для всех автономных мобильных роботов.
Можно ли подключать устройства CAN или RS485 без дополнительной настройки?
Нет. Согласование электрических интерфейсов — это только отправная точка. Определения сообщений, синхронизация, единицы измерения, адресация и реакции на ошибки должны быть совместимы и протестированы.
Что должно произойти, если связь прервётся во время зарядки?
Система должна перейти к проверенному резервному варианту или завершить работу в течение указанного времени. Определите обработку устаревших лимитов, оповещений, повторных попыток и восстановления. Не следует предполагать, что продолжение работы с последним запросом безопасно.
Какие испытания важны перед развертыванием флота?
Проверьте режим зарядки собранной системы, температуру контактов, допустимое смещение, износ, воздействие окружающей среды и реакцию на неисправности. Проверьте упорядоченное отключение тока перед отсоединением и убедитесь, что телеметрия различает процесс стыковки и фактическую передачу энергии.


