

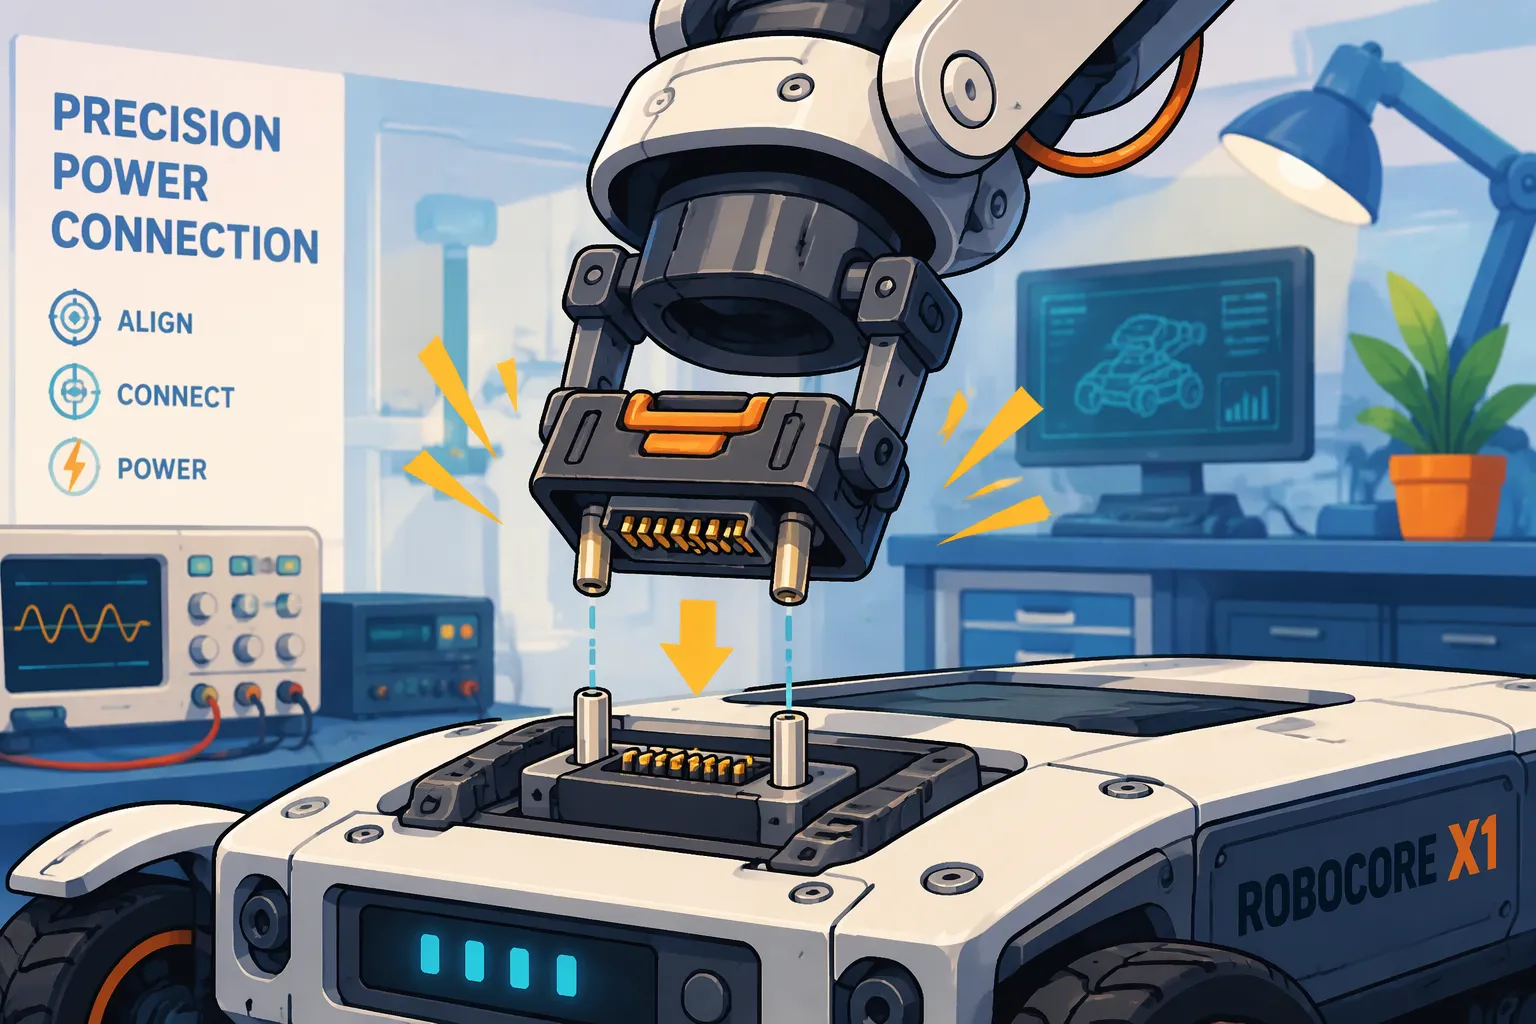
Краткий ответ: Укажите разъем для слепого сопряжения, используя наихудшие смещения при стыковке робота, необходимую последовательность контактов и ожидаемые циклы сопряжения. Проверьте эти требования на реальных направляющих, защелке и корпусе. Если блок может быть подключен при наличии питания, проверьте частичную установку и поведение основного блока при включении питания отдельно.
Соединитель с «слепым» соединением — это интерфейс типа «штекер-розетка», предназначенный для подключения в тех случаях, когда сопрягаемые поверхности не видны или не могут быть выровнены вручную.
В этой статье выравнивание, последовательность контактов и срок службы при сопряжении рассматриваются как взаимосвязанные проектные переменные для литий-ионных аккумуляторных батарей, а не как отдельные технические характеристики. Каждый основной раздел завершается рассмотрением соответствия требованиям применения, соответствия стандартам и стоимости. Основное внимание уделяется допускам при стыковке, частичной установке и проверке, специфичным для конкретного робота, а не общему интерфейсу съемного аккумуляторного блока.
Основные выводы
Направляющие элементы и плавающие крепления позволяют устранить небольшие смещения, но необходимо измерить реальный суммарный допуск.
Разная длина контактов определяет порядок их соединения: сначала заземление, затем питание, затем сигнал, что обеспечивает безопасность при «горячем» подключении.
Проверьте частичное подключение, чтобы убедиться в отсутствии подачи питания и срабатываниях блокировки BMS при остановке стыковки на полпути.
Подберите срок службы разъема в соответствии с химическим составом вашей батареи: для литий-железо-фосфатных аккумуляторов требуется более высокий показатель циклов зарядки/разрядки, чем для аккумуляторов на основе никель-металл-карбоната.
Проверяйте разъемы с помощью собственного стыковочного приспособления и теста на рабочий цикл, а не только по данным из технической документации.
Часть 1: Выравнивание в разъемах для подключения батарей Blind-Mate для роботов
1.1 Особенности направляющей и крепления для поплавков
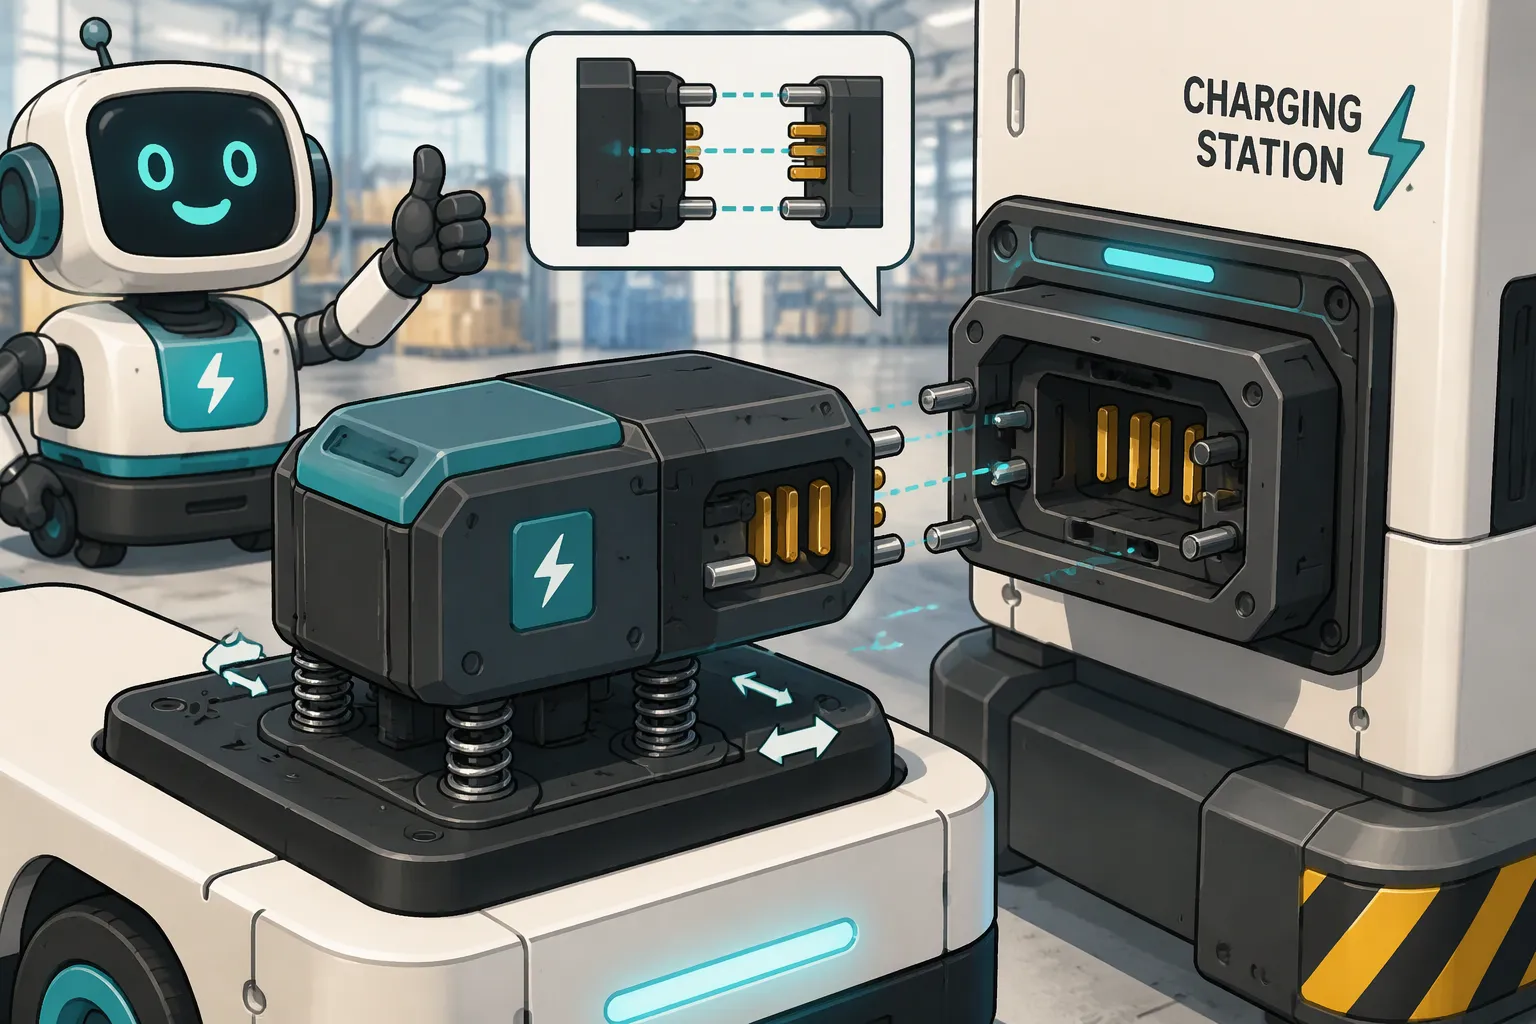
Выравнивание начинается еще до соприкосновения. Фаски и направляющие выступы на штепсельной вилке и розетке направляют две половинки друг к другу по мере их сближения. Широкий выступ преобразует большое боковое смещение в небольшое корректирующее движение. Направляющие штифты и направляющие пазы начинают работу, когда поверхности сближаются. Эти элементы сначала компенсируют угловую погрешность, затем боковую, и центрируют соединение до того, как штифты войдут в зацепление.
Плавающие разъемы обеспечивают дополнительный уровень коррекции. Корпус разъема крепится на подпружиненном или скользящем основании. Это основание перемещается на несколько десятых миллиметра в любом направлении, позволяя разъему найти свою пару. Плавающие крепления хорошо работают в стесненных условиях, например, в аккумуляторном блоке, расположенном за задней панелью робота. Ход плавающего элемента должен быть больше, чем остаточное смещение при стыковке. В противном случае разъем упрется в дно, и вся нагрузка ляжет на направляющие элементы.
Зарядные станции для автоматизированных мобильных роботов (AMR) и автоматизированных транспортных средств (AGV) на складах ежедневно зависят от этой комбинации. Транспортное средство въезжает задним ходом на станцию с точностью до сантиметра, а направляющие элементы заполняют оставшийся зазор. Медицинским сервисным роботам требуется более бережное взаимодействие, поскольку резкая остановка может сместить полезную нагрузку. Подразделения охраны пристыковываются на открытом воздухе, где тепловое расширение смещает крепление в течение дня. Разработанный НАСА интерфейс «слепого соединения» с роботом демонстрирует тот же принцип в большем масштабе: роботизированная рука позиционирует половинки, а интерфейс завершает структурное и электрическое соединение без участия человека.
1.2 Проверка допусков и стыковки
Ошибка выравнивания накапливается в трех частях: шасси робота, аккумуляторном блоке и креплении разъема. Каждая деталь имеет свой собственный допуск на размеры, и каждое соединение увеличивает нагромождение. Большинство разъемов, соединяемых вслепую, все еще требуют относительно жестких допусков на выравнивание, даже при использовании плавающих креплений. Недостаточный допуск шасси может исчерпать весь запас плавающих креплений, прежде чем разъем обнаружит какую-либо ошибку.
Проверка должна измерять реальную конструкцию, а не номинальный чертеж. Инженеры должны изготовить стыковочное приспособление, установить реальный блок и зафиксировать боковое и угловое смещение при первом контакте в течение множества циклов приближения. Этот тест выявляет наихудший вариант, когда провисание шасси, провисание блока и погрешность крепления совпадают.
Выбор между жесткой и свободной ориентацией зависит от соответствия требованиям конкретного применения. Литий-железо-фосфатные аккумуляторы (LiFePO4) подходят для стыковки в условиях интенсивной эксплуатации парка транспортных средств, где повторяемая ориентация обеспечивает долговечность контактов на протяжении тысяч циклов сопряжения. Аккумуляторы на основе NMC подходят для энергоемких платформ, где масса и жесткость аккумуляторного блока изменяют структуру. Здесь важна совместимость со стандартами: IEC 62133-2 описывает безопасность литий-ионных аккумуляторных элементов и батарей в портативных устройствах, UL 2054 — бытовых и коммерческих аккумуляторных батарей, а ISO 3691-4 — беспилотных промышленных погрузчиков и их систем. Более жесткая ориентация увеличивает затраты на обработку и точность зажимных приспособлений. Более свободная ориентация позволяет сэкономить средства, но переносит нагрузку на контакты и направляющие элементы. Правильный баланс зависит от повторяемости процесса стыковки, размера парка транспортных средств и доступности сервисного обслуживания.
Часть 2: Последовательность контактов для безопасной передачи питания
2.1 Расположение контактов в шахматном порядке и безопасность при горячей замене клемм
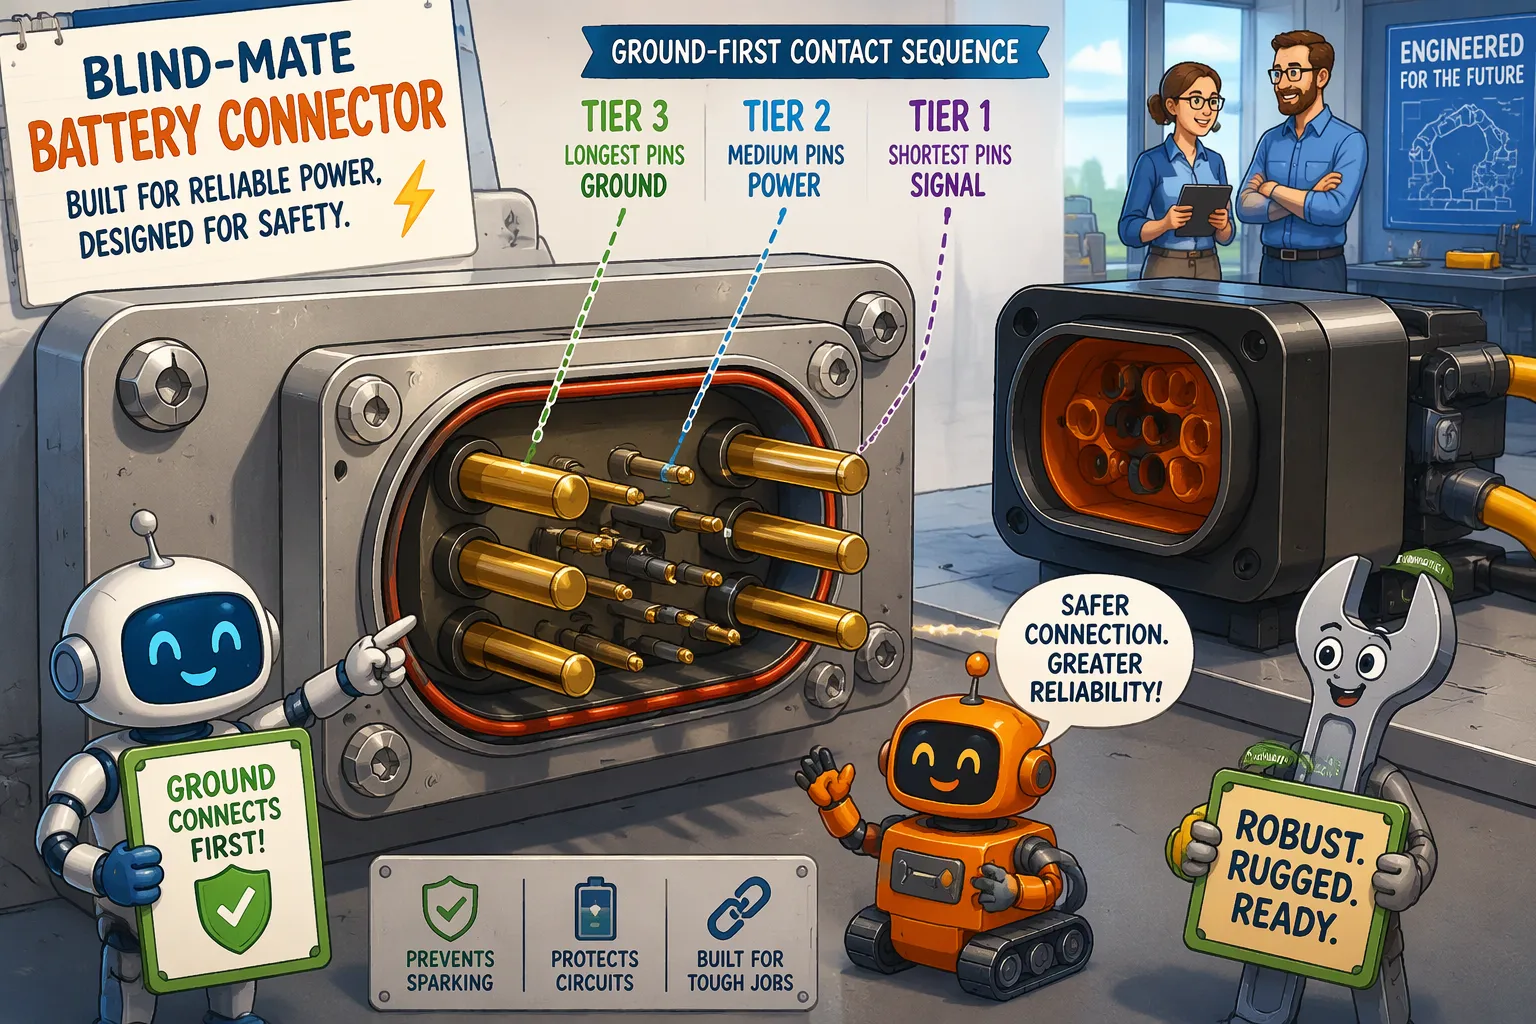
Последовательность контактов — это механическая схема, заложенная в длину контактов. Типичная компоновка использует три уровня. Контакты до контакта — самые длинные и замыкаются первыми; они передают заземление и низкоуровневый сигнал, поэтому блок и робот используют общую точку отсчета до начала протекания тока. Основные силовые контакты расположены на среднем уровне и замыкают цепь высокого тока. Контакты после контакта — самые короткие и замыкаются последними; они передают линии состояния, разрешения или блокировки, которые сообщают системе о завершении сопряжения.
Инженеры должны подтверждать этот порядок на самом разъеме, а не предполагать его. Длина контактов варьируется в зависимости от серии, а в некоторых конструкциях ряды контактов меняются местами или сигнальные контакты размещаются в отдельном корпусе. Слепое соединение и подключение под напряжением также являются отдельными проблемами. Разъем может идеально соединиться сам по себе, но при этом все равно может возникнуть искрение, если силовые контакты замкнутся раньше, чем заземлятся.
Безопасность при «горячем» подключении зависит от порядка подключения «сначала заземление». Когда робот стыкуется с подключенным аккумулятором, контакт заземления перед силовыми контактами выравнивает потенциал. Этот шаг ограничивает искрение на силовых контактах и контролирует пусковой ток, протекающий через входную емкость аккумулятора. Без него быстрый скачок напряжения может активировать систему управления батареями (BMS) из-за перегрузки по току или короткого замыкания, и стыковка не удастся, даже если механическое соединение прошло успешно. Та же логика работает в обратном порядке при разъединении: заземление должно быть разорвано последним, поэтому линия включения отключается первой, и система корректно отключает цепь питания. Система BMS, которая фиксирует неисправность при возникновении искрения, будет удерживать аккумулятор в автономном режиме до сброса обслуживания, что дорого обходится в масштабах целого парка устройств. Разработчики, желающие получить дополнительную информацию о пороговых значениях защиты, могут ознакомиться с соответствующими материалами. Основы BMS и PCM.
2.2 Частичная вставка и проверка последовательности
Иногда робот останавливается посреди стыковки. Привод заглох, препятствие блокирует подход, или стыковка теряет выравнивание на последнем сантиметре. В таком состоянии контакты предварительного контакта могут соприкасаться, в то время как силовые контакты остаются разомкнутыми. Блок видит заземление и сигнал, но не видит основного пути, и робот считывает неполное сопряжение.
Грамотное проектирование последовательности действий преобразует это состояние в обнаруживаемый сигнал. Линия разрешения после контакта остается открытой до полного вставки, поэтому контроллер робота видит «не готов» и может отвести его и повторить попытку. В некоторых конструкциях для той же цели добавляется специальный контакт обнаружения сопряжения на самом коротком ярусе. Проверка должна проводиться в ходе испытания стыковочного приспособления: инженеры должны дать команду на частичное сближение, удерживать позицию и убедиться в отсутствии потоков питания и блокировок с ошибками BMS.
Соответствие требованиям конкретного применения определяет количество контактов. Литий-железо-фосфатные аккумуляторы (LiFePO4) в складских автоматизированных мобильных устройствах (AMR) и автоматизированных транспортных средствах (AGV) выигрывают от использования полной последовательности контактов с линиями включения и терморезисторами, поскольку тысячи циклов стыковки многократно увеличивают риск одного неисправного соединения. Аккумуляторы на основе NMC в энергоемких медицинских или охранных платформах часто нуждаются в тех же линиях для термомониторинга. Аккумуляторы на основе LCO и LMO реже встречаются в стыковочных роботах, где срок службы и запас по температуре имеют большее значение. Соответствие стандартам соответствует требованиям к аккумуляторам: IEC 62133-2 и UL 2054 охватывают батареи, а ISO 3691-4 — системы беспилотных погрузчиков. Добавление сигнальных контактов увеличивает стоимость разъема и усилие при установке, поэтому конструкции только с питанием подходят для низковольтных стыковочных станций с низким числом циклов, где система управления батареей (BMS) самостоятельно справляется с пусковым током.
Часть 3: Срок службы разъемов для подключения батарей типа «слепой контакт» для роботов.
3.1 Циклические испытания и механизмы деградации
Количество циклов, указанных в технических характеристиках, получено в результате испытаний на чистом стенде. В реальных условиях работы робота присутствуют пыль, вибрация и частичные сопряжения. Инженеры должны проверять срок службы сопряженных деталей, используя фактическое движение пристыковки, а не прямолинейное движение в лабораторных условиях. Эти испытания регулируются несколькими стандартами:
Стандарт IEC 60512 содержит методы испытаний контактного сопротивления и повышения температуры.
Стандарт IEC 61984 устанавливает критерии безопасности и механической износостойкости разъемов.
Стандарт UL 1977 регулирует использование компонентных разъемов для передачи данных, сигналов и питания в Северной Америке.
Стандарт CSA C22.2 № 182.3 охватывает вопросы безопасности и конструкции разъемов.
Четыре механизма приводят к деградации. Контактный износ удаляет материал в каждом соединении. Фреттинговая коррозия образует оксидные пленки при малых амплитудах вибрации, и сопротивление возрастает. Износ покрытия обнажает основной сплав, который корродирует быстрее. Изменение усилия вставки показывает, что геометрия контакта изменилась. Как сообщает Анерн, разъем с выдвижным механизмом, рассчитанный на 500–2,000 циклов, демонстрирует, насколько широким может быть разброс значений.
3.2 Покрытие, материалы и показатели срока службы
Выбор покрытия должен соответствовать количеству циклов, а не номинальному току. Для удаления оксидного слоя при лужении требуется протирка толщиной 1.5–2.5 мм с умеренным усилием, как рекомендует компания Sybusbar. Такая протирка удобна для обслуживания, но плохо подходит для высокочастотных переключающих станций. Золото выдерживает более длительную протирку и устойчиво к фрикционному износу, но золото на сильноточных силовых контактах стоит слишком дорого; разработчики используют его только для сигнальных выводов в том же корпусе.
Показатели срока службы должны соответствовать химическому составу элементов. Для литий-железо-фосфатных аккумуляторов, рассчитанных на 2,000–5,000 циклов работы, оправдано использование разъема с соответствующим показателем износостойкости. Для NMC-аккумуляторов, рассчитанных на 500–1,000 циклов, требуется меньший ресурс. Это эталонные диапазоны для отдельных элементов, а не гарантии для всего аккумуляторного блока.
Принятие решения зависит от соответствия требованиям, соответствия стандартам и стоимости надежного соединения. Стандарт IEC 60529 применяется, когда корпус должен иметь степень защиты IP, и эта степень защиты должна соответствовать собранной системе. Стандарт IEC 60664-1 определяет требования к координации изоляции. Проверяйте соответствие кандидатов с помощью собственного стыковочного приспособления и испытаний на рабочий цикл.
Выравнивание, последовательность контактов и срок службы при сопряжении образуют единую конструктивную систему. Более свободные поплавковые крепления облегчают стыковку, но создают дополнительную нагрузку на контакты. Более длинные контакты перед контактами повышают безопасность при горячей замене, но увеличивают усилие при вставке. Компания Amphenol LTW заявляет о наличии у своего сменного разъема погрешности ±1.5 мм по осям X/Y и степени защиты IP67 в сопряженном и несопрягаемом состояниях, что показывает, что опубликованные данные о поплавковом положении относятся только к одной оси.
В контрольном списке выбора следует учитывать допуск на стыковку, непрерывный ток и напряжение, потребности в сигнале, требования к горячей замене, ожидаемое количество циклов, степень защиты от проникновения влаги и пыли, соответствие стандартам и стоимость одного надежного соединения. Руководство по закупкам Alibaba рекомендует ориентироваться на номинальный ресурс не менее 5,000 циклов и планировать замену разъемов каждые 18–36 месяцев.
Проверьте работоспособность аккумуляторных разъемов Blind-Mate для роботов с помощью собственного стыковочного приспособления и теста на рабочий цикл. Одних только данных о количестве циклов работы недостаточно для прогнозирования производительности парка роботов.
FAQ
Устраняет ли соединитель, позволяющий осуществлять слепое сопряжение, необходимость в точном выравнивании стыковочного узла?
Нет. Направляющие элементы и плавающие крепления устраняют лишь небольшие смещения. Для большинства разъемов, используемых в режиме «слепого соединения», по-прежнему требуются достаточно жесткие допуски на выравнивание. Ход плавающего элемента должен быть больше, чем остаточное смещение, возникающее при стыковке. Инженеры должны измерить реальный суммарный допуск по шасси, блоку и креплению, прежде чем доверять опубликованным данным о ходе плавающего элемента.
Может ли робот безопасно подключить литиевый аккумулятор без последовательного разъема?
Безопасность при горячей установке зависит от фактического порядка контактов, а не от маркировки разъема. Последовательность контактов «сначала заземление» ограничивает искрение и пусковой ток. Последовательность контактов «сначала питание» может привести к срабатыванию защиты от перегрузки по току системы управления батареей (BMS), даже если механическое соединение выглядит чистым. Инженерам следует проверить расположение контактов на реальном компоненте и протестировать подключение под напряжением.
Что происходит, когда робот останавливается на полпути стыковки?
Контакты предварительного контакта могут соприкасаться, в то время как контакты питания остаются разомкнутыми. Хорошо спроектированный интерфейс использует кратчайший контакт разрешения или обнаружения сопряжения для сообщения о неполном сопряжении. Затем контроллер видит сообщение «не готов», отводит устройство и повторяет попытку. Тест стыковочного устройства должен задавать команду на частичное сближение и подтверждать отсутствие потоков питания и блокировок ошибок BMS.
На какое количество циклов сопряжения должен быть рассчитан разъем аккумуляторной батареи робота?
Номинальная прочность должна соответствовать нагрузке, на которую рассчитан аккумулятор. Для литий-железо-фосфатных аккумуляторов, эксплуатируемых в течение 2,000–5,000 циклов, оправдано использование разъема с аналогичной износостойкостью. Для NMC-аккумуляторов, рассчитанных на 500–1,000 циклов, требуется меньшая прочность. Это эталонные диапазоны для отдельных элементов, а не гарантии для аккумуляторов. В упомянутом ранее руководстве по выбору рекомендуется ориентироваться на аккумуляторы с номинальной прочностью не менее 5,000 циклов для док-станций с высокой интенсивностью использования.
Какие стандарты применяются к разъемам для подключения батарей вслепую на роботах?
Стандарт IEC 60512 описывает методы испытаний контактного сопротивления и повышения температуры. IEC 61984 устанавливает критерии безопасности разъемов и механической износостойкости. UL 1977 и CSA C22.2 № 182.3 регулируют использование компонентных разъемов в Северной Америке. Безопасность корпусов соответствует стандартам IEC 62133-2 и UL 2054. Беспилотные грузовики соответствуют стандарту ISO 3691-4, а степень защиты от проникновения влаги и пыли соответствует стандарту IEC 60529.


