

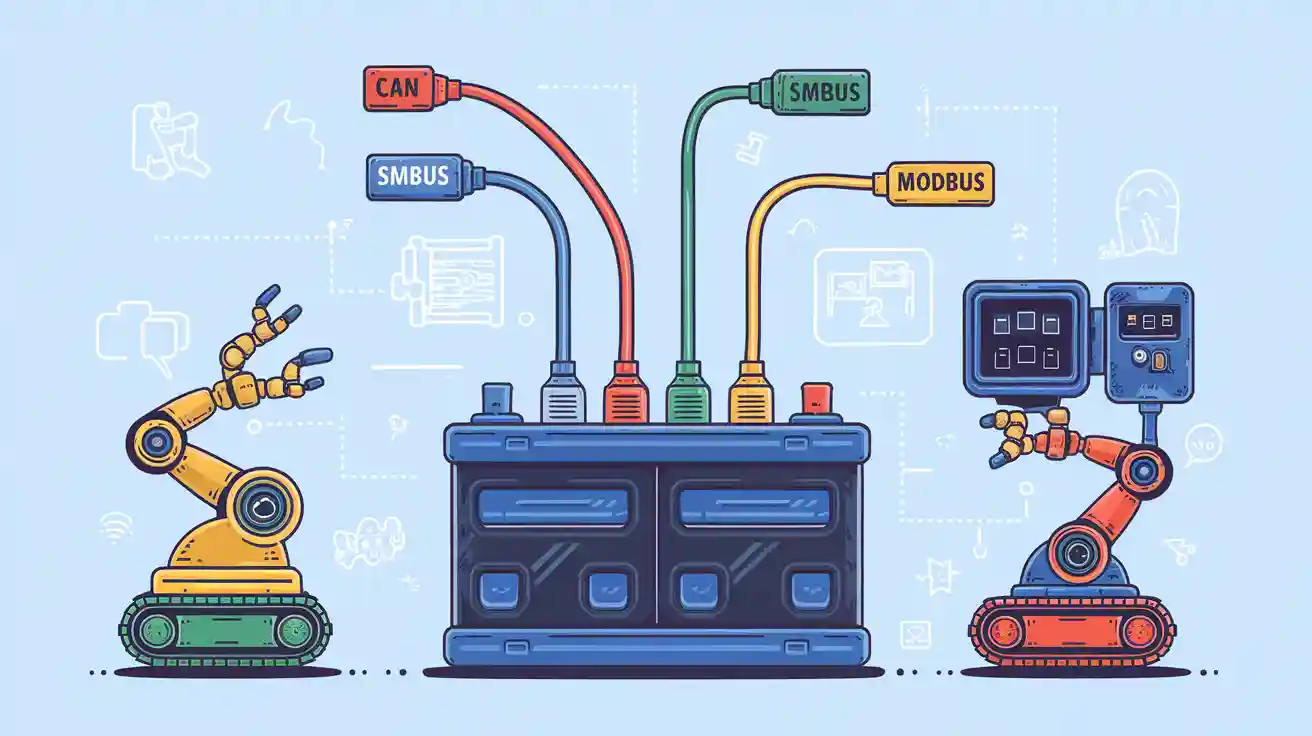
Вам потрібні надійні протоколи зв'язку з акумулятором, щоб забезпечити літієва батарея робота забезпечує безпечне та ефективне живлення. CAN є кращим вибором для більшості робототехніки завдяки своїм надійним комунікаційним інтерфейсам, діагностиці в режимі реального часу та безперешкодній інтеграції з... розширені системи керування акумулятором (BMS)Надійний зв'язок підтримує моніторинг стану акумулятора, моніторинг акумулятора та вирішує проблеми управління акумуляторами робототехніки.
особливість | Опис |
|---|---|
Стан звинувачення (SOC) | Відстежує рівень заряду акумулятора для точного контролю його роботи. |
Стан здоров'я (SOH) | Повідомляє про стан акумулятора, підтримуючи моніторинг його справності та виявлення несправностей. |
управління температурним режимом | Контролює температуру акумулятора для безпечної роботи. |
Балансування комірок | Підтримує баланс елементів живлення для тривалішого терміну служби акумулятора. |
Протоколи зв'язку | Стандартні протоколи, такі як CAN, оптимізують потік даних та керування в режимі реального часу. |
Діагностика в режимі реального часу | Забезпечує швидке виявлення несправностей, що є критично важливим для робототехніки. |
Алгоритми керування | Миттєво регулюйте роботу акумулятора, підвищуючи надійність. |
Очікуйте на чітке порівняння, яке допоможе вам вибрати правильні комунікаційні інтерфейси для вашої програми.
Ключові винесення
Оберіть CAN для високошвидкісного та надійного зв'язку в робототехніці. Він підтримує діагностику в режимі реального часу та може ефективно підключати кілька пристроїв.
Розгляньте SMBus для компактних систем, що потребують простої інтеграції. Він пропонує унікальну адресацію та ідеально підходить для портативних пристроїв.
Використовуйте Modbus для широкої сумісності з промисловими системами. Він забезпечує легку інтеграцію, але може мати нижчу швидкість передачі даних.
Частина 1: Потреби в батареях
1.1 Комунікація в робототехніці
Ви покладаєтеся на точний обмін даними, щоб ваш робот працював безпечно та ефективно. Протоколи зв'язку з акумуляторами є основою цього процесу, з'єднуючи система керування акумулятором (BMS) за допомогою датчиків, виконавчих механізмів та блоків керування. Ці протоколи гарантують, що ваш робот отримує точну інформацію про стан батареї, що дозволяє приймати рішення в режимі реального часу та виявляти несправності.
Порада: Вибір правильних протоколів зв'язку підвищує надійність і зменшує час простою в робототехнічних застосуваннях.
Ось найпоширеніші вимоги до протоколів зв'язку акумуляторів у роботизованих системах:
Вимога | Опис |
|---|---|
Форматування даних | Організація даних у пакети або кадри для інтерпретації пристроями. |
Вирішення | Визначає, як адресуються пристрої для зменшення мережевого трафіку. |
режим передачі | Варіанти включають симплексний, напівдуплексний та повнодуплексний зв'язок. |
Виявлення та виправлення помилок | Інструменти для виявлення та виправлення несправностей трансмісії. |
Контроль послідовності | Контролює порядок передачі та повторного складання пакетів даних. |
Управління потоком | Керує потоком даних, щоб запобігти втратам через перевантаження приймачів швидкими передавачами. |
квитирование | Механізм для підтвердження одержувачами успішного отримання даних. |
Ефективні протоколи зв'язку забезпечують безперебійну взаємодію між усіма компонентами. Ви повинні вибрати протоколи, які відповідають потребам вашої системи щодо надійності та ефективності.
1.2 Роль системи керування батареями
Ваша система керування акумуляторами виступає центральним інтелектуальним джерелом живлення вашого робота. BMS контролює стан акумулятора, керує заряджанням і розряджанням, а також балансує елементи для подовження терміну служби акумулятора. Передові платформи BMS використовують надійні протоколи зв'язку для діагностики та керування в режимі реального часу.
Ви отримуєте переваги BMS, яка підтримує:
Точна звітність про стан заряду та здоров'я
Термічний менеджмент для безпечної роботи
Балансування клітин для запобігання деградації
Швидке виявлення несправностей та реагування
Добре інтегрована система керування акумуляторами забезпечує безпечну роботу вашого робота в складних умовах. Вам слід надавати пріоритет платформам BMS, які підтримують надійні протоколи зв'язку для оптимальної продуктивності.
Частина 2: Протокол CAN
Особливості 2.1
Протокол CAN надає вам надійний спосіб підключення вашої системи керування акумуляторами до інших робототехнічних компонентів. Ви отримуєте високу надійність, стійкість та високу стійкість до перешкод. CAN підтримує налаштування з кількома головними пристроями, тому кілька пристроїв можуть використовувати одну мережу разом. Пропускна здатність даних сягає 1 Мбіт/с, що підходить для більшості робототехнічних застосувань.
особливість | Опис |
|---|---|
Висока надійність | CAN протистоїть електричним перешкодам, зберігаючи дані вашого акумулятора в безпеці. |
Підтримка кількох майстрів | Кілька пристроїв можуть надсилати та отримувати інформацію про стан батареї. |
Даних в реальному часі | CAN миттєво передає дані про стан акумулятора, напругу, температуру та стан заряду. |
Виявлення помилок | Вбудовані механізми захищають цілісність даних акумулятора. |
Розмір мережі | CAN підтримує до 30 вузлів, що підходить для більшості роботизованих акумуляторних систем. |
Примітка: CAN вимагає термінаторів на обох кінцях мережі, що ускладнює налаштування.
2.2 Переваги
Вибираючи CAN для протоколів зв'язку з акумулятором, ви отримуєте кілька переваг:
Ефективність зв'язку: CAN спрощує підключення та дозволяє пристроям обмінюватися даними про акумулятори в одній мережі.
Безпека: Ви контролюєте та контролюєте критично важливі властивості акумулятора, зменшуючи ризики в роботизованих операціях.
Надійність системи: CAN сприяє піковій ефективності та покращує функції безпеки, що життєво важливо для робототехніки.
CAN також дозволяє автоматичне виправлення помилок або отримання сповіщень про виникнення проблем із передачею. Ви можете бути впевнені, що дані вашого акумулятора залишатимуться точними та безпечними.
2.3 Обмеження
Хоча CAN має багато переваг, слід враховувати його недоліки:
Обмеження | Опис |
|---|---|
складність | Ви повинні встановити термінатори на обох кінцях, що ускладнює налаштування мережі. |
Розмір мережі | CAN підтримує лише до 30 вузлів, що може обмежувати використання більших систем керування акумуляторами. |
Якщо ваша роботизована система потребує масштабування понад 30 вузлів батареї, вам може знадобитися дослідити інші протоколи зв'язку.
Частина 3: Протокол SMBus
Особливості 3.1
Протокол SMBus часто зустрічається в портативних та вбудованих системах. Цей протокол використовує двопровідний інтерфейс, що спрощує підключення системи керування акумуляторами до інших пристроїв. Кожен пристрій на шині отримує унікальну 7-бітну адресу, що допомагає запобігти помилкам зв'язку. SMBus підтримує кілька функцій передачі даних, таких як швидка команда та блочне читання/запис, що дозволяє гнучко керувати параметрами акумулятора.
особливість | Опис |
|---|---|
Двопровідний зв'язок | Лінії SMBDAT та SMBCLK обробляють двонаправлені дані та тактові сигнали. |
Унікальна адресація | Пристрої використовують 7-бітну адресу та підтримують протокол розв'язання адрес (ARP). |
Функції передачі даних | Швидке командування, зчитування/запис байтів та блочне зчитування/запис забезпечують універсальний обмін даними з акумулятора. |
Перевірка помилок пакетів | Перевірка помилок пакетів (PEC) забезпечує надійний зв'язок з акумулятором. |
Опції електроживлення | Пристрої можуть отримувати живлення від шини або зовнішнього джерела, відповідно до електричних характеристик SMBus. |
Використання інтелектуальних акумуляторних систем | Поширений у портативних пристроях для ефективного керування батареєю та зв'язку. |
3.2 Сильні сторони
Використовуючи SMBus для зв'язку між акумуляторами в робототехніці, ви отримуєте кілька переваг. Протокол забезпечує стандартизований зв'язок між вашим акумулятором і хост-системою, що спрощує проектування BMS. Ви можете передавати важливу інформацію, включаючи ємність акумулятора, дані про температурний режим та керування живленням. Структура "головний-підлеглий" дозволяє вашому хост-контролеру керувати доступом і передачею даних, підвищуючи надійність системи.
Порада: SMBus підтримує вимірювання ємності акумулятора та управління температурою, що є важливим для надійного проектування систем управління робототехнікою.
Стандартизований зв'язок спрощує проектування систем управління будівництвом (BMS).
Структура "головний-підлеглий" дає вам контроль над потоком даних акумулятора.
Перевірка помилок пакетів підвищує надійність у шумному середовищі.
3.3 Слабкі сторони
Перш ніж вибрати SMBus для вашої системи управління будівництвом, слід врахувати його обмеження. Протокол працює на нижчих швидкостях порівняно з CAN, що може обмежувати моніторинг стану батареї в режимі реального часу у високопродуктивній робототехніці. SMBus підтримує менше пристроїв на одній шині, що обмежує масштабованість для великих акумуляторних блоків. Протоколу також бракує розширеної обробки помилок, характерної для CAN, що може вплинути на виявлення несправностей.
Слабкість | Опис |
|---|---|
Менша швидкість | SMBus передає дані про акумулятор повільніше, ніж CAN, що впливає на швидкість реагування в режимі реального часу. |
Обмежена масштабованість | Менша кількість пристроїв, що підтримуються на одну шину, обмежує інтеграцію великих акумуляторних блоків. |
Базова обробка помилок | Менш надійний, ніж CAN, що може вплинути на виявлення несправностей акумулятора. |
Частина 4: Протокол Modbus
Особливості 4.1
Ви можете використовувати Modbus як протокол послідовного зв'язку для підключення вашої системи керування акумуляторами до інших пристроїв у робототехніці. Modbus використовує структуру "головний-підлеглий", де головний пристрій надсилає команди одному або кільком підлеглим пристроям. Ви можете вибирати між RTU (двійковий формат) та ASCII (формат, що читається людиною) як формати протоколу. Кожен пристрій отримує адресу для розпізнавання зв'язку. Modbus надсилає дані в пакетах, що містять заголовок, код функції та CRC для перевірки помилок. Протокол підтримує кілька пристроїв на одній лінії передачі даних, що допомагає вам створювати структури з кількома пристроями.
особливість | Опис |
|---|---|
Протокол зв'язку | Modbus — це послідовний протокол для передачі даних між пристроями. |
Структура "головний-підлеглий" | Головний пристрій надсилає команди підлеглим пристроям. |
Формати протоколів | Доступні формати RTU (двійковий) та ASCII (читабельний для людини). |
Структура пакета даних | Пакети містять заголовок, код функції та CRC для перевірки помилок. |
Коди функцій | Спеціальні коди для операцій, такі як код 03 для запитів на зчитування даних. |
Вирішення | Кожен пристрій має унікальну адресу для зв'язку. |
Підтримка кількох пристроїв | Підтримує кілька пристроїв на одній лінії передачі даних. |
Управління помилками | Механізми CRC забезпечують точність даних. |
Переваги 4.2 року
Використовуючи Modbus для зв'язку з акумуляторами в робототехніці, ви отримуєте кілька переваг. Modbus TCP дозволяє інтегрувати вашу систему керування акумуляторами з різними пристроями та платформами. Протокол пропонує високу сумісність, що робить його сумісним з широким спектром обладнання промислової автоматизації. Ви можете підключатися за допомогою стандартних інтерфейсів, таких як Ethernet, Wi-Fi або оптоволоконні з'єднання, що підвищує гнучкість.
Перевага | Опис |
|---|---|
Простота інтеграції | Modbus TCP забезпечує просту інтеграцію з різними пристроями та системами. |
Взаємодія | Сумісний з багатьма платформами промислової автоматизації, що підвищує гнучкість. |
Сумісність зі стандартами | Підтримує Ethernet, Wi-Fi та оптоволоконні з'єднання для надійного зв'язку. |
Порада: Modbus добре працює для моніторингу акумуляторів у промисловій робототехніці, де потрібна надійна інтеграція з існуючими системами автоматизації.
4.3 Недоліки
Перш ніж вибрати Modbus для системи керування акумуляторами, слід врахувати кілька недоліків:
Швидкість передачі даних обмежена, що може вплинути на моніторинг заряду батареї в режимі реального часу.
Конфігурація може бути складною, особливо у великих мережах.
Протокол чутливий до електричних перешкод, які можуть порушувати зв'язок.
Масштабованість обмежена для дуже великих акумуляторних блоків.
Топологія "головний-підлеглий" може не підходити для всіх застосувань робототехніки.
Послідовне опитування кожного підлеглого пристрою створює затримку.
У Modbus відсутня вбудована функція пріоритезації повідомлень, яка є критично важливою для швидкого повідомлення про несправності.
Частина 5: Порівняння протоколів зв'язку з акумуляторами
Протоколи зв'язку акумуляторів відіграють вирішальну роль у тому, як ви керуєте, контролюєте та контролюєте літієві акумуляторні блоки в робототехніці. Вибір правильного протоколу впливає на швидкість, надійність, масштабованість та легкість інтеграції вашої системи. Тут ви знайдете чітке порівняння CAN, SMBus та Modbus, яке допоможе вам вибрати найкращий варіант для ваших потреб. системи керування акумулятором.
5.1 Швидкість та дані
Швидкість визначає, як швидко ваші системи керування акумуляторами можуть обмінюватися інформацією з іншими пристроями. Швидка передача даних є важливою для моніторингу та керування в режимі реального часу, особливо в робототехніці, де швидка реакція запобігає збоям та простоям.
протокол | Макс. Швидкість передачі даних | Обробка даних | Придатність у режимі реального часу |
|---|---|---|---|
CAN | До 1 Мбіт / с | Підтримує часті, пріоритетні повідомлення | Чудово підходить для керування в режимі реального часу |
SMBus | До 100 кбіт / с | Обробляє невеликі, періодичні пакети даних | Достатньо для базового моніторингу |
Modbus | До 115.2 кбіт/с (RTU) / 10 Мбіт/с (TCP/IP) | Передає більші блоки даних, але з більшою затримкою | Помірний, залежить від впровадження |
Ви помітите, що CAN пропонує найвищу швидкість та найкращу продуктивність у режимі реального часу. SMBus добре працює для простих завдань моніторингу батареї, але його нижча швидкість може обмежувати складні робототехнічні програми. Modbus може досягати вищих швидкостей порівняно з TCP/IP, але його послідовні версії відстають від CAN.
Порада: Для робототехнічних застосувань, які потребують миттєвого зворотного зв'язку та керування, CAN виділяється серед протоколів зв'язку з акумуляторами.
5.2 Надійність
Надійність гарантує безпечну роботу ваших систем керування акумуляторами навіть у складних умовах. Надійне виявлення помилок та відмовостійкість є життєво важливими для запобігання втраті даних або збоям системи.
CANВи отримуєте переваги вбудованого виявлення помилок, автоматичної повторної передачі та визначення пріоритетів повідомлень. Мережі CAN стійкі до електричних перешкод, що робить їх ідеальними для робототехніки.
SMBusПеревірка помилок пакетів (PEC) допомагає виявляти помилки передачі, але протоколу бракує розширених функцій відновлення після помилок. Він найкраще працює в середовищах з низьким рівнем шуму.
ModbusПротокол використовує CRC для перевірки помилок, але Modbus-RTU не містить вбудованих механізмів цілісності даних. Дослідники запропонували додавання кодів прямої корекції помилок для покращення відмовостійкості та відновлення після помилок у системах керування акумуляторами. Такий підхід додає інформацію про парність під час періодів простою, що дозволяє відновлювати пошкоджені кадри та підвищує надійність.
протокол | Виявлення помилок | Відмовостійкість | Придатність для робототехніки |
|---|---|---|---|
CAN | Міцний (вбудований) | Високий (автоматичне повторення передачі, завадостійкість) | відмінно |
SMBus | Помірний (PEC) | Базовий (обмежене відновлення) | Добре підходить для простих систем |
Modbus | Базовий (CRC) | Можна покращити за допомогою додаткового кодування | Адекватно з покращеннями |
Примітка: Вам слід обрати CAN, якщо ваша робототехнічна програма вимагає найвищого рівня надійності протоколів зв'язку з акумулятором.
5.3 Масштабованість
Масштабованість вимірює, наскільки добре ваші системи керування акумуляторами можуть розвиватися в міру розширення вашого проекту робототехніки. Вам потрібен протокол, який підтримує більше пристроїв та складні мережеві топології.
протокол | Параметри масштабованості | характеристика |
|---|---|---|
CAN | Підтримує складні мережеві топології, що забезпечує розподілене керування та обмін даними | Висока продуктивність у режимі реального часу, керування кількома головними пристроями, підходить для великомасштабних застосувань |
SMBus | Обмежено невеликою кількістю пристроїв на шину | Проста структура, найкраще підходить для компактних систем |
Modbus | Обмежена масштабованість через структуру "головний-підлеглий", більше підходить для менших систем | Простіша структура, менші можливості роботи в режимі реального часу, підходить для базових завдань збору даних |
CAN дозволяє підключати багато пристроїв та підтримує розподілене керування, що робить його найкращим вибором для великих проектів робототехніки. SMBus та Modbus найкраще працюють у менших, менш складних системах.
Якщо ви плануєте масштабувати свою робототехнічну платформу, надайте пріоритет CAN серед протоколів зв'язку з акумуляторами.
5.4 Інтеграція
Інтеграція визначає, наскільки легко ви можете підключити свої системи керування акумуляторами до інших пристроїв і платформ. Вам потрібен протокол, який відповідає вашому апаратному та програмному середовищу.
CANВи знайдете CAN, який широко підтримується в промисловій та автомобільній робототехніці. Він легко інтегрується з передовими системами керування акумуляторами та підтримує сумісність з різними постачальниками.
SMBusЦей протокол розроблено для низькошвидкісного зв'язку та поширений у портативних пристроях та системах інтелектуальних акумуляторів. SMBus використовує двопровідний інтерфейс, що спрощує його реалізацію в компактних конструкціях. PMBus, розширення SMBus, додає більше функцій для пристроїв керування живленням, включаючи двонаправлений зв'язок та спеціальні команди керування живленням.
ModbusModbus пропонує високу сумісність з обладнанням промислової автоматизації. Ви можете використовувати Modbus TCP для інтеграції на основі Ethernet, що підвищує гнучкість. Однак, конфігурація може стати складною у великих мережах.
протокол | Легкість інтеграції | Типові випадки використання | Вимоги до обладнання |
|---|---|---|---|
CAN | Високий (галузевий стандарт, багатопостачальниковий) | Робототехніка, автомобілебудування, промисловість | Потрібні CAN-трансивери, термінатор |
SMBus | Легко (просте підключення, портативні пристрої) | Розумні акумуляторні системи, побутова електроніка | Двопровідний інтерфейс |
Modbus | Помірний (промислова автоматизація) | Послідовний або Ethernet-інтерфейс |
Для більшості застосувань робототехніки CAN забезпечує найкращий баланс інтеграції, швидкості та надійності серед протоколів зв'язку з акумуляторами.
Частина 6: Вибір протоколів для систем керування батареями
6.1 Сценарії застосування
Перш ніж вибрати протокол зв'язку з акумулятором, необхідно врахувати тип вашого робота та робоче середовище. система управління акумуляторомКожен сценарій застосування пред'являє унікальні вимоги до щільності енергії, безпеки, теплового управління та інтеграції.
сценарій | Основні вимоги | Рекомендований протокол |
|---|---|---|
Висока безпека, надійні дані, суворий термічний контроль, відповідність стандартам | CAN, SMBus | |
Керування в режимі реального часу, надійне виявлення несправностей, масштабована інтеграція, підтримка кількох вузлів | CAN | |
Безпечна передача даних, дистанційний моніторинг, швидке реагування на несправності | CAN, Modbus | |
Масштабне розгортання, віддалена діагностика, сумісність зі застарілими системами | Modbus, CAN | |
Компактний дизайн, низьке енергоспоживання, проста інтеграція, економічна ефективність | SMBus | |
Висока надійність, масштабованість, інтеграція з платформами автоматизації | CAN, Modbus |
Вам слід проаналізувати робоче середовище вашого робота. Наприклад, мобільний складський робот стикається з частими запусками та зупинками з різним навантаженням. Автономний інспекційний робот працює безперервно на низькому рівні потужності з періодичними сплесками високої потужності. Побудова кривої споживання енергії, включаючи робочі цикли та співвідношення пікового та середнього навантаження, допомагає вам розрахувати розмір акумулятора та вибрати правильний протокол.
Під час проектування вашої BMS необхідно враховувати такі основні функції:
функція | Опис |
|---|---|
Моніторинг клітин | Забезпечує рівномірний розподіл напруги по всіх елементах, запобігаючи передчасній деградації. |
Тепловий менеджмент | Контролює температуру та запускає охолодження або регулювання навантаження. |
Захист безпеки | Запобігає перезаряду, перерозряду, коротким замиканням та іншим несправностям. |
Analytics даних | Відстежує моделі використання, прогнозує технічне обслуговування та оптимізує термін служби батареї. |
Комунікація | Забезпечує інтеграцію з робототехнічними контролерами та хмарним моніторингом. |
Також слід врахувати хімічний склад акумулятора. Найпоширеніші варіанти включають літій-іонний, LiFePO4, літій-полімерні, твердотільний акумулятор, NMC, LCO, LMO та LTO. Кожен хімічний склад пропонує різну напругу платформи, щільність енергії та термін служби.
хімія | Напруга платформи | Щільність енергії (Вт·год/кг) | Життєвий цикл (цикли) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
ЖМО | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Порада: Для оптимальної продуктивності підбирайте хімічний склад акумулятора відповідно до робочого циклу вашого робота та навколишнього середовища.
6.2 Поради щодо інтеграції
Ви повинні інтегрувати обраний вами протокол із системою керування акумуляторами, щоб досягти високої надійності, сумісності, безпеки, масштабованості та продуктивності в режимі реального часу.
Перевага | Опис |
|---|---|
Висока надійність | Ви забезпечуєте цілісність даних за допомогою функцій виявлення та виправлення помилок. |
Взаємодія | Ви забезпечуєте безперешкодну інтеграцію з різними системами керування, підтримуючи кілька протоколів. |
Безпека | Ви захищаєте критично важливі дані від несанкціонованого доступу та кіберзагроз за допомогою шифрування та контролю доступу. |
масштабованість | Ви забезпечуєте інтеграцію з хмарними платформами для віддаленого моніторингу та оновлення прошивки через Інтернет. |
Продуктивність у реальному часі | Ви підтримуєте швидкий та стабільний зв'язок, що є критично важливим для динамічних систем, таких як електромобілі. |
Вам слід дотримуватися цих порад щодо інтеграції:
Використовуйте екрановані кабелі та належне завершення для мереж CAN, щоб зменшити електричний шум.
Призначте унікальні адреси кожному пристрою в мережах SMBus та Modbus, щоб запобігти конфліктам.
Реалізуйте перевірку помилок пакетів та CRC для надійної передачі даних.
Увімкніть шифрування та контроль доступу для конфіденційних програм, особливо у сценаріях безпеки та медицини.
Спроектуйте свою систему управління будівництвом (BMS) з підтримкою оновлення прошивки та дистанційної діагностики для подальшої масштабованості.
Перевірте свою систему в реальних умовах, щоб перевірити надійність зв'язку.
Ви покращуєте продуктивність та безпеку системи, дотримуючись найкращих практик інтеграції протоколів.
6.3 Тенденції майбутнього
Ви побачите швидку еволюцію систем управління акумуляторами для робототехніки. Новітні тенденції включають:
Інтеграція протоколів бездротового зв'язку в системи управління акумуляторами.
Можливості моніторингу в режимі реального часу для покращення продуктивності акумулятора.
Розробка передових алгоритмів для оптимізації стану та продуктивності акумулятора.
Ви отримаєте переваги бездротових протоколів, які спрощують підключення та дозволяють проводити дистанційну діагностику. Моніторинг у режимі реального часу дозволяє миттєво виявляти несправності та продовжувати термін служби акумулятора. Розширені алгоритми допомагають прогнозувати потреби в технічному обслуговуванні та оптимізувати цикли заряджання.
Вам слід бути в курсі нових технологій та стандартів у протоколах зв'язку з акумуляторами. Впровадження інноваційних рішень допоможе вам забезпечити майбутнє ваших роботизованих платформ та максимізувати продуктивність акумуляторів.
Ви бачите чіткі відмінності між CAN, SMBus та Modbus для роботизованих літієвих акумуляторних блоків. CAN забезпечує високу швидкість, надійність та керування в режимі реального часу. SMBus підходить для компактних систем з низьким енергоспоживанням. Modbus пропонує широку сумісність.
особливість | CAN шина | Modbus |
|---|---|---|
Топологія | Multi-Master | Господар-Раб |
швидкість | До 1 Мбіт / с | До 115.2 кбіт / с |
Надійність | Високий | Помірна |
Коштувати | Вищий | Опустіть |
Перш ніж вибрати протокол, слід оцінити ці фактори:
Швидкість передачі та потреби в режимі реального часу
Складність системи
Надійність та завадостійкість
Споживання енергії
Коштувати
Безпека
CAN залишається найкращим вибором для більшості роботизованих систем керування акумуляторами завдяки своїй надійній продуктивності. Для глибшого технічного розуміння ознайомтеся з ресурсами, присвяченими протоколам зв'язку в BMS. Замовити консультацію щодо індивідуального акумулятора для експертного керівництва.
FAQ
Який найкращий хімічний склад акумуляторів для робототехніки?
хімія | Напруга платформи | Щільність енергії (Вт·год/кг) | Життєвий цикл (цикли) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
ЖМО | 3.7V | 100-150 | 700-1500 |
LTO | 2.4V | 70-110 | 7000 + |
Ви повинні вибрати NMC та цінності робототехнікаВін пропонує високий термін служби та стабільну напругу платформи.
Як протоколи зв'язку з акумуляторами впливають на надійність BMS?
Надійні протоколи зв'язку з акумуляторами, такі як CAN, покращуються BMS виявлення несправностей та керування в режимі реального часу. Ви зменшуєте час простою та підвищуєте безпеку в робототехніці, медичний та промислові систем.
Де можна знайти індивідуальне акумуляторне рішення для робототехніки або промислового використання?
Ти можеш замовте індивідуальне рішення для акумуляторів від Large PowerЇхні експерти розробляють акумулятори для безпеку, інфраструктура, побутова електроніка та твердотільний акумулятор додатків.


