

Respuesta rápida: Especifique un conector de acoplamiento ciego utilizando los desplazamientos de acoplamiento en el peor de los casos del robot, la secuencia de contacto requerida y los ciclos de acoplamiento previstos. Valide estos requisitos en los rieles, el pestillo y la carcasa reales. Si el paquete se puede conectar mientras está energizado, verifique por separado la inserción parcial y el comportamiento de habilitación de energía del host.
Un conector de acoplamiento ciego es una interfaz de enchufe y receptáculo diseñada para conectarse cuando las caras de acoplamiento no se pueden ver o alinear manualmente.
Este artículo trata la alineación, la secuencia de contacto y la vida útil del acoplamiento como variables de diseño interrelacionadas para los paquetes de baterías de litio, no como especificaciones independientes. Cada sección principal concluye con la adecuación a la aplicación, el cumplimiento y el coste. El enfoque se centra en la tolerancia de acoplamiento específica del robot, la inserción parcial y la validación, en lugar de una interfaz general para paquetes extraíbles.
Puntos Clave
Las guías y los soportes flotantes corrigen pequeñas desalineaciones, pero es necesario medir la tolerancia real acumulada.
Los pines de diferentes longitudes determinan el orden en que se realizan los contactos: primero la tierra, luego la alimentación y finalmente la señal, de modo que la conexión en caliente se mantiene segura.
Pruebe una inserción parcial para asegurarse de que no haya flujo de energía ni se produzcan fallos en el sistema de gestión de la batería (BMS) cuando el acoplamiento se detenga a la mitad.
Adapta la vida útil del conector a la composición química de tu batería: las baterías de LiFePO4 necesitan una mayor vida útil que las de NMC.
Pruebe los conectores con su propio dispositivo de acoplamiento y prueba de ciclo de trabajo, no solo con las especificaciones de la hoja de datos.
Parte 1: Alineación en conectores de batería de acoplamiento ciego para robots
1.1 Características de la guía y soportes flotantes
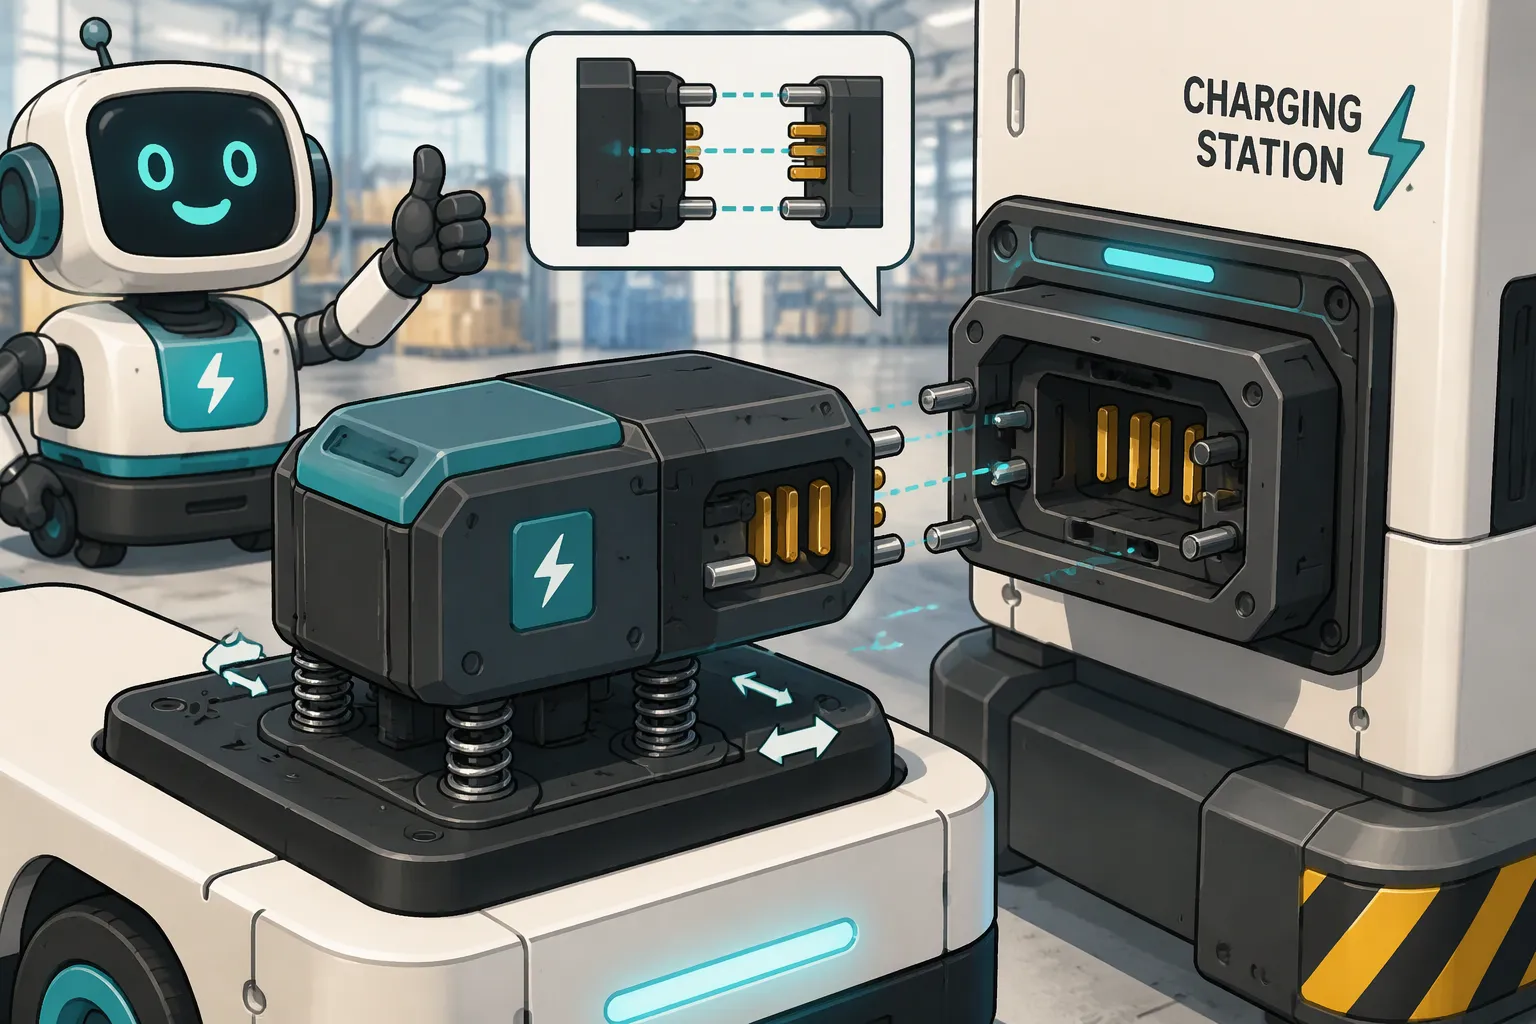
La alineación comienza antes de que se produzca cualquier contacto. Los chaflanes y las rampas de entrada en el conector y el receptáculo guían las dos mitades a medida que se aproximan. Una entrada amplia convierte una gran desviación lateral en un pequeño movimiento correctivo. Los pasadores y las ranuras guía entran en acción una vez que las caras están próximas. Estas características absorben primero el error angular, luego el error lateral, y centran la interfaz antes de que los pasadores se acoplen.
La serie de conectores flotantes añade una segunda capa de corrección. El cuerpo del conector se monta sobre una base deslizante o con resorte. Esta base se mueve unas décimas de milímetro en cualquier dirección, permitiendo que el conector se acople a su posición. Los soportes flotantes funcionan bien en espacios reducidos, como el compartimento de baterías oculto tras el panel trasero de un robot. El recorrido del flotador debe ser mayor que la desalineación residual del acoplamiento. De lo contrario, el conector llega al tope y las guías soportan toda la carga.
Los muelles de carga para AMR y AGV en almacenes dependen de esta combinación a diario. Un vehículo de la flota entra en el muelle con una precisión centimétrica, y las guías cierran el hueco restante. Los robots de servicios médicos requieren una interacción más suave, ya que una parada brusca puede dañar la carga. Las patrullas de seguridad se acoplan al aire libre, donde la dilatación térmica provoca el desplazamiento del soporte a lo largo del día. La interfaz de acoplamiento automático de la NASA, controlada por robot, muestra el mismo principio a mayor escala: un brazo robótico posiciona las dos mitades y la interfaz completa la conexión estructural y eléctrica sin intervención humana.
1.2 Apilamiento de tolerancias y validación del acoplamiento
El error de alineación se acumula en tres componentes: el chasis del robot, la batería y el soporte del conector. Cada componente tiene su propia tolerancia dimensional, y cada articulación contribuye a esta acumulación. La mayoría de los conectores de acoplamiento ciego requieren tolerancias de alineación relativamente estrictas, incluso con soportes flotantes. Una tolerancia amplia en el chasis puede agotar todo el margen de ajuste antes de que el conector presente algún error.
La validación debe medir el conjunto real, no el plano nominal. Los ingenieros deben construir el dispositivo de acoplamiento, montar el paquete real y registrar el desplazamiento lateral y angular en el primer contacto durante varios ciclos de aproximación. Esta prueba revela el peor escenario posible, donde la deformación del chasis, la deformación del paquete y el error de montaje coinciden.
La idoneidad de la aplicación determina la elección entre diseños de alineación precisos y flexibles. Los paquetes de LiFePO4 son adecuados para el acoplamiento de flotas de alto ciclo, donde la alineación repetible protege la vida útil de los contactos durante miles de acoplamientos. Los paquetes de NMC son adecuados para plataformas de alta densidad energética, donde la masa y la rigidez del paquete modifican la configuración. El cumplimiento normativo es fundamental: la norma IEC 62133-2 abarca la seguridad de las celdas y baterías secundarias de litio en aplicaciones portátiles, la norma UL 2054 abarca los paquetes de baterías domésticos y comerciales, y la norma ISO 3691-4 aborda los vehículos industriales autónomos y sus sistemas. Una alineación más precisa implica mayores costos de mecanizado y precisión de fijación. Una alineación más flexible ahorra costos, pero traslada la tensión a los contactos y las guías. El equilibrio adecuado depende de la repetibilidad del acoplamiento, el tamaño de la flota y el acceso para el mantenimiento.
Parte 2: Secuencia de contacto para una transferencia de energía segura
2.1 Pines escalonados y seguridad de conexión en caliente
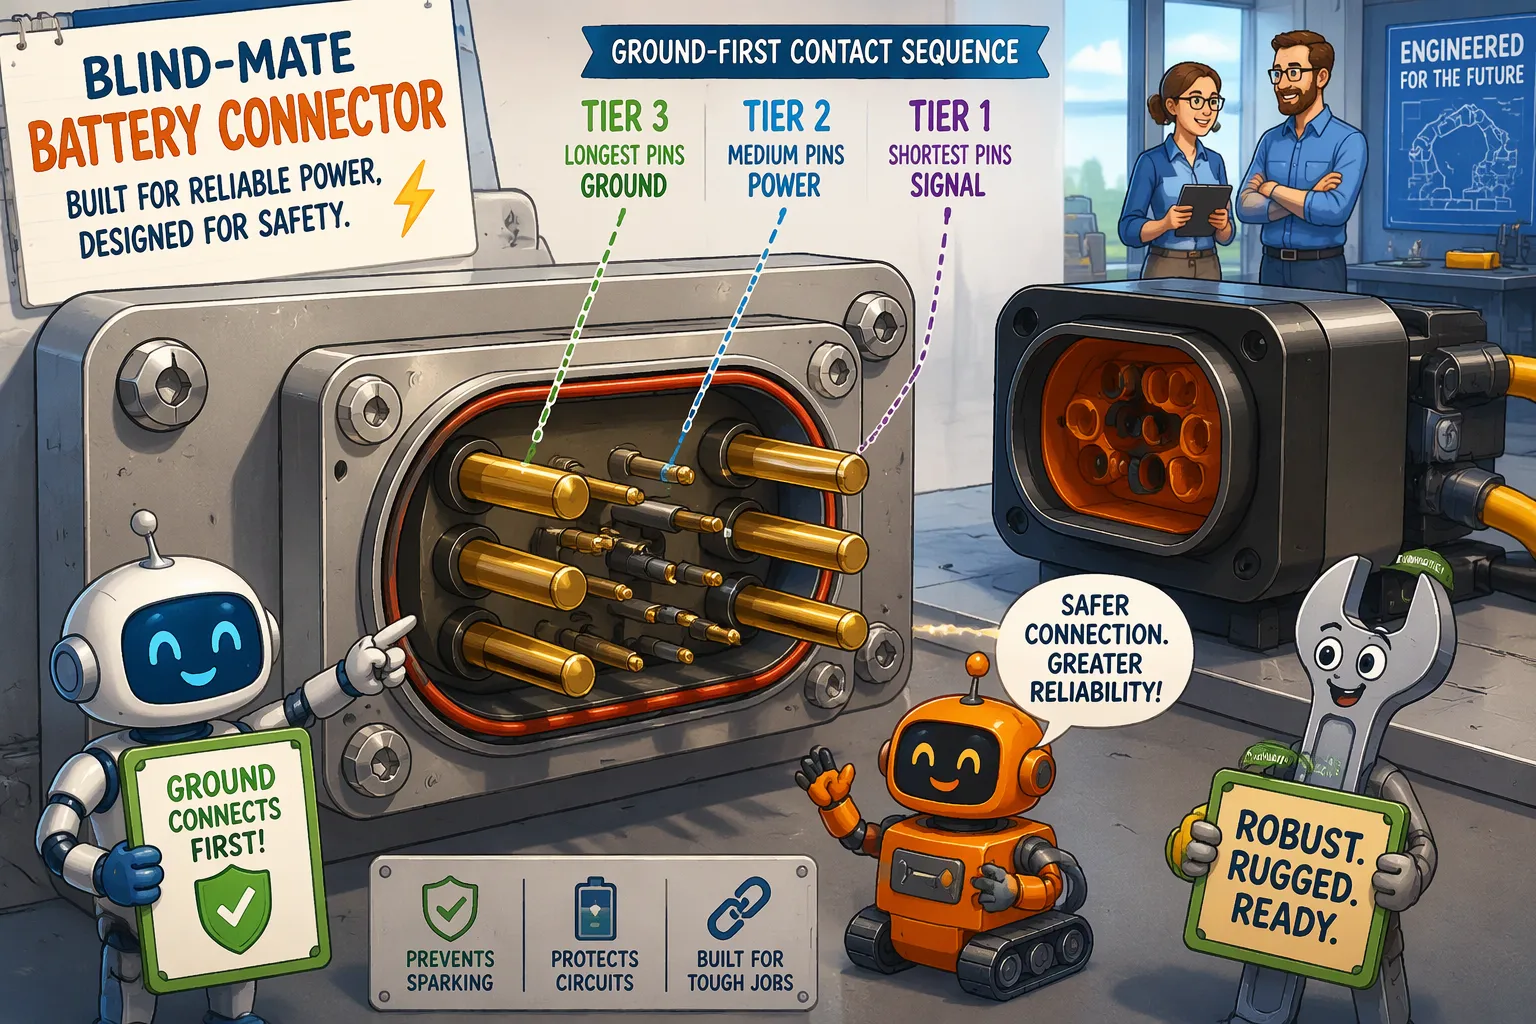
La secuencia de contacto es un plan mecánico integrado en la longitud de los pines. Un diseño típico utiliza tres niveles. Los pines de precontacto son los más largos y se conectan primero; transportan tierra y señal de bajo nivel para que el paquete y el robot compartan una referencia antes de que fluya corriente. Los pines de alimentación principal se ubican en el nivel intermedio y cierran la ruta de alta corriente. Los pines de postcontacto son los más cortos y se cierran al final; transportan líneas de estado, habilitación o enclavamiento que indican al sistema que la conexión se ha completado.
Los ingenieros deben confirmar este orden en el conector real, no darlo por sentado. La longitud de los pines varía según la serie, y algunos diseños invierten las filas o colocan los pines de señal en una carcasa separada. El acoplamiento a ciegas y la inserción con tensión también son problemas distintos. Un conector puede encajar perfectamente y aun así producir un arco eléctrico si los pines de alimentación se cierran antes que la tierra.
La seguridad de la conexión en caliente depende de que la conexión a tierra sea la primera. Cuando un robot se acopla con la batería energizada, el pin de tierra de precontacto iguala el potencial antes de que los pines de alimentación se encuentren. Este paso limita la formación de arcos en los contactos de alimentación y controla la corriente de irrupción que fluye hacia la capacitancia de entrada de la batería. Sin él, un cambio brusco de voltaje puede activar el sistema de gestión de la batería por sobrecorriente o cortocircuito, y el acoplamiento falla aunque el acoplamiento mecánico se haya realizado correctamente. La misma lógica se aplica a la inversa durante el desacoplamiento: la conexión a tierra debe interrumpirse al final, por lo que la línea de habilitación cae primero y el sistema corta la alimentación correctamente. Un BMS que registra una falla en un evento de arco mantendrá la batería fuera de línea hasta que se realice un reinicio de servicio, lo cual es costoso en una flota. Los diseñadores que deseen información sobre los umbrales de protección pueden consultar Fundamentos de BMS y PCM.
2.2 Inserción parcial y verificación de secuencia
En ocasiones, un robot se detiene a mitad del acoplamiento. El motor se bloquea, un obstáculo impide el acceso o el acoplamiento se desalinea en el último centímetro. En ese estado, los pines de precontacto pueden tocarse mientras que los pines de alimentación permanecen abiertos. El módulo detecta conexión a tierra y señal, pero no la ruta principal, y el robot interpreta un acoplamiento incompleto.
Un buen diseño de secuencia convierte ese estado en una señal detectable. La línea de habilitación posterior al contacto permanece abierta hasta la inserción completa, de modo que el controlador del robot detecta que no está listo y puede retraerse e intentarlo de nuevo. Algunos diseños añaden un pin de detección de acoplamiento específico en el nivel más corto con el mismo propósito. La verificación debe realizarse durante la prueba del dispositivo de acoplamiento: los ingenieros deben ordenar un acercamiento parcial, mantener la posición y confirmar que no haya flujo de energía ni fallos en el sistema de gestión de baterías (BMS).
El ajuste de la aplicación determina el número de pines. Los paquetes de baterías LiFePO4 para flotas en almacenes AMR y AGV se benefician de una secuencia completa con líneas de habilitación y termistor, ya que miles de eventos de acoplamiento multiplican el riesgo de un solo acoplamiento incorrecto. Los paquetes NMC en plataformas médicas o de seguridad de alta densidad energética a menudo necesitan las mismas líneas para el monitoreo térmico. Los paquetes LCO y LMO aparecen con menos frecuencia en robots de acoplamiento, donde la vida útil y el margen térmico son más importantes. El cumplimiento sigue el estándar del paquete: IEC 62133-2 y UL 2054 cubren la batería, e ISO 3691-4 cubre el sistema de camión sin conductor. Los pines de señal adicionales aumentan el costo del conector y la fuerza de inserción, por lo que los diseños solo de alimentación son adecuados para muelles de bajo voltaje y bajo ciclo donde el BMS maneja la corriente de arranque por sí mismo.
Parte 3: Ciclo de vida de los conectores de batería de acoplamiento ciego para robots
3.1 Pruebas de ciclo y mecanismos de degradación
Los recuentos de ciclos de la hoja de datos provienen de pruebas en banco limpio. Los ciclos de trabajo reales del robot incluyen polvo, vibraciones y acoplamientos parciales. Los ingenieros deben probar la vida útil del acoplamiento utilizando el movimiento real del muelle, no un movimiento rectilíneo en el laboratorio. Varias normas guían estas pruebas:
La norma IEC 60512 proporciona métodos de ensayo para la resistencia de contacto y el aumento de temperatura.
La norma IEC 61984 establece los criterios de seguridad y resistencia mecánica para los conectores.
La norma UL 1977 abarca los conectores de componentes para datos, señales y alimentación eléctrica en Norteamérica.
La norma CSA C22.2 No. 182.3 abarca la seguridad y la construcción de los conectores.
Cuatro mecanismos provocan la degradación. El desgaste por contacto elimina material en cada unión. La corrosión por frotamiento genera películas de óxido con pequeñas amplitudes de vibración, lo que incrementa la resistencia. El desgaste del recubrimiento expone la aleación base, que se corroe más rápidamente. La variación de la fuerza de inserción indica que la geometría de contacto ha cambiado. Un conector de acoplamiento ciego tipo cajón, con una vida útil de entre 500 y 2,000 ciclos, como informa Anern, muestra la amplia variación que puede existir.
3.2 Recubrimientos, materiales y vida útil
La elección del recubrimiento debe coincidir con el número de ciclos, no con la corriente nominal. Según Sybusbar, el recubrimiento de estaño requiere una limpieza de 1.5 a 2.5 mm con una fuerza moderada para romper el óxido. Esta limpieza es adecuada para el acceso de servicio, pero no para una estación de intercambio de alta frecuencia. El oro tolera una limpieza más prolongada y resiste el desgaste por fricción, pero su uso en contactos de alta corriente es demasiado costoso; los diseñadores lo reservan para los pines de señal en la misma carcasa.
Las clasificaciones de vida útil deben reflejar la composición química de las celdas. Las baterías de LiFePO4 para flotas con una vida útil de 2,000 a 5,000 ciclos justifican un conector con una clasificación de resistencia equivalente. Las baterías de NMC para plataformas de 500 a 1,000 ciclos requieren menos. Estos son rangos de referencia a nivel de celda, no garantías de la batería completa.
La idoneidad de la aplicación, el cumplimiento normativo y el coste por unidad de acoplamiento fiable son factores determinantes en la decisión. La norma IEC 60529 se aplica cuando la carcasa requiere un grado de protección IP, y este debe coincidir con el del sistema ensamblado. La norma IEC 60664-1 guía la coordinación del aislamiento. Valide los componentes candidatos con su propio dispositivo de acoplamiento y una prueba de ciclo de trabajo.
La alineación, la secuencia de contacto y la vida útil del acoplamiento conforman un único sistema de diseño. Los soportes de flotación más holgados facilitan el acoplamiento, pero ejercen presión sobre los contactos. Los pines de precontacto más largos mejoran la seguridad de la conexión en caliente, pero aumentan la fuerza de inserción. Amphenol LTW clasifica su conector de intercambio con una flotación X/Y de ±1.5 mm y una protección IP67 tanto en estado acoplado como desacoplado, lo que demuestra que las cifras de flotación publicadas solo admiten un eje.
Una lista de verificación para la selección debe abarcar la tolerancia de acoplamiento, la corriente y el voltaje continuos, las necesidades de señal, los requisitos de conexión en caliente, el número de ciclos previsto, la protección contra la entrada de polvo y agua, el cumplimiento de las normas y el costo por conector confiable. La guía de compra de Alibaba sugiere apuntar a al menos 5,000 ciclos nominales y planificar el reemplazo del conector cada 18 a 36 meses.
Valide los conectores de batería Blind-Mate para robots candidatos con su propio dispositivo de acoplamiento y prueba de ciclo de trabajo. Las especificaciones de ciclo de la hoja de datos por sí solas no permiten predecir el rendimiento de la flota.
Preguntas Frecuentes
¿Un conector de acoplamiento ciego elimina la necesidad de una alineación precisa del dock?
No. Las guías y los soportes flotantes solo corrigen pequeñas desalineaciones. La mayoría de los conectores de acoplamiento ciego aún requieren tolerancias de alineación bastante estrictas. El recorrido flotante debe ser mayor que la desalineación residual del acoplamiento. Los ingenieros deben medir la tolerancia real acumulada en el chasis, el paquete y el soporte antes de confiar en un valor de flotación publicado.
¿Puede un robot conectar en caliente una batería de litio de forma segura sin un conector secuenciado?
La seguridad en caliente depende del orden real de los contactos, no de la etiqueta del conector. Una secuencia con conexión a tierra primero limita la formación de arcos eléctricos y la corriente de irrupción. Una secuencia con conexión a la alimentación primero puede activar la protección contra sobrecorriente del BMS incluso cuando la conexión mecánica parece correcta. Los ingenieros deben verificar la disposición de los pines en la pieza real y probar la inserción con el conector energizado.
¿Qué ocurre cuando un robot se detiene a mitad del proceso de acoplamiento?
Los pines de precontacto pueden tocarse mientras los pines de alimentación permanecen abiertos. Una interfaz bien diseñada utiliza el pin de habilitación o detección de acoplamiento más corto para informar de un acoplamiento incompleto. El controlador entonces detecta "no listo", se retrae y vuelve a intentarlo. La prueba del dispositivo de acoplamiento debe ordenar un acercamiento parcial y confirmar que no fluye energía ni se producen fallos en el BMS.
¿Para cuántos ciclos de conexión debe estar diseñado un conector de batería de robot?
La clasificación debe coincidir con la carga de trabajo del paquete. Los paquetes LiFePO4 en servicio de flotas de 2,000 a 5,000 ciclos justifican un conector con una durabilidad similar. Los paquetes NMC en plataformas de 500 a 1,000 ciclos requieren menos. Estos son rangos de referencia a nivel de celda, no garantías del paquete. Una guía de compra citada anteriormente sugiere apuntar a al menos 5,000 ciclos nominales para estaciones de acoplamiento de uso intensivo.
¿Qué normas se aplican a los conectores de batería de acoplamiento ciego en los robots?
La norma IEC 60512 abarca los métodos de prueba de resistencia de contacto y aumento de temperatura. La norma IEC 61984 establece los criterios de seguridad y resistencia mecánica de los conectores. Las normas UL 1977 y CSA C22.2 No. 182.3 cubren los conectores de componentes en Norteamérica. La seguridad del embalaje se rige por las normas IEC 62133-2 y UL 2054. Los camiones autónomos se rigen por la norma ISO 3691-4, y la protección contra la entrada de polvo y agua se rige por la norma IEC 60529.


