

Harjaton tasavirtamoottori (BLDC) voi käydä tasaisesti penkillä ja sammua heti, kun akkukäyttöinen kone kiihtyy kuormitettuna. Moottori pyörii, ohjain käynnistyy ja akku näyttää normaalia jännitettä lepotilassa. Silti jokin laukeaa, eikä ole selvää, onko syynä akku, ohjain vai moottori.
Useimmissa tapauksissa vastaus on, että mikään yksittäinen komponentti ei ole viallinen. Komponentit valittiin tyyppikilven kuvien perusteella, jotka eivät kuvaa niiden yhteisvaikutusta. Tämä opas kattaa tärkeimmät valintavaiheet akun tehorajoista ja moottorin vaatimuksista ohjainten yhteensopivuuteen, lämmönhallintaan ja käytännön testaukseen.
Aloita siitä, mitä akku todellisuudessa pystyy tarjoamaan
Nimellisjännite on merkintä, ei käyttötilan mittari. 48 V:n akun käyttöikä vaihtelee täydestä latausjännitteestä siihen pisteeseen, jossa BMS (Battery Management System) tai ohjain katkaisee virransyötön, ja se laskee entisestään aina, kun virtaa otetaan. Ohjaimen tulosignaalin on katettava koko tämä alue, mukaan lukien kiihdytyksen aikana tapahtuvat ohimenevät jännitteen laskut, ei pelkästään nimellisjännitettä.
Otetaan esimerkiksi 13-sarjan litiumioniakku. Täyteen ladattuna sen jännite on noin 54.6 V (13 kennoa 4.2 V). Lähellä alapäätä, kennokemiasta ja BMS-järjestelmän katkaisujännitteestä riippuen, se voi olla lähempänä 39–42 V, ja se voi hetkellisesti olla vieläkin alhaisempi, kun akkuun kohdistuu raskas kuormitus. Kapeammalle aikavälille määritetty ohjain voi sammua alijännitteen vuoksi jo kauan ennen kuin akku on todella tyhjä. Todellinen toiminta-alue riippuu kennoista ja BMS-asetuksista.
Virtakapasiteetti vaatii samanlaista tarkastelua, ja sitä rajoittavat muutkin tekijät kuin kennot. Akkukennot, akkuhallintajärjestelmä, liittimet ja johdotus rajoittavat kaikki sitä, kuinka paljon virtaa järjestelmä voi turvallisesti ottaa. Alin raja asettaa käytettävissä olevan suurimman virran. Akku, joka käsittelee normaalia käyntivirtaa, voi silti laukaista suojauksensa, kun moottori ottaa lyhyen piikin kiihdytyksen aikana. Vertaa siis akkuhallintajärjestelmän ja kennojen rajoja odotettuun kysyntään kiihdytyksen aikana, ei vain tasaisen käynnin aikana, ja tarkista, lisäävätkö liittimet ja kaapelin tulppa riittävästi jännitehäviötä työntääkseen ohjaimen kohti alijännitekynnystä.
Selvitä moottorin kuormitusvaatimukset
Harjattoman tasavirtamoottorin valinta alkaa kuormasta eikä tehoarvosta. Vaaditun nopeuden vääntömomentti, kuorman liikkeelle saamiseen tarvittava vääntömomentti, kiihtyvyysnopeus ja se, miten vaatimus toistuu työsyklin aikana, yhdessä ratkaisevat, onko moottori riittävä. Pelkkä nimellisteho peittää suurimman osan tästä: moottorilla, joka kestää mukavasti vakiokuorman, ei välttämättä ole juurikaan liikkumavaraa raskaan mekanismin käynnistämiseen tai mäen kiipeämiseen.
Kolmen kysymyksen erottaminen toisistaan auttaa. Millaista jatkuvaa vääntömomenttia sovellus vaatii normaalinopeudella? Mikä on tarvittava huippuvääntömomentti ja kuinka kauan? Ja sopiiko moottorin käämitys aggregaatin jännitteelle?
Moottorin nopeusvakio osoittaa, miten sen tyhjäkäyntinopeus liittyy käytettyyn jännitteeseen, kun taas sovelluksen vaatima vääntömomentti määrää pitkälti kyseisen vääntömomentin tuottamiseen tarvittavan virran. Tarkista valmistajan nopeus-vääntömomenttitiedot aiotulla syöttöjännitteellä sen sijaan, että käyttäisit pelkästään nopeusvakiota arvioidaksesi, täyttääkö moottori sovelluksen vaatimukset.
Karkea arvio akun puoleisesta virrasta voidaan tehdä mekaanisen lähtötehon, järjestelmän kokonaishyötysuhteen ja akun jännitteen perusteella. Esimerkiksi, jos moottori tuottaa 1 kW mekaanista tehoa oletetulla 90 %:n kokonaishyötysuhteella, akun on syötettävä noin 1.11 kW. Tämä vastaa noin 28 A:ta 40 V:n jännitteellä tai 21 A:ta 54 V:n jännitteellä ennen transienttivaikutusten ja jännitteen laskun huomioon ottamista. Jos kiihtyvyys kaksinkertaistaa tehontarpeen hetkellisesti, virtakin suunnilleen kaksinkertaistuu, ja tämä tapahtuu alimmalla, jännitteen laskulla, joka on se luku, jonka akun, AMS:n ja johdotuksen on selvittävä.
Mitä eroa on akun tasavirralla ja moottorin vaihevirralla?
Harjaton tasavirtamoottorin ohjain sijaitsee tasavirtalähteen ja kolmivaihemoottorin välissä, ja sen virtarajat koskevat kahta eri paikkaa. Akkupuolen (tasavirtatulo) virta ja moottorin vaihevirta eivät ole samaa suuruutta, ja niiden suora vertaaminen on yleinen virhelähde. Alhaisella nopeudella ohjain voi syöttää moottoriin suuren vaihevirran samalla, kun se ottaa huomattavasti vähemmän virtaa akusta, koska käyttösuhde on pieni. Suurella nopeudella ja suurella kuormituksella nämä kaksi lukua liikkuvat paljon lähemmäksi toisiaan. Ohjaimen jatkuvat ja huippuluokitukset kunkin osalta on luettava sen dokumentaatiosta ja verrattava moottorin ja akun kestävyyteen.
Virran lisäksi varmista käytännön yhteensopivuuskohdat: tuettu jännitealue verrattuna akun toiminta-alueeseen, moottorin käyttämä anturityyppi (Hall-anturit, enkooderi tai anturiton käyttö), kommutointimenetelmä ja nopeus- tai vääntömomenttikomentoliitäntä, jota muu järjestelmäsi käyttää. Anturin johdotuksen tai kommutointiasetusten yhteensopimattomuus ilmenee usein pikemminkin epätasaisina käynnistyksinä, nykimisenä tai moottorin pyörimisenä epätasaisesti kuin ilmeisenä vikana.
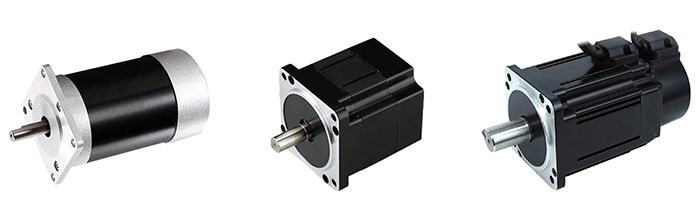
Kun jännitealue, vääntömomenttivaatimukset ja virtarajat ovat selvillä, on helpompi valita moottori ja ohjain, jotka toimivat koko toiminta-alueella. Brushless.com tarjoaa harjattomat tasavirtamoottorit ja yhteensopivia ohjaimia sovelluksiin, joilla on erilaiset jännite-, vääntömomentti- ja virtavaatimukset.
Ota huomioon lämpö ja käyttösuhde
Järjestelmän, joka toimii 30 sekuntia, ei ole osoitettu toimivan 30 minuuttia. Moottorin käämien kuparihäviöt kasvavat suunnilleen virran neliössä, kun käämin resistanssi pidetään vakiona, ja ohjaimen tehoaste lisää johtumis- ja kytkentähäviöitä, joten järjestelmän kuumeneminen riippuu myös jäähdytyksestä. Jatkuva kuormitus, tiheät käynnistys-pysäytysjaksot, korkea ympäristön lämpötila ja ahdas kotelo voivat kaikki ajaa rakenteen lämpösuojaukseen, jota ei koskaan ilmennyt lyhyen testin aikana.
Aloita kuvaamalla käyttösuhde rehellisesti. Moottorilla, joka on suurimman osan ajastaan lähellä jatkuvaa nimellisarvoaan, on vähän lämpöreserviä; moottori, joka näkee lyhyitä piikkejä, joiden välissä on pitkiä seisokkiaikoja, voi usein hyödyntää lyhytaikaista ominaisuuttaan. Asennuksella on yhtä suuri merkitys kuin nimellisarvolla: ohjaimen kiinnittäminen metallirunkoon, ilmavirran salliminen tai sen jättäminen suljettuun laatikkoon voi muuttaa sen kestävää tehoa merkittävästi. Myös akun lämpötilalla on merkitystä, koska sallittu lataus- ja purkausvirta voi muuttua kennon lämpötilan mukaan.
Valintavirheet, jotka yleensä ilmenevät myöhään
Muutamat virheet toistuvat, koska ne ovat näkymättömiä erittelylomakkeella ja näkyvät vain käytössä.
Ohjain, jolla on runsas huippuvirtaluokitus, on yleinen ansa, kun akku tai BMS ei pysty syöttämään kyseistä huippua. Akkuyksikkö toimii rajana, ja katkaisu tapahtuu suurimman kiihdytyksen hetkellä. Moottorin mitoitus matkaajo-olosuhteisiin on toinen: käynnistys- tai nousumomentti työntää järjestelmän virtarajalle, jolloin vaste on hidas tai suojaustapahtumat toistuvat. Liittimen ja kaapelin jännitehäviö aiheuttaa kolmannenlaisen yllätyksen, koska marginaalinen liitin voi näyttää hyvältä tyhjäkäynnillä ja sitten pudota jännitettä kuormituksen alla niin paljon, että se laukaisee alijännitevian, jota on helppo erehtyä luulemaan viallista akkua.
Mikään näistä ei puolta pelkästään suurimman moottorin tai tehokkaimman säätimen ostamista. Ylimitoitus voi lisätä kustannuksia ja painoa, siirtää toimintapistettä vähemmän tehokkaalle alueelle ja silti jättää akun pullonkaulaksi.
Validoi koko järjestelmä todellisissa olosuhteissa
Testipenkin tekniset tiedot eivät voi korvata testausta todellisella kuormituksella. Käytä koko järjestelmää sen todellisessa käytössä: aloita lepotilasta kuormitettuna, kiihdytä, käytä jatkuvalla kuormituksella, käytä alhaisella lataustilalla ja tarvittaessa käytä aiotussa tilassa realistisessa ympäristön lämpötilassa. Kirjaa samalla akun jännite yksikön liittimistä ja ohjaimen tulosta, tasavirta, mahdolliset ohjaimen vikakoodit, BMS-tilanne sekä moottorin, ohjaimen ja akun lämpötilat.
Jos järjestelmä pysähtyy kiihdytyksen aikana, hyödyllinen kysymys on, kumpi raja saavutettiin ensin: akun jännitteen lasku, BMS-järjestelmän purkausraja, ohjaimen virta-asetus vai odotettua suurempi mekaaninen kuormitus. Käytä alla olevia oireita tarkentaaksesi tutkimusta ja vahvista sitten syy jännite-, virta-, lämpötila- ja vikakooditiedoilla.
| Oire | Alkutarkastukset |
|---|---|
| Järjestelmä nollautuu, kun moottori käynnistyy | Akun jännitehäviö, BMS-suojaus, johdotuksen ja liittimien jännitehäviö |
| Äkillinen pysähdys kiihdytyksen aikana | Huippuvirrankulutus, ohjaimen virtaraja, rakennusautomaation purkausraja |
| Pysähtyy jonkin aikaa juostuaan | Moottorin ja ohjaimen lämpötila, jatkuva kuormitus, jäähdytys ja kotelointi |
| Moottori nykii tai ei käynnisty tasaisesti | Anturin johdotus, kommutointikonfiguraatio, ohjaimen ja moottorin yhteensopivuus |
| Suoritusaika odotettua lyhyempi | Todellinen kuormitus ja käyttösuhde, moottorin hyötysuhde, mekaaninen vastus, käytettävissä oleva akun kapasiteetti |
Näiden tarkistaminen peräkkäin välttää kalliin tavan vaihtaa moottori tai ohjain ennen kuin todellinen rajoitus on tunnistettu.
Sarjan kokoaminen yhteen
Luotettavan yhteensopivuuden varmistamiseksi tarkistat akun, moottorin ja ohjaimen yhtenä järjestelmänä. Aloita akun käyttöjännite- ja purkausrajoista, varmista, että moottori pystyy täyttämään sovelluksen vääntömomentti- ja nopeusvaatimukset, ja varmista, että ohjain tukee sekä akkua että moottoria. Testaa sitten realistisissa kuormissa ja lämpötiloissa. Jos järjestelmä edelleen sammuu, tallennetut jännite-, virta-, lämpötila- ja vikatiedot voivat auttaa tunnistamaan, mikä raja on saavutettu, sen sijaan, että turvauduttaisiin arvailuihin tai vaihdettaisiin osia tarpeettomasti.


