

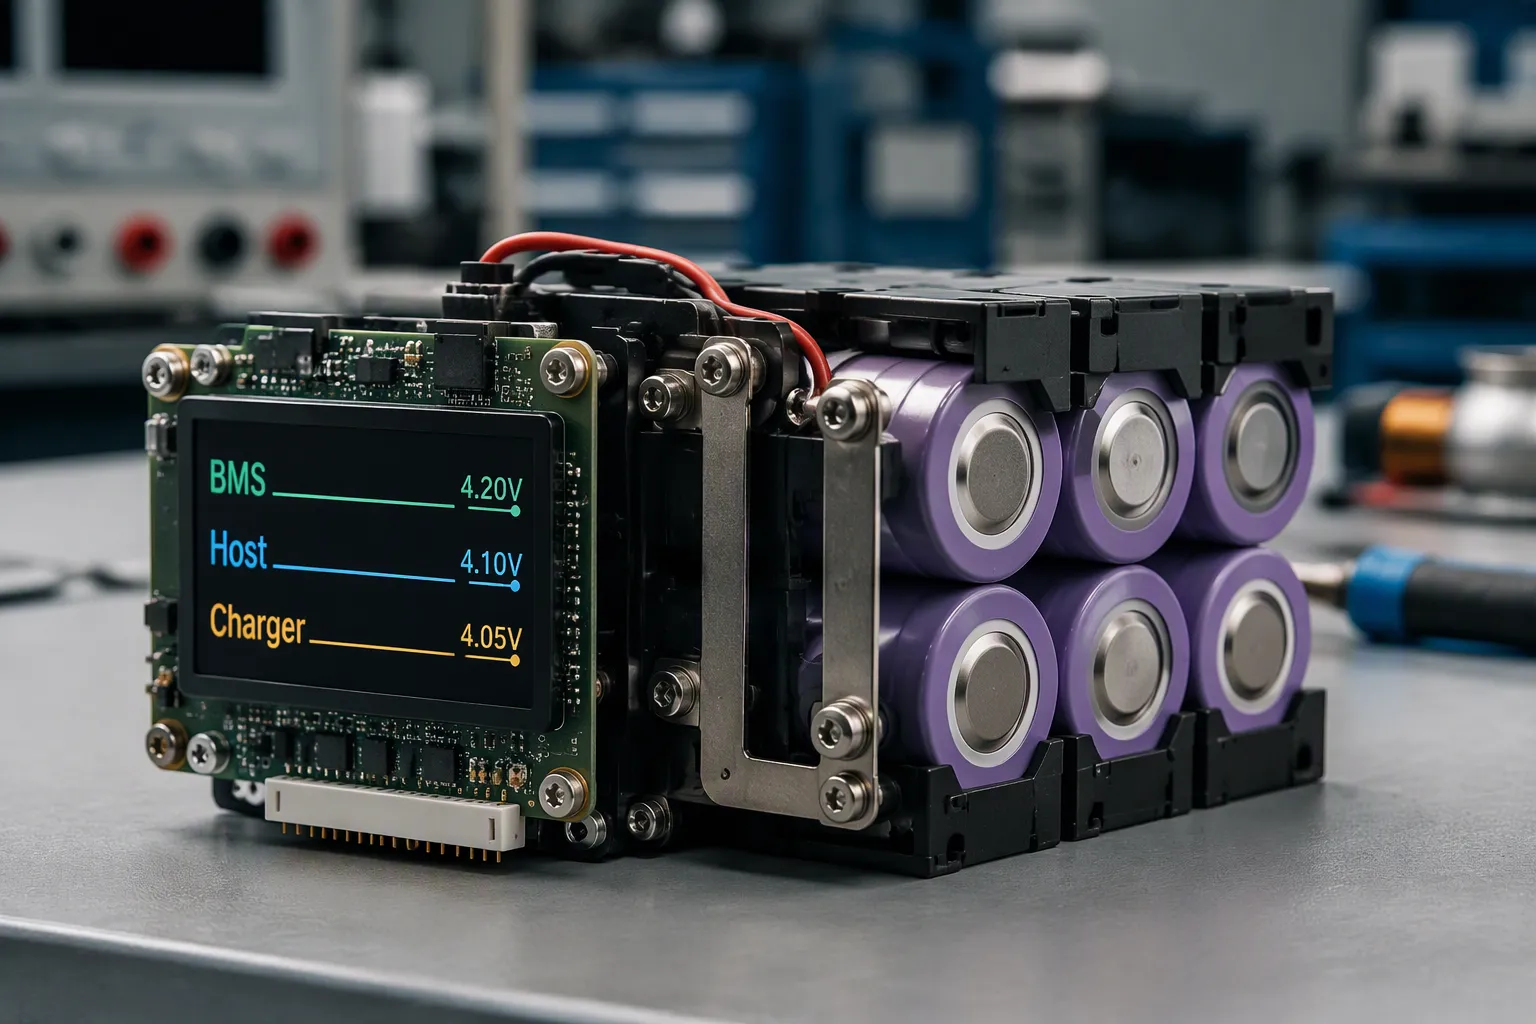
Suojauksen koordinointi tarkoittaa normaalin toiminnan pitämistä hyväksyttyjen kenno- ja pakkausrajojen sisällä samalla, kun määritellään turvallinen reagointi vikoihin. Ei ole yleispätevää, että laturi toimii aina ensin, isäntä toiseksi ja rakennusautomaatiojärjestelmä viimeisenä. Oikosulku saattaa vaatia välitöntä laitteistosuojausta ennen kuin isäntä voi reagoida.
Osa 1: Erillinen käyttöohjaus vikasuojauksesta
1.1 Määrittele normaali toimintasäde
Aloita hyväksytyistä kennospesifikaatioista, sarja- ja rinnakkaiskonfiguraatiosta, lämpösuunnittelusta ja kuormitusprofiilista. Kirjaa sallitut lataus- ja purkausolosuhteet erikseen. Akkuvirta, kennoryhmän jännite ja anturin lämpötila ovat eri suureita ja niille on asetettava erilliset raja-arvot.
Laturin tulee säätää varausta hyväksytyn latausalueen sisällä. Normaalin purkauksen aikana isännän tulee vähentää kuormitusta, hälyttää tai sammua ennen vältettävissä olevaa alijännitelaukaisua. Tämä ei oikeuta kiireellisen suojauksen viivyttämistä.
1.2 Määritä kullekin suojaustoiminnolle
PCM tai BMS voi katkaista latauksen, purkauksen tai molemmat piiristä riippuen. Valvonta, tasapainotus, tiedonsiirto ja toissijainen suojaus riippuvat toteutuksesta. Lämpötilan mittaus valituissa paikoissa ei tarkoita, että jokaisen kennon lämpötila mitataan.
Tarkista todellinen BMS- ja PCM-arkkitehtuuri sen sijaan, että funktiot päättelevät sen nimestä.
Osa 2: Kynnyskoordinaatiomatriisin rakentaminen
2.1 Sisällytä toleranssit ja mittauspisteet
Dokumentoi kullekin olosuhteelle normaalit ohjausrajat, varoitustasot, suojauskynnykset, havaitsemisviive, palautumiskynnys ja vastaava ohjain. Sisällytä taattu mittaustarkkuus, konfiguroinnin resoluutio, ajautuminen ja kytkentätoleranssit. Käytä minimi- ja maksimirajoja, älä pelkästään tyypillisiä arvoja.
Laturin lähtöjännite ei välttämättä ole sama kuin kennojen navoissa mitattu jännite. Johdotus, liitännät ja kytkinlaitteet aiheuttavat virtaan liittyviä jännitehäviöitä. Akkutason jännitelukema voi peittää yhden heikon sarjaliitännän.
2.2 Tarkista ajoitus ja hystereesi
Vertaa käynnistys- ja moottoripulsseja kennon, MOSFETin, sulakkeen ja yhteenliitäntäominaisuuksiin. Älä lisää ylivirtaviivettä vain välttääksesi turhia laukeamisia. Varmista, että jokainen komponentti pysyy sallitun sähköisen ja lämpökuormituksensa rajoissa koko tapahtuman ajan.
Hystereesi- ja palautusehtojen tulisi estää toistuva päälle/pois-sykli rajapinnan lähellä. Määritä, vaatiiko palautuminen laturin kytkentää, kuorman poistamista, komentoa, jäähdytystä vai huoltotoimenpiteitä.
Osa 3: Koordinoi laturia ja isäntälaitetta
3.1 Lataaminen ja purkaminen vaativat erilaisen logiikan
Latauksen aikana tarkista säätimen toleranssit kennorajoihin ja suojakynnyksiin nähden. Purkauksen aikana varmista, että isännällä on riittävästi aikaa ja energiaa aiottuun hallittuun pysähdykseen. Ei ole olemassa yhtä nousevaa jännitehierarkiaa, joka kuvaisi molempia tapauksia.
Vaihtaminen NMC:stä LiFePO4:ään, LCO:hon tai LMO:hon ei ole pelkkä kynnysarvon vaihto. Arvioi uudelleen kennojen rajat, käytettävissä oleva jännitealue, virtakapasiteetti ja järjestelmän käyttäytyminen valitulle osanumerolle.
3.2 Määrittele tietoliikenneonnettomuudet
Määritä aikakatkaisun tunnistus, vanhentuneen datan käsittely ja turvallinen varatoiminta. Turvallinen vastaus voi sisältää kuormituksen vähentämisen, hälytyksen, hallitun pysäytyksen tai itsenäiset virransyötön jatkuvuuden toimenpiteet. Lääketieteellisten olennaisten suorituskykyvaatimusten on perustuttava laitteen riskianalyysiin; automaattinen sammutus ei ole aina turvallisin lopputulos.
Osa 4: Vikojen validointi ja palautuminen
4.1 Testaa realistisia käyttökulmia
Käytä valvottuja laitteita ja pätevää henkilöstöä testataksesi asiaankuuluvia jännite-, kuormitus-, varaustila- ja lämpötilakulmia. Kerää kennoryhmien jännitteet, akun virta, kytkentätila, isäntävaste ja aikaleimat. Sisällytä ikääntyneet tai suuren resistanssin olosuhteet, jos validointisuunnitelma niitä edellyttää.
Simuloi tiedonsiirtokatkoksia, anturivikoja ja laturin epänormaalia toimintaa käyttämällä turvallista vikasietosuunnitelmaa. Älä aiheuta hallitsemattomia oikosulkuja tai ohita suojapiirejä kootussa akussa.
4.2 Ohjauskonfiguraation muutokset
Pidä hyväksytty suojauskonfiguraatio tarkkojen muutosten hallinnassa. Kennojen, laiteohjelmiston, laturin, antureiden tai isäntäkuormien muutokset edellyttävät vaikutustenarviointia, jossa määritellään tarvittavat regressiotestit. Kaikki toisiinsa liittymättömät laiteohjelmistomuutokset eivät vaadi jokaisen testin toistamista.
Osa 5: OEM-julkaisun tarkistuslista
Hyväksytyt solu- ja pakkausrajoitukset ja niiden lähdeasiakirjat.
Kynnys, toleranssi, viive, hystereesi ja palautumismatriisi.
Käynnistys-, pulssikuormitus- ja jatkuvan kuormituksen todisteet.
Isäntävaroitukset, sammutusajoitus ja jäljellä olevan energian marginaali.
Viestinnän aikakatkaisu- ja vikavasteiden tiedot.
Konfiguraation tarkistus, testiasetukset ja julkaisun hyväksyntä.
Mukautettua projektia varten anna kuormitusprofiili, laturitiedot ja isäntälaitteen toiminta räätälöity akkuratkaisukysely.
FAQ
Pitäisikö rakennusautomaation aina toimia viimeisenä?
Ei. Normaalissa ohjauksessa tulisi välttää tarpeettomia suojalaukaisuja, mutta oikosulut ja muut kiireelliset viat saattavat vaatia välittömiä itsenäisiä toimia.
Voinko kopioida kynnysarvoja toisesta saman kemian paketista?
Ei. Kennomalli, suojauslaitteisto, lämpöjärjestely ja sovellus määräävät asetukset.
Korvaako viestintä laitteistosuojauksen?
Ei. Viestintä voi koordinoida normaalia toimintaa ja raportoida vioista, mutta sen saatavuus ja vikatilat on otettava huomioon erikseen.
Mistä voin tarkistaa, miten kynnysarvot ja palautumisvaatimukset on toteutettu?
Käytä valittua suojauspiirin dokumentaatiota. Esimerkiksi Texas Instrumentsin BQ76952-dokumentaatio kuvaa konfiguroitavia suojaus- ja palautustoimintoja. Se on komponenttikohtainen viite, ei suositeltu kokoonpano jokaiselle paketille.


