

Pengisian daya AMR yang andal membutuhkan paket baterai, pengisi daya, pengontrol robot, dan mekanisme dok untuk bekerja sebagai satu sistem. Robot dapat mencapai dok dengan sukses tetapi gagal mengisi daya karena kontak hanya terhubung sebagian, batas baterai disalahartikan, atau pengisi daya dan pengontrol tidak sepakat tentang kesiapan.
Bagi OEM, integrasi dimulai dengan spesifikasi antarmuka dan urutan operasi yang telah divalidasi. Memilih paket baterai berdasarkan tegangan nominal atau memilih pengisi daya karena memiliki CAN saja tidak cukup. Tentukan batasan kelistrikan, perilaku komunikasi, geometri kontak, dan respons kesalahan sebelum penyebaran ke seluruh armada.
Jawaban cepat: Sesuaikan rentang tegangan penuh baterai dan arus pengisian yang diizinkan dengan pengisi daya, tentukan protokol aplikasi BMS dan perilaku waktu habis, serta validasi toleransi penyambungan dan pemanasan kontak. Pengisi daya mengatur pengisian; BMS menyediakan batasan dan perlindungan sesuai dengan desainnya; pengontrol robot mengoordinasikan penyambungan dan pergerakan. Verifikasi start, stop, dan pelepasan yang aman dalam kondisi normal dan kondisi kesalahan.
Ringkasan Utama
Bedakan antara dock yang memasok daya input ke pengisi daya onboard dengan pengisi daya offboard yang terhubung langsung ke baterai.
Tentukan pesan, satuan, waktu, dan perilaku kegagalan, bukan hanya perangkat keras CAN atau RS485.
Uji kontak pengisian daya pada kondisi ketidaksejajaran, keausan, kontaminasi, dan arus yang realistis.
Tentukan durasi pengisian daya berdasarkan energi yang dapat digunakan dan jendela pengisian daya yang tersedia.
Gunakan telemetri untuk diagnosis dan penjadwalan tanpa mengasumsikan prediksi kegagalan yang terjamin.
Bagian 1: Dasar-Dasar Integrasi Baterai dan Dock Pengisian Daya AMR
1.1 Mulai dengan Anggaran Energi dan Arsitektur Pengisian Daya
Ukur profil pengoperasian robot, termasuk pergerakan, pengangkatan, elektronik yang tidak aktif, dan beban tambahan. Tetapkan energi baterai yang dapat digunakan, kebutuhan cadangan, dan jendela pengisian daya. Pengisian daya oportunistik berarti menggunakan periode tidak aktif yang tersedia untuk pengisian ulang; ini tidak selalu berarti sesi 10–20 menit.
Sebagai contoh perhitungan, daya bersih terukur sebesar 500 W yang masuk ke baterai selama 12 menit memasok sekitar 100 Wh. Pengisian ulang aktual dapat lebih rendah ketika pengisian melambat, batas suhu berlaku, atau beban robot tetap aktif. Gunakan pengukuran di sisi baterai dan hindari menghitung kerugian konversi dua kali.
Arsitektur | Implikasi kontrol |
|---|---|
Dock tersebut memberi daya pada pengisi daya internal. | Catu daya pada dok harus sesuai dengan batas input pengisi daya; elektronik internal mengatur pengisian daya baterai. |
Pengisi daya eksternal terhubung melalui kontak dok. | Pengisi daya eksternal harus sesuai dengan batas baterai dan antarmuka pengaktifan atau komunikasi yang telah ditentukan. |
Dermaga yang dilengkapi dengan kemampuan komunikasi | Keberadaan, kesiapan, atau telemetri dapat dipertukarkan, tetapi keselamatan bergantung pada kontrol yang diterapkan. |
Dock tanpa bus data tidak selalu berarti tidak terkontrol. Deteksi perangkat keras, interlock, dan pengisi daya khusus di dalam perangkat dapat membentuk arsitektur yang valid. Sebaliknya, tautan komunikasi saja tidak secara otomatis menetapkan kompatibilitas listrik atau fungsi yang memenuhi standar keselamatan.
1.2 Mencocokkan Akurasi Navigasi dengan Geometri Kontak
Tentukan toleransi penyambungan lateral, longitudinal, vertikal, dan angular. Sertakan variasi lantai, defleksi terkait muatan, dan pengulangan navigasi. Kepatuhan kontak, kedalaman dan gaya pengikatan harus mempertahankan koneksi yang memenuhi syarat di seluruh batas yang diizinkan tanpa merusak robot atau dok.
Membersihkan kontak dapat membantu mengatasi beberapa kontaminasi permukaan, tetapi tidak menghilangkan kebutuhan untuk pembersihan atau inspeksi. Tentukan material kontak, pelapisan, penurunan arus, kriteria retensi dan penggantian dari data pemasok yang sebenarnya. Jauhkan gaya penyelarasan dari terminal listrik yang tidak ditopang.
Bagian 2: Pengisian Daya DC dan Komunikasi BMS
2.1 Koordinasi Pengaturan Pengisi Daya dan Perlindungan Baterai
Pengisi daya mengontrol arus dan tegangan normal. A BMS Dapat mengkomunikasikan batas pengisian daya yang diizinkan dan menghambat pengisian daya ketika kondisi tidak sesuai. Pemutusan perlindungan biasanya merupakan respons terhadap kesalahan, bukan metode rutin untuk menghentikan setiap pengisian daya.
Banyak sistem lithium-ion menggunakan profil arus konstan/tegangan konstan spesifik sel, dengan pemulihan arus yang dikurangi hanya jika diizinkan dan kriteria penghentian yang sesuai. Jangan menerapkan pengisian daya tetes tanpa batas atau pemulihan sembarangan pada paket yang terlalu habis dayanya. Pengaturan normal harus mengikuti spesifikasi sel dan paket yang tepat.
Jangan samakan pra-kondisi sel arus rendah dengan kapasitansi sistem pengisian daya sebelum menutup jalur daya. Yang terakhir mengatasi arus masuk dan mungkin memerlukan resistor, sakelar terkontrol, atau solusi rekayasa lainnya. Proses "handshake" perangkat lunak saja tidak membatasi arus masuk atau mendeteksi setiap kesalahan listrik.
2.2 Mendefinisikan Protokol Aplikasi dan Mesin Keadaan
CAN dan RS485 menentukan lapisan antarmuka yang berbeda dan tidak membuat dua produk dapat saling beroperasi. Sepakati pengidentifikasi pesan, penskalaan, satuan, urutan byte, interval pembaruan, pemeriksaan, dan kompatibilitas firmware. Dokumentasikan pengaktifan pengisian daya, batas arus dan tegangan, status suhu, kesalahan, dan sinyal kesiapan jika digunakan.
Negara | Keputusan desain yang diperlukan |
|---|---|
Pendekatan dan deteksi | Bagaimana keberadaan robot dan pengaturan yang diizinkan ditetapkan? |
Kualifikasi koneksi | Pemeriksaan kontak, polaritas, dan kelistrikan apa yang sebenarnya didukung oleh perangkat keras tersebut. |
Siap untuk diisi daya | Pengontrol mana yang memberikan izin dan bagaimana batasan yang valid diperoleh. |
Pengisian | Pembaruan arus, pengaturan tegangan, pengawasan termal, dan batas. |
Berhenti dan lepaskan tambatan | Bagaimana arus dikurangi, daya diisolasi jika diperlukan dan pelepasan dikonfirmasi. |
Kesalahan | Respons aman, alarm, batasan percobaan ulang, dan pemulihan yang diizinkan. |
Tetapkan perilaku aman untuk data yang hilang, usang, tidak masuk akal, atau bertentangan. Pengisi daya tidak boleh terus menerus menggunakan permintaan arus tinggi lama setelah komunikasi gagal. Pilih waktu respons dan kondisi cadangan melalui analisis risiko sistem, bukan batas waktu umum.
Cegah gerakan yang dapat memisahkan kontak yang menghantarkan arus kecuali antarmuka tersebut dirancang dan divalidasi secara khusus untuk itu. Koordinasikan permintaan penghentian dan respons listrik sebelum pelepasan dok. Jaga agar fungsi perlindungan yang diperlukan tetap independen dari ketersediaan jaringan armada.
Bagian 3: Antarmuka Mekanis untuk Siklus Kerja Berulang
3.1 Hambatan Kontak, Pemanasan, dan Keausan
Evaluasi jalur pengisian daya secara lengkap: kontak, kabel, terminal, perangkat sakelar, dan koneksi. Pemanasan resistif meningkat sebanding dengan kuadrat arus. Sebagai ilustrasi, resistansi koneksi total 5 mΩ menghilangkan daya 2 W pada arus 20 A. Contoh ini bukanlah batas suhu atau resistansi yang dapat diterima.
Ukur penurunan tegangan dan suhu lokal di bawah arus pengisian yang representatif, ketidaksejajaran, dan kondisi kontak yang menua. Sertakan proses penyambungan berulang, getaran, dan kontaminasi yang sesuai dengan lokasi. Tetapkan batas penerimaan dan interval inspeksi berdasarkan pengujian dan panduan pemasok.
Sistem manajemen baterai (BMS) pada paket baterai tidak secara otomatis mengukur resistansi kontak penghubung. Deteksi mungkin memerlukan pengukuran tegangan di kedua sisi, sensor suhu kontak, atau diagnostik khusus. Identifikasi cakupan sensor dan titik buta daripada menjanjikan bahwa pemantauan suhu sel melindungi setiap koneksi.
3.2 Perlindungan Lingkungan dan Akses Layanan
Pabrik dalam ruangan, gudang pendingin, dan lokasi luar ruangan memiliki persyaratan yang berbeda. Lakukan penilaian terhadap debu, serpihan konduktif, kelembapan, bahan kimia pembersih, dan kondensasi jika berlaku. Tentukan perlindungan terhadap masuknya debu dan air yang diperlukan untuk kondisi perakitan dan koneksi yang benar; peringkat penutup tidak secara otomatis mencakup kontak pengisian daya yang terbuka.
Segel dan membran ventilasi harus dipilih dan divalidasi untuk pemasangan. Ventilasi dapat membantu penyeimbangan tekanan tetapi tidak menjamin bebas dari kondensasi atau korosi. Uji suhu ruang tertutup dan pemanasan kontak dengan aliran udara aktual dan kondisi lingkungan yang diharapkan.
Sediakan akses untuk membersihkan atau mengganti komponen yang aus dengan aman. Sertakan instruksi isolasi dan kriteria untuk kontak yang rusak, terminal yang longgar, dan segel yang rusak. Armada yang beroperasi terus menerus tetap membutuhkan perawatan terencana dan cara yang aman untuk menonaktifkan dermaga.
Bagian 4: Telemetri Armada, Keselamatan, dan Validasi OEM
4.1 Gunakan Telemetri untuk Memisahkan Masalah Energi dari Masalah Dermaga
Catat waktu kedatangan, upaya penyambungan, transisi pengaktifan pengisian daya, status pengisian baterai, arus dan tegangan yang terukur, alasan pembatas, suhu, dan kesalahan. Bedakan waktu antrian, waktu penyelarasan, waktu pengisian aktif, dan transfer energi yang selesai. Robot yang menempati dok belum tentu menerima daya.
Korelasikan stempel waktu robot, BMS, dan pengisi daya untuk mendiagnosis pengaktifan ulang berulang atau daya pengisian rendah. Perkiraan status pengisian daya yang tinggi tidak dapat menggantikan konfirmasi pengisian daya yang terukur. Validasi akurasi status pengisian daya dan logika cadangan seiring bertambahnya usia baterai.
Telemetri dapat mendukung perencanaan pemeliharaan jika dikaitkan dengan ambang batas yang telah ditetapkan dan tren yang telah divalidasi. Jangan mengklaim perkiraan kegagalan universal selama 90 hari atau prediksi akhir masa pakai yang dijamin. Tentukan apa yang sebenarnya dapat dideteksi oleh pengukuran yang tersedia dan nilai alarm palsu serta kesalahan yang terlewatkan.
Pilih jenis kimia sel berdasarkan massa, energi yang dapat digunakan, penerimaan muatan, suhu, dan persyaratan masa pakai. LiFePO4, NMC, dan LTO masing-masing memiliki kelebihan dan kekurangan, tetapi nama jenis kimia tidak menentukan masa pakai siklus tetap atau durasi pengisian daya yang dijamin. Uji kelayakan sel yang dipilih di bawah siklus kerja yang dimaksud.
4.2 Validasi Baterai, Pengisi Daya, dan Robot Secara Bersama-sama
Untuk baterai lithium industri yang berlaku, IEC 62619 membahas persyaratan dan pengujian keselamatan. ISO-3691 4 Dokumen ini membahas truk industri tanpa pengemudi dan sistemnya, termasuk AMR (Autonomous Mobile Robot) yang berlaku. Konfirmasikan edisi yang relevan, adopsi regional, dan cakupan produk dengan tim kepatuhan yang bertanggung jawab. Tidak satu pun dari referensi tersebut yang menyetujui seluruh instalasi pengisian daya.
Tentukan persyaratan keselamatan listrik pengisi daya, EMC, dan instalasi untuk pasar sasaran. Pengujian transportasi dan ringkasan pengujian baterai terpisah dari persetujuan integrasi penggunaan. Gunakan dokumentasi pengujian yang mengidentifikasi konfigurasi yang diberikan dan keterbatasannya.
Validasi pengisian daya normal, kondisi baterai rendah dan tinggi yang diizinkan, batas terkait suhu, kegagalan penyambungan, pantulan kontak, kehilangan komunikasi, gangguan listrik utama, dan pelepasan sambungan yang terkontrol. Periksa transien jalur daya dan pengisian kapasitansi sistem jika relevan. Lakukan pengujian kesalahan berbahaya dengan personel yang berkualifikasi dan fasilitas yang sesuai.
Mintalah kepada pemasok gambar antarmuka, spesifikasi pengisian daya, dokumentasi protokol aplikasi, versi firmware, dan kontrol perubahan yang telah disepakati. Large Power bisa mendukung integrasi baterai robot berdasarkan persyaratan ini. Berikan model pengisi daya, antarmuka docking, beban robot, dan siklus kerja saat meminta solusi baterai khusus.
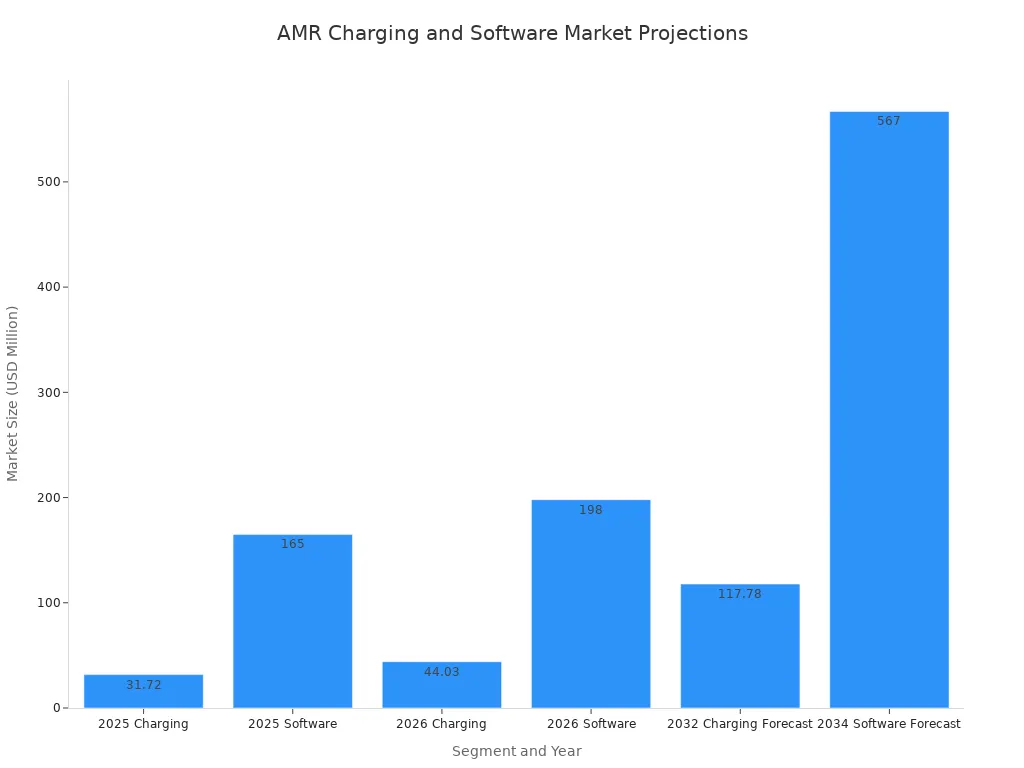
Proyeksi pasar dalam grafik terlampir hanya memberikan konteks latar belakang. Proyeksi ini tidak menetapkan persyaratan teknik atau memprediksi kinerja sistem pengisian daya tertentu; verifikasi sumber perkiraan asli sebelum menggunakan angka-angkanya dalam keputusan komersial.
Pengisian daya yang andal berasal dari tanggung jawab yang terdefinisi dan antarmuka yang terverifikasi. Setujui paket baterai, pengisi daya, dan dok sebagai sistem yang terkoordinasi, kemudian kendalikan perubahan pada kontak, sel, firmware, dan pengaturan pengisian daya sehingga produksi tetap konsisten dengan desain yang telah divalidasi.
FAQ (Pertanyaan Umum)
Apakah setiap pengisi daya AMR memerlukan komunikasi BMS langsung?
Tidak. Beberapa arsitektur menggunakan pengisi daya terintegrasi dengan kontrol perangkat keras yang telah ditentukan. Jika komunikasi langsung diperlukan, tentukan protokol aplikasi, batasan, dan perilaku kegagalan. Desain harus tetap aman ketika tautan tidak tersedia.
Apakah keberhasilan proses jabat tangan membuktikan bahwa kontak tersebut aman?
Tidak. Ini hanya mengkonfirmasi kondisi yang sebenarnya diperiksa oleh implementasi. Keterlibatan kontak, kemampuan arus, dan pemanasan memerlukan validasi mekanis dan elektrik. Mendeteksi resistansi atau panas berlebih lokal mungkin memerlukan sensor tambahan.
Berapa lama durasi pengisian daya peluang (opportunity charging) yang ideal?
Hitunglah berdasarkan energi yang perlu diisi ulang, daya pengisian sisi baterai yang tersedia, dan jendela operasi. Sertakan pengurangan daya secara bertahap, batas suhu, beban robot, dan ketersediaan pengisi daya. Tidak ada durasi tetap yang cocok untuk semua AMR.
Apakah produk CAN atau RS485 dapat dihubungkan tanpa konfigurasi lebih lanjut?
Tidak. Mencocokkan antarmuka listrik hanyalah titik awal. Definisi pesan, pengaturan waktu, satuan, pengalamatan, dan respons kesalahan harus kompatibel dan diuji.
Apa yang seharusnya terjadi jika komunikasi gagal selama pengisian daya?
Sistem harus memasuki perilaku fallback atau berhenti yang telah divalidasi dalam waktu yang ditentukan. Tetapkan penanganan batas kedaluwarsa, alarm, percobaan ulang, dan pemulihan. Jangan berasumsi bahwa melanjutkan dengan permintaan terakhir adalah aman.
Tes apa saja yang penting sebelum pengerahan armada?
Verifikasi perilaku pengisian daya sistem yang telah dirakit, suhu kontak, ketidaksejajaran yang diizinkan, keausan, paparan lingkungan, dan respons kesalahan. Uji pemutusan arus secara teratur sebelum pelepasan, dan konfirmasikan bahwa telemetri membedakan antara penyambungan dan transfer energi yang sebenarnya.


