

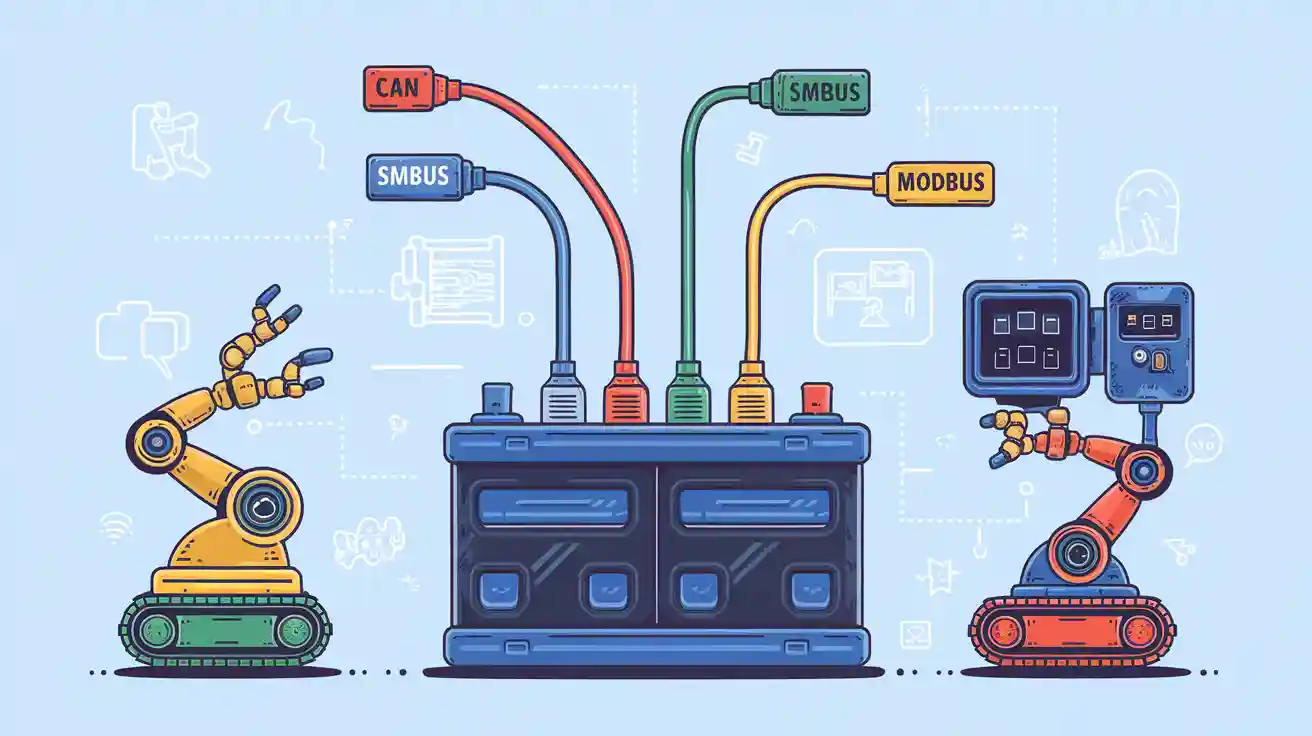
Anda memerlukan protokol komunikasi baterai yang andal untuk memastikan paket baterai lithium robot memberikan daya yang aman dan efisien. CAN menonjol sebagai pilihan yang disukai oleh sebagian besar robotika karena antarmuka komunikasinya yang kuat, diagnostik waktu nyata, dan integrasi yang mulus dengan sistem manajemen baterai canggih (BMS)Komunikasi yang kuat mendukung pemantauan kesehatan baterai, pemantauan baterai, dan mengatasi tantangan dalam manajemen baterai robotika.
Fitur | Deskripsi |
|---|---|
Status Pengisian Daya (SOC) | Melacak tingkat pengisian baterai untuk pemantauan baterai yang akurat. |
Status Kesehatan (SOH) | Melaporkan kondisi baterai, mendukung pemantauan kesehatan baterai dan deteksi kesalahan. |
Manajemen termal | Mengontrol suhu baterai untuk pengoperasian yang aman. |
Penyeimbangan sel | Menjaga keseimbangan sel agar baterai tahan lebih lama. |
Protokol komunikasi | Protokol standar seperti CAN mengoptimalkan aliran data dan kontrol waktu nyata. |
Diagnostik waktu nyata | Memungkinkan deteksi kesalahan yang cepat, penting untuk robotika. |
Algoritma kontrol | Sesuaikan pengoperasian baterai secara instan, tingkatkan keandalan. |
Harapkan perbandingan yang jelas untuk membantu Anda memilih antarmuka komunikasi yang tepat untuk aplikasi Anda.
Ringkasan Utama
Pilih CAN untuk komunikasi berkecepatan tinggi dan andal dalam robotika. CAN mendukung diagnostik waktu nyata dan dapat menghubungkan beberapa perangkat secara efisien.
Pertimbangkan SMBus untuk sistem kompak yang membutuhkan integrasi sederhana. SMBus menawarkan pengalamatan unik dan ideal untuk perangkat portabel.
Gunakan Modbus untuk kompatibilitas yang luas dengan sistem industri. Modbus memungkinkan integrasi yang mudah, tetapi kecepatan transfer datanya mungkin lebih lambat.
Bagian 1: Kebutuhan Baterai
1.1 Komunikasi dalam Robotika
Anda mengandalkan pertukaran data yang akurat untuk menjaga robot Anda beroperasi dengan aman dan efisien. Protokol komunikasi baterai menjadi tulang punggung proses ini, menghubungkan sistem manajemen baterai (BMS) dengan sensor, aktuator, dan unit kontrol. Protokol ini memastikan robot Anda menerima informasi akurat tentang status baterai, memungkinkan pengambilan keputusan secara real-time dan deteksi kesalahan.
Kiat: Memilih protokol komunikasi yang tepat meningkatkan keandalan dan mengurangi waktu henti dalam aplikasi robotika.
Berikut adalah persyaratan paling umum untuk protokol komunikasi baterai dalam sistem robotik:
Kebutuhan | Deskripsi |
|---|---|
Pemformatan Data | Pengorganisasian data ke dalam paket atau bingkai untuk interpretasi oleh perangkat. |
Pengalamatan | Menentukan bagaimana perangkat ditangani untuk mengurangi lalu lintas jaringan. |
Modus transmisi | Pilihannya meliputi komunikasi simpleks, setengah-dupleks, dan dupleks penuh. |
Deteksi dan Koreksi Kesalahan | Alat untuk mendeteksi dan mengoreksi kesalahan transmisi. |
Kontrol urutan | Mengontrol urutan transfer dan penyusunan ulang paket data. |
flow Control | Mengelola aliran data untuk mencegah hilangnya data akibat pemancar cepat yang membanjiri penerima. |
Pengakuan | Mekanisme bagi penerima untuk mengonfirmasi penerimaan data yang berhasil. |
Protokol komunikasi yang efektif memungkinkan interaksi yang lancar antar semua komponen. Anda harus memilih protokol yang sesuai dengan kebutuhan keandalan dan efisiensi sistem Anda.
1.2 Peran Sistem Manajemen Baterai
Sistem manajemen baterai Anda bertindak sebagai pusat intelijen untuk catu daya robot Anda. BMS memantau kesehatan baterai, mengontrol pengisian dan pengosongan daya, serta menyeimbangkan sel untuk memperpanjang masa pakai baterai. Platform BMS canggih menggunakan protokol komunikasi yang andal untuk memberikan diagnostik dan kontrol secara real-time.
Anda mendapatkan manfaat dari BMS yang mendukung:
Status pengisian daya dan pelaporan status kesehatan yang akurat
Manajemen termal untuk pengoperasian yang aman
Penyeimbangan sel untuk mencegah degradasi
Deteksi dan respons kesalahan yang cepat
Sistem manajemen baterai yang terintegrasi dengan baik memastikan robot Anda beroperasi dengan aman di lingkungan yang menantang. Anda harus memprioritaskan platform BMS yang mendukung protokol komunikasi yang andal untuk kinerja optimal.
Bagian 2: Protokol CAN
2.1 Fitur
Protokol CAN memberi Anda cara yang andal untuk menghubungkan sistem manajemen baterai Anda dengan komponen robotik lainnya. Anda mendapatkan manfaat dari keandalan, ketahanan, dan ketahanan terhadap kebisingan yang tinggi. CAN mendukung pengaturan multi-master, sehingga beberapa perangkat dapat berbagi jaringan yang sama. Throughput data mencapai hingga 1 Mbps, yang sesuai untuk sebagian besar aplikasi robotika.
Fitur | Deskripsi |
|---|---|
Ketergantungan Tinggi | CAN menahan gangguan listrik, menjaga data baterai Anda tetap aman. |
Dukungan Multi-Master | Beberapa perangkat dapat mengirim dan menerima informasi baterai. |
Real-Time Data | CAN mentransmisikan kesehatan baterai, tegangan, suhu, dan status pengisian daya secara instan. |
Deteksi Kesalahan | Mekanisme bawaan melindungi integritas data baterai. |
Ukuran jaringan | CAN mendukung hingga 30 node, sesuai dengan sebagian besar sistem baterai robotik. |
Catatan: CAN memerlukan terminator di kedua ujung jaringan, yang menambah kerumitan pada pengaturan Anda.
2.2 Keuntungan
Anda memperoleh beberapa manfaat saat memilih CAN untuk protokol komunikasi baterai Anda:
Efisiensi komunikasi: CAN menyederhanakan perkabelan dan memungkinkan perangkat berbagi data baterai pada satu jaringan.
Keselamatan: Anda memantau dan mengontrol properti baterai yang penting, mengurangi risiko dalam operasi robotik.
Keandalan sistem: CAN meningkatkan efisiensi puncak dan meningkatkan fitur keselamatan, yang penting untuk robotika.
CAN juga memungkinkan koreksi kesalahan otomatis atau notifikasi jika terjadi masalah transmisi. Anda dapat mempercayai keakuratan dan keamanan data baterai Anda.
2.3 Keterbatasan
Meskipun CAN menawarkan banyak kelebihan, Anda harus mempertimbangkan kekurangannya:
batasan | Deskripsi |
|---|---|
Kompleksitas | Anda harus memasang terminator di kedua ujungnya, membuat jaringan lebih sulit untuk disiapkan. |
Ukuran jaringan | CAN hanya mendukung hingga 30 node, yang mungkin membatasi sistem manajemen baterai yang lebih besar. |
Jika sistem robotik Anda perlu ditingkatkan hingga lebih dari 30 node baterai, Anda mungkin perlu menjajaki protokol komunikasi lainnya.
Bagian 3: Protokol SMBus
3.1 Fitur
Protokol SMBus sering digunakan pada sistem portabel dan tertanam. Protokol ini menggunakan antarmuka dua kabel, sehingga memudahkan untuk menghubungkan sistem manajemen baterai Anda ke perangkat lain. Setiap perangkat pada bus menerima alamat 7-bit yang unik, yang membantu mencegah kesalahan komunikasi. SMBus mendukung beberapa fungsi transfer data, seperti Quick Command dan Block Read/Write, yang memungkinkan kontrol fleksibel atas parameter baterai.
Fitur | Deskripsi |
|---|---|
Komunikasi dua kabel | Jalur SMBDAT dan SMBCLK menangani data dua arah dan sinyal jam. |
Pengalamatan unik | Perangkat menggunakan alamat 7-bit dan mendukung Address Resolution Protocol (ARP). |
Fungsi transfer data | Perintah Cepat, Baca/Tulis Byte, dan Baca/Tulis Blok memungkinkan pertukaran data baterai yang serbaguna. |
Pemeriksaan kesalahan paket | Pemeriksaan Kesalahan Paket (PEC) memastikan komunikasi baterai yang andal. |
Opsi catu daya | Perangkat dapat menarik daya dari bus atau sumber eksternal, mengikuti spesifikasi kelistrikan SMBus. |
Penggunaan Sistem Baterai Cerdas | Umum pada perangkat portabel untuk manajemen baterai dan komunikasi yang efisien. |
3.2 Kekuatan
Anda mendapatkan beberapa keuntungan saat menggunakan SMBus untuk komunikasi baterai dalam robotika. Protokol ini menyediakan komunikasi standar antara baterai dan sistem host Anda, yang menyederhanakan desain BMS. Anda dapat mengirimkan informasi penting, termasuk kapasitas baterai, manajemen termal, dan data manajemen daya. Struktur master-slave memungkinkan pengontrol host Anda untuk mengelola akses dan transfer data, sehingga meningkatkan keandalan sistem.
Kiat: SMBus mendukung pengukuran kapasitas baterai dan manajemen termal, yang penting untuk desain bms yang tangguh dalam robotika.
Komunikasi yang terstandarisasi memperlancar desain bms.
Struktur master-slave memberi Anda kendali atas aliran data baterai.
Pemeriksaan kesalahan paket meningkatkan keandalan di lingkungan yang bising.
3.3 Kelemahan
Anda harus mempertimbangkan keterbatasan SMBus sebelum memilihnya untuk desain BMS Anda. Protokol ini beroperasi pada kecepatan yang lebih rendah dibandingkan dengan CAN, yang dapat membatasi pemantauan baterai secara real-time dalam robotika berkinerja tinggi. SMBus mendukung lebih sedikit perangkat dalam satu bus, sehingga membatasi skalabilitas untuk paket baterai besar. Protokol ini juga tidak memiliki penanganan kesalahan tingkat lanjut yang terdapat pada CAN, yang dapat memengaruhi deteksi kesalahan.
Kelemahan | Deskripsi |
|---|---|
Kecepatan lebih rendah | SMBus mengirimkan data baterai lebih lambat daripada CAN, sehingga memengaruhi respons waktu nyata. |
Skalabilitas terbatas | Lebih sedikit perangkat yang didukung per bus membatasi integrasi paket baterai besar. |
Penanganan kesalahan dasar | Kurang kuat dibandingkan CAN, yang dapat memengaruhi deteksi kesalahan baterai. |
Bagian 4: Protokol Modbus
4.1 Fitur
Anda dapat menggunakan Modbus sebagai protokol komunikasi serial untuk menghubungkan sistem manajemen baterai Anda dengan perangkat lain dalam robotika. Modbus menggunakan struktur master-slave, di mana perangkat master mengirimkan perintah ke satu atau lebih perangkat slave. Anda dapat memilih antara RTU (format biner) dan ASCII (format yang dapat dibaca manusia) untuk format protokol. Setiap perangkat menerima alamat untuk pengenalan komunikasi. Modbus mengirimkan data dalam bentuk paket yang mencakup header, kode fungsi, dan CRC untuk pengecekan kesalahan. Protokol ini mendukung beberapa perangkat pada jalur data yang sama, yang membantu Anda membangun struktur multi-perangkat.
Fitur | Deskripsi |
|---|---|
Protokol komunikasi | Modbus adalah protokol serial untuk transmisi data antar perangkat. |
Struktur Master-Slave | Perangkat utama mengirimkan perintah ke perangkat budak. |
Format Protokol | Format RTU (biner) dan ASCII (dapat dibaca manusia) tersedia. |
Struktur Paket Data | Paket termasuk header, kode fungsi, dan CRC untuk pemeriksaan kesalahan. |
Kode Fungsi | Kode khusus untuk operasi, seperti kode 03 untuk permintaan pembacaan data. |
Pengalamatan | Setiap perangkat memiliki alamat unik untuk komunikasi. |
Dukungan Beberapa Perangkat | Mendukung beberapa perangkat pada jalur data yang sama. |
Manajemen Kesalahan | Mekanisme CRC memastikan keakuratan data. |
Manfaat 4.2
Anda mendapatkan beberapa keuntungan ketika menggunakan Modbus untuk komunikasi baterai dalam robotika. Modbus TCP memungkinkan Anda mengintegrasikan sistem manajemen baterai dengan berbagai perangkat dan platform. Protokol ini menawarkan interoperabilitas yang kuat, sehingga kompatibel dengan berbagai peralatan otomasi industri. Anda dapat terhubung menggunakan antarmuka standar seperti Ethernet, Wi-Fi, atau koneksi serat optik, yang meningkatkan fleksibilitas.
Keuntungan | Deskripsi |
|---|---|
Kemudahan Integrasi | Modbus TCP memungkinkan integrasi langsung dengan berbagai perangkat dan sistem. |
Interoperabilitas | Kompatibel dengan banyak platform otomasi industri, meningkatkan fleksibilitas. |
Kompatibilitas dengan Standar | Mendukung koneksi Ethernet, Wi-Fi, dan serat optik untuk komunikasi yang kuat. |
Kiat: Modbus berfungsi dengan baik untuk pemantauan baterai dalam robotika industri di mana Anda memerlukan integrasi yang andal dengan sistem otomasi yang ada.
4.3 Kekurangan
Anda harus mempertimbangkan beberapa kelemahan sebelum memilih Modbus untuk sistem manajemen baterai Anda:
Kecepatan transfer data terbatas, yang dapat memengaruhi pemantauan baterai secara langsung.
Konfigurasi dapat menjadi rumit, terutama pada jaringan besar.
Protokol ini rentan terhadap gangguan listrik, yang dapat mengganggu komunikasi.
Skalabilitas terbatas untuk paket baterai yang sangat besar.
Topologi master-slave mungkin tidak cocok untuk semua aplikasi robotika.
Polling terhadap tiap perangkat slave secara berurutan akan menimbulkan latensi.
Modbus tidak memiliki prioritas pesan bawaan, yang penting untuk pelaporan kesalahan yang cepat.
Bagian 5: Perbandingan Protokol Komunikasi Baterai
Protokol komunikasi baterai memainkan peran penting dalam cara Anda mengelola, memantau, dan mengendalikan paket baterai litium dalam robotika. Memilih protokol yang tepat akan memengaruhi kecepatan, keandalan, skalabilitas, dan kemudahan integrasi sistem Anda. Di sini, Anda akan menemukan perbandingan CAN, SMBus, dan Modbus yang jelas dan berdampingan, membantu Anda memilih yang paling sesuai untuk kebutuhan Anda. sistem manajemen baterai.
5.1 Kecepatan dan Data
Kecepatan menentukan seberapa cepat sistem manajemen baterai Anda dapat bertukar informasi dengan perangkat lain. Transfer data yang cepat sangat penting untuk pemantauan dan kontrol secara real-time, terutama dalam robotika di mana respons cepat mencegah kerusakan dan waktu henti.
Protokol | Max Data Rate | Penanganan data | Kesesuaian Waktu Nyata |
|---|---|---|---|
CAN | Hingga 1 Mbps | Mendukung pesan yang sering dan diprioritaskan | Sangat baik untuk kontrol waktu nyata |
SMBus | Hingga 100 kbps | Menangani paket data kecil dan berkala | Cukup untuk pemantauan dasar |
Modbus | Hingga 115.2 kbps (RTU) / 10 Mbps (TCP/IP) | Mentransfer blok data yang lebih besar, tetapi dengan latensi yang lebih tinggi | Sedang, tergantung pada implementasinya |
Anda akan melihat bahwa CAN menawarkan kecepatan tertinggi dan performa real-time terbaik. SMBus bekerja dengan baik untuk tugas pemantauan baterai sederhana, tetapi kecepatannya yang lebih rendah dapat membatasi aplikasi robotika tingkat lanjut. Modbus dapat mencapai kecepatan yang lebih tinggi melalui TCP/IP, tetapi versi serialnya tertinggal dari CAN.
Kiat: Untuk aplikasi robotika yang menuntut umpan balik dan kontrol instan, CAN menonjol di antara protokol komunikasi baterai.
5.2 Keandalan
Keandalan memastikan sistem manajemen baterai Anda beroperasi dengan aman, bahkan di lingkungan yang keras. Deteksi kesalahan dan toleransi kesalahan yang andal sangat penting untuk mencegah kehilangan data atau kegagalan sistem.
CANAnda mendapatkan manfaat dari deteksi kesalahan bawaan, transmisi ulang otomatis, dan prioritas pesan. Jaringan CAN tahan terhadap gangguan listrik, sehingga ideal untuk robotika.
SMBusPacket Error Checking (PEC) membantu mendeteksi kesalahan transmisi, tetapi protokol ini tidak memiliki fitur pemulihan kesalahan tingkat lanjut. PEC berfungsi paling baik di lingkungan dengan tingkat kebisingan rendah.
ModbusProtokol ini menggunakan CRC untuk pengecekan kesalahan, tetapi Modbus-RTU tidak menyertakan mekanisme integritas data bawaan. Para peneliti telah mengusulkan menambahkan kode koreksi kesalahan ke depan untuk meningkatkan toleransi kesalahan dan pemulihan kesalahan dalam sistem manajemen baterai. Pendekatan ini menambahkan informasi paritas selama periode idle, memungkinkan pemulihan frame yang rusak dan meningkatkan keandalan.
Protokol | Deteksi Kesalahan | Toleransi kesalahan | Kesesuaian untuk Robotika |
|---|---|---|---|
CAN | Kuat (terintegrasi) | Tinggi (transmisi ulang otomatis, kekebalan kebisingan) | Sangat baik |
SMBus | Sedang (PEC) | Dasar (pemulihan terbatas) | Baik untuk sistem sederhana |
Modbus | Dasar (CRC) | Dapat ditingkatkan dengan pengkodean tambahan | Cukup dengan peningkatan |
Catatan: Anda harus memilih CAN jika aplikasi robotika Anda memerlukan tingkat keandalan tertinggi dalam protokol komunikasi baterai.
5.3 Skalabilitas
Skalabilitas mengukur seberapa baik sistem manajemen baterai Anda dapat berkembang seiring dengan perkembangan proyek robotika Anda. Anda memerlukan protokol yang mendukung lebih banyak perangkat dan topologi jaringan yang kompleks.
Protokol | Opsi Skalabilitas | karakteristik |
|---|---|---|
CAN | Mendukung topologi jaringan yang kompleks, memungkinkan kontrol terdistribusi dan berbagi data | Performa real-time tinggi, kontrol multi-master, cocok untuk aplikasi skala besar |
SMBus | Terbatas pada sejumlah kecil perangkat per bus | Struktur sederhana, terbaik untuk sistem kompak |
Modbus | Skalabilitas terbatas karena struktur master-slave, lebih cocok untuk sistem yang lebih kecil | Struktur yang lebih sederhana, kemampuan real-time yang lebih rendah, cocok untuk tugas akuisisi data dasar |
CAN memungkinkan Anda menghubungkan banyak perangkat dan mendukung kontrol terdistribusi, menjadikannya pilihan utama untuk proyek robotika berskala besar. SMBus dan Modbus bekerja paling baik pada sistem yang lebih kecil dan kurang kompleks.
Jika Anda berencana untuk meningkatkan skala platform robotika Anda, prioritaskan CAN di antara protokol komunikasi baterai.
5.4 Integrasi
Integrasi menentukan seberapa mudah Anda dapat menghubungkan sistem manajemen baterai ke perangkat dan platform lain. Anda memerlukan protokol yang sesuai dengan lingkungan perangkat keras dan perangkat lunak Anda.
CANAnda akan menemukan CAN didukung secara luas dalam robotika industri dan otomotif. CAN terintegrasi dengan lancar dengan sistem manajemen baterai canggih dan mendukung interoperabilitas multi-vendor.
SMBusProtokol ini dirancang untuk komunikasi kecepatan rendah dan umum digunakan pada perangkat portabel dan Sistem Baterai Cerdas. SMBus menggunakan antarmuka dua kabel, sehingga mudah diimplementasikan dalam desain yang ringkas. PMBus, sebuah perluasan dari SMBus, menambahkan lebih banyak fitur untuk perangkat manajemen daya, termasuk komunikasi dua arah dan perintah kontrol daya spesifik.
ModbusModbus menawarkan interoperabilitas yang kuat dengan peralatan otomasi industri. Anda dapat menggunakan Modbus TCP untuk integrasi berbasis Ethernet, yang meningkatkan fleksibilitas. Namun, konfigurasi dapat menjadi rumit dalam jaringan besar.
Protokol | Kemudahan Integrasi | Kasus Penggunaan Umum | Требования к оборудованию |
|---|---|---|---|
CAN | Tinggi (standar industri, multi-vendor) | Robotika, otomotif, industri | Membutuhkan transceiver CAN, terminasi |
SMBus | Mudah (kabel sederhana, perangkat portabel) | Sistem Baterai Cerdas, elektronik konsumen | Antarmuka dua kabel |
Modbus | Sedang (otomatisasi industri) | Antarmuka serial atau Ethernet |
Untuk sebagian besar aplikasi robotika, CAN menyediakan keseimbangan terbaik antara integrasi, kecepatan, dan keandalan di antara protokol komunikasi baterai.
Bagian 6: Memilih Protokol untuk Sistem Manajemen Baterai
6.1 Skenario Aplikasi
Anda harus mempertimbangkan jenis dan lingkungan operasional robot Anda sebelum memilih protokol komunikasi baterai untuk Anda sistem manajemen bateraiSetiap skenario aplikasi menghadirkan persyaratan unik untuk kepadatan energi, keamanan, manajemen termal, dan integrasi.
Contoh | Persyaratan Utama | Protokol yang Direkomendasikan |
|---|---|---|
Keamanan tinggi, data andal, manajemen termal ketat, kepatuhan terhadap standar | BISA, SMBus | |
Kontrol waktu nyata, deteksi kesalahan yang kuat, integrasi yang dapat diskalakan, dukungan multi-node | CAN | |
Transmisi data yang aman, pemantauan jarak jauh, respons kesalahan yang cepat | BISA, Modbus | |
Penerapan skala besar, diagnostik jarak jauh, interoperabilitas dengan sistem lama | Modbus, BISA | |
Desain kompak, daya rendah, integrasi sederhana, efisiensi biaya | SMBus | |
Keandalan tinggi, skalabilitas, integrasi dengan platform otomatisasi | BISA, Modbus |
Anda perlu menganalisis lingkungan operasi robot Anda. Misalnya, robot gudang bergerak sering mengalami start-up dan stop-stop dengan beban yang bervariasi. Robot inspeksi otonom beroperasi terus-menerus dengan daya rendah dan sesekali mengalami lonjakan daya tinggi. Memetakan kurva konsumsi daya, termasuk siklus kerja dan rasio puncak-ke-rata-rata, membantu Anda menentukan ukuran baterai dan memilih protokol yang tepat.
Saat Anda merancang BMS, Anda harus memperhatikan fungsi inti berikut:
fungsi | Deskripsi |
|---|---|
Pemantauan Sel | Memastikan distribusi tegangan yang seragam di semua sel, mencegah degradasi dini. |
Manajemen Termal | Memantau suhu dan memicu penyesuaian pendinginan atau beban. |
Perlindungan Keamanan | Mencegah pengisian daya berlebih, pengosongan daya berlebih, korsleting, dan kegagalan lainnya. |
Data Analytics | Melacak pola penggunaan, memprediksi pemeliharaan, dan mengoptimalkan masa pakai baterai. |
Komunikasi | Menyediakan integrasi dengan pengendali robotik dan pemantauan berbasis cloud. |
Anda juga harus mempertimbangkan kimia baterai. Pilihan umum meliputi: ion lithium, LiFePO4, lithium-polimer, baterai solid-state, NMC, LCO, LMO, dan LTO. Setiap kimia menawarkan tegangan platform, kepadatan energi, dan siklus hidup yang berbeda.
Kimia | Tegangan Platform | Kepadatan Energi (Wh/kg) | Siklus Hidup (siklus) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
KPP | 2.4V | 70-110 | 7000 + |
Kiat: Sesuaikan kimia baterai dengan siklus kerja dan lingkungan robot Anda untuk kinerja yang optimal.
6.2 Tips Integrasi
Anda harus mengintegrasikan protokol pilihan Anda dengan sistem manajemen baterai Anda untuk mencapai keandalan, interoperabilitas, keamanan, skalabilitas, dan kinerja waktu nyata yang tinggi.
Keuntungan | Deskripsi |
|---|---|
Keandalan tinggi | Anda memastikan integritas data dengan fitur deteksi dan koreksi kesalahan. |
Interoperabilitas | Anda memungkinkan integrasi yang mulus dengan berbagai sistem kontrol dengan mendukung beberapa protokol. |
Security | Anda melindungi data penting dari akses tidak sah dan ancaman dunia maya menggunakan enkripsi dan kontrol akses. |
Skalabilitas | Anda memfasilitasi integrasi dengan platform cloud untuk pemantauan jarak jauh dan pembaruan firmware OTA. |
Performa Waktu Nyata | Anda mendukung komunikasi yang cepat dan konsisten, yang penting untuk sistem dinamis seperti kendaraan listrik. |
Anda harus mengikuti kiat integrasi berikut:
Gunakan kabel berpelindung dan terminasi yang tepat untuk jaringan CAN guna mengurangi gangguan listrik.
Tetapkan alamat unik untuk setiap perangkat pada jaringan SMBus dan Modbus untuk mencegah konflik.
Terapkan pemeriksaan kesalahan paket dan CRC untuk transmisi data yang kuat.
Aktifkan enkripsi dan kontrol akses untuk aplikasi sensitif, terutama dalam skenario keamanan dan medis.
Rancang BMS Anda untuk mendukung pemutakhiran firmware dan diagnostik jarak jauh untuk skalabilitas di masa mendatang.
Uji sistem Anda dalam kondisi dunia nyata untuk memvalidasi keandalan komunikasi.
Anda meningkatkan kinerja dan keamanan sistem dengan mengikuti praktik terbaik untuk integrasi protokol.
6.3 Tren Masa Depan
Anda akan menyaksikan evolusi pesat dalam sistem manajemen baterai untuk robotika. Tren yang muncul meliputi:
Integrasi protokol komunikasi nirkabel dalam sistem manajemen baterai.
Kemampuan pemantauan waktu nyata untuk meningkatkan kinerja baterai.
Pengembangan algoritma canggih untuk mengoptimalkan kesehatan dan kinerja baterai.
Anda akan mendapatkan manfaat dari protokol nirkabel yang mengurangi kerumitan pemasangan kabel dan memungkinkan diagnostik jarak jauh. Pemantauan waktu nyata memungkinkan Anda mendeteksi kerusakan secara instan dan memperpanjang masa pakai baterai. Algoritme canggih membantu Anda memprediksi kebutuhan perawatan dan mengoptimalkan siklus pengisian daya.
Anda harus selalu mengikuti perkembangan teknologi dan standar terbaru dalam protokol komunikasi baterai. Mengadopsi solusi inovatif akan membantu Anda mempersiapkan platform robotik Anda untuk masa depan dan memaksimalkan kinerja baterai.
Anda dapat melihat perbedaan yang jelas antara CAN, SMBus, dan Modbus untuk paket baterai litium robotik. CAN memberikan kecepatan tinggi, keandalan, dan kontrol waktu nyata. SMBus cocok untuk sistem yang ringkas dan berdaya rendah. Modbus menawarkan kompatibilitas yang luas.
Fitur | BISA bus | Modbus |
|---|---|---|
Topologi | Multi-Master | Master-Budak |
Kecepatan | Hingga 1 Mbps | Hingga 115.2 kbps |
Keandalan | High | Moderat |
Biaya | Tertinggi | Menurunkan |
Anda harus mengevaluasi faktor-faktor ini sebelum memilih protokol:
Tingkat transmisi dan kebutuhan waktu nyata
Kompleksitas sistem
Keandalan dan kekebalan terhadap kebisingan
Konsumsi daya
Biaya
Security
CAN tetap menjadi pilihan terbaik untuk sebagian besar sistem manajemen baterai robotik karena kinerjanya yang tangguh. Untuk wawasan teknis yang lebih mendalam, jelajahi sumber daya tentang protokol komunikasi dalam BMS. Minta konsultasi baterai khusus untuk bimbingan ahli.
FAQ (Pertanyaan Umum)
Apa kimia baterai terbaik untuk aplikasi robotika?
Kimia | Tegangan Platform | Kepadatan Energi (Wh/kg) | Siklus Hidup (siklus) |
|---|---|---|---|
LiFePO4 | 3.2V | 90-160 | 2000 + |
NMC | 3.7V | 150-220 | 1000-2000 |
LCO | 3.7V | 150-200 | 500-1000 |
LMO | 3.7V | 100-150 | 700-1500 |
KPP | 2.4V | 70-110 | 7000 + |
Anda harus memilih NMC untuk robotikaMenawarkan siklus hidup yang tinggi dan tegangan platform yang stabil.
Bagaimana protokol komunikasi baterai memengaruhi keandalan BMS?
Protokol komunikasi baterai yang andal seperti CAN meningkatkan BMS deteksi kesalahan dan kontrol waktu nyata. Anda mengurangi waktu henti dan meningkatkan keselamatan dalam robotika, medis, dan industri sistem.
Di mana Anda bisa mendapatkan solusi baterai khusus untuk penggunaan robotik atau industri?
Anda dapat meminta solusi baterai khusus dari Large PowerPara ahli mereka merancang baterai untuk keamanan, infrastruktur, elektronik konsumen, dan baterai solid-state aplikasi.


