

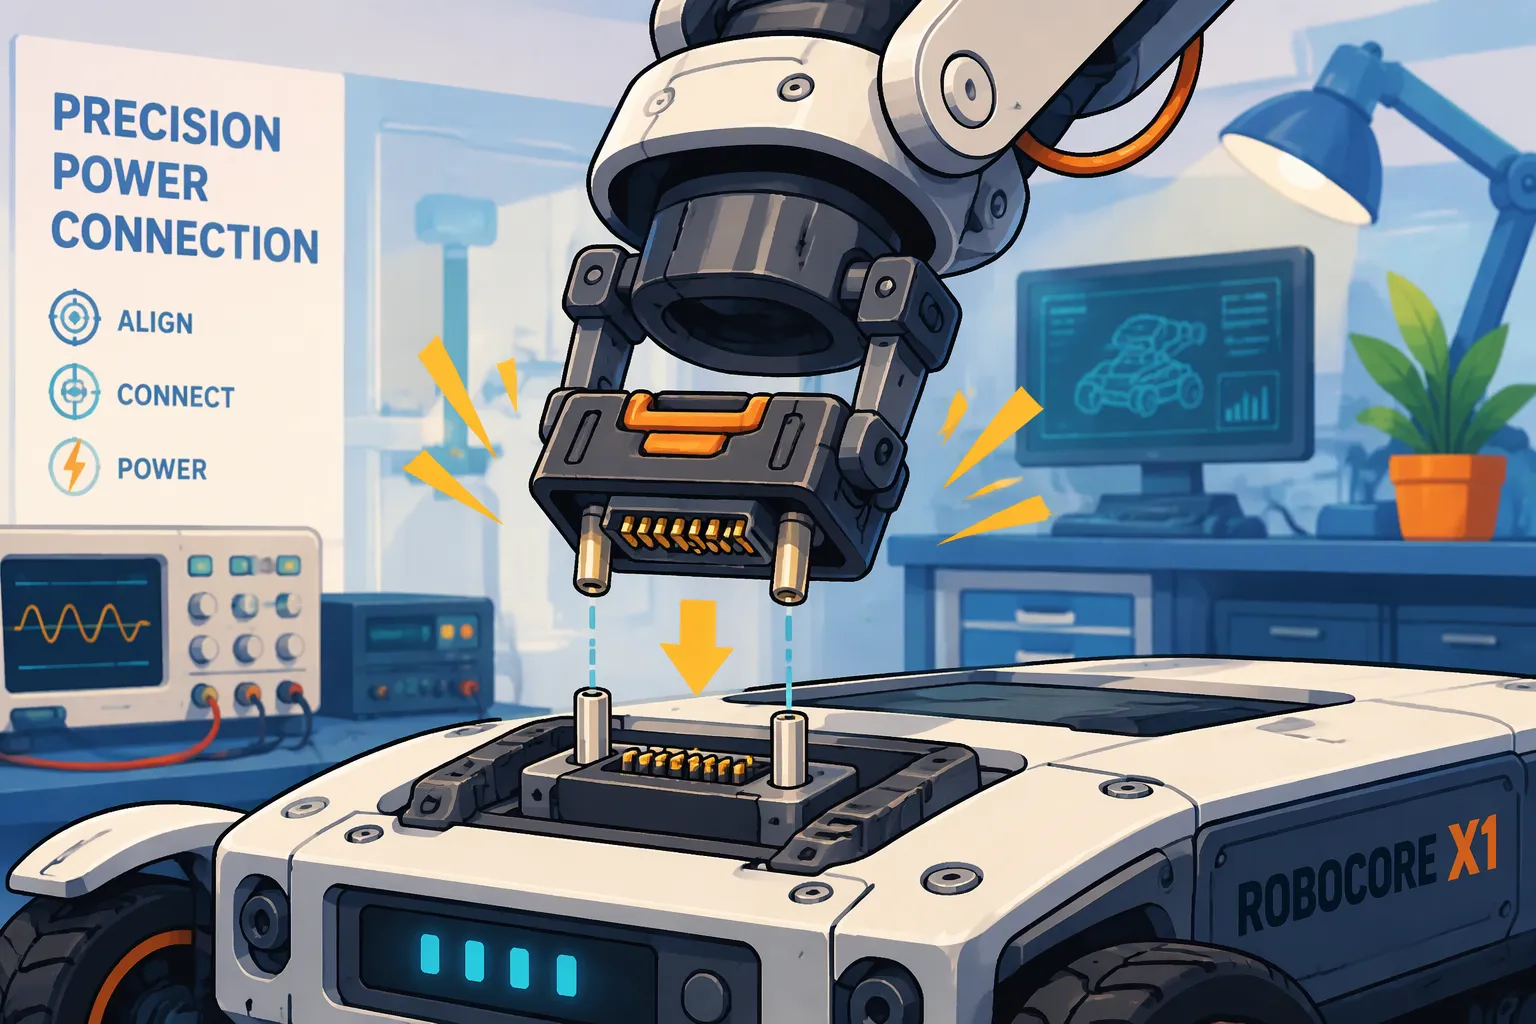
Jawaban Singkat: Tentukan konektor blind-mate menggunakan offset docking terburuk robot, urutan kontak yang dibutuhkan, dan siklus penyambungan yang diharapkan. Validasi persyaratan tersebut pada rel, kait, dan penutup yang sebenarnya. Jika paket dapat dihubungkan saat diberi daya, verifikasi penyisipan sebagian dan perilaku pengaktifan daya host secara terpisah.
Konektor blind-mate adalah antarmuka steker dan soket yang dirancang untuk menghubungkan ketika permukaan yang akan disambung tidak dapat dilihat atau disejajarkan dengan tangan.
Artikel ini memperlakukan penyelarasan, urutan kontak, dan masa pakai pemasangan sebagai variabel desain yang saling terkait untuk paket baterai lithium, bukan spesifikasi terpisah. Setiap bagian utama diakhiri dengan kesesuaian aplikasi, kepatuhan, dan biaya. Fokus tetap pada toleransi pemasangan khusus robot, penyisipan sebagian, dan validasi, bukan pada antarmuka paket yang dapat dilepas secara umum.
Ringkasan Utama
Fitur pemandu dan dudukan apung memperbaiki ketidaksejajaran kecil, tetapi Anda harus mengukur tumpukan toleransi yang sebenarnya.
Pin dengan panjang berbeda menentukan urutan kontak yang terhubung: ground terlebih dahulu, kemudian daya, lalu sinyal, sehingga proses hot-plugging tetap aman.
Lakukan uji coba penyisipan sebagian untuk memastikan tidak ada aliran daya dan tidak ada penguncian kesalahan BMS saat proses penyambungan berhenti di tengah jalan.
Sesuaikan masa pakai konektor dengan jenis kimia baterai Anda: baterai LiFePO4 membutuhkan peringkat siklus yang lebih tinggi daripada baterai NMC.
Uji konektor dengan alat uji dok dan uji siklus kerja Anda sendiri, bukan hanya berdasarkan peringkat lembar data.
Bagian 1: Penyelarasan pada Konektor Baterai Blind-Mate untuk Robot
1.1 Fitur Panduan dan Dudukan Apung
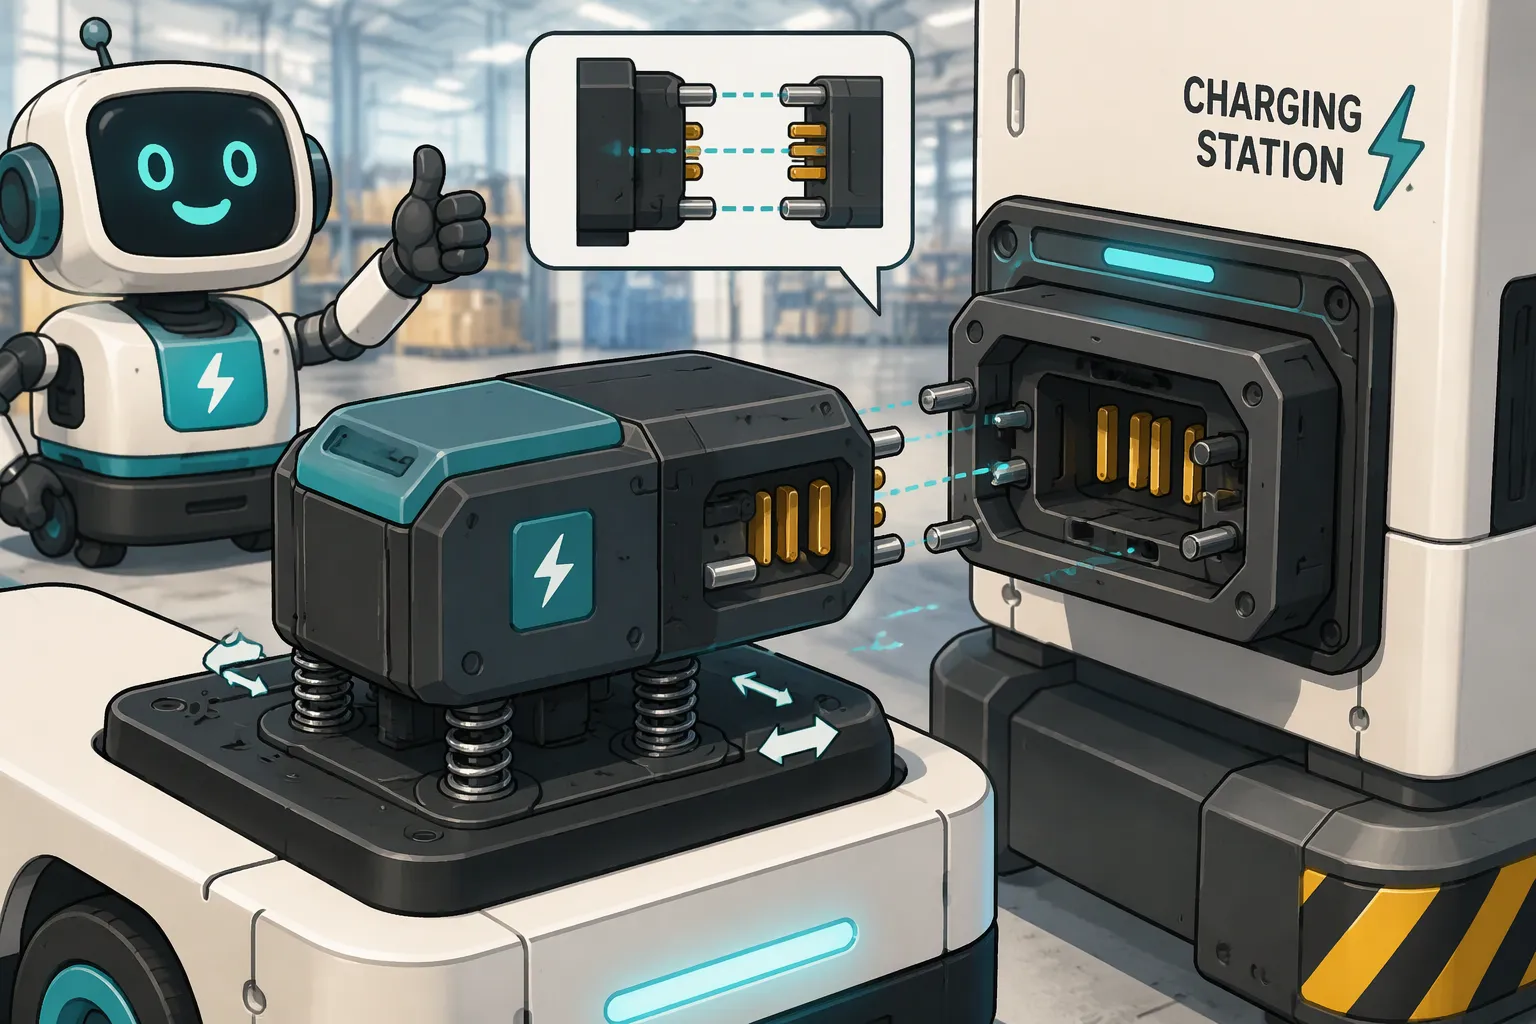
Penyelarasan dimulai sebelum kontak apa pun bersentuhan. Sudut miring dan jalur masuk pada steker dan soket memandu kedua bagian agar saling mendekat. Jalur masuk yang lebar mengubah offset besar dari sisi ke sisi menjadi gerakan korektif kecil. Pin pemandu dan alur pemandu mengambil alih setelah permukaan saling mendekat. Fitur-fitur ini menyerap kesalahan sudut terlebih dahulu, kemudian kesalahan dari sisi ke sisi, dan memusatkan antarmuka sebelum pin terhubung.
Seri konektor mengambang menambahkan lapisan koreksi kedua. Badan konektor dipasang pada alas yang dilengkapi pegas atau alas geser. Alas ini bergerak beberapa persepuluh milimeter ke segala arah dan memungkinkan konektor menemukan pasangannya. Dudukan mengambang bekerja dengan baik di ruang sempit, seperti paket baterai yang terselip di belakang panel belakang robot. Pergerakan mengambang harus lebih besar daripada sisa ketidaksejajaran dari pendekatan penyambungan. Jika tidak, konektor akan mentok dan fitur pemandu menanggung beban penuh.
Dermaga pengisian daya AMR dan AGV di gudang bergantung pada kombinasi ini setiap hari. Kendaraan armada mundur ke dermaga dengan pengulangan tingkat sentimeter, dan fitur pemandu menutup celah yang tersisa. Robot layanan medis membutuhkan keterlibatan yang lebih lembut, karena pengereman mendadak dapat mengganggu muatan. Unit patroli keamanan berlabuh di luar ruangan, di mana ekspansi termal menggeser dudukan sepanjang hari. Antarmuka penyambung tanpa melihat yang digerakkan robot NASA menunjukkan prinsip yang sama dalam skala yang lebih besar: lengan robot memposisikan kedua bagian, dan antarmuka menyelesaikan koneksi struktural dan listrik tanpa campur tangan manusia.
1.2 Penumpukan Toleransi dan Validasi Penambatan
Kesalahan penyelarasan menumpuk di tiga bagian: sasis robot, paket baterai, dan dudukan konektor. Setiap bagian memiliki toleransi dimensinya sendiri, dan setiap sambungan menambah penumpukan. Sebagian besar konektor sambungan buta masih memerlukan toleransi penyelarasan yang relatif ketat, bahkan dengan dudukan mengambang. Toleransi sasis yang longgar dapat menghabiskan seluruh anggaran mengambang sebelum konektor mengalami kesalahan apa pun.
Validasi harus mengukur susunan sebenarnya, bukan gambar nominal. Para insinyur harus membangun perlengkapan pemasangan, memasang paket baterai yang sebenarnya, dan mencatat pergeseran lateral dan sudut pada kontak pertama di banyak siklus pendekatan. Tes ini mengungkap kondisi terburuk, di mana penurunan sasis, penurunan paket baterai, dan kesalahan pemasangan sejajar ke arah yang sama.
Kesesuaian aplikasi menentukan pilihan antara desain penyelarasan ketat dan longgar. Paket LiFePO4 cocok untuk penambatan armada siklus tinggi, di mana penyelarasan yang berulang melindungi masa pakai kontak selama ribuan kali penyambungan. Paket NMC cocok untuk platform dengan kepadatan energi tinggi, di mana massa dan kekakuan paket mengubah susunan lapisan. Kepatuhan penting di sini: IEC 62133-2 mencakup keselamatan sel sekunder lithium dan baterai dalam aplikasi portabel, UL 2054 mencakup paket baterai rumah tangga dan komersial, dan ISO 3691-4 membahas truk industri tanpa pengemudi dan sistemnya. Penyelarasan yang lebih ketat membutuhkan biaya lebih tinggi dalam hal presisi pemesinan dan perlengkapan. Penyelarasan yang lebih longgar menghemat biaya tetapi menggeser tekanan ke kontak dan fitur pemandu. Keseimbangan yang tepat bergantung pada pengulangan penambatan, ukuran armada, dan akses servis.
Bagian 2: Urutan Kontak untuk Transfer Daya yang Aman
2.1 Susunan Pin yang Bertingkat dan Keamanan Hot-Plug
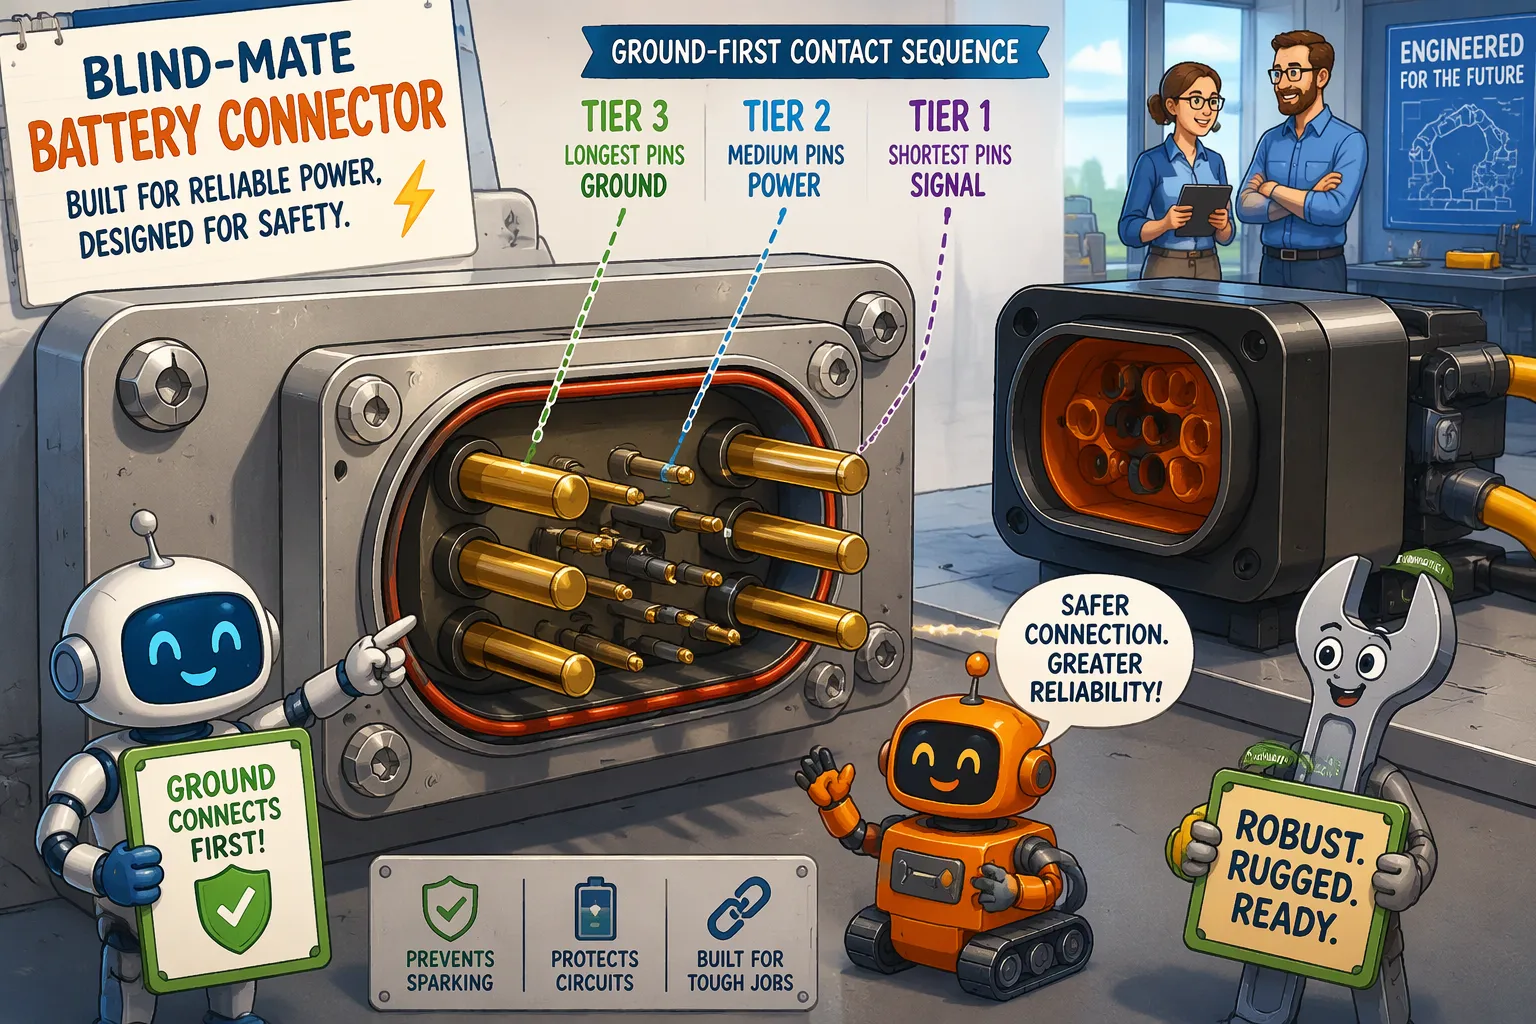
Urutan kontak adalah rencana mekanis yang dibangun berdasarkan panjang pin. Tata letak tipikal menggunakan tiga tingkatan. Pin pra-kontak adalah yang terpanjang dan bersentuhan pertama; pin ini membawa sinyal ground dan level rendah sehingga paket dan robot berbagi referensi sebelum arus mengalir. Pin daya utama berada di tingkatan tengah dan menutup jalur arus tinggi. Pin pasca-kontak adalah yang terpendek dan menutup terakhir; pin ini membawa jalur status, pengaktifan, atau interlock yang memberi tahu sistem bahwa pemasangan telah selesai.
Para insinyur harus memastikan urutan ini pada konektor yang sebenarnya, bukan mengasumsikannya. Panjang pin bervariasi tergantung seri, dan beberapa desain membalik tingkatan atau menempatkan pin sinyal dalam wadah terpisah. Pemasangan buta dan penyisipan bertegangan juga merupakan masalah yang berbeda. Sebuah konektor dapat terpasang dengan sempurna dan tetap menimbulkan percikan api jika pin daya tertutup sebelum pin ground.
Keamanan hot-plug bergantung pada prinsip ground-first. Ketika robot terhubung dengan baterai yang teraliri daya, pin ground pra-kontak menyeimbangkan potensial sebelum pin daya bertemu. Langkah ini membatasi percikan api pada kontak daya dan mengontrol arus masuk yang mengalir ke kapasitansi input baterai. Tanpa itu, lonjakan tegangan yang cepat dapat memicu sistem manajemen baterai pada proteksi arus berlebih atau korsleting, dan proses penyambungan gagal meskipun pemasangan mekanis berhasil. Logika yang sama berjalan terbalik selama pelepasan: ground harus terputus terakhir, sehingga jalur pengaktifan terputus terlebih dahulu dan sistem mematikan jalur daya dengan bersih. BMS yang mengunci kesalahan pada peristiwa percikan api akan menahan baterai dalam keadaan offline hingga reset servis, yang mahal dalam armada. Para perancang yang menginginkan latar belakang tentang ambang batas perlindungan dapat meninjau Dasar-dasar BMS dan PCM.
2.2 Penyisipan Sebagian dan Verifikasi Urutan
Robot terkadang berhenti di tengah proses penyambungan. Penggerak macet, ada rintangan yang menghalangi pendekatan, atau penyambungan kehilangan keselarasan pada sentimeter terakhir. Dalam kondisi tersebut, pin pra-kontak dapat bersentuhan sementara pin daya tetap terbuka. Paket baterai mendeteksi ground dan sinyal tetapi tidak ada jalur utama, dan robot membaca penyambungan yang tidak lengkap.
Desain urutan yang baik mengubah kondisi tersebut menjadi sinyal yang dapat dideteksi. Jalur pengaktifan pasca-kontak tetap terbuka hingga penyisipan penuh, sehingga pengontrol robot melihat "belum siap" dan dapat menarik kembali serta mencoba lagi. Beberapa desain menambahkan pin deteksi pasangan khusus pada tingkat terpendek untuk tujuan yang sama. Verifikasi harus dilakukan pada uji perlengkapan dok: para insinyur harus memerintahkan pendekatan sebagian, mempertahankan posisi, dan memastikan bahwa tidak ada aliran daya dan tidak ada penguncian kesalahan BMS.
Kesesuaian aplikasi menentukan jumlah pin. Paket baterai LiFePO4 yang digunakan pada AMR dan AGV di gudang mendapat manfaat dari rangkaian lengkap dengan jalur pengaktifan dan termistor, karena ribuan peristiwa dok meningkatkan risiko satu kesalahan pemasangan. Paket NMC pada platform medis atau keamanan yang padat energi seringkali membutuhkan jalur yang sama untuk pemantauan termal. Paket LCO dan LMO lebih jarang ditemukan pada robot dok, di mana masa pakai siklus dan margin termal lebih penting. Kepatuhan mengikuti standar paket: IEC 62133-2 dan UL 2054 mencakup baterai, dan ISO 3691-4 mencakup sistem truk tanpa pengemudi. Pin sinyal tambahan meningkatkan biaya konektor dan gaya pemasangan, sehingga desain hanya daya cocok untuk dok tegangan rendah dan siklus rendah di mana BMS menangani arus masuk sendiri.
Bagian 3: Masa Pakai Konektor Baterai Blind-Mate untuk Robot
3.1 Pengujian Siklus dan Mekanisme Degradasi
Jumlah siklus yang tercantum dalam lembar data berasal dari pengujian di laboratorium yang bersih. Siklus kerja robot yang sebenarnya menambahkan debu, getaran, dan pemasangan yang tidak sempurna. Para insinyur harus menguji masa pakai pemasangan menggunakan gerakan penyambungan yang sebenarnya, bukan gerakan lurus di laboratorium. Beberapa standar memandu pengujian ini:
IEC 60512 memberikan metode pengujian untuk resistansi kontak dan kenaikan suhu.
IEC 61984 menetapkan kriteria keselamatan konektor dan ketahanan mekanis.
UL 1977 mencakup konektor komponen untuk data, sinyal, dan daya di Amerika Utara.
CSA C22.2 No. 182.3 mencakup keselamatan dan konstruksi konektor.
Empat mekanisme menyebabkan degradasi. Keausan kontak menghilangkan material pada setiap sambungan. Korosi gesekan membentuk lapisan oksida pada amplitudo getaran kecil, dan resistansi meningkat. Keausan pelapisan mengekspos paduan dasar, yang mengalami korosi lebih cepat. Pergeseran gaya pemasukan menunjukkan bahwa geometri kontak telah berubah. Konektor sambungan buta tipe laci yang dinilai untuk 500–2,000 siklus, seperti yang dilaporkan Anern, menunjukkan seberapa lebar rentangnya.
3.2 Pelapisan, Material, dan Peringkat Umur Pakai
Pilihan pelapisan harus sesuai dengan jumlah siklus, bukan peringkat arus. Pelapisan timah membutuhkan sapuan 1.5 hingga 2.5 mm dengan gaya sedang untuk memecah oksida, menurut Sybusbar. Sapuan tersebut cocok untuk akses servis tetapi kurang cocok untuk stasiun pertukaran frekuensi tinggi. Emas mentolerir sapuan yang lebih panjang dan tahan terhadap gesekan, tetapi emas pada kontak daya arus tinggi terlalu mahal; perancang menggunakannya hanya untuk pin sinyal dalam wadah yang sama.
Peringkat masa pakai harus mengikuti kimia sel. Paket LiFePO4 dalam penggunaan armada 2,000–5,000 siklus membenarkan penggunaan konektor dengan peringkat daya tahan yang sesuai. Paket NMC dalam platform 500–1,000 siklus membutuhkan lebih sedikit. Ini adalah rentang referensi tingkat sel, bukan jaminan paket.
Kesesuaian aplikasi, kepatuhan, dan biaya per pasangan yang andal menjadi pertimbangan penting dalam pengambilan keputusan. IEC 60529 berlaku ketika selubung memerlukan peringkat IP, dan peringkat tersebut harus sesuai dengan sistem yang dirakit. IEC 60664-1 memandu koordinasi isolasi. Validasi kandidat dengan perlengkapan pemasangan dan uji siklus kerja Anda sendiri.
Penyelarasan, urutan kontak, dan masa pakai sambungan membentuk satu sistem desain. Dudukan apung yang lebih longgar memudahkan penyambungan tetapi memberi tekanan pada kontak. Pin pra-kontak yang lebih panjang meningkatkan keamanan hot-plug tetapi meningkatkan gaya pemasukan. Amphenol LTW menilai konektor pertukaran mereka pada plus atau minus 1.5 mm dari pergeseran X/Y dan IP67 dalam keadaan terpasang dan tidak terpasang, yang menunjukkan bagaimana angka pergeseran yang dipublikasikan hanya mendukung satu sumbu saja.
Daftar periksa pemilihan harus mencakup toleransi penyambungan, arus dan tegangan kontinu, kebutuhan sinyal, persyaratan hot-plug, jumlah siklus yang diharapkan, perlindungan terhadap masuknya debu dan air, kepatuhan standar, dan biaya per sambungan yang andal. Panduan pembelian Alibaba menyarankan untuk menargetkan setidaknya 5,000 siklus terukur dan merencanakan penggantian konektor setiap 18 hingga 36 bulan.
Validasi konektor baterai Blind-Mate yang potensial untuk robot dengan alat uji pemasangan dan siklus kerja Anda sendiri. Peringkat siklus pada lembar data saja tidak akan memprediksi kinerja armada.
FAQ (Pertanyaan Umum)
Apakah konektor blind-mate menghilangkan kebutuhan akan penyelarasan dok yang tepat?
Tidak. Fitur pemandu dan dudukan mengambang hanya memperbaiki offset kecil. Sebagian besar konektor blind-mate masih memerlukan toleransi penyelarasan yang cukup ketat. Pergerakan mengambang harus lebih besar daripada sisa ketidaksejajaran dari pendekatan docking. Para insinyur harus mengukur tumpukan toleransi sebenarnya di seluruh sasis, paket, dan dudukan sebelum mereka mempercayai angka mengambang yang dipublikasikan.
Bisakah robot melakukan hot-plugging baterai lithium dengan aman tanpa konektor berurutan?
Keamanan hot-plug bergantung pada urutan kontak sebenarnya, bukan pada label konektor. Urutan kontak ground terlebih dahulu membatasi percikan api dan arus masuk. Urutan kontak daya terlebih dahulu dapat memicu proteksi arus berlebih BMS bahkan ketika sambungan mekanis terlihat bersih. Teknisi harus memeriksa susunan pin pada komponen sebenarnya dan menguji pemasangan saat dialiri listrik.
Apa yang terjadi ketika robot berhenti di tengah proses penyambungan?
Pin pra-kontak dapat bersentuhan sementara pin daya tetap terbuka. Antarmuka yang dirancang dengan baik menggunakan pin pengaktifan atau deteksi pasangan terpendek untuk melaporkan pasangan yang tidak lengkap. Pengontrol kemudian melihat "tidak siap," menarik kembali, dan mencoba lagi. Uji perlengkapan dok harus memerintahkan pendekatan sebagian dan memastikan bahwa tidak ada aliran daya dan tidak ada kait kesalahan BMS.
Berapa banyak siklus penyambungan yang harus mampu ditahan oleh konektor baterai robot?
Rating baterai harus sesuai dengan beban kerja paket. Paket LiFePO4 dalam layanan armada 2,000–5,000 siklus memerlukan konektor dengan daya tahan serupa. Paket NMC pada platform 500–1,000 siklus membutuhkan daya tahan yang lebih rendah. Ini adalah rentang referensi tingkat sel, bukan jaminan untuk paket baterai. Panduan pembelian yang disebutkan sebelumnya menyarankan untuk menargetkan setidaknya 5,000 siklus terukur untuk dok pengisian daya dengan penggunaan tinggi.
Standar apa yang berlaku untuk konektor baterai blind-mate pada robot?
IEC 60512 mencakup metode pengujian resistansi kontak dan kenaikan suhu. IEC 61984 menetapkan kriteria keselamatan konektor dan ketahanan mekanis. UL 1977 dan CSA C22.2 No. 182.3 mencakup konektor komponen di Amerika Utara. Keselamatan kemasan mengikuti IEC 62133-2 dan UL 2054. Truk tanpa pengemudi berada di bawah ISO 3691-4, dan perlindungan terhadap masuknya cairan mengikuti IEC 60529.


