

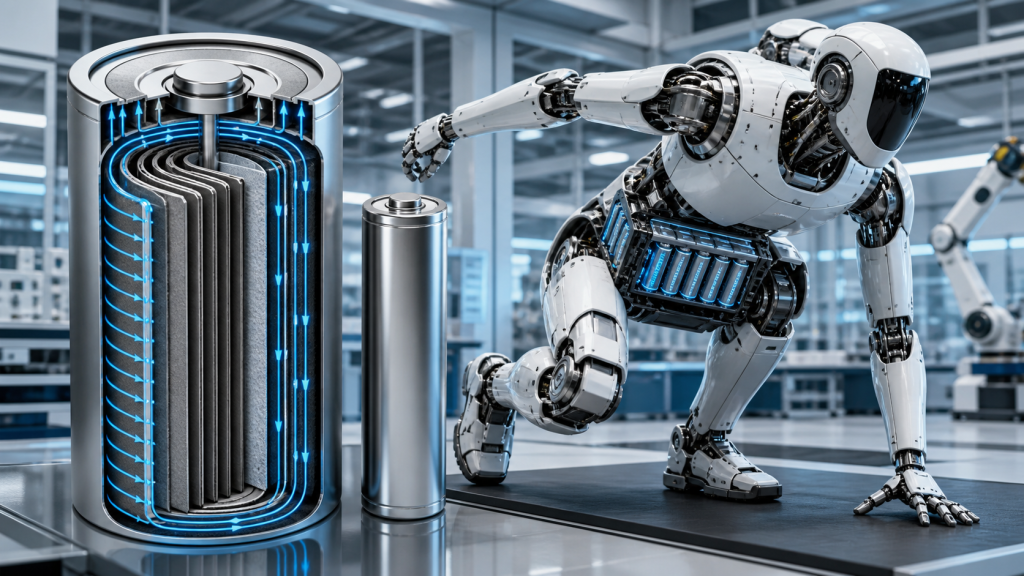
Robot humanoid memberikan tuntutan yang tidak biasa pada sistem dayanya. Motor sendi mungkin memerlukan pulsa arus yang tajam selama pengangkatan, akselerasi, jongkok, atau pemulihan keseimbangan, sementara komputasi dan penginderaan internal menciptakan beban latar belakang yang berkelanjutan. Dalam aplikasi ini, pemilihan baterai bukan hanya keputusan tentang kepadatan energi. Kepadatan daya, stabilitas tegangan, resistansi internal, perilaku termal, dan konsistensi tingkat paket secara langsung memengaruhi kinerja robot.
Jawaban cepat
Sel silinder tanpa tab memperpendek dan mendistribusikan jalur arus di sepanjang tepi elektroda, alih-alih memusatkan arus melalui satu atau beberapa tab konvensional. Arsitektur ini dapat mengurangi resistansi internal, meningkatkan distribusi arus, dan membatasi pemanasan lokal selama operasi daya tinggi. Untuk robot humanoid, keunggulan ini dapat mendukung respons daya puncak yang lebih kuat dan suhu paket yang lebih mudah dikelola. Namun, konstruksi tanpa tab tidak secara otomatis menjamin pengisian daya yang cepat, masa pakai siklus yang lama, atau baterai robot yang andal. Kualitas sel, interkoneksi paket, manajemen termal, kalibrasi BMS, dan koordinasi pengisi daya tetap menjadi faktor penentu.
Ringkasan Utama
- Baterai robot humanoid harus dievaluasi berdasarkan daya tahan dan respons tegangan transien, bukan hanya kepadatan energinya saja.
- Sel tanpa tabung mendistribusikan pengumpulan arus di sepanjang tepi elektroda yang lebih lebar, membantu mengurangi resistansi dan panas lokal.
- Resistansi sel yang lebih rendah dapat meningkatkan kinerja arus tinggi, tetapi busbar, pengelasan, konektor, dan pengkabelan pada paket baterai mungkin menjadi hambatan berikutnya.
- Rating laju pengosongan yang tinggi tidak secara otomatis menunjukkan kemampuan pengisian cepat yang aman.
- Konsistensi sel, pendinginan, logika perlindungan, dan komunikasi dengan pengisi daya menentukan keandalan tingkat paket baterai.
- Para produsen robot sebaiknya memvalidasi kinerja menggunakan profil gerakan yang realistis, bukan hanya mengandalkan spesifikasi arus pulsa pendek.
Bagian 1: Mengapa Robot Humanoid Memiliki Masalah Kepadatan Daya
1.1 Gerakan Dinamis Menciptakan Beban Arus Tinggi Jangka Pendek
Robot jarang mengonsumsi daya dengan laju konstan. Berjalan, berdiri, mengangkat, akselerasi mendadak, penguncian sendi, dan pemulihan dari gangguan eksternal dapat menghasilkan beban listrik yang sangat berbeda. Baterai mungkin memasok arus sedang selama pergerakan normal dan kemudian menghadapi lonjakan yang jauh lebih tinggi ketika beberapa motor sendi bekerja bersamaan.
Artinya, sel yang tampak memadai berdasarkan perhitungan amp-jam mungkin masih menghasilkan penurunan tegangan atau panas yang berlebihan selama operasi dinamis. Para insinyur harus mengevaluasi:
- Arus debit terus menerus
- Besaran dan durasi arus puncak
- Penurunan tegangan selama pulsa berulang
- Kenaikan suhu selama siklus kerja lengkap
- Kemampuan daya pada kondisi pengisian daya rendah
- Performa setelah ratusan siklus
1.2 Kepadatan Energi Itu Penting, tetapi Bukan Satu-satunya Prioritas
Kepadatan energi yang lebih tinggi dapat memperpanjang waktu kerja atau mengurangi berat baterai, tetapi robot juga membutuhkan kepadatan daya yang cukup untuk mengubah energi yang tersimpan menjadi keluaran mekanis yang bermanfaat. Sel yang ringan dan berenergi tinggi mungkin tidak cocok jika resistansi internalnya menyebabkan penurunan tegangan yang berlebihan selama beban puncak.
Oleh karena itu, tujuan rekayasa adalah untuk menyeimbangkan waktu operasi, massa, volume, daya keluaran, kebutuhan pendinginan, dan masa pakai. Large Power mengembangkan solusi baterai robot khusus seputar beban motor aktual, arsitektur kontrol, ruang instalasi, dan lingkungan pengoperasian.
Bagian 2: Apa Itu Sel Baterai Tanpa Tabel?
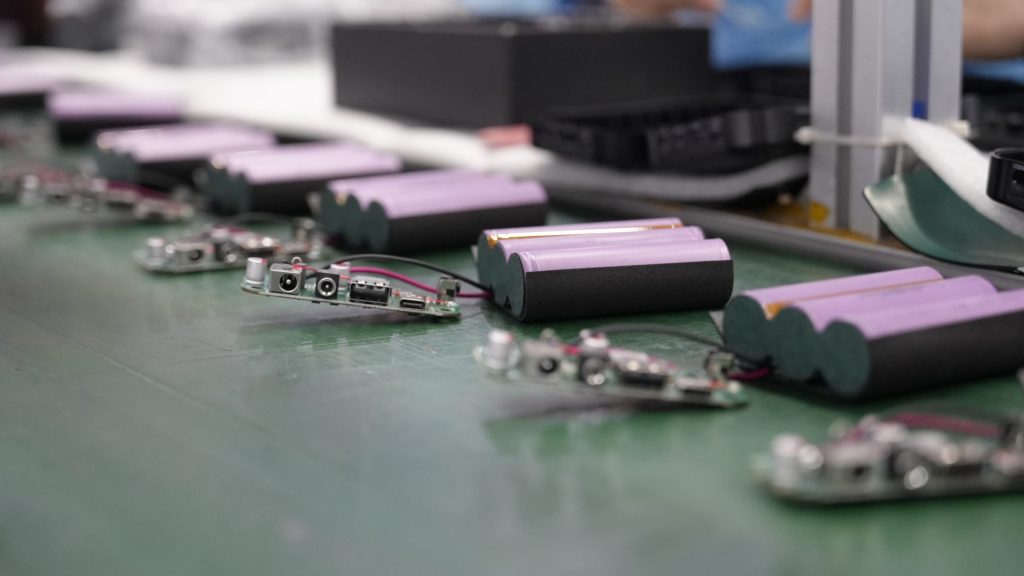
2.1 Terminologi Tanpa Tabel vs. Dengan Tab Lengkap
Industri umumnya menggunakan istilah tersebut. sel tabelMeskipun elektroda masih memerlukan koneksi listrik ke terminal. Istilah ini umumnya menggambarkan desain di mana sebagian besar tepi elektroda bertindak sebagai antarmuka pengumpulan arus kontinu atau terdistribusi. Desain ini juga dapat digambarkan sebagai arsitektur tab penuh, tab kontinu, atau tab bertumpuk, tergantung pada produsen dan metode produksinya.
Sel konvensional berbentuk silinder mengumpulkan arus melalui satu atau beberapa tab terpisah. Arus harus mengalir secara lateral melalui foil sebelum mencapai titik-titik penghubung tersebut. Pada desain tanpa tab, jalur arus efektif lebih pendek dan tersebar di area yang lebih luas.
2.2 Mengapa Jalur Saat Ini Penting
Hambatan listrik mengubah sebagian keluaran baterai menjadi panas sesuai dengan P = I²RKarena panas meningkat sebanding dengan kuadrat arus, bahkan pengurangan resistansi yang sederhana pun dapat menjadi sangat berharga selama pergerakan robot dengan arus tinggi.
| Pertimbangan Desain | Struktur Tab Konvensional | Struktur Tanpa Tabel |
|---|---|---|
| Koleksi saat ini | Terkonsentrasi pada tablet terpisah | Tersebar di sepanjang tepi elektroda yang lebih lebar |
| Jalur arus efektif | Lebih panjang melalui beberapa bagian foil | Umumnya lebih pendek dan lebih seragam |
| Pemanasan lokal | Kemungkinan besar di dekat area tab | Potensi pengurangan melalui pengumpulan terdistribusi |
| Respons arus tinggi | Sangat bergantung pada jumlah dan penempatan tab. | Dapat mendukung resistansi yang lebih rendah dan penyaluran daya yang lebih baik. |
| Manufaktur | Matang dan terstandarisasi secara luas | Pembentukan tepi, penyelarasan, dan pengelasan yang lebih menuntut. |
Bagian 3: Keunggulan Paket Baterai Robot Humanoid
3.1 Resistansi Internal Lebih Rendah dan Penurunan Tegangan yang Lebih Ringan
Ketika beberapa aktuator membutuhkan daya secara bersamaan, resistansi sel yang lebih rendah dapat membantu paket baterai mempertahankan tegangan yang lebih stabil. Hal ini mendukung pengontrol motor, perangkat keras komputasi, dan elektronik keselamatan yang mungkin bereaksi buruk terhadap penurunan tegangan yang tajam.
Manfaatnya harus diverifikasi pada tingkat paket baterai. Strip nikel, busbar tembaga, lasan, sekering, konektor, kabel, dan kontaktor semuanya menambah resistansi. Setelah resistansi sel berkurang, komponen-komponen ini mungkin menyumbang sebagian besar dari total kerugian.
3.2 Distribusi Panas yang Lebih Merata
Pengumpulan arus terdistribusi dapat mengurangi pemanasan terkonsentrasi di sekitar setiap tab. Suhu sel yang lebih seragam dapat menyederhanakan pendinginan paket dan mengurangi perbedaan suhu antar sel. Hal ini penting karena suhu yang tidak merata mempercepat penuaan yang tidak merata, yang dapat meningkatkan ketidakseimbangan dan mengurangi kapasitas paket yang dapat digunakan.
Arsitektur tanpa meja tidak menghilangkan panas. Pengoperasian arus tinggi masih menghasilkan kerugian elektrokimia dan resistif. Para insinyur harus menyediakan jalur termal yang sesuai, penempatan sensor, jarak, ventilasi penutup, dan batasan pengoperasian.
3.3 Dukungan yang Lebih Baik untuk Peristiwa Berdaya Tinggi yang Berulang
Robot humanoid mungkin mengulangi gerakan yang sama dan berat berkali-kali selama satu shift kerja. Oleh karena itu, sel daya tinggi yang berguna harus mampu menangani pulsa berulang tanpa pemanasan kumulatif yang berlebihan. Pengujian harus mereproduksi siklus gerakan nyata robot, bukan hanya menerapkan satu pulsa laboratorium pendek.
Pengukuran yang direkomendasikan meliputi tegangan paket minimum, suhu sel maksimum, sebaran suhu, suhu jalur arus pada lasan dan konektor, serta waktu pemulihan antara peristiwa penyalaan daya.
Bagian 4: Kompromi Rekayasa dan Batasan Manufaktur
4.1 Sel Tanpa Tabel Lebih Sulit Diproduksi
Tepi elektroda terdistribusi harus dibentuk, disejajarkan, dan dihubungkan secara konsisten. Variasi dalam geometri tepi atau kualitas pengelasan dapat menyebabkan distribusi arus yang tidak merata, peningkatan resistansi, atau kelemahan mekanis. Oleh karena itu, persyaratan hasil produksi dan pengendalian mutu mungkin lebih ketat daripada untuk sel tab konvensional yang sudah ada.
4.2 Kinerja Tingkat Sel Tidak Menjamin Kinerja Tingkat Paket
Sel berresistansi rendah pun masih dapat berkinerja buruk dalam paket baterai dengan interkoneksi yang dirancang buruk atau pendinginan yang tidak konsisten. Para insinyur paket baterai harus mengevaluasi:
- Distribusi resistansi arus searah antar sel
- Ketahanan las dan kekuatan mekanik
- Bahan dan luas penampang busbar
- Resistansi sekering dan kontaktor
- Suhu konektor di bawah arus kontinu
- Lokasi sensor dan waktu respons termal
- Pembagian arus kelompok paralel
4.3 Kapasitas, Daya, dan Masa Pakai Siklus Harus Seimbang
Mengoptimalkan elektroda untuk daya tinggi dapat memengaruhi kepadatan energi, masa pakai siklus, atau biaya. Sel terbaik belum tentu sel dengan tingkat pelepasan daya tertinggi yang diiklankan. Produsen robot harus membandingkan kinerja berkelanjutan, kenaikan suhu, perilaku penuaan, stabilitas sumber, dan persyaratan integrasi paket.
Bagian 5: Sel Tanpa Tabel Hanya Salah Satu Bagian dari Sistem Energi Robot
Sel baterai tanpa tab dapat mengurangi resistansi jalur arus dan meningkatkan distribusi panas selama pelepasan daya tinggi, tetapi struktur sel saja tidak menentukan waktu kerja robot. Sistem energi robot yang praktis harus mengkoordinasikan sel, paket baterai, Sistem Manajemen Baterai (BMS), pengisi daya, dan pengontrol robot.
Setelah gerakan beban tinggi seperti mengangkat, melompat, atau akselerasi cepat, baterai mungkin memasuki stasiun pengisian daya dengan suhu tinggi, tingkat pengisian daya rendah, atau ketidakseimbangan antar sel yang meningkat. Menerapkan arus pengisian daya tetap yang sama dalam setiap kondisi dapat mempercepat degradasi atau mendorong sel individual lebih dekat ke batas tegangan dan suhunya.
Proses pengisian daya yang cerdas harus mengikuti urutan ini:
Identifikasi baterai → akuisisi status → pemeriksaan keamanan → pemilihan strategi pengisian daya → kontrol arus dinamis → pemantauan berkelanjutan → penyelesaian pengisian daya
Melalui komunikasi CAN atau RS-485, pengisi daya dapat menerima tegangan paket, tegangan sel, suhu, status pengisian daya, dan informasi kesalahan dari BMS. Arus pengisian daya kemudian dapat dikurangi atau dihentikan ketika baterai mendekati batas termal atau tegangannya.
5.1 Mengapa Tanpa Tablet Tidak Secara Otomatis Berarti Pengisian Daya Cepat
Resistansi internal yang lebih rendah dapat membantu sel tanpa tabung mengelola arus yang lebih tinggi dengan pemanasan resistif yang lebih sedikit. Namun, ini tidak secara otomatis membuat sel atau paket baterai memenuhi syarat untuk pengisian cepat. Kinerja pengisian daya juga bergantung pada:
- Kimia sel dan desain elektroda
- Batasan pelapisan litium anoda
- Suhu sel dan keseragaman termal
- Resistansi interkoneksi tingkat paket
- Akurasi pencocokan dan penyeimbangan sel
- Ambang batas perlindungan BMS
- Logika komunikasi dan kontrol pengisi daya
Untuk robot humanoid, kecepatan pengisian daya harus ditentukan oleh batasan arus, tegangan, suhu, dan masa pakai siklus yang telah divalidasi, bukan oleh peringkat pelepasan puncak sel.
5.2 Dari Pengisian Manual ke Pengisian Otomatis
Seiring robot mulai beroperasi di pabrik, gudang, lokasi inspeksi, dan lingkungan layanan, pengisian daya otomatis akan menjadi bagian dari sistem operasi, bukan lagi aksesori terpisah. Alur kerja yang matang mungkin mencakup:
Deteksi energi rendah → kembali ke stasiun pengisian daya → identifikasi paket baterai → validasi keamanan → pengisian daya terkontrol → konfirmasi penyelesaian → kembali beroperasi
Hal ini membuat integrasi sistem energi menjadi sangat penting. Baterai robot khusus harus mempertimbangkan sel tanpa tab, arsitektur paket, manajemen termal, komunikasi BMS, antarmuka pengisian daya, dan siklus kerja secara bersamaan. Bagi operator armada, tujuan akhirnya bukan hanya waktu pengisian daya terpendek. Melainkan ketersediaan robot yang lebih tinggi dengan suhu terkontrol, masa pakai baterai yang dapat diprediksi, dan intervensi manual yang lebih sedikit.
Bagian 6: Cara Mengevaluasi Sel Tanpa Tabel untuk Proyek Robot
6.1 Uji Arus Berkelanjutan, Bukan Hanya Arus Puncak
Nilai pulsa singkat mungkin tidak mewakili operasi beban tinggi berulang pada robot. Mintalah kurva tegangan dan suhu untuk periode arus berkelanjutan yang realistis dan untuk siklus pulsa berulang. Konfirmasikan kondisi pengisian daya awal dan suhu sekitar untuk setiap perbandingan.
6.2 Membandingkan Ketahanan dan Konsistensi dalam Batch yang Sama
Resistansi rata-rata saja tidak cukup. Perbedaan resistansi antar sel memengaruhi pembagian arus paralel dan penuaan paket baterai. Tetapkan batas inspeksi yang masuk untuk kapasitas, tegangan rangkaian terbuka, resistansi arus searah, dimensi, berat, dan ketertelusuran.
6.3 Mengukur Kinerja Setelah Penuaan
Sel baterai baru mungkin menghasilkan daya yang sangat baik, tetapi platform robot membutuhkan kinerja yang dapat diprediksi dari waktu ke waktu. Evaluasi retensi kapasitas, pertumbuhan resistansi, penurunan tegangan, dan kenaikan suhu setelah siklus pengisian dan pengosongan yang representatif. Kriteria akhir masa pakai harus mencakup kemampuan daya serta kapasitas yang tersisa.
6.4 Memvalidasi Kinerja Suhu Rendah
Robot yang bergerak antara lingkungan dalam ruangan dan luar ruangan dapat mengalami perubahan suhu yang besar. Kondisi dingin meningkatkan resistansi sel dan mengurangi daya yang tersedia. Pengisian daya di bawah suhu yang diizinkan juga dapat menimbulkan risiko pengendapan litium. A larutan baterai suhu rendah, pemanas paket, atau pengunci pengisian daya mungkin diperlukan.
6.5 Tinjau Keamanan, Sertifikasi, dan Ketertelusuran
Paket baterai akhir harus dievaluasi berdasarkan standar dan persyaratan transportasi yang berlaku untuk pasar dan penggunaannya. Pertimbangan penting dapat mencakup UN 38.3, IEC 62133-2, IEC 62619, persyaratan keselamatan fungsional, perlindungan selubung, dan kontrol perubahan yang terdokumentasi. Standar yang berlaku bergantung pada robot akhir, arsitektur baterai, dan pasar sasaran.
Bagian 7: Memilih Antara Sel Silindris, Kantung, dan Prisma
| Format Sel | Kekuatan Khas | Pertimbangan Teknik | Potensi Aplikasi Robot |
|---|---|---|---|
| Sel silinder | Rantai pasokan yang matang, konsistensi mekanis, tata letak kemasan terdistribusi. | Efisiensi pengemasan volumetrik yang lebih rendah dan banyak interkoneksi | Robot humanoid dan robot bergerak dengan dinamika tinggi |
| Sel kantong | Ringan, tipis, dimensi fleksibel | Membutuhkan kontrol kompresi dan toleransi pembengkakan. | Platform dengan keterbatasan ruang atau platform ringan. |
| Sel prismatik | Pemanfaatan ruang tingkat paket yang tinggi dan lebih sedikit interkoneksi | Gradien termal dan pengekangan mekanis memerlukan perhatian. | Robot bergerak berukuran lebih besar dan sistem robot stasioner. |
Konstruksi tanpa meja paling terlihat dalam pengembangan sel silindris, tetapi pemilihan format harus mengikuti batasan mekanis robot, profil daya, metode pendinginan, strategi perawatan, dan volume produksi yang diharapkan.
Kesimpulan
Sel baterai tanpa tabung menawarkan pendekatan struktural yang bermakna untuk tantangan daya dan termal pada robot humanoid. Dengan mendistribusikan pengumpulan arus di sepanjang tepi elektroda, sel baterai ini dapat mengurangi resistansi, membatasi pemanasan lokal, dan meningkatkan respons arus tinggi. Nilainya paling kuat dalam aplikasi dengan beban dinamis berulang dan batasan termal yang ketat.
Ini bukanlah solusi universal. Konsistensi manufaktur, penuaan sel, interkoneksi paket, logika BMS, pendinginan, dan strategi pengisian daya menentukan apakah keunggulan tingkat sel menjadi kinerja robot yang andal. Proses pengembangan yang tepat dimulai dengan siklus kerja robot dan memvalidasi sistem energi lengkap dalam kondisi realistis.
Untuk dukungan terkait tegangan, kapasitas, arus pelepasan, komunikasi, manajemen termal, dan integrasi wadah, diskusikan kebutuhan Anda dengan Large Power melalui kami konsultasi baterai khusus.
FAQ (Pertanyaan Umum)
Apa itu sel baterai tanpa tab?
Sel tanpa tab menggunakan koneksi pengumpulan arus terdistribusi di sepanjang sebagian besar tepi elektroda, alih-alih hanya mengandalkan satu atau beberapa tab konvensional. Jalur arus yang lebih pendek dan lebih lebar dapat mengurangi resistansi dan meningkatkan distribusi panas.
Mengapa sel tanpa tablet cocok untuk robot humanoid?
Robot humanoid menghasilkan beban arus tinggi berulang selama pergerakan dinamis. Resistansi yang lebih rendah dan pengumpulan arus yang lebih seragam dapat mengurangi penurunan tegangan dan pemanasan lokal, sehingga mendukung penyaluran daya yang lebih stabil.
Apakah ponsel tanpa tablet mendukung pengisian daya cepat?
Tidak secara otomatis. Kemampuan pengisian cepat bergantung pada kimia, desain elektroda, perilaku anoda, suhu, status pengisian, batasan BMS, dan kontrol pengisi daya. Tingkat pengosongan yang tinggi tidak boleh dianggap sebagai bukti tingkat pengisian yang sama tingginya.
Apakah sel tanpa tabel dan sel dengan tab penuh itu sama?
Istilah-istilah tersebut sering digunakan untuk struktur pengumpulan arus terdistribusi yang saling terkait erat. "Tabless" adalah istilah pasar yang lebih umum, sementara full-tab, continuous-tab, dan shingled-tab dapat menggambarkan implementasi spesifik. Para insinyur harus meninjau konstruksi aktual dan data pengujian dari pabrikan.
Apa yang harus diuji oleh produsen robot sebelum memilih sel tanpa tabel?
Uji arus pulsa berkelanjutan dan berulang, penurunan tegangan, kenaikan suhu, distribusi resistansi, perilaku suhu rendah, kinerja penuaan, konsistensi sel, dan kerugian interkoneksi tingkat paket. Validasi harus mereproduksi siklus operasi nyata robot.


