

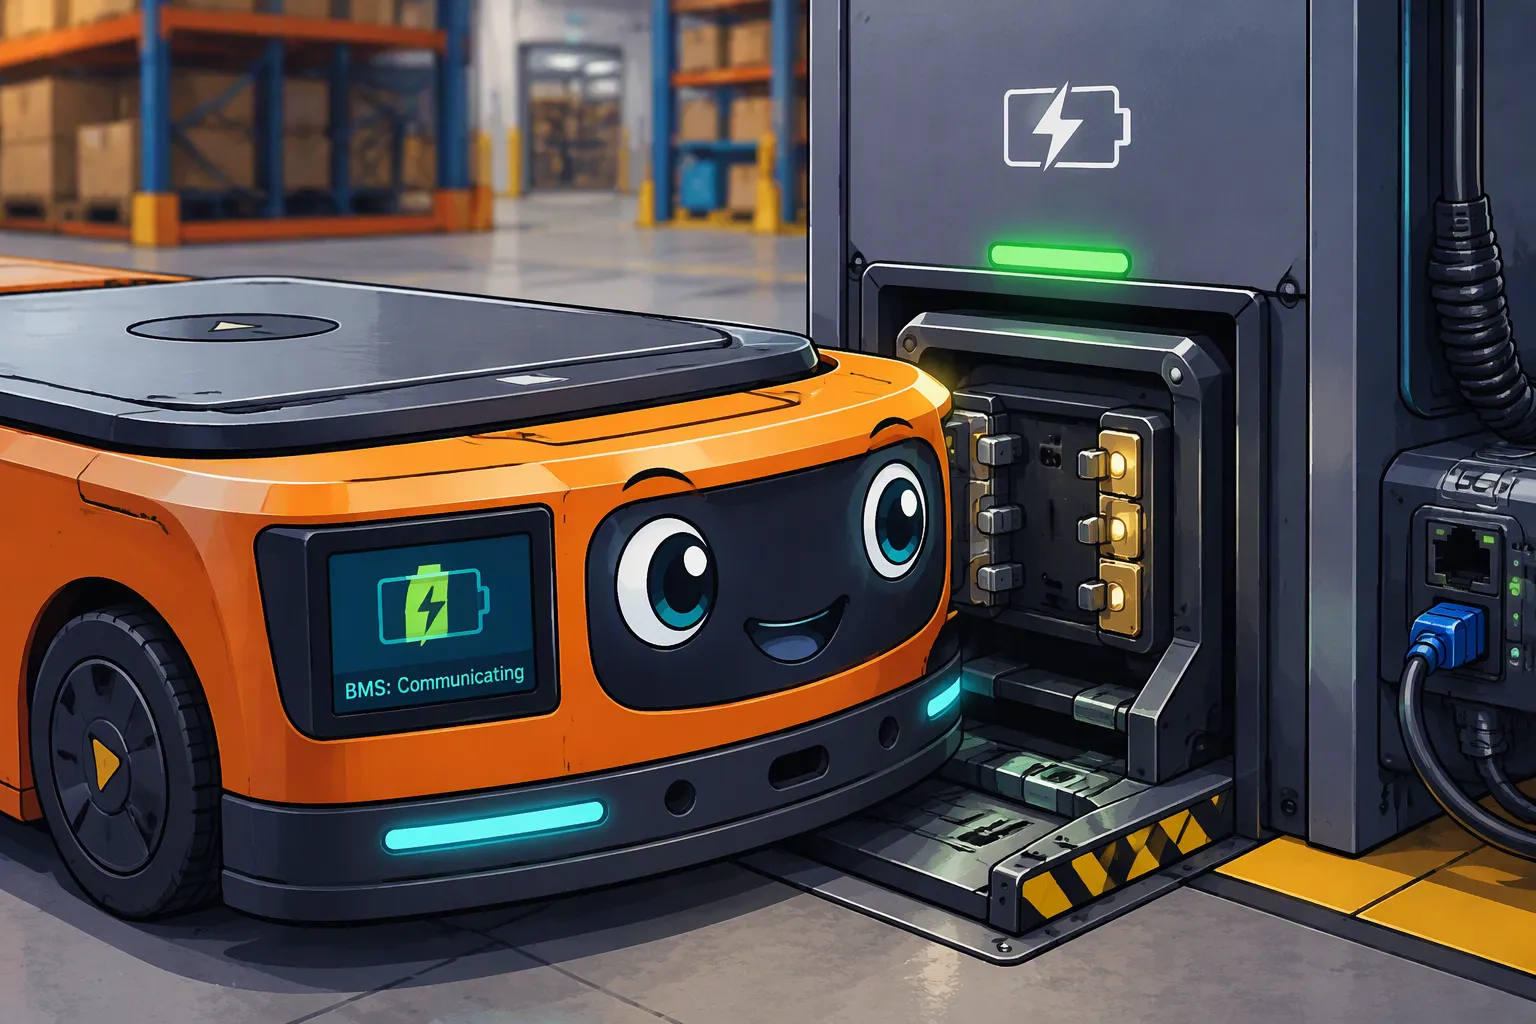
Una ricarica affidabile dei robot mobili autonomi (AMR) richiede che il pacco batterie, il caricabatterie, il controller del robot e il meccanismo di aggancio funzionino come un unico sistema. Un robot può raggiungere la base di aggancio con successo, ma non riuscire a caricarsi perché i contatti sono solo parzialmente innestati, i limiti della batteria vengono interpretati in modo errato o il caricabatterie e il controller non concordano sullo stato di prontezza.
Per i produttori di apparecchiature originali (OEM), l'integrazione inizia con la specifica dell'interfaccia e una sequenza operativa validata. Selezionare un pacco batterie in base alla tensione nominale o scegliere un caricabatterie perché dotato di CAN non è sufficiente. È necessario definire i limiti elettrici, il comportamento della comunicazione, la geometria dei contatti e le risposte ai guasti prima dell'implementazione nella flotta.
Risposta rapida: Allineare l'intera gamma di tensione della batteria e la corrente di carica consentita con il caricabatterie, definire il protocollo applicativo del BMS e il comportamento di timeout, e convalidare le tolleranze di aggancio e il riscaldamento dei contatti. Il caricabatterie regola la carica; il BMS fornisce limiti e protezioni in base alla sua progettazione; il controllore del robot coordina l'aggancio e il movimento. Verificare l'avvio, l'arresto e lo sgancio sicuri in condizioni normali e di guasto.
Punti chiave
Distinguere una docking station che fornisce alimentazione a un caricabatterie di bordo da un caricabatterie esterno collegato direttamente al pacco batterie.
Specificare messaggi, unità di misura, tempistiche e comportamento in caso di errore, non solo hardware CAN o RS485.
Testare i contatti di ricarica in condizioni realistiche di disallineamento, usura, contaminazione e corrente.
Determinare la durata della ricarica di opportunità in base all'energia utilizzabile e alle finestre di ricarica disponibili.
Utilizzare la telemetria per la diagnosi e la pianificazione senza presumere una previsione certa dei guasti.
Parte 1: Nozioni di base sull'integrazione tra batteria AMR e base di ricarica
1.1 Iniziate con il bilancio energetico e l'architettura di ricarica.
Misurare il profilo operativo del robot, inclusi spostamenti, sollevamento, dispositivi elettronici inattivi e carichi ausiliari. Stabilire l'energia utilizzabile della batteria, i requisiti di riserva e le finestre di ricarica. La ricarica di opportunità significa sfruttare i periodi di inattività disponibili per il rifornimento; non implica necessariamente una sessione di 10-20 minuti.
A titolo di esempio, una potenza netta misurata di 500 W in ingresso alla batteria per 12 minuti fornisce circa 100 Wh. Il rifornimento effettivo può essere inferiore quando la corrente di carica diminuisce, si applicano limiti di temperatura o i carichi del robot rimangono attivi. Utilizzare le misurazioni effettuate sul pacco batteria ed evitare di conteggiare due volte le perdite di conversione.
Architettura | Implicazione del controllo |
|---|---|
La docking station alimenta un caricabatterie di bordo | L'alimentazione della docking station deve essere compatibile con i limiti di ingresso del caricabatterie; l'elettronica di bordo regola la ricarica della batteria. |
Il caricabatterie esterno si collega tramite i contatti della docking station. | Il caricabatterie esterno deve essere compatibile con i limiti del pacco batteria e con l'interfaccia di abilitazione o comunicazione definita. |
Docking station con funzionalità di comunicazione | È possibile scambiare informazioni su presenza, prontezza o telemetria, ma la sicurezza dipende dai controlli implementati. |
Una docking station senza bus dati non è necessariamente priva di controllo. Il rilevamento hardware, i sistemi di interblocco e un caricabatterie di bordo dedicato possono costituire un'architettura valida. Al contrario, un collegamento di comunicazione non garantisce di per sé la compatibilità elettrica o una funzionalità certificata in termini di sicurezza.
1.2 Allineare la precisione della navigazione alla geometria del contatto
Definire le tolleranze di attracco laterali, longitudinali, verticali e angolari. Includere le variazioni del pavimento, la deflessione dovuta al carico utile e la ripetibilità della navigazione. La conformità del contatto, la profondità di innesto e la forza devono mantenere una connessione qualificata nell'area consentita senza danneggiare il robot o la piattaforma di attracco.
La pulizia dei contatti può aiutare a gestire alcune contaminazioni superficiali, ma non elimina la necessità di pulizia o ispezione. Specificare il materiale dei contatti, la placcatura, la riduzione di corrente, i criteri di ritenzione e sostituzione in base ai dati forniti dal fornitore. Evitare che le forze di allineamento agiscano sui terminali elettrici non supportati.
Parte 2: Ricarica in corrente continua e comunicazione con il BMS
2.1 Coordinamento della regolazione del caricabatterie e della protezione della batteria
Il caricabatterie controlla la corrente e la tensione normali. A BMS può comunicare i limiti di carica consentiti e inibire la carica quando le condizioni non sono idonee. La disconnessione della protezione è normalmente una risposta a un guasto, non il metodo di routine per interrompere ogni carica.
Molti sistemi agli ioni di litio utilizzano un profilo a corrente costante/tensione costante specifico per ogni cella, con recupero a corrente ridotta solo quando consentito e in presenza di criteri di terminazione adeguati. Non applicare una carica di mantenimento indefinita o un recupero arbitrario a un pacco batterie eccessivamente scaricato. Le impostazioni normali devono corrispondere esattamente alle specifiche delle celle e del pacco batterie.
Non bisogna confondere il precondizionamento a bassa corrente delle celle con la precarica della capacità del sistema prima della chiusura di un percorso di alimentazione. Quest'ultima risolve il problema della corrente di spunto e potrebbe richiedere una resistenza, una commutazione controllata o un'altra soluzione ingegnerizzata. Un semplice handshake software non limita la corrente di spunto né rileva tutti i guasti elettrici.
2.2 Definizione del protocollo applicativo e della macchina a stati
CAN e RS485 specificano livelli di interfaccia differenti e non rendono due prodotti interoperabili. Concordare gli identificatori dei messaggi, la scalatura, le unità di misura, l'ordine dei byte, gli intervalli di aggiornamento, i controlli e la compatibilità del firmware. Documentare l'abilitazione della carica, i limiti di corrente e tensione, lo stato della temperatura, i guasti e i segnali di prontezza, ove utilizzati.
Regione / Stato | Decisione progettuale richiesta |
|---|---|
Approccio e rilevamento | Come vengono stabiliti la presenza del robot e l'allineamento consentito |
qualificazione combinata | Quali controlli di contatto, polarità ed elettrici supporta effettivamente l'hardware |
Pronto per la ricarica | Quale controller concede l'autorizzazione e come si ottengono i limiti validi |
ricarica | Aggiornamento della rampa di corrente, della regolazione della tensione, del controllo termico e dei limiti |
Fermarsi e sganciare | Come viene ridotta la corrente, l'alimentazione viene isolata dove necessario e il rilascio viene confermato |
Guasto | Risposta sicura, allarme, limiti di tentativi e ripristino autorizzato |
Specificare un comportamento sicuro per dati mancanti, obsoleti, non plausibili o contraddittori. Un caricabatterie non deve continuare indefinitamente a utilizzare una vecchia richiesta di corrente elevata dopo un errore di comunicazione. Selezionare i tempi di risposta e le condizioni di fallback tramite l'analisi del rischio di sistema anziché un timeout generico.
Evitare movimenti che potrebbero separare i contatti percorsi da corrente, a meno che l'interfaccia non sia specificamente progettata e validata per tale scopo. Coordinare la richiesta di arresto e la risposta elettrica prima dello sgancio. Mantenere le necessarie funzioni di protezione indipendenti dalla disponibilità della rete della flotta.
Parte 3: Interfacce meccaniche per cicli di lavoro ripetuti
3.1 Resistenza al contatto, riscaldamento e usura
Valutare l'intero percorso di carica: contatti, cavo, terminali, dispositivi di commutazione e connessioni. Il riscaldamento resistivo aumenta con il quadrato della corrente. A titolo di esempio, una resistenza di connessione totale di 5 mΩ dissipa 2 W a 20 A. Questo esempio non rappresenta un limite accettabile di temperatura o resistenza.
Misurare la caduta di tensione e la temperatura locale in condizioni rappresentative di corrente di carica, disallineamento e invecchiamento dei contatti. Includere ripetuti attracchi, vibrazioni e contaminazione appropriati al sito. Definire i limiti di accettazione e gli intervalli di ispezione in base ai test e alle linee guida del fornitore.
Un BMS per pacchi batteria non misura automaticamente la resistenza dei contatti di aggancio. Il rilevamento potrebbe richiedere misurazioni di tensione su entrambi i lati, sensori di temperatura dei contatti o diagnostica dedicata. È importante identificare la copertura dei sensori e i punti ciechi, anziché promettere che il monitoraggio della temperatura delle celle protegga ogni connessione.
3.2 Protezione ambientale e accesso ai servizi
Gli ambienti interni degli stabilimenti, le celle frigorifere e i siti esterni presentano esigenze diverse. Valutare la presenza di polvere, detriti conduttivi, umidità, prodotti chimici per la pulizia e condensa, ove applicabile. Definire il grado di protezione richiesto per il corretto assemblaggio e collegamento; la classificazione dell'involucro non copre automaticamente i contatti di carica esposti.
Le guarnizioni e le membrane di ventilazione devono essere selezionate e validate per l'installazione. Una valvola di sfiato può contribuire all'equalizzazione della pressione, ma non garantisce l'assenza di condensa o corrosione. Verificare la temperatura dell'involucro e il riscaldamento di contatto con il flusso d'aria effettivo e le condizioni ambientali previste.
Garantire l'accesso per pulire o sostituire in sicurezza i componenti soggetti a usura. Includere istruzioni e criteri di isolamento per contatti danneggiati, terminali allentati e guarnizioni deteriorate. Una flotta in funzione continua necessita comunque di manutenzione programmata e di un metodo sicuro per mettere fuori uso una banchina di carico.
Parte 4: Telemetria della flotta, sicurezza e convalida OEM
4.1 Utilizzare la telemetria per separare i problemi energetici dai problemi di attracco.
Registrare l'orario di arrivo, i tentativi di attracco, le transizioni di abilitazione alla ricarica, lo stato di carica della batteria, la corrente e la tensione misurate, i motivi di limitazione, la temperatura e i guasti. Distinguere il tempo di coda, il tempo di allineamento, il tempo di ricarica attiva e il trasferimento di energia completato. Un robot che occupa una docking station non sta necessariamente ricevendo alimentazione.
Correlare i timestamp del robot, del BMS e del caricabatterie per diagnosticare riavvii ripetuti o bassa potenza di carica. Una stima elevata dello stato di carica non può sostituire la conferma della carica misurata. Convalidare l'accuratezza dello stato di carica e la logica di riserva con l'invecchiamento della batteria.
La telemetria può supportare la pianificazione della manutenzione se collegata a soglie prestabilite e trend validati. Non si può pretendere di fornire una previsione universale dei guasti a 90 giorni o una previsione garantita della fine del ciclo di vita. È necessario definire cosa le misurazioni disponibili possono effettivamente rilevare e valutare sia i falsi allarmi che i guasti non rilevati.
Scegliere la composizione chimica in base a massa, energia utilizzabile, capacità di accettazione della carica, temperatura e durata. LiFePO4, NMC e LTO presentano ciascuna dei compromessi, ma il nome della composizione chimica non stabilisce una durata fissa del ciclo di vita o una durata di carica garantita. Qualificare le celle scelte in base al ciclo di lavoro previsto.
4.2 Convalidare insieme batteria, caricabatterie e robot
Per le batterie al litio industriali applicabili, IEC 62619 affronta i requisiti e i test di sicurezza. ISO-3691 4 Il documento si riferisce ai carrelli elevatori industriali a guida autonoma e ai relativi sistemi, inclusi i sistemi AMR applicabili. Confermare le edizioni pertinenti, l'adozione regionale e l'ambito del prodotto con il team di conformità responsabile. Nessuna delle due normative da sola approva un'intera installazione di ricarica.
Determinare i requisiti di sicurezza elettrica, compatibilità elettromagnetica e installazione del caricabatterie per il mercato di destinazione. I riepiloghi dei test di trasporto e dei test della batteria sono separati dall'approvazione dell'integrazione in uso. documentazione di prova che identifica la configurazione fornita e i suoi limiti.
Convalidare la normale ricarica, gli stati della batteria consentiti (bassi e alti), i limiti relativi alla temperatura, i guasti di aggancio, il rimbalzo dei contatti, la perdita di comunicazione, l'interruzione della rete elettrica e lo sgancio controllato. Verificare i transitori del percorso di alimentazione e la carica della capacità del sistema, ove pertinente. Eseguire test di guasto pericolosi con personale qualificato e strutture adeguate.
Richiedete ai fornitori disegni dell'interfaccia, specifiche di ricarica, documentazione del protocollo applicativo, versioni del firmware e piano di gestione delle modifiche concordato. Large Power può supportare integrazione della batteria del robot in base a questi requisiti. Fornire il modello del caricabatterie, l'interfaccia di aggancio, i carichi del robot e il ciclo di lavoro quando si richiede un soluzione batteria personalizzata.
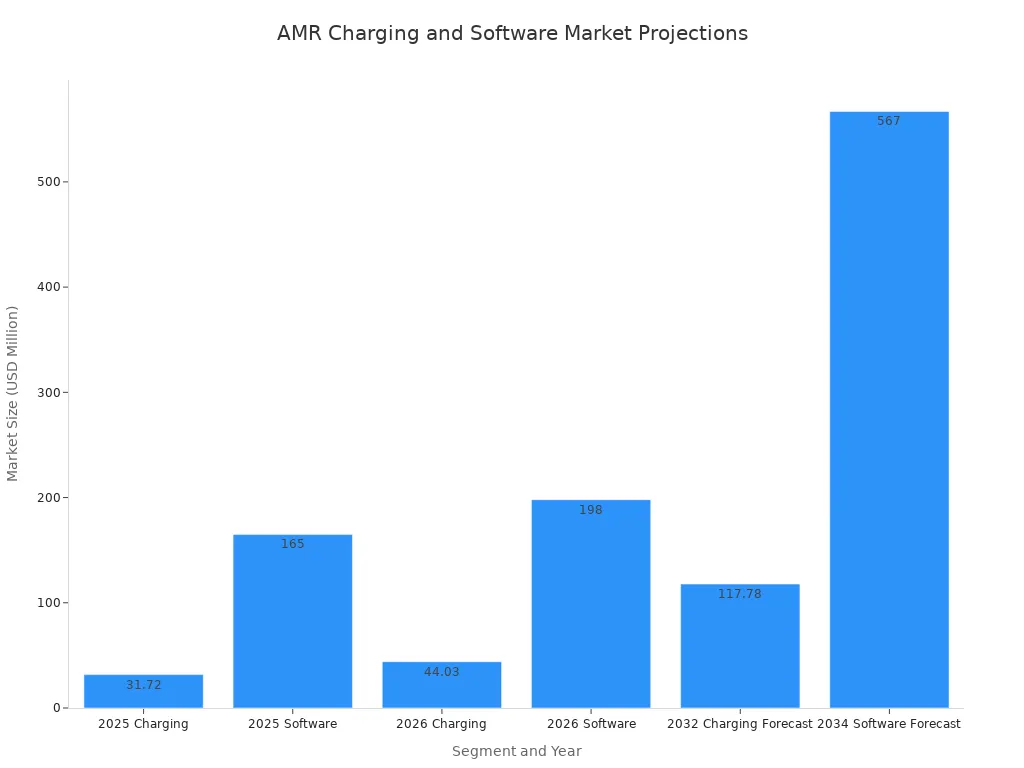
Le proiezioni di mercato riportate nel grafico allegato forniscono solo un contesto di base. Non stabiliscono requisiti ingegneristici né prevedono le prestazioni di uno specifico sistema di ricarica; si consiglia di verificare le fonti originali delle previsioni prima di utilizzare i dati per decisioni commerciali.
Una ricarica affidabile deriva da responsabilità ben definite e interfacce verificate. Approvare il pacco batteria, il caricabatterie e la base di ricarica come un sistema coordinato, quindi controllare le modifiche a contatti, celle, firmware e impostazioni di ricarica in modo che la produzione rimanga coerente con il progetto validato.
FAQ
Ogni caricabatterie AMR necessita di comunicazione diretta con il BMS?
No. Alcune architetture utilizzano un caricabatterie integrato con controlli hardware definiti. Laddove sia richiesta una comunicazione diretta, specificare il protocollo applicativo, i limiti e il comportamento in caso di errore. Il progetto deve rimanere sicuro anche quando il collegamento non è disponibile.
Una stretta di mano riuscita dimostra che i contatti sono sicuri?
No. Conferma solo le condizioni che l'implementazione effettivamente verifica. L'innesto dei contatti, la capacità di corrente e il riscaldamento richiedono una validazione meccanica ed elettrica. Il rilevamento della resistenza o del surriscaldamento locale potrebbe richiedere sensori aggiuntivi.
Quanto dovrebbe durare la ricarica di opportunità?
Calcolalo in base all'energia da ricaricare, alla potenza di carica disponibile sul lato batteria e alle finestre operative. Considera la riduzione graduale della carica, i limiti di temperatura, i carichi del robot e la disponibilità del caricabatterie. Non esiste una durata fissa adatta a tutti gli AMR.
È possibile collegare prodotti CAN o RS485 senza ulteriore configurazione?
No. La corrispondenza delle interfacce elettriche è solo il punto di partenza. Le definizioni dei messaggi, le temporizzazioni, le unità di misura, gli indirizzamenti e le risposte ai guasti devono essere compatibili e testati.
Cosa dovrebbe succedere se la comunicazione si interrompe durante la ricarica?
Il sistema deve attivare il comportamento di fallback o di arresto validato entro il tempo specificato. Definire la gestione dei limiti obsoleti, degli allarmi, dei tentativi e del ripristino. Non dare per scontato che continuare con l'ultima richiesta sia sicuro.
Quali test sono importanti prima del dispiegamento della flotta?
Verificare il comportamento di carica del sistema assemblato, la temperatura dei contatti, il disallineamento consentito, l'usura, l'esposizione ambientale e le risposte ai guasti. Testare l'arresto ordinato della corrente prima di scollegare il dispositivo e confermare che la telemetria distingua l'aggancio dal trasferimento effettivo di energia.


