

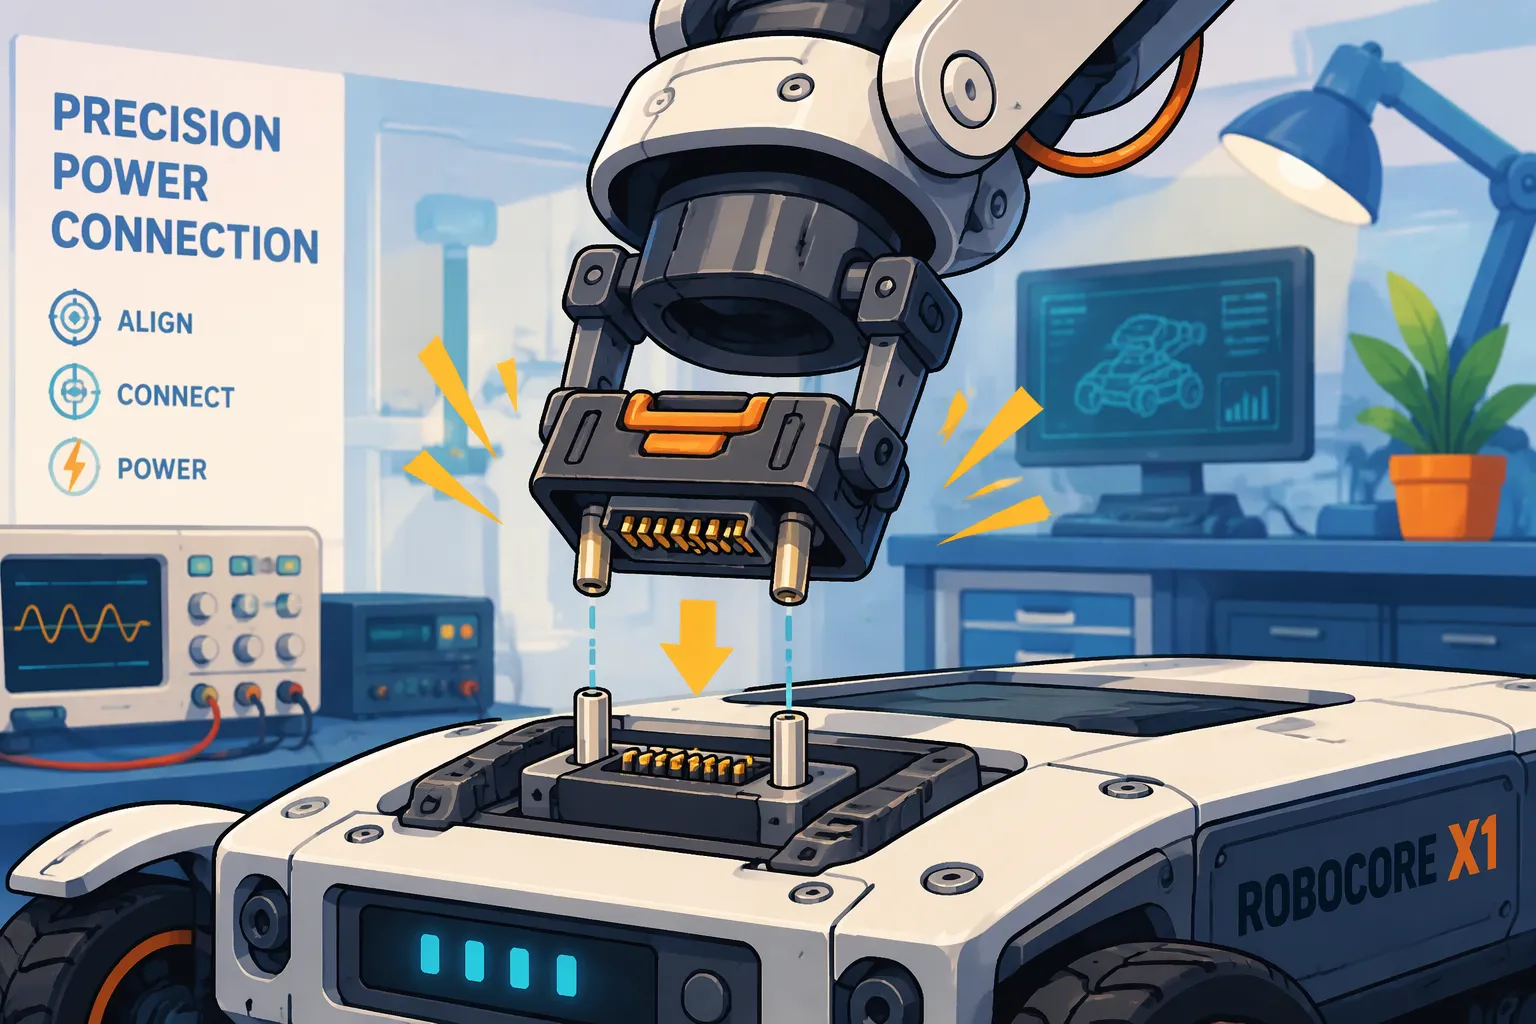
Risposta rapida: specificare un connettore a accoppiamento cieco utilizzando gli offset di aggancio peggiori del robot, la sequenza di contatto richiesta e i cicli di accoppiamento previsti. Convalidare tali requisiti nelle guide, nel fermo e nell'involucro effettivi. Se il pacco può essere collegato mentre è alimentato, verificare separatamente l'inserimento parziale e il comportamento di abilitazione dell'alimentazione dell'host.
Un connettore a innesto cieco è un'interfaccia spina-presa progettata per la connessione quando le superfici di accoppiamento non possono essere viste o allineate a mano.
Questo articolo considera l'allineamento, la sequenza di contatto e la durata dell'accoppiamento come variabili di progettazione interconnesse per i pacchi batteria al litio, non come specifiche separate. Ogni sezione principale si conclude con l'idoneità all'applicazione, la conformità e il costo. L'attenzione rimane focalizzata sulla tolleranza di aggancio specifica per il robot, sull'inserimento parziale e sulla validazione, piuttosto che su un'interfaccia generica per pacchi batteria rimovibili.
Punti chiave
Le guide e i supporti flottanti correggono piccoli disallineamenti, ma è necessario misurare l'effettiva tolleranza complessiva.
I pin di diversa lunghezza determinano l'ordine in cui vengono effettuati i contatti: prima la massa, poi l'alimentazione e infine il segnale, in modo che la connessione a caldo rimanga sicura.
Eseguire un test di inserimento parziale per verificare che non vi sia flusso di corrente e che non si verifichino arresti anomali del BMS quando l'aggancio si interrompe a metà.
Assicurati che la durata del connettore sia compatibile con la chimica della tua batteria: le batterie LiFePO4 richiedono un numero di cicli di carica/scarica più elevato rispetto alle batterie NMC.
Verifica i connettori utilizzando il tuo dispositivo di aggancio e un test del ciclo di lavoro, non limitandoti ai valori nominali riportati nelle schede tecniche.
Parte 1: Allineamento nei connettori per batterie a innesto cieco per robot
1.1 Caratteristiche della guida e supporti per galleggianti
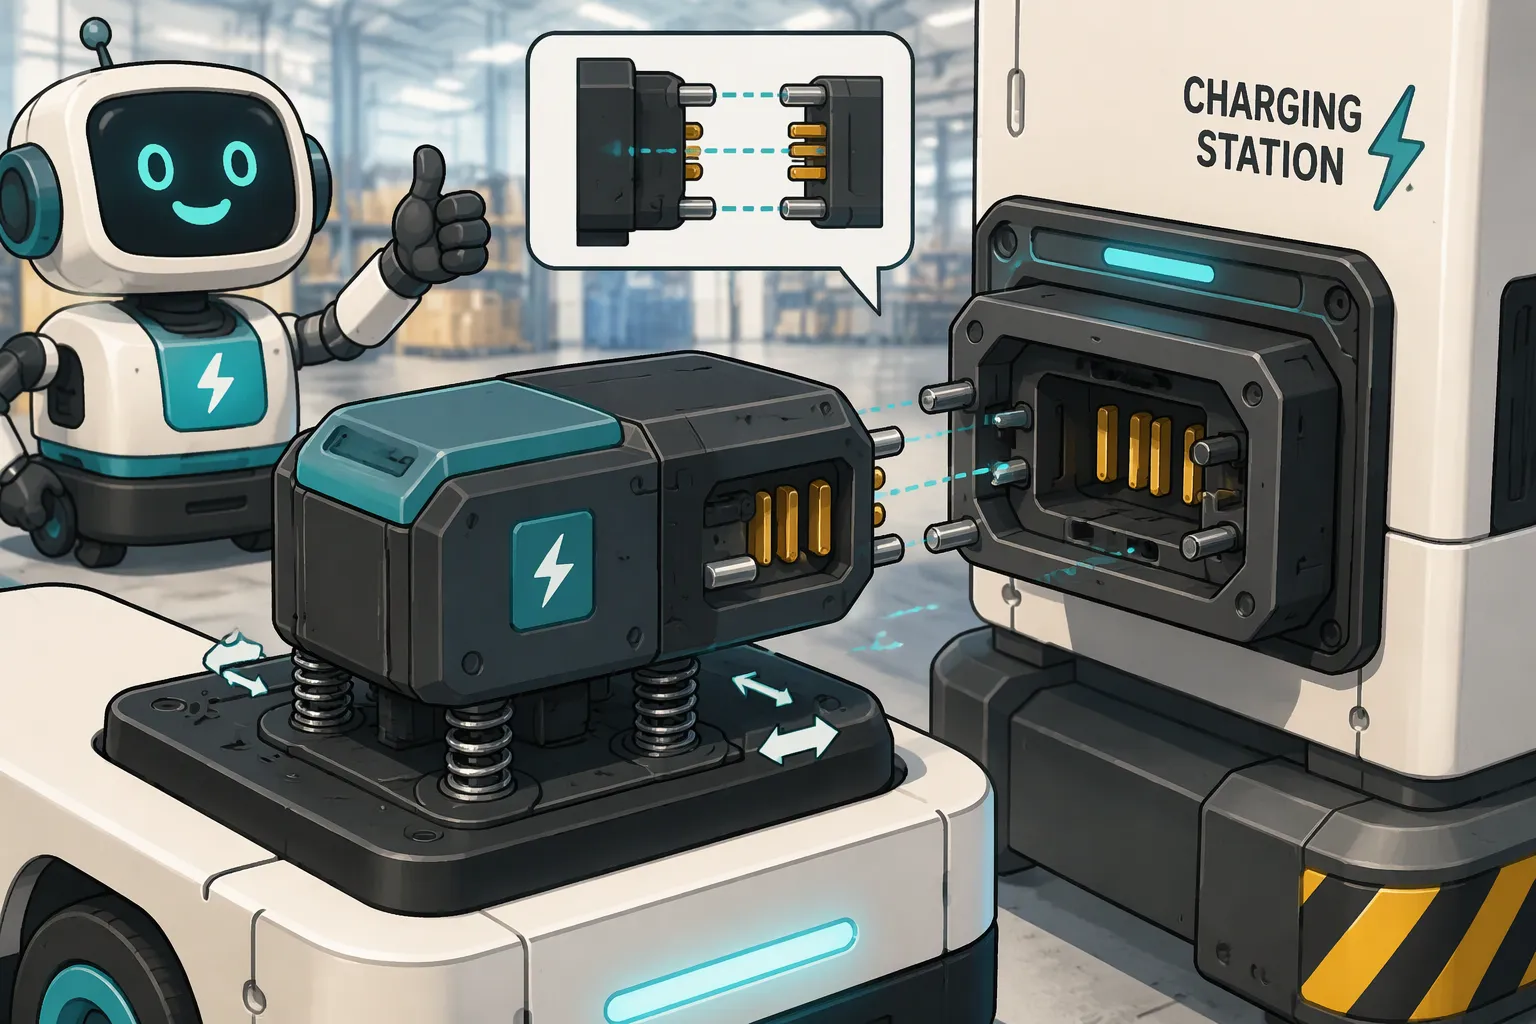
L'allineamento inizia prima ancora che le superfici entrino in contatto. Smussi e rampe di avvicinamento sulla spina e sulla presa guidano le due metà man mano che si avvicinano. Un ampio raccordo trasforma un grande spostamento laterale in un piccolo movimento correttivo. I perni e le scanalature di guida entrano in gioco una volta che le superfici sono vicine. Queste caratteristiche assorbono prima l'errore angolare, poi l'errore laterale, e centrano l'interfaccia prima che i perni si innestino.
I connettori flottanti aggiungono un secondo livello di correzione. Il corpo del connettore si monta su una base a molla o scorrevole. Questa base si muove di pochi decimi di millimetro in qualsiasi direzione, consentendo al connettore di agganciarsi correttamente. I connettori flottanti sono ideali per spazi ristretti, come ad esempio un pacco batterie nascosto dietro il pannello posteriore di un robot. La corsa del flottante deve essere maggiore del disallineamento residuo dovuto all'aggancio. In caso contrario, il connettore tocca il fondo e le guide sopportano l'intero carico.
Le stazioni di ricarica per AMR e AGV nei magazzini dipendono quotidianamente da questa combinazione. Un veicolo della flotta si aggancia alla stazione di ricarica con una precisione centimetrica e le guide colmano lo spazio rimanente. I robot per i servizi medici necessitano di un aggancio più delicato, poiché un arresto brusco può compromettere il carico utile. Le unità di pattugliamento per la sicurezza si agganciano all'esterno, dove la dilatazione termica sposta il supporto durante il giorno. L'interfaccia di aggancio cieco robotizzata della NASA mostra lo stesso principio su scala più ampia: un braccio robotico posiziona le due metà e l'interfaccia completa la connessione strutturale ed elettrica senza l'intervento umano.
1.2 Verifica dell'accumulo delle tolleranze e convalida dell'aggancio
L'errore di allineamento si accumula su tre componenti: il telaio del robot, il pacco batterie e il supporto del connettore. Ogni parte ha la propria tolleranza dimensionale e ogni giunto contribuisce all'accumulo. La maggior parte dei connettori a accoppiamento cieco richiede comunque tolleranze di allineamento relativamente strette, anche con supporti flottanti. Una tolleranza del telaio troppo ampia può esaurire l'intero margine di flottaggio prima che il connettore rilevi un qualsiasi errore.
La validazione deve misurare la pila reale, non quella nominale. Gli ingegneri devono costruire il dispositivo di aggancio, montare il pacco batterie effettivo e registrare lo spostamento laterale e angolare al primo contatto per numerosi cicli di avvicinamento. Questo test mette in luce il caso peggiore, in cui l'abbassamento del telaio, l'abbassamento del pacco batterie e l'errore di montaggio si allineano nella stessa direzione.
La scelta tra design con allineamento stretto o lasco dipende dall'applicazione. I pacchi batteria LiFePO4 sono adatti per flotte con cicli di aggancio elevati, dove un allineamento ripetibile protegge la durata dei contatti per migliaia di accoppiamenti. I pacchi batteria NMC sono adatti per piattaforme ad alta densità energetica, dove la massa e la rigidità del pacco influenzano la configurazione. La conformità è fondamentale: la norma IEC 62133-2 disciplina la sicurezza delle celle e delle batterie secondarie al litio nelle applicazioni portatili, la UL 2054 riguarda i pacchi batteria per uso domestico e commerciale e la ISO 3691-4 si occupa dei carrelli elevatori a guida autonoma e dei relativi sistemi. Un allineamento più stretto comporta costi maggiori in termini di lavorazione e precisione degli utensili. Un allineamento lasco consente di risparmiare sui costi, ma sposta lo stress sui contatti e sulle guide. Il giusto equilibrio dipende dalla ripetibilità dell'aggancio, dalle dimensioni della flotta e dall'accessibilità per l'assistenza.
Parte 2: Sequenza dei contatti per un trasferimento di potenza sicuro
2.1 Perni sfalsati e sicurezza per l'inserimento a caldo
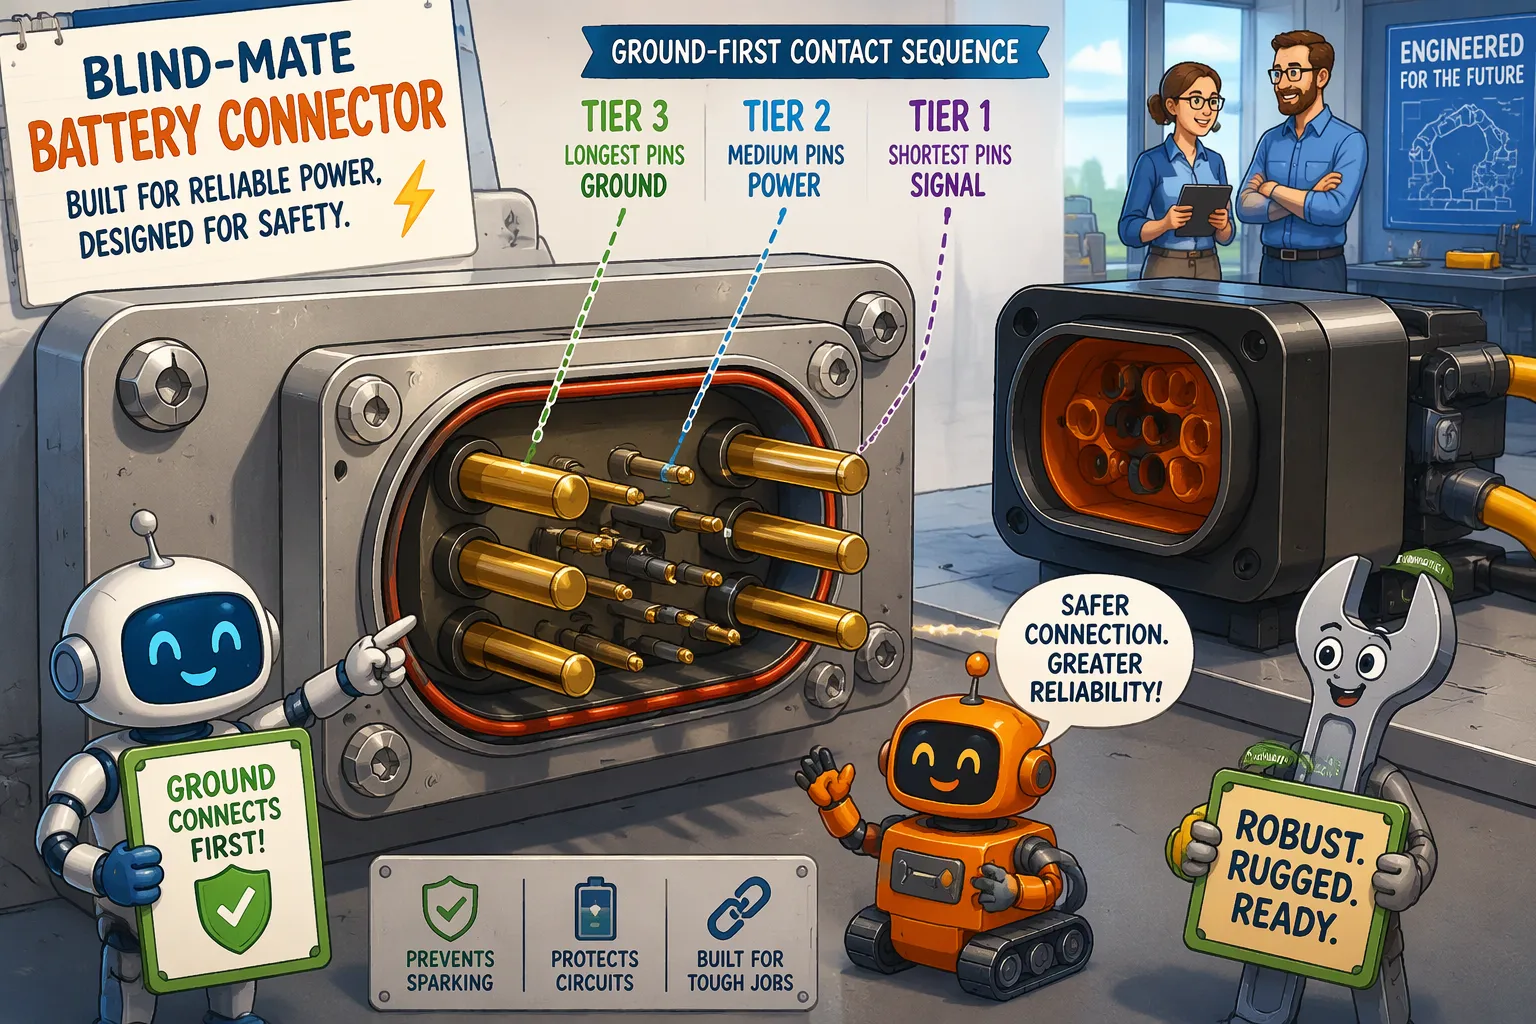
La sequenza di contatto è uno schema meccanico integrato nella lunghezza dei pin. Una configurazione tipica utilizza tre livelli. I pin di pre-contatto sono i più lunghi e si toccano per primi; trasportano la massa e il segnale di basso livello in modo che il pacco batterie e il robot condividano un riferimento prima che scorra corrente. I pin di alimentazione principali si trovano nel livello intermedio e chiudono il percorso ad alta corrente. I pin di post-contatto sono i più corti e si chiudono per ultimi; trasportano linee di stato, abilitazione o interblocco che comunicano al sistema che l'accoppiamento è completato.
Gli ingegneri dovrebbero verificare quest'ordine sul connettore stesso, non darlo per scontato. La lunghezza dei pin varia a seconda della serie e alcuni progetti invertono i livelli o posizionano i pin di segnale in un alloggiamento separato. Anche l'accoppiamento cieco e l'inserimento sotto tensione sono problemi distinti. Un connettore può guidarsi perfettamente in fase di accoppiamento e generare comunque un arco elettrico se i pin di alimentazione si chiudono prima della messa a terra.
La sicurezza dell'hot-plug dipende da quell'ordine di messa a terra. Quando un robot si aggancia con il pacco alimentato, il pin di terra di pre-contatto equalizza il potenziale prima che i pin di alimentazione si incontrino. Questo passaggio limita la formazione di archi elettrici sui contatti di alimentazione e controlla la corrente di spunto che fluisce nella capacità di ingresso del pacco. Senza di esso, un rapido aumento di tensione può attivare il sistema di gestione della batteria per sovracorrente o cortocircuito, e l'aggancio fallisce anche se l'accoppiamento meccanico è riuscito. La stessa logica funziona al contrario durante lo sgancio: la messa a terra deve interrompersi per ultima, quindi la linea di abilitazione si interrompe per prima e il sistema interrompe il percorso di alimentazione in modo pulito. Un BMS che registra un guasto in caso di arco elettrico manterrà il pacco offline fino a un ripristino di servizio, che è costoso in una flotta. I progettisti che desiderano informazioni sulle soglie di protezione possono consultare Principi fondamentali di BMS e PCM.
2.2 Inserimento parziale e verifica della sequenza
A volte un robot si ferma a metà dell'attracco. Il motore si blocca, un ostacolo impedisce l'avvicinamento oppure il sistema di attracco perde l'allineamento all'ultimo centimetro. In questa situazione, i pin di precontatto possono toccarsi mentre i pin di alimentazione rimangono aperti. Il modulo rileva la massa e il segnale, ma non il percorso principale, e il robot interpreta l'attracco come incompleto.
Una buona progettazione della sequenza trasforma quello stato in un segnale rilevabile. La linea di abilitazione post-contatto rimane aperta fino al completo inserimento, in modo che il controllore del robot veda "non pronto" e possa ritrarre e riprovare. Alcuni progetti aggiungono un pin dedicato di rilevamento dell'accoppiamento al livello più corto per lo stesso scopo. La verifica deve essere eseguita durante il test del dispositivo di aggancio: gli ingegneri dovrebbero comandare un avvicinamento parziale, mantenere la posizione e confermare che non vi siano flussi di corrente e nessun blocco di errore del BMS.
L'adeguatezza all'applicazione determina il numero di pin. I pacchi batteria LiFePO4 utilizzati nei magazzini, nei robot mobili autonomi (AMR) e nei veicoli a guida automatica (AGV), beneficiano di una sequenza completa con linee di abilitazione e termistore, poiché migliaia di eventi di attracco moltiplicano il rischio di un singolo collegamento errato. I pacchi NMC impiegati in piattaforme mediche o di sicurezza ad alta densità energetica spesso necessitano delle stesse linee per il monitoraggio termico. I pacchi LCO e LMO sono meno comuni nei robot di attracco, dove la durata del ciclo di vita e il margine termico sono più importanti. La conformità segue lo standard del pacco batteria: IEC 62133-2 e UL 2054 riguardano la batteria, mentre ISO 3691-4 riguarda il sistema del carrello a guida automatica. L'aggiunta di pin di segnale aumenta il costo del connettore e la forza di inserimento, pertanto i design di sola alimentazione sono adatti a docking a bassa tensione e basso numero di cicli, dove il BMS gestisce autonomamente la corrente di spunto.
Parte 3: Durata di accoppiamento dei connettori per batterie a accoppiamento cieco per robot
3.1 Test di ciclo e meccanismi di degradazione
I conteggi dei cicli riportati nelle schede tecniche derivano da test in ambiente pulito. I cicli di lavoro reali dei robot includono polvere, vibrazioni e accoppiamenti parziali. Gli ingegneri dovrebbero testare la durata dell'accoppiamento utilizzando il movimento di aggancio effettivo, non una corsa rettilinea in laboratorio. Diversi standard guidano questo tipo di test:
La norma IEC 60512 fornisce metodi di prova per la resistenza di contatto e l'aumento di temperatura.
La norma IEC 61984 definisce i criteri di sicurezza e di resistenza meccanica dei connettori.
La norma UL 1977 riguarda i connettori per componenti di dati, segnali e alimentazione in Nord America.
La norma CSA C22.2 n. 182.3 riguarda la sicurezza e la costruzione dei connettori.
Quattro meccanismi causano il degrado. L'usura da contatto rimuove materiale in corrispondenza di ciascun contatto. La corrosione da sfregamento forma pellicole di ossido a basse ampiezze di vibrazione, con conseguente aumento della resistenza. L'usura della placcatura espone la lega di base, che si corrode più rapidamente. La deriva della forza di inserimento indica che la geometria del contatto è cambiata. Un connettore a innesto cieco a cassetto, progettato per 500-2,000 cicli, come riportato da Anern, mostra quanto possa essere ampia questa variabilità.
3.2 Placcatura, materiali e durata di vita
La scelta del rivestimento deve essere commisurata al numero di cicli, non alla corrente nominale. Secondo Sybusbar, la stagnatura richiede una passata di 1.5-2.5 mm con forza moderata per rompere l'ossido. Questa passata è adatta per l'accesso di manutenzione, ma poco adatta a una stazione di commutazione ad alta frequenza. L'oro tollera passate più lunghe e resiste all'usura da sfregamento, ma l'oro su un contatto di potenza ad alta corrente ha un costo eccessivo; i progettisti lo riservano ai pin di segnale nello stesso involucro.
La durata di vita stimata dovrebbe essere correlata alla composizione chimica delle celle. I pacchi batteria al LiFePO4 con cicli di carica/scarica da 2,000 a 5,000 cicli giustificano un connettore con una durata di carica/scarica corrispondente. I pacchi batteria NMC con cicli di carica/scarica da 500 a 1,000 cicli richiedono meno. Questi sono intervalli di riferimento a livello di singola cella, non garanzie per l'intero pacco batteria.
L'idoneità all'applicazione, la conformità e il costo per accoppiamento affidabile sono i fattori decisivi. La norma IEC 60529 si applica quando l'involucro necessita di un grado di protezione IP, che deve corrispondere a quello del sistema assemblato. La norma IEC 60664-1 fornisce indicazioni sul coordinamento dell'isolamento. Validare i candidati con un proprio dispositivo di aggancio e test del ciclo di lavoro.
Allineamento, sequenza di contatto e durata dell'accoppiamento costituiscono un unico sistema di progettazione. I supporti flottanti più laschi facilitano l'aggancio ma sollecitano i contatti. I pin di precontatto più lunghi migliorano la sicurezza dell'hot-plug ma aumentano la forza di inserimento. Amphenol LTW classifica il suo connettore intercambiabile con un flottante X/Y di più o meno 1.5 mm e IP67 sia in stato accoppiato che non accoppiato, il che dimostra come i valori di flottante pubblicati si riferiscano a un solo asse.
Una checklist di selezione dovrebbe includere la tolleranza di aggancio, la corrente e la tensione continue, le esigenze di segnale, i requisiti di hot-plug, il numero di cicli previsto, il grado di protezione contro l'ingresso di agenti esterni, la conformità agli standard e il costo per accoppiamento affidabile. La guida all'acquisto di Alibaba suggerisce di puntare ad almeno 5,000 cicli nominali e di pianificare la sostituzione del connettore ogni 18-36 mesi.
Convalida i connettori per batterie Blind-Mate candidati per robot con il tuo dispositivo di aggancio e test del ciclo di lavoro. I soli valori di ciclo riportati nella scheda tecnica non sono sufficienti per prevedere le prestazioni dell'intera flotta.
FAQ
Un connettore a innesto cieco elimina la necessità di un allineamento preciso della docking station?
No. Le guide e i supporti flottanti correggono solo piccoli disallineamenti. La maggior parte dei connettori a accoppiamento cieco richiede comunque tolleranze di allineamento piuttosto strette. La corsa flottante deve essere maggiore del disallineamento residuo dovuto all'aggancio. Gli ingegneri dovrebbero misurare l'effettiva somma delle tolleranze tra chassis, modulo e supporto prima di fidarsi di un valore di flottante pubblicato.
Un robot può collegare a caldo un pacco batterie al litio in sicurezza senza un connettore sequenziale?
La sicurezza dell'hot-plug dipende dall'ordine effettivo dei contatti, non dall'etichetta del connettore. Una sequenza con messa a terra per prima limita la formazione di archi elettrici e la corrente di spunto. Una sequenza con alimentazione per prima può attivare la protezione da sovracorrente del BMS anche quando l'accoppiamento meccanico appare pulito. I tecnici dovrebbero verificare la disposizione dei pin sul componente reale ed eseguire un test di inserimento sotto tensione.
Cosa succede quando un robot si ferma a metà della manovra di attracco?
I pin di pre-contatto possono toccarsi mentre i pin di alimentazione rimangono aperti. Un'interfaccia ben progettata utilizza il pin di abilitazione o di rilevamento dell'accoppiamento più corto per segnalare un accoppiamento incompleto. Il controller quindi rileva "non pronto", si ritrae e riprova. Il test del dispositivo di attracco dovrebbe comandare un avvicinamento parziale e confermare che non vi sia flusso di corrente e nessun blocco di errore del BMS.
Per quanti cicli di accoppiamento deve essere progettato un connettore per batteria robot?
La durata nominale deve corrispondere al ciclo di utilizzo del pacco batterie. I pacchi batterie LiFePO4 utilizzati in flotte con cicli di carica/scarica da 2,000 a 5,000 cicli giustificano un connettore con una durata simile. I pacchi batterie NMC utilizzati in piattaforme con cicli di carica/scarica da 500 a 1,000 cicli richiedono meno. Questi sono intervalli di riferimento a livello di singola cella, non garanzie per il pacco batterie. Una guida all'acquisto citata in precedenza suggerisce di puntare ad almeno 5,000 cicli nominali per le stazioni di ricarica ad alto utilizzo.
Quali norme si applicano ai connettori a innesto cieco per batterie sui robot?
La norma IEC 60512 disciplina i metodi di prova per la resistenza di contatto e l'aumento di temperatura. La norma IEC 61984 definisce i criteri di sicurezza e resistenza meccanica dei connettori. Le norme UL 1977 e CSA C22.2 n. 182.3 regolano i connettori dei componenti in Nord America. La sicurezza dei pacchi batteria è conforme alle norme IEC 62133-2 e UL 2054. I camion a guida autonoma rientrano nella norma ISO 3691-4, mentre il grado di protezione contro l'ingresso di agenti esterni è conforme alla norma IEC 60529.


