
L'interfaccia di comunicazione di un sistema di gestione della batteria (BMS) determina l'affidabilità con cui un pacco batterie al litio intelligente scambia dati relativi a tensione, corrente, temperatura, stato di carica, allarmi e diagnostica con il dispositivo host.
La selezione di un'interfaccia errata può causare instabilità nella comunicazione, ritardi nell'integrazione o segnalazioni di guasto incomplete. Tuttavia, la perdita di comunicazione non deve mai disabilitare le funzioni di protezione essenziali del pacco batterie. La protezione da sovratensione, sottotensione, sovracorrente, cortocircuito e sovratemperatura deve rimanere disponibile localmente all'interno del BMS.
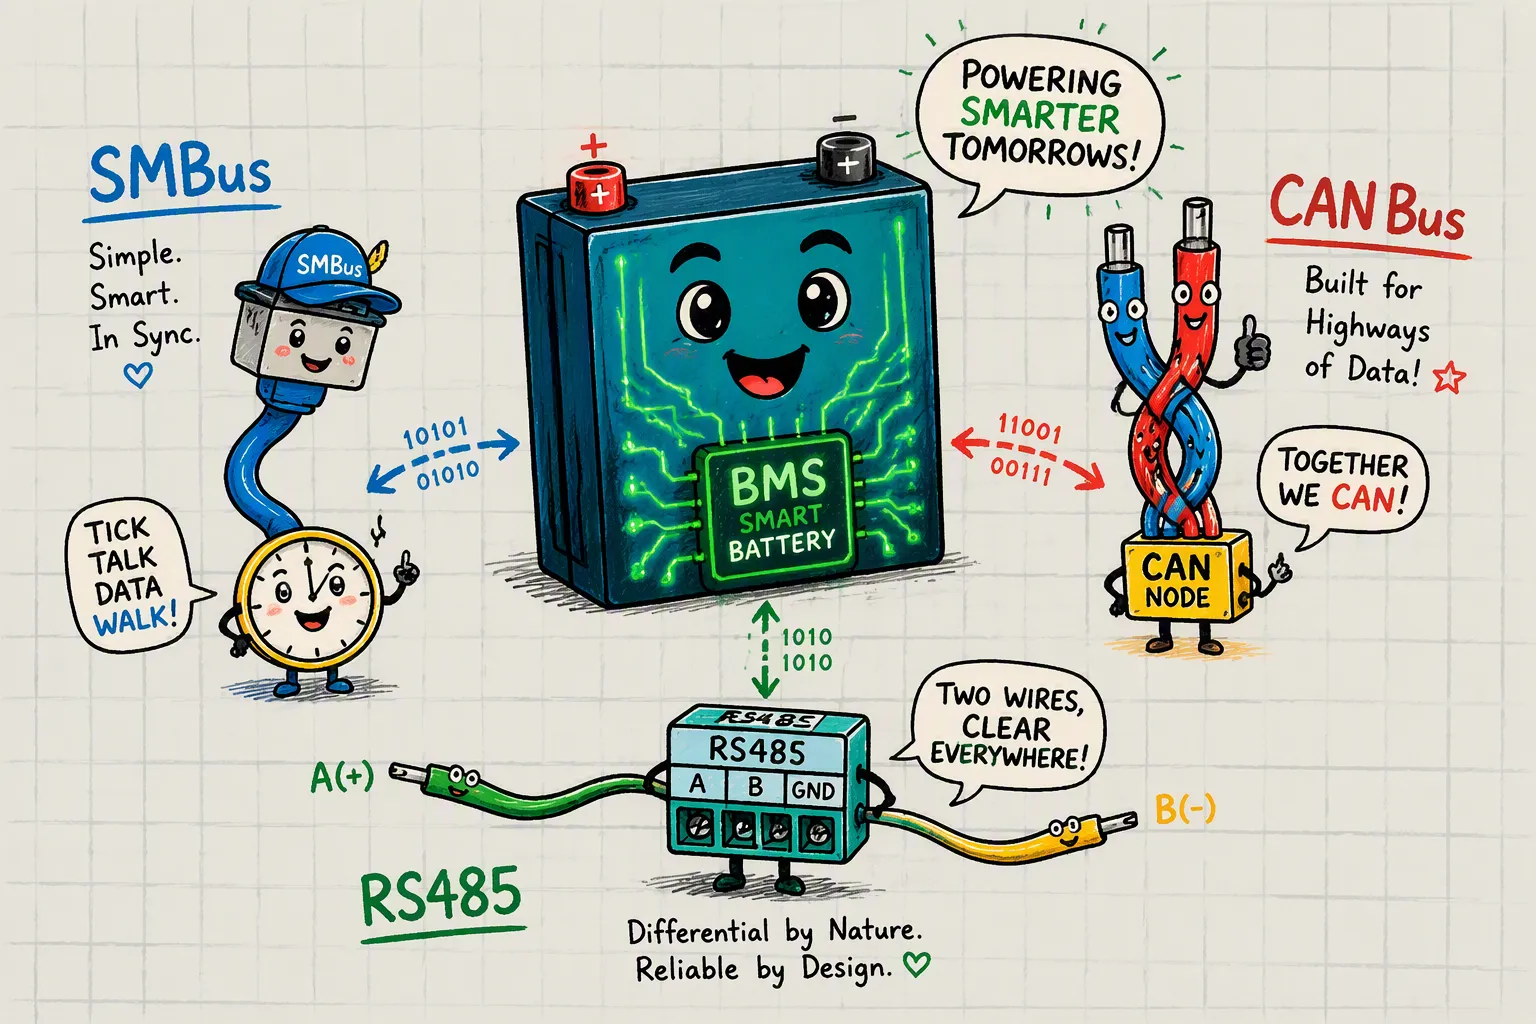
SMBus, CAN Bus e RS485 rispondono a diverse esigenze ingegneristiche:
SMBus è particolarmente adatto a dispositivi medici portatili, computer portatili, apparecchiature palmari e altri sistemi compatti che richiedono uno scambio standardizzato di dati tra batterie intelligenti.
CAN bus Garantisce una comunicazione affidabile e in tempo reale in ambienti elettricamente rumorosi come quelli di robotica, veicoli a guida automatica (AGV), apparecchiature industriali e sistemi di batterie ad alta tensione.
RS485, tipicamente combinato con Modbus RTU o un protocollo proprietario, è adatto per comunicazioni a lunga distanza e multi-drop in sistemi di accumulo di energia, alimentazione di emergenza e monitoraggio remoto.
La scelta giusta dipende dalla distanza di comunicazione, dalla velocità di trasmissione dei dati, dalle interferenze elettromagnetiche, dall'architettura di rete, dalla compatibilità con l'host, dai requisiti di sicurezza funzionale e dai costi di sviluppo.
Punti chiave
Seleziona SMBus per sistemi compatti di batterie intelligenti che richiedono dati standardizzati sulla batteria su brevi distanze di comunicazione.
Seleziona CAN bus per robotica, veicoli e apparecchiature industriali che richiedono comunicazione deterministica e un rilevamento affidabile dei guasti.
Seleziona RS485 per reti a lunga distanza e multidrop, ma definire chiaramente il protocollo a livello applicativo e il meccanismo di controllo degli errori.
Non affidatevi esclusivamente alla comunicazione per la protezione della batteria. I dispositivi di interruzione critici devono operare in modo indipendente all'interno del BMS.
È opportuno valutare le architetture ibride quando il sistema di batterie richiede una comunicazione interna veloce e un monitoraggio esterno a lunga distanza.
Prima di finalizzare il progetto della batteria, verificare le definizioni dei messaggi, la velocità di trasmissione, la piedinatura del connettore, la terminazione, l'isolamento e la compatibilità con l'host.
Parte 1: Comprensione delle opzioni di protocollo per i pacchi batteria intelligenti
1.1 Impatto sulla sicurezza e sulle prestazioni del BMS
Il sistema di gestione della batteria (BMS) protegge ogni cella del pacco batterie al litio. Monitora costantemente tensione, corrente e temperatura. Il protocollo di comunicazione determina la velocità e la precisione con cui il BMS riceve i dati dai sensori e invia i comandi. Un protocollo debole introduce ritardi o letture errate. Questi errori possono impedire al BMS di disconnettere una cella in caso di sovratensione o surriscaldamento. Tale ritardo rappresenta un serio pericolo per la sicurezza.
Il protocollo influenza anche l'architettura del sistema e il costo totale. I dispositivi medici richiedono un basso consumo energetico e layout compatti. La robotica e le apparecchiature industriali richiedono comunicazioni ad alta velocità con un'elevata reiezione del rumore. I sistemi di sicurezza e i progetti infrastrutturali spesso prevedono armadi per batterie distanti tra loro. L'elettronica di consumo privilegia la semplicità e il basso costo dei componenti. Ogni scenario spinge verso una diversa scelta di protocollo. Considerazioni di progettazione per BMS e PCM Un intervento tempestivo vi aiuta ad allineare la vostra strategia di comunicazione ai requisiti di sicurezza. Eviterete costose riprogettazioni, adattando il protocollo alla configurazione fisica e alle condizioni ambientali fin dall'inizio.
1.2 Panoramica di SMBus, CAN Bus e RS485
Tre protocolli cablati dominano la comunicazione delle batterie intelligenti al litio. Ciascuno è destinato a un ambito applicativo distinto.
SMBus si basa su I2C, un protocollo a due fili per la comunicazione a breve distanza tra circuiti integrati. Collega un microcontrollore BMS a sensori di temperatura o indicatori di livello del carburante all'interno di un modulo compatto. SMBus è presente quasi esclusivamente nell'elettronica di consumo e portatile, inclusi computer portatili e strumenti medicali. Il suo basso consumo energetico e il numero ridotto di pin lo rendono ideale per piccoli gruppi batteria.
Il bus CAN è all'avanguardia nei veicoli elettrici, nei veicoli a guida automatica e nei macchinari industriali. Offre velocità di comunicazione superiori con un'eccellente reiezione delle interferenze. CAN supporta reti multi-dispositivo robuste, adatte a sistemi con più moduli batteria che comunicano con un controller master. Il livello applicativo CANopen standardizza ulteriormente la messaggistica nelle implementazioni industriali.
Lo standard RS485 utilizza la segnalazione differenziale per la comunicazione a lunga distanza su un bus seriale. Consente di collegare fino a 32 dispositivi in una configurazione multidrop. Questo rende RS485 la scelta standard per sistemi di accumulo di energia stazionari, infrastrutture di telecomunicazione e sistemi di backup su larga scala. La sua immunità ai disturbi si rivela essenziale in prossimità di motori, inverter e altre fonti di interferenza elettrica. Il protocollo Modbus viene spesso utilizzato al di sopra di RS485 per lo scambio strutturato di dati.
Caratteristica | CAN bus | RS485 |
|---|---|---|
Velocità di comunicazione | Più elevato | Medio |
Anti-interferenza | Ottimo | Buone |
Complessità | Più elevato | Abbassare |
Costo | Più elevato | Abbassare |
Rete multi-dispositivo | Ottimo | Buone |
Applicazioni EV | Molto comune | Meno comune |
Applicazioni ESS | Uncommon | Molto comune |
Il protocollo CAN è presente in tutti i settori a livello master dei sistemi BMS. SMBus rimane limitato ai dispositivi di consumo. RS485 domina lo storage fisso. L'ambiente operativo e gli obiettivi di prestazioni vi guideranno nella scelta dell'opzione più adatta.
Parte 2: Confronto tra CAN Bus, RS485 e SMBus
Tre protocolli competono per la comunicazione delle batterie intelligenti al litio. Il CAN Bus domina nei veicoli elettrici e nei sistemi industriali ad alta velocità. L'RS485 eccelle nelle reti multidrop a lunga distanza per l'accumulo di energia. L'SMBus è adatto ai dispositivi di consumo a basso consumo. La scelta del protocollo per i pacchi batteria intelligenti al litio richiede che l'ambiente operativo sia compatibile con lo standard di comunicazione appropriato. La decisione influisce sulla velocità di trasmissione dei dati, sull'immunità ai disturbi e sul costo totale del sistema.
2.1 SMBus: ideale per il monitoraggio a basso consumo energetico
SMBus si basa sullo standard I2C. Utilizza solo due fili per la comunicazione tra circuiti integrati. Questa semplicità mantiene il consumo energetico estremamente basso. SMBus è presente nell'elettronica di consumo, come laptop e dispositivi medicali, dove la durata della batteria è fondamentale. Il protocollo collega un microcontrollore BMS a sensori di temperatura o indicatori di livello del carburante all'interno di un pacco batteria compatto. Il costo di implementazione è basso, paragonabile a quello di RS485. I chip SMBus costano poco e richiedono uno spazio minimo sulla scheda. Il compromesso riguarda la distanza. SMBus funziona solo su brevi tracce su un singolo PCB. Non è in grado di gestire cavi lunghi o elevati disturbi elettrici. Per un piccolo pacco batteria al litio in un dispositivo portatile, SMBus offre la soluzione più semplice. Si ottengono bassi consumi energetici, costi contenuti e un'integrazione semplice. Si perde la capacità di comunicare attraverso un sistema più ampio o in ambienti rumorosi. Se il pacco batteria rimane all'interno di un singolo contenitore e la priorità è la durata della batteria, SMBus è la scelta ideale. Per sistemi più complessi con più moduli, è necessario un protocollo diverso.
2.2 Bus CAN: dominante per i sistemi elettrici e ad alta velocità
Il bus CAN definisce lo standard per la comunicazione delle batterie dei veicoli elettrici. Offre alta velocità con un'eccellente reiezione del rumore. Il CAN FD estende il protocollo originale per raggiungere una velocità di trasmissione dati di 5 Mbps con payload di 64 byte. Questa velocità è adatta ad architetture BMS complesse che richiedono frequenti aggiornamenti dei parametri. È possibile monitorare in tempo reale ogni gruppo di celle, sensore di temperatura e stato del contattore. Il CAN supporta una solida rete multi-dispositivo. È possibile collegare più moduli batteria a un singolo controller master. Il protocollo rileva e corregge automaticamente gli errori di trasmissione. Questa sicurezza integrata riduce il rischio di dati corrotti che causano una sottocarica o la mancata ricezione di avvisi di guasto. I costi di implementazione sono medi. I controller CAN come l'MCP2515 e i transceiver costano di più rispetto ai componenti RS485 o SMBus. Una corretta terminazione con resistori da 120 ohm aggiunge una complessità minima. Questo maggiore investimento iniziale riduce il rischio a lungo termine. Confrontiamolo con RS485. Un chip RS485 come il MAX485 costa una frazione di un controller CAN. Il cablaggio è più semplice e non richiede terminazioni speciali per brevi distanze. RS485 utilizza la segnalazione differenziale su cavi a doppino intrecciato. È possibile collegare fino a 32 dispositivi in una configurazione multidrop. Il protocollo Modbus spesso si basa su RS485 per lo scambio strutturato di dati. Tuttavia, la mancanza di sicurezza integrata e di correzione degli errori crea un rischio maggiore a lungo termine. Un segnale RS485 corrotto potrebbe causare una sottocarica della batteria da parte dell'inverter, riducendone la durata del ciclo di vita. Un mancato rilevamento di un guasto potrebbe comportare costi di riparazione dell'inverter compresi tra mille e cinquemila dollari per i modelli industriali. Il bus CAN previene questi guasti grazie al suo framework di rilevamento degli errori. Quando si sceglie il protocollo per i pacchi batteria al litio intelligenti, è importante ricordare che il bus CAN offre il miglior equilibrio tra velocità e sicurezza per i sistemi ad alte prestazioni. Per la robotica, i macchinari industriali e i veicoli elettrici, il bus CAN rimane la scelta dominante. Offre velocità, affidabilità e immunità al rumore che RS485 e SMBus non possono eguagliare ad alte velocità di trasmissione dati. Per i lunghi cavi tra gli armadi batteria in un sistema di accumulo di energia industriale, RS485 rimane una scelta pratica. Consente di bilanciare un costo iniziale inferiore con la necessità di un robusto controllo degli errori.
Parte 3: Selezione del protocollo per i pacchi batteria intelligenti al litio
3.1 Requisiti di mappatura: velocità di trasmissione dati, distanza e rumore
È necessario un processo chiaro per abbinare il pacco batterie al protocollo corretto. Inizia definendo i requisiti del tuo sistema. Segui questi cinque passaggi:
Specifica il volume di dati che il tuo BMS deve trasmettere. Includi letture di tensione, misurazioni di corrente, dati di temperatura e aggiornamenti dello stato di carica. Un volume di dati maggiore richiede protocolli più veloci come il CAN Bus. Un pacco con 16 celle in serie genera più dati di un pacco con 4 celle.
Valuta l'ambiente operativo. Misura il livello di rumore elettrico in prossimità di motori, inverter e alimentatori. Misura la distanza tra il pacco batterie e il controller principale. In un'applicazione robotica, la batteria potrebbe essere posizionata vicino al controller. In un progetto infrastrutturale, le batterie potrebbero essere distribuite su un grande edificio.
Verificate l'interoperabilità con le apparecchiature esistenti. Il vostro inverter o PLC potrebbe già utilizzare Modbus su RS-485. Assicuratevi che il protocollo sia compatibile per evitare di aggiungere hardware di conversione. I sistemi ESS industriali utilizzano comunemente Modbus per l'integrazione SCADA.
Esamina le funzionalità di sicurezza e le certificazioni. I sistemi industriali spesso richiedono standard di sicurezza specifici. Il bus CAN include un sistema integrato di rilevamento degli errori che rafforza la sicurezza del sistema. Ciò riduce il rischio di mancate segnalazioni di guasto.
Calcola il costo totale. Includi i componenti hardware, il cablaggio, i connettori e i tempi di sviluppo. Un prezzo inferiore per i componenti potrebbe comportare costi di integrazione più elevati.
Distanza e rumore sono i due fattori più critici. Il CAN Bus vanta un'elevatissima immunità ai disturbi e gestisce bene gli ambienti EMI tipici del settore automobilistico. L'RS-485 offre un'elevata reiezione di modo comune, ma è meno robusto in condizioni di rumore estremo. Se il pacco batterie si trova vicino a inverter o azionamenti per motori di grandi dimensioni, il CAN Bus offre una maggiore capacità anti-interferenza. Per i lunghi cablaggi tra i vani batterie in un sistema di accumulo di energia, l'RS-485 è ideale perché consente di posizionare i nodi fino a 1200 metri di distanza.
La tabella seguente mostra come il contesto dell'applicazione si traduce nella scelta del protocollo:
Contesto dell'applicazione | Protocollo consigliato | Fondamento logico |
|---|---|---|
Sistemi di accumulo di energia (ESS) e rete elettrica | Modbus su RS-485 | Garantisce la compatibilità con gli inverter e i PLC esistenti |
ESS con maggiori esigenze prestazionali | Materiale | Supporta uno scambio di dati più rapido e un controllo in tempo reale più robusto. |
3.2 Valutazione della complessità del sistema e dei costi di sviluppo
Nella scelta del protocollo per i pacchi batteria intelligenti al litio, è necessario guardare oltre il prezzo dei singoli componenti. Bisogna valutare il costo totale di proprietà, che include cablaggio, connettori e requisiti del processore.
Il bus CAN richiede un chip controller dedicato e un transceiver. Il controller MCP2515 e un transceiver CAN aumentano il costo dei materiali. Sono inoltre necessarie due resistenze di terminazione da 120 ohm a ciascuna estremità del bus. Il cablaggio deve rispettare rigide linee guida di impedenza. Questa complessità aumenta l'impegno di sviluppo, ma riduce il rischio a lungo termine. Per un BMS di un veicolo elettrico, questo investimento si ripaga grazie a un funzionamento affidabile.
RS-485 utilizza un chip più semplice come il MAX485. Non sono necessarie terminazioni speciali per brevi distanze. Un cavo a doppino intrecciato funziona bene. Questo riduce il costo iniziale dell'hardware. Tuttavia, è necessario implementare il controllo degli errori nel software. Senza una correzione degli errori integrata, un segnale corrotto può causare una sottocarica della batteria da parte dell'inverter. Questo costo nascosto può superare il risparmio sull'hardware. I sistemi ESS industriali spesso accettano questo compromesso per il vantaggio della comunicazione a lunga distanza.
SMBus offre il costo dei componenti più basso. Due fili collegano il microcontrollore BMS ai sensori. Non sono necessarie resistenze di terminazione. I tempi di sviluppo sono minimi. Tuttavia, questa semplicità limita l'utilizzo a brevi distanze e ambienti a basso rumore. I dispositivi elettronici di consumo utilizzano SMBus perché la batteria rimane all'interno dell'involucro del dispositivo.
Quando valutate il vostro sistema, tenete in considerazione i seguenti fattori:
Tipologia di applicazione: mobilità, industria o accumulo di energia
Distanza di comunicazione richiesta
Complessità dei dati da trasmettere
Necessità di controllo in tempo reale
Requisiti di connettività al cloud
Un dispositivo medico con poche celle necessita di SMBus. Un sistema robotico con più moduli batteria necessita di CAN Bus. Un sistema di sicurezza con armadi per batterie distribuiti in un edificio necessita di RS-485. La scelta del protocollo per i pacchi batteria intelligenti al litio significa adattare questi fattori alla specifica applicazione.
La scelta finale dipende dalle tue priorità. Seleziona SMBus per pacchi batteria semplici a basso consumo. Seleziona CAN Bus per sistemi ad alta affidabilità e in tempo reale come veicoli elettrici e robotica. Seleziona RS-485 per reti a lunga distanza e multidrop in applicazioni di accumulo di energia e industriali. La selezione del protocollo per i pacchi batteria al litio intelligenti inizia con la definizione della tensione, del numero di celle e del livello di rumore ambientale.
Parte 4: Tendenze future nei protocolli di comunicazione delle batterie
4.1 Approcci ibridi: combinazione di CAN Bus e RS485
Non è più necessario scegliere un unico protocollo per l'intero sistema. Molti pacchi batteria al litio intelligenti utilizzano ora architetture ibride. Un BMS può eseguire internamente il bus CAN tra i moduli batteria. Ciò consente uno scambio dati ad alta velocità e un'efficace reiezione del rumore. Un gateway converte quindi i dati CAN in RS485 per la trasmissione a un controller centrale.
Questo approccio si presta bene agli impianti di accumulo di energia di grandi dimensioni. Gli armadi delle batterie vengono posizionati a centinaia di metri di distanza l'uno dall'altro. RS485 gestisce in modo affidabile tali distanze. I moduli interni di ciascun armadio comunicano tramite CAN ad alta velocità. Si ottengono i vantaggi di entrambi gli standard senza compromettere la sicurezza.
Anche i sistemi di robotica industriale traggono vantaggio dalle architetture ibride. Il controller principale del robot utilizza il protocollo CANopen. Il pacco batterie utilizza il protocollo CAN. Il sistema di supervisione della fabbrica utilizza Modbus su RS485. Un convertitore di protocollo funge da ponte tra questi due mondi.
4.2 Compatibilità con protocolli di livello superiore (Modbus, CANopen)
I protocolli di livello superiore semplificano il lavoro di integrazione. Modbus su RS485 collega il pacco batterie ai PLC e ai sistemi SCADA esistenti. CANopen su CAN Bus offre la stessa funzionalità per i macchinari industriali. Questi standard a livello applicativo definiscono i formati dei messaggi e gli oggetti dati. In questo modo si evita di dover sviluppare software personalizzato per interpretare le letture grezze.
Il panorama della comunicazione continua a evolversi. Le tendenze emergenti indicano una maggiore connettività e intelligenza:
Monitoraggio della batteria connesso al cloud
Gestione delle batterie IoT
Sistemi BMS wireless
Diagnostica della batteria basata sull'intelligenza artificiale
Aggiornamenti firmware da remoto
Ottimizzazione intelligente dell'energia
Queste funzionalità estendono le tue possibilità oltre il cablaggio fisico. Puoi monitorare le batterie di backup di un sistema di sicurezza da una centrale operativa. Puoi aggiornare il firmware dei pacchi batteria dei dispositivi medici senza aprirne l'involucro. La diagnostica basata sull'intelligenza artificiale può prevedere i guasti delle celle prima che si verifichino.
Nonostante la crescente diffusione del wireless, i protocolli cablati rimangono essenziali. Il controllo in tempo reale richiede una latenza deterministica. Il bus CAN trasmette i messaggi in microsecondi. Bluetooth e Wi-Fi non possono garantire tale tempestività. Utilizzate il wireless per la configurazione e il monitoraggio. Riservate le connessioni cablate alle funzioni critiche per la sicurezza.
Il tuo progetto a prova di futuro dovrebbe prevedere entrambe le eventualità. Scegli oggi stesso un BMS con interfacce CAN o RS485. Assicurati che supporti le funzionalità di monitoraggio remoto. In questo modo preparerai il tuo sistema ai sistemi energetici intelligenti di domani.
Non esiste un singolo protocollo adatto a tutti i pacchi batteria intelligenti al litio. La scelta dipende dal compromesso tra velocità, distanza, immunità ai disturbi e costo. Il bus CAN offre velocità fino a 1 Mbps su distanze comprese tra 10 e 40 metri con un robusto sistema di rilevamento degli errori. L'RS485 raggiunge i 1200 metri a velocità inferiori con costi hardware minimi. L'SMBus opera solo a livello di scheda, ma consuma pochissima energia.
Applicazione | Protocollo consigliato |
|---|---|
Elettronica di consumo, dispositivi medici | SMBus |
Veicoli elettrici, robotica, macchinari industriali | CAN bus |
ESS, sistemi di sicurezza, infrastrutture | RS485 |
La scelta del protocollo per i pacchi batteria intelligenti al litio inizia con la definizione della tensione del sistema, del numero di celle e del livello di rumore ambientale. Definisci prima questi parametri. Quindi, abbina la distanza e i requisiti di dati al protocollo più adatto. La scelta del protocollo per i pacchi batteria intelligenti al litio diventa semplice quando si dà priorità alla sicurezza e all'affidabilità rispetto al risparmio di componenti.
FAQ
Qual è la distanza di comunicazione pratica di ciascuna interfaccia?
La distanza utilizzabile dipende dalla velocità di trasmissione dei dati, dal tipo di cavo, dalla topologia, dalla terminazione, dalle interferenze elettromagnetiche e dalla progettazione del ricetrasmettitore.
Interfaccia | Distanza di applicazione tipica | Limitazione importante |
|---|---|---|
SMBus | Connessione a breve distanza tra pacchetto e host | Sensibile alla capacità e al rumore elettrico |
CAN bus | Fino a circa 40 m a 1 Mbps; più lontano a velocità inferiori | Richiede topologia e terminazione controllate |
RS485 | Fino a circa 1,200 m a velocità di trasmissione dati ridotte | Richiede un protocollo a livello applicativo |
Questi valori rappresentano linee guida ingegneristiche, non limiti garantiti. Convalidare l'intero sistema con la lunghezza effettiva dei cavi e nelle condizioni di interferenza elettromagnetica (EMI).
È possibile utilizzare più interfacce di comunicazione in un unico sistema di batterie?
Sì. Un sistema di batterie modulare può utilizzare il bus CAN tra i moduli batteria e il BMS principale, mentre un'interfaccia RS485 isolata collega il BMS principale a un controller esterno o a una piattaforma di monitoraggio.
Quale interfaccia offre la maggiore immunità ai disturbi?
Il bus CAN è generalmente l'opzione più affidabile per la comunicazione in tempo reale in ambienti elettrici rumorosi come quelli automobilistici, robotici e industriali. La sua segnalazione differenziale, l'arbitraggio dei messaggi, il rilevamento degli errori, la ritrasmissione automatica e il contenimento dei guasti migliorano l'affidabilità della comunicazione.
RS485 offre anche una buona resistenza al rumore e supporta cavi di lunghezza molto maggiore. La sua affidabilità complessiva, tuttavia, dipende fortemente dal protocollo di livello superiore, dalla terminazione, dalla messa a terra, dall'isolamento e dalla gestione degli errori software.
In genere, SMBus è più adatto a connessioni più brevi all'interno di apparecchiature compatte.
In che modo l'interfaccia di comunicazione influisce sulla sicurezza del BMS?
L'interfaccia influisce sulla corretta trasmissione di allarmi, misurazioni e comandi di controllo, ma non dovrebbe costituire il principale livello di sicurezza.
Il BMS deve proteggere autonomamente il pacco batterie da:
Sovratensione e sottotensione della cella
Sovracorrente di carica e scarica
Temperatura anomala della cella o del MOSFET
Guasti al caricabatterie o al contattore
Il bus CAN offre un'efficace rilevazione dei guasti a livello di comunicazione. I sistemi RS485 dovrebbero implementare il controllo CRC, la gestione dei timeout, i contatori dei messaggi e un comportamento di sicurezza in caso di guasto nel protocollo applicativo. SMBus può utilizzare il controllo degli errori di pacchetto (PEC) e i timeout di comunicazione.
RS485 è un protocollo di comunicazione completo per le batterie?
No. Lo standard RS485 definisce le caratteristiche elettriche del collegamento di comunicazione. Non definisce i registri delle batterie, il contenuto dei messaggi, gli allarmi o i comandi.
Un sistema a batteria che utilizza RS485 necessita anche di un protocollo a livello applicativo, come Modbus RTU o un protocollo specifico del produttore. La mappatura dei registri, l'ordine dei byte, la scalatura, i codici di errore, il comportamento di timeout e i permessi dei comandi devono essere documentati per una corretta integrazione.
Quale interfaccia è la più costosa?
In genere, SMBus offre i costi hardware più bassi nei sistemi compatti. Anche i ricetrasmettitori RS485 sono economici, sebbene l'isolamento e la protezione dalle sovratensioni possano aumentarne il costo complessivo.
La decisione finale dovrebbe tenere conto dello sforzo di integrazione, dei test, dei requisiti di assistenza sul campo e del rischio di guasto, piuttosto che del solo prezzo del ricetrasmettitore.


