

AMR(自律移動ロボット)の確実な充電には、バッテリーパック、充電器、ロボットコントローラー、ドッキング機構が一体となって動作する必要があります。ロボットがドックに正常に到達しても、接点が部分的にしか接続されていない、バッテリーの制限値が誤って解釈されている、または充電器とコントローラーの間で充電準備状況に関する認識のずれがあるなどの理由で、充電に失敗することがあります。
OEMにとって、統合はインターフェース仕様と検証済みの動作シーケンスから始まります。公称電圧でパックを選択したり、CAN対応だからという理由で充電器を選んだりするだけでは不十分です。フリート展開前に、電気的制限、通信動作、接点形状、および障害対応を定義する必要があります。
素早い回答: バッテリーの全電圧範囲と許容充電電流を充電器に合わせ、BMSアプリケーションプロトコルとタイムアウト動作を定義し、ドッキング許容範囲と接点加熱を検証します。充電器は充電を制御し、BMSは設計に基づいて制限と保護を提供し、ロボットコントローラはドッキングと動作を調整します。正常時および故障時の安全な起動、停止、およびドッキング解除を検証します。
主要なポイント(要点)
車載充電器に入力電力を供給するドックと、バッテリーパックに直接接続される外部充電器を区別してください。
CANやRS485のハードウェアだけでなく、メッセージ、単位、タイミング、障害発生時の動作も指定してください。
実際の位置ずれ、摩耗、汚染、電流条件下で充電接点をテストする。
利用可能なエネルギーと利用可能な充電時間帯から、機会充電期間を決定する。
故障予測が保証されているという前提に立たずに、テレメトリを診断とスケジューリングに活用する。
パート1:AMRバッテリーと充電ドックの統合の基本
1.1 エネルギー予算と充電アーキテクチャから始める
ロボットの動作プロファイル(移動、昇降、待機中の電子機器、補助負荷など)を測定します。使用可能なバッテリーエネルギー、予備電力要件、充電時間枠を設定します。機会充電とは、利用可能な待機時間を活用して充電を行うことを意味しますが、必ずしも10~20分間の充電セッションを意味するわけではありません。
例として、500Wの正味電力が12分間バッテリーに入力された場合、約100Whの電力が供給されます。充電速度が低下したり、温度制限が適用されたり、ロボットの負荷が継続している場合は、実際の補充量はこれより少なくなる可能性があります。パック側で測定を行い、変換損失を二重に計上しないようにしてください。
アーキテクチャ | 制御の含意 |
|---|---|
ドックはオンボード充電器に電力を供給します | ドックからの給電は充電器の入力制限に適合している必要があり、バッテリー充電は内蔵の電子回路によって制御されます。 |
外部充電器はドックの接点を介して接続されます | 外部充電器は、パックの制限と定義された有効化または通信インターフェースに適合する必要があります。 |
通信機能付きドック | 存在、準備状況、テレメトリ情報は交換可能だが、安全性は実装された制御に依存する |
データバスのないドックが必ずしも制御不能であるとは限りません。ハードウェア検出、インターロック、専用のオンボード充電器などによって、有効なアーキテクチャを構成できます。逆に、通信リンクだけでは、電気的互換性や安全規格に適合した機能を保証するものではありません。
1.2 ナビゲーション精度を接触ジオメトリに合わせる
横方向、縦方向、垂直方向、および角度方向のドッキング許容範囲を定義します。床面のばらつき、ペイロードによるたわみ、およびナビゲーションの再現性を含めます。接触適合性、係合深さ、および力は、ロボットまたはドックを損傷することなく、許容範囲内で適切な接続を維持する必要があります。
接点を拭くことで表面の汚れをある程度軽減できますが、洗浄や検査は不要ではありません。接点材質、メッキ、電流低減、保持および交換基準は、実際のサプライヤーのデータに基づいて指定してください。支持されていない電気端子に位置合わせ力が加わらないようにしてください。
パート2:DC充電とBMS通信
2.1 充電器の制御とバッテリー保護の連携
充電器は通常の電流と電圧を制御します。 BMS 許容充電限度を通知し、条件が不適切な場合は充電を禁止する場合があります。保護遮断は通常、故障時の対応であり、すべての充電を終了するためのルーチン的な方法ではありません。
多くのリチウムイオン電池システムは、セルごとに定電流・定電圧プロファイルを採用しており、電流低減による回復は、許可されている場合および適切な終了基準を満たしている場合にのみ行われます。過放電状態のバッテリーパックに対して、無期限の微弱充電や任意の回復処理を適用しないでください。通常の充電設定は、セルおよびパックの仕様に厳密に従う必要があります。
低電流セル前処理と、電源経路を閉じる前にシステム容量を前充電することとを混同しないでください。後者は突入電流に対処するものであり、抵抗器、制御スイッチング、またはその他のエンジニアリングソリューションが必要になる場合があります。ソフトウェアハンドシェイクだけでは、突入電流を制限したり、すべての電気的故障を検出したりすることはできません。
2.2 アプリケーションプロトコルとステートマシンを定義する
CANとRS485は異なるインターフェース層を規定しており、両製品の相互運用性を保証するものではありません。メッセージ識別子、スケーリング、単位、バイト順序、更新間隔、チェック、ファームウェアの互換性について合意してください。充電有効化、電流および電圧制限、温度状態、障害、準備完了信号が使用されている場合は、それらを文書化してください。
州/地域 | 必要な設計上の決定 |
|---|---|
接近と検出 | ロボットの存在と許可された位置合わせがどのように確立されるか |
接続資格 | ハードウェアが実際にサポートする接触、極性、および電気的チェック |
充電準備完了 | どのコントローラーが許可を与え、有効な制限はどのように取得されるのか |
充電 | 電流ランプ、電圧調整、熱監視、および制限の更新 |
停止してドッキングを解除する | 電流がどのように減少するか、必要な場所で電源が遮断され、解放が確認される |
障害 | 安全な応答、アラーム、再試行制限、および承認された復旧 |
欠落データ、古いデータ、不自然なデータ、または矛盾するデータに対する安全な動作を規定してください。通信が失敗した後、充電器が古い高電流要求を無期限に使用し続けることは許されません。応答タイミングとフォールバック条件は、一般的なタイムアウトではなく、システムリスク分析に基づいて選択してください。
インターフェースが電流が流れる接点を分離するように特別に設計および検証されていない限り、電流が流れる接点を分離するような動作は防止してください。ドッキング解除前に停止要求と電気的応答を調整してください。必要な保護機能は、フリートネットワークの可用性とは独立させてください。
パート3:繰り返し動作サイクルに対応する機械的インターフェース
3.1 接触抵抗、発熱および摩耗
充電経路全体(接点、ケーブル、端子、スイッチングデバイス、接続部)を評価してください。抵抗発熱は電流の二乗に比例して増加します。例えば、接続抵抗が合計5mΩの場合、20Aの電流で2Wの発熱が発生します。この例は、許容できる温度または抵抗値の限界ではありません。
代表的な充電電流、位置ずれ、経年劣化した接点条件下における電圧降下と局所温度を測定します。設置場所に応じた繰り返しドッキング、振動、汚染などの条件も考慮に入れます。試験結果およびサプライヤーの指示に基づき、許容限界値と検査間隔を定義します。
パックBMSは、ドッキング接点抵抗を自動的に測定しません。検出には、両側の電圧測定、接点温度センサー、または専用の診断装置が必要になる場合があります。セル温度監視によってすべての接続が保護されると約束するのではなく、センサーのカバー範囲と死角を特定することが重要です。
3.2 環境保護とサービスへのアクセス
屋内工場、冷蔵倉庫、屋外施設では、それぞれ異なる要件があります。該当する場合は、粉塵、導電性破片、湿気、洗浄剤、結露などを評価してください。適切な組み立て状態と接続状態に必要な侵入保護レベルを定義してください。筐体定格は、露出した充電接点を自動的にカバーするものではありません。
シール材と通気膜は、設置に合わせて選定し、その性能を検証する必要があります。通気孔は圧力均等化に役立ちますが、結露や腐食の発生を完全に防ぐものではありません。筐体の温度と接触加熱を、実際の気流と想定される周囲環境条件でテストしてください。
摩耗部品の清掃や交換を安全に行えるようにするためのアクセス手段を提供する。損傷した接点、緩んだ端子、劣化したシールに対する隔離手順と基準を含める。継続的に稼働する船舶群であっても、計画的な整備とドックを安全に使用停止する方法が必要である。
第4部:車両テレメトリ、安全性、およびOEM検証
4.1 テレメトリを使用して、エネルギー問題とドック問題を分離する
到着時刻、ドッキング試行回数、充電有効化状態、バッテリー充電状態、測定電流および電圧、制限要因、温度、および障害を記録します。待機時間、位置合わせ時間、アクティブ充電時間、および完了したエネルギー転送を区別します。ドックを占有しているロボットが必ずしも電力供給を受けているとは限りません。
ロボット、BMS、充電器のタイムスタンプを関連付けて、繰り返し発生する再起動や充電電力不足を診断します。高い充電状態推定値は、実際の充電確認に代わるものではありません。バッテリーの経年劣化に伴い、充電状態の精度と予備ロジックを検証してください。
テレメトリは、確立されたしきい値と検証済みの傾向と連携させることで、保守計画をサポートできます。ただし、90日以内の普遍的な故障予測や、製品の寿命終了を保証する予測を主張してはいけません。利用可能な測定値で実際に検出できる範囲を明確にし、誤報や見逃された故障を評価してください。
質量、使用可能エネルギー、充電受容性、温度、寿命といった要件に基づいて、適切な化学組成を選択してください。LiFePO4、NMC、LTOはそれぞれ長所と短所がありますが、化学組成名だけではサイクル寿命や充電期間が保証されるわけではありません。選択したセルが想定される使用サイクルに適合していることを確認してください。
4.2 バッテリー、充電器、ロボットをまとめて検証する
適用可能な産業用リチウム電池の場合、 IEC 62619 安全要件と試験について規定する。 ISO-3691 4 本書は、無人産業用トラックとそのシステム(該当するAMRを含む)について解説しています。関連する版、地域ごとの適用範囲、および製品範囲については、担当のコンプライアンスチームにご確認ください。いずれか一方の参照資料のみでは、充電設備全体の承認は得られません。
対象市場における充電器の電気安全性、EMC、および設置要件を決定します。輸送試験およびバッテリー試験の概要は、使用中の統合承認とは別個のものです。 テストドキュメント 提供された構成とその制限事項を特定する。
通常の充電、許容される低電圧および高電圧のバッテリー状態、温度関連の制限、ドッキングの失敗、接点のバウンス、通信の途絶、電源の中断、および制御されたドッキング解除を検証します。該当する場合は、電源経路の過渡現象とシステム容量の充電を確認します。資格のある担当者と適切な設備を使用して、危険な故障テストを実施します。
サプライヤーに、インターフェース図面、充電仕様書、アプリケーションプロトコル文書、ファームウェアバージョン、および合意済みの変更管理について問い合わせてください。 Large Power サポートできます ロボット用バッテリーの統合 これらの要件に基づいて、充電器モデル、ドッキングインターフェース、ロボット負荷、デューティサイクルをリクエスト時に提供してください。 カスタムバッテリーソリューション.
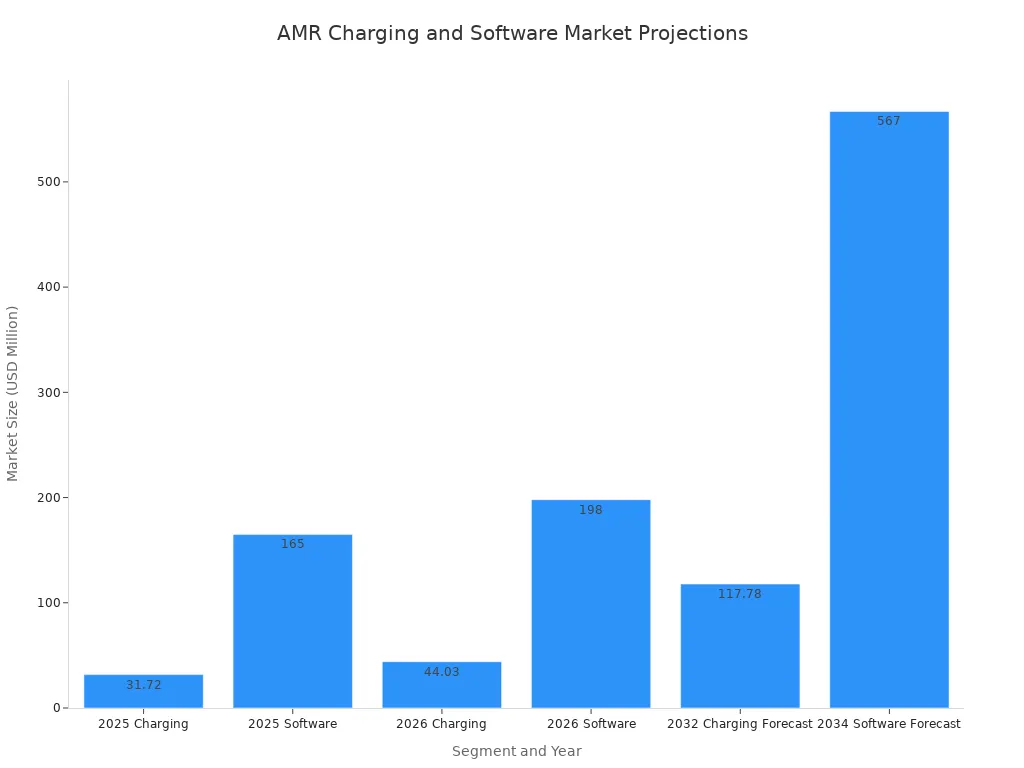
添付の図表に示されている市場予測は、あくまで背景情報を提供するものであり、技術的な要件を定めたり、特定の充電システムの性能を予測したりするものではありません。商業的な意思決定にこれらの数値を使用する前に、必ず元の予測情報源を確認してください。
信頼性の高い充電は、明確な責任分担と検証済みのインターフェースによって実現されます。バッテリーパック、充電器、ドックを連携システムとして承認し、接点、セル、ファームウェア、充電設定の変更を管理することで、生産が検証済みの設計と一貫しているようにします。
FAQ
すべてのAMR充電器は、BMSとの直接通信を必要とするのでしょうか?
いいえ。一部のアーキテクチャでは、ハードウェア制御が定義されたオンボード充電器を使用しています。直接通信が必要な場合は、アプリケーションプロトコル、制限、および障害発生時の動作を指定してください。リンクが利用できない場合でも、設計は安全性を維持する必要があります。
握手がうまくいったからといって、接触相手が安全だと証明できるのだろうか?
いいえ。これは、実装が実際にチェックする条件のみを確認するものです。接点の接触、電流容量、発熱については、機械的および電気的な検証が必要です。抵抗値や局所的な過熱を検出するには、追加のセンサーが必要になる場合があります。
機会課金はどのくらいの期間継続すべきか?
補充に必要なエネルギー、バッテリー側の充電電力、および動作範囲から計算してください。テーパリング、温度制限、ロボットの負荷、および充電器の利用可能性も考慮に入れてください。すべてのAMRに適した固定の持続時間はありません。
CANまたはRS485製品は、追加の設定なしで接続できますか?
いいえ。電気的なインターフェースを一致させることは出発点にすぎません。メッセージの定義、タイミング、単位、アドレス指定、および障害応答は互換性があり、テストされている必要があります。
充電中に通信が途絶えた場合、どうすべきでしょうか?
システムは、指定された時間内に、検証済みのフォールバック動作または停止動作に移行する必要があります。期限切れの制限、アラーム、再試行、および復旧の処理方法を定義してください。最後の要求を続行することが安全であると想定しないでください。
艦隊配備前に重要なテストはどれですか?
組み立てられたシステムの充電動作、接触温度、許容される位置ずれ、摩耗、環境暴露、および故障時の対応を確認します。ドッキング解除前に電流遮断が正常に行われることをテストし、テレメトリがドッキングと実際のエネルギー転送を区別していることを確認します。


